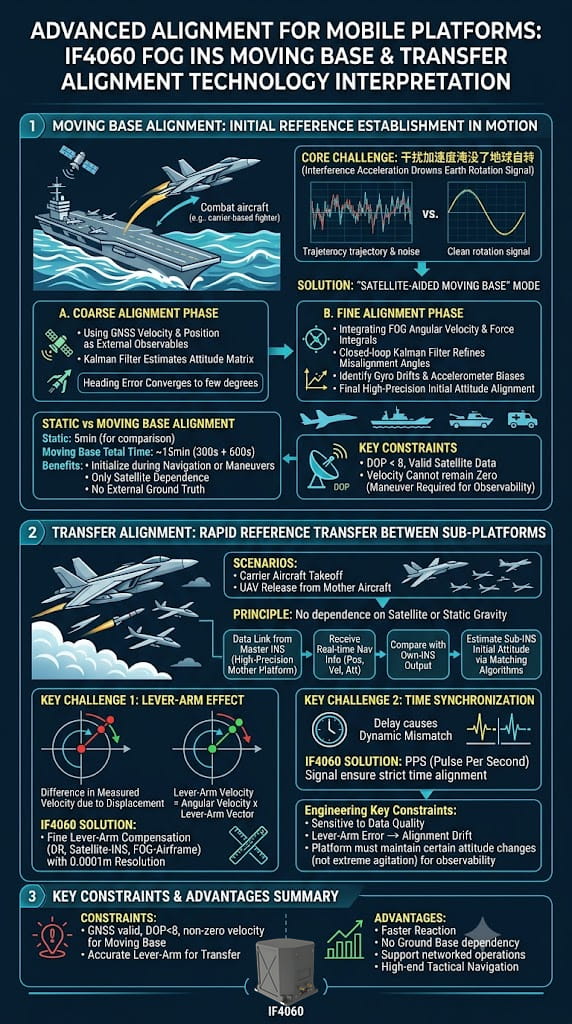
O sistema de navegação inercial (INS) de fibra óptica IF4060 não só possui capacidades de localização autônoma do norte de alta precisão, como também demonstra um valor tático excepcional através de duas funções avançadas: alinhamento dinâmico de base e alinhamento por transferência. Essas capacidades determinam diretamente a rápida resposta e a eficácia operacional do sistema quando implantado em plataformas móveis, como aeronaves embarcadas, sistemas de armas montados em veículos e enxames de UAVs. 1. Alinhamento dinâmico da base: estabelecendo uma referência inicial em um ambiente oscilante. O principal desafio do alinhamento dinâmico de base é que as acelerações de perturbação causadas pelo movimento do satélite sobrepõem-se aos sinais de referência — como a velocidade angular da Terra e o vetor da gravidade — normalmente usados para o alinhamento analítico tradicional. O IF4060 resolve esse problema usando um modo de "alinhamento dinâmico auxiliado por satélite", que opera em dois estágios: Etapa de alinhamento aproximado: Os dados de velocidade e posição de um sistema de navegação por satélite servem como observações externas para construir um filtro de Kalman; este estima aproximadamente a matriz de atitude e converge o erro de direção para uma margem de erro de poucos graus. Etapa de Alinhamento Fino: Com base no alinhamento inicial, esta etapa incorpora os dados integrados de velocidade angular e força específica do INS. Um filtro de Kalman de malha fechada é usado para refinar a estimativa dos ângulos de desalinhamento, identificando simultaneamente a deriva do giroscópio e o viés do acelerômetro, alcançando, em última análise, uma inicialização de atitude inicial de alta precisão. Em comparação com o alinhamento estático da base (5 minutos), o alinhamento dinâmico da base leva aproximadamente 15 minutos (300s + 600s). Embora exija mais tempo, permite a inicialização enquanto a plataforma está em movimento ou manobrando; além disso, o alinhamento depende inteiramente de dados de navegação por satélite, sem a necessidade de uma referência externa de verdade terrestre. O manual especifica que o alinhamento dinâmico da base requer dados de satélite válidos e um valor DOP inferior a 8. Adicionalmente, a velocidade do veículo não pode permanecer constante em zero — o que significa que um certo nível de excitação induzida por manobras é necessário para garantir a observabilidade do sistema. 2. Alinhamento de Transferência: Transferência Rápida de Referências entre Plataformas "Pai" e "Filho" O alinhamento por transferência é outro recurso avançado do IF4060, projetado para cenários de plataformas "pai-filho" — como o alinhamento de aeronaves baseadas em porta-aviões antes da decolagem ou o alinhamento de um UAV antes de sua liberação de uma embarcação-mãe. Seu princípio de funcionamento não depende de satélites nem da gravidade estática; em vez disso, recebe dados de navegação em tempo real (posição, velocidade e atitude) de um sistema mestre de navegação inercial (uma plataforma hospedeira de alta precisão) por meio de um enlace de dados. Comparando esses dados com a saída de seu próprio sistema de navegação inercial interno e empregando algoritmos de correspondência, ele recalcula sua atitude inicial e seus parâmetros de navegação. Os principais desafios técnicos do alinhamento por transferência residem no efeito de alavanca e na sincronização temporal. Como os sistemas inerciais mestre e escravo são instalados em locais diferentes, surgem diferenças na velocidade linear quando o veículo realiza manobras (velocidade da alavanca = velocidade angular × vetor da alavanca). O IF4060 possui um mecanismo preciso de compensação da alavanca (que lida com alavancas DR-para-Inercial, GNSS-para-Inercial e Inercial-para-Plataforma com resolução de 0,0001 m). Esse mecanismo traduz as medições do sistema escravo para o ponto de referência do sistema mestre, eliminando assim os erros de correspondência causados pela flexão estrutural e pelos deslocamentos externos da alavanca. Simultaneamente, o sinal PPS (Pulso por Segundo) garante o alinhamento preciso das referências de tempo entre os sistemas mestre e escravo, prevenindo desalinhamentos dinâmicos causados pela latência temporal. 3. Principais restrições para a implementação de engenharia Tanto o alinhamento de base dinâmica quanto o alinhamento por transferência são altamente sensíveis à qualidade dos dados de entrada. Durante o alinhamento de base dinâmica, o sistema não converge efetivamente se a leitura de velocidade GNSS permanecer constantemente em zero ou se o valor de DOP (Diluição da Precisão) exceder os limites. No alinhamento por transferência, se os parâmetros do braço de alavanca estiverem configurados incorretamente, um indicador de falha sinalizará "desvio excessivo de alinhamento". Além disso, ambos os modos de alinhamento exigem que o veículo sofra uma certa magnitude de mudança de atitude durante as manobras — evitando oscilações violentas — para garantir a observabilidade completa do filtro de Kalman. Resumo As capacidades de alinhamento dinâmico e de transferência do IF4060 essencialmente estendem a "localização estática do norte" para a "estimativa baseada em filtros em ambientes dinâmicos" e expandem o "alinhamento autônomo" para a "transferência cooperativa distribuída". Esses recursos elevam o IF4060 de um simples sensor de posição/atitude para um nó de navegação tática de alta tecnologia, capaz de resposta rápida em sistemas de combate em rede.
LEIA MAIS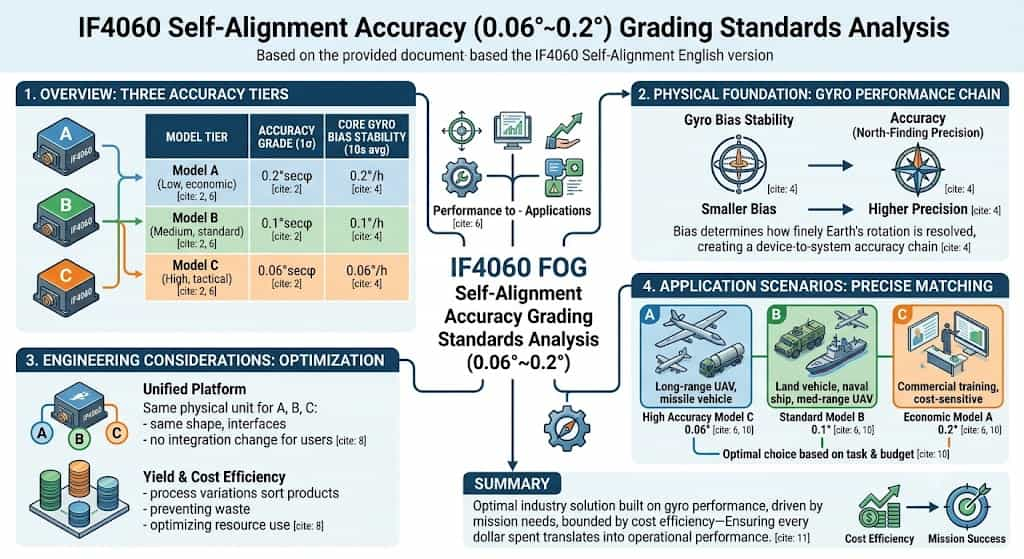
O sistema de navegação inercial de fibra óptica IF4060 está disponível em três modelos — A, B e C — correspondentes aos níveis de precisão baixa, média e alta, respectivamente. Suas precisões de alinhamento de rumo com busca automática do norte (1σ) são de 0,2°sφ, 0,1°sφ e 0,06°sφ. Este sistema de classificação não é arbitrário; em vez disso, baseia-se em uma avaliação abrangente do desempenho dos componentes principais, dos requisitos da aplicação e da relação custo-benefício. **Bases Físicas para Classificação de Precisão** A precisão da busca automática pelo norte é fundamentalmente determinada pela estabilidade do viés dos componentes inerciais. Os giroscópios nos três modelos IF4060 apresentam estabilidades de viés (média de 10 segundos) de 0,2°/h, 0,1°/h e 0,06°/h, respectivamente. A estabilidade do viés do giroscópio é o fator crítico que rege a precisão da busca pelo norte: quanto menor o viés, mais precisamente o giroscópio consegue resolver a componente da velocidade angular da Terra, resultando em maior precisão na busca pelo norte. Os três níveis de precisão correspondem diretamente aos três níveis de desempenho do giroscópio, estabelecendo uma cadeia de precisão completa que se estende do nível do componente ao nível do sistema. **Posicionamento de Níveis de Precisão no Setor** Do ponto de vista da indústria, uma precisão de 0,06°sφ na busca pelo norte se enquadra na categoria tática de alta precisão, capaz de atender a requisitos exigentes, como orientação de precisão e navegação autônoma de UAVs. O nível de 0,1°sφ representa o grau tático de média precisão, adequado para aplicações como navegação de veículos terrestres e embarcações navais. O nível de 0,2°sφ é voltado para aplicações com restrições de custo e requisitos de precisão relativamente flexíveis. Juntos, esses três níveis abrangem todo o espectro de necessidades, desde "de ponta" até "econômico/prático". **Considerações de engenharia para projetos em camadas** A estratégia de oferecer três níveis de precisão em uma única plataforma reflete princípios de engenharia consolidados. Os três modelos compartilham características externas idênticas — como formato e interfaces — permitindo que os usuários alternem entre os níveis de precisão de forma flexível, sem alterar seus esquemas de integração de sistemas. Em relação à seleção de componentes, os giroscópios de fibra óptica naturalmente apresentam variações de desempenho durante a produção; classificar e enviar os produtos com base no desempenho real medido é a abordagem mais econômica e racional. Esse método evita o desperdício de componentes de alto desempenho, garantindo que cada unidade seja utilizada em seu potencial máximo. Ajuste preciso aos cenários de aplicação. A classe de 0,06° é adequada para missões que exigem precisão de direção excepcional, como reconhecimento de longo alcance com drones e alinhamento de lançadores de mísseis. A classe de 0,1° atende às necessidades da maioria dos veículos táticos, sistemas de navegação naval e drones de curto a médio alcance. A classe de 0,2° é apropriada para aplicações civis ou de treinamento onde o controle de custos é rigoroso e os requisitos de precisão são moderados. Os usuários podem selecionar a opção ideal entre esses três níveis de precisão com base nos requisitos da missão e nas restrições orçamentárias. A classificação de precisão em três níveis do IF4060 representa uma solução ideal — baseada no desempenho do giroscópio, orientada pelas necessidades da aplicação e equilibrada pela relação custo-benefício — garantindo que cada centavo seja gasto onde realmente importa.
LEIA MAIS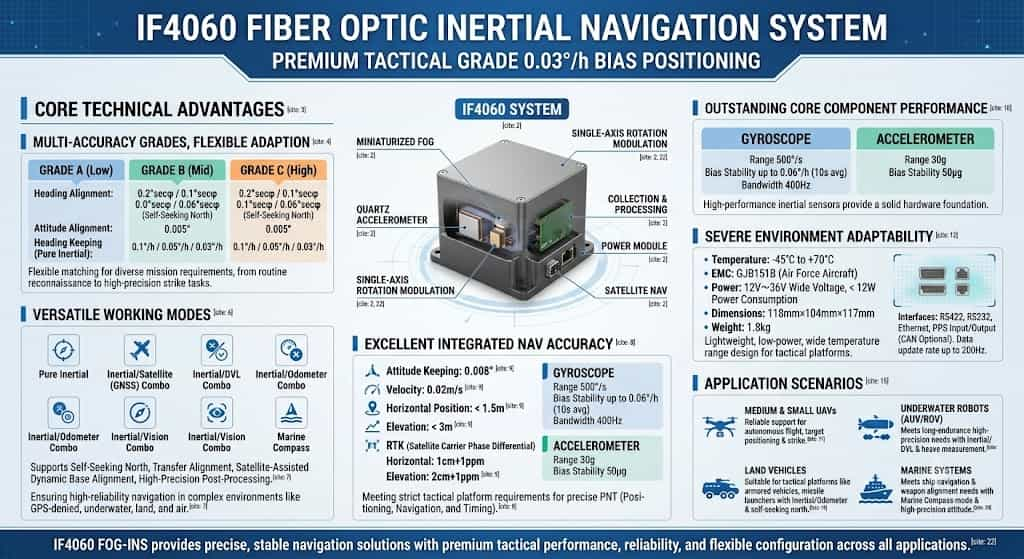
O sistema de navegação inercial (INS) de fibra óptica IF4060 é um sistema de modulação rotacional de eixo único, composto principalmente por um giroscópio de fibra óptica miniaturizado, acelerômetros de quartzo, um servomecanismo, um módulo de alimentação, um módulo de aquisição e processamento de dados e um módulo de navegação por satélite. Caracterizado por seu tamanho compacto, leveza, alta precisão e baixo custo, o produto é capaz de autocalibrar certos erros de componentes inerciais. Como um INS tático de alta qualidade, o IF4060 é adequado para uma ampla gama de aplicações exigentes, incluindo UAVs de pequeno a médio porte e robôs subaquáticos. Principais vantagens técnicas 1. Múltiplos níveis de precisão para adaptação flexível O IF4060 está disponível em três modelos — A, B e C — correspondentes aos níveis de precisão baixa, média e alta, respectivamente; eles compartilham características externas idênticas, como formato e interfaces. As precisões de alinhamento de rumo são de 0,2°sφ, 0,1°sφ e 0,06°sφ (busca automática do norte), respectivamente; a precisão de alinhamento de atitude é de 0,005° em todos os modelos; e a precisão de manutenção de rumo (modo inercial puro) é de 0,1°/h, 0,05°/h e 0,03°/h, respectivamente. Esse design de precisão em três níveis permite que o IF4060 atenda de forma flexível aos diferentes requisitos de precisão de navegação de diversas missões, lidando com tudo, desde reconhecimento de rotina até operações de ataque de alta precisão. 2. Modos de operação abrangentes O IF4060 suporta múltiplos modos de operação, incluindo os modos inercial puro, inercial/satélite, inercial/DVL, inercial/odômetro, inercial/visual e bússola marítima. Também suporta funções como busca automática do norte, alinhamento por transferência, alinhamento de base móvel assistido por satélite e pós-processamento de alta precisão. Essa ampla cobertura de modos garante capacidades de navegação altamente confiáveis em ambientes complexos — incluindo cenários sem GPS, subaquáticos, terrestres e aéreos — atendendo plenamente aos requisitos de adaptabilidade de produtos de nível tático para condições complexas de campo de batalha. 3. Excelente precisão de navegação integrada No modo de navegação integrada por satélite, a precisão de manutenção de atitude atinge 0,008°, a precisão de velocidade é de 0,02 m/s, a precisão de posição horizontal é melhor que 1,5 m e a precisão de posição vertical é melhor que 3 m. Ao utilizar um enlace diferencial de fase da portadora de satélite, o sistema alcança uma precisão horizontal de 1 cm + 1 ppm e uma precisão vertical de 2 cm + 1 ppm. Este nível excepcional de precisão de navegação integrada garante que o IF4060 atenda plenamente aos rigorosos requisitos de posicionamento, navegação e temporização (PNT) de precisão exigidos por plataformas de combate de nível tático. 4. Desempenho superior dos componentes principais O IF4060 está equipado com um giroscópio com alcance de medição de 500°/s, estabilidade de polarização de até 0,06°/h (média de 10 s) e largura de banda de 400 Hz; o acelerômetro oferece alcance de medição de 30 g e estabilidade de polarização de 50 μg. Esses componentes inerciais de alto desempenho fornecem uma base de hardware robusta para os recursos de navegação de alta precisão do sistema. Adaptável a ambientes hostis e exigências táticas. O IF4060 opera em uma faixa de temperatura de -45 °C a +70 °C e sua compatibilidade eletromagnética atende aos padrões GJB151B para aeronaves da Força Aérea. Ele suporta uma ampla faixa de tensão de entrada de 12 V a 36 V e consome menos de 12 W de energia. Com dimensões de 118 mm × 104 mm × 117 mm e peso de apenas 1,8 kg, seu design leve, de baixo consumo de energia e ampla faixa de temperatura permite integração e implantação flexíveis em diversas plataformas táticas. Em relação às interfaces, o IF4060 oferece portas de entrada/saída RS422, RS232, Ethernet e PPS, com opções de interface CAN personalizáveis disponíveis. Ele suporta uma taxa de atualização de dados de até 200 Hz, garantindo resposta em tempo real em cenários operacionais altamente dinâmicos. Cenários de aplicação Aproveitando o desempenho superior mencionado anteriormente, o sistema de navegação inercial de fibra óptica IF4060 é amplamente utilizado em: UAVs de pequeno e médio porte: Seu design leve, combinado com recursos de navegação de alta precisão, garante voo autônomo confiável, posicionamento e engajamento de alvos; Robôs subaquáticos: As capacidades integradas de navegação inercial/DVL e medição de movimento vertical atendem aos requisitos para navegação subaquática de longa duração e alta precisão; Veículos terrestres: A navegação inercial/odômetro integrada, combinada com uma função automática de localização do norte, torna-a adequada para plataformas táticas como veículos blindados e lançadores de mísseis; Sistemas marítimos: Os modos de bússola marítima e a medição de atitude de alta precisão atendem às necessidades de navegação naval e alinhamento de sistemas de armas. Conclusão Com sua tecnologia de modulação de rotação de eixo único, componentes principais que incluem giroscópios de fibra óptica de alto desempenho e acelerômetros de quartzo, configuração flexível em diversos níveis de precisão, modos operacionais abrangentes e precisão de navegação integrada superior, o IF4060 se estabelece como um sistema de navegação inercial tático de alta qualidade. Seja para drones, robôs subaquáticos, veículos terrestres ou sistemas marítimos, o IF4060 oferece soluções de navegação precisas e estáveis por meio de desempenho excepcional, adaptabilidade ambiental confiável e recursos de configuração flexíveis.
LEIA MAIS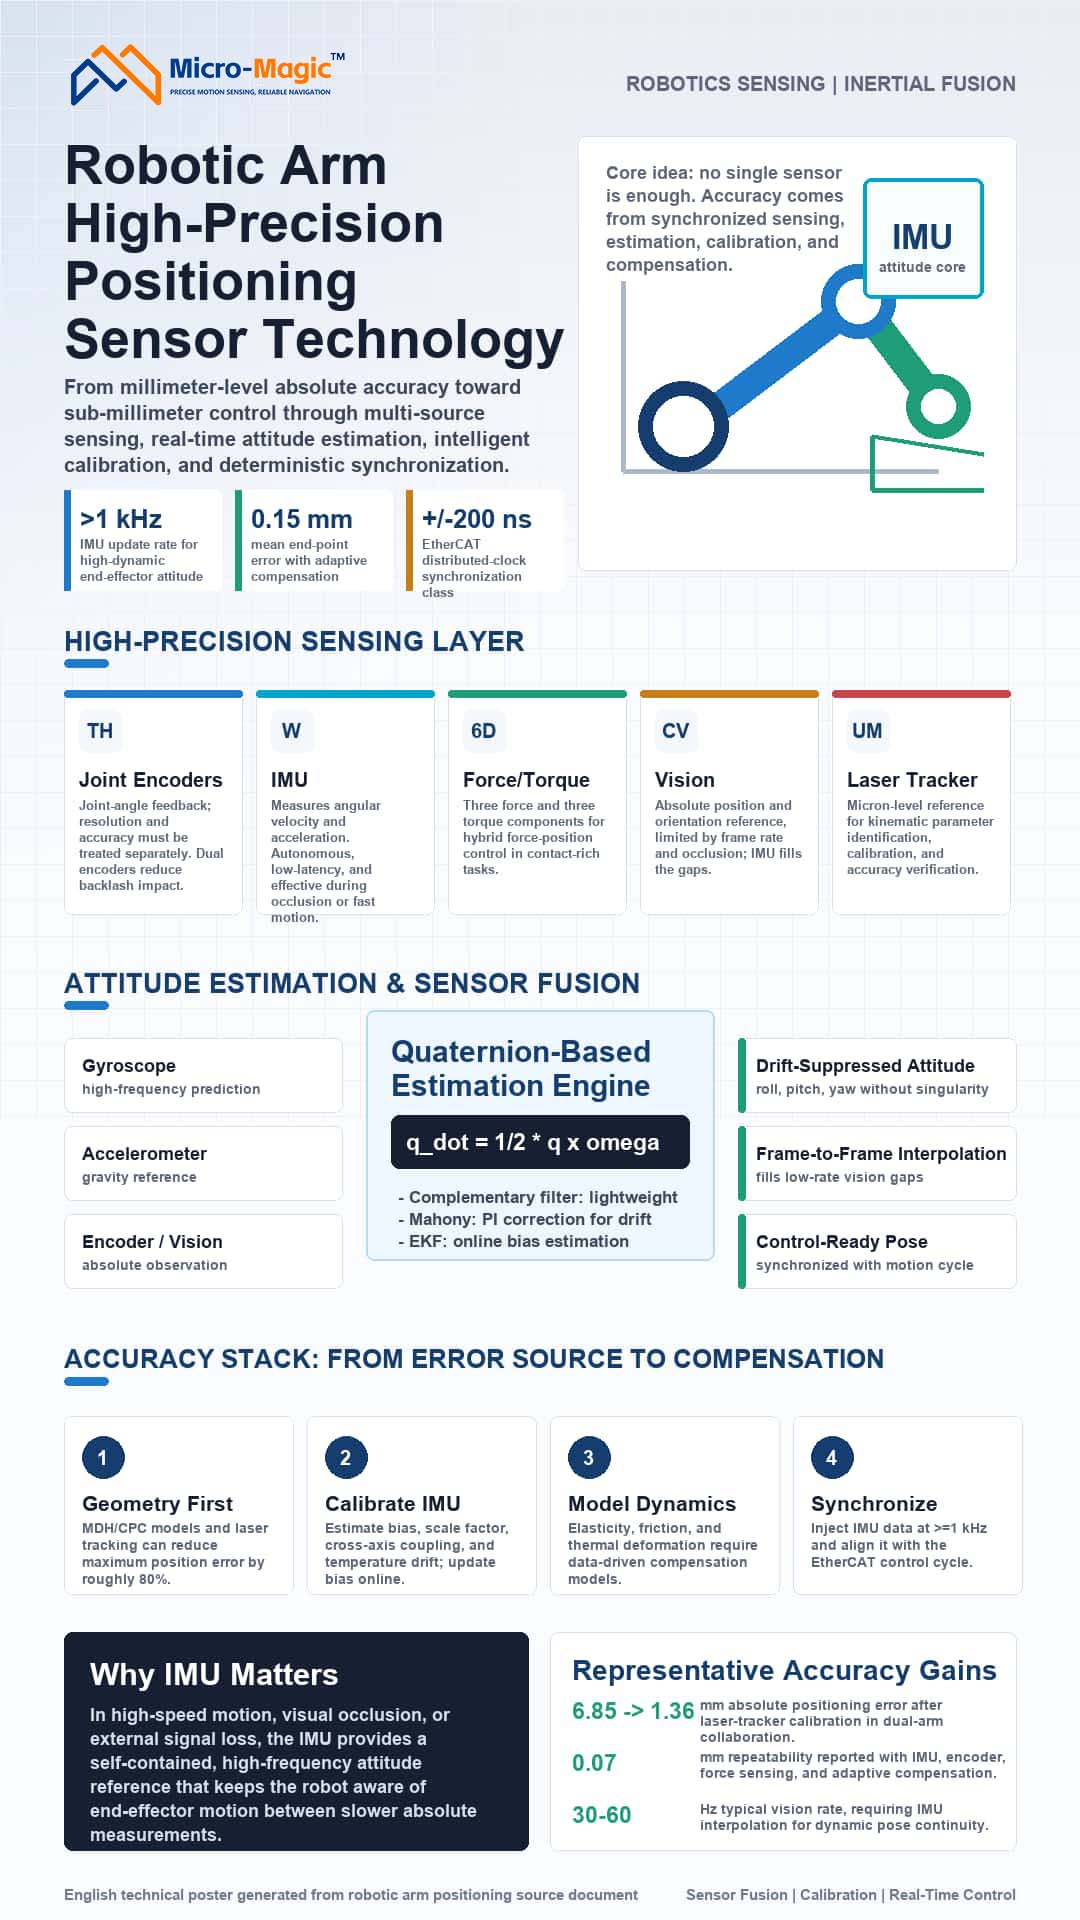
Introdução A precisão de posicionamento absoluto de braços robóticos — em transição da escala milimétrica para a submilimétrica — é limitada por múltiplas fontes de erro: desvios de parâmetros geométricos (responsáveis por mais de 80%), deriva do sensor, deformação elástica e instabilidade na comunicação. A dependência de entradas de um único sensor ou de controle puramente cinemático é insuficiente para atender às demandas por desempenho dinâmico e de alta precisão. Particularmente durante movimentos de alta velocidade ou em cenários que envolvem oclusão visual, a IMU (Unidade de Medição Inercial) — caracterizada por operação em alta frequência, autonomia e latência zero — serve como base para a estimativa de pose. As tendências tecnológicas atuais favorecem uma combinação de fusão de sensores multissensoriais, calibração inteligente e sincronização em tempo real de alta precisão. Tecnologias de posicionamento e sensoriamento de alta precisão Codificadores conjuntosOs encoders determinam a precisão do feedback do ângulo da junta. Métricas importantes: resolução e precisão não devem ser confundidas. Encoders ópticos podem atingir uma precisão de 5 segundos de arco e resolução de 23 bits; encoders magnéticos oferecem alta resistência a contaminantes; e sistemas de ponta empregam configurações de encoder duplo para eliminar os efeitos da folga. Unidades de Medição Inercial (IMUs) — O Núcleo da Estimativa de PoseAs IMUs integram giroscópios triaxiais e acelerômetros para medir diretamente a velocidade angular e a aceleração linear do efetor final. A integração do giroscópio fornece dados de pose relativa com taxas de atualização superiores a 1 kHz — muito superiores aos sistemas de visão — enquanto os acelerômetros fornecem uma referência absoluta de gravidade durante estados estáticos para calibrar a deriva de integração. No entanto, as IMUs sofrem com a deriva de integração do giroscópio (que pode atingir 30° após 10 minutos de inatividade) e com o ruído de movimento do acelerômetro; resolver esses problemas é o principal desafio abordado pela fusão de sensores. A vantagem exclusiva da IMU reside em sua independência de sinais externos e imunidade à oclusão ou à oscilação induzida por latência, tornando-a um sensor autônomo insubstituível para a detecção de pose de alta frequência no efetor final do braço robótico. Sensores de força de seis eixosEsses sensores medem simultaneamente três componentes de força e três componentes de torque, possibilitando o controle híbrido de força/posição. Com uma precisão de 0,5% e erro de repetibilidade de 0,1%, eles são utilizados em tarefas de contato, como montagem de precisão e retificação. Sistemas de VisãoConfigurados como "olho na mão" ou "olho para mão", os sistemas de visão binocular podem atingir uma precisão posicional de 1,2 mm e uma precisão de orientação de 0,15°, embora sejam limitados pelas taxas de atualização (30–60 Hz) e por problemas de oclusão. As IMUs podem ser usadas para realizar interpolação de pose de alta frequência entre os quadros visuais. Equipamento de Calibração ExternaUm rastreador a laser (que oferece precisão em nível micrométrico) serve como ferramenta de referência para calibração cinemática, identificação de parâmetros e verificação de precisão. Estimativa de Atitude e Fusão de Sensores Métodos de Representação de AtitudesOs ângulos de Euler são intuitivos, mas sofrem do problema de bloqueio de gimbal; graus de liberdade são perdidos quando o ângulo de inclinação θ = ±90°.Quatérnios: q = q₀ + q₁i + q₂j + q₃k, satisfazendo q₀² + q₁² + q₂² + q₃² = 1.Operação de rotação: p' = qpq⁻¹Os quatérnios são livres de singularidades e permitem uma interpolação suave, tornando-os a representação padrão de atitude em sistemas robóticos modernos. O núcleo da estimativa de atitude da IMU reside na resolução da equação diferencial dos quatérnios. Fundamentos da Estimação de Atitude por IMU: Equação Diferencial de QuatérniosAtualizando o quatérnio usando a velocidade angular ω = [ωₓ, ωᵧ, ωᵨ]ᵀ: q̇ = ½ q ⊗ ωDiscretização (integração de primeira ordem): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))Essa equação constitui a base para todos os algoritmos de estimativa de atitude baseados em IMU. Filtragem complementar e o algoritmo de Mahony A filtragem complementar combina a integração do giroscópio (confiável em altas frequências) com os dados do acelerômetro (confiável em baixas frequências):θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α normalmente varia de 0,98 a 0,995)O filtro Mahony introduz correção PI em malha fechada: a deriva do giroscópio é compensada usando um termo de erro *e*—derivado do produto vetorial da medição do acelerômetro *a_m* e da referência da gravidade *g_ref*—onde *e* = *a_m* × *g_ref* e *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt.Este método é computacionalmente eficiente e amplamente utilizado em sistemas embarcados para estimativa de atitude em tempo real de IMUs montadas em atuadores finais de braços robóticos. Filtro de Kalman Estendido (EKF) — Estrutura de Fusão ÓtimaO EKF utiliza a integração do giroscópio para a predição e os dados do acelerômetro (juntamente com a cinemática direta baseada em magnetômetro e encoder) para a observação. O vetor de estado é definido como x = [qᵀ, b_gᵀ]ᵀ (quatérnio de atitude + viés do giroscópio).Previsão: $\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$, $P = FPF^T + Q$Atualização (usando observações do vetor de gravidade obtidas por acelerômetro):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$O EKF permite a estimativa online do viés do giroscópio, suprimindo significativamente a deriva a longo prazo. Um EKF fortemente acoplado, que integra dados da IMU com encoders ou sistemas de visão, é a arquitetura padrão para alcançar a estimativa de pose de alta precisão dos efetores finais de um braço robótico. Estratégia de Fusão MultissourceSensores heterogêneos são integrados nos níveis de dados, características ou decisões. Como um sensor interno de alta frequência, a IMU (Unidade de Medição Inercial) é frequentemente combinada com encoders (dados angulares de baixa frequência e alta precisão), sistemas de visão (posição absoluta, mas com baixa taxa de quadros) e sensores de força de 6 eixos (informações de contato) para formar sistemas acoplados de forma flexível ou rígida. A fusão híbrida é atualmente a abordagem predominante para alcançar precisão em nível micrométrico, com a IMU fornecendo uma referência indispensável em tempo real. Análise de erros e compensação de calibração Predominância de erros geométricosO modelo DH clássico baseia-se em pressupostos idealizados. Modelos estendidos (como MDH e CPC) introduzem parâmetros geométricos adicionais. A calibração usando um rastreador a laser pode reduzir o erro posicional máximo em aproximadamente 80%. Calibração de erros da IMUAs IMUs MEMS requerem calibração para ajuste de bias, fatores de escala, acoplamento cruzado e deriva de temperatura. Os acelerômetros são normalmente calibrados usando o método de seis posições de fábrica, enquanto os giroscópios são calibrados usando plataformas giratórias de alta taxa de variação. Em sistemas de braços robóticos, restrições cinemáticas (como a detecção de fase estática) podem ser utilizadas para atualizar o bias da IMU online, suprimindo efetivamente a deriva de integração. Processo de Calibração do Laser TrackerO robô percorre um conjunto de pontos predefinidos enquanto o rastreador a laser registra as coordenadas do efetor final; os desvios dos parâmetros cinemáticos são então identificados e compensados. Após a calibração, a precisão de posicionamento absoluto do robô colaborativo de dois braços melhorou de 6,85 mm para 1,36 mm. Erros não geométricos e compensação dinâmicaFatores não geométricos — como elasticidade articular, deformação térmica e atrito — não podem ser adequadamente descritos por modelos tradicionais. Métodos de calibração baseados em dados (por exemplo, redes neurais, processos gaussianos) permitem o aprendizado de mapeamentos de erro a partir de dados medidos. Modelos de compensação que integram IMUs, encoders e sensores de força de seis eixos, combinados com controle adaptativo, podem reduzir o erro médio de posicionamento do efetor final para 0,15 mm e alcançar uma repetibilidade de 0,07 mm. Comunicação em tempo real e sincronização multieixos A coordenação multieixos exige a transmissão determinística de comandos de controle. O barramento Ethernet industrial EtherCAT emprega um mecanismo de "processamento em tempo real"; seu erro de sincronização de Clock Distribuído (DC) é tão baixo quanto ±200 ns, com uma variação de ±5 μs. Os dados da IMU devem ser enviados ao controlador mestre a uma taxa de ≥1 kHz por meio de interfaces de alta largura de banda (como SPI) e alinhados com os ciclos do EtherCAT para garantir a sincronização precisa de frequência entre a fusão de atitude e o controle de movimento. Tendências e Conclusões O posicionamento de braços robóticos de alta precisão está evoluindo para um paradigma de sensoriamento multimodal, compensação dinâmica baseada em IA e computação de borda em tempo real. Como componente central para sensoriamento de atitude autônomo de alta frequência, a IMU — profundamente integrada com encoders, sistemas de visão e sensores de força — desempenhará um papel cada vez mais indispensável em cenários de alta velocidade e alta dinâmica. Alcançar precisão de posicionamento absoluta em nível submilimétrico ou mesmo micrométrico requer otimização coordenada em quatro camadas: sensoriamento, computação, calibração e sincronização.
LEIA MAIS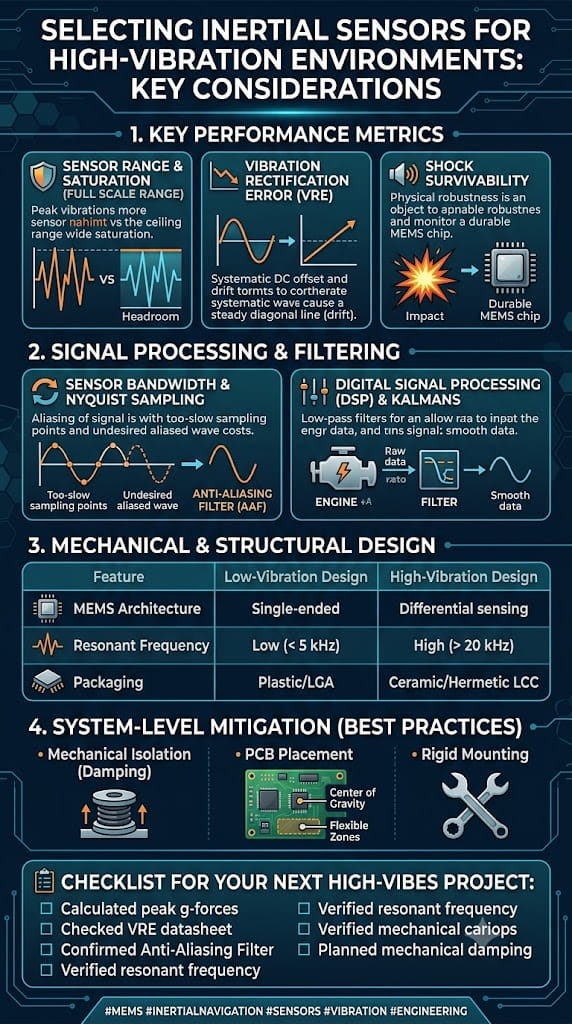
1. Introdução: Imagine um cenário onde um robô de soldagem opera continuamente em uma linha de montagem automotiva, com a extremidade de seu braço robótico sujeita a choques instantâneos de 15g a uma frequência de 80Hz. Nesse contexto, se a IMU (Unidade de Medição Inercial) errada for selecionada, a deriva de polarização de um sensor padrão pode acumular-se em 1,2° em apenas 30 minutos, levando a uma falha de posicionamento e a um desligamento de segurança. Isso não é exagero. Em ambientes industriais de alta vibração — seja em oficinas de estampagem, usinagem CNC, operações de AGVs de grande porte ou máquinas de construção pesada — o desafio enfrentado pelos sensores IMU não é apenas uma questão de precisão, mas de viabilidade fundamental. A vibração afeta as IMUs principalmente por dois canais: primeiro, acoplamento mecânico direto, onde a vibração se transmite através da base de montagem para o sensor, interferindo na resposta de sua estrutura micromecânica; segundo, Erro de Retificação de Vibração (ERV), onde a resposta de retificação CC do acelerômetro à vibração CA gera um offset adicional — um problema particularmente crítico para aplicações de detecção de inclinação. Além disso, ambientes industriais sofrem flutuações drásticas de temperatura (de -40 °C a 85 °C); como os sensores MEMS são altamente sensíveis à temperatura, um giroscópio não compensado pode apresentar deriva de polarização da ordem de ±10°/s. Portanto, a seleção de uma IMU para condições de alta vibração exige a abordagem simultânea de duas questões fundamentais: resistência à interferência de vibração e compensação da deriva térmica. Este artigo explora esses dois aspectos-chave, descrevendo sistematicamente as especificações técnicas críticas e o processo de tomada de decisão para a seleção do produto. 2. A natureza da interferência vibratória e estratégias antivibração 2.1. Entendendo o Erro de Retificação de Vibração (VRE) Em ambientes com alta vibração, o modo de falha mais comum para uma IMU não é simplesmente a "medição imprecisa", mas sim o "desvio de polarização causado pela vibração" — conhecido como Erro de Retificação de Vibração (VRE). Para acelerômetros, o sensor produz um offset CC não intencional em resposta à vibração CA; tais offsets CC são particularmente prejudiciais em aplicações de detecção de inclinação. Para giroscópios, o principal problema é a sensibilidade à aceleração (g), onde a vibração linear se acopla através da estrutura mecânica do dispositivo, sobrepondo um sinal de taxa angular espúrio na saída do giroscópio. O efeito combinado desses problemas pode variar desde a deriva de atitude até a instabilidade completa do sistema de controle. 2.2. Mitigando a vibração no nível do hardware Ao selecionar produtos, deve-se dar prioridade a IMUs com projetos de resistência à vibração em nível de hardware, em vez de modelos padrão que apenas ostentam especificações impressionantes. Os seguintes recursos de projeto resistentes à vibração são critérios de seleção essenciais: (1) Arquitetura de sensoriamento diferencial/em circuito fechadoAs IMUs que empregam uma arquitetura de giroscópio diferencial podem suprimir eficazmente a interferência da aceleração linear e da vibração mecânica. Estruturas MEMS de circuito fechado, combinadas com canais independentes de compensação de temperatura entre o elemento MEMS e o circuito ASIC, também aumentam significativamente a resistência à vibração. (2) Filtros mecânicos e projetos imunes à vibraçãoAlguns sensores de nível industrial incorporam filtros mecânicos integrados para atenuar interferências de vibrações ambientais de alta frequência. Por exemplo, o acelerômetro SCA3400 da Murata utiliza um "design imune a vibrações" capaz de suprimir interferências de vibrações ambientais acima de 200 Hz. (3) Isolamento físico e embalagem reforçadaUma carcaça de metal-cerâmica de dupla camada, combinada com materiais de amortecimento especializados, pode suprimir o acoplamento de ruído mecânico. O U4930 da Maixinmin Micro utiliza uma carcaça metálica hermeticamente selada com materiais de amortecimento especializados, suprimindo a interferência de ruído mecânico e mantendo a classificação de proteção IP67. (4) Arquitetura de sensores redundantesUma arquitetura redundante de IMU dupla compensa erros através da comparação de dados em tempo real, aumentando ainda mais a confiabilidade da saída em ambientes com alta vibração. 2.3. Supressão de ruído de vibração por meio de algoritmos Mesmo com a seleção ideal de hardware, o ruído de vibração não pode ser completamente eliminado. Soluções robustas de resistência à vibração invariavelmente incorporam processamento de redução de ruído em nível algorítmico. (1) Filtragem adaptativa de largura de bandaUma abordagem de ponta envolve o pré-processamento adaptativo de dados, onde a largura de banda de filtragem é continuamente ajustada por meio de estimativa sinusoidal para mitigar o impacto da vibração e do ruído do sensor antes da estimativa de atitude. Os módulos de filtro de Kalman adaptativo podem ajustar dinamicamente a matriz de covariância do ruído e otimizar automaticamente a ponderação com base nas frequências de vibração externa, atingindo uma densidade de ruído de saída tão baixa quanto 0,008°/s/√Hz. (2) Combinação de filtragem wavelet e filtragem de KalmanPesquisas indicam que, ao empregar filtragem de média móvel ponderada por Gaussiana combinada com filtragem wavelet para supressão inicial de ruído, seguida por fusão baseada em PID dos dados sem ruído e, finalmente, otimização adicional via filtragem de Kalman, o desvio padrão do ruído de vibração pode ser reduzido em 93,83%. (3) Método LMS e Filtro de Kalman Estendido (EKF)Para cenários de vibração, como em carrocerias de veículos, o método dos Mínimos Quadrados Médios (LMS) pode ser usado no pré-processamento inicial para melhorar a relação sinal-ruído. Posteriormente, as características complementares dos acelerômetros e giroscópios são utilizadas para filtrar o ruído de polarização do giroscópio, seguido por uma filtragem final com um Filtro de Kalman Estendido. Os resultados de um experimento de campo com duração de quatro horas demonstram que esse método reduz significativamente o impacto da vibração do veículo na IMU. 2.4. Critérios de seleção essenciais para ambientes com vibração Ao selecionar um dispositivo, deve-se prestar especial atenção aos seguintes parâmetros técnicos relacionados à vibração:` Erro de retificação de vibração (VRE) / Coeficiente de retificação de vibração: Este é o indicador mais direto da resistência à vibração, normalmente medido em mg/g². Valores mais baixos indicam maior resistência à vibração.` Resistência à vibração: Expressa em grms (ex.: ≥20 grms ou 10 g RMS na faixa de 20 Hz a 2 kHz).` Seleção da largura de banda: Selecione uma largura de banda que corresponda à frequência de vibração alvo. Uma largura de banda excessivamente ampla captura vibrações de alta frequência dentro da banda, resultando em um VRE (Erro de Resposta de Vibração) maior. IMUs de nível industrial geralmente limitam intencionalmente a largura de banda de saída a 100–200 Hz como uma medida de projeto anti-aliasing.` Tolerância a choques: Normalmente, exige-se um valor ≥2000 g ou superior para garantir que choques acidentais e severos não danifiquem a IMU. 3. Estratégias e precisão de compensação da deriva de temperatura 3.1. Qual a importância do impacto da temperatura nas IMUs? As estruturas sensíveis de acelerômetros e giroscópios MEMS (como vigas micromecânicas à base de silício, massas de prova e placas capacitivas) sofrem expansão e contração térmica com as variações de temperatura. Isso altera a rigidez mecânica e os gaps capacitivos, resultando em deriva do sinal de saída. Por exemplo, o módulo de Young do silício diminui a uma taxa de aproximadamente -60 ppm/°C com o aumento da temperatura; na faixa de -40°C a 85°C, a deriva de polarização não compensada de um giroscópio pode atingir a ordem de ±10°/s. Portanto, ao selecionar um dispositivo, deve-se focar na estabilidade da IMU em toda a faixa de temperatura, em vez de se basear apenas nas especificações em temperatura ambiente. 3.2. Abordagens técnicas para compensação da deriva de temperatura Atualmente, existem duas principais abordagens técnicas para a compensação da deriva de temperatura: Caminho 1: Compensação de temperatura em nível de hardwareIsso envolve a integração de sensores de temperatura independentes e canais de compensação para monitorar a temperatura e corrigir a saída em tempo real dentro do chip. Sistemas digitais de circuito fechado são usados para corrigir a deriva em tempo real; por exemplo, o recurso de autocompensação em certos acelerômetros de nível industrial pode suprimir a deriva de temperatura para ±0,003 mg/°C. Técnicas de encapsulamento em nível de wafer e a seleção de materiais de embalagem altamente estáveis ajudam a reduzir o estresse térmico dentro da embalagem. Caminho 2: Compensação de temperatura em nível de software/algoritmoA compensação por software utiliza métodos matemáticos para analisar a relação entre a temperatura e os dados de saída do giroscópio MEMS. Isso garante a precisão da saída sem custos adicionais de hardware, oferecendo vantagens como simplicidade, menor custo e facilidade de ajuste de parâmetros.Os métodos mais comuns incluem ajuste polinomial, ajuste linear por partes e técnicas de interpolação (como a interpolação de Lagrange). Fundamentalmente, esses métodos preveem e subtraem a deriva de temperatura estabelecendo um modelo matemático de mapeamento entre a temperatura e o erro do sensor. O conceito central envolve o uso de dados experimentais para treinar uma função que mapeia a temperatura (ou a taxa de variação da temperatura) para correções de viés ou fator de escala; durante a operação, a temperatura atual é inserida nessa função para calcular o valor de compensação, garantindo assim a estabilidade da saída em toda a faixa de temperatura. 3.3. Principais métricas de seleção relacionadas à deriva de temperatura Os seguintes parâmetros relacionados à temperatura devem ser avaliados durante o processo de seleção: Estabilidade do viés em toda a faixa de temperatura: mede a variação do viés na faixa de temperatura de -40 °C a 85 °C, expressa em °/h ou mg. IMUs industriais de alta qualidade podem atingir um viés de ≤150 °/h (para giroscópios) em toda a faixa de temperatura.Coeficiente de desvio de temperatura: Expresso em mg/°C ou °/h/°C; valores mais baixos indicam melhor desempenho. Por exemplo, o desvio de temperatura do acelerômetro é de 0,026 mg/°C, enquanto a variação de temperatura da sensibilidade do giroscópio é de apenas 0,0013%/°C.Método de compensação de temperatura: Verifique as especificações do produto para ver se elas indicam explicitamente o uso de algoritmos de calibração e compensação de faixa completa de temperatura.Faixa de temperatura de operação: A faixa para uso industrial é tipicamente de -40°C a 85°C, enquanto aplicações mais exigentes podem estender essa faixa para -55°C a 125°C. 4. Critério de seleção baseado na nota de desempenho Para condições operacionais industriais de alta vibração, a seguinte estrutura de classificação de desempenho pode ser usada como referência para seleção:Grau de seleçãoPrincipais características de compensação de vibração e temperaturaCenários de aplicaçãoGrau tático de alto desempenhoVRE 0,03 mg/g²; resistência à vibração de 10 g RMS; calibrado em toda a faixa de temperatura de -40 °C a 71 °C.Robótica, navegação, plataformas estabilizadasGrau Industrial de Uso GeralFaixa de operação de -40 °C a 85 °C; deriva de temperatura de 0,026 mg/°C; projeto tolerante a falhas.AGVs, máquinas agrícolas, GNSS de precisãoGrau compacto incorporadoCompensação total de temperatura; ≥Resistência à vibração de 20 g RMS; ≥Resistência a choques de 2000 gAutomotivo, aerotransportado, topográfico e cartográficoGrau de alta confiabilidade/longa vida útilderiva de 10 anos 200 Hz)Monitoramento de pontes, energia eólica, equipamentos de pontaGrau de IMU Duplo RedundanteRedundância IMU dupla; proteção IP67; amortecimento de vibração; estabilidade de polarização de 0,5°/hSatélites, levantamentos aéreos, ambientes hostisResumo Ao selecionar uma IMU para ambientes industriais com alta vibração, os seguintes fatores-chave devem ser considerados:(1) Resistência à vibração: foco no VRE (Erro de Retificação de Vibração), classificações de resistência à vibração, projeto de filtros mecânicos e capacidades de redução de ruído algorítmico.(2) Compensação da deriva térmica: foco na estabilidade do viés em toda a faixa de temperatura, coeficientes de temperatura do viés, algoritmos de compensação e calibração em ampla faixa de temperatura.(3) Proteção abrangente: foco na resistência a choques, classificações de proteção IP e design de redundância.(4) Evitando armadilhas: Confiar apenas nas especificações à temperatura ambiente pode ser enganoso; é essencial solicitar dados medidos sobre o VRE e o desempenho em toda a faixa de temperatura.Em última análise, a seleção de uma IMU adequada deve basear-se numa compreensão precisa do cenário de aplicação específico — incluindo o espectro de vibração, a faixa de temperatura, os requisitos de precisão e o espaço de instalação — juntamente com uma comunicação completa com o fornecedor e, quando necessário, a verificação empírica através de protótipos.
LEIA MAIS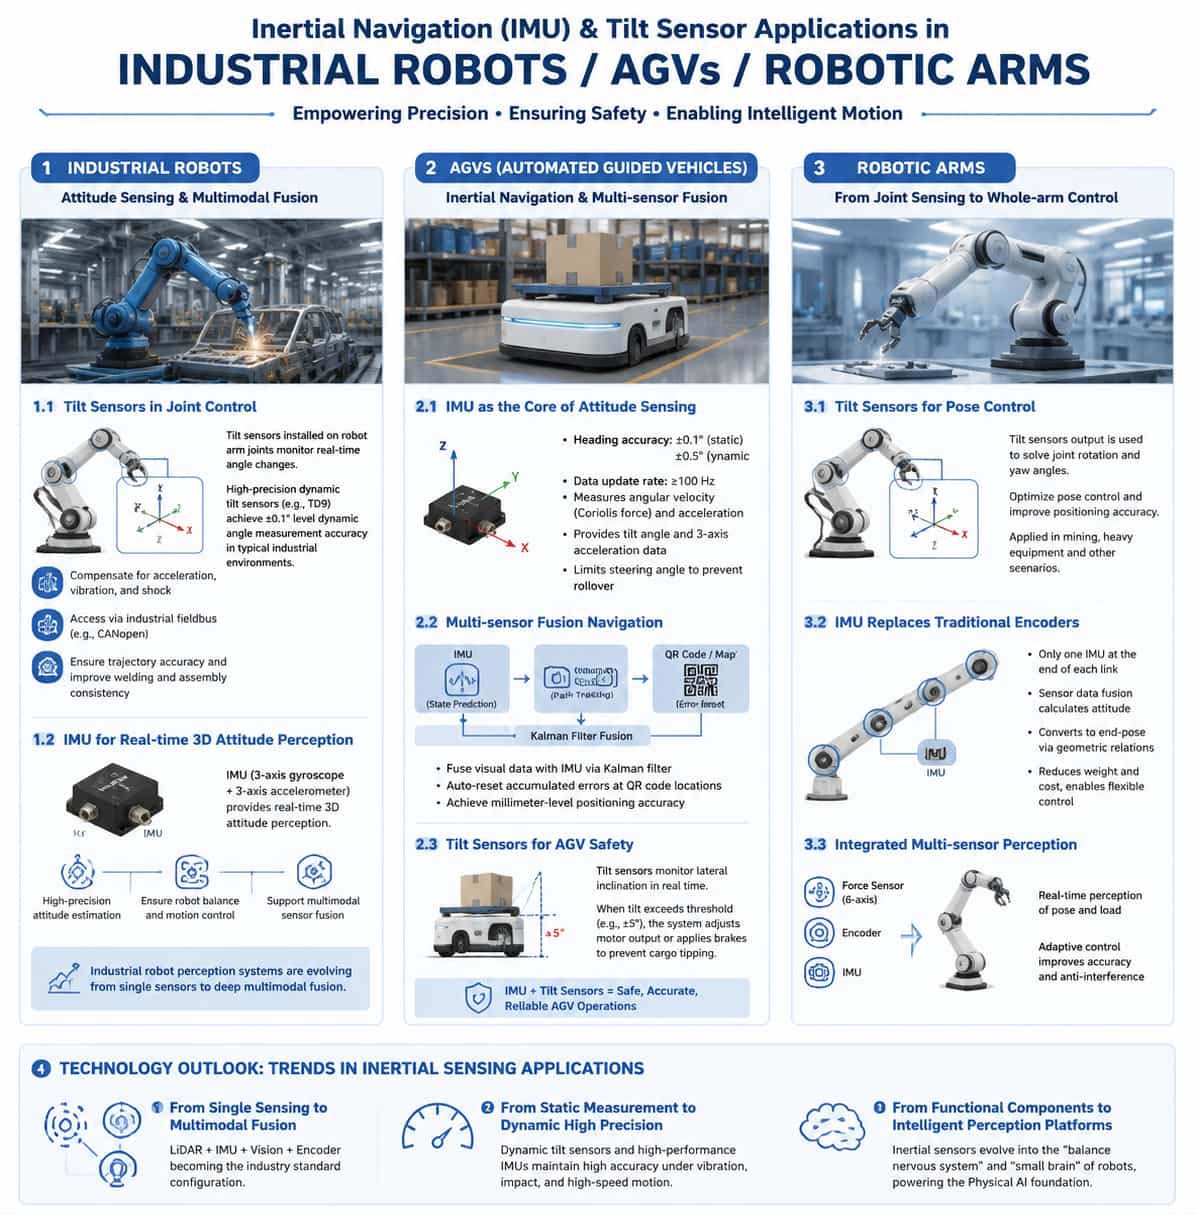
1. Introdução Impulsionados pela onda da manufatura inteligente e da automação, robôs industriais, veículos guiados automaticamente (AGVs) e braços robóticos estão se tornando unidades de execução essenciais em sistemas modernos de produção industrial. Seja para AGVs de alta velocidade navegando por complexos pisos de fábrica ou para braços robóticos multieixos realizando operações em nível micrométrico durante montagens de precisão, a detecção precisa de atitude e o controle de movimento são capacidades indispensáveis. Unidades de Medição Inercial (IMUs) e inclinômetros servem como componentes principais que fornecem a esses dispositivos funções semelhantes a um "senso de equilíbrio" e um "cerebelo". 2. Robôs industriais: sensoriamento de atitude e fusão multimodal Robôs industriais que operam em cenários como soldagem, montagem e movimentação de materiais exigem altíssima precisão e repetibilidade em relação às trajetórias de movimento. Embora os encoders tradicionais forneçam informações sobre o ângulo das juntas, depender exclusivamente deles muitas vezes não atende aos requisitos de controle de alta precisão — especialmente em condições de movimento em alta velocidade, vibração, choque ou operação de longa duração. A introdução de sensores de navegação inercial e inclinômetros proporciona uma nova dimensão à detecção de atitude para robôs industriais. 2.1. Aplicação de inclinômetros no controle conjunto Em robôs industriais, inclinômetros dinâmicos instalados nas juntas do braço robótico monitoram as mudanças angulares em diversos eixos em tempo real. Inclinômetros dinâmicos de alta precisão — baseados em acelerômetros e giroscópios MEMS 3D — utilizam algoritmos inteligentes para fundir os sinais de ambos os sensores. Isso compensa efetivamente o impacto da aceleração, vibração e choque na saída angular. Por exemplo, o modelo TD9 da Maixinminwei atinge uma precisão de medição de ângulo dinâmico melhor que ±0,1° em ambientes industriais típicos. A integração desses sensores em sistemas de controle por meio de barramentos de campo industriais (como o CANopen) permite a calibração de trajetória em tempo real, garantindo consistência em tarefas como soldagem e montagem; na indústria automotiva, isso melhora significativamente a precisão posicional dos pontos de solda da carroceria do veículo. Do ponto de vista técnico, para lidar com problemas como a baixa precisão de medição e os algoritmos de controle complexos associados aos sensores de ângulo de robôs industriais, pesquisadores desenvolveram um método de análise de precisão baseado em filtros de suavização. Ao aplicar um filtro de Savitzky-Golay aos dados brutos adquiridos pelos sensores, os erros de saída são efetivamente reduzidos. 2.2. A IMU fornece sensoriamento de atitude espacial 3D em tempo real. O papel das Unidades de Medição Inercial (IMUs) em robôs industriais está se tornando cada vez mais crucial. Uma IMU normalmente compreende um giroscópio de três eixos e um acelerômetro de três eixos; a integração dos dados do giroscópio fornece informações sobre as mudanças de atitude, enquanto a combinação desses dados com os do acelerômetro permite o cálculo preciso dos ângulos de inclinação e rotação. IMUs MEMS de alto desempenho fornecem aos robôs sensoriamento espacial 3D em tempo real, garantindo controle de estabilidade e mobilidade eficaz. A tecnologia de navegação inercial de precisão está ganhando terreno rapidamente no setor de robótica industrial. Chips IMU de nível automotivo, que utilizam designs MEMS avançados e encapsulamento hermético em cerâmica, oferecem alta precisão, alta confiabilidade e estabilidade em uma ampla faixa de temperatura. Uma tendência crescente vem se direcionando para a integração profunda de sensores LiDAR e navegação inercial de precisão, com a combinação das duas tecnologias para desenvolver soluções de fusão de sensores multimodais para áreas como inteligência artificial incorporada e robótica industrial. Essa tendência sinaliza uma mudança nos sistemas de percepção de robôs industriais, passando de configurações com sensor único para fusão multimodal profunda. 3. AGV: Navegação Inercial e Posicionamento por Fusão de Múltiplas Fontes Os Veículos Guiados Automaticamente (AGVs) são componentes essenciais dos sistemas logísticos em fábricas inteligentes; a precisão de sua navegação impacta diretamente a eficiência no manuseio de materiais e a segurança da produção. Os métodos de navegação tradicionais — como a orientação por fita magnética e o posicionamento por código QR — apresentam limitações como trajetórias fixas, altos custos de implantação e suscetibilidade a interferências ambientais. Em contrapartida, a aplicação de navegação inercial e sensores de inclinação revolucionou a navegação de AGVs. 3.1. A IMU como núcleo da detecção de atitude de AGVs A IMU (Unidade de Medição Inercial) é o componente central que permite a detecção de atitude e movimento em AGVs (Veículos Guiados Automaticamente); sem ela, o veículo perderia a capacidade de detectar a atitude, levando a falhas no controle de movimento e a uma queda significativa na precisão operacional. Os módulos de IMU para AGVs utilizam sensores MEMS de três eixos, alcançando uma precisão de ângulo de direção de ±0,1° em condições estáticas e ±0,5° em condições dinâmicas, com taxas de atualização de dados tipicamente superiores a 100 Hz. As IMUs de alta precisão medem a força de Coriolis por meio de giroscópios MEMS para detectar com exatidão quaisquer desvios de velocidade angular em relação ao movimento linear; simultaneamente, seus acelerômetros fornecem dados sobre a inclinação do veículo em relação ao plano horizontal e a aceleração em três eixos. Com base nisso, o sistema define um limite máximo para o ângulo de direção, limitando ativamente a amplitude da curva e prevenindo capotamentos. 3.2. Navegação por Fusão Multissensor Sensores individuais apresentam limitações inerentes em ambientes complexos: sistemas SLAM visuais sofrem com a redução da precisão de localização devido a fatores ambientais dinâmicos, enquanto sistemas de navegação inercial (INS) são propensos a erros de deriva que se acumulam ao longo do tempo. Consequentemente, a fusão multissensor tornou-se a solução predominante para a navegação de AGVs. Em aplicações práticas, os sinais do Sistema de Navegação Inercial (INS) são usados para a previsão do estado do Veículo Guiado Automaticamente (AGV), enquanto a navegação por rastreamento de trajetória e a navegação visual RGB-D se combinam para formar um sistema de visão multicâmera que corrige os erros acumulados do INS por meio da observação do sistema. Um algoritmo de filtro de Kalman funde dados visuais e inerciais, permitindo que os erros acumulados sejam automaticamente redefinidos nos locais dos códigos QR. Um algoritmo de navegação para AGV que combina controle PID duplo com tecnologia de navegação inercial atinge precisão de posicionamento em nível milimétrico por meio de uma arquitetura de controle de malha fechada dupla, reduzindo simultaneamente a densidade necessária de posicionamento dos códigos QR. Em ambientes com espaço limitado e sinais de satélite fracos — como fábricas de fungos comestíveis — pesquisadores têm utilizado Filtros de Kalman de Estado de Erro para fundir dados de codificadores e IMUs, obtendo navegação confiável em corredores estreitos e ambientes com poucos recursos visuais. Em ambientes degradados, como túneis de cabos submarinos, algoritmos SLAM visual-inercial baseados na fusão de características ponto-linha resolvem eficazmente os desafios de localização em cenários com texturas repetitivas. 3.3. Inclinômetros para garantir a segurança operacional dos AGVs Os inclinômetros desempenham um papel fundamental nos sistemas antirrolamento de AGVs. Um inclinômetro integrado ao chassi do AGV monitora dinamicamente o ângulo de inclinação do veículo durante curvas ou flutuações de carga; se a inclinação exceder um limite predefinido (por exemplo, ±5°), o sistema ajusta imediatamente a potência de saída do motor ou aciona os freios para evitar o tombamento da carga. Inclinômetros com altos índices de proteção (como IP69K) são capazes de suportar condições adversas de armazém, incluindo pisos molhados e poeira. 4. Braços robóticos: da detecção articular ao controle de todo o braço. Os braços robóticos são atuadores essenciais na automação industrial, e a precisão e flexibilidade de seus movimentos determinam diretamente a qualidade e a eficiência da produção. A aplicação de sensores inerciais e inclinômetros em braços robóticos está evoluindo da simples medição de ângulos para a percepção completa do estado e o controle inteligente. 4.1. Controle preciso da posição do braço robótico usando sensores de inclinação Sensores de inclinação desempenham um papel crucial no controle da posição de braços robóticos. Uma invenção patenteada existente descreve um método de controle de posição baseado em sensores de inclinação; por meio da construção de um modelo matemático e do cálculo dos ângulos de rotação e guinada do braço robótico a partir das saídas dos sensores, o método otimiza o controle de posição e aprimora a precisão do posicionamento. Essa tecnologia já foi aplicada em projetos de demonstração para operações inteligentes de mineração de carvão. Em equipamentos pesados, como máquinas de escavação de túneis para mineração de carvão, a montagem de sensores de inclinação dinâmica à prova de explosão na lança de corte permite a medição do ângulo de inclinação da cabeça de corte. Quando combinado com sensores de ângulo para medir o ângulo de guinada, o sistema pode obter dados precisos em tempo real sobre a orientação da cabeça de corte em relação ao corpo da máquina. Este sistema apresenta uma estrutura simples, facilidade de instalação e alta adaptabilidade ambiental. 4.2. IMUs Substituindo Encoders Tradicionais Os braços robóticos com acionamento por cabos apresentam corpos esbeltos e movimentos flexíveis, permitindo-lhes realizar tarefas como inspeção e manutenção em espaços confinados e ambientes complexos e não estruturados. No entanto, o grande número de juntas cinemáticas torna a instalação de encoders em cada uma delas dispendiosa; além disso, se o diâmetro externo do braço robótico for muito pequeno, pode até não haver encoders adequados disponíveis. Para enfrentar esse desafio, foi desenvolvido um método de sensoriamento e controle de estado baseado em IMUs externas para braços robóticos com articulações acionadas por cabos. Uma IMU é posicionada na extremidade de cada segmento da articulação; a fusão de dados dos sensores é usada para calcular a orientação da IMU em tempo real, que é então convertida na orientação da extremidade do segmento com base em relações geométricas. Essa abordagem reduz efetivamente o peso do braço robótico e aumenta a flexibilidade de controle. No campo dos braços robóticos flexíveis, estruturas de fusão de sensores IMU multi-IMU são empregadas para estimar a posição e a orientação. Os elos flexíveis são modelados como uma série de segmentos rígidos, com os ângulos das juntas estimados usando dados de acelerômetro e giroscópio. A implementação do controle em malha fechada por meio de feedback de orientação IMU em tempo real melhora significativamente a robustez operacional e a flexibilidade do braço robótico. 4.3. Sensoriamento abrangente por meio da integração de múltiplos sensores Os modernos sistemas de controle de movimento de braços robóticos de alta precisão estão evoluindo para a integração de múltiplos sensores. Ao integrar sensores de força de seis eixos, encoders e IMUs (Unidades de Medição Inercial), o sistema consegue detectar a posição e a carga do braço robótico em tempo real; quando combinada com algoritmos adaptativos de controle por modos deslizantes, essa integração aprimora significativamente a precisão do movimento e a capacidade de rejeição de perturbações. No nível do efetor final, métodos que utilizam IMUs para adquirir dados de posição em tempo real podem compensar eficazmente os desvios de posição causados por torção nas juntas e erros de conexão. 5. Perspectivas Tecnológicas: Fusão Profunda de Múltiplos Sensores A aplicação de sensores de navegação inercial e inclinômetros em robôs industriais, AGVs e braços robóticos é caracterizada por três grandes tendências: Em primeiro lugar, a evolução da detecção monomodal para a fusão multimodal. Como um único sensor não consegue lidar com todos os desafios de ambientes industriais complexos, a fusão multissensor — combinando LiDAR, IMUs, sistemas de visão e encoders — está se tornando o padrão da indústria. Em segundo lugar, a mudança da medição estática para a detecção dinâmica de alta precisão. Os inclinômetros estáticos tradicionais já não conseguem atender às demandas de cenários de movimento em alta velocidade; por outro lado, os inclinômetros dinâmicos e as IMUs de alto desempenho combinam dados de acelerômetro e giroscópio para manter uma saída de alta precisão mesmo sob condições de vibração, choque e movimento rápido. Em terceiro lugar, a evolução dos componentes funcionais para plataformas de sensoriamento inteligentes. Impulsionados pelo desenvolvimento da IA incorporada e dos robôs humanoides, os sensores de postura inercial estão evoluindo de simples elementos de medição para os "nervos do equilíbrio" e o "cerebelo" dos robôs. Empresas relevantes estabeleceram ecossistemas abrangentes de tecnologia e produtos — abrangendo chips de sensores, módulos e conjuntos de sistemas — que servem como a "base física da IA" para robôs e dispositivos inteligentes.
LEIA MAIS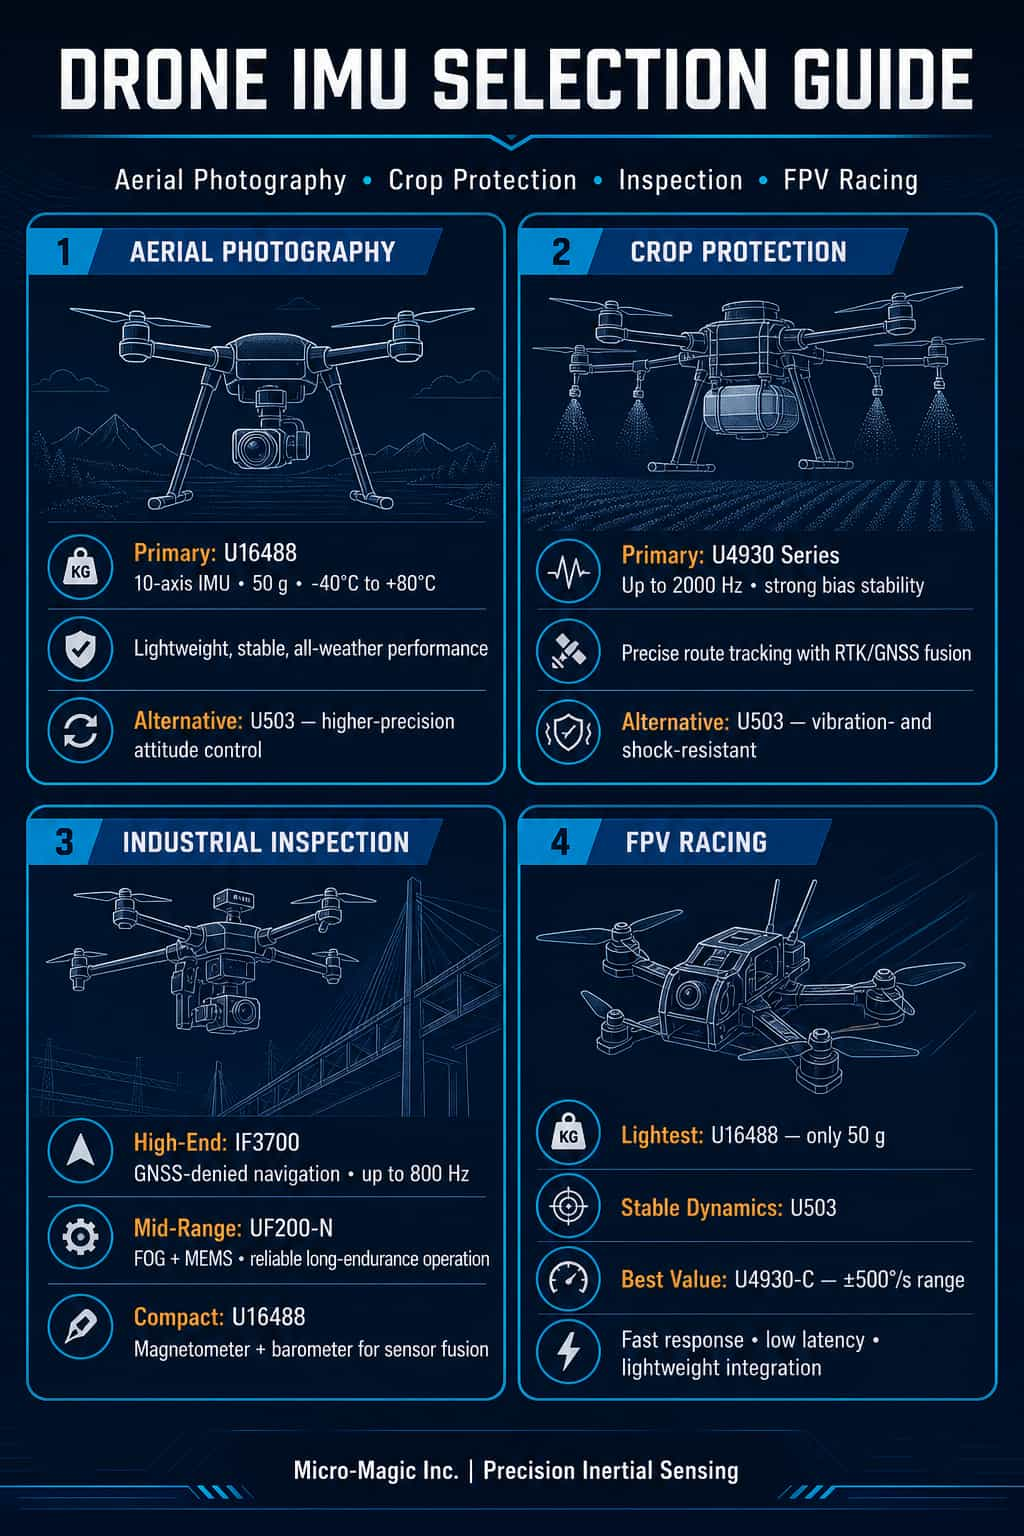
Na indústria de drones, que evolui rapidamente, a Unidade de Medição Inercial (IMU) — atuando como o "centro sensorial" do sistema de controle de voo — determina diretamente a estabilidade, a precisão e a confiabilidade de uma aeronave. Diferentes cenários de aplicação impõem demandas muito distintas ao desempenho da IMU: drones para fotografia aérea priorizam imagens ultraestáveis; drones agrícolas exigem rastreamento preciso da trajetória de voo; drones de inspeção demandam navegação de alta precisão e longa duração; e drones de corrida priorizam resposta dinâmica e design leve. Como fornecedora líder de sensores inerciais no mercado nacional, a Micro-Magic Inc. oferece um portfólio completo de produtos, desde módulos de navegação inercial MEMS até sistemas giroscópicos de fibra óptica, respaldado por vasta experiência em aplicações em áreas como drones, direção autônoma e robótica. Este artigo se concentra em quatro segmentos-chave de drones — fotografia aérea, operações agrícolas, inspeção e corrida — e recomenda os modelos de IMU mais relevantes da Micro-Magic Inc. para auxiliar os desenvolvedores na escolha precisa dos produtos. I. Drones para Fotografia Aérea: Garantindo Estabilidade Absoluta em Cada ImagemPara drones de fotografia aérea, os principais requisitos de uma IMU (Unidade de Medição Inercial) são alta precisão de atitude, baixo ruído e excelente estabilidade de temperatura. Seja para hexacópteros de nível cinematográfico ou drones com câmeras portáteis, os dados de atitude fornecidos pela IMU determinam diretamente a eficácia da estabilização do gimbal e a qualidade geral da imagem. Modelo recomendado: (1) Módulo de Navegação Inercial MEMS de Alta Precisão de 6 Eixos U503O U503 é um módulo de medição inercial MEMS de 6 eixos de alta precisão e alto desempenho, amplamente utilizado em aplicações de navegação, controle e medição. Integrando sensores de alto desempenho em uma unidade independente — e apresentando um design hermeticamente selado e amortecimento de vibração interno — este módulo atende às rigorosas demandas de navegação de alta precisão e alta dinâmica em ambientes hostis. Em cenários de fotografia aérea, isso garante que o U503 forneça dados de atitude estáveis e confiáveis ao controlador de voo, mesmo durante ventos fortes ou manobras rápidas, suprimindo efetivamente a trepidação da imagem. (2) U16488 IMU MEMS de Alto Desempenho (Substituição direta para ADIS16488A)O U16488 é uma unidade de medição inercial MEMS de alta precisão com 10 eixos, que integra um giroscópio triaxial, um acelerômetro triaxial, um magnetômetro triaxial e um barômetro. Apresenta uma instabilidade de polarização do giroscópio de apenas 0,5°/h (variância típica de Allan) e uma instabilidade de polarização do acelerômetro de 20 μg. Com suas dimensões compactas (47 × 44 × 14 mm) e perfil leve (apenas 50 g), é ideal para drones de fotografia aérea com restrições rigorosas de tamanho e peso. Além disso, o U16488 incorpora mecanismos de calibração e compensação de temperatura completa, mantendo excelente precisão de medição em uma ampla faixa de temperatura de -40 °C a 80 °C, garantindo assim imagens aéreas estáveis e de alta qualidade em diversas condições climáticas. II. Drones para Pulverização Agrícola: A Pulverização de Precisão Começa com Sensores de PrecisãoAs características operacionais dos drones de pulverização agrícola impõem requisitos específicos para o desempenho da IMU: operação contínua de longa duração, resistência robusta à vibração e fusão de alta precisão com sistemas RTK/GNSS. Como essas operações normalmente ocorrem em baixas altitudes e velocidades, em ambientes com alta vibração, a estabilidade do bias da IMU e o controle da deriva térmica são cruciais. Modelos recomendados: (1) Série U4930 de IMU MEMS de 6 eixos de alta precisão (substituição direta para HG4930)A série U4930 é um módulo de medição inercial MEMS de nível industrial da Maixinmin Micro, disponível em três níveis de desempenho: U4930-A, U4930-B e U4930-C. O modelo U4930-A apresenta uma instabilidade de polarização do giroscópio de apenas 0,03°/h, um desvio angular aleatório de apenas 0,02°/√h e uma instabilidade de polarização do acelerômetro de 30 μg. Esta série suporta uma taxa máxima de saída de dados de 2000 Hz e opera de forma confiável em uma faixa de temperatura ambiente de -40°C a 80°C. Para drones de pulverização agrícola, uma taxa de atualização de 2000 Hz permite a captura em tempo real até mesmo das menores vibrações e perturbações da estrutura da aeronave; combinada com RTK/GNSS de antena dupla, isso permite alcançar uma precisão de trajetória de voo em nível centimétrico, evitando efetivamente a pulverização excessiva ou áreas não cobertas. Notavelmente, a série U4930 serve como substituta direta da Honeywell HG4930, oferecendo uma alternativa doméstica com boa relação custo-benefício. (2) U503 (Também adequado para aplicações de pulverização agrícola)Conforme mencionado anteriormente, o U503 possui amortecimento interno de vibração e excepcional resistência a vibrações e choques, tornando-o ideal para as demandas operacionais de drones agrícolas, como decolagens e pousos frequentes e exposição a vibrações em baixa altitude. III. Modelos de Inspeção: Manutenção da Direção em Ambientes Sem Sinal GNSSTarefas como inspeções de linhas de energia, oleodutos e pontes impõem as demandas mais rigorosas às IMUs, exigindo capacidades de navegação inercial pura de longa duração, resiliência a condições sem sinal GNSS e funções autônomas de localização do norte. Drones de inspeção frequentemente operam em áreas onde os sinais de satélite são obstruídos — como perto de torres de alta tensão, em cânions ou dentro de túneis — exigindo que a IMU mantenha, de forma independente, a precisão de posicionamento e atitude. Modelo recomendado: (1) Sistema INS de Navegação Autônoma sem Satélite IF3700O IF3700 é um sistema de navegação inercial de alta gama desenvolvido pela MaiXinMinWei especificamente para ambientes sem satélite. Ele utiliza um giroscópio de fibra óptica de circuito fechado de alta precisão (com estabilidade de polarização em toda a faixa de temperatura de 0,01°/h) e um acelerômetro de quartzo de alta precisão (20 μg) para obter medições de direção inercial pura de alta precisão. Seu desempenho inercial puro é impressionante: em uma hora, o erro de ângulo de direção é ≤0,01° (RMS), o erro de ângulo de atitude é ≤0,005° e o erro de posição é ≤1 milha náutica/hora. No modo de navegação integrada, a precisão de direção é ≤0,02°, a precisão de atitude é ≤0,005° e a precisão de posicionamento RTK é ≤2 cm. Suporta uma taxa máxima de atualização de dados de 800 Hz e oferece múltiplas interfaces, incluindo RS232, RS422, CAN, Ethernet e USB. Para aeronaves como grandes drones de inspeção de asa fixa e UAVs de decolagem e pouso vertical (VTOL), o IF3700 serve como unidade de navegação primária. Ele mantém a saída de posição e atitude de alta precisão mesmo quando os sinais de satélite são perdidos, garantindo a continuidade e a segurança das missões de inspeção. (2) UF200-N IMU Combinada de Fibra Óptica e Acelerômetro MEMS de Alto DesempenhoO UF200-N é uma Unidade de Medição Inercial (IMU) baseada em giroscópios de fibra óptica de alta precisão e acelerômetros MEMS. Adota um design modular, oferecendo alta confiabilidade e excelente custo-benefício. Seu giroscópio de fibra óptica apresenta uma faixa de medição de ±500°/s, uma estabilidade de polarização de 0,5°/h (suavização de 10s) e um desvio angular aleatório de apenas 0,02°/√h; o acelerômetro MEMS oferece uma faixa de ±30g e uma estabilidade de polarização de 30μg. O UF200-N suporta múltiplas interfaces, incluindo RS422, RS232 e PPS; possui um consumo de energia em regime permanente de apenas 10W e pesa no máximo 0,5kg. Para drones de inspeção de médio a grande porte, o UF200-N oferece recursos de navegação inercial pura de alta precisão em um pacote leve. Ele mantém a posição e a atitude estáveis mesmo em ambientes complexos onde os sinais GNSS não estão disponíveis, tornando-o ideal para missões de longa duração — como inspeções de redes elétricas e dutos — que exigem precisão e confiabilidade rigorosas. Além disso, sua alta resistência a vibrações e choques permite que ele atenda plenamente aos rigorosos requisitos ambientais de aplicações de inspeção de nível industrial. (3) U16488 (Navegação abrangente com magnetômetro e barômetro)Além da IMU MEMS de alta precisão mencionada anteriormente, o U16488 integra um magnetômetro de três eixos e um barômetro, proporcionando recursos abrangentes de sensoriamento ambiental. Isso o torna particularmente adequado para missões de inspeção que exigem fusão de dados de múltiplas fontes: o magnetômetro auxilia na calibração da direção, enquanto o barômetro auxilia na medição da altitude, criando um sistema de tripla redundância que garante a confiabilidade da trajetória de inspeção. IV. Modelos de Corrida: A Busca Suprema por Velocidade, Precisão e LevezaOs requisitos para IMUs em drones de corrida (drones FPV) diferem significativamente daqueles em outras aplicações: exigem resposta dinâmica ultrarrápida, faixa de medição extremamente ampla, peso mínimo e baixa latência de saída. Cada giro extremo, mergulho rápido e aceleração instantânea leva o desempenho da IMU ao limite. Modelos recomendados: (1) U503 (Equilíbrio entre leveza e alta dinâmica)Embora posicionado como um módulo de navegação inercial MEMS de alta precisão, o U503 foi projetado para aplicações de alta dinâmica. Sua carcaça selada e o design interno de amortecimento de vibrações garantem uma saída de atitude estável mesmo em meio a vibrações e choques intensos. Para drones de corrida de nível profissional, ele oferece um equilíbrio ideal entre precisão e capacidade de resposta dinâmica. (2) U4930-B / U4930-CAs versões U4930-B e U4930-C oferecem faixas de medição giroscópica mais amplas (com a U4930-C atingindo ±500°/s), apresentando diferentes equilíbrios entre estabilidade de polarização e custo. Para desenvolvedores de drones de corrida com orçamento limitado, a U4930-C oferece uma faixa ultralarga de ±500°/s a um custo menor, capturando totalmente os movimentos de alta taxa angular típicos de voos competitivos; enquanto isso, a versão U4930-B está disponível para modelos de corrida profissionais que exigem maior precisão. (3) U16488: A escolha ideal em levezaPesando apenas 50g, o U16488 é o mais leve dos quatro produtos recomendados — uma vantagem crucial para drones de corrida, onde cada grama economizada conta. Suas interfaces de comunicação dupla SPI/UART também facilitam a rápida integração com as principais placas controladoras de voo. V. Visão geral do modelo e tabela de seleção rápida Para facilitar a comparação e a seleção, a tabela abaixo resume as principais características dos modelos recomendados neste artigo:ModeloTipo de produtoPrincipais vantagensTaxa de dadosPesoCasos de uso recomendadosU4930 - A/B/CIMU MEMS de 6 eixosTaxas de saída de até 2000 Hz; acelerômetro de alta precisão2000 Hz130gProteção de plantas, fotografia aéreaU503IMU MEMS de 6 eixosAbsorção de impacto interna; resistente a vibrações e choques.2000 Hz220gFotografia aérea, proteção de plantas, corridasU16488IMU MEMS de 10 eixosMagnetômetro e barômetro integrados; design ultraleveSPI/UART50gFotografia aérea, corrida, inspeçãoIF3700Sistema de Navegação Integrado INS/GNSS por Fibra ÓpticaNavegação autônoma sem sinais de satélite; precisão de atitude de 0,003°800 Hz7000gInspeção, levantamento aéreo de nível industrialUF200-NIMU de fibra ópticaGiroscópio de fibra óptica e acelerômetro MEMS; alta confiabilidade200 Hz500gInspeção, voo de longa duração VI. Resumo e recomendações para a seleção do modelo Para drones de fotografia aérea, o U16488 é a melhor recomendação; seu design ultraleve (50g) combinado com a funcionalidade completa de 10 eixos garante um equilíbrio entre qualidade de imagem e autonomia de voo. Se for necessária uma precisão de atitude superior, o U503 surge como uma excelente alternativa. Para drones agrícolas, a série U4930 é a principal escolha. A variante U4930-A, em particular, oferece a alta estabilidade e a taxa de saída de 2000Hz necessárias para atender perfeitamente aos requisitos de pulverização de precisão. Fabricantes que necessitam de personalização e integração avançadas podem optar pela versão configurável do U4930A. Para drones de inspeção, a seleção deve ser feita em níveis, com base no orçamento e nos requisitos de precisão: o IF3700 é a principal escolha para drones de grande porte e alta gama, já que sua capacidade de navegação autônoma sem satélite é crucial para missões de inspeção; o UF200-N (com IMU de fibra óptica) é adequado para modelos de gama média; e o U16488 é recomendado para drones compactos, oferecendo as vantagens da fusão de sensores de múltiplas fontes por meio de seu magnetômetro e barômetro integrados. Para drones de corrida, o equilíbrio é fundamental. O U16488 representa a solução ideal para redução extrema de peso, enquanto o U503 se destaca pela estabilidade durante manobras de alta dinâmica; já o U4930-C se destaca como uma opção com excelente custo-benefício, oferecendo uma faixa de medição ultralarga (±500°/s).
LEIA MAIS
1. Introdução: Panorama tecnológico e visão geral do mercado de sistemas de navegação inercialComo uma tecnologia de navegação autônoma que não depende de sinais externos, os Sistemas de Navegação Inercial (INS) estão experimentando um crescimento sem precedentes, impulsionado pelo rápido avanço de tecnologias de ponta como inteligência artificial, direção autônoma e aeroespacial comercial. Em meio à acirrada competição de mercado e à rápida evolução tecnológica, os Sistemas Microeletromecânicos (MEMS) e os Giroscópios de Fibra Óptica (FOG) emergiram como as duas principais vias tecnológicas no setor de INS. Cada uma oferece vantagens distintas; consequentemente, selecionar a tecnologia certa para cenários de aplicação específicos tornou-se um desafio crítico para engenheiros e equipes de compras. A escolha entre MEMS e FOG não se resume a uma disputa de especificações de desempenho técnico, mas requer uma avaliação abrangente da duração da missão, das condições ambientais, dos limites de precisão, das restrições de SWaP (tamanho, peso e potência) e do orçamento.2. Comparação de núcleos: Inversores de fase MEMS vs. Inversores de fase de fibra óptica2.1. Princípios de funcionamento e diferenças técnicasO sistema de navegação inercial MEMS (INS) utiliza estruturas capacitivas ou piezoresistivas em microescala para medir o movimento através da detecção de deslocamento mecânico; esses sistemas podem ser integrados em nível de chip, possibilitando a produção em massa a baixo custo. Em contraste, o sistema de navegação inercial de fibra óptica utiliza o efeito Sagnac, empregando bobinas de fibra óptica com quilômetros de extensão para detectar a rotação; seu design totalmente em estado sólido garante longa vida útil e resiliência em ambientes extremos. A principal vantagem do INS de fibra óptica é a alta precisão — alcançando estabilidade de polarização de até 0,001°/h e mantendo a capacidade de navegação por dezenas de minutos a várias horas após a perda do sinal GNSS. O INS MEMS se destaca pela extrema miniaturização, baixo consumo de energia, custo-benefício, inicialização instantânea e alta resistência a choques. Nos últimos anos, a taxa de deriva dos MEMS de nível tático caiu para alguns graus por hora, e produtos de ponta podem manter uma precisão de atitude de 0,01° durante uma interrupção de GNSS de 60 segundos, reduzindo progressivamente a diferença de desempenho em relação ao INS de fibra óptica.3. Análise detalhada de cenários de aplicação de sistemas de navegação inercial em MEMS3.1. Drones e a Economia de Baixa AltitudeDrones de uso comercial e para logística representam cenários de aplicação essenciais para sistemas de navegação inercial (INS) MEMS. Em ambientes com sinais GNSS fracos — como florestas, estacionamentos subterrâneos e áreas urbanas com muitos prédios altos — as unidades de medição inercial (IMUs) MEMS fornecem aos drones dados contínuos e precisos de posição e orientação. Para drones de pequeno e médio porte com tempo de voo inferior a 40 minutos, suas características de leveza e baixo consumo de energia se alinham perfeitamente aos requisitos de tamanho, peso e potência (SWaP); além disso, eles têm apresentado um crescimento anual de pedidos superior a 200% em setores emergentes, como logística em baixa altitude e inspeções não tripuladas.3.2. Condução Autônoma e Veículos InteligentesA condução inteligente tornou-se a principal fonte de crescimento no mercado de navegação inercial civil. Em aplicações práticas, veículos equipados com módulos IMU MEMS podem alcançar um posicionamento contínuo e preciso — mantendo erros dentro de 8 centímetros — mesmo em áreas onde os sinais de satélite são completamente perdidos, como estacionamentos subterrâneos de três andares, executando com sucesso o estacionamento autônomo. A tecnologia MEMS INS atende aos requisitos de precisão da maioria das aplicações industriais e de consumo de alta precisão, oferecendo precisão "suficiente" com um controle de custos excepcional.3.3. Robótica e Agentes FísicosCom a aceleração da comercialização de equipamentos inteligentes — como robôs humanoides, robôs-cães e AGVs (Veículos Guiados Automaticamente) —, a demanda por sensores inerciais de atitude tem apresentado um crescimento estrutural, dada a sua função como os "nervos do equilíbrio" e o "cerebelo" dos robôs. Quando os robôs atravessam terrenos complexos, os sinais GNSS podem ser interrompidos; os sensores inerciais MEMS (INS) fornecem orientação precisa para garantir uma operação estável. Na automação industrial, os sensores inerciais MEMS tornaram-se um padrão da indústria para tarefas que vão desde a navegação autônoma de AGVs até o controle de atitude de braços robóticos industriais, graças ao seu tamanho compacto e baixo custo.3.4. Agricultura de Precisão e TopografiaEmbora os drones agrícolas e as máquinas agrícolas autônomas tenham requisitos relativamente moderados para a precisão do sistema de navegação, eles exigem alta resistência a vibrações, flutuações de temperatura e contaminantes ambientais. Os sistemas de navegação inercial MEMS (INS) tornaram-se a principal escolha na agricultura de precisão devido à sua excelente resistência a choques e custo-benefício. Do monitoramento do plantio à fertilização com taxa variável, os sistemas INS MEMS fornecem aos equipamentos agrícolas capacidades de detecção de posição estáveis e confiáveis; além disso, o baixo custo por unidade — em comparação com as soluções de fibra óptica — torna viável a implantação comercial em larga escala.4. Análise detalhada de cenários de aplicação de sistemas de navegação inercial (INS) de fibra óptica4.1. Equipamentos aeroespaciais e de defesaAs aplicações de sistemas de navegação inercial (INS) de fibra óptica nos setores aeroespacial e de defesa representam o padrão de excelência. Seja para mísseis táticos de alta dinâmica, controle de atitude de satélites ou sistemas de navegação para grandes aeronaves de transporte e caças, os giroscópios de fibra óptica (FOGs) — com sua deriva de polarização excepcionalmente baixa e estabilidade superior a longo prazo — permanecem componentes essenciais indispensáveis. No setor aeroespacial, os sistemas de navegação inercial (INS) de fibra óptica operam independentemente de fontes de radiação externas e não são afetados pela geografia, clima ou ambientes hostis; seu escopo operacional abrange o espaço aeroespacial, a superfície terrestre, o subsolo, os oceanos abertos e até mesmo as profundezas do mar. Por exemplo, os sistemas de navegação e controle para plataformas de alta dinâmica baseados na tecnologia FOG possuem capacidades robustas em navegação e controle de veículos, encontrando ampla aplicação em mísseis táticos e plataformas de satélite. No setor de defesa, os FOGs servem como componentes essenciais para equipamentos estratégicos, como sistemas de orientação de mísseis, drones militares e sistemas de controle de atitude de embarcações navais, tornando-os um foco importante dos controles internacionais de exportação de tecnologia.4.2. Navegação marítima e sistemas subaquáticos não tripuladosPara plataformas marítimas como veículos subaquáticos autônomos (AUVs) de águas profundas, veículos subaquáticos não tripulados (UUVs) e embarcações de superfície, os sinais de navegação por satélite frequentemente falham em penetrar a água; nesses cenários, o sistema de navegação inercial (INS) de fibra óptica torna-se a única opção de navegação. O INS de fibra óptica pode alcançar uma precisão posicional de navegação puramente inercial melhor que 1 milha náutica (RMS) em uma hora e um erro de rumo de no máximo 1 grau em 72 horas — capacidades que são cruciais para missões subaquáticas que duram dias ou até semanas. Produtos de última geração também apresentam capacidades de "busca do norte", permitindo que determinem rapidamente o norte verdadeiro em ambientes sem sinais GNSS ou livres de interferência magnética, servindo assim como um pilar fundamental para a navegação embarcada e a exploração subaquática. Sistemas de navegação inercial baseados em giroscópios de fibra óptica tornaram-se essenciais para manter a estabilidade da missão em veículos não tripulados operando em meio a ventos fortes, terrenos complexos e ambientes de guerra eletrônica.4.3. Inspeção de trilhos ferroviários de alta velocidade e engenharia pesada.A inspeção de vias férreas de alta velocidade impõe requisitos de precisão extremamente rigorosos aos sistemas de navegação, exigindo precisão milimétrica na medição dos parâmetros geométricos da via. Graças à sua estabilidade superior a longo prazo e às características de baixa deriva, as unidades INS de fibra óptica tornaram-se equipamentos padrão em veículos de manutenção e inspeção ferroviária; esses produtos são amplamente aplicáveis em diversos setores, desde a inspeção de vias férreas de alta velocidade até indústrias civis como petróleo e gás e mineração de carvão. Em cenários onde os sinais GNSS são completamente indisponíveis — como em minas e túneis subterrâneos — os sistemas de navegação híbridos de fibra óptica alcançaram precisão de posicionamento melhor que 0,1% da distância percorrida, mantendo operação estável e contínua em ambientes complexos a até 1,4 quilômetros de profundidade.4.4. Embarcações oceânicas e plataformas offshoreOs sistemas de navegação para embarcações oceânicas devem suportar meses ou até anos de operação marítima contínua; qualquer falha de navegação pode levar a consequências catastróficas. Graças à sua estrutura totalmente em estado sólido, à ausência de componentes de fricção rotativos, à vida útil excepcionalmente longa e à alta resistência à interferência eletromagnética, as unidades INS de fibra óptica servem como uma "âncora confiável" para a navegação inercial marítima. Em aplicações de alta precisão, como plataformas de perfuração offshore e sistemas de posicionamento dinâmico (DP), os sistemas giroscópicos de fibra óptica fornecem referências contínuas de atitude e direção, garantindo a segurança e a eficiência das operações offshore. Plataformas de perfuração de petróleo offshore que operam em mar aberto — onde os sinais GNSS não são confiáveis — também exigem as referências de orientação absoluta fornecidas pelo INS de fibra óptica.5. Estrutura Integrada de Seleção e Tomada de DecisãoEm relação ao custo, o preço significativamente menor dos sistemas de navegação inercial MEMS (INS) tem o potencial de transformar a tecnologia de navegação inercial de um "luxo militar" para o âmbito dos produtos de consumo civil. Um único sistema MEMS de nível tático custa na faixa de alguns milhares de dólares, enquanto um INS de fibra óptica de nível de navegação pode custar dezenas ou até centenas de milhares de dólares. Se o orçamento do projeto for limitado e os requisitos de precisão tiverem prioridade moderada, o INS MEMS é a escolha mais pragmática.Em termos de precisão e estabilidade, um sistema de navegação inercial (INS) de fibra óptica é necessário se for preciso manter uma precisão de posicionamento de algumas centenas de metros por mais de 30 minutos após a perda do sinal GNSS. No entanto, se a duração das missões for normalmente inferior a 15 minutos e os sinais de satélite estiverem geralmente disponíveis, um INS MEMS de alto desempenho é plenamente capaz de lidar com a tarefa.Em relação às restrições de SWaP (tamanho, peso e potência), as unidades INS MEMS são muito superiores às soluções de fibra óptica, tornando-as a escolha ideal para drones, dispositivos vestíveis e microrrobôs. Embora as unidades INS de fibra óptica tenham sido significativamente reduzidas em tamanho por meio de um design compacto, elas ainda não conseguem competir com os MEMS em escala de chip em termos de miniaturização.Em relação à adaptabilidade ambiental... o INS MEMS oferece excepcional resistência a choques, tornando-o adequado para aplicações que envolvem turbulência veicular ou as intensas vibrações experimentadas por drones; em contrapartida, o INS de fibra óptica se destaca em ambientes hostis caracterizados por temperaturas extremas, altas pressões em águas profundas e forte interferência eletromagnética.ConclusãoOs sistemas de navegação inercial MEMS e os sistemas de navegação inercial de fibra óptica representam dois caminhos evolutivos distintos na tecnologia de navegação inercial. Aproveitando a extrema integração da tecnologia baseada em chips, os MEMS levaram a navegação inercial a aplicações civis de mercado de massa, como automóveis, drones e robótica. Enquanto isso, a tecnologia de fibra óptica — baseada na essência da óptica de estado sólido — mantém o ápice da precisão e confiabilidade em setores de ponta como aeroespacial, exploração em águas profundas e equipamentos de defesa. Para engenheiros e responsáveis pela tomada de decisões em compras, a principal conclusão é que não existe uma única tecnologia "melhor" — apenas a tecnologia mais adequada à aplicação específica. Uma decisão de seleção verdadeiramente acertada requer uma consideração equilibrada dos requisitos da missão, dos desafios ambientais e das restrições orçamentárias.
LEIA MAIS
As principais abordagens técnicas atuais para sistemas de navegação inercial se dividem em duas categorias: navegação inercial baseada em MEMS (que utiliza Sistemas Microeletromecânicos) e navegação inercial por fibra óptica (baseada em princípios de interferência óptica). Essas duas tecnologias diferem fundamentalmente em seus princípios físicos, métricas de desempenho, estruturas de custo e cenários de aplicação. Este artigo fornece uma comparação abrangente e multidimensional dessas tecnologias para auxiliar os engenheiros na tomada de decisões informadas durante o processo de seleção.I. Diferenças fundamentais nos princípios de funcionamentoOs sistemas de navegação inercial MEMS empregam tecnologia de micromecanização de silício para fabricar micromassas móveis em um chip; quando o portador se move, as forças inerciais fazem com que essas massas se desloquem, gerando sinais elétricos por meio de mudanças na capacitância — um projeto totalmente de estado sólido, sem partes rotativas. Os sistemas de navegação inercial de fibra óptica baseiam-se no efeito Sagnac, onde um feixe de laser é dividido em dois feixes que se propagam em direções opostas dentro de uma bobina de fibra óptica; a rotação do portador cria uma diferença de caminho óptico entre os feixes, e a velocidade angular é calculada por meio da detecção de interferência. A sensibilidade aumenta com o comprimento da bobina de fibra.Essas diferenças, em princípio, ditam as características inerentes a cada tecnologia: os sistemas MEMS funcionam como sensores de "massa de estado sólido" — insensíveis à vibração, mas limitados pela precisão de fabricação — enquanto os sistemas de fibra óptica atuam como "interferômetros ópticos", capazes de alta precisão, mas significativamente influenciados pelo comprimento da fibra e pela temperatura.II. Comparação dos principais parâmetros de desempenhoA estabilidade do viés é a principal métrica para medir a precisão da navegação inercial. Os valores típicos para navegação inercial MEMS variam de 0,5°/h a 10°/h; enquanto produtos táticos de alta gama podem atingir de 0,05°/h a 0,1°/h, aproximando-se do limite de precisão da tecnologia. Em contraste, os sistemas de navegação inercial por fibra óptica geralmente apresentam estabilidade de viés entre 0,01°/h e 0,1°/h, com produtos de alta gama atingindo 0,001°/h (nível de segundo de arco). Os sistemas de fibra óptica demonstram uma clara vantagem em cenários que exigem navegação puramente inercial por períodos que variam de alguns minutos a dezenas de minutos.A variação aleatória do ângulo reflete o impacto do ruído branco na integração da atitude. Valores típicos para navegação inercial MEMS variam de 0,1°/√h a 0,5°/√h, enquanto sistemas de fibra óptica podem atingir valores tão baixos quanto 0,001°/√h a 0,01°/√h. Isso significa que, durante manobras dinâmicas de curta duração, a saída de atitude de sistemas de navegação inercial de fibra óptica é mais suave e apresenta menos oscilações.Não linearidade do fator de escala: Para sistemas de navegação inercial MEMS, esse valor normalmente varia de 0,1% a 1%, enquanto os sistemas de fibra óptica podem atingir de 0,001% a 0,01%. Essa vantagem de não linearidade é crucial para manobras de alta dinâmica (como as realizadas por mísseis ou caças).Erro de polarização em temperatura total: Os materiais de silício MEMS possuem altos coeficientes de temperatura; sem compensação, a deriva térmica dos sistemas inerciais MEMS pode atingir dezenas ou até mesmo ultrapassar a centena de °/h/°C. Produtos MEMS modernos de alta tecnologia utilizam compensação de temperatura integrada e ajuste polinomial para reduzir a deriva térmica para menos de 1°/h/°C. Sistemas de fibra óptica também são sensíveis à temperatura, mas o coeficiente de temperatura da própria bobina de fibra pode ser parcialmente mitigado por meio de técnicas de enrolamento simétrico; combinadas com controle preciso de temperatura, o erro de polarização em temperatura total pode ser mantido abaixo de 0,01°/h/°C.Erro de retificação de vibração: Os sistemas inerciais MEMS são propensos a deriva CC sob vibração intensa de alta frequência — uma falha inerente. Os sistemas de fibra óptica, que não possuem massas de prova móveis, apresentam excelente resistência à vibração, mantendo a precisão muito melhor do que os sistemas MEMS em ambientes vibratórios.Tempo de inicialização e características de resposta: Os sistemas inerciais MEMS fornecem dados imediatamente após serem ligados, com tempos de inicialização na faixa de milissegundos. Os sistemas de fibra óptica requerem um período de aquecimento e estabilização (normalmente variando de dezenas de segundos a vários minutos) porque a fonte de luz e a bobina de fibra devem atingir o equilíbrio térmico; caso contrário, ocorre uma deriva significativa do ponto zero.III. Estrutura de custos e faixa de preçosOs sistemas inerciais MEMS se beneficiam de processos de fabricação de semicondutores em larga escala, resultando em custos unitários muito baixos. Os preços variam de US$ 3 a US$ 15 para chips IMU MEMS de nível de consumo, de US$ 100 a US$ 500 para módulos de nível industrial (com compensação de temperatura e calibração) e aproximadamente de US$ 1.000 a US$ 3.000 para sistemas inerciais MEMS de nível tático (incluindo algoritmos).O custo dos sistemas inerciais de fibra óptica é determinado principalmente pela bobina de fibra, pelos processos de enrolamento de precisão, pela fonte de luz (SLD) e pelo fotodetector. As bobinas de fibra exigem enrolamento de alta precisão, o que acarreta altos custos de mão de obra e equipamentos e — diferentemente dos chips — não podem se beneficiar das mesmas economias de escala para reduzir os preços. Módulos de giroscópio de fibra óptica (FOG) de baixa precisão (estabilidade de polarização na faixa de 1°/h) têm preços aproximados de US$ 2.000 a US$ 5.000; unidades de média precisão (faixa de 0,1°/h) custam cerca de US$ 8.000 a US$ 20.000; e unidades de alta precisão (faixa de 0,01°/h ou melhor) podem ultrapassar US$ 50.000 a US$ 100.000.Em termos de estrutura de custos, os dispositivos MEMS têm custos marginais extremamente baixos, o que os torna adequados para implantação em massa; por outro lado, os sistemas de navegação inercial (INS) de fibra óptica têm custos unitários elevados, embora seu desempenho máximo seja muito superior ao dos MEMS.IV. Dimensões, Peso e Consumo de EnergiaAs unidades INS MEMS industriais de alta precisão geralmente apresentam um design modular em miniatura, medindo frequentemente apenas 30 a 60 mm de lado. Sua estrutura compacta — livre de componentes ópticos redundantes — permite a integração direta em plataformas de turbinas eólicas ou em pequenos equipamentos hospedeiros com uma área de instalação mínima. Em contraste, as unidades INS de fibra óptica incorporam bobinas de fibra, fontes de laser, circuitos de demodulação óptica e estruturas de controle térmico; consequentemente, elas geralmente medem de 100 a 200 mm, ocupam de 5 a 10 vezes o volume das unidades MEMS, exigem um espaço de instalação significativo e não são adequadas para integração em equipamentos compactos.As unidades INS MEMS utilizam tecnologia MEMS baseada em silício, mantendo o peso total geralmente entre 20 g e 80 g. Esse peso ultraleve não impõe carga adicional em plataformas flutuantes offshore ou estruturas de montagem leves, tornando-as ideais para instalações leves e montagem sem tensão. As unidades INS de fibra óptica, por outro lado, apresentam estruturas ópticas complexas, invólucros metálicos pesados e componentes de isolamento térmico, resultando em um peso total de 500 a 2.000 g. Esse peso substancial limita seu uso a plataformas fixas e pesadas, tornando-as inadequadas para cenários de monitoramento que exigem projetos leves ou restrições de carga rigorosas. Os sistemas de navegação inercial MEMS são controlados por circuitos baseados em chips e operam com consumo de energia extremamente baixo — tipicamente apenas 0,3 a 2 W em estado estacionário. Eles suportam operação de bateria de longo prazo e monitoramento contínuo (24 horas por dia, 7 dias por semana) de baixa potência, tornando-os ideais para equipamentos leves implantados em ambientes remotos de campo ou em mar aberto sem fornecimento contínuo de energia. Em contraste, os sistemas de navegação inercial por fibra óptica requerem energia contínua para a fonte de laser, a demodulação do sinal óptico e os módulos de controle de temperatura. Sua potência operacional básica geralmente varia de 10 a 30 W — dezenas de vezes maior que a dos sistemas MEMS — e eles exigem estruturas auxiliares de dissipação de calor, o que limita seu uso a plataformas de engenharia fixas com alimentação elétrica estável e ampla capacidade de energia.V. Adaptabilidade e Confiabilidade AmbientalOs sistemas de navegação inercial MEMS são dispositivos totalmente de estado sólido, sem partes móveis, oferecendo alta confiabilidade teórica. No entanto, sob condições de choque elevado (>10.000 g) e vibração intensa, a massa de prova de silício pode aderir ou fraturar. Unidades MEMS de nível militar, com encapsulamento especializado, podem suportar choques de até 20.000 g. Sua faixa de temperatura operacional padrão é de -40 °C a 85 °C, podendo ser estendida para -55 °C a 125 °C por meio de testes de blindagem.Os sistemas de navegação inercial por fibra óptica também não possuem partes móveis; como a bobina de fibra óptica é essencialmente feita de fibra de vidro, oferece resistência superior a choques e vibrações em comparação com os MEMS. No entanto, a bobina é sensível à flexão e à tensão, e uma embalagem inadequada pode levar a um aumento da perda óptica. Os sistemas de fibra óptica oferecem maior adaptabilidade ambiental, tornando-os adequados para condições extremas, como a pressão de submarinos em águas profundas, o movimento contínuo de navios e ambientes de lançamento com alta aceleração gravitacional.Resumo da comparação abrangenteOs sistemas de navegação inercial MEMS se destacam em termos de tamanho, peso, consumo de energia, custo e velocidade de inicialização, mas ficam atrás em precisão máxima alcançável e resistência à deriva induzida por vibração. Os sistemas de fibra óptica se destacam em altíssima precisão, estabilidade a longo prazo e resistência à interferência ambiental, mas são menos competitivos em relação a tamanho, consumo de energia, custo e tempo de inicialização. Não existe escolha "certa" ou "errada" — apenas a questão da adequação: primeiro determine os requisitos de precisão, depois considere as restrições ambientais e, finalmente, avalie os fatores econômicos.
LEIA MAIS
Um localizador giroscópico de norte é um dispositivo de medição inercial que utiliza o efeito giroscópico para detectar a velocidade angular de rotação da Terra, determinando, assim, autonomamente a direção do norte verdadeiro. Imune à influência de campos magnéticos externos e independente de sinais de satélite como o GPS, ele fornece uma referência de azimute estável e confiável em condições adversas — incluindo ambientes com forte interferência eletromagnética, espaços subterrâneos e regiões polares. Seu princípio de funcionamento básico envolve o uso de um giroscópio de alta precisão para detectar o vetor de velocidade angular de rotação da Terra; o ângulo entre o eixo de referência do veículo e o norte verdadeiro é então calculado e fornecido como informação de azimute. Este artigo apresenta uma análise comparativa sistemática de localizadores giroscópicos de norte em quatro dimensões: definições de precisão, normas técnicas, cenários de aplicação e critérios de seleção principais. I. Definições de Precisão: Das Métricas Essenciais aos Sistemas Abrangentes de Avaliação Em relação às definições de precisão, a precisão na localização do norte é expressa como um desvio padrão de 1σ, medido em graus ou segundos de arco. Uma avaliação abrangente deve incluir o erro absoluto na localização do norte, a repetibilidade, a linearidade circular e o erro de medição de atitude. Os localizadores de norte de fibra óptica podem atingir níveis de precisão estática de 0,02° ou até mesmo 0,001°; aproveitando o efeito Sagnac e o controle de malha fechada totalmente digital, sua instabilidade de polarização pode ser tão baixa quanto 0,002°/h. O desempenho dos localizadores de norte MEMS melhorou significativamente nos últimos anos; produtos de ponta alcançaram instabilidade de polarização melhor que 0,02°/h, com precisão típica na localização do norte variando de 0,5° a 1° (por exemplo, o Maixinminwei NF1100 atinge ≤1°×seg(L), enquanto o NF1200 atinge 0,5°×seg(L)), e alguns produtos em miniatura podem atingir precisão de 0,25° em três minutos. As soluções de fibra óptica oferecem precisão absoluta, enquanto as soluções MEMS apresentam vantagens em termos de tamanho e custo. II. Normas Técnicas: Um Sistema Multinível que Abrange desde Especificações Militares até Normas Nacionais O sistema de normas técnicas para giroscópios de localização do norte abrange múltiplos níveis — incluindo normas militares nacionais, normas da indústria e normas nacionais — fornecendo uma estrutura abrangente para o projeto, fabricação, teste e aceitação do produto. Tanto os giroscópios de localização do norte de fibra óptica quanto os de MEMS devem atender aos requisitos deste sistema de normas; a conformidade é particularmente rigorosa no setor militar, onde as normas relevantes têm maior força obrigatória. No nível das normas militares nacionais, a GJB 2863A-2015, *Especificação Geral para Giroscópios de Localização do Norte*, serve como documento orientador. Ela estipula requisitos gerais, requisitos detalhados e disposições de garantia de qualidade, atuando como base fundamental para o desenvolvimento e a produção de todos os giroscópios de localização do norte de nível militar.Em nível de normas nacionais, a GB/T 45570-2025, *Requisitos Técnicos Gerais para Giroscópios Ópticos*, é a norma nacional mais recente. Ela abrange a classificação de produtos, requisitos técnicos, métodos de teste e especificações para marcação e embalagem de giroscópios de fibra óptica e giroscópios a laser. Seu Apêndice B fornece dados de referência sobre indicadores-chave de desempenho para produtos típicos de giroscópios de fibra óptica, servindo como base técnica crucial para o projeto, produção e aceitação de localizadores de norte de fibra óptica. Além disso, algumas empresas gerenciam a produção de acordo com normas de sistemas de qualidade, como a ISO 9001:2008.No nível de componentes giroscópicos, a norma GJB 10024-2021, *Métodos de Teste para Giroscópios MEMS*, especifica as condições, itens e métodos de teste para giroscópios MEMS; ela se aplica a testes funcionais e de desempenho de giroscópios MEMS usados em sistemas de navegação inercial, orientação e controle. A norma GJB 8898-2017, *Especificação Geral para Giroscópios de Fibra Óptica*, padroniza especificamente os requisitos de desempenho e os métodos de teste para giroscópios de fibra óptica. III. Cenários de Aplicação: Aplicações Interdisciplinares, desde a linha de frente no campo de batalha até a engenharia subterrânea. Os localizadores de norte giroscópicos são utilizados tanto no setor militar quanto no civil, abrangendo uma ampla gama de condições operacionais — desde referenciamento estático de alta precisão até orientação dinâmica em tempo real. Devido às diferenças nas características de desempenho e no projeto estrutural, os localizadores de norte MEMS e os localizadores de norte giroscópicos de fibra óptica possuem cenários de aplicação distintos.No setor militar, os localizadores giroscópicos de norte são equipamentos essenciais para a orientação rápida e discreta de sistemas de armas. Com sua precisão estática na ordem de segundos de arco, os localizadores de norte de fibra óptica são amplamente utilizados em tarefas de alinhamento de alta precisão envolvendo artilharia, lançadores de mísseis, antenas de radar e sistemas de navegação inercial naval. Aproveitando vantagens como tamanho compacto, baixo consumo de energia e inicialização rápida, os instrumentos MEMS de busca de norte estão tendo uma aplicação significativamente maior em plataformas de armas leves. Eles facilitam o alinhamento rápido antes do lançamento de mísseis, foguetes, artilharia e drones, podendo até mesmo ser incorporados em terminais portáteis para soldados, veículos subaquáticos e plataformas de munição guiada — cenários onde soluções de fibra óptica são difíceis de implementar. Em ambientes caracterizados por interferência eletromagnética ou bloqueio de GPS, a natureza totalmente autônoma e resistente a interferências dos instrumentos MEMS de busca de norte os torna uma ferramenta ideal para orientação discreta em sistemas de armas móveis.No setor civil, os instrumentos de fibra óptica para busca do norte são usados principalmente para controle direcional em escavações de túneis com tuneladoras, fornecendo uma referência estável do norte verdadeiro em profundidades de túneis onde os sinais de GPS não estão disponíveis. Na exploração de petróleo e gás, são instalados próximos à broca de perfuração para medir o azimute e a inclinação do furo em tempo real; servindo como uma tecnologia fundamental para perfuração direcional, alcançam uma precisão de aproximadamente ±0,1°. Em geodesia e engenharia de precisão, esses instrumentos fornecem referências de azimute de alta precisão para estações totais e rastreadores a laser, e são usados para monitoramento de deformação de estruturas como pontes e barragens, alcançando uma precisão estática de ≤0,02°. Graças à sua relação custo-benefício, miniaturização e baixo consumo de energia, os instrumentos MEMS para busca do norte fornecem controle confiável de orientação e atitude em ambientes sem GPS ou magnetômetro, como em túneis de minas de carvão e operações de mineração em geral; além disso, sistemas MEMS integrados podem alcançar uma precisão de direção de 0,25° em trens ferroviários. De forma geral, a tecnologia MEMS permite a utilização de instrumentos de busca do norte menores e mais leves, que atendem às necessidades da maioria das indústrias de construção civil com precisão de nível médio a alto, tornando-os particularmente adequados para áreas com ambientes de levantamento topográfico restritos.Em relação à adaptabilidade ambiental, os instrumentos de busca do norte baseados em fibra óptica são sensíveis a flutuações de temperatura e volumosos, exigindo compensação de deriva quando existem gradientes de temperatura significativos no subsolo. Por outro lado, os instrumentos de busca do norte baseados em MEMS oferecem resistência a vibrações e choques, além de capacidades de integração compacta, embora sua tolerância a altas temperaturas seja limitada a aproximadamente 85 °C. Consequentemente, as soluções de fibra óptica apresentam vantagem em cenários que envolvem perfuração contínua em poços com altas temperaturas. IV. Principais Considerações para Seleção: Uma Análise Abrangente de Compensação Ao escolher entre instrumentos de busca do norte baseados em MEMS e em fibra óptica, é preciso ponderar diversos fatores — incluindo requisitos de precisão, ambientes operacionais, características dinâmicas, tamanho e peso, orçamentos de custos e capacidades de integração — visto que as prioridades variam significativamente dependendo do cenário de aplicação. Os requisitos de precisão ditam a escolha da tecnologia: para aplicações de alta precisão que exigem exatidão de ≤0,1° — como o alinhamento de sistemas de navegação inercial embarcados ou o estabelecimento de marcos geodésicos de alta precisão — os instrumentos de fibra óptica para busca do norte são geralmente a única opção, oferecendo precisão estática de 0,02° ou até mesmo 0,001°. Por outro lado, se a precisão exigida estiver entre 0,2° e 1,0° e o custo for um fator importante, a tecnologia MEMS é a escolha superior; alguns produtos MEMS oferecem alinhamento rápido em 30 segundos (precisão de 1°) ou alinhamento preciso em 90 segundos (precisão de 0,5°), demonstrando claras vantagens em resposta dinâmica. Tamanho, peso e consumo de energia são fatores cada vez mais críticos em aplicações modernas. Instrumentos MEMS de busca do norte podem ser miniaturizados para cubos de aproximadamente 40 mm, pesando menos de 70 g e com consumo de energia de apenas 1,5 W, tornando-os ideais para plataformas sensíveis à carga útil, como equipamentos individuais de soldados. Os instrumentos tradicionais de fibra óptica são significativamente maiores e consomem mais energia; apesar das otimizações recentes, ainda ficam muito atrás dos MEMS nessas áreas, tornando os MEMS praticamente a única tecnologia viável para aplicações com restrições de espaço. · A adaptabilidade ambiental é outro fator chave na seleção. Os instrumentos MEMS de busca do norte oferecem resistência superior a vibrações e choques, tornando-os adequados para plataformas dinâmicas como veículos e aeronaves; nenhuma das tecnologias é suscetível a interferências de campos magnéticos. As soluções de fibra óptica apresentam vantagem em ambientes de alta temperatura (por não possuírem as limitações de temperatura dos semicondutores), o que as torna particularmente adequadas para perfuração contínua em poços profundos em altas temperaturas. Embora os dispositivos MEMS tenham uma tolerância ligeiramente menor a altas temperaturas, ambas as tecnologias geralmente abrangem uma faixa de temperatura operacional de -40 °C a +80 °C. · A estrutura mecânica e os mecanismos de indexação também influenciam diretamente a decisão de seleção. Os instrumentos de busca do norte por fibra óptica utilizam um giroscópio de eixo único combinado com um mecanismo de indexação mecânico; embora ofereçam alta precisão estática, seu desempenho dinâmico é limitado e são propensos a desvios sob vibração. Em contraste, os instrumentos de busca do norte MEMS normalmente empregam uma configuração strapdown de três eixos que elimina a necessidade de mecanismos de indexação, resultando em resposta dinâmica e resistência à vibração superiores; enquanto isso, alguns modelos MEMS de eixo único de baixo custo alcançam reduções de custo, mantendo a precisão por meio de técnicas de modulação rotacional. · Considerações de custo são cruciais durante o processo de seleção. Instrumentos de busca do norte baseados em fibra óptica acarretam altos custos iniciais de aquisição, com modelos de ponta atingindo centenas de milhares de yuans. Por outro lado, instrumentos de busca do norte baseados em MEMS se beneficiam de processos de produção em massa de semicondutores, oferecendo custos significativamente menores para precisão equivalente. Se os requisitos de precisão não forem excessivamente rigorosos e o custo for a principal restrição, a tecnologia MEMS oferece uma clara vantagem econômica. Ambas as tecnologias apresentam projetos totalmente em estado sólido com custos de manutenção gerenciáveis; no entanto, os dispositivos MEMS oferecem níveis mais altos de integração e normalmente apresentam taxas de falha menores. · As capacidades de integração e as interfaces de comunicação representam detalhes técnicos essenciais no processo de seleção. Os principais instrumentos giroscópicos de busca do norte suportam interfaces seriais como RS422, RS232 e CAN, com frequências de saída de dados que normalmente variam de 100 Hz a 200 Hz; os usuários devem garantir a compatibilidade com os tipos de interface e os requisitos de protocolo de dados do seu sistema host. Em relação à integração com GNSS, alguns produtos de ponta oferecem funções de entrada de sincronização PPS e saída TOV, permitindo a sincronização de tempo entre os dados inerciais e os receptores de satélite externos. A seleção de um giroscópio para busca do norte é um processo sistemático que envolve considerações de precisão, custo, ambiente operacional, características dinâmicas e integração. As tecnologias MEMS e de fibra óptica possuem vantagens e limitações operacionais distintas; nenhuma é inerentemente superior à outra. Os usuários devem realizar uma avaliação abrangente dos requisitos de sua missão para encontrar o equilíbrio ideal entre essas duas abordagens: para aplicações de nível estratégico que priorizam a máxima precisão independentemente do custo, os giroscópios de fibra óptica para busca do norte continuam sendo a escolha insubstituível; para cenários táticos e civis que priorizam a miniaturização, a resposta rápida e a relação custo-benefício, os giroscópios MEMS oferecem uma solução mais pragmática e flexível. À medida que a precisão dos giroscópios MEMS continua a melhorar e a tecnologia de miniaturização dos giroscópios de fibra óptica avança, as fronteiras entre essas duas tecnologias estão se tornando cada vez mais tênues. As futuras decisões de seleção provavelmente se concentrarão mais nas restrições específicas do cenário da missão do que apenas em rótulos tecnológicos — uma mudança que, sem dúvida, proporcionará aos usuários finais uma gama mais ampla de opções e uma relação custo-benefício superior.
LEIA MAIS
Em projetos de navegação inercial e controle de movimento, o viés do sensor, a deriva térmica e o ruído são as três principais fontes de erro que afetam o desempenho do sistema. A seção a seguir descreve suas manifestações, o impacto no sistema e as estratégias de mitigação sob uma perspectiva de engenharia. 1. Viés O termo "bias" refere-se à saída estática constante de um sensor em condições de entrada zero. Em aplicações de engenharia, o bias afeta diretamente a precisão de integração a longo prazo e as capacidades de alinhamento.• Precisão de navegação a longo prazo: O viés do giroscópio se acumula linearmente no erro angular por meio da integração; quanto maior o viés, mais rápida a deriva de direção. O viés do acelerômetro se traduz em erro de posição por meio da dupla integração, tornando-se uma fonte primária de erro — particularmente na navegação inercial pura sem correções externas.• Alinhamento inicial e busca do norte: A busca de alta precisão do norte requer a extração da componente que aponta para o norte a partir da velocidade angular da Terra (aproximadamente 15°/h); se o viés do giroscópio for excessivo, o sinal é sobrecarregado, impossibilitando um alinhamento eficaz.• Medição de atitude e inclinação: O viés do acelerômetro causa diretamente desvios constantes nos ângulos de inclinação e rotação, afetando a precisão da atitude horizontal estática. Mitigação por meio da engenharia:• Calibração/compensação de evento único: Realize a amostragem estática e a média após a inicialização e, em seguida, subtraia o valor de deslocamento constante.• Calibração periódica: Para sensores com baixa repetibilidade, realize o alinhamento estático ou por indexação antes de cada utilização.• Compensação térmica em nível de fábrica: Registre os valores de polarização em várias temperaturas para estabelecer tabelas de consulta ou modelos polinomiais. 2. Deriva Térmica A deriva térmica refere-se à variação no viés ou fator de escala do sensor causada por mudanças de temperatura. Em ambientes operacionais com ampla faixa de temperatura, os erros induzidos pela deriva térmica são frequentemente uma a duas ordens de magnitude maiores do que o viés à temperatura ambiente.• Flutuações da temperatura ambiente: Variações diurnas de temperatura, mudanças sazonais e o autoaquecimento do equipamento causam deriva lenta na saída do sensor, invalidando os valores de polarização pré-calibrados e levando ao acúmulo de erros de integração ao longo do tempo.• Gradientes de temperatura subaquáticos/no espaço profundo: Mudanças rápidas de temperatura — como quando um veículo mergulha ou uma espaçonave entra/sai de uma zona de sombra — podem causar erros abruptos devido à deriva térmica, levando potencialmente à divergência nos filtros de navegação integrados. • Degradação do desempenho em toda a faixa de temperatura: Muitos sensores apresentam excelentes especificações à temperatura ambiente, mas seu desempenho com viés zero deteriora-se significativamente em temperaturas altas ou baixas, podendo causar falha total do sistema em ambientes extremos. Contramedidas de engenharia:• Calibração completa de temperatura + compensação integrada: A saída do sensor é capturada em tempo real dentro de uma câmara térmica em toda a faixa de temperatura operacional; uma curva de temperatura (polinomial ou linear por partes) é ajustada e o chip ou computador de navegação aplica correções em tempo real com base na temperatura atual.• Controle de temperatura constante: Em aplicações de alta tecnologia (como sistemas de navegação inercial de nível estratégico), os aquecedores mantêm a IMU a uma temperatura constante (por exemplo, 70 °C) para eliminar flutuações de temperatura, embora isso implique um maior consumo de energia e tempos de inicialização mais longos.• Priorizar a estabilidade de polarização zero em todas as temperaturas durante a seleção: Muitos fornecedores fornecem apenas especificações para temperatura ambiente — o que pode ser enganoso para um projeto — portanto, é essencial exigir dados de desempenho em todas as temperaturas. 3. Ruído Ruído refere-se a flutuações aleatórias de alta frequência na saída do sensor, tipicamente caracterizadas por coeficientes de caminhada aleatória ou densidade de ruído. Seu impacto é observado principalmente na dinâmica de curto prazo e na estabilidade do sistema. • Precisão dinâmica de curto prazo: O ruído sobreposto ao sinal verdadeiro reduz a relação sinal-ruído (SNR) instantânea, um efeito particularmente pronunciado durante vibrações ou rotações em alta velocidade.• Excitação do circuito de controle: Níveis elevados de ruído introduzem oscilações de alta frequência, fazendo com que os atuadores (como motores ou superfícies de controle) respondam com frequência; isso aumenta o consumo de energia e pode desencadear ressonância mecânica.• Convergência de navegação integrada: Na filtragem de Kalman, as características do ruído determinam a taxa de convergência e a variância em regime permanente das estimativas de estado; ruído excessivo força o filtro a depender mais de dados auxiliares externos, o que significa que, se o sinal GNSS for perdido, os erros puramente inerciais aumentarão rapidamente.• Efeito de amplificação por dupla integração: Na medição de movimento vertical ou na navegação inercial, o ruído é drasticamente amplificado após a dupla integração, resultando em desvio de trajetória ou picos de sinal. Contramedidas de engenharia:• Filtragem analógica/digital: As frequências de corte do filtro passa-baixa são definidas com base na largura de banda do sistema (normalmente de 1,5 a 2 vezes a largura de banda do sinal), embora isso introduza atraso de fase.• Selecionar uma taxa de amostragem apropriada: Uma taxa mais alta nem sempre é melhor; a sobreamostragem exige filtragem anti-aliasing para evitar que o ruído de alta frequência se propague para a faixa de baixa frequência. Projeto em nível de sistema: Empregue observadores ou métodos de filtragem de ordem superior (como filtragem complementar ou filtragem de Kalman) dentro dos algoritmos de controle para suprimir o impacto do ruído. 4. Principais recomendações para engenheiros de projeto• Selecione os parâmetros com base na temperatura e nas faixas dinâmicas da aplicação; considere as especificações de temperatura ambiente apenas como referência e insista na obtenção de dados de desempenho em todas as temperaturas e curvas de variância de Allan.• Incorporar interfaces para compensação de polarização (calibração estática) e sensores de temperatura nos projetos de hardware e software.• Realizar testes e validação em condições térmicas e de vibração realistas, em vez de depender exclusivamente de testes estáticos à temperatura ambiente.• Equilibrar polarização, deriva de temperatura e ruído: priorize a polarização e a deriva de temperatura para aplicações de longa duração e priorize o ruído e a largura de banda para aplicações de alta dinâmica.
LEIA MAIS
Nas áreas de navegação inercial, controle de movimento e medição de atitude de alta precisão, o desempenho dos sensores inerciais (giroscópios e acelerômetros) determina diretamente o limite superior da precisão de todo o sistema. Para os engenheiros, compreender o significado prático dos principais parâmetros encontrados nas folhas de dados — e seu impacto nas aplicações finais — é essencial para a seleção de componentes e o projeto do sistema. Este artigo fornece uma análise aprofundada de quatro parâmetros de engenharia essenciais sob uma perspectiva prática: Estabilidade do Viés, Caminhada Aleatória, Repetibilidade do Viés e Não Linearidade do Fator de Escala.I. Estabilidade do Viés1. Definição e Significado FísicoA estabilidade do viés refere-se ao grau em que a saída do sensor flutua em torno de seu valor médio em condições estáticas; ela é tipicamente caracterizada pelo ponto mínimo (ou região plana) na curva de variância de Allan. Para giroscópios, a unidade geralmente é °/h (graus por hora); para acelerômetros, é mg ou μg.Isso reflete a estabilidade da saída do sensor durante operação estática prolongada. Um giroscópio de fibra óptica com estabilidade de polarização de 0,01°/h implica que a flutuação de sua saída média ao longo de uma hora é de aproximadamente 0,01 graus; essa é uma métrica de desempenho crítica para sistemas de navegação inercial de nível de navegação.2. Método de teste de engenhariaMonte o sensor em uma plataforma giratória de alta precisão, garantindo que ele permaneça absolutamente imóvel e que a temperatura ambiente esteja estável (por exemplo, dentro de uma câmara com temperatura controlada a 25 ± 0,1 °C). Colete dados estáticos continuamente por várias horas (no mínimo de 4 a 24 horas). Calcule a variância de Allan e extraia o desvio padrão em tempos de suavização (τ) como 1 s, 10 s e 100 s; o valor ideal de estabilidade do viés corresponde ao ponto de transição entre o segmento da curva com inclinação de -0,5 e a região plana.3. Impacto no SistemaA estabilidade do viés afeta diretamente a precisão da navegação a longo prazo e determina a taxa na qual os erros angulares se acumulam durante a integração inercial; por exemplo, uma deriva de 1°/h resulta em um erro de rumo de aproximadamente 1° ao longo de uma hora. Além disso, a busca de alta precisão pelo norte requer uma estabilidade de viés extremamente baixa (≤0,01°/h) para extrair efetivamente a componente de apontamento para o norte da taxa de rotação da Terra (15°/h).4. Conceitos errôneos e considerações sobre engenhariaNem todos os tempos de suavização seguem o mesmo padrão; diferentes fabricantes podem relatar a estabilidade com base em suavização de 10 ou 100 segundos, portanto, o tempo de suavização deve ser padronizado ao se fazer comparações. Os efeitos da temperatura superam em muito as flutuações estáticas; a variação do viés em toda a faixa de temperatura operacional pode ser de uma a duas ordens de magnitude maior do que a estabilidade estática. Portanto, as aplicações de engenharia devem se concentrar na estabilidade equivalente alcançada após a compensação total de temperatura.II. Caminhada Aleatória1. Definição e Significado FísicoO termo "caminhada aleatória" refere-se ao erro aleatório resultante da integração do ruído branco. Para giroscópios, isso é conhecido como Caminhada Aleatória Angular (CAR), medida em °/√h; para acelerômetros, é conhecido como Caminhada Aleatória de Velocidade (CAV), medida em m/s/√h ou (m/s)/√h.Caracteriza a intensidade energética do ruído branco de alta frequência na saída do sensor. Para um giroscópio com ARW de 0,01°/√h, o desvio padrão do erro angular introduzido pelo ruído branco durante uma integração de uma hora é de 0,01° × √1 = 0,01°; entretanto, se a integração for feita por 0,01 horas (36 segundos), o erro será de 0,01 × √0,01 = 0,001°. O erro é proporcional à raiz quadrada do tempo.2. Métodos de teste de engenhariaEste parâmetro também é obtido por meio da análise de variância de Allan. Para valores pequenos de τ (tipicamente
LEIA MAISDeixe um recado
Escaneie para o WeChat :