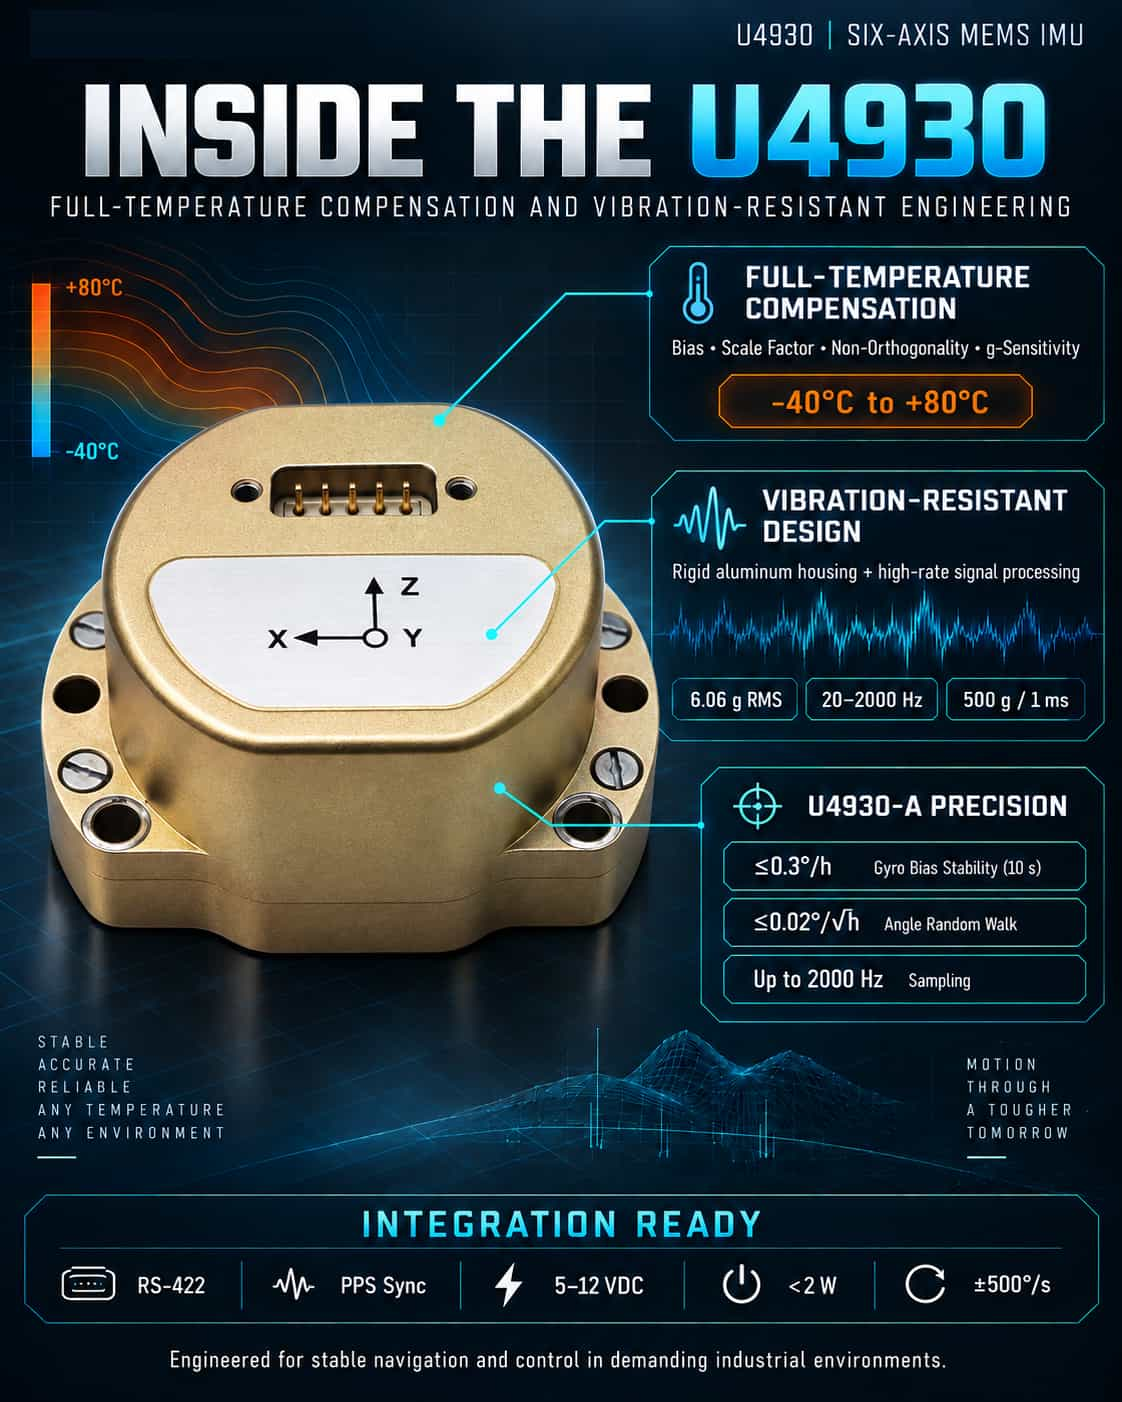
À medida que drones industriais, sistemas de direção autônoma e sistemas de navegação de alta precisão exigem cada vez mais tamanho compacto, alto desempenho e baixo custo, as Unidades de Medição Inercial (IMUs) MEMS estão avançando constantemente em direção a um desempenho de nível tático — e até mesmo de nível de navegação. A série U4930 de IMUs MEMS de seis eixos da Micro-Magic oferece uma solução altamente competitiva, apresentando tecnologia robusta de compensação total de temperatura, resistência superior à vibração e compatibilidade com produtos internacionais líderes (como o HG4930). Tecnologia principal: Compensação total de temperatura e calibração do sistema Uma das fontes de erro mais críticas em dispositivos inerciais MEMS é a deriva no viés e no fator de escala causada por flutuações de temperatura. Sem uma compensação eficaz, mesmo pequenas variações de temperatura podem levar a erros enormes nos cálculos de navegação — um caso clássico de "errar o alvo é tão bom quanto errar por uma milha".A principal característica do U4930 é seu sofisticado algoritmo de compensação que abrange toda a faixa de temperatura operacional (de -40 °C a +80 °C). O sistema realiza uma compensação abrangente baseada na temperatura para o viés, fator de escala, erros de não ortogonalidade e termos dependentes da aceleração, tanto do giroscópio quanto do acelerômetro. Isso vai além de uma simples correção linear; baseia-se em um modelo de erro complexo, estabelecido por meio de extensos testes em câmaras ambientais. Consequentemente, o modelo U4930-A atinge uma estabilidade de viés em toda a faixa de temperatura de ≤0,3°/h (suavização de 10 s) e uma variação angular aleatória de ≤0,02°/√h. Essas especificações permitem que o sistema mantenha uma precisão de atitude excepcional durante curtos períodos sem auxílios externos (como GNSS) — uma capacidade crucial para a navegação em túneis, ambientes subterrâneos ou subaquáticos. Robustez mecânica: resistência a vibrações e choques Ambientes mecânicos severos — caracterizados por alta dinâmica ou montagem em veículos/aeronaves — representam outro grande desafio para as IMUs MEMS. Vibrações intensas podem introduzir velocidades angulares espúrias por meio do acoplamento mecânico, causando divergências nos erros de cálculo de atitude.O U4930 resolve esse problema com um design estrutural robusto. Envolto em uma carcaça leve de liga de alumínio de alta resistência, o dispositivo suporta vibrações aleatórias de 6,06 g (RMS) na faixa de 20 a 2000 Hz e choques de 500 g/1 ms. Aliado à amostragem de alta velocidade (até 2000 Hz) e aos recursos de processamento síncrono, o U4930 utiliza dados de alta largura de banda para filtrar com eficácia o ruído de vibração no domínio do tempo, garantindo a saída de dados de movimento estáveis e precisos, mesmo em meio à intensa vibração de drones de asa rotativa ou aos solavancos de veículos. Posicionamento estratégico: uma substituição direta e perfeita para o HG4930. A característica mais engenhosa do U4930 é seu posicionamento estratégico no mercado: ele é totalmente compatível com o clássico IMU HG4930 da Honeywell. Essa compatibilidade vai além das dimensões físicas e da montagem com parafuso M4, incluindo também a interface diferencial RS422 e as definições do sinal de sincronização PPS. Os usuários podem atualizar diretamente sem modificar as placas de expansão ou arquiteturas de energia existentes (compatível com entrada de 5 a 12 V e
LEIA MAIS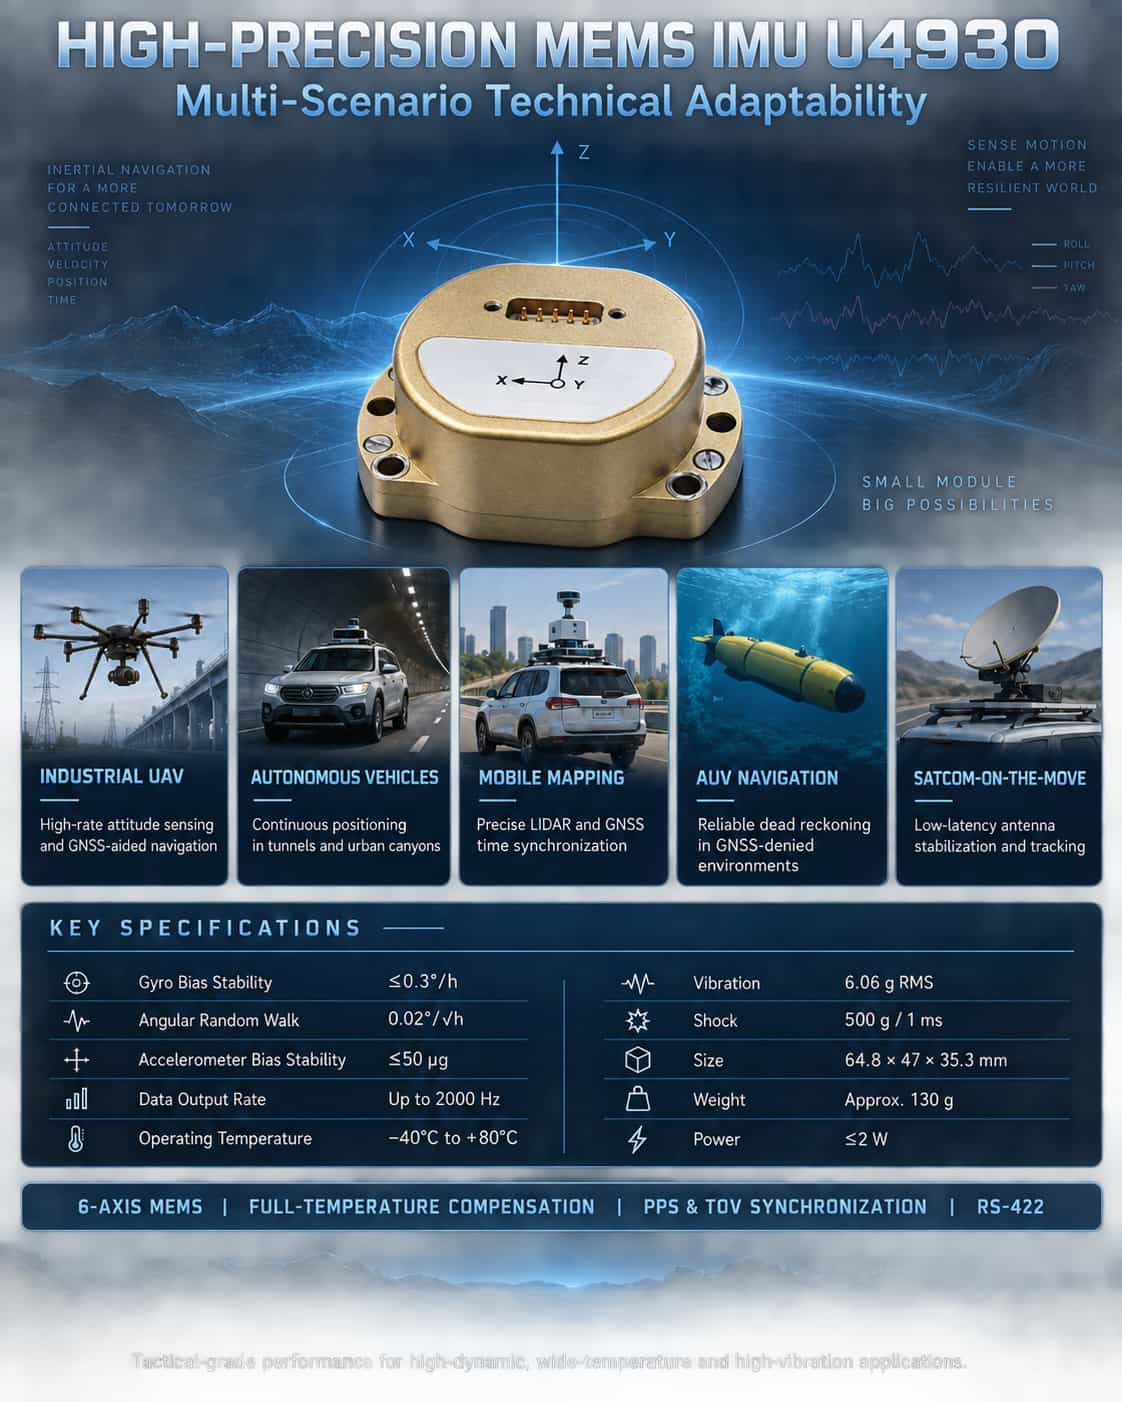
Unidades de Medição Inercial (IMUs) de alta precisão são sensores essenciais para a detecção de atitude e navegação autônoma em plataformas móveis. Em cenários de aplicação complexos — como drones industriais, direção autônoma, mapeamento móvel e navegação subaquática — os sistemas impõem requisitos rigorosos em relação à precisão da IMU, resposta dinâmica, resiliência ambiental e capacidades de sincronização de dados. O módulo de medição inercial MEMS de seis eixos da série U4930 da Micro-Magic Inc. oferece uma solução de sensoriamento inercial robusta e confiável para essas aplicações, apresentando especificações inerciais de nível tático, compensação precisa de temperatura em toda a faixa de operação, saída de alta largura de banda e um design compacto e leve. **Principais características técnicas do U4930** O U4930 integra um giroscópio MEMS de três eixos de alto desempenho e um acelerômetro MEMS de três eixos. Ele apresenta calibração e compensação internas em toda a faixa de temperatura operacional (-40 °C a +80 °C) para erros de polarização, fator de escala, não ortogonalidade e termos sensíveis à aceleração. O giroscópio oferece uma faixa de medição de ±400°/s a ±500°/s (dependendo do modelo), com estabilidade de polarização (suavização de 10 s) melhor que 0,3°/h e variação aleatória angular de até 0,02°/√h. O acelerômetro apresenta uma faixa de ±30 g, estabilidade de polarização melhor que 50 μg e variação aleatória de velocidade ≤0,03 m/s/√h. O módulo mede apenas 64,8 × 47 × 35,3 mm e pesa aproximadamente 130 g, com um consumo de energia em regime permanente de ≤2 W. Ele suporta taxas de saída de dados de até 2000 Hz e oferece desempenho robusto, incluindo resistência à vibração de 6,06 g RMS e resistência a choques de 500 g/1 ms. Essas especificações demonstram que o U4930 atinge os padrões de IMU MEMS de nível tático, capaz de manter a precisão de medição em condições extremas — como alta dinâmica, amplas faixas de temperatura e vibração intensa — estabelecendo assim as bases para sua implantação em diversos cenários de aplicação. Análise de Adaptação Técnica para Cenários de Aplicação Típicos (1) Drones industriais: Referência de atitude de alta dinâmica e navegação inercial Drones industriais exigem dados de atitude em tempo real e com alta taxa de atualização (rolagem, inclinação e guinada) para controle de voo estável e navegação autônoma. A taxa de saída de dados de 2000 Hz do U4930 garante a captura precisa do movimento angular transitório da estrutura da aeronave, enquanto seu desvio angular aleatório (tão baixo quanto 0,02°/√h) suprime efetivamente a taxa de deriva da integração de atitude. O módulo suporta sincronização de tempo com receptores GNSS (via entrada PPS e análise de mensagens GPRMC), permitindo navegação integrada com acoplamento flexível ou rígido; ele mantém a continuidade da trajetória por meio de navegação inercial pura durante breves interrupções do sinal GNSS — uma capacidade crítica para tarefas como inspeção de linhas de energia e levantamentos topográficos de longa duração. (2) Veículos Autônomos: Posicionamento Contínuo em Condições Operacionais Complexas Para veículos autônomos que operam em ambientes onde os sinais GNSS são obstruídos — como cânions urbanos, túneis e estacionamentos subterrâneos — a IMU torna-se o componente central para a navegação inercial. A estabilidade de polarização (0,3°/h) e as características de baixo ruído da U4930 garantem que a deriva posicional permaneça dentro de limites aceitáveis por períodos de dezenas de segundos. Seu mecanismo de compensação de faixa de temperatura completa garante desempenho consistente apesar das flutuações de temperatura no compartimento do motor (de -40°C a 80°C), enquanto sua resistência à vibração de 6,06g mitiga efetivamente as perturbações de medição causadas por solavancos na estrada e vibrações do motor. Uma linha de precisão escalonada (Modelos A, B e C) permite que sistemas com níveis de autonomia que variam de L2+ a L4 — e com diferentes restrições orçamentárias — acessem o desempenho inercial adaptado às suas necessidades específicas. (3) Mapeamento Móvel e Inspeção de Trilhos: Sincronização de Referência Espaço-Temporal de Alta Precisão Sistemas LiDAR veiculares ou aerotransportados requerem IMUs para fornecer referências de atitude e posição de alta precisão, garantindo a exatidão do registro da nuvem de pontos 3D. O baixo desvio angular aleatório do U4930 (≤0,02°/√h) se traduz diretamente em menor deriva da nuvem de pontos, um fator crucial para missões de aquisição de dados a longa distância. Além disso, sua saída de pulso síncrono diferencial TOV e entrada PPS permitem a sincronização precisa entre os instantes de amostragem da IMU e os sinais GNSS de um pulso por segundo (PPS), fornecendo sinais de disparo precisos para a marcação temporal da nuvem de pontos. Na inspeção de trilhos ferroviários, o módulo pode ser integrado a um odômetro e um GNSS para formar um sistema de medição combinado capaz de detectar irregularidades na via com precisão milimétrica. (4) Veículos Subaquáticos Autônomos (AUV): Navegação inercial de longa duração em ambientes sem GNSS Os ambientes subaquáticos impedem a recepção de sinais GNSS, forçando os AUVs a dependerem inteiramente de seus sistemas inerciais internos para a estimativa de pose de longa duração. A estabilidade do giroscópio de nível tático do U4930 (tão baixa quanto 0,3°/h) e o baixo desvio angular aleatório suprimem efetivamente o acúmulo de erros de atitude ao longo do tempo, estendendo assim a duração operacional subaquática efetiva do veículo. Seu design estrutural em liga de alumínio, resistência a choques (500g) e ampla faixa de temperatura de armazenamento (-55°C a 85°C) garantem que ele suporte as tensões mecânicas associadas à montagem e ao transporte de equipamentos para águas profundas. (5) Satcom-on-the-Move (SOTM): Rastreamento de antena estável em circuito fechado Em sistemas SOTM embarcados em veículos, navios ou aeronaves, a IMU deve fornecer mudanças instantâneas de atitude do satélite com baixa latência para acionar os servomecanismos responsáveis pela compensação do apontamento da antena. A largura de banda de ≥200 Hz do U4930 garante um rastreamento rápido do sinal de atitude, enquanto sua interface diferencial RS422 oferece robusta resistência a interferências, tornando-o adequado para plataformas de comunicação que operam em ambientes eletromagnéticos complexos. Quando combinado com a sincronização PPS externa, ele fornece uma referência de tempo precisa para o circuito de controle de apontamento da antena, garantindo a estabilidade do enlace de comunicação mesmo durante curvas acentuadas ou perturbações causadas por vento e ondas. Cenários de aplicação ampliados por meio da adaptabilidade ambiental O U4930 opera em uma faixa de temperatura de -40 °C a 80 °C e suporta temperaturas de armazenamento de -55 °C a 85 °C, garantindo inicialização e operação confiáveis em condições de frio extremo, calor intenso e alta umidade. Sua resistência a vibrações e choques o torna adequado não apenas para aplicações veiculares e aéreas, mas também para implantação em pequenas embarcações, veículos terrestres não tripulados (UGVs) e em certos cenários de robótica industrial. Além disso, o módulo apresenta um tempo de inicialização de ≤ 2 segundos e suporta atualizações de software em campo, facilitando a manutenção e as atualizações funcionais no local. Em resumo, a série U4930 de IMU MEMS — caracterizada por desempenho inercial de nível tático, compensação precisa em toda a faixa de temperatura, saída de dados em alta velocidade e robusta adaptabilidade ambiental — é ideal para aplicações exigentes, como drones industriais, direção autônoma, mapeamento móvel, navegação subaquática e comunicação via satélite em movimento. Suas opções de precisão escalonadas oferecem aos usuários flexibilidade para equilibrar custo e desempenho. À medida que os sistemas de navegação inercial evoluem para miniaturização, baixo consumo de energia e alta confiabilidade, a U4930 aproveita suas especificações técnicas abrangentes para fornecer uma base de hardware sólida para sensoriamento de atitude e posicionamento autônomo em uma ampla gama de plataformas móveis.
LEIA MAIS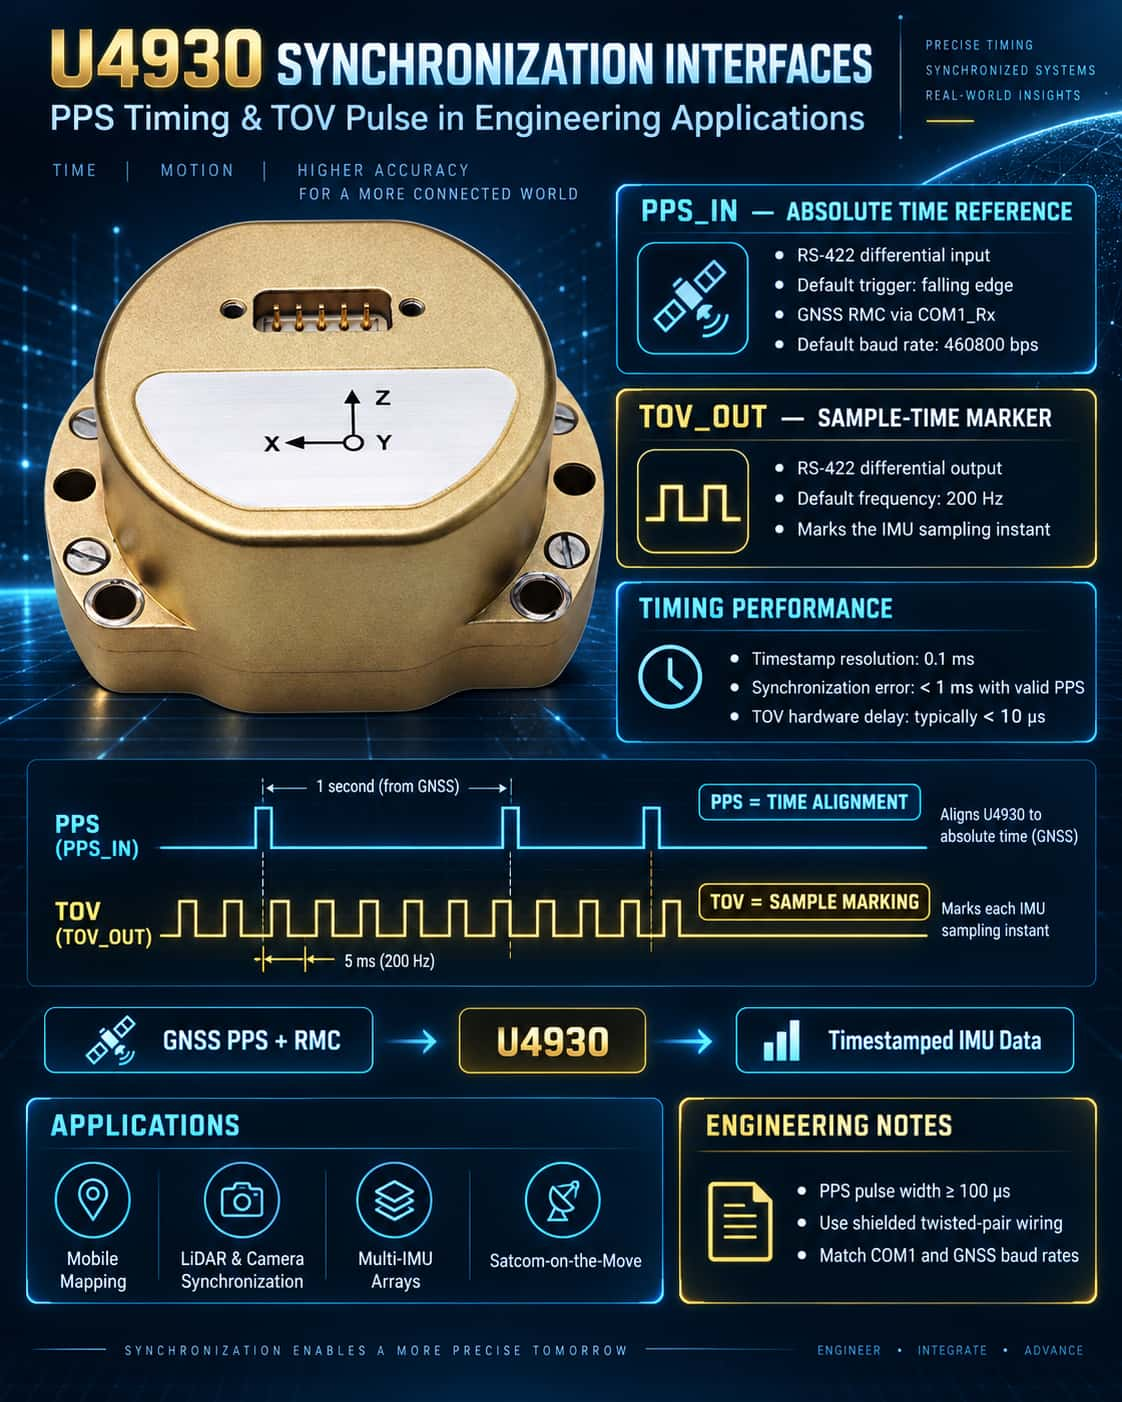
Em sistemas de navegação integrados, a sincronização de tempo é um fator crítico que determina a precisão da fusão de dados. A IMU MEMS U4930 oferece interfaces de sincronização abrangentes — entrada PPS e saída TOV — projetadas para lidar com a introdução de uma referência de tempo externa e a calibração de momentos de amostragem internos, respectivamente. A utilização adequada dessas interfaces aprimora significativamente a precisão do alinhamento de tempo do sistema, tornando a unidade ideal para aplicações que exigem consistência rigorosa do relógio, como enxames de UAVs, mapeamento móvel e comunicação via satélite em movimento (SATCOM-on-the-move). PPS_IN: A "batida cardíaca" da referência de tempo externa PPS (Pulso por Segundo) é um sinal fornecido pelos Sistemas Globais de Navegação por Satélite (GNSS); sua borda de subida ou descida corresponde ao início exato de um segundo, tipicamente com precisão em nível de nanossegundos. O U4930 recebe o sinal PPS externo (nível RS-422) através da interface diferencial PPS_IN±, enquanto simultaneamente recebe sentenças GPRMC/GNRMC/GBRMC (taxa de transmissão padrão: 460800 bps) da mesma fonte GNSS através da interface COM1_Rx±. Internamente, o sistema utiliza a borda de descida do PPS como gatilho de sincronização (configuração padrão). Ao detectar um pulso válido, a IMU analisa o horário UTC da sentença RMC recebida mais recentemente na COM1 e o alinha com um contador interno, gerando assim um carimbo de data/hora interno de alta precisão (campo Timestamp, resolução de 0,1 ms). Esse mecanismo garante que cada quadro de dados emitido pela IMU contenha uma marcação de tempo absoluta consistente com o sistema GNSS, fornecendo a referência de tempo necessária para o acoplamento flexível ou rígido subsequente com os dados de posição e velocidade do GNSS. Recomendações para aplicações de engenharia:· Garanta que os níveis de sinal PPS estejam em conformidade com o padrão diferencial RS-422 para evitar a latência introduzida pela conversão de terminação única;· Recomenda-se uma largura de pulso PPS de ≥100 μs; a inclinação da borda de descida impacta diretamente a precisão da sincronização;· Se o receptor GNSS emitir apenas um sinal PPS de terminação única, será necessário um conversor diferencial para conectar à interface PPS_IN±;· O sistema suporta configuração para disparo por borda de subida ou de descida do PPS; os usuários podem ajustar essa configuração por meio do computador host, com base nas características específicas do módulo GNSS. TOV_OUT: "Marcador de Timestamp" para Instantes de Amostragem O TOV (Time of Validity) é um sinal de pulso de sincronização diferencial (TOV±) emitido ativamente pelo U4930; sua frequência corresponde à frequência de amostragem interna da IMU (padrão: 200 Hz). A borda de subida ou descida desse pulso corresponde precisamente ao início do intervalo de amostragem de dados da IMU, e seus níveis de sinal diferencial estão em conformidade com o padrão RS-422. O principal valor do TOV reside na possibilidade de realizar cálculos precisos de diferença de tempo entre os instantes de amostragem da IMU e os tempos de aquisição dos sensores externos. Quando o U4930 opera em conjunto com dispositivos externos (como câmeras, LiDAR ou scanners), esses dispositivos podem capturar o pulso TOV e registrar seus respectivos timestamps locais. Ao correlacionar esses dados com o timestamp interno encontrado no quadro de dados da IMU, os usuários podem calcular o atraso temporal exato e aplicar compensação por interpolação durante o pós-processamento de dados ou a fusão de sensores em tempo real. Cenários típicos de aplicação:· Sistemas de mapeamento móvel: Sincronização da IMU com um scanner a laser; o TOV é usado para calibrar o registro de tempo da atitude correspondente a linhas de varredura específicas.· Navegação visual de UAV: O TOV aciona a exposição da câmera, alcançando um alinhamento em nível de milissegundos entre as imagens e os dados de atitude.· Matrizes Multi-IMU: Aquisição síncrona de sinais TOV de múltiplas unidades U4930 para alcançar a sincronização de relógio entre múltiplos nós. Mecanismo operacional e considerações de engenharia (1) Relação entre PPS e TOV: PPS é usado para "sincronização de tempo", enquanto TOV é usado para "marcação". Embora operem independentemente, o uso conjunto permite o rastreamento preciso dos instantes de amostragem em relação a uma referência de tempo global. (2) Consistência da taxa de transmissão: A taxa de transmissão padrão para entrada GNSS em COM1_Rx corresponde à taxa de transmissão de saída da IMU (ambas são 460800 bps). Se a taxa de transmissão de saída for alterada, a taxa de transmissão do módulo GNSS deverá ser atualizada de acordo; caso contrário, as sentenças RMC não poderão ser analisadas. (3) Análise do Timestamp do Quadro de Dados: O campo Timestamp no protocolo (bytes 35–38; fator de conversão: 0,1 ms) representa um valor de contador interno. Quando a sincronização PPS está ativa, esse valor é corrigido periodicamente, resultando em um erro inferior a 1 ms. Se nenhum sinal PPS estiver conectado, o valor depende do oscilador de cristal interno para temporização, levando a uma deriva cumulativa. (4) Compensação de Latência TOV: A saída TOV implica uma latência de hardware inerente (tipicamente
LEIA MAIS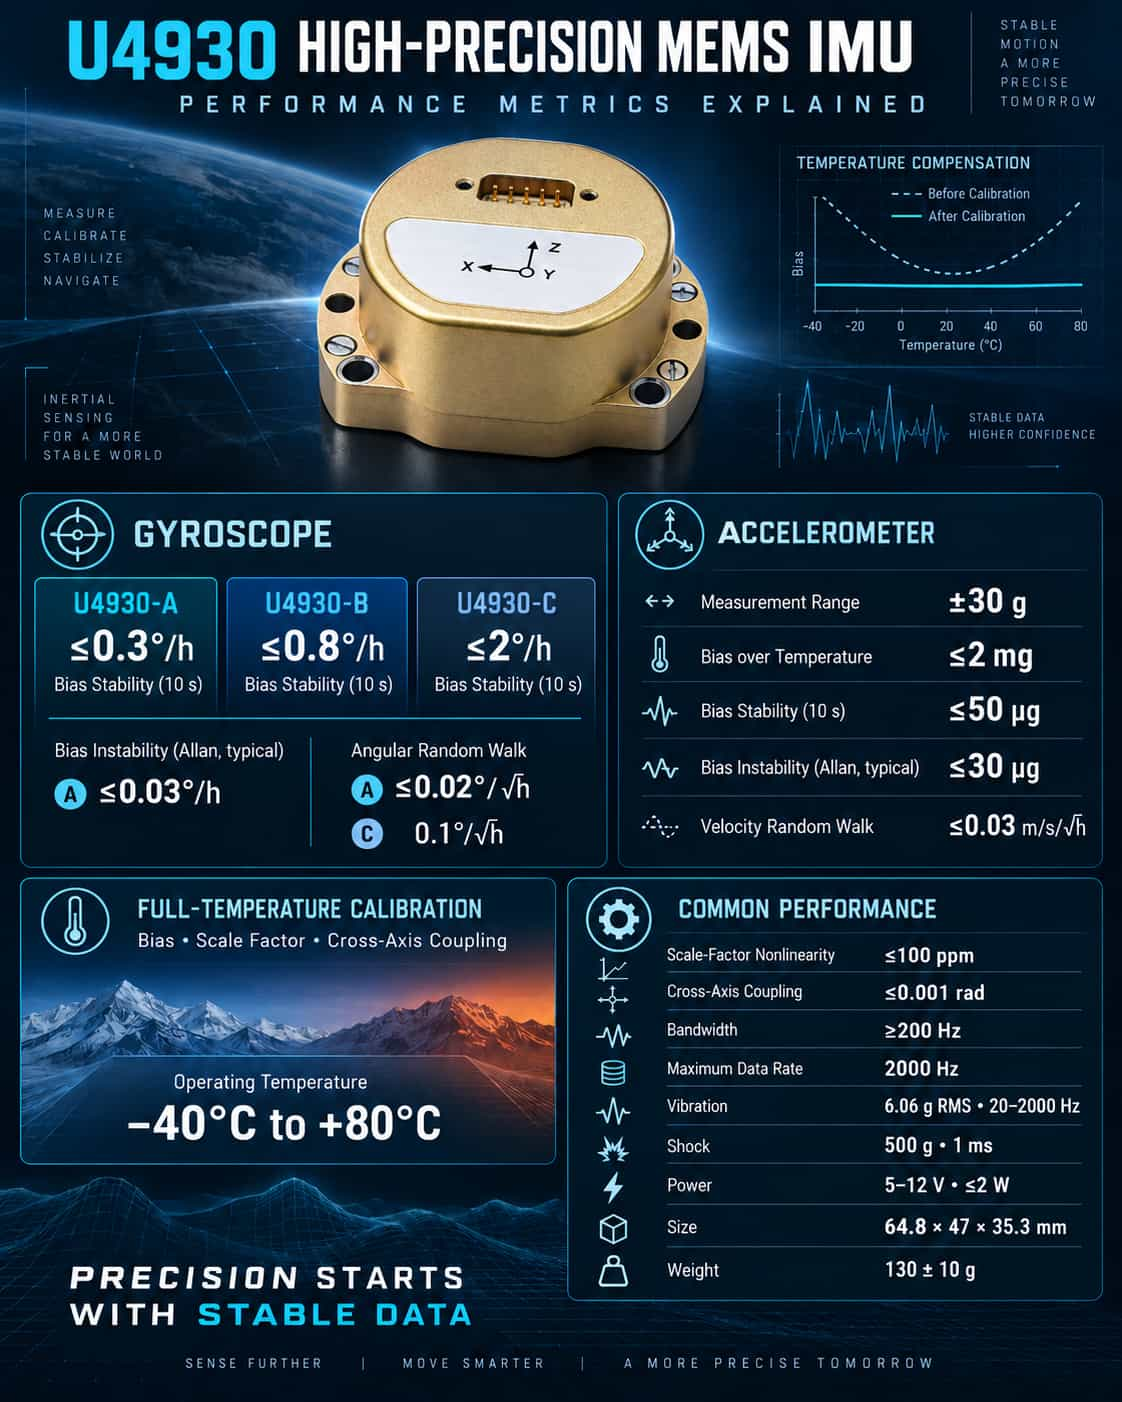
Como unidade de sensoriamento central para navegação e controle inercial, os parâmetros de desempenho de uma IMU determinam diretamente os limites superiores de precisão para a determinação da atitude do sistema e o posicionamento de navegação. Com distintas classificações de modelos e capacidades de calibração em toda a faixa de temperatura, a série U4930 de IMUs MEMS oferece opções de desempenho adaptadas a diversos cenários de aplicação. Este artigo apresenta uma análise sistemática dos principais indicadores de desempenho da série. 1. Desempenho do giroscópio: a precisão determina a estabilidade da atitude. A estabilidade do viés do giroscópio é uma métrica fundamental para medir a deriva angular a longo prazo. O modelo U4930-A atinge ≤0,3°/h (10s), enquanto o modelo B oferece ≤0,8°/h e o modelo C ≤2°/h. Para embarcações ou drones que exigem precisão de rumo constante por longos períodos, o modelo A apresenta clara vantagem; por outro lado, para veículos comerciais com restrições de custo, nos quais a recalibração periódica é aceitável, os modelos B ou C são suficientes. A instabilidade de polarização (caracterizada pela variância de Allan) reflete o nível de ruído final. O valor típico do modelo A, ≤0,03°/h, indica uma deriva angular mínima em condições estáticas ideais, tornando-o adequado para levantamentos topográficos de alta precisão e inspeção de trilhos. O Deslocamento Aleatório Angular (ARW, na sigla em inglês) influencia o acúmulo de erros angulares em ambientes dinâmicos. O ARW do modelo A, de ≤0,02°/√h, é muito superior ao do modelo C, de 0,1°/√h, permitindo melhor desempenho em cenários de controle de voo que envolvem vibração intensa ou manobras rápidas. Notavelmente, todos os três modelos apresentam não linearidade do fator de escala ≤100 ppm, acoplamento entre eixos ≤0,001 rad e largura de banda ≥200 Hz. Essas especificações garantem resposta rápida e interferência mínima entre eixos, atendendo aos requisitos da maioria das aplicações de controle em tempo real. 2. Desempenho do acelerômetro: equilibrando estabilidade e sensibilidade Toda a série U4930 apresenta uma faixa de medição do acelerômetro de ±30g, abrangendo as faixas de manobra típicas de veículos, embarcações e drones. As principais especificações incluem um viés de temperatura total de ≤2 mg, estabilidade do viés de ≤50 μg (10s), instabilidade do viés de ≤30 μg (valor típico de Allan) e variação aleatória da velocidade de ≤0,03 m/s/√h; essas métricas colocam a série no nível de alto desempenho para sensores baseados em MEMS. Para sistemas de navegação inercial, a estabilidade do viés do acelerômetro impacta diretamente o erro cumulativo nos cálculos de velocidade e posição. Uma estabilidade de 50 μg garante que os erros de velocidade permaneçam em baixa magnitude durante uma hora de navegação inercial pura, tornando-a adequada para navegação durante breves interrupções do sinal GNSS. 3. Adaptabilidade ambiental e características físicas Toda a série U4930 suporta uma faixa de temperatura operacional de -40 °C a +80 °C e passa por calibração em toda a faixa de temperatura para compensação de polarização, fator de escala e acoplamento cruzado. Demonstra excelente robustez mecânica, com tolerância à vibração de 6,06 g (RMS, 20–2000 Hz) e tolerância a choques de 500 g/1 ms. As principais especificações incluem tensão de alimentação de 5–12 V, consumo de energia em regime permanente ≤ 2 W, tempo de inicialização ≤ 2 s, taxa de dados máxima de 2000 Hz, dimensões de 64,8 × 47 × 35,3 mm e peso de 130 ± 10 g, encontrando um equilíbrio entre miniaturização e baixo consumo de energia. 4. Recomendações de Seleção e Resumo · U4930-A: Adequado para aplicações que exigem desempenho extremamente alto em relação a viés e variação aleatória, como mapeamento móvel, navegação subaquática de alta precisão e comunicação via satélite em movimento (SATCOM-on-the-move - SOTM).· U4930-B: Adequado para aplicações de média precisão, como referência de atitude de UAVs, inspeção de trajetória e medição de atitude a bordo de navios.· U4930-C: Adequado para aplicações com restrições de custo que toleram maior deriva, como controle de voo e IMUs de referência para veículos comerciais. De forma geral, a série U4930 maximiza o potencial da tecnologia MEMS por meio da calibração em toda a faixa de temperatura e de um design modular. Ao selecionar um modelo, os usuários devem priorizar se a estabilidade do viés do giroscópio e a variação angular aleatória atendem aos requisitos de precisão de navegação a longo prazo do sistema, além de avaliar a largura de banda e a resistência a choques em condições de vibração ambiental. A adequação das especificações aos requisitos garante um equilíbrio ideal entre desempenho e custo.
LEIA MAIS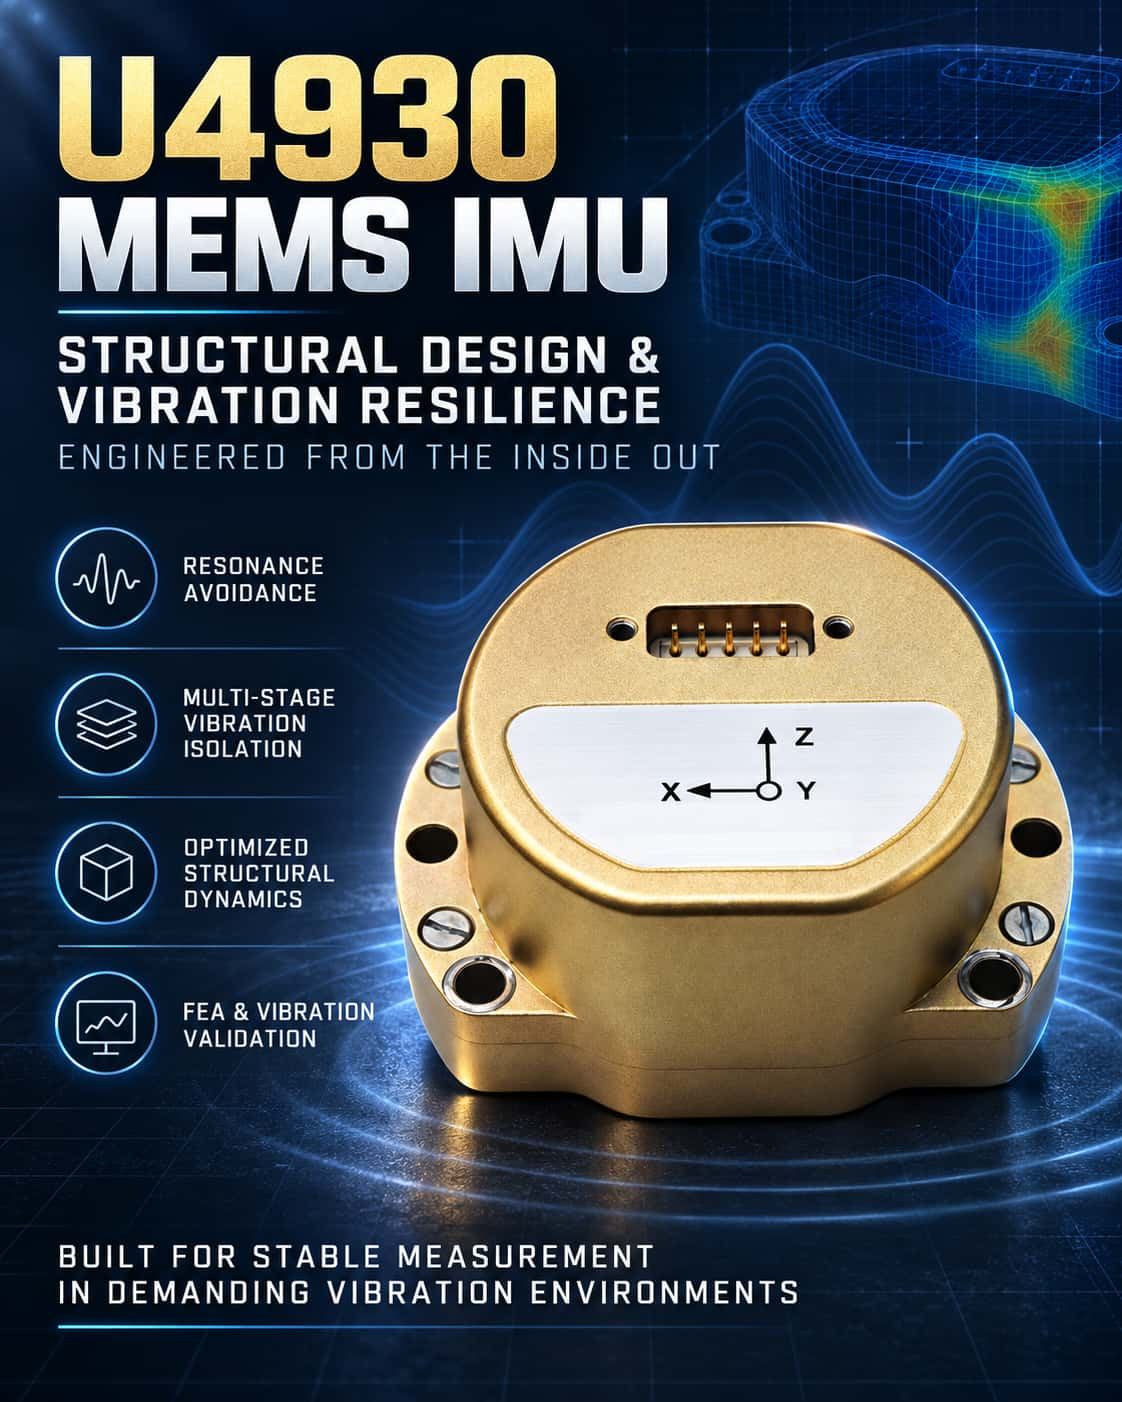
Unidades de Medição Inercial MEMS (IMUs MEMS) são amplamente utilizadas em áreas como navegação e controle de atitude; no entanto, ambientes vibratórios podem degradar significativamente sua precisão de medição. Pesquisas indicam que vibrações externas podem causar desvios severos na saída de giroscópios MEMS e podem até levar à fadiga ou fratura estrutural. Consequentemente, o emprego de um projeto estrutural racional e a otimização da resistência à vibração em nível de sistema são cruciais para aumentar a adaptabilidade ambiental das IMUs MEMS. **Mecanismos de interferência de vibração e objetivos de projeto** A razão fundamental para a sensibilidade à vibração das IMUs MEMS reside em seus princípios de funcionamento. Tomando o giroscópio como exemplo, sua operação depende do acoplamento entre os modos de acionamento e de detecção; se vibrações externas se acoplarem a esses modos, elas se traduzem diretamente em erros de saída. Além disso, a ressonância estrutural induzida pela vibração amplifica esse efeito. Portanto, o projeto estrutural busca dois objetivos principais: primeiro, evitar a ressonância utilizando análise modal para garantir que as frequências naturais da estrutura permaneçam bem distantes das faixas de frequência onde a energia de vibração está concentrada; e segundo, isolar a vibração incorporando elementos de isolamento de vibração ao longo do caminho de transmissão para atenuar a energia de vibração que atinge os componentes sensíveis. **Principais estratégias de projeto estrutural** As abordagens atuais de projeto estrutural seguem principalmente dois caminhos técnicos: Primeiramente, estruturas de isolamento de vibração em nível de sistema. Sistemas de isolamento de vibração são criados incorporando isoladores (como almofadas de borracha ou molas metálicas) entre a IMU e a plataforma hospedeira, ou entre o núcleo interno e a carcaça externa. Pesquisas sugerem que, para atender aos requisitos de tamanho compacto das IMUs MEMS, projetos de isolamento em múltiplos estágios podem ser empregados — como a disposição de três níveis de almofadas de amortecimento (carcaça–núcleo–conjunto de medição) e a utilização de gradientes de rigidez para obter atenuação em estágios. Soluções mais avançadas utilizam mecanismos de desacoplamento de movimento para projetar sistemas de isolamento com seis graus de liberdade, suprimindo assim os efeitos de acoplamento de vibração causados pela assimetria do isolador. Em aplicações típicas, o uso de uma estrutura de isolamento em treliça de dois estágios, combinada com montagem 3D redundante de múltiplos sensores, pode reduzir o valor RMS (raiz quadrada média) da velocidade angular de saída em mais de 88% sob espectros de vibração de voo. Em segundo lugar, a otimização de estruturas sensíveis. No nível do chip, a resistência à vibração pode ser aprimorada na fonte empregando projetos estruturais de alta simetria (como estruturas de oito massas ou em anel) que utilizam princípios diferenciais para cancelar a interferência de vibração de modo comum, ou usando um projeto de giroscópio triaxial de massa única com uma âncora central e mancais flexíveis simétricos. Verificação de projeto e avaliação de desempenho A análise de elementos finitos (FEA) é a ferramenta de verificação mais importante nesta área. A análise modal permite o cálculo das frequências naturais para avaliar os riscos de ressonância, enquanto as análises de resposta em frequência e de vibração aleatória preveem as respostas de aceleração sob densidades espectrais de potência específicas, fornecendo uma base para a iteração do projeto. A verificação experimental normalmente abrange calibração e testes de vibração. Por exemplo, um projeto otimizado — utilizando métodos como a adição de vigas de suporte e a redução de vãos fixos — apresentou uma resistência à vibração mais que duplicada em comparação com o projeto original; outra IMU leve demonstrou excelente resistência à vibração, além de alta precisão durante os testes de vibração. Em resumo, a resistência à vibração de IMUs MEMS é uma questão sistêmica que exige uma perspectiva de dinâmica estrutural e a aplicação integrada de técnicas como análise modal, projeto de isolamento de vibração e simulação de otimização. Adotar a "prevenção da ressonância" e o "isolamento de vibração eficiente" como princípios fundamentais de projeto oferece um caminho eficaz para o desenvolvimento de IMUs MEMS altamente confiáveis. Olhando para o futuro, os avanços na ciência dos materiais e nos algoritmos de controle permitirão que as IMUs MEMS mantenham o desempenho em ambientes de vibração cada vez mais extremos, abrindo perspectivas de aplicação mais amplas.
LEIA MAIS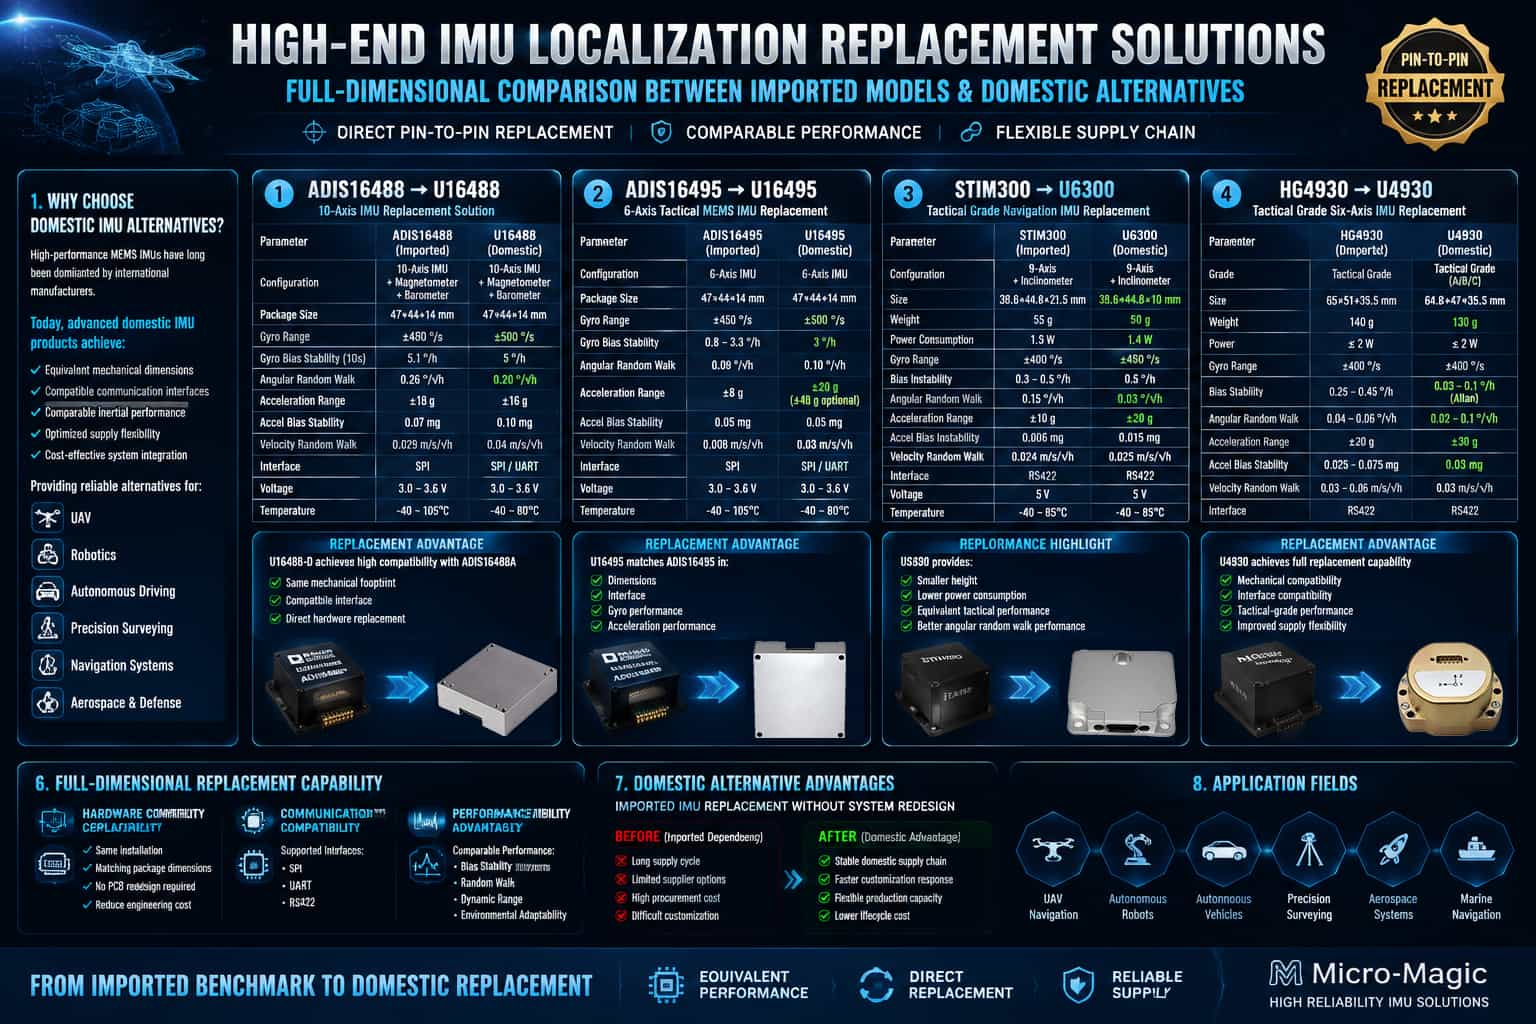
1. Visão geral As Unidades de Medição Inercial (IMUs) são sensores essenciais em áreas como drones, robótica, condução autônoma e topografia de precisão. Durante muito tempo, o mercado de IMUs MEMS de alta gama foi dominado por alguns fabricantes estrangeiros. Nos últimos anos, no entanto, diversos produtos nacionais têm alcançado com sucesso os principais modelos internacionais em termos de especificações de desempenho, dimensões de encapsulamento e protocolos de interface, oferecendo aos usuários finais opções mais diversificadas na cadeia de suprimentos. Este artigo seleciona quatro conjuntos de modelos de referência representativos — ADIS16488 vs. U16488, ADIS16495 vs. U16495, STIM300 vs. U6300 e HG4930 vs. U4930 — e realiza uma comparação abrangente lado a lado de seus parâmetros, abrangendo aspectos como giroscópios, acelerômetros, características físicas e adaptabilidade ambiental. 2. Visão geral das comparações dos principais parâmetros 2.1. ADIS16488 vs. U16488 ModeloADIS16488 (Importado)U16488 (Doméstico)Tipo10 eixos (+ magnetômetro + barômetro)10 eixos (+ magnetômetro + barômetro)Pacote (mm)47 × 44 × 1447 × 44 × 14 (substituição direta)Alcance do giroscópio (°/s)±450±500Instabilidade de polarização do giroscópio (°/h)5.10,8Caminhada Aleatória Angular Giroscópica (°/√h)0,260,2Alcance do acelerômetro (g)±18±16Instabilidade de polarização do acelerômetro (mg)0,070,03Velocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0290,04InterfaceSPISPI/UARTTensão de operação3V ~ 3,6V3V ~ 3,6VTemperatura de operação-40°C ~ 105°C-40°C ~ 80°C Conclusão da avaliação comparativa: O U16488 é totalmente compatível com o ADIS16488 em termos de dimensões da embalagem, pinagem e interface SPI, permitindo uma substituição direta e sem problemas. Sua estabilidade de polarização do giroscópio supera a do modelo importado em uma ordem de magnitude, melhorando significativamente a estabilidade a longo prazo da estimativa de atitude. Embora sua temperatura máxima de operação seja ligeiramente inferior, ele é perfeitamente adequado para aplicações industriais e em drones padrão, oferecendo vantagens distintas em termos de custo-benefício e estabilidade de fornecimento. 2.2. ADIS16495 vs. U16495 ModeloADIS16495 (Importado)U16495 (Doméstico)Tipo6 eixos6 eixosPacote (mm)47 × 44 × 1447 × 44 × 14 (Substituição direta)Alcance do giroscópio (°/s)±450±500Instabilidade de polarização do giroscópio (°/h)0,8 – 3,30,3Caminhada Aleatória Angular Giroscópica (°/√h)0,090,1Alcance do acelerômetro (g)±8g±20g (±40g opcional)Instabilidade de polarização do acelerômetro (mg)0,05 mg0,01 mgVelocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0080,03InterfaceSPISPI/UARTTensão de operação3V – 3,6V3V ~ 3,6VTemperatura de operação−40°C – 105°C-40°C ~ 80°CConclusão da avaliação comparativa: O U16495 é totalmente compatível com o ADIS16495 em termos de dimensões mecânicas e interfaces elétricas, permitindo a substituição direta sem modificações de hardware. Apresenta uma instabilidade de polarização do giroscópio de apenas 0,3°/h e uma faixa de medição do acelerômetro estendida (±20g, com opção de ±40g), tornando-o adequado para aplicações de alta dinâmica. Com desempenho geral igual ou superior ao do produto original, ele se apresenta como uma alternativa nacional confiável para sistemas de navegação e controle de alta precisão. 2.3. STIM300 vs U6300 ModeloSTIM300 (Importado)U6300 (Doméstico)Tipo9 eixos (+ inclinômetro)9 eixos (+ inclinômetro)Dimensões/Peso38,6×44,8×21,5mm /55g38,6×44,8×10mm / 50gConsumo de energia1,5 W1,4 WAlcance do giroscópio (°/s)±400±450Instabilidade de polarização do giroscópio (°/h)0,3 - 0,50,1 - 0,5Caminhada Aleatória Angular do Giroscópio (°/√h)0,150,03Alcance do acelerômetro (g)±10±20Instabilidade de polarização do acelerômetro (mg)0,0060,01Velocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0240,02InterfaceRS422RS422Tensão de operação5V5VTemperatura de operação−40°C ~ 85°C−40°C ~ 85°C Conclusão da avaliação comparativa: Apesar de ser mais fino e leve, o U6300 apresenta as mesmas especificações do STIM300 em termos de interface RS422 e fonte de alimentação, garantindo fácil substituição. Seu desvio angular aleatório (0,03°/√h) é significativamente superior ao do produto importado, e apresenta menor ruído de medição angular, tornando-o particularmente adequado para tarefas de apontamento de alta precisão e controle de estabilização. Oferece uma faixa de operação em temperatura ambiente equivalente e desempenho geral comparável, com algumas especificações superando o benchmark.2.4. HG4930 vs U4930ModeloHG4930 (Importado)U4930 (Doméstico)TipoSeis eixos de nível táticoAjuste tático de 6 eixos (configurações A/B/C)Dimensões/Peso65 x 51 x 35,5 mm/140 g
LEIA MAIS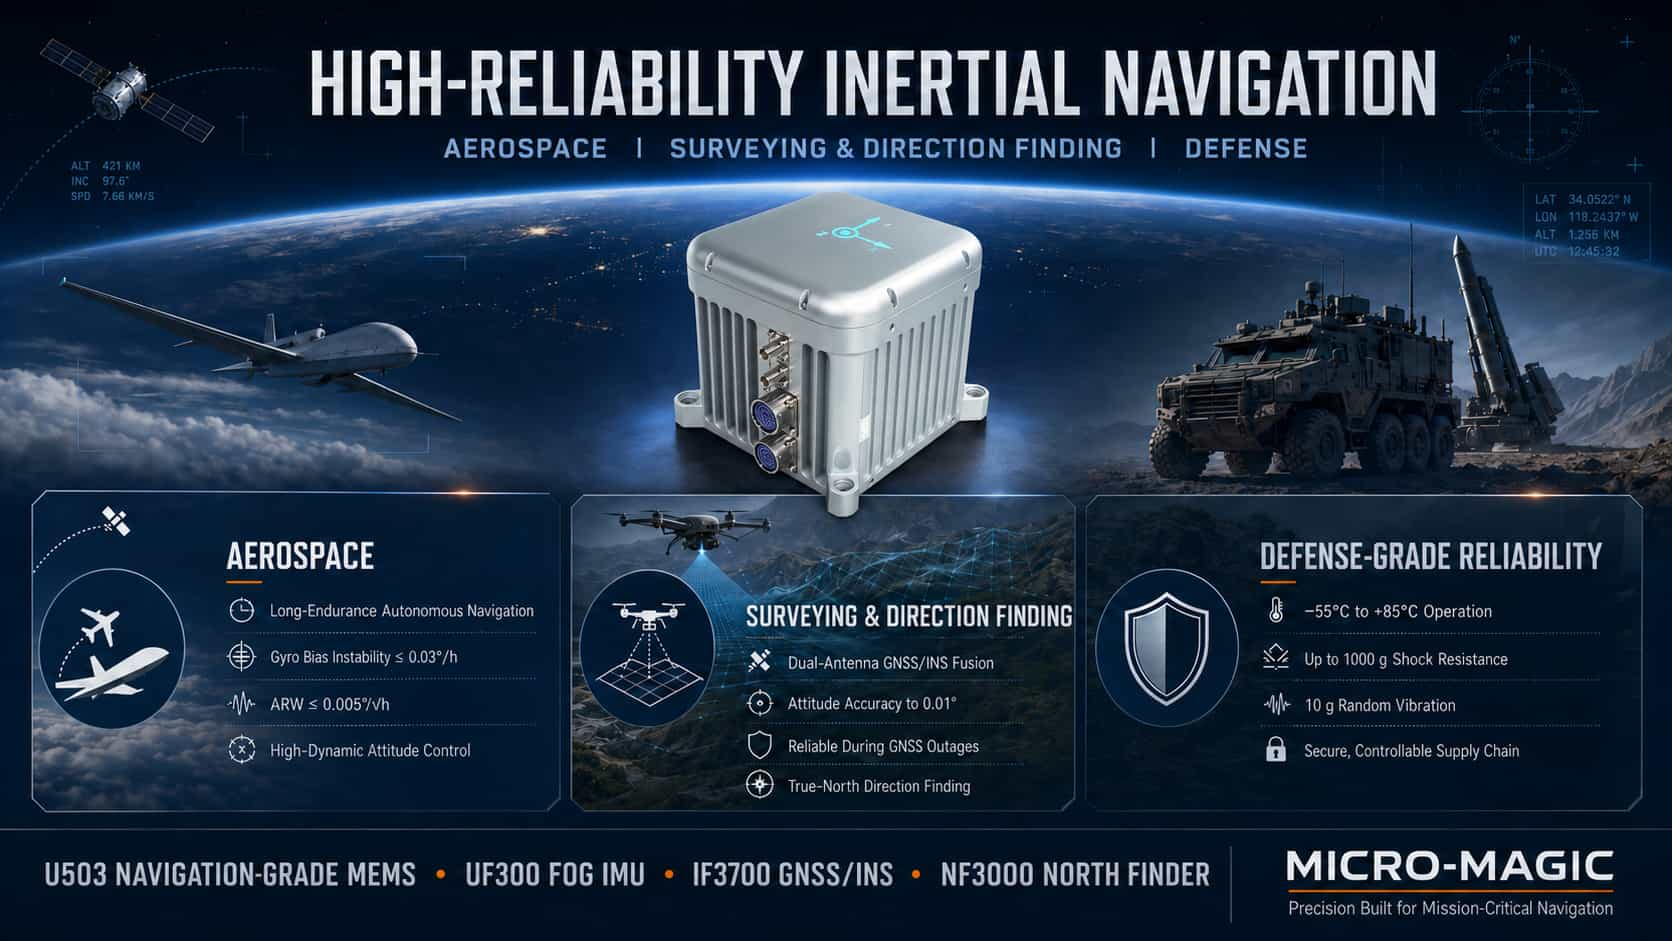
Para sistemas de navegação inercial, especificações técnicas mais elevadas não são necessariamente sinônimo de melhor desempenho; o objetivo é encontrar um equilíbrio ideal entre precisão, tamanho, peso, consumo de energia, custo e confiabilidade. Os três principais setores — aeroespacial, topografia e orientação, e equipamentos militares — possuem prioridades técnicas distintas para produtos de navegação inercial, o que resulta em roteiros tecnológicos e critérios de seleção diferenciados. O setor aeroespacial enfatiza a manutenção de atitude de alta precisão e as capacidades de navegação autônoma de longo prazo. O setor de topografia e orientação prioriza a medição de atitude de alta precisão e a acurácia de navegação integrada, sendo a fusão profunda de navegação inercial e GNSS fundamental. Aplicações de nível militar impõem os requisitos mais rigorosos em relação à adaptabilidade ambiental, tolerância a cargas de alta aceleração e confiabilidade da cadeia de suprimentos. A análise a seguir examina as principais especificações técnicas e configurações típicas de produtos para esses três cenários de aplicação. 1. Análise técnica de produtos de navegação inercial no setor aeroespacial As aplicações aeroespaciais abrangem uma ampla gama de plataformas, desde satélites e veículos hipersônicos até UAVs táticos. Os requisitos técnicos comuns incluem referenciamento de atitude de alta precisão, navegação autônoma de longa duração, adaptabilidade a ambientes altamente dinâmicos e capacidade de operar em uma ampla faixa de temperatura. As principais especificações técnicas centram-se na precisão da atitude e na precisão da navegação autónoma. Uma instabilidade de polarização do giroscópio de ≤0,03°/h serve como limiar de referência para produtos de nível de navegação, determinando diretamente a taxa de deriva da direção; uma variação angular aleatória de ≤0,005°/√h define os níveis de ruído de atitude a curto prazo; uma instabilidade de polarização do acelerômetro de ≤10 μg afeta a precisão da estimativa de velocidade e posição; e uma estabilidade do fator de escala de ≤50 ppm garante a linearidade da medição em condições de alta dinâmica. Em relação aos roteiros tecnológicos, os sistemas de controle de atitude de satélites normalmente utilizam IMUs com giroscópios de fibra óptica (FOG) ou giroscópios a laser (com instabilidade de polarização de 0,002–0,01°/h), enquanto UAVs táticos e mísseis podem empregar IMUs MEMS de alta precisão (≤0,03°/h) para reduzir tamanho e custo. Tomando como exemplo os produtos da Micro-Magic, a série U503 de IMU MEMS de nível de navegação apresenta instabilidade de polarização do giroscópio de ≤0,03°/h, variação aleatória angular de ≤0,005°/√h e instabilidade de polarização do acelerômetro de ≤3μg, atendendo efetivamente aos requisitos de navegação para UAVs leves e mísseis táticos. A série UF300 de IMU baseada em FOG oferece estabilidade de polarização do giroscópio de 0,03°/h (suavização de 10s) e estabilidade de polarização do acelerômetro de 3×10⁻⁵g (suavização de 10s); uma taxa de atualização de dados brutos de 4kHz garante a captura de informações completas de movimento durante manobras de alta dinâmica. Em termos de implementação de engenharia, um algoritmo de compensação de temperatura completa limita a variação de polarização zero em toda a faixa de temperatura operacional a 20% do valor nominal, enquanto a supressão do acoplamento entre eixos de ≤0,001 rad garante a ortogonalidade triaxial. Configurações típicas de produtos: Satélites e veículos hipersônicos utilizam IMUs baseadas em FOG (UF300) ou sistemas de giroscópio a laser; grandes UAVs empregam IMUs baseadas em FOG (U-F3X90) ou IMUs MEMS de nível tático; UAVs e mísseis táticos utilizam IMUs MEMS de nível de navegação (U503) ou IMUs MEMS de nível tático (U5000/U6300). 2. Análise técnica de produtos de navegação inercial para levantamento topográfico, cartografia e orientação. Aplicações em topografia, cartografia e orientação — como aquisição de dados cartográficos de alta precisão, levantamentos topográficos de engenharia, mapeamento marítimo e agricultura de precisão — apresentam requisitos técnicos significativamente diferentes daqueles da indústria aeroespacial: a atitude e a direção de alta precisão impactam diretamente a exatidão geométrica dos resultados do levantamento; a navegação integrada serve como o principal modo operacional, apresentando uma fusão profunda entre a navegação inercial e o GNSS; a orientação assistida por antena dupla compensa a limitada observabilidade de direção dos sistemas de antena única; e o software de pós-processamento pode aprimorar ainda mais a precisão. Os principais indicadores de desempenho para sistemas de navegação inercial neste setor centram-se na precisão integrada da atitude de navegação e na capacidade de manter o desempenho durante interrupções de curto prazo do GNSS. Os requisitos de precisão de atitude em tempo real são ≤0,01–0,05° para inclinação lateral e ≤0,05–0,2° para direção, com recursos de pós-processamento que melhoram esses valores para ≤0,004–0,01° para inclinação lateral e ≤0,01–0,05° para direção. A estabilidade do viés do acelerômetro de ≤10–30 μg garante a precisão durante a navegação inercial de curto prazo. Mesmo após uma interrupção de 60 segundos do GNSS, o sistema deve manter a precisão de atitude e direção dentro de ≤0,01°. O sistema de navegação integrado GNSS/INS de antena dupla I3700 da Micro-Magic representa uma configuração padrão para aplicações de levantamento topográfico e orientação. O principal valor técnico da configuração de antena dupla reside na sua capacidade de determinar a direção: enquanto os sistemas de antena única têm dificuldade em medir a direção de forma confiável quando a plataforma está parada ou se movendo a baixas velocidades, os sistemas de antena dupla utilizam a tecnologia de diferença de fase da portadora para medir a direção diretamente. Quando combinada com dados de navegação inercial, essa tecnologia permite uma orientação de alta precisão em todas as condições operacionais. Os instrumentos de localização do norte são dispositivos especializados essenciais para levantamentos topográficos e orientação; eles determinam o norte verdadeiro utilizando um giroscópio para detectar a taxa angular de rotação da Terra (aproximadamente 15°/h). O NF3000 FOG (Giroscópio de Fibra Óptica) da Micro-Magic utiliza um FOG de alta precisão e um mecanismo de indexação preciso. Ele atinge uma precisão de localização do norte de ≤0,1° × s(ψ), um tempo de localização do norte totalmente autônomo de ≤3 minutos e um tempo de inicialização rápido de ≤30 segundos. Opera em uma faixa de latitude de -70° a +70° sem depender de GNSS ou ser afetado por interferência geomagnética. Enquanto isso, o NF1000 MEMS, um instrumento de localização do norte, foi projetado para aplicações onde tamanho e consumo de energia são críticos, mantendo ainda uma precisão de nível médio a alto. As configurações típicas do produto incluem: IMU FOG (UF300) combinada com um receptor GNSS de antena dupla e software de pós-processamento para levantamentos terrestres ou marítimos de alta precisão; IMU MEMS de nível tático (sistema de navegação integrado I3700) para levantamentos com UAV; e localizadores de norte FOG (NF3000) ou localizadores de norte MEMS (NF1000) para tarefas autônomas de localização e orientação do norte. 3. Análise técnica de produtos de navegação inercial de alta confiabilidade e nível militar Aplicações de nível militar impõem requisitos únicos aos produtos de navegação inercial, que diferem dos casos de uso comercial ou industrial. Estes incluem: adaptabilidade a ambientes extremos (variando de -55 °C a +85 °C e de condições de baixa pressão em grandes altitudes a ambientes de alta pressão em águas profundas); tolerância a elevadas forças G e choques (como as milhares de forças G experimentadas durante lançamentos de projéteis de artilharia); operação em ambientes de alta vibração (por exemplo, rotores de helicópteros ou motores de mísseis); compatibilidade eletromagnética e capacidades anti-interferência; e segurança da cadeia de suprimentos, juntamente com controle autônomo sobre os componentes principais. As principais especificações técnicas para produtos de navegação inercial de nível militar centram-se na adaptabilidade ambiental e na confiabilidade. Em relação à vibração, os dispositivos devem suportar vibrações aleatórias na faixa de 10 Hz a 2000 Hz com um valor RMS total de aproximadamente 10 g, bem como choques mecânicos de meia onda senoidal de 100 g e 11 ms (embora as condições reais de lançamento de projéteis possam atingir vários milhares de g). Em termos de temperatura, a faixa de operação é de -55 °C a +85 °C, com algumas aplicações embarcadas em mísseis que operam em altas temperaturas exigindo tolerância de até 180 °C. A compatibilidade eletromagnética (EMC) deve atender a todos os requisitos de teste da norma militar GJB 151B. Quanto à confiabilidade, o Tempo Médio Entre Falhas (MTBF) normalmente deve ser ≥ 20.000 horas, com uma vida útil projetada que abranja todo o ciclo de vida do sistema de armas (15 a 30 anos). Os acelerômetros de flexão de quartzo da série AC-6 da Micro-Magic exemplificam a alta confiabilidade e a tecnologia de acelerômetros de nível militar. Eles suportam vibração de 25g (20–2000 Hz) e choque de 1000g (meia onda senoidal de 0,5ms) — níveis de desempenho que superam em muito os produtos industriais padrão. A série AC-4, para altas temperaturas, amplia a faixa de operação para -55°C a 180°C; utilizando ligação por fio de ouro, substratos de cerâmica de alumina e tecnologia de circuito integrado híbrido de filme espesso, essas unidades passam por envelhecimento em alta temperatura (180°C por mais de 96 horas) e são projetadas especificamente para ambientes que envolvem aquecimento aerodinâmico, como mísseis e aeronaves de alta velocidade. Em relação à localização de componentes essenciais, a Micro-Magic alcançou total autonomia e controle da cadeia de suprimentos; diversos produtos apresentam uma taxa de componentes 100% nacionais, garantindo efetivamente a segurança da cadeia de suprimentos. Acelerômetros de flexão de quartzo e acelerômetros MEMS desempenham funções distintas no setor de defesa: os primeiros se destacam pela alta precisão e estabilidade a longo prazo, sendo a escolha preferencial para navegação de nível estratégico e guiamento de mísseis; os últimos se destacam pela compactação, baixo custo e alta integração, tornando-os adequados para guiamento de nível tático e aplicações de espoletamento de longo alcance e alta aceleração. Configurações típicas de produtos: Para munições guiadas de longo alcance e mísseis estratégicos, são selecionados IMUs FOG (UF300) ou sistemas giroscópicos a laser combinados com acelerômetros de flexão de quartzo (AC-6) — reforçados para operação em altas temperaturas. Mísseis táticos e projéteis guiados utilizam IMUs MEMS de nível de navegação (U503, versão reforçada para alta aceleração) ou IMUs MEMS de nível tático (U5000/U6300). Sistemas de navegação para veículos blindados e embarcações navais empregam IMUs MEMS de nível tático (U5000/U6300) com calibração completa em todas as temperaturas. Tarefas de localização e orientação do norte em campo de batalha utilizam localizadores de norte FOG (NF3000) ou localizadores de norte MEMS (NF1200), com produção 100% nacional. 4. Resumo Os setores aeroespacial, de topografia/orientação e de defesa têm requisitos técnicos distintos para produtos de navegação inercial de alta confiabilidade. No setor aeroespacial, as principais exigências são referência de atitude de alta precisão e capacidades de navegação autônoma de longa duração; produtos de nível de navegação requerem estabilidade de polarização giroscópica melhor que 0,03°/h e variação aleatória angular melhor que 0,005°/√h. O setor de topografia e orientação prioriza navegação integrada de alta precisão e a capacidade de manter a precisão durante interrupções de GNSS de curta duração; por meio da integração profunda de GNSS/INS de antena dupla e do uso de equipamentos de localização/orientação do norte, a precisão de atitude pode atingir o nível de 0,01°. Aplicações de defesa priorizam adaptabilidade a ambientes extremos, resistência a cargas de choque de alta aceleração e autonomia da cadeia de suprimentos; desde a operação em ampla faixa de temperatura e tolerância a choques superiores a 1.000g até a compatibilidade eletromagnética e o fornecimento nacional de componentes principais, cada aspecto reflete os rigorosos padrões de qualidade exigidos para produtos de defesa. A lógica de seleção de produtos nesses três setores é ditada por seus respectivos requisitos técnicos. Compreender essa lógica é um pré-requisito fundamental para a seleção e aplicação corretas de produtos de navegação inercial de alta confiabilidade.
LEIA MAIS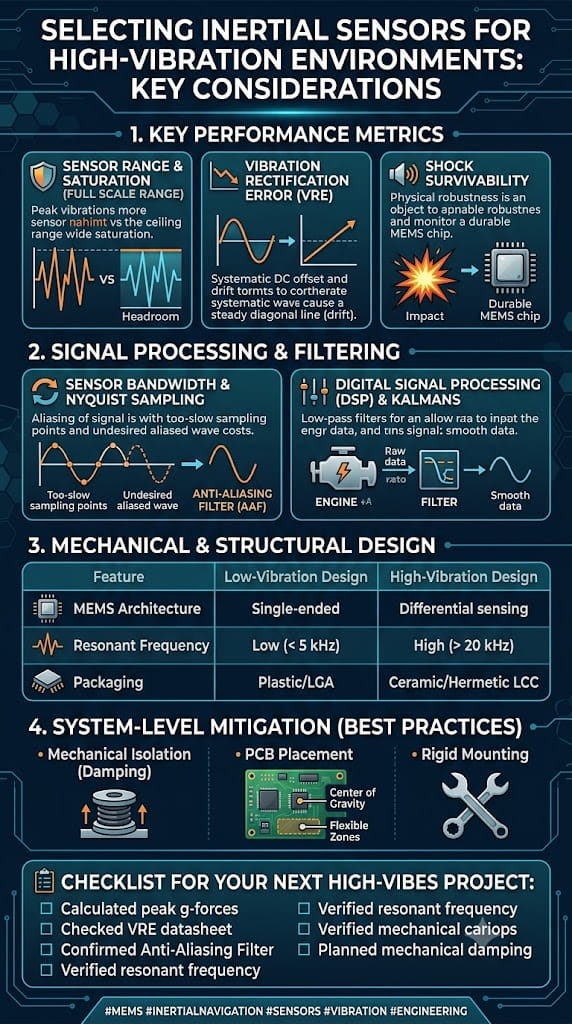
1. Introdução: Imagine um cenário onde um robô de soldagem opera continuamente em uma linha de montagem automotiva, com a extremidade de seu braço robótico sujeita a choques instantâneos de 15g a uma frequência de 80Hz. Nesse contexto, se a IMU (Unidade de Medição Inercial) errada for selecionada, a deriva de polarização de um sensor padrão pode acumular-se em 1,2° em apenas 30 minutos, levando a uma falha de posicionamento e a um desligamento de segurança. Isso não é exagero. Em ambientes industriais de alta vibração — seja em oficinas de estampagem, usinagem CNC, operações de AGVs de grande porte ou máquinas de construção pesada — o desafio enfrentado pelos sensores IMU não é apenas uma questão de precisão, mas de viabilidade fundamental. A vibração afeta as IMUs principalmente por dois canais: primeiro, acoplamento mecânico direto, onde a vibração se transmite através da base de montagem para o sensor, interferindo na resposta de sua estrutura micromecânica; segundo, Erro de Retificação de Vibração (ERV), onde a resposta de retificação CC do acelerômetro à vibração CA gera um offset adicional — um problema particularmente crítico para aplicações de detecção de inclinação. Além disso, ambientes industriais sofrem flutuações drásticas de temperatura (de -40 °C a 85 °C); como os sensores MEMS são altamente sensíveis à temperatura, um giroscópio não compensado pode apresentar deriva de polarização da ordem de ±10°/s. Portanto, a seleção de uma IMU para condições de alta vibração exige a abordagem simultânea de duas questões fundamentais: resistência à interferência de vibração e compensação da deriva térmica. Este artigo explora esses dois aspectos-chave, descrevendo sistematicamente as especificações técnicas críticas e o processo de tomada de decisão para a seleção do produto. 2. A natureza da interferência vibratória e estratégias antivibração 2.1. Entendendo o Erro de Retificação de Vibração (VRE) Em ambientes com alta vibração, o modo de falha mais comum para uma IMU não é simplesmente a "medição imprecisa", mas sim o "desvio de polarização causado pela vibração" — conhecido como Erro de Retificação de Vibração (VRE). Para acelerômetros, o sensor produz um offset CC não intencional em resposta à vibração CA; tais offsets CC são particularmente prejudiciais em aplicações de detecção de inclinação. Para giroscópios, o principal problema é a sensibilidade à aceleração (g), onde a vibração linear se acopla através da estrutura mecânica do dispositivo, sobrepondo um sinal de taxa angular espúrio na saída do giroscópio. O efeito combinado desses problemas pode variar desde a deriva de atitude até a instabilidade completa do sistema de controle. 2.2. Mitigando a vibração no nível do hardware Ao selecionar produtos, deve-se dar prioridade a IMUs com projetos de resistência à vibração em nível de hardware, em vez de modelos padrão que apenas ostentam especificações impressionantes. Os seguintes recursos de projeto resistentes à vibração são critérios de seleção essenciais: (1) Arquitetura de sensoriamento diferencial/em circuito fechadoAs IMUs que empregam uma arquitetura de giroscópio diferencial podem suprimir eficazmente a interferência da aceleração linear e da vibração mecânica. Estruturas MEMS de circuito fechado, combinadas com canais independentes de compensação de temperatura entre o elemento MEMS e o circuito ASIC, também aumentam significativamente a resistência à vibração. (2) Filtros mecânicos e projetos imunes à vibraçãoAlguns sensores de nível industrial incorporam filtros mecânicos integrados para atenuar interferências de vibrações ambientais de alta frequência. Por exemplo, o acelerômetro SCA3400 da Murata utiliza um "design imune a vibrações" capaz de suprimir interferências de vibrações ambientais acima de 200 Hz. (3) Isolamento físico e embalagem reforçadaUma carcaça de metal-cerâmica de dupla camada, combinada com materiais de amortecimento especializados, pode suprimir o acoplamento de ruído mecânico. O U4930 da Maixinmin Micro utiliza uma carcaça metálica hermeticamente selada com materiais de amortecimento especializados, suprimindo a interferência de ruído mecânico e mantendo a classificação de proteção IP67. (4) Arquitetura de sensores redundantesUma arquitetura redundante de IMU dupla compensa erros através da comparação de dados em tempo real, aumentando ainda mais a confiabilidade da saída em ambientes com alta vibração. 2.3. Supressão de ruído de vibração por meio de algoritmos Mesmo com a seleção ideal de hardware, o ruído de vibração não pode ser completamente eliminado. Soluções robustas de resistência à vibração invariavelmente incorporam processamento de redução de ruído em nível algorítmico. (1) Filtragem adaptativa de largura de bandaUma abordagem de ponta envolve o pré-processamento adaptativo de dados, onde a largura de banda de filtragem é continuamente ajustada por meio de estimativa sinusoidal para mitigar o impacto da vibração e do ruído do sensor antes da estimativa de atitude. Os módulos de filtro de Kalman adaptativo podem ajustar dinamicamente a matriz de covariância do ruído e otimizar automaticamente a ponderação com base nas frequências de vibração externa, atingindo uma densidade de ruído de saída tão baixa quanto 0,008°/s/√Hz. (2) Combinação de filtragem wavelet e filtragem de KalmanPesquisas indicam que, ao empregar filtragem de média móvel ponderada por Gaussiana combinada com filtragem wavelet para supressão inicial de ruído, seguida por fusão baseada em PID dos dados sem ruído e, finalmente, otimização adicional via filtragem de Kalman, o desvio padrão do ruído de vibração pode ser reduzido em 93,83%. (3) Método LMS e Filtro de Kalman Estendido (EKF)Para cenários de vibração, como em carrocerias de veículos, o método dos Mínimos Quadrados Médios (LMS) pode ser usado no pré-processamento inicial para melhorar a relação sinal-ruído. Posteriormente, as características complementares dos acelerômetros e giroscópios são utilizadas para filtrar o ruído de polarização do giroscópio, seguido por uma filtragem final com um Filtro de Kalman Estendido. Os resultados de um experimento de campo com duração de quatro horas demonstram que esse método reduz significativamente o impacto da vibração do veículo na IMU. 2.4. Critérios de seleção essenciais para ambientes com vibração Ao selecionar um dispositivo, deve-se prestar especial atenção aos seguintes parâmetros técnicos relacionados à vibração:` Erro de retificação de vibração (VRE) / Coeficiente de retificação de vibração: Este é o indicador mais direto da resistência à vibração, normalmente medido em mg/g². Valores mais baixos indicam maior resistência à vibração.` Resistência à vibração: Expressa em grms (ex.: ≥20 grms ou 10 g RMS na faixa de 20 Hz a 2 kHz).` Seleção da largura de banda: Selecione uma largura de banda que corresponda à frequência de vibração alvo. Uma largura de banda excessivamente ampla captura vibrações de alta frequência dentro da banda, resultando em um VRE (Erro de Resposta de Vibração) maior. IMUs de nível industrial geralmente limitam intencionalmente a largura de banda de saída a 100–200 Hz como uma medida de projeto anti-aliasing.` Tolerância a choques: Normalmente, exige-se um valor ≥2000 g ou superior para garantir que choques acidentais e severos não danifiquem a IMU. 3. Estratégias e precisão de compensação da deriva de temperatura 3.1. Qual a importância do impacto da temperatura nas IMUs? As estruturas sensíveis de acelerômetros e giroscópios MEMS (como vigas micromecânicas à base de silício, massas de prova e placas capacitivas) sofrem expansão e contração térmica com as variações de temperatura. Isso altera a rigidez mecânica e os gaps capacitivos, resultando em deriva do sinal de saída. Por exemplo, o módulo de Young do silício diminui a uma taxa de aproximadamente -60 ppm/°C com o aumento da temperatura; na faixa de -40°C a 85°C, a deriva de polarização não compensada de um giroscópio pode atingir a ordem de ±10°/s. Portanto, ao selecionar um dispositivo, deve-se focar na estabilidade da IMU em toda a faixa de temperatura, em vez de se basear apenas nas especificações em temperatura ambiente. 3.2. Abordagens técnicas para compensação da deriva de temperatura Atualmente, existem duas principais abordagens técnicas para a compensação da deriva de temperatura: Caminho 1: Compensação de temperatura em nível de hardwareIsso envolve a integração de sensores de temperatura independentes e canais de compensação para monitorar a temperatura e corrigir a saída em tempo real dentro do chip. Sistemas digitais de circuito fechado são usados para corrigir a deriva em tempo real; por exemplo, o recurso de autocompensação em certos acelerômetros de nível industrial pode suprimir a deriva de temperatura para ±0,003 mg/°C. Técnicas de encapsulamento em nível de wafer e a seleção de materiais de embalagem altamente estáveis ajudam a reduzir o estresse térmico dentro da embalagem. Caminho 2: Compensação de temperatura em nível de software/algoritmoA compensação por software utiliza métodos matemáticos para analisar a relação entre a temperatura e os dados de saída do giroscópio MEMS. Isso garante a precisão da saída sem custos adicionais de hardware, oferecendo vantagens como simplicidade, menor custo e facilidade de ajuste de parâmetros.Os métodos mais comuns incluem ajuste polinomial, ajuste linear por partes e técnicas de interpolação (como a interpolação de Lagrange). Fundamentalmente, esses métodos preveem e subtraem a deriva de temperatura estabelecendo um modelo matemático de mapeamento entre a temperatura e o erro do sensor. O conceito central envolve o uso de dados experimentais para treinar uma função que mapeia a temperatura (ou a taxa de variação da temperatura) para correções de viés ou fator de escala; durante a operação, a temperatura atual é inserida nessa função para calcular o valor de compensação, garantindo assim a estabilidade da saída em toda a faixa de temperatura. 3.3. Principais métricas de seleção relacionadas à deriva de temperatura Os seguintes parâmetros relacionados à temperatura devem ser avaliados durante o processo de seleção: Estabilidade do viés em toda a faixa de temperatura: mede a variação do viés na faixa de temperatura de -40 °C a 85 °C, expressa em °/h ou mg. IMUs industriais de alta qualidade podem atingir um viés de ≤150 °/h (para giroscópios) em toda a faixa de temperatura.Coeficiente de desvio de temperatura: Expresso em mg/°C ou °/h/°C; valores mais baixos indicam melhor desempenho. Por exemplo, o desvio de temperatura do acelerômetro é de 0,026 mg/°C, enquanto a variação de temperatura da sensibilidade do giroscópio é de apenas 0,0013%/°C.Método de compensação de temperatura: Verifique as especificações do produto para ver se elas indicam explicitamente o uso de algoritmos de calibração e compensação de faixa completa de temperatura.Faixa de temperatura de operação: A faixa para uso industrial é tipicamente de -40°C a 85°C, enquanto aplicações mais exigentes podem estender essa faixa para -55°C a 125°C. 4. Critério de seleção baseado na nota de desempenho Para condições operacionais industriais de alta vibração, a seguinte estrutura de classificação de desempenho pode ser usada como referência para seleção:Grau de seleçãoPrincipais características de compensação de vibração e temperaturaCenários de aplicaçãoGrau tático de alto desempenhoVRE 0,03 mg/g²; resistência à vibração de 10 g RMS; calibrado em toda a faixa de temperatura de -40 °C a 71 °C.Robótica, navegação, plataformas estabilizadasGrau Industrial de Uso GeralFaixa de operação de -40 °C a 85 °C; deriva de temperatura de 0,026 mg/°C; projeto tolerante a falhas.AGVs, máquinas agrícolas, GNSS de precisãoGrau compacto incorporadoCompensação total de temperatura; ≥Resistência à vibração de 20 g RMS; ≥Resistência a choques de 2000 gAutomotivo, aerotransportado, topográfico e cartográficoGrau de alta confiabilidade/longa vida útilderiva de 10 anos 200 Hz)Monitoramento de pontes, energia eólica, equipamentos de pontaGrau de IMU Duplo RedundanteRedundância IMU dupla; proteção IP67; amortecimento de vibração; estabilidade de polarização de 0,5°/hSatélites, levantamentos aéreos, ambientes hostisResumo Ao selecionar uma IMU para ambientes industriais com alta vibração, os seguintes fatores-chave devem ser considerados:(1) Resistência à vibração: foco no VRE (Erro de Retificação de Vibração), classificações de resistência à vibração, projeto de filtros mecânicos e capacidades de redução de ruído algorítmico.(2) Compensação da deriva térmica: foco na estabilidade do viés em toda a faixa de temperatura, coeficientes de temperatura do viés, algoritmos de compensação e calibração em ampla faixa de temperatura.(3) Proteção abrangente: foco na resistência a choques, classificações de proteção IP e design de redundância.(4) Evitando armadilhas: Confiar apenas nas especificações à temperatura ambiente pode ser enganoso; é essencial solicitar dados medidos sobre o VRE e o desempenho em toda a faixa de temperatura.Em última análise, a seleção de uma IMU adequada deve basear-se numa compreensão precisa do cenário de aplicação específico — incluindo o espectro de vibração, a faixa de temperatura, os requisitos de precisão e o espaço de instalação — juntamente com uma comunicação completa com o fornecedor e, quando necessário, a verificação empírica através de protótipos.
LEIA MAIS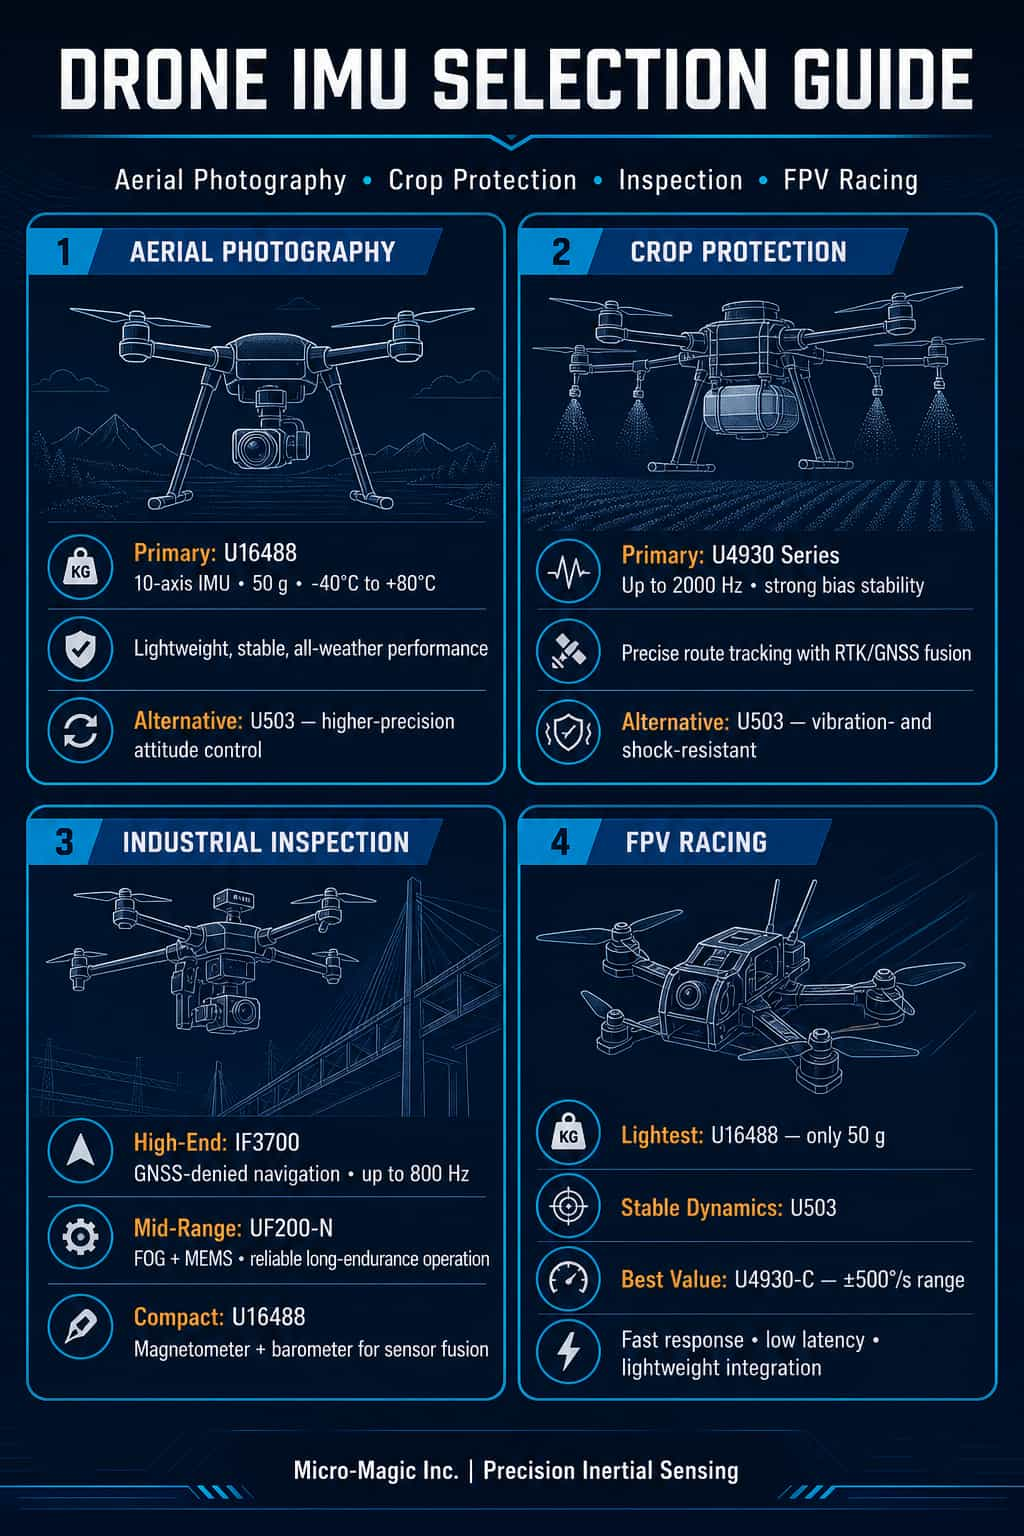
Na indústria de drones, que evolui rapidamente, a Unidade de Medição Inercial (IMU) — atuando como o "centro sensorial" do sistema de controle de voo — determina diretamente a estabilidade, a precisão e a confiabilidade de uma aeronave. Diferentes cenários de aplicação impõem demandas muito distintas ao desempenho da IMU: drones para fotografia aérea priorizam imagens ultraestáveis; drones agrícolas exigem rastreamento preciso da trajetória de voo; drones de inspeção demandam navegação de alta precisão e longa duração; e drones de corrida priorizam resposta dinâmica e design leve. Como fornecedora líder de sensores inerciais no mercado nacional, a Micro-Magic Inc. oferece um portfólio completo de produtos, desde módulos de navegação inercial MEMS até sistemas giroscópicos de fibra óptica, respaldado por vasta experiência em aplicações em áreas como drones, direção autônoma e robótica. Este artigo se concentra em quatro segmentos-chave de drones — fotografia aérea, operações agrícolas, inspeção e corrida — e recomenda os modelos de IMU mais relevantes da Micro-Magic Inc. para auxiliar os desenvolvedores na escolha precisa dos produtos. I. Drones para Fotografia Aérea: Garantindo Estabilidade Absoluta em Cada ImagemPara drones de fotografia aérea, os principais requisitos de uma IMU (Unidade de Medição Inercial) são alta precisão de atitude, baixo ruído e excelente estabilidade de temperatura. Seja para hexacópteros de nível cinematográfico ou drones com câmeras portáteis, os dados de atitude fornecidos pela IMU determinam diretamente a eficácia da estabilização do gimbal e a qualidade geral da imagem. Modelo recomendado: (1) Módulo de Navegação Inercial MEMS de Alta Precisão de 6 Eixos U503O U503 é um módulo de medição inercial MEMS de 6 eixos de alta precisão e alto desempenho, amplamente utilizado em aplicações de navegação, controle e medição. Integrando sensores de alto desempenho em uma unidade independente — e apresentando um design hermeticamente selado e amortecimento de vibração interno — este módulo atende às rigorosas demandas de navegação de alta precisão e alta dinâmica em ambientes hostis. Em cenários de fotografia aérea, isso garante que o U503 forneça dados de atitude estáveis e confiáveis ao controlador de voo, mesmo durante ventos fortes ou manobras rápidas, suprimindo efetivamente a trepidação da imagem. (2) U16488 IMU MEMS de Alto Desempenho (Substituição direta para ADIS16488A)O U16488 é uma unidade de medição inercial MEMS de alta precisão com 10 eixos, que integra um giroscópio triaxial, um acelerômetro triaxial, um magnetômetro triaxial e um barômetro. Apresenta uma instabilidade de polarização do giroscópio de apenas 0,5°/h (variância típica de Allan) e uma instabilidade de polarização do acelerômetro de 20 μg. Com suas dimensões compactas (47 × 44 × 14 mm) e perfil leve (apenas 50 g), é ideal para drones de fotografia aérea com restrições rigorosas de tamanho e peso. Além disso, o U16488 incorpora mecanismos de calibração e compensação de temperatura completa, mantendo excelente precisão de medição em uma ampla faixa de temperatura de -40 °C a 80 °C, garantindo assim imagens aéreas estáveis e de alta qualidade em diversas condições climáticas. II. Drones para Pulverização Agrícola: A Pulverização de Precisão Começa com Sensores de PrecisãoAs características operacionais dos drones de pulverização agrícola impõem requisitos específicos para o desempenho da IMU: operação contínua de longa duração, resistência robusta à vibração e fusão de alta precisão com sistemas RTK/GNSS. Como essas operações normalmente ocorrem em baixas altitudes e velocidades, em ambientes com alta vibração, a estabilidade do bias da IMU e o controle da deriva térmica são cruciais. Modelos recomendados: (1) Série U4930 de IMU MEMS de 6 eixos de alta precisão (substituição direta para HG4930)A série U4930 é um módulo de medição inercial MEMS de nível industrial da Maixinmin Micro, disponível em três níveis de desempenho: U4930-A, U4930-B e U4930-C. O modelo U4930-A apresenta uma instabilidade de polarização do giroscópio de apenas 0,03°/h, um desvio angular aleatório de apenas 0,02°/√h e uma instabilidade de polarização do acelerômetro de 30 μg. Esta série suporta uma taxa máxima de saída de dados de 2000 Hz e opera de forma confiável em uma faixa de temperatura ambiente de -40°C a 80°C. Para drones de pulverização agrícola, uma taxa de atualização de 2000 Hz permite a captura em tempo real até mesmo das menores vibrações e perturbações da estrutura da aeronave; combinada com RTK/GNSS de antena dupla, isso permite alcançar uma precisão de trajetória de voo em nível centimétrico, evitando efetivamente a pulverização excessiva ou áreas não cobertas. Notavelmente, a série U4930 serve como substituta direta da Honeywell HG4930, oferecendo uma alternativa doméstica com boa relação custo-benefício. (2) U503 (Também adequado para aplicações de pulverização agrícola)Conforme mencionado anteriormente, o U503 possui amortecimento interno de vibração e excepcional resistência a vibrações e choques, tornando-o ideal para as demandas operacionais de drones agrícolas, como decolagens e pousos frequentes e exposição a vibrações em baixa altitude. III. Modelos de Inspeção: Manutenção da Direção em Ambientes Sem Sinal GNSSTarefas como inspeções de linhas de energia, oleodutos e pontes impõem as demandas mais rigorosas às IMUs, exigindo capacidades de navegação inercial pura de longa duração, resiliência a condições sem sinal GNSS e funções autônomas de localização do norte. Drones de inspeção frequentemente operam em áreas onde os sinais de satélite são obstruídos — como perto de torres de alta tensão, em cânions ou dentro de túneis — exigindo que a IMU mantenha, de forma independente, a precisão de posicionamento e atitude. Modelo recomendado: (1) Sistema INS de Navegação Autônoma sem Satélite IF3700O IF3700 é um sistema de navegação inercial de alta gama desenvolvido pela MaiXinMinWei especificamente para ambientes sem satélite. Ele utiliza um giroscópio de fibra óptica de circuito fechado de alta precisão (com estabilidade de polarização em toda a faixa de temperatura de 0,01°/h) e um acelerômetro de quartzo de alta precisão (20 μg) para obter medições de direção inercial pura de alta precisão. Seu desempenho inercial puro é impressionante: em uma hora, o erro de ângulo de direção é ≤0,01° (RMS), o erro de ângulo de atitude é ≤0,005° e o erro de posição é ≤1 milha náutica/hora. No modo de navegação integrada, a precisão de direção é ≤0,02°, a precisão de atitude é ≤0,005° e a precisão de posicionamento RTK é ≤2 cm. Suporta uma taxa máxima de atualização de dados de 800 Hz e oferece múltiplas interfaces, incluindo RS232, RS422, CAN, Ethernet e USB. Para aeronaves como grandes drones de inspeção de asa fixa e UAVs de decolagem e pouso vertical (VTOL), o IF3700 serve como unidade de navegação primária. Ele mantém a saída de posição e atitude de alta precisão mesmo quando os sinais de satélite são perdidos, garantindo a continuidade e a segurança das missões de inspeção. (2) UF200-N IMU Combinada de Fibra Óptica e Acelerômetro MEMS de Alto DesempenhoO UF200-N é uma Unidade de Medição Inercial (IMU) baseada em giroscópios de fibra óptica de alta precisão e acelerômetros MEMS. Adota um design modular, oferecendo alta confiabilidade e excelente custo-benefício. Seu giroscópio de fibra óptica apresenta uma faixa de medição de ±500°/s, uma estabilidade de polarização de 0,5°/h (suavização de 10s) e um desvio angular aleatório de apenas 0,02°/√h; o acelerômetro MEMS oferece uma faixa de ±30g e uma estabilidade de polarização de 30μg. O UF200-N suporta múltiplas interfaces, incluindo RS422, RS232 e PPS; possui um consumo de energia em regime permanente de apenas 10W e pesa no máximo 0,5kg. Para drones de inspeção de médio a grande porte, o UF200-N oferece recursos de navegação inercial pura de alta precisão em um pacote leve. Ele mantém a posição e a atitude estáveis mesmo em ambientes complexos onde os sinais GNSS não estão disponíveis, tornando-o ideal para missões de longa duração — como inspeções de redes elétricas e dutos — que exigem precisão e confiabilidade rigorosas. Além disso, sua alta resistência a vibrações e choques permite que ele atenda plenamente aos rigorosos requisitos ambientais de aplicações de inspeção de nível industrial. (3) U16488 (Navegação abrangente com magnetômetro e barômetro)Além da IMU MEMS de alta precisão mencionada anteriormente, o U16488 integra um magnetômetro de três eixos e um barômetro, proporcionando recursos abrangentes de sensoriamento ambiental. Isso o torna particularmente adequado para missões de inspeção que exigem fusão de dados de múltiplas fontes: o magnetômetro auxilia na calibração da direção, enquanto o barômetro auxilia na medição da altitude, criando um sistema de tripla redundância que garante a confiabilidade da trajetória de inspeção. IV. Modelos de Corrida: A Busca Suprema por Velocidade, Precisão e LevezaOs requisitos para IMUs em drones de corrida (drones FPV) diferem significativamente daqueles em outras aplicações: exigem resposta dinâmica ultrarrápida, faixa de medição extremamente ampla, peso mínimo e baixa latência de saída. Cada giro extremo, mergulho rápido e aceleração instantânea leva o desempenho da IMU ao limite. Modelos recomendados: (1) U503 (Equilíbrio entre leveza e alta dinâmica)Embora posicionado como um módulo de navegação inercial MEMS de alta precisão, o U503 foi projetado para aplicações de alta dinâmica. Sua carcaça selada e o design interno de amortecimento de vibrações garantem uma saída de atitude estável mesmo em meio a vibrações e choques intensos. Para drones de corrida de nível profissional, ele oferece um equilíbrio ideal entre precisão e capacidade de resposta dinâmica. (2) U4930-B / U4930-CAs versões U4930-B e U4930-C oferecem faixas de medição giroscópica mais amplas (com a U4930-C atingindo ±500°/s), apresentando diferentes equilíbrios entre estabilidade de polarização e custo. Para desenvolvedores de drones de corrida com orçamento limitado, a U4930-C oferece uma faixa ultralarga de ±500°/s a um custo menor, capturando totalmente os movimentos de alta taxa angular típicos de voos competitivos; enquanto isso, a versão U4930-B está disponível para modelos de corrida profissionais que exigem maior precisão. (3) U16488: A escolha ideal em levezaPesando apenas 50g, o U16488 é o mais leve dos quatro produtos recomendados — uma vantagem crucial para drones de corrida, onde cada grama economizada conta. Suas interfaces de comunicação dupla SPI/UART também facilitam a rápida integração com as principais placas controladoras de voo. V. Visão geral do modelo e tabela de seleção rápida Para facilitar a comparação e a seleção, a tabela abaixo resume as principais características dos modelos recomendados neste artigo:ModeloTipo de produtoPrincipais vantagensTaxa de dadosPesoCasos de uso recomendadosU4930 - A/B/CIMU MEMS de 6 eixosTaxas de saída de até 2000 Hz; acelerômetro de alta precisão2000 Hz130gProteção de plantas, fotografia aéreaU503IMU MEMS de 6 eixosAbsorção de impacto interna; resistente a vibrações e choques.2000 Hz220gFotografia aérea, proteção de plantas, corridasU16488IMU MEMS de 10 eixosMagnetômetro e barômetro integrados; design ultraleveSPI/UART50gFotografia aérea, corrida, inspeçãoIF3700Sistema de Navegação Integrado INS/GNSS por Fibra ÓpticaNavegação autônoma sem sinais de satélite; precisão de atitude de 0,003°800 Hz7000gInspeção, levantamento aéreo de nível industrialUF200-NIMU de fibra ópticaGiroscópio de fibra óptica e acelerômetro MEMS; alta confiabilidade200 Hz500gInspeção, voo de longa duração VI. Resumo e recomendações para a seleção do modelo Para drones de fotografia aérea, o U16488 é a melhor recomendação; seu design ultraleve (50g) combinado com a funcionalidade completa de 10 eixos garante um equilíbrio entre qualidade de imagem e autonomia de voo. Se for necessária uma precisão de atitude superior, o U503 surge como uma excelente alternativa. Para drones agrícolas, a série U4930 é a principal escolha. A variante U4930-A, em particular, oferece a alta estabilidade e a taxa de saída de 2000Hz necessárias para atender perfeitamente aos requisitos de pulverização de precisão. Fabricantes que necessitam de personalização e integração avançadas podem optar pela versão configurável do U4930A. Para drones de inspeção, a seleção deve ser feita em níveis, com base no orçamento e nos requisitos de precisão: o IF3700 é a principal escolha para drones de grande porte e alta gama, já que sua capacidade de navegação autônoma sem satélite é crucial para missões de inspeção; o UF200-N (com IMU de fibra óptica) é adequado para modelos de gama média; e o U16488 é recomendado para drones compactos, oferecendo as vantagens da fusão de sensores de múltiplas fontes por meio de seu magnetômetro e barômetro integrados. Para drones de corrida, o equilíbrio é fundamental. O U16488 representa a solução ideal para redução extrema de peso, enquanto o U503 se destaca pela estabilidade durante manobras de alta dinâmica; já o U4930-C se destaca como uma opção com excelente custo-benefício, oferecendo uma faixa de medição ultralarga (±500°/s).
LEIA MAIS
I. Breve Visão Geral da Arquitetura Subjacente da IMUO hardware principal de uma Unidade de Medição Inercial (IMU) consiste em acelerômetros e giroscópios, que medem a aceleração linear e a velocidade angular, respectivamente. IMUs de nível industrial e superior normalmente empregam tecnologia MEMS, enquanto unidades de ponta utilizam giroscópios de fibra óptica ou a laser, combinados com ASICs dedicados para realizar condicionamento de sinal, compensação de temperatura e filtragem preliminar. Os acelerômetros são baseados em um modelo de "massa-mola" — onde o deslocamento de uma massa de prova reflete a aceleração; os giroscópios aproveitam o efeito Coriolis — onde uma massa vibrante gera uma deflexão mensurável quando submetida à rotação. No nível algorítmico, o Filtro de Kalman Estendido (EKF) funde esses dois fluxos de dados: o giroscópio fornece rastreamento de atitude de alta frequência, enquanto o acelerômetro (juntamente com o magnetômetro) realiza a correção de longo prazo para a deriva. A navegação inercial pura deriva a atitude integrando a velocidade angular e a posição integrando a aceleração duas vezes; No entanto, os erros de medição se amplificam rapidamente a cada ordem de integração, resultando em "deriva". Consequentemente, as IMUs são normalmente classificadas em graus com base na estabilidade de seu viés:1) Grau Industrial (Estabilidade de Desvio: 1–10°/h): Adequado para cenários dinâmicos de curta duração — como robôs industriais, AGVs/AMRs, linhas de produção automatizadas e equipamentos de reabilitação de alta tecnologia — onde há uma exigência moderada de estabilidade a longo prazo, mas uma sensibilidade significativa ao custo.2) Grau Tático (0,1–1°/h): Adequado para aplicações que exigem alta resposta dinâmica e navegação autônoma de curta duração, como mísseis, UAVs, veículos terrestres não tripulados, aeronaves eVTOL e armamento tático.3) Grau de Navegação (0,001–0,1°/h): Adequado para missões que exigem navegação autônoma por períodos médios (variando de dezenas de minutos a várias horas) sem calibração externa, como aquelas que envolvem aeronaves comerciais ou militares, navios e mísseis de médio a longo alcance.Compreendendo essa arquitetura subjacente, a lógica de aplicação das IMUs em diversos setores torna-se clara: fundamentalmente, envolve fazer concessões distintas entre "precisão, desempenho em tempo real, confiabilidade e custo". II. Lógica de Aplicação Subjacente em Diversos Setores1. Condução Autônoma e Posicionamento de Alta PrecisãoEm cenários de condução autônoma e posicionamento de alta precisão, o requisito fundamental é alcançar um posicionamento contínuo, especialmente em ambientes sem sinal de GPS, como túneis e estacionamentos subterrâneos. A lógica da aplicação envolve a utilização da IMU (Unidade de Medição Inercial) como uma base confiável para posicionamento de curto prazo. Esses dados são combinados com informações de GNSS (Sistema Nacional de Sinalização Geodésica), odômetros de rodas e sistemas de visão/LiDAR por meio de filtragem de Kalman acoplada. Ao aproveitar as informações de movimento de alta frequência fornecidas pela IMU (especificamente velocidade angular e aceleração), o sistema consegue manter a estimativa de posição com precisão submétrica por períodos que variam de dezenas de segundos a vários minutos, mesmo após a perda do sinal de GPS. Simultaneamente, por meio de um projeto redundante (por exemplo, equipando um único veículo autônomo de Nível 4 com três IMUs), o sistema garante uma degradação segura do desempenho em caso de falha em um único ponto. A lógica fundamental aqui é trocar o custo da deriva de integração de curto prazo pela disponibilidade em todos os cenários.2. Drones e eVTOLsEm cenários com drones e eVTOLs, os sistemas de controle de voo leem dados de velocidade angular e aceleração da IMU em frequências de várias centenas de Hertz, utilizando um mecanismo de controle PID em malha fechada para ajustar a velocidade dos motores em tempo real. Quando os sinais de GPS são robustos, a IMU auxilia no controle de posição; no entanto, em ambientes sem GPS (como em ambientes internos ou em cânions), a IMU se combina com barômetros ou sensores de fluxo óptico para entrar em um modo de navegação puramente inercial. Para aeronaves tripuladas, como eVTOLs, requisitos adicionais incluem a conformidade com os padrões de aeronavegabilidade (por exemplo, DO-160G) e a adoção de arquiteturas redundantes (por exemplo, equipar uma única aeronave com seis IMUs). A lógica central nesse contexto é caracterizada por "alta frequência, baixa latência e autonomia de curto prazo".3. Robôs Industriais e Robôs MóveisOs principais requisitos para robôs industriais e robôs móveis são o controle preciso de posição e a estabilidade a longo prazo, visando aprimorar a precisão do posicionamento repetitivo e a robustez dos sistemas SLAM (Localização e Mapeamento Simultâneos). Em braços robóticos industriais, IMUs (Unidades de Medição Inercial) de nível tático ou de navegação monitoram as trajetórias de movimento de juntas individuais em tempo real, fornecendo correções em malha fechada aos comandos dos motores para alcançar uma precisão de posicionamento repetitivo de ±0,02 mm. Em AGVs (Veículos Guiados Automaticamente) e AMRs (Robôs Móveis Autônomos), a IMU fornece ao sistema SLAM informações prévias contínuas de movimento em curto prazo; quando os sistemas LiDAR falham devido a campos de visão ocluídos ou características ambientais insuficientes, os dados integrados da IMU "preenchem" essas lacunas de informação, mantendo assim a continuidade da estimativa de pose. A lógica fundamental aqui é "estimativa de alta precisão em curto prazo para preencher os pontos cegos dos sensores". 4. Defesa e AeroespacialOs principais requisitos nos setores de defesa e aeroespacial são a confiabilidade ao longo de todo o ciclo de vida em ambientes extremos e capacidades de navegação autônoma que funcionem por longos períodos sem calibração externa. As IMUs de nível estratégico (ou de nível de navegação) — que normalmente utilizam giroscópios de fibra óptica ou a laser — são projetadas para servir como fontes de informação completamente independentes. Sua lógica subjacente baseia-se em uma combinação de "modelagem de erro de espectro completo" e "compensação termodinâmica". Durante fases críticas, como lançamento, voo ou submersão subaquática, essas IMUs devem suportar altas forças G, amplas flutuações de temperatura e intensa interferência eletromagnética; simultaneamente, por meio de especificações excepcionalmente precisas de estabilidade de polarização e caminhada aleatória, elas garantem que os erros de posicionamento permaneçam limitados por períodos que abrangem horas ou até meses. Além disso, a produção nacional e a autonomia tecnológica tornaram-se imperativos absolutos nesse campo.5. Cirurgia Médica e Reabilitação de Alta ComplexidadeOs principais requisitos em cirurgia médica e reabilitação de alta complexidade são uma ampla faixa dinâmica e alta repetibilidade na quantificação de parâmetros biomecânicos. Na navegação cirúrgica ortopédica, as IMUs (Unidades de Medição Inercial) são fixadas aos instrumentos cirúrgicos ou à estrutura esquelética do paciente; utilizando o rastreamento de pose com seis graus de liberdade (6-DOF), elas mapeiam a posição em tempo real dos instrumentos em imagens médicas pré-operatórias. A lógica subjacente é aproveitar a precisão de curto prazo das IMUs de nível tático para contornar os problemas de sensibilidade à oclusão inerentes aos sistemas de navegação óptica. Na análise da marcha, as IMUs são utilizadas nos membros para capturar parâmetros como ângulos articulares e aceleração; esses dados são então processados por meio de algoritmos de fusão de sensores para gerar métricas clínicas como frequência de passos e simetria da marcha. Fundamentalmente, essa aplicação representa "quantificação de movimento vestível, sem fio e de alta faixa dinâmica".ResumoA lógica fundamental de aplicação das IMUs em diversos setores pode ser resumida da seguinte forma: aproveitar suas vantagens inerentes — especificamente sua independência de sinais externos e suas capacidades de resposta em alta frequência — para solucionar o "problema da continuidade espaço-temporal em ambientes sem GPS" ou o "problema do controle em tempo real em malha fechada de estados de movimento", tudo dentro de um nível específico e necessário de precisão. Os diferentes requisitos em cada setor — em relação à estabilidade do viés, faixa dinâmica e adaptabilidade ambiental — ditam a seleção específica das IMUs, que variam de dispositivos de nível tático a dispositivos de nível estratégico. Contudo, a lógica de engenharia compartilhada que sustenta todas essas aplicações permanece constante: equilibrar um grau controlável de deriva de integração em troca de uma capacidade indispensável para a consciência situacional autônoma.
LEIA MAIS
A medição imprecisa do braço de alavanca entre as antenas da IMU (Unidade de Medição Inercial) e do GNSS (Sistema Global de Navegação por Satélite) é uma fonte comum de erros em sistemas de navegação integrados GNSS/INS. Esse erro afeta significativamente a precisão da navegação integrada em condições dinâmicas, especialmente durante movimentos de rotação. Normalmente, os seguintes métodos são utilizados para compensar os erros no sistema de navegação integrado causados pela influência do braço de alavanca.1. Calibração offline: Antes da entrada em operação do sistema, o vetor do braço de alavanca é estimado com precisão por meio de manobras de teste específicas. Normalmente, são utilizados o método estático de múltiplas posições e o método de manobra dinâmica ("manobra em 8" ou manobra em serpente). Se o projeto de manobra for adequado e a qualidade dos dados for alta, podem-se obter estimativas muito precisas do braço de alavanca.2. Estimativa online: Durante a operação de um filtro de navegação integrado (geralmente um filtro de Kalman ou suas variantes, como EKF, UKF), o vetor do braço de alavanca é usado como parte da variável de estado para estimativa em tempo real. Não requer testes offline adicionais e pode corrigir gradualmente os erros do braço de alavanca durante a operação normal do sistema.3. Filtragem adaptativa/robusta: Quando o erro de braço não pode ser conhecido com precisão e o efeito da estimativa online é ruim (como mobilidade insuficiente da portadora), o ajuste dos parâmetros do filtro pode tolerar ou atenuar a influência do erro de braço, evitar a divergência do filtro ou fornecer uma avaliação de precisão excessivamente otimista. Recomenda-se priorizar a calibração offline. Se as condições permitirem, a realização de uma calibração especializada de manobras dinâmicas é o melhor método para obter valores de braço de alavanca de alta precisão. Em segundo lugar, a estimativa online é implementada para estimar o vetor do braço de alavanca como uma variável de estado no filtro de navegação integrado. Este é o método de processamento em tempo real mais comumente usado e eficaz na prática de engenharia. Certifique-se de que o porta-aviões tenha manobrabilidade rotacional suficiente para tornar o braço de alavanca observável. Por fim, combine estratégias adaptativas/robustas para evitar degradação severa do desempenho ou divergência.
LEIA MAIS
No campo da tecnologia inercial, a precisão sempre foi a principal métrica de avaliação. IMU valor. O U503 Módulo de medição inercial MEMS em série introduzido por Micro-Magic IncCom sua precisão comparável à de giroscópios de fibra óptica, desempenho estável em toda a faixa de temperatura e design robusto resistente a ambientes hostis, desempenha um papel fundamental na aplicação de sistemas não tripulados. Desempenho técnico de ultra-alta precisão O desempenho do giroscópio do U503 atingiu o nível máximo dos dispositivos MEMS, com instabilidade de polarização (variância de Allan) ≤0,03°/h, refletindo a estabilidade do dispositivo em longos períodos e determinando a capacidade de manutenção de atitude da navegação puramente inercial. O desvio angular aleatório é ≤0,005°/√h, indicando o nível de ruído extremamente baixo do giroscópio do U503, com um erro angular de apenas cerca de 0,3° após 1 hora de integração.O acelerômetro do U503 também atingiu o mais alto nível de qualidade industrial, com instabilidade de polarização zero (variância de Allan) ≤3 μg e excelente estabilidade a longo prazo, permitindo medições de inclinação de alta precisão e modelagem do campo gravitacional. A velocidade de caminhada aleatória é ≤ 0,01 m/s/√h, e o erro de integração da velocidade é extremamente baixo, com um erro de velocidade de apenas cerca de 0,6 m/s por hora.O U503 não é simplesmente uma integração de "giroscópio + acelerômetro", mas alcança um desempenho geral ideal por meio de um projeto em nível de sistema. Os dados do giroscópio e do acelerômetro são rigorosamente alinhados, atingindo uma saída com atraso na ordem de microssegundos e suportando o cenário de aplicação de navegação integrada de alta dinâmica. O U503 alcançou a supressão do acoplamento cruzado entre os eixos sensíveis, com acoplamento interaxial de ≤0,001 rad, garantindo a ortogonalidade das medições em três eixos e reduzindo os erros de conversão do sistema de coordenadas. Ao mesmo tempo, o U503 possui autoteste integrado e saída de palavra-chave de status, o que permite identificar e isolar situações anormais em tempo real, possibilitando o monitoramento contínuo do status.Garantia de precisão em nível de sistema A altíssima precisão do U503 não se resume a um indicador isolado, mas sim a um projeto de sistema completo. Através da compensação total da calibração de temperatura, a variação do viés zero em toda a faixa de temperatura é ≤ 20% do valor nominal; através de uma estrutura interna de absorção de choques e um projeto de vedação do sistema, o ruído de vibração acima de 1000Hz é suprimido; com blindagem em caixa metálica e filtro de potência, a interferência eletromagnética (EMI) nos sinais analógicos é reduzida; saída em tempo real de palavras de status e autoverificação de anomalias garantem a confiabilidade dos dados de saída. O papel fundamental do U503 em sistemas não tripulados Em sistemas de navegação integrados GNSS/INS, a IMU fornece informações de movimento relativo de alta frequência e alta precisão. A ultraprecisão do U503 prolonga o tempo de operação quando os sinais GNSS são interrompidos. Quando veículos não tripulados entram em túneis ou drones sobrevoam áreas urbanas com muitos prédios e os sinais GNSS são perdidos, o sistema entra no modo de navegação inercial pura. O erro de posicionamento em 60 segundos de navegação inercial pura é inferior a 5 metros, e em 300 segundos esse modo ainda é possível manter o posicionamento com precisão de um metro. Isso significa que os sistemas não tripulados podem confiar na inércia para manter a capacidade de navegação por um período mais longo até que o sinal GNSS seja restabelecido ou o pouso/estacionamento autônomo seja concluído.Em mineração subterrânea, construção de túneis e outros cenários, as características de deriva ultrabaixa do U503 permitem que ele suporte o sistema de navegação inercial strapdown para realizar o posicionamento puramente inercial por dezenas de minutos e, integrado ao odômetro/medidor de velocidade da roda, alcance uma precisão de posicionamento em nível submétrico.Em cenários como decolagem de drones por catapulta, testes de colisão de veículos não tripulados e voo inicial de mísseis, o U503 pode capturar de forma independente a velocidade angular e a aceleração do processo de impacto com alta largura de banda, e integrá-las para obter mudanças de atitude e trajetórias de velocidade.O U503 não compromete o desempenho dinâmico em prol da precisão. Sua largura de banda de ≥200Hz abrange as frequências de vibração dos rotores de drones e as faixas de frequência de movimento das suspensões de veículos não tripulados, preservando integralmente as informações dinâmicas. As faixas de medição de ±300°/s e ±30g atendem aos requisitos de alta manobrabilidade da maioria dos sistemas não tripulados, evitando a saturação do sensor. Com uma taxa máxima de atualização de dados de 2000Hz, ele fornece feedback em tempo real para malhas de controle de alta velocidade. Isso permite que o U503 mantenha a estabilidade em um nível de altíssima precisão em cenários estáticos, enquanto captura com precisão movimentos intensos sem distorção em cenários de alta dinâmica. Os módulos IMU MEMS da série U503, com sua precisão comparável à de giroscópios de fibra óptica, desempenho estável em toda a faixa de temperatura e design robusto resistente a ambientes hostis, fornecem aos sistemas não tripulados um verdadeiro "núcleo de percepção de alta precisão". U503
LEIA MAISDeixe um recado
Escaneie para o WeChat :