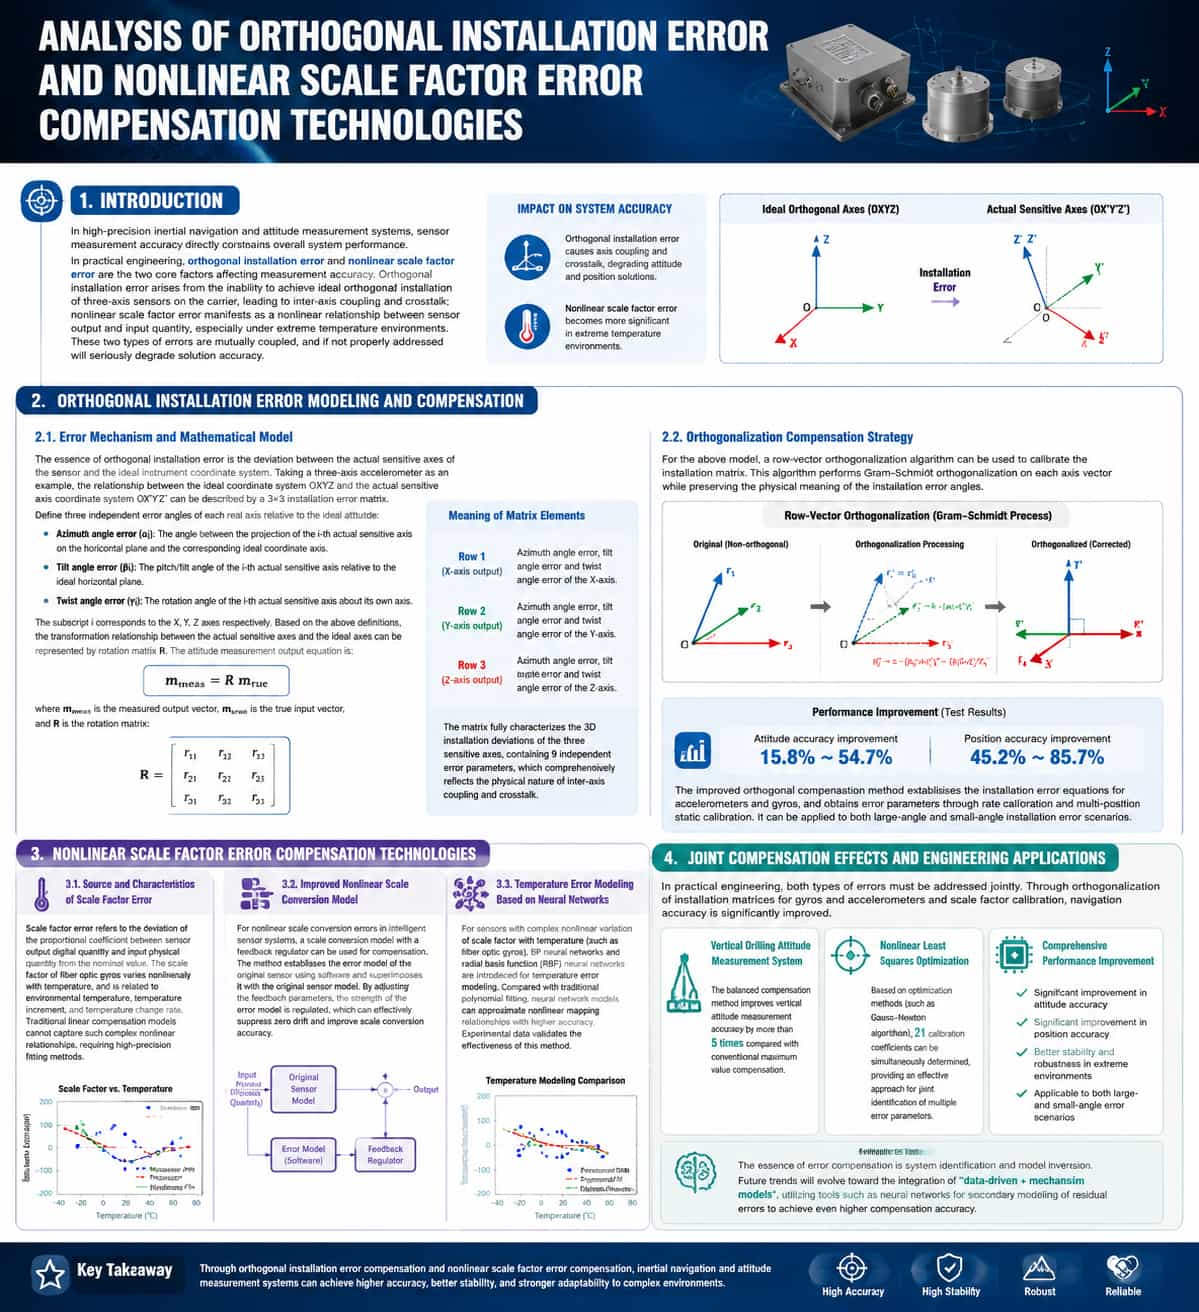
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
LEIA MAIS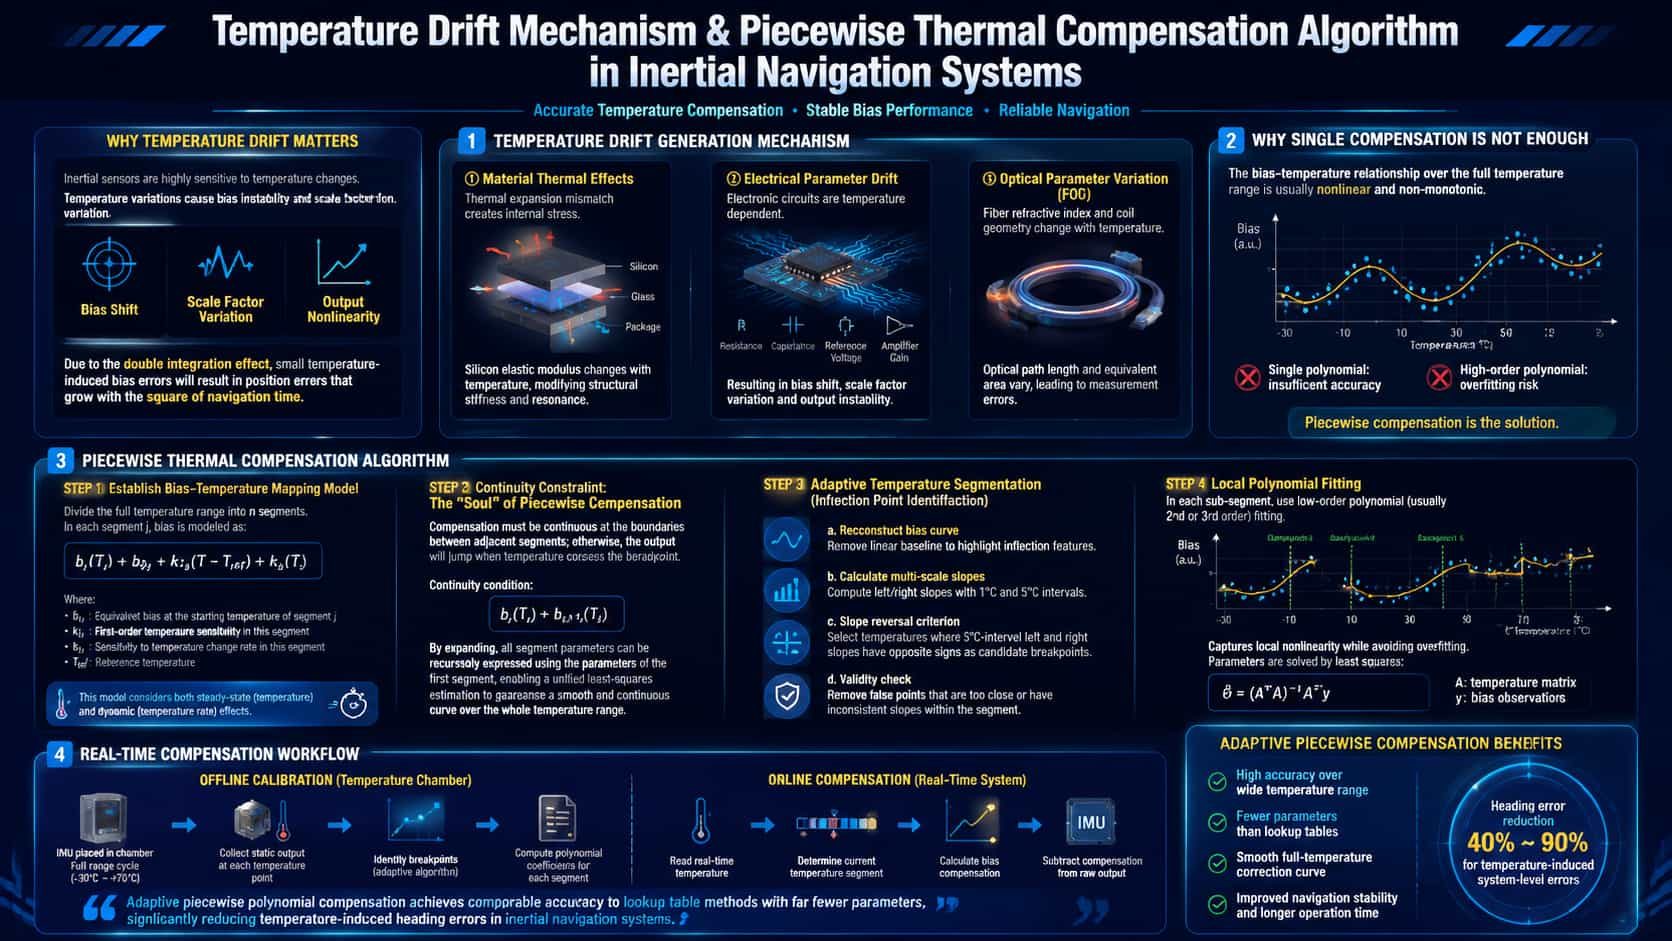
Os componentes principais dos Sistemas de Navegação Inercial (INS) — giroscópios e acelerômetros — são extremamente sensíveis a flutuações de temperatura. Essa sensibilidade decorre da dependência da temperatura nas propriedades físicas dos materiais: variações no módulo de elasticidade das microestruturas de silício; tensões térmicas causadas pela diferença nos coeficientes de expansão térmica (CTE) entre o silício e o vidro na embalagem MEMS; alterações no índice de refração da fibra óptica e na geometria da bobina em giroscópios de fibra óptica; e deriva induzida pela temperatura nas tensões de referência e nos ganhos dos amplificadores dentro dos circuitos eletrônicos. A deriva térmica é particularmente crítica devido ao "efeito de amplificação por dupla integração": uma mudança de polarização induzida pela temperatura, quando submetida à dupla integração inerente aos cálculos de navegação, resulta em um erro de posicionamento que diverge quadraticamente com o tempo de navegação. Pesquisas indicam que o coeficiente de deriva térmica para acelerômetros MEMS pode atingir 0,54 mg/°C, enquanto a instabilidade de polarização de giroscópios MEMS em uma ampla faixa de temperatura pode chegar a 4,6°/h — níveis inaceitáveis para aplicações táticas. Os mecanismos de deriva podem ser categorizados em três tipos: • Efeitos térmicos nos materiais: A incompatibilidade do coeficiente de expansão térmica (CTE) entre o silício e os materiais de encapsulamento gera tensão térmica, alterando a rigidez e a frequência de ressonância da estrutura sensora.• Deriva dos parâmetros elétricos: Alterações induzidas pela temperatura em resistores, capacitores e tensões de referência dentro do circuito de detecção alteram o fator de escala e o deslocamento zero do sensor.• Variações nos parâmetros ópticos (giroscópios de fibra óptica): Alterações no índice de refração da fibra óptica, combinadas com a expansão e contração térmica da bobina de fibra, alteram o comprimento do caminho óptico e a área equivalente. Princípios matemáticos dos algoritmos de compensação de deriva térmica por partes A principal tarefa da compensação da deriva térmica é estabelecer um modelo de mapeamento entre o viés e a temperatura — ou seja, calcular a função de erro:Pesquisas indicam que o método polinomial adaptativo por partes pode alcançar uma precisão de compensação comparável à do método de tabela de consulta, exigindo significativamente menos parâmetros de compensação. Em relação aos erros de efeito de rumo em nível de sistema causados por flutuações de temperatura, um método de compensação baseado na expansão de Fourier das variações de temperatura pode reduzir o erro em 40% a 90%.
LEIA MAIS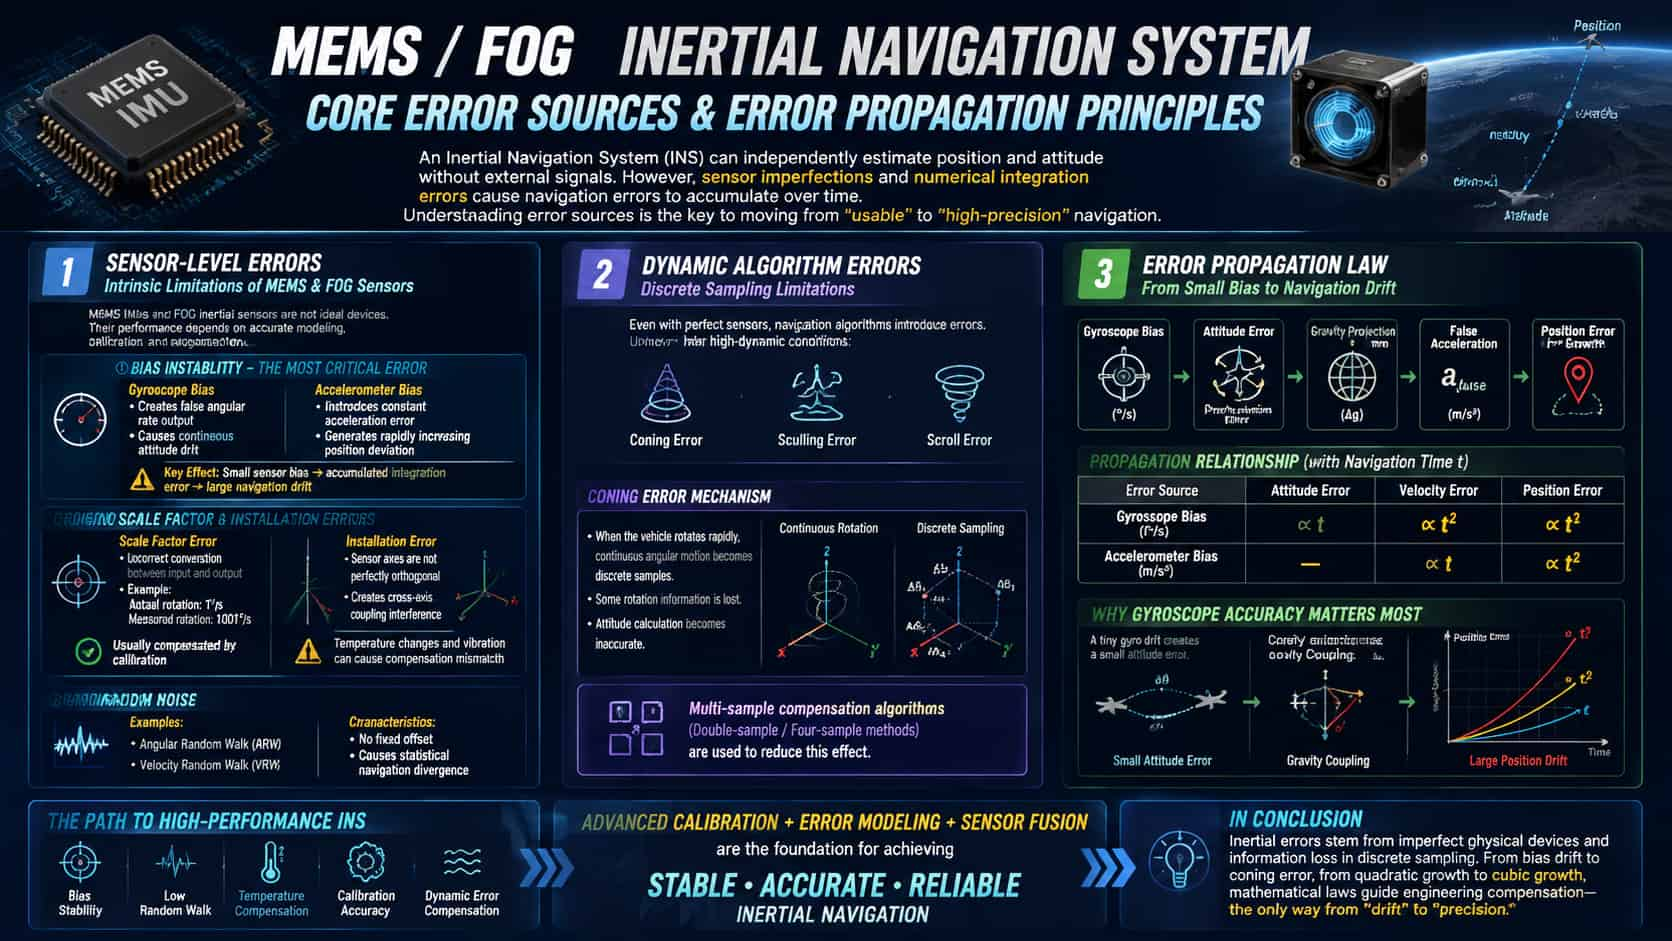
O fascínio dos sistemas de navegação inercial reside na sua capacidade de calcular autonomamente a posição e a orientação sem depender de sinais externos. A contrapartida, porém, é que os erros se acumulam inexoravelmente ao longo do tempo. Compreender as principais fontes desses erros é um passo crucial na transição de um sistema que simplesmente "funciona" para um que tenha um desempenho excepcional. 1. Erros ao nível do sensor: as "falhas inerentes" do hardware Os componentes principais de um sistema de navegação inercial (INS) — giroscópios e acelerômetros — não são sensores ideais. A análise de erros começa com a modelagem e quantificação dessas "falhas inerentes". O viés é uma das fontes de erro mais críticas. A saída de um giroscópio, quando em repouso, que apresenta uma taxa angular falsa, leva a uma deriva contínua de orientação, enquanto o viés de um acelerômetro introduz um desvio constante diretamente nas medições de força específicas. Um viés de acelerômetro de apenas 0,1 mg pode resultar em um erro posicional de aproximadamente 50 metros em 100 segundos. O perigo do viés reside não apenas no próprio desvio, mas também em sua amplificação por meio da dupla integração: o erro posicional cresce proporcionalmente ao quadrado do tempo. Erros de fator de escala e erros de instalação são classificados como erros estruturais. Um fator de escala impreciso significa, por exemplo, interpretar erroneamente uma rotação de 1°/s como 1,001°/s; erros de instalação resultam em três eixos sensíveis não perfeitamente ortogonais, criando interferência de acoplamento cruzado. Embora tais erros geralmente possam ser compensados por meio de calibração de fábrica, flutuações de temperatura e choques mecânicos podem causar o desajuste dos parâmetros de compensação. De uma perspectiva dinâmica, o movimento angular da base de montagem introduz termos de erro adicionais nas saídas do giroscópio e do acelerômetro — juntamente com a velocidade angular e a aceleração angular — que são significativos o suficiente para merecer atenção. Ruídos aleatórios (como caminhadas aleatórias de ângulo e de velocidade), embora não produzam um desvio constante, fazem com que os erros de navegação apresentem características de divergência estatística aleatória. 2. Erros dinâmicos em nível de algoritmo: as armadilhas da amostragem discreta Mesmo com sensores perfeitos, o próprio processo de integração numérica introduz erros. Em ambientes de alta dinâmica — caracterizados por fatores como vibração de alta frequência e manobras bruscas — surgem erros clássicos conhecidos como "erro de cone", "erro de rotação" e "erro de rolagem". Tomemos o erro de cone como exemplo: quando o vetor de velocidade angular do veículo gira rapidamente no espaço, a amostragem discreta captura incrementos angulares apenas em momentos específicos e finitos. Consequentemente, a trajetória contínua do vetor de rotação não pode ser reconstruída com precisão, resultando em perda de informação rotacional. Algoritmos de compensação de cone com múltiplas amostras (como esquemas de duas ou quatro amostras) são especificamente projetados para mitigar essa perda de informação. 3. Propagação de erros: a progressão matemática da "diferencialidade" para a "divergência" As características fundamentais de propagação de erros em sistemas de navegação inercial podem ser resumidas da seguinte forma: erros de atitude causados pelo desvio do giroscópio crescem linearmente com o tempo de navegação, erros de velocidade crescem quadraticamente e erros de posição crescem cubicamente; enquanto isso, erros de velocidade causados pelo desvio do acelerômetro crescem linearmente com o tempo de navegação e erros de posição crescem quadraticamente. Partindo das relações cinemáticas básicas: idealmente, a posição é determinada pela dupla integração da força específica: Esta equação fornece uma base para a correção de algoritmos de navegação integrados, como o filtro de Kalman. Conclusão Os erros de navegação inercial decorrem de imperfeições físicas do hardware e da perda de informação inerente à amostragem discreta. Desde a deriva de polarização até erros de cone, e da divergência quadrática à cúbica, os princípios revelados pelas fórmulas matemáticas apontam o caminho para uma compensação baseada em engenharia — marcando a trajetória essencial para que os sistemas de navegação inercial evoluam de "deriva" para "precisos".
LEIA MAIS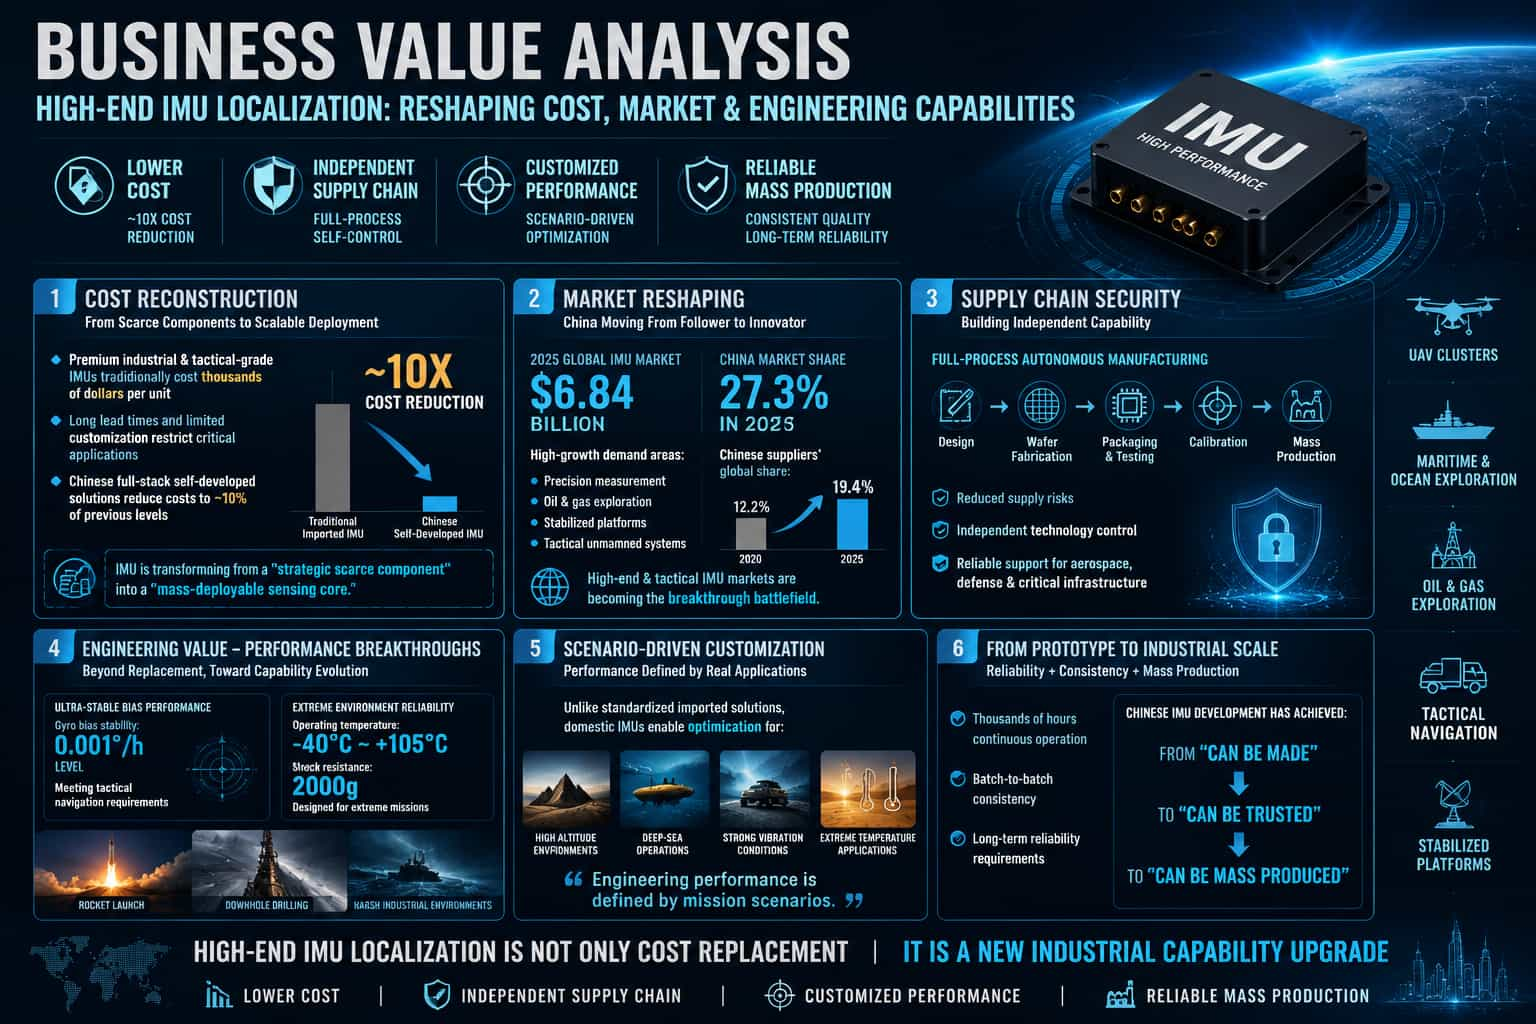
Durante muito tempo, os canais de aquisição de IMUs MEMS de alta gama foram extremamente limitados; os usuários eram obrigados a escolher entre um pequeno número de fornecedores internacionais, aceitando produtos padronizados disponíveis no mercado, enfrentando longos prazos de entrega e pagando preços elevados. O surgimento de soluções de fornecimento locais está transformando esse cenário. Além de atender aos padrões de desempenho, os fornecedores nacionais de IMUs oferecem valor diferenciado em quatro dimensões principais, influenciando profundamente as decisões de aquisição nos mercados industriais, de robótica e de sistemas autônomos. **Custo: De altos prêmios à viabilidade econômica** O custo é o principal fator que impulsiona a diversificação da oferta. O mercado de IMU de alta gama tem sido caracterizado, há muito tempo, por uma oferta concentrada e preços rígidos. Os fornecedores nacionais obtêm suas vantagens de custo em três níveis: Na manufatura, processos avançados — como a embalagem em nível de wafer — melhoraram significativamente o rendimento, amortizando efetivamente o custo de fabricação por chip. Em relação à eficiência da calibração, linhas totalmente automatizadas utilizam testes paralelos em lote, reduzindo drasticamente o tempo e os custos de equipamentos associados à calibração tradicional item por item. Em termos da cadeia de suprimentos, a localização de toda a cadeia de valor — do projeto do chip à embalagem e aos testes — minimiza intermediários, custos logísticos e tarifas. Em escala, os produtos nacionais podem ser precificados em 50% a 70% dos preços de importações comparáveis, reduzindo o custo total da lista de materiais (BOM) em 30% a 60%. Para os usuários finais, isso se traduz em custos de aquisição mais vantajosos para um desempenho equivalente, além de uma estrutura de custos de longo prazo mais previsível. **Entrega: De meses de espera a agendamento flexível** Os longos prazos de entrega para IMUs importadas têm sido um problema constante. A entrega de IMUs MEMS de alta tecnologia geralmente leva semanas ou até meses a partir da data do pedido. Flutuações na cadeia de suprimentos global podem prolongar ainda mais esses prazos ou até mesmo causar interrupções. As vantagens de fornecimento local se manifestam de duas maneiras: em relação à capacidade de produção, diversas linhas de calibração totalmente automatizadas foram estabelecidas no país, garantindo que o planejamento da capacidade não seja afetado pelo ambiente de comércio internacional. Em termos de agilidade, os fabricantes nacionais podem reduzir o tempo de entrega de amostras para apenas alguns dias. Da seleção e projeto de componentes à depuração e validação, as equipes locais de suporte técnico oferecem assistência durante todo o ciclo de vida do produto — desde a P&D até a produção em massa — acelerando significativamente o tempo de lançamento no mercado. Para projetos de desenvolvimento com prazos apertados, essas vantagens de entrega costumam ser mais convincentes do que o preço por si só. Personalização: da padronização à configuração sob demanda. Os IMUs importados são, em sua maioria, produtos padronizados e disponíveis no mercado, o que obriga os usuários a aceitarem especificações fixas. Os fornecedores nacionais superaram essa limitação oferecendo maior flexibilidade de personalização: no nível de hardware, dimensões, métodos de montagem, tipos de conectores e tensões de alimentação podem ser adaptados; no nível de software, protocolos de comunicação, formatos de saída de dados e mapeamentos de registros podem ser personalizados; e, em relação ao desempenho, parâmetros como faixas de medição, larguras de banda de filtragem, faixas de temperatura de calibração e até mesmo modelos proprietários de compensação de erros podem ser otimizados para cenários de aplicação específicos. Essa flexibilidade é particularmente crucial para dois tipos de usuários: aqueles que precisam modernizar sistemas existentes, onde a personalização minimiza as modificações no sistema; e aqueles que operam em condições únicas, onde a personalização maximiza o desempenho para cenários específicos. Suporte: da documentação técnica à capacitação do sistema No contexto da competição global, as capacidades de suporte técnico são definidas não apenas pela velocidade de resposta, mas pela construção de um ecossistema técnico que capacite profundamente o usuário. Em relação à documentação abrangente e internacionalizada, os fornecedores nacionais disponibilizam fichas técnicas completas, notas de aplicação, projetos de referência e guias de integração baseados em casos reais, tanto em chinês quanto em inglês, garantindo que engenheiros do mundo todo possam lidar com eficiência com a seleção e o projeto de componentes. No que diz respeito a um ecossistema técnico aberto, os fornecedores nacionais geralmente oferecem manuais de registro totalmente abertos, código-fonte da pilha de protocolos de comunicação e ferramentas de calibração, permitindo que os usuários exerçam controle profundo sobre o comportamento do produto sem depender de APIs fechadas do fornecedor. Essa abertura oferece uma proposta de valor diferenciada, muitas vezes ausente em produtos importados, tornando-os particularmente adequados para equipes de P&D com necessidades complexas de personalização de sistemas. Quanto às equipes de suporte profissional, engenheiros com vasta experiência no setor auxiliam os usuários na seleção precisa e na avaliação de soluções durante a fase de pré-vendas e ajudam a resolver problemas complexos — como integração de hardware e software e fusão de dados — durante a fase de P&D. Essa colaboração profissional reduz efetivamente os riscos de integração de sistemas para os usuários e acelera o lançamento no mercado. Para aplicações exigentes de nível industrial e automotivo, documentação técnica abrangente, um ecossistema técnico aberto e colaboração técnica profissional garantem, em conjunto, entregas de alta qualidade. Conclusão Custo, entrega, personalização e suporte — essas quatro vantagens formam um ciclo de valor completo: as vantagens de custo reduzem as barreiras de aquisição, as vantagens de entrega garantem os cronogramas do projeto, as vantagens de personalização atendem a necessidades diferenciadas e as vantagens de suporte eliminam obstáculos técnicos.
LEIA MAIS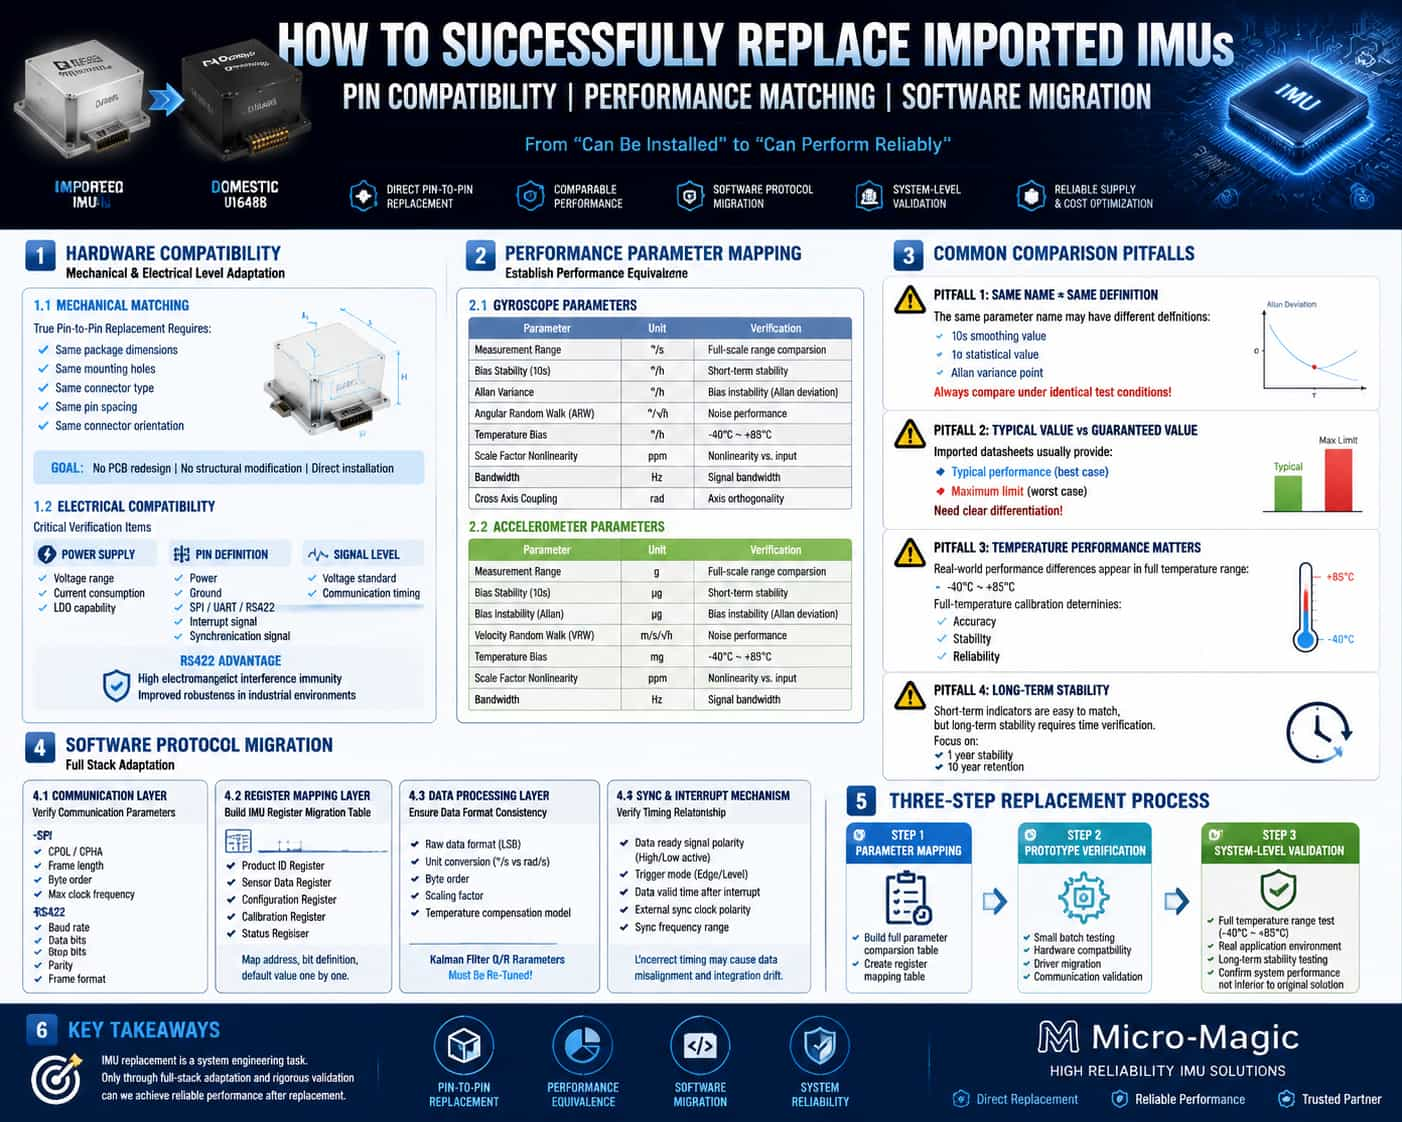
1. Introdução A substituição de uma Unidade de Medição Inercial (IMU) é muito mais complexa do que simplesmente trocar um chip. A substituição da IMU envolve a adaptação de todo o sistema em múltiplas camadas, incluindo montagem mecânica, conexões elétricas, protocolos de comunicação, mapeamento de registradores e pipelines de processamento de dados. Este artigo descreve sistematicamente os passos práticos e as considerações técnicas envolvidas no processo de substituição da IMU, com foco em três dimensões: compatibilidade de pinos de hardware, avaliação comparativa de parâmetros de desempenho e migração de protocolo de software. 2. Compatibilidade de pinos: Adaptação mecânica e elétrica 2.1. Dimensões mecânicas e interfaces de montagem O primeiro nível de compatibilidade de pinos é a compatibilidade mecânica. IMUs de alta gama frequentemente utilizam encapsulamento modular; as dimensões físicas, a localização dos furos de montagem e os tipos de conectores determinam diretamente a viabilidade de uma "substituição direta". Para realizar a substituição sem modificar a placa de circuito impresso ou a carcaça, esses parâmetros mecânicos devem corresponder exatamente. Na prática, os principais fatores a serem verificados incluem: dimensões do módulo (comprimento, largura, altura), diâmetros e posições dos furos de montagem, modelos de conectores e espaçamento dos pinos, além da orientação e mecanismos de travamento dos conectores. Embora alguns produtos de reposição apresentem dimensões otimizadas que beneficiam novos projetos, essas alterações podem criar problemas de montagem para substituições diretas em sistemas existentes, podendo exigir o desenvolvimento de suportes adaptadores. 2.2. Definições de pinos elétricos e níveis de sinal Após a compatibilidade mecânica, vem a compatibilidade elétrica. Os principais itens de verificação incluem: tensão de alimentação e consumo de energia, definições de função dos pinos (alimentação, terra, interfaces de comunicação, sinais de interrupção/sincronização) e padrões de nível de sinal. Tomando a interface SPI como exemplo, alguns produtos de substituição utilizam interfaces diferenciais RS-422. O RS-422 oferece rejeição de ruído de modo comum superior a 80 dB — uma melhoria de 30 a 40 dB em relação aos sinais de terminação única — o que é crucial para a robustez do sistema em ambientes com alta interferência eletromagnética (como acionamentos de motores industriais). No entanto, a conversão entre RS-422 e SPI envolve a reformulação da camada de protocolo; não se trata apenas de trocar alguns fios. 2.3. Considerações sobre alimentação e temporização As diferenças no tempo de inicialização e no consumo de energia são os aspectos mais frequentemente negligenciados na compatibilidade de pinos. Se o produto substituto consumir mais energia que o original, a capacidade de carga do LDO (Regulador de Baixa Queda de Tensão) da fonte de alimentação existente deve ser verificada. As diferenças no tempo de inicialização também são críticas; alguns produtos substitutos podem exigir um tempo de estabilização maior após a inicialização, necessitando de um atraso adicional no controlador host antes do início da leitura de dados. Além disso, alguns módulos apresentam ruído de pulso no momento da inicialização, exigindo a adição de capacitores de filtragem na entrada da fonte de alimentação. 3. Análise comparativa de parâmetros: mapeamento preciso de métricas de desempenho 3.1. Dimensões-chave para avaliação comparativa de parâmetros A essência da avaliação comparativa de parâmetros é estabelecer uma "relação de equivalência de desempenho" entre o produto substituto e o produto original. As principais dimensões da avaliação comparativa incluem: Giroscópio: Faixa de medição (°/s), estabilidade do viés (°/h), instabilidade do viés (°/h, variância de Allan), caminhada aleatória angular (°/√h), viés em temperatura total (°/h), não linearidade do fator de escala (ppm), largura de banda (Hz) e acoplamento cruzado (rad). Acelerômetro: Faixa de medição (g), estabilidade do viés (μg), instabilidade do viés (μg, variância de Allan), caminhada aleatória de velocidade (m/s/√h), viés em temperatura ambiente (mg), não linearidade do fator de escala (ppm) e largura de banda (Hz). 3.2. Principais armadilhas na avaliação comparativa Armadilha 1: Definições de métricas diferentes. Embora todas possam ser rotuladas como "estabilidade de viés", alguns fabricantes usam um valor suavizado de 10 segundos, outros usam um valor estatístico de 1σ e alguns usam o valor do ponto de inflexão do gráfico de variância de Allan. As comparações devem ser feitas sob condições de teste idênticas. Armadilha 2: Valores típicos versus valores máximos. As fichas técnicas de produtos importados geralmente listam tanto os valores típicos quanto os máximos, enquanto os produtos substitutos podem especificar apenas um limite superior (≤). É essencial distinguir entre "desempenho típico" e "desempenho garantido" durante a avaliação comparativa. Armadilha 3: Ignorar o desempenho em toda a faixa de temperatura. Avaliar os parâmetros em temperatura ambiente é relativamente simples; a verdadeira diferença de desempenho geralmente se manifesta em toda a faixa de temperatura operacional (de -40 °C a 85 °C). Produtos importados se beneficiam da calibração de fábrica que abrange toda a faixa de temperatura, um fator crucial para seu desempenho superior. Se produtos substitutos forem calibrados apenas em temperatura ambiente, seu desempenho poderá se degradar significativamente em temperaturas extremas. Armadilha 4: Estabilidade a longo prazo. Métricas de curto prazo encontradas em fichas técnicas são fáceis de comparar, mas métricas de longo prazo — como estabilidade ao longo de um ano ou retenção ao longo de dez anos — exigem tempo para serem verificadas. Isso representa a "barreira de maturidade de engenharia" mais difícil de superar para produtos substitutos. 4. Portabilidade de Protocolo de Software: Adaptação de Pilha Completa das Camadas Físicas às Camadas de Aplicação A portabilidade do software é o aspecto mais complexo e frequentemente subestimado da substituição de IMUs. Mesmo que os pinos e parâmetros sejam perfeitamente compatíveis, o sistema deixará de funcionar se as camadas de software forem incompatíveis. 4.1. Camada de Protocolo de Comunicação Primeiramente, é necessário verificar o tipo de interface de comunicação — SPI, I2C, UART ou RS422 — e seus parâmetros específicos. Tomando o SPI como exemplo, os parâmetros a serem verificados incluem polaridade do clock (CPOL) e fase do clock (CPHA), comprimento do quadro (8/16/32 bits), ordem dos bytes de dados (big-endian/little-endian) e frequência máxima do clock. Na comunicação SPI, o "intervalo entre transferências" — o intervalo mínimo entre dois comandos SPI — deve ser tratado corretamente para evitar falhas na leitura dos dados. Para RS422, parâmetros como taxa de transmissão (baud rate), bits de dados, bits de parada, bits de paridade e formato do quadro também precisam ser verificados. 4.2. Camada de Mapeamento de Registros Este é o principal desafio da portabilidade de software. É praticamente impossível que IMUs de diferentes fabricantes se alinhem perfeitamente em relação à alocação de endereços de registro, formatos de dados e definições de bits de controle. As principais categorias de registros que exigem portabilidade incluem: registros de identificação do produto (para verificação do link de comunicação), registros de dados do sensor (endereços e larguras de bits podem ser diferentes), registros de configuração (faixa de medição, filtragem, taxa de amostragem), registros de calibração (endereços para correção de viés e fator de escala) e registros de status (definições de bits para flags de erro e flags de dados prontos). Na prática, uma "tabela de mapeamento de registros" deve ser criada para mapear o endereço, as definições de bits e os valores padrão de cada registro principal do produto original para o produto substituto. Para funções que não existem no produto substituto, adaptações devem ser feitas na camada do driver ou as chamadas relevantes devem ser removidas. 4.3. Camada de Processamento de Dados Podem existir diferenças no formato de saída bruta dos dados do sensor (LSB vs. unidades físicas), unidades de medida (°/s vs. rad/s), ordem dos bytes e fatores de escala. Se o produto substituto gerar grandezas físicas diretamente, enquanto o produto original gerar valores LSB brutos, uma interface de conversão de unidades deverá ser adicionada à camada de driver. Os modelos de compensação de erros também podem diferir; por exemplo, produtos importados podem apresentar compensação polinomial de primeira ordem integrada, enquanto o produto substituto pode suportar modelos de compensação de temperatura de ordem superior, o que exige uma expansão da interface de compensação. As matrizes de ruído Q e R para o filtro de Kalman devem ser recalibradas com base nas características de caminhada estocástica do produto substituto; os parâmetros originais não podem ser reutilizados diretamente. 4.4. Mecanismos de sincronização e interrupção Parâmetros como a polaridade (nível alto/baixo ativo), o modo de disparo (borda/nível) e a relação de temporização (latência entre o sinal de dados prontos e os dados válidos) do sinal de dados prontos podem variar. A polaridade e a faixa de frequência do clock de sincronização externo também devem ser verificadas. O manuseio inadequado pode levar a incompatibilidades de temporização na aquisição de dados e a erros cumulativos na estimativa de atitude. 5. Conclusão A substituição da IMU é uma tarefa de engenharia sistemática, muito mais complexa do que uma simples troca de componentes "pino a pino". No nível de hardware, é necessário verificar a compatibilidade total em relação às dimensões mecânicas, atribuições de pinos e sequência de inicialização. No nível de parâmetros, é necessária uma comparação ponto a ponto sob condições de teste idênticas, com atenção especial ao desempenho em toda a faixa de temperatura e à estabilidade a longo prazo. No nível de software, é necessária uma adaptação completa da pilha, abrangendo tudo, desde protocolos de comunicação e mapeamento de registros até pipelines de processamento de dados. Na prática, recomenda-se uma estratégia de três etapas: primeiro, estabelecer uma lista abrangente de comparação de parâmetros e uma tabela de mapeamento de registros; segundo, realizar a verificação de compatibilidade de hardware e a portabilidade do driver usando um pequeno lote de amostras; e terceiro, realizar a validação de desempenho em nível de sistema em toda a faixa de temperatura e sob condições reais de operação para confirmar que o desempenho geral do sistema com o componente de substituição não é inferior à solução original. Somente por meio desse processo é possível fazer a transição bem-sucedida de simplesmente "encaixar a peça" para alcançar o "desempenho ideal do sistema".
LEIA MAIS
Sensores inerciais — incluindo acelerômetros, giroscópios e unidades de medição inercial (IMUs) — são componentes essenciais dos sistemas de navegação, orientação e controle da aviação; seu desempenho e confiabilidade determinam diretamente a segurança de voo e o sucesso da missão. Projetos que envolvem sensores inerciais no setor da aviação exigem gerenciamento de todo o ciclo de vida, desde qualificação e certificação, entrega e aceitação, até pesquisa e desenvolvimento personalizados e suporte técnico. Este artigo fornece uma análise técnica dessas quatro dimensões, com base em sistemas padrão internacionais e práticas de engenharia.1. Qualificação de Projetos de AviaçãoPara entrar no mercado de equipamentos aeronáuticos, os sensores inerciais para aviação devem passar por uma série de rigorosos processos de qualificação e certificação. Estes abrangem múltiplos aspectos, incluindo adaptabilidade ambiental do hardware, segurança do software, garantia do projeto do hardware e verificação de padrões técnicos.Certificação de Adaptabilidade Ambiental: A norma RTCA DO-160, *Condições Ambientais e Procedimentos de Teste para Equipamentos de Bordo*, é o padrão principal para testes ambientais de hardware de aviônica e é reconhecida pela Organização Internacional de Normalização (ISO) como a norma internacional de facto ISO-7137. Esta norma define as condições e procedimentos mínimos de teste ambiental para uma ampla gama de equipamentos de bordo, abrangendo desde aeronaves leves de aviação geral e helicópteros até grandes jatos comerciais e aeronaves supersônicas. A DO-160 engloba mais de 20 testes, incluindo temperatura, vibração, choque, umidade, altitude, impermeabilização e resistência à poeira, névoa salina e resistência a fungos, compatibilidade eletromagnética (EMI/EMS), efeitos de raios, descarga eletrostática e transientes de entrada de energia e tensão.Certificação de Software e Hardware: A norma DO-178, *Considerações de Software na Certificação de Sistemas e Equipamentos Aeronáuticos*, é o padrão ouro para certificação de segurança de software na aviação. Ela categoriza o software em níveis de garantia que variam de A a E, sendo o Nível A aplicável às funções de segurança de voo mais críticas. A norma DO-254, *Diretrizes de Garantia de Projeto para Hardware Eletrônico Aeronáutico*, aborda a garantia de projeto para hardware eletrônico complexo. A certificação de produtos de navegação inercial normalmente exige que o software atenda aos padrões de Nível A da DO-178B/C e o hardware atenda aos padrões de Nível A da DO-254.Ordem Técnica Padrão (TSO): Uma TSO é um padrão mínimo de desempenho emitido pela Administração Federal de Aviação dos EUA (FAA); os fabricantes devem obter a Autorização TSO (TSOA) antes que seus equipamentos possam ser instalados em aeronaves certificadas. As TSOs relacionadas a sistemas de navegação inercial incluem TSO-C4c (Giroscópios), TSO-C5f (Sistemas de Referência de Atitude e Direção), TSO-C6e (Giroscópios Direcionais), TSO-C88b (Pilotos Automáticos) e TSO-C201 (AHRS), entre outras. Referências GJB: A qualificação para projetos de sensores inerciais militares chineses baseia-se principalmente no sistema de gestão da qualidade GJB 9001C, na revisão de qualificação para unidades de fabricação de equipamentos e na série GJB 150 de normas de teste ambiental; tecnicamente, estas compartilham uma linhagem comum com as normas MIL-STD e DO. 2. Especificações de entregaAs especificações de entrega para sensores inerciais abrangem inspeção do produto, critérios de aceitação, embalagem e transporte, e entrega da documentação, garantindo o controle de qualidade e a rastreabilidade em todo o processo, desde a saída da fábrica até a instalação na aeronave.Inspeção e Aceitação: As inspeções de entrega para sensores inerciais de grau aeronáutico são categorizadas em inspeção de fábrica (testes de desempenho com todos os parâmetros e calibração em todas as temperaturas), inspeção de aceitação (retestes após a chegada) e inspeção de qualificação (testes de certificação de tipo). As especificações para sistemas de navegação inercial embarcados abrangem requisitos técnicos, métodos de teste, regras de inspeção e embalagem/transporte; as especificações para IMUs de UAVs civis detalham os níveis de classificação e os requisitos de manutenção.Embalagem e Transporte: A embalagem para equipamentos de navegação inercial militar segue a norma MIL-STD-2073-1 (embalagem individual de nível militar B), que especifica métodos para prevenir corrosão e danos mecânicos, garantindo a integridade durante o armazenamento e múltiplos ciclos de transporte; a marcação está em conformidade com a norma MIL-STD-129. Para aplicações na aviação civil, consulte a norma DO-160 e especificações relacionadas, que descrevem os requisitos específicos para proteção contra umidade, choques e eletricidade estática.Entrega da documentação: Os entregáveis normalmente incluem especificações do produto, relatórios de testes (testes ambientais, compatibilidade eletromagnética, testes de vida útil, etc.), certificados de calibração, Declarações de Conformidade (DoC), manuais do usuário e manuais de manutenção. Para produtos certificados segundo as normas DO-178/DO-254, também é necessário um pacote completo de dados de garantia de projeto de software/hardware. Desenvolvimento personalizadoAs aplicações na aviação frequentemente exigem sensores inerciais altamente personalizados; diferentes plataformas (aeronaves de asa fixa, helicópteros, drones) e perfis de missão (aviação civil, militar, pesquisa científica) impõem requisitos variados em relação à precisão, tamanho, peso, consumo de energia (SWaP), protocolos de interface e adaptabilidade ambiental.Personalização de hardware: O desenvolvimento personalizado abrange a seleção e configuração de sensores (escolhendo entre tecnologias como MEMS, fibra óptica ou giroscópios a laser), a personalização de formatos e interfaces mecânicas (por exemplo, modificando a carcaça para se adequar a espaços de instalação específicos), a seleção de conectores (por exemplo, conectores filtrados MIL-Spec 38999) e melhorias de design para resiliência ambiental (resistência a vibrações e choques, ampla faixa de temperatura operacional).Personalização de Software e Algoritmos: Isso inclui a personalização de protocolos de comunicação (RS-232/422/485, ARINC, CAN, etc.), configuração de formatos e taxas de saída de dados, otimização de algoritmos de fusão de sensores e programação para efeitos de alavanca e orientação de montagem. Alguns fornecedores também oferecem desenvolvimento personalizado de sistemas de teste não padronizados e ferramentas de software especializadas.Processo de personalização: Um fluxo de trabalho típico de desenvolvimento personalizado envolve análise de requisitos, projeto da solução, fabricação de protótipos, verificação ambiental (por exemplo, testes DO-160), integração de sistemas e testes de voo. Muitos fornecedores possuem capacidades de fabricação internas de ponta a ponta — desde a fabricação de wafers MEMS até a calibração de IMU — garantindo o controle de qualidade para produtos personalizados. 4. Suporte técnicoO suporte técnico é um componente crucial do serviço de ciclo de vida completo para sensores inerciais, abrangendo toda a cadeia, desde a consultoria de seleção e integração do sistema até o comissionamento no local, diagnóstico de falhas e manutenção/calibração.Suporte à Seleção e Integração: Os fornecedores geralmente disponibilizam kits de avaliação para ajudar os clientes a verificar o desempenho durante os estágios iniciais de um projeto. Equipes técnicas auxiliam os clientes em todo o processo — desde a seleção de sensores e compatibilidade de interfaces até a integração do sistema — resolvendo desafios de engenharia como fusão de dados, transformação de sistemas de coordenadas e compensação de erros. Alguns fabricantes oferecem suporte técnico 24 horas por dia, 7 dias por semana, abrangendo todo o fluxo de trabalho, da seleção e integração à fusão de dados.Serviços de Calibração e Manutenção: Sensores inerciais requerem calibração periódica após uso prolongado para compensar a deriva de polarização e variações do fator de escala. Fornecedores com certificações aeronáuticas (como EASA Parte 21G e sistemas de gestão da qualidade EN9100) podem fornecer serviços de calibração e manutenção que atendem aos padrões da aviação. Alguns fabricantes também fornecem dados de MTBF (Tempo Médio Entre Falhas).Parceria de ciclo de vida completo: Os principais fornecedores de sensores inerciais oferecem mais do que apenas produtos padrão; eles estabelecem parcerias que abrangem todo o ciclo de vida do produto — desde o projeto conceitual, prototipagem e suporte à certificação de aeronavegabilidade até a entrega da produção em massa e a manutenção a longo prazo. Esse modelo reduz o risco do projeto e encurta os ciclos de P&D para os clientes, garantindo a confiabilidade contínua dos sensores inerciais de aviação em ambientes operacionais exigentes. 5. Conclusão As aplicações de sensores inerciais na aviação estabeleceram um sistema abrangente que engloba desde a certificação (DO-160/DO-178/DO-254/TSO) e especificações de entrega (embalagem e inspeção de aceitação MIL-STD-2073) até P&D personalizada (adaptação flexível de hardware/software) e suporte técnico (serviços de ciclo de vida completo). Compreender e aproveitar eficazmente essa estrutura multifacetada de normas e serviços é essencial para o sucesso da aplicação de sensores inerciais em projetos de aviação.
LEIA MAIS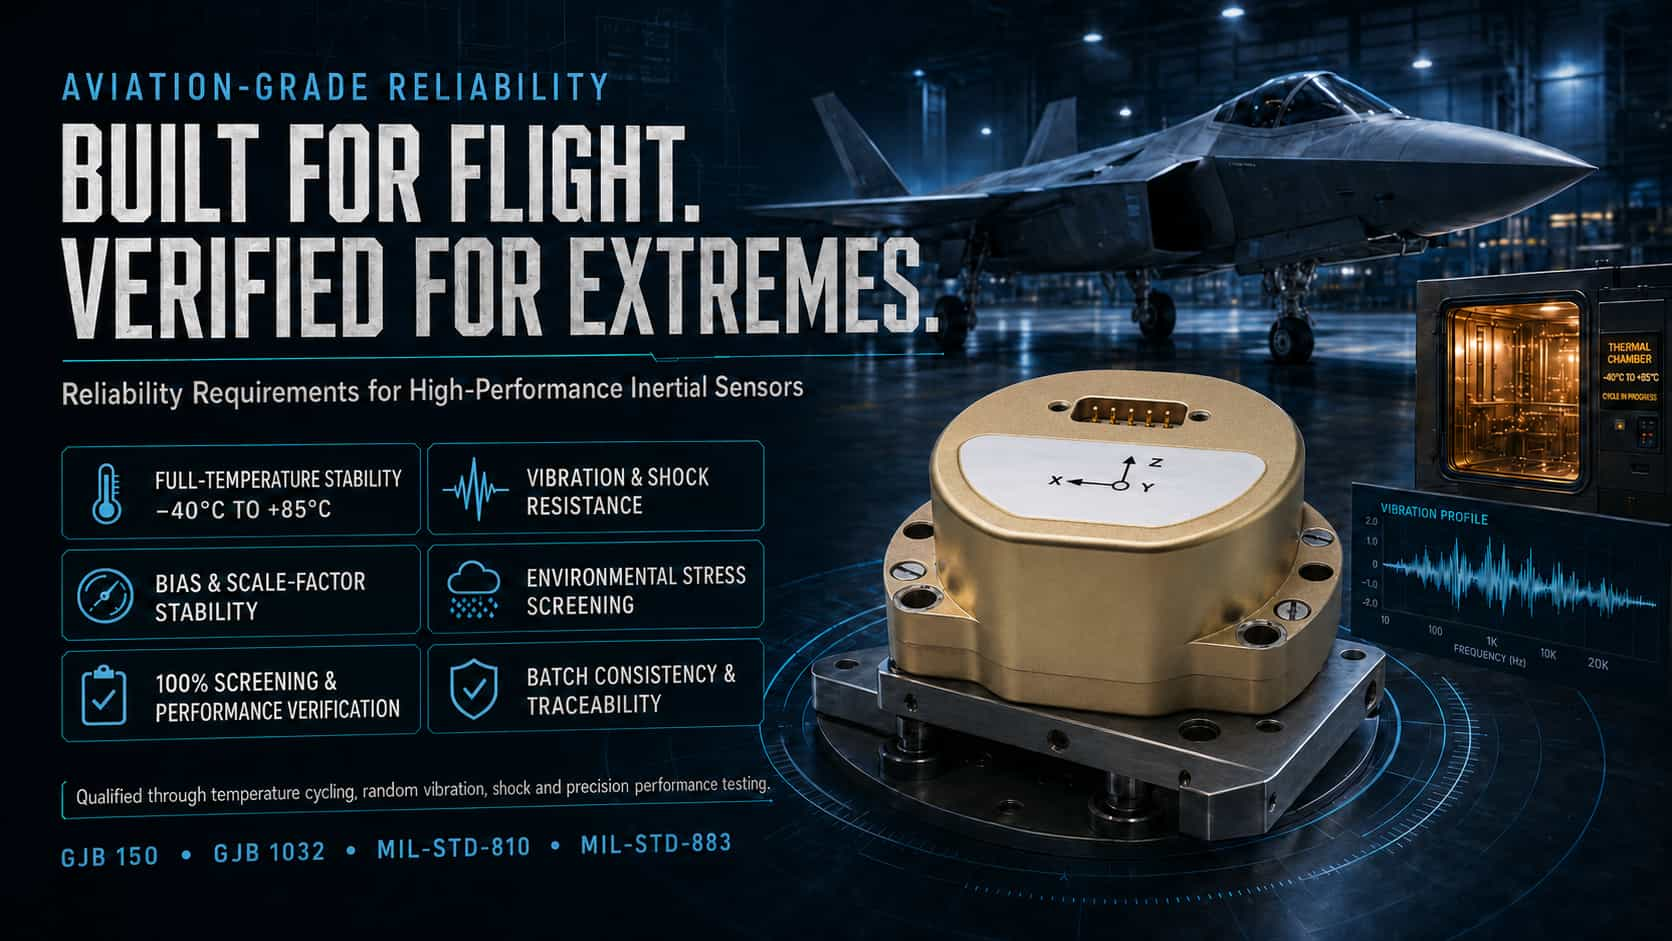
Sensores inerciais — incluindo acelerômetros, giroscópios e unidades de medição inercial (IMUs) — são componentes essenciais de sistemas de navegação, orientação e controle nos setores de aviação, aeroespacial, marítimo e de defesa; sua adaptabilidade ambiental e confiabilidade a longo prazo determinam diretamente a eficácia operacional dos sistemas de armas. Sensores inerciais de nível militar devem ser submetidos a rigorosos Testes de Estresse Ambiental (ESS, na sigla em inglês), nos quais a aplicação de estresses ambientais apropriados — como cargas térmicas e mecânicas — acelera a manifestação de defeitos internos latentes, levando à sua posterior eliminação. Nas indústrias internacionais de defesa e aeroespacial, foi estabelecido um arcabouço abrangente de testes e verificação para sensores inerciais, baseado em normas como as normas militares americanas (MIL-STD), ISO, IEEE e a norma de aviônica RTCA DO-160. Este artigo examina três categorias principais de testes — ciclos de alta/baixa temperatura, vibração/choque e envelhecimento — analisando-as sob a perspectiva tanto das estruturas de padrões quanto dos fundamentos técnicos. 1. Teste de ciclagem em altas/baixas temperaturas Os testes de ciclagem em altas e baixas temperaturas visam avaliar a estabilidade do desempenho e a integridade estrutural de sensores inerciais quando submetidos a temperaturas extremas alternadas. As flutuações de temperatura podem causar desvios em parâmetros críticos — como o viés do sensor e o fator de escala — afetando, assim, a precisão geral do sistema. Normas internacionais: A MIL-STD-810 descreve os procedimentos para testes de exposição a altas e baixas temperaturas, abrangendo condições operacionais e de armazenamento. Dentro da MIL-STD-883, o Método 1010 (Ciclos de Temperatura) especifica a "Condição B" — variando de -55 °C a 125 °C com até 100 ciclos — enquanto o Método 1011 detalha os procedimentos de teste de choque térmico. No setor de aviônica, a Seção 5 da RTCA DO-160 regulamenta especificamente os procedimentos de teste de variação de temperatura. Além disso, a ISO 16063-34:2019 especifica métodos de teste de sensibilidade em temperaturas fixas sob a perspectiva da calibração de sensores, abrangendo uma faixa de -190 °C a 800 °C. Fundamentos Técnicos: Os principais parâmetros para testes de ciclagem térmica incluem a faixa de temperatura (por exemplo, de -55 °C a +85 °C ou +125 °C), a taxa de variação da temperatura, o tempo de permanência e o número de ciclos. Em testes práticos, as condições normalmente envolvem uma faixa de temperatura de -55 °C a +85 °C, um tempo de permanência de 30 minutos e uma taxa de variação de temperatura de 5 a 10 °C/min. A seleção da taxa apropriada é crucial: uma taxa excessivamente alta pode exceder os limites de inércia térmica do dispositivo, levando a falsos positivos, enquanto uma taxa excessivamente baixa pode não revelar defeitos de forma eficaz. Em relação à avaliação de desempenho, parâmetros como estabilidade de polarização e repetibilidade do fator de escala devem ser medidos após a ciclagem; por exemplo, um sistema de navegação inercial específico exige que o erro de saída do ângulo de atitude seja ≤0,15° na faixa de -55 °C a +85 °C. A norma MIL-STD-810 enfatiza a adaptação dos perfis de teste com base no tipo de plataforma (por exemplo, aeronaves de asa fixa, helicópteros, veículos). 2. Testes de vibração e choque Os testes de vibração e choque simulam os ambientes mecânicos aos quais os sensores inerciais são submetidos durante o lançamento, voo, pouso e transporte, verificando sua integridade estrutural e precisão de saída sob cargas dinâmicas. Normas internacionais: Os métodos 514 (Vibração) e 516 (Choque) da MIL-STD-810 servem como normas principais nesta área. O método 514.7 especifica os procedimentos e os requisitos de densidade espectral para testes de vibração aleatória (por exemplo, teste de vibração aleatória de 25 grms com duração de 10 horas). O método 213 da MIL-STD-202 descreve os procedimentos para testes de choque mecânico (por exemplo, pulso semissenoidal de 50 g com duração de 11 ms). A série ISO 16063 fornece a base metodológica para a calibração de sensores de vibração e choque: a Parte 21 aborda a calibração de vibração por meio da comparação com um sensor de referência; a Parte 22 aborda a calibração de choque; e a Parte 43 aborda a calibração de acelerômetros com base na identificação de parâmetros do modelo. A Seção 8 da RTCA DO-160 abrange vibrações sinusoidais e aleatórias na faixa de 5 Hz a 2000 Hz. Destaques técnicos: Os testes de vibração geralmente abrangem dois modos: varredura senoidal e vibração aleatória. A densidade espectral de potência para vibração aleatória deve ser ajustada ao tipo de plataforma — por exemplo, exigindo uma densidade espectral de 0,04 g²/Hz na faixa de 20 Hz a 2000 Hz. Os testes de choque normalmente empregam pulsos semissenoidais, com parâmetros característicos incluindo acelerações de pico de 50 a 400 g e durações de 2 a 35 ms. Durante o teste, a saída do sensor deve ser monitorada em tempo real sob condições de vibração ou choque, com atenção especial a anomalias como deriva de polarização zero, variações do fator de escala e interrupções de sinal. A norma MIL-STD-810 enfatiza que os níveis de severidade do teste devem ser baseados em dados ambientais medidos, em vez de seleção arbitrária; essa abordagem "orientada por dados" merece atenção especial na prática de engenharia. 3. Testes de Rastreio do Envelhecimento A triagem de envelhecimento (também conhecida como Triagem de Estresse Ambiental ou ESS) é um processo crítico que utiliza estresse ambiental acelerado para eliminar produtos propensos a falhas prematuras e garantir a consistência do lote. Normas Internacionais: O método 1010 da norma MIL-STD-883 (Ciclos Térmicos) é o método principal para triagem em nível de componentes e é frequentemente combinado com testes de vibração aleatória. As práticas da indústria costumam empregar condições de triagem como 250 ciclos, uma faixa de temperatura de -40 °C a 85 °C e um tempo de permanência de 73 minutos. A norma MIL-STD-810 especifica métodos para aplicação de tensões combinadas sob a perspectiva de testes ambientais em nível de sistema. Embora a norma RTCA DO-160 se concentre na certificação de aeronavegabilidade, seus procedimentos de teste ambiental também servem como uma referência valiosa para a triagem de sensores de grau aeronáutico. O modelo de Arrhenius é amplamente utilizado internacionalmente para prever a vida útil durante Testes de Vida Acelerada (ALT). A norma chinesa GJB 1032A-2020 está alinhada com a MIL-STD-883 em relação à filosofia de triagem, embora os requisitos específicos para contagem de ciclos e taxas de variação de temperatura sejam diferentes (por exemplo, a GJB geralmente especifica uma taxa de 15 °C/min). Destaques técnicos: O teste de envelhecimento expõe defeitos latentes (como trincas em juntas de solda, delaminação de chips ou fios de ligação rompidos) por meio de uma combinação de "aceleração de temperatura" e "excitação por vibração". As taxas de variação de temperatura são normalmente definidas entre 5 °C/min e 15 °C/min, enquanto os tempos de permanência são suficientes para garantir a estabilização da temperatura do dispositivo (geralmente de 30 a 60 minutos). Os níveis de estresse do teste devem permanecer dentro dos limites de resistência projetados para o produto, a fim de garantir que os defeitos sejam efetivamente detectados sem induzir modos de falha irrelevantes. Para dispositivos inerciais de alta confiabilidade, o Teste de Vida Acelerado pode ser usado para comprimir anos de estresse operacional em algumas semanas, permitindo a extrapolação da vida útil por meio de modelagem. Durante o processo de teste, o teste de todos os parâmetros (abrangendo viés zero, fator de escala, limiar, etc.) é necessário para cada dispositivo, a fim de garantir a consistência do lote. Conclusão Os testes de ciclo térmico (alta e baixa temperatura), vibração/choque e envelhecimento acelerado desempenham papéis distintos, porém complementares: o ciclo térmico avalia a estabilidade em polarização zero e a resistência à fadiga estrutural sob flutuações extremas de temperatura; os testes de vibração e choque verificam a precisão da saída e a integridade mecânica sob cargas dinâmicas; e o envelhecimento acelerado expõe defeitos latentes — como rachaduras nas juntas de solda ou delaminação do chip — por meio de estresse acelerado, garantindo assim a confiabilidade do produto em nível de lote. Três pontos exigem atenção na aplicação prática: primeiro, a precisão do equipamento de teste deve ser pelo menos três vezes maior que a tolerância do parâmetro medido para garantir resultados confiáveis; segundo, as condições de teste devem ser adequadamente adaptadas ao tipo específico de plataforma (por exemplo, aeronaves de asa fixa, helicópteros, veículos ou navios), em vez de aplicar cegamente normas genéricas, o que pode levar a testes excessivos ou insuficientes; e terceiro, as normas devem ser integradas e aplicadas de forma flexível — a MIL-STD fornece uma estrutura ambiental geral, a ISO oferece metodologias de calibração, o IEEE fornece protocolos de teste de sensores e a DO-160 define requisitos específicos de aeronavegabilidade. Somente compreendendo completamente o escopo de cada norma e combinando-as de forma eficaz é que se pode garantir a operação confiável de sensores inerciais em ambientes hostis.
LEIA MAIS
Introdução A precisão de posicionamento absoluto de braços robóticos — em transição da escala milimétrica para a submilimétrica — é limitada por múltiplas fontes de erro: desvios de parâmetros geométricos (responsáveis por mais de 80%), deriva do sensor, deformação elástica e instabilidade na comunicação. A dependência de entradas de um único sensor ou de controle puramente cinemático é insuficiente para atender às demandas por desempenho dinâmico e de alta precisão. Particularmente durante movimentos de alta velocidade ou em cenários que envolvem oclusão visual, a IMU (Unidade de Medição Inercial) — caracterizada por operação em alta frequência, autonomia e latência zero — serve como base para a estimativa de pose. As tendências tecnológicas atuais favorecem uma combinação de fusão de sensores multissensoriais, calibração inteligente e sincronização em tempo real de alta precisão. Tecnologias de posicionamento e sensoriamento de alta precisão Codificadores conjuntosOs encoders determinam a precisão do feedback do ângulo da junta. Métricas importantes: resolução e precisão não devem ser confundidas. Encoders ópticos podem atingir uma precisão de 5 segundos de arco e resolução de 23 bits; encoders magnéticos oferecem alta resistência a contaminantes; e sistemas de ponta empregam configurações de encoder duplo para eliminar os efeitos da folga. Unidades de Medição Inercial (IMUs) — O Núcleo da Estimativa de PoseAs IMUs integram giroscópios triaxiais e acelerômetros para medir diretamente a velocidade angular e a aceleração linear do efetor final. A integração do giroscópio fornece dados de pose relativa com taxas de atualização superiores a 1 kHz — muito superiores aos sistemas de visão — enquanto os acelerômetros fornecem uma referência absoluta de gravidade durante estados estáticos para calibrar a deriva de integração. No entanto, as IMUs sofrem com a deriva de integração do giroscópio (que pode atingir 30° após 10 minutos de inatividade) e com o ruído de movimento do acelerômetro; resolver esses problemas é o principal desafio abordado pela fusão de sensores. A vantagem exclusiva da IMU reside em sua independência de sinais externos e imunidade à oclusão ou à oscilação induzida por latência, tornando-a um sensor autônomo insubstituível para a detecção de pose de alta frequência no efetor final do braço robótico. Sensores de força de seis eixosEsses sensores medem simultaneamente três componentes de força e três componentes de torque, possibilitando o controle híbrido de força/posição. Com uma precisão de 0,5% e erro de repetibilidade de 0,1%, eles são utilizados em tarefas de contato, como montagem de precisão e retificação. Sistemas de VisãoConfigurados como "olho na mão" ou "olho para mão", os sistemas de visão binocular podem atingir uma precisão posicional de 1,2 mm e uma precisão de orientação de 0,15°, embora sejam limitados pelas taxas de atualização (30–60 Hz) e por problemas de oclusão. As IMUs podem ser usadas para realizar interpolação de pose de alta frequência entre os quadros visuais. Equipamento de Calibração ExternaUm rastreador a laser (que oferece precisão em nível micrométrico) serve como ferramenta de referência para calibração cinemática, identificação de parâmetros e verificação de precisão. Estimativa de Atitude e Fusão de Sensores Métodos de Representação de AtitudesOs ângulos de Euler são intuitivos, mas sofrem do problema de bloqueio de gimbal; graus de liberdade são perdidos quando o ângulo de inclinação θ = ±90°.Quatérnios: q = q₀ + q₁i + q₂j + q₃k, satisfazendo q₀² + q₁² + q₂² + q₃² = 1.Operação de rotação: p' = qpq⁻¹Os quatérnios são livres de singularidades e permitem uma interpolação suave, tornando-os a representação padrão de atitude em sistemas robóticos modernos. O núcleo da estimativa de atitude da IMU reside na resolução da equação diferencial dos quatérnios. Fundamentos da Estimação de Atitude por IMU: Equação Diferencial de QuatérniosAtualizando o quatérnio usando a velocidade angular ω = [ωₓ, ωᵧ, ωᵨ]ᵀ: q̇ = ½ q ⊗ ωDiscretização (integração de primeira ordem): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))Essa equação constitui a base para todos os algoritmos de estimativa de atitude baseados em IMU. Filtragem complementar e o algoritmo de Mahony A filtragem complementar combina a integração do giroscópio (confiável em altas frequências) com os dados do acelerômetro (confiável em baixas frequências):θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α normalmente varia de 0,98 a 0,995)O filtro Mahony introduz correção PI em malha fechada: a deriva do giroscópio é compensada usando um termo de erro *e*—derivado do produto vetorial da medição do acelerômetro *a_m* e da referência da gravidade *g_ref*—onde *e* = *a_m* × *g_ref* e *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt.Este método é computacionalmente eficiente e amplamente utilizado em sistemas embarcados para estimativa de atitude em tempo real de IMUs montadas em atuadores finais de braços robóticos. Filtro de Kalman Estendido (EKF) — Estrutura de Fusão ÓtimaO EKF utiliza a integração do giroscópio para a predição e os dados do acelerômetro (juntamente com a cinemática direta baseada em magnetômetro e encoder) para a observação. O vetor de estado é definido como x = [qᵀ, b_gᵀ]ᵀ (quatérnio de atitude + viés do giroscópio).Previsão: $\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$, $P = FPF^T + Q$Atualização (usando observações do vetor de gravidade obtidas por acelerômetro):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$O EKF permite a estimativa online do viés do giroscópio, suprimindo significativamente a deriva a longo prazo. Um EKF fortemente acoplado, que integra dados da IMU com encoders ou sistemas de visão, é a arquitetura padrão para alcançar a estimativa de pose de alta precisão dos efetores finais de um braço robótico. Estratégia de Fusão MultissourceSensores heterogêneos são integrados nos níveis de dados, características ou decisões. Como um sensor interno de alta frequência, a IMU (Unidade de Medição Inercial) é frequentemente combinada com encoders (dados angulares de baixa frequência e alta precisão), sistemas de visão (posição absoluta, mas com baixa taxa de quadros) e sensores de força de 6 eixos (informações de contato) para formar sistemas acoplados de forma flexível ou rígida. A fusão híbrida é atualmente a abordagem predominante para alcançar precisão em nível micrométrico, com a IMU fornecendo uma referência indispensável em tempo real. Análise de erros e compensação de calibração Predominância de erros geométricosO modelo DH clássico baseia-se em pressupostos idealizados. Modelos estendidos (como MDH e CPC) introduzem parâmetros geométricos adicionais. A calibração usando um rastreador a laser pode reduzir o erro posicional máximo em aproximadamente 80%. Calibração de erros da IMUAs IMUs MEMS requerem calibração para ajuste de bias, fatores de escala, acoplamento cruzado e deriva de temperatura. Os acelerômetros são normalmente calibrados usando o método de seis posições de fábrica, enquanto os giroscópios são calibrados usando plataformas giratórias de alta taxa de variação. Em sistemas de braços robóticos, restrições cinemáticas (como a detecção de fase estática) podem ser utilizadas para atualizar o bias da IMU online, suprimindo efetivamente a deriva de integração. Processo de Calibração do Laser TrackerO robô percorre um conjunto de pontos predefinidos enquanto o rastreador a laser registra as coordenadas do efetor final; os desvios dos parâmetros cinemáticos são então identificados e compensados. Após a calibração, a precisão de posicionamento absoluto do robô colaborativo de dois braços melhorou de 6,85 mm para 1,36 mm. Erros não geométricos e compensação dinâmicaFatores não geométricos — como elasticidade articular, deformação térmica e atrito — não podem ser adequadamente descritos por modelos tradicionais. Métodos de calibração baseados em dados (por exemplo, redes neurais, processos gaussianos) permitem o aprendizado de mapeamentos de erro a partir de dados medidos. Modelos de compensação que integram IMUs, encoders e sensores de força de seis eixos, combinados com controle adaptativo, podem reduzir o erro médio de posicionamento do efetor final para 0,15 mm e alcançar uma repetibilidade de 0,07 mm. Comunicação em tempo real e sincronização multieixos A coordenação multieixos exige a transmissão determinística de comandos de controle. O barramento Ethernet industrial EtherCAT emprega um mecanismo de "processamento em tempo real"; seu erro de sincronização de Clock Distribuído (DC) é tão baixo quanto ±200 ns, com uma variação de ±5 μs. Os dados da IMU devem ser enviados ao controlador mestre a uma taxa de ≥1 kHz por meio de interfaces de alta largura de banda (como SPI) e alinhados com os ciclos do EtherCAT para garantir a sincronização precisa de frequência entre a fusão de atitude e o controle de movimento. Tendências e Conclusões O posicionamento de braços robóticos de alta precisão está evoluindo para um paradigma de sensoriamento multimodal, compensação dinâmica baseada em IA e computação de borda em tempo real. Como componente central para sensoriamento de atitude autônomo de alta frequência, a IMU — profundamente integrada com encoders, sistemas de visão e sensores de força — desempenhará um papel cada vez mais indispensável em cenários de alta velocidade e alta dinâmica. Alcançar precisão de posicionamento absoluta em nível submilimétrico ou mesmo micrométrico requer otimização coordenada em quatro camadas: sensoriamento, computação, calibração e sincronização.
LEIA MAIS
As principais abordagens técnicas atuais para sistemas de navegação inercial se dividem em duas categorias: navegação inercial baseada em MEMS (que utiliza Sistemas Microeletromecânicos) e navegação inercial por fibra óptica (baseada em princípios de interferência óptica). Essas duas tecnologias diferem fundamentalmente em seus princípios físicos, métricas de desempenho, estruturas de custo e cenários de aplicação. Este artigo fornece uma comparação abrangente e multidimensional dessas tecnologias para auxiliar os engenheiros na tomada de decisões informadas durante o processo de seleção.I. Diferenças fundamentais nos princípios de funcionamentoOs sistemas de navegação inercial MEMS empregam tecnologia de micromecanização de silício para fabricar micromassas móveis em um chip; quando o portador se move, as forças inerciais fazem com que essas massas se desloquem, gerando sinais elétricos por meio de mudanças na capacitância — um projeto totalmente de estado sólido, sem partes rotativas. Os sistemas de navegação inercial de fibra óptica baseiam-se no efeito Sagnac, onde um feixe de laser é dividido em dois feixes que se propagam em direções opostas dentro de uma bobina de fibra óptica; a rotação do portador cria uma diferença de caminho óptico entre os feixes, e a velocidade angular é calculada por meio da detecção de interferência. A sensibilidade aumenta com o comprimento da bobina de fibra.Essas diferenças, em princípio, ditam as características inerentes a cada tecnologia: os sistemas MEMS funcionam como sensores de "massa de estado sólido" — insensíveis à vibração, mas limitados pela precisão de fabricação — enquanto os sistemas de fibra óptica atuam como "interferômetros ópticos", capazes de alta precisão, mas significativamente influenciados pelo comprimento da fibra e pela temperatura.II. Comparação dos principais parâmetros de desempenhoA estabilidade do viés é a principal métrica para medir a precisão da navegação inercial. Os valores típicos para navegação inercial MEMS variam de 0,5°/h a 10°/h; enquanto produtos táticos de alta gama podem atingir de 0,05°/h a 0,1°/h, aproximando-se do limite de precisão da tecnologia. Em contraste, os sistemas de navegação inercial por fibra óptica geralmente apresentam estabilidade de viés entre 0,01°/h e 0,1°/h, com produtos de alta gama atingindo 0,001°/h (nível de segundo de arco). Os sistemas de fibra óptica demonstram uma clara vantagem em cenários que exigem navegação puramente inercial por períodos que variam de alguns minutos a dezenas de minutos.A variação aleatória do ângulo reflete o impacto do ruído branco na integração da atitude. Valores típicos para navegação inercial MEMS variam de 0,1°/√h a 0,5°/√h, enquanto sistemas de fibra óptica podem atingir valores tão baixos quanto 0,001°/√h a 0,01°/√h. Isso significa que, durante manobras dinâmicas de curta duração, a saída de atitude de sistemas de navegação inercial de fibra óptica é mais suave e apresenta menos oscilações.Não linearidade do fator de escala: Para sistemas de navegação inercial MEMS, esse valor normalmente varia de 0,1% a 1%, enquanto os sistemas de fibra óptica podem atingir de 0,001% a 0,01%. Essa vantagem de não linearidade é crucial para manobras de alta dinâmica (como as realizadas por mísseis ou caças).Erro de polarização em temperatura total: Os materiais de silício MEMS possuem altos coeficientes de temperatura; sem compensação, a deriva térmica dos sistemas inerciais MEMS pode atingir dezenas ou até mesmo ultrapassar a centena de °/h/°C. Produtos MEMS modernos de alta tecnologia utilizam compensação de temperatura integrada e ajuste polinomial para reduzir a deriva térmica para menos de 1°/h/°C. Sistemas de fibra óptica também são sensíveis à temperatura, mas o coeficiente de temperatura da própria bobina de fibra pode ser parcialmente mitigado por meio de técnicas de enrolamento simétrico; combinadas com controle preciso de temperatura, o erro de polarização em temperatura total pode ser mantido abaixo de 0,01°/h/°C.Erro de retificação de vibração: Os sistemas inerciais MEMS são propensos a deriva CC sob vibração intensa de alta frequência — uma falha inerente. Os sistemas de fibra óptica, que não possuem massas de prova móveis, apresentam excelente resistência à vibração, mantendo a precisão muito melhor do que os sistemas MEMS em ambientes vibratórios.Tempo de inicialização e características de resposta: Os sistemas inerciais MEMS fornecem dados imediatamente após serem ligados, com tempos de inicialização na faixa de milissegundos. Os sistemas de fibra óptica requerem um período de aquecimento e estabilização (normalmente variando de dezenas de segundos a vários minutos) porque a fonte de luz e a bobina de fibra devem atingir o equilíbrio térmico; caso contrário, ocorre uma deriva significativa do ponto zero.III. Estrutura de custos e faixa de preçosOs sistemas inerciais MEMS se beneficiam de processos de fabricação de semicondutores em larga escala, resultando em custos unitários muito baixos. Os preços variam de US$ 3 a US$ 15 para chips IMU MEMS de nível de consumo, de US$ 100 a US$ 500 para módulos de nível industrial (com compensação de temperatura e calibração) e aproximadamente de US$ 1.000 a US$ 3.000 para sistemas inerciais MEMS de nível tático (incluindo algoritmos).O custo dos sistemas inerciais de fibra óptica é determinado principalmente pela bobina de fibra, pelos processos de enrolamento de precisão, pela fonte de luz (SLD) e pelo fotodetector. As bobinas de fibra exigem enrolamento de alta precisão, o que acarreta altos custos de mão de obra e equipamentos e — diferentemente dos chips — não podem se beneficiar das mesmas economias de escala para reduzir os preços. Módulos de giroscópio de fibra óptica (FOG) de baixa precisão (estabilidade de polarização na faixa de 1°/h) têm preços aproximados de US$ 2.000 a US$ 5.000; unidades de média precisão (faixa de 0,1°/h) custam cerca de US$ 8.000 a US$ 20.000; e unidades de alta precisão (faixa de 0,01°/h ou melhor) podem ultrapassar US$ 50.000 a US$ 100.000.Em termos de estrutura de custos, os dispositivos MEMS têm custos marginais extremamente baixos, o que os torna adequados para implantação em massa; por outro lado, os sistemas de navegação inercial (INS) de fibra óptica têm custos unitários elevados, embora seu desempenho máximo seja muito superior ao dos MEMS.IV. Dimensões, Peso e Consumo de EnergiaAs unidades INS MEMS industriais de alta precisão geralmente apresentam um design modular em miniatura, medindo frequentemente apenas 30 a 60 mm de lado. Sua estrutura compacta — livre de componentes ópticos redundantes — permite a integração direta em plataformas de turbinas eólicas ou em pequenos equipamentos hospedeiros com uma área de instalação mínima. Em contraste, as unidades INS de fibra óptica incorporam bobinas de fibra, fontes de laser, circuitos de demodulação óptica e estruturas de controle térmico; consequentemente, elas geralmente medem de 100 a 200 mm, ocupam de 5 a 10 vezes o volume das unidades MEMS, exigem um espaço de instalação significativo e não são adequadas para integração em equipamentos compactos.As unidades INS MEMS utilizam tecnologia MEMS baseada em silício, mantendo o peso total geralmente entre 20 g e 80 g. Esse peso ultraleve não impõe carga adicional em plataformas flutuantes offshore ou estruturas de montagem leves, tornando-as ideais para instalações leves e montagem sem tensão. As unidades INS de fibra óptica, por outro lado, apresentam estruturas ópticas complexas, invólucros metálicos pesados e componentes de isolamento térmico, resultando em um peso total de 500 a 2.000 g. Esse peso substancial limita seu uso a plataformas fixas e pesadas, tornando-as inadequadas para cenários de monitoramento que exigem projetos leves ou restrições de carga rigorosas. Os sistemas de navegação inercial MEMS são controlados por circuitos baseados em chips e operam com consumo de energia extremamente baixo — tipicamente apenas 0,3 a 2 W em estado estacionário. Eles suportam operação de bateria de longo prazo e monitoramento contínuo (24 horas por dia, 7 dias por semana) de baixa potência, tornando-os ideais para equipamentos leves implantados em ambientes remotos de campo ou em mar aberto sem fornecimento contínuo de energia. Em contraste, os sistemas de navegação inercial por fibra óptica requerem energia contínua para a fonte de laser, a demodulação do sinal óptico e os módulos de controle de temperatura. Sua potência operacional básica geralmente varia de 10 a 30 W — dezenas de vezes maior que a dos sistemas MEMS — e eles exigem estruturas auxiliares de dissipação de calor, o que limita seu uso a plataformas de engenharia fixas com alimentação elétrica estável e ampla capacidade de energia.V. Adaptabilidade e Confiabilidade AmbientalOs sistemas de navegação inercial MEMS são dispositivos totalmente de estado sólido, sem partes móveis, oferecendo alta confiabilidade teórica. No entanto, sob condições de choque elevado (>10.000 g) e vibração intensa, a massa de prova de silício pode aderir ou fraturar. Unidades MEMS de nível militar, com encapsulamento especializado, podem suportar choques de até 20.000 g. Sua faixa de temperatura operacional padrão é de -40 °C a 85 °C, podendo ser estendida para -55 °C a 125 °C por meio de testes de blindagem.Os sistemas de navegação inercial por fibra óptica também não possuem partes móveis; como a bobina de fibra óptica é essencialmente feita de fibra de vidro, oferece resistência superior a choques e vibrações em comparação com os MEMS. No entanto, a bobina é sensível à flexão e à tensão, e uma embalagem inadequada pode levar a um aumento da perda óptica. Os sistemas de fibra óptica oferecem maior adaptabilidade ambiental, tornando-os adequados para condições extremas, como a pressão de submarinos em águas profundas, o movimento contínuo de navios e ambientes de lançamento com alta aceleração gravitacional.Resumo da comparação abrangenteOs sistemas de navegação inercial MEMS se destacam em termos de tamanho, peso, consumo de energia, custo e velocidade de inicialização, mas ficam atrás em precisão máxima alcançável e resistência à deriva induzida por vibração. Os sistemas de fibra óptica se destacam em altíssima precisão, estabilidade a longo prazo e resistência à interferência ambiental, mas são menos competitivos em relação a tamanho, consumo de energia, custo e tempo de inicialização. Não existe escolha "certa" ou "errada" — apenas a questão da adequação: primeiro determine os requisitos de precisão, depois considere as restrições ambientais e, finalmente, avalie os fatores econômicos.
LEIA MAIS
Em projetos de navegação inercial e controle de movimento, o viés do sensor, a deriva térmica e o ruído são as três principais fontes de erro que afetam o desempenho do sistema. A seção a seguir descreve suas manifestações, o impacto no sistema e as estratégias de mitigação sob uma perspectiva de engenharia. 1. Viés O termo "bias" refere-se à saída estática constante de um sensor em condições de entrada zero. Em aplicações de engenharia, o bias afeta diretamente a precisão de integração a longo prazo e as capacidades de alinhamento.• Precisão de navegação a longo prazo: O viés do giroscópio se acumula linearmente no erro angular por meio da integração; quanto maior o viés, mais rápida a deriva de direção. O viés do acelerômetro se traduz em erro de posição por meio da dupla integração, tornando-se uma fonte primária de erro — particularmente na navegação inercial pura sem correções externas.• Alinhamento inicial e busca do norte: A busca de alta precisão do norte requer a extração da componente que aponta para o norte a partir da velocidade angular da Terra (aproximadamente 15°/h); se o viés do giroscópio for excessivo, o sinal é sobrecarregado, impossibilitando um alinhamento eficaz.• Medição de atitude e inclinação: O viés do acelerômetro causa diretamente desvios constantes nos ângulos de inclinação e rotação, afetando a precisão da atitude horizontal estática. Mitigação por meio da engenharia:• Calibração/compensação de evento único: Realize a amostragem estática e a média após a inicialização e, em seguida, subtraia o valor de deslocamento constante.• Calibração periódica: Para sensores com baixa repetibilidade, realize o alinhamento estático ou por indexação antes de cada utilização.• Compensação térmica em nível de fábrica: Registre os valores de polarização em várias temperaturas para estabelecer tabelas de consulta ou modelos polinomiais. 2. Deriva Térmica A deriva térmica refere-se à variação no viés ou fator de escala do sensor causada por mudanças de temperatura. Em ambientes operacionais com ampla faixa de temperatura, os erros induzidos pela deriva térmica são frequentemente uma a duas ordens de magnitude maiores do que o viés à temperatura ambiente.• Flutuações da temperatura ambiente: Variações diurnas de temperatura, mudanças sazonais e o autoaquecimento do equipamento causam deriva lenta na saída do sensor, invalidando os valores de polarização pré-calibrados e levando ao acúmulo de erros de integração ao longo do tempo.• Gradientes de temperatura subaquáticos/no espaço profundo: Mudanças rápidas de temperatura — como quando um veículo mergulha ou uma espaçonave entra/sai de uma zona de sombra — podem causar erros abruptos devido à deriva térmica, levando potencialmente à divergência nos filtros de navegação integrados. • Degradação do desempenho em toda a faixa de temperatura: Muitos sensores apresentam excelentes especificações à temperatura ambiente, mas seu desempenho com viés zero deteriora-se significativamente em temperaturas altas ou baixas, podendo causar falha total do sistema em ambientes extremos. Contramedidas de engenharia:• Calibração completa de temperatura + compensação integrada: A saída do sensor é capturada em tempo real dentro de uma câmara térmica em toda a faixa de temperatura operacional; uma curva de temperatura (polinomial ou linear por partes) é ajustada e o chip ou computador de navegação aplica correções em tempo real com base na temperatura atual.• Controle de temperatura constante: Em aplicações de alta tecnologia (como sistemas de navegação inercial de nível estratégico), os aquecedores mantêm a IMU a uma temperatura constante (por exemplo, 70 °C) para eliminar flutuações de temperatura, embora isso implique um maior consumo de energia e tempos de inicialização mais longos.• Priorizar a estabilidade de polarização zero em todas as temperaturas durante a seleção: Muitos fornecedores fornecem apenas especificações para temperatura ambiente — o que pode ser enganoso para um projeto — portanto, é essencial exigir dados de desempenho em todas as temperaturas. 3. Ruído Ruído refere-se a flutuações aleatórias de alta frequência na saída do sensor, tipicamente caracterizadas por coeficientes de caminhada aleatória ou densidade de ruído. Seu impacto é observado principalmente na dinâmica de curto prazo e na estabilidade do sistema. • Precisão dinâmica de curto prazo: O ruído sobreposto ao sinal verdadeiro reduz a relação sinal-ruído (SNR) instantânea, um efeito particularmente pronunciado durante vibrações ou rotações em alta velocidade.• Excitação do circuito de controle: Níveis elevados de ruído introduzem oscilações de alta frequência, fazendo com que os atuadores (como motores ou superfícies de controle) respondam com frequência; isso aumenta o consumo de energia e pode desencadear ressonância mecânica.• Convergência de navegação integrada: Na filtragem de Kalman, as características do ruído determinam a taxa de convergência e a variância em regime permanente das estimativas de estado; ruído excessivo força o filtro a depender mais de dados auxiliares externos, o que significa que, se o sinal GNSS for perdido, os erros puramente inerciais aumentarão rapidamente.• Efeito de amplificação por dupla integração: Na medição de movimento vertical ou na navegação inercial, o ruído é drasticamente amplificado após a dupla integração, resultando em desvio de trajetória ou picos de sinal. Contramedidas de engenharia:• Filtragem analógica/digital: As frequências de corte do filtro passa-baixa são definidas com base na largura de banda do sistema (normalmente de 1,5 a 2 vezes a largura de banda do sinal), embora isso introduza atraso de fase.• Selecionar uma taxa de amostragem apropriada: Uma taxa mais alta nem sempre é melhor; a sobreamostragem exige filtragem anti-aliasing para evitar que o ruído de alta frequência se propague para a faixa de baixa frequência. Projeto em nível de sistema: Empregue observadores ou métodos de filtragem de ordem superior (como filtragem complementar ou filtragem de Kalman) dentro dos algoritmos de controle para suprimir o impacto do ruído. 4. Principais recomendações para engenheiros de projeto• Selecione os parâmetros com base na temperatura e nas faixas dinâmicas da aplicação; considere as especificações de temperatura ambiente apenas como referência e insista na obtenção de dados de desempenho em todas as temperaturas e curvas de variância de Allan.• Incorporar interfaces para compensação de polarização (calibração estática) e sensores de temperatura nos projetos de hardware e software.• Realizar testes e validação em condições térmicas e de vibração realistas, em vez de depender exclusivamente de testes estáticos à temperatura ambiente.• Equilibrar polarização, deriva de temperatura e ruído: priorize a polarização e a deriva de temperatura para aplicações de longa duração e priorize o ruído e a largura de banda para aplicações de alta dinâmica.
LEIA MAIS
Nas áreas de navegação inercial, controle de movimento e medição de atitude de alta precisão, o desempenho dos sensores inerciais (giroscópios e acelerômetros) determina diretamente o limite superior da precisão de todo o sistema. Para os engenheiros, compreender o significado prático dos principais parâmetros encontrados nas folhas de dados — e seu impacto nas aplicações finais — é essencial para a seleção de componentes e o projeto do sistema. Este artigo fornece uma análise aprofundada de quatro parâmetros de engenharia essenciais sob uma perspectiva prática: Estabilidade do Viés, Caminhada Aleatória, Repetibilidade do Viés e Não Linearidade do Fator de Escala.I. Estabilidade do Viés1. Definição e Significado FísicoA estabilidade do viés refere-se ao grau em que a saída do sensor flutua em torno de seu valor médio em condições estáticas; ela é tipicamente caracterizada pelo ponto mínimo (ou região plana) na curva de variância de Allan. Para giroscópios, a unidade geralmente é °/h (graus por hora); para acelerômetros, é mg ou μg.Isso reflete a estabilidade da saída do sensor durante operação estática prolongada. Um giroscópio de fibra óptica com estabilidade de polarização de 0,01°/h implica que a flutuação de sua saída média ao longo de uma hora é de aproximadamente 0,01 graus; essa é uma métrica de desempenho crítica para sistemas de navegação inercial de nível de navegação.2. Método de teste de engenhariaMonte o sensor em uma plataforma giratória de alta precisão, garantindo que ele permaneça absolutamente imóvel e que a temperatura ambiente esteja estável (por exemplo, dentro de uma câmara com temperatura controlada a 25 ± 0,1 °C). Colete dados estáticos continuamente por várias horas (no mínimo de 4 a 24 horas). Calcule a variância de Allan e extraia o desvio padrão em tempos de suavização (τ) como 1 s, 10 s e 100 s; o valor ideal de estabilidade do viés corresponde ao ponto de transição entre o segmento da curva com inclinação de -0,5 e a região plana.3. Impacto no SistemaA estabilidade do viés afeta diretamente a precisão da navegação a longo prazo e determina a taxa na qual os erros angulares se acumulam durante a integração inercial; por exemplo, uma deriva de 1°/h resulta em um erro de rumo de aproximadamente 1° ao longo de uma hora. Além disso, a busca de alta precisão pelo norte requer uma estabilidade de viés extremamente baixa (≤0,01°/h) para extrair efetivamente a componente de apontamento para o norte da taxa de rotação da Terra (15°/h).4. Conceitos errôneos e considerações sobre engenhariaNem todos os tempos de suavização seguem o mesmo padrão; diferentes fabricantes podem relatar a estabilidade com base em suavização de 10 ou 100 segundos, portanto, o tempo de suavização deve ser padronizado ao se fazer comparações. Os efeitos da temperatura superam em muito as flutuações estáticas; a variação do viés em toda a faixa de temperatura operacional pode ser de uma a duas ordens de magnitude maior do que a estabilidade estática. Portanto, as aplicações de engenharia devem se concentrar na estabilidade equivalente alcançada após a compensação total de temperatura.II. Caminhada Aleatória1. Definição e Significado FísicoO termo "caminhada aleatória" refere-se ao erro aleatório resultante da integração do ruído branco. Para giroscópios, isso é conhecido como Caminhada Aleatória Angular (CAR), medida em °/√h; para acelerômetros, é conhecido como Caminhada Aleatória de Velocidade (CAV), medida em m/s/√h ou (m/s)/√h.Caracteriza a intensidade energética do ruído branco de alta frequência na saída do sensor. Para um giroscópio com ARW de 0,01°/√h, o desvio padrão do erro angular introduzido pelo ruído branco durante uma integração de uma hora é de 0,01° × √1 = 0,01°; entretanto, se a integração for feita por 0,01 horas (36 segundos), o erro será de 0,01 × √0,01 = 0,001°. O erro é proporcional à raiz quadrada do tempo.2. Métodos de teste de engenhariaEste parâmetro também é obtido por meio da análise de variância de Allan. Para valores pequenos de τ (tipicamente
LEIA MAIS
Um sensor inercial é um dispositivo capaz de medir o estado de movimento de um objeto no espaço, baseando-se unicamente em leis físicas intrínsecas, sem depender de sinais externos (como GPS ou Wi-Fi). Seus componentes principais são acelerômetros e giroscópios; esses dispositivos frequentemente funcionam em conjunto, às vezes complementados por um magnetômetro para auxiliar na correção da orientação.1. Acelerômetro: Detectando "Força Inercial e Gravidade"Um acelerômetro mede a aceleração linear de um objeto em uma direção específica — ou seja, a taxa de variação de sua velocidade. Tomando como exemplo o tipo mais comum — o acelerômetro capacitivo MEMS — imagine uma pequena "massa de prova" suspensa por molas dentro de uma estrutura em miniatura. Quando todo o sensor acelera, a massa de prova se desloca na direção oposta devido à inércia, fazendo com que as molas se estiquem ou se comprimam. Esse deslocamento mínimo é então convertido em uma mudança na capacitância (onde maior proximidade resulta em maior capacitância), permitindo assim o cálculo da aceleração. De acordo com a Teoria da Relatividade Geral, a gravidade é equivalente à aceleração; portanto, quando o sensor está parado e em uma posição horizontal, ele registra uma leitura constante de 9,8 m/s² (a aceleração da gravidade). É exatamente assim que um smartphone determina se está no modo "paisagem" ou "retrato" — detectando a direção da gravidade. No entanto, os acelerômetros possuem uma limitação crítica: eles não conseguem distinguir entre a gravidade e a aceleração causada pelo movimento. Por exemplo, se um smartphone acelerar verticalmente para cima, sua leitura ultrapassará 9,8 m/s²; inversamente, durante uma queda livre, a leitura se aproximará de zero.2. Giroscópio: Detectando a "Rotação"Um giroscópio mede a velocidade angular de um objeto — a velocidade com que ele gira — em torno de um eixo específico. Usando o giroscópio vibratório MEMS como exemplo, este dispositivo aproveita o fenômeno físico conhecido como efeito Coriolis: imagine um pequeno diapasão ou uma massa de prova sendo acionada para oscilar rapidamente para frente e para trás. Quando o sensor como um todo gira, essa massa oscilante é submetida a uma força — a força de Coriolis — que atua perpendicularmente tanto à direção da oscilação quanto ao eixo de rotação. Essa força faz com que a massa sofra um pequeno deslocamento lateral; medindo a magnitude desse deslocamento, a velocidade angular da rotação pode ser calculada. O valor do giroscópio reside em sua independência de referências externas; ele é inerentemente capaz de medir sua própria rotação. Essa capacidade o torna mais poderoso do que dispositivos como bússolas ou níveis: enquanto uma bússola é suscetível à interferência de campos magnéticos e um nível requer a referência da gravidade, um giroscópio opera com total autonomia.3. Por que é necessária uma combinação de ambos? — Princípios da Navegação InercialO uso isolado de acelerômetros ou giroscópios apresenta desafios inerentes; no entanto, combinando ambos com algoritmos de fusão de dados, é possível obter navegação inercial. O giroscópio fornece informações sobre a atitude atual e a velocidade de rotação (por exemplo, "orientado 30° a leste do Norte, girando a 5° por segundo"), enquanto o acelerômetro reporta a aceleração ao longo de vários eixos (por exemplo, "aceleração para cima de 2 m/s², aceleração para frente de 0,5 m/s²"). Contudo, para subtrair a componente gravitacional dessas leituras, é necessário conhecer a atitude atual — fornecida pelo giroscópio. O processo de cálculo específico se desenrola da seguinte forma: a integração da velocidade angular do giroscópio fornece a atitude (ângulos de inclinação, rotação e guinada); usando essa informação de atitude, a componente gravitacional é subtraída das leituras do acelerômetro para derivar a aceleração real do movimento; a integração dessa aceleração do movimento resulta na velocidade, e a integração da velocidade resulta no deslocamento (variação de posição). Consequentemente, desde que a posição, a velocidade e a atitude iniciais sejam conhecidas, um sistema de navegação inercial pode calcular e fornecer continuamente a posição e a orientação atuais durante qualquer movimento, operando de forma totalmente independente de sinais externos.4. Uma falha inerente que precisa ser corrigida — DerivaOs sensores inerciais sofrem de uma desvantagem inevitável: o erro cumulativo de integração, comumente chamado de "deriva". Os acelerômetros apresentam níveis mínimos de ruído; quando integrados para derivar a velocidade, esse erro é amplificado uma vez e, quando integrado novamente para derivar o deslocamento, o erro aumenta drasticamente. Simultaneamente, os giroscópios também introduzem erros mínimos em suas medições de velocidade angular; quando integrados para derivar a posição angular, esse erro cresce linearmente ao longo do tempo. O resultado é que um sistema de navegação puramente inercial desenvolverá desvios significativos em um intervalo que varia de alguns segundos a alguns minutos. Embora giroscópios de fibra óptica ou a laser caros (tipicamente usados em aeronaves e mísseis) possam manter a precisão por períodos mais longos, os sensores MEMS baratos encontrados em telefones celulares podem sofrer deriva de vários metros em apenas alguns segundos. Portanto, é essencial corrigir periodicamente os erros cumulativos dos sensores inerciais utilizando outros sensores de medição absoluta, como receptores GPS, magnetômetros, barômetros ou câmeras de visão. 5. Aplicações Ubíquas no CotidianoSensores inerciais são amplamente utilizados tanto no cotidiano quanto em áreas de alta tecnologia: em celulares, permitem a rotação da tela (acelerômetros detectam a gravidade), a contagem de passos (acelerômetros detectam as vibrações da caminhada) e o controle direcional em jogos (giroscópios); em Programas Eletrônicos de Estabilidade (ESP) automotivos, detectam se um veículo está derrapando ou oscilando, permitindo a frenagem instantânea de rodas individuais; em drones e robôs, mantêm a estabilidade em voo estacionário e facilitam a navegação autônoma (principalmente quando os sinais de GPS são perdidos); em headsets de realidade virtual/aumentada, rastreiam com precisão movimentos mínimos da cabeça para minimizar o enjoo; e em sistemas aeroespaciais e de mísseis, servem como o principal mecanismo de orientação durante os estágios finais do voo ou sempre que os sinais de GPS falham ou sofrem interferência.Em resumo, os sensores inerciais medem a aceleração aproveitando a "inércia de uma massa de prova" e medem a velocidade angular utilizando o "efeito Coriolis em uma massa vibrante". Combinando essas medições e realizando cálculos de integração, eles podem determinar autonomamente a posição, a velocidade e a orientação de um objeto sem depender de sinais externos — embora essa capacidade tenha como desvantagem o acúmulo de erros de deriva ao longo do tempo.
LEIA MAISDeixe um recado
Escaneie para o WeChat :