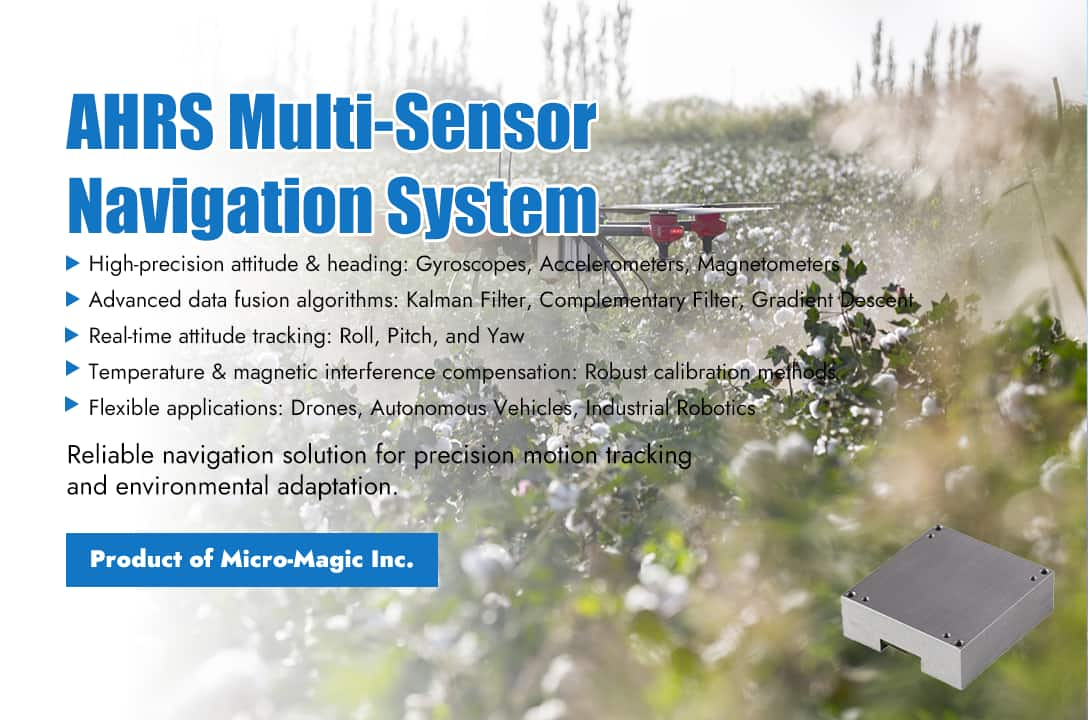
Obtenha rapidamente as informações do produto em um minuto. Sistema de Referência de Atitude e DireçãoO Sistema de Resposta de Atitude e Rotação (AHRS) é um dispositivo de navegação fundamental que utiliza a fusão de dados multissensoriais para calcular em tempo real a atitude tridimensional (ângulo de inclinação, ângulo de rolamento) e o ângulo de direção de uma aeronave. Suas principais tecnologias envolvem áreas como sistemas microeletromecânicos (MEMS), navegação inercial, processamento de sinais e otimização não linear. Este artigo explorará aspectos técnicos sob três perspectivas: modelos matemáticos, implementação de algoritmos e compensação de erros. Princípios e equações cinemáticas do AHRS O princípio fundamental do AHRS é a fusão de dados multissensor, que compensa as limitações de um único sensor por meio de sensores complementares. 1.Composição do sensor: a. Giroscópio: Ele mede a velocidade angular usando o efeito Coriolis e a integra para obter mudanças de atitude, mas não apresenta deriva de viés (erro acumulado ao longo do tempo).b. Acelerômetro: mede a força específica (aceleração gravitacional + aceleração do movimento) e pode ser usado para calibração de atitude (rolagem, inclinação) em velocidade estática ou constante.c. Magnetômetro: mede a direção do campo geomagnético, fornece a direção absoluta (ângulo de guinada), mas é suscetível a interferências magnéticas duras/moles.d. GPS opcional: Auxilia na correção de erros de posição e velocidade. 2.Equações cinemáticas Equação diferencial para a atualização da velocidade angular e da atitude do portador: Entre eles, representa a multiplicação de quatérnios e é a velocidade angular medida pelo giroscópio (em rad/s) A arquitetura central e o algoritmo do AHRS O principal desafio do AHRS reside em como integrar dados de giroscópios (com excelente resposta dinâmica, mas sujeitos a deriva), acelerômetros (com alta precisão estática, mas sujeitos a interferência de movimento) e magnetômetros (que fornecem a direção absoluta, mas também são suscetíveis a interferências). Os algoritmos mais utilizados são os seguintes: 1.Filtro de Kalman Com base no modelo de espaço de estados, a atitude é estimada iterativamente por meio de previsão (integração do giroscópio) e atualização (observação do acelerômetro/magnetômetro).A construção do vetor de estado é a seguinte, incluindo o ângulo de erro de atitude. e viés do giroscópio . O resíduo do vetor de gravidade medido pelo acelerômetro e o campo geomagnético medido pelo magnetômetro são usados como valores de observação, e a seguinte equação de observação é construída:Na sintonia de covariância, a covariância do ruído do acelerômetro geralmente é configurado para e a covariância do ruído do magnetômetro está configurado para . 2.Algoritmo de filtro complementar Fusão ponderada de dados de giroscópio de alta frequência e dados de acelerômetro/magnetômetro de baixa frequência. Sua vantagem é a baixa carga computacional, sendo adequada para sistemas embarcados; a desvantagem é que o ajuste de parâmetros depende da experiência e apresenta desempenho dinâmico limitado.A parte de alta frequência utiliza integração de giroscópio, e a calibração de baixa frequência utiliza acelerômetros/magnetômetros: Constante de tempo , geralmente leva 3.Algoritmo de otimização por descida de gradiente Existem dois algoritmos principais de otimização por descida de gradiente. O algoritmo de Mahony baseia-se na filtragem complementar não linear de quatérnios e corrige o viés do giroscópio por meio de um controlador PI; o algoritmo de Madgwick otimiza os quatérnios diretamente, minimizando a função de erro entre as medições e previsões do sensor, resultando em alta eficiência computacional e adequação para cenários de baixo consumo de energia. Entre eles, é o fator de taxa de convergência, com valores típicos variando de 0,1 a 0,5. Desafios e contramedidas da implementação da engenharia do AHRS 1.Erro e calibração do sensor O viés zero do giroscópio precisa ser estimado e compensado online (por exemplo, através da inicialização do estado estático); a aceleração do movimento pode interferir na medição da direção da gravidade, portanto, a interferência dinâmica dos acelerômetros precisa ser detectada por meio de filtragem passa-alta ou detecção do estado de movimento;A influência das variações de temperatura em giroscópios e acelerômetros precisa ser corrigida através do estabelecimento de um modelo de compensação de temperatura;A interferência do magnetômetro requer calibração magnética rígida/flexível (ajuste de elipse ou algoritmo baseado em campo de calibração). 2.Adaptabilidade ambiental dinâmica A vibração de alta frequência causa um aumento no ruído do acelerômetro, exigindo isolamento mecânico ou filtragem digital. Ao realizar manobras rápidas (como rolamentos de drones), o acelerômetro falha e um giroscópio puro precisa funcionar por um curto período de tempo. 3.Desempenho em tempo real e recursos computacionais Cenários de alta dinâmica exigem que os algoritmos completem iterações em milissegundos (como os ciclos de controle de drones).
LEIA MAIS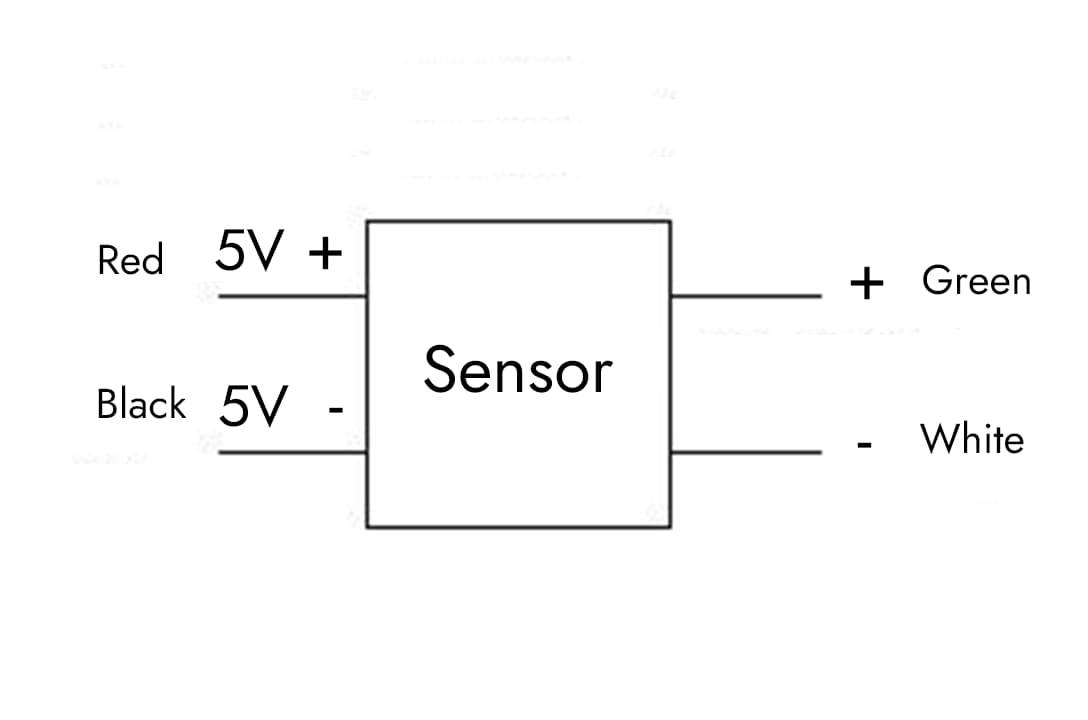
A principal razão para escolher fontes de alimentação duplas para sensores é atender aos requisitos de integridade do sinal, condições de operação do circuito e precisão da medição. Isso inclui os seguintes aspectos:1. Tratamento de sinais bidirecionais (sinais CA)Alguns sensores (como sensores de vibração, som e aceleração) emitem sinais bidirecionais, ou seja, que flutuam acima e abaixo do ponto de referência zero (tensões positivas e negativas). Se for utilizada apenas uma fonte de alimentação, o sinal do semiciclo negativo será truncado, resultando em distorção. Atualmente, o uso de fontes de alimentação positivas e negativas (como ±5V, ±12V) para fornecer tensões simétricas permite que o sinal flutue centrado em 0V, retendo a informação completa dos semiciclos positivo e negativo e evitando a distorção do sinal.2. Requisitos de operação do circuito internoMuitos sensores integram amplificadores operacionais ou circuitos analógicos para amplificação ou processamento de sinais em seus circuitos internos. Esses dispositivos requerem fontes de alimentação positiva e negativa para atingir:Projeto de circuito simplificado: Em um sistema de alimentação única, ao processar sinais CA, é necessário definir um "terra virtual", o que introduz ruído adicional e complexidade no projeto. Enquanto as fontes de alimentação positiva e negativa utilizam naturalmente o "terra" (0V) como ponto de referência, sem a necessidade de circuitos de polarização adicionais, isso simplifica o projeto e reduz o ruído.Maximizando a faixa dinâmica: Muitos sensores de alto desempenho e amplificadores operacionais requerem fontes de alimentação duplas para utilizar totalmente sua faixa de entrada/saída, evitar distorção não linear e melhorar a linearidade e a faixa dinâmica do sistema.3. Anti-interferência e supressão de ruídoO projeto de alimentação dupla pode reduzir a interferência de ruído de modo comum. O ruído de modo comum refere-se à diferença de tensão entre duas linhas de sinal e o terra. O uso de fontes de alimentação positiva e negativa pode reduzir efetivamente essa diferença de tensão, diminuindo assim a interferência de ruído de modo comum. Em ambientes industriais, em particular, a alimentação simétrica contribui para melhorar a relação sinal-ruído do sinal.
LEIA MAIS
Obtenha rapidamente as informações do produto em um minuto. No contexto do desenvolvimento acelerado da condução autônoma, drones e robótica, os sistemas de navegação de alta precisão e confiabilidade tornaram-se o "cérebro" central dos dispositivos inteligentes. A tecnologia inercial MEMS, combinada com um sistema de navegação por satélite de antena dupla, é um exemplo disso. I3700lançado por Micro-Magic IncUtiliza MEMS de alta precisão giroscópios, acelerômetros, O I3700 utiliza receptores GNSS multimodo e multifrequência para proporcionar orientação rápida e de alta precisão, além de funções de navegação integradas. Ele calcula em tempo real a posição, direção, atitude, velocidade e outras informações do veículo, resistindo a obstruções e interferências de múltiplos caminhos, e alcançando navegação de longo prazo, alta precisão e alta confiabilidade em túneis montanhosos, ambientes urbanos complexos, automóveis, ferrovias de alta velocidade e outras áreas. Suporta a função GNSS RTK em tempo real, fornece um protocolo universal padronizado para o usuário e possui boa escalabilidade. Oferece soluções de navegação convenientes para aplicações multidomínio em todos os cenários. Ao mesmo tempo, o I3700 possui proteção IP68 e certificação CE, podendo operar normalmente em ambientes hostis, atendendo aos requisitos de um projeto confiável de nível industrial. Características técnicas e destaques do I3700 1.O layout estrutural do conjunto MEMS-IMU melhora a precisão do cálculo de atitude. Para solucionar o problema de grandes erros no cálculo de atitude, propõe-se um sistema de cálculo de atitude baseado na fusão de dados de matrizes MEMS-IMU. O método de otimização vetorial de múltiplas informações é utilizado para fundir os dados da matriz MEMS-IMU, e o método de filtragem de Kalman dinâmica é empregado para calcular a atitude do veículo em movimento. Isso aprimora a capacidade de cálculo de atitude, elevando-a a um nível de precisão superior em movimentos dinâmicos complexos. 2.Suporta a recepção e o cálculo de sinais GNSS em todo o sistema e faixa de frequência. Módulo GNSS direcional e de posicionamento com antena dupla integrado, compatível com os principais sistemas de navegação por satélite do mundo, capaz de posicionamento e orientação rápidos e de alta precisão. Compatível simultaneamente com todas as frequências, garantindo desempenho de posicionamento ideal em qualquer local do mundo. O receptor de satélite integrado possui forte capacidade anti-interferência e ainda pode fornecer posicionamento preciso em ambientes eletromagnéticos complexos. 3.Navegação integrada de alto desempenho A tecnologia de navegação inercial + GNSS, combinada com um algoritmo de navegação integrado de alta precisão desenvolvido internamente, alcança uma precisão de posicionamento horizontal de 0,8 cm + 1 ppm e uma precisão de direção de 0,2°. Mesmo que os sinais GNSS sejam temporariamente perdidos (como em túneis ou garagens subterrâneas), os dados de navegação estáveis podem continuar sendo emitidos continuamente por meio de sensores inerciais (estabilidade de polarização zero do giroscópio de 2,5°/h, polarização zero da aceleração de 30 μg). Ao mesmo tempo, algoritmos de fusão de dados de múltiplas fontes suportam odometria externa, DVL e outros sensores auxiliares para aumentar a robustez da localização em ambientes complexos. 4.Ecossistema de interface flexível e fácil de usar A ampla cobertura de interfaces suporta sinais de sincronização RS232/422, CAN (SAE J1939) e PPS, é compatível com acesso diferencial 4G DTU e facilita a interface com dispositivos externos como LiDAR e câmeras. As mensagens de saída incluem protocolos NMEA, RTCM, binários e o padrão J1939, com diversos protocolos para atender às necessidades de comunicação industrial e veicular. 5.Implantação rápida e configuração inteligente O modo plug and play (PnP) torna o uso mais flexível, com configurações padrão adaptadas aos cenários mais comuns e suporte para configuração com um clique dos modos de operação (embarcado, embarcado, em aeronave, estação base). Uma interface de desenvolvimento amigável que suporta gravação de dados em tempo real e depuração visual, reduzindo o ciclo de desenvolvimento integrado. Cenário de aplicação: Capacitando com precisão milhares de indústrias 1. Drones e veículos não tripulados: Em operações de distribuição logística e inspeção, o I3700 fornece posicionamento com precisão centimétrica e saída de atitude estável para garantir controle preciso em trajetórias complexas. 2. Agricultura inteligente: combinada com o sistema de condução automática de máquinas agrícolas, o erro de navegação entre os sulcos é inferior a 2 cm, melhorando significativamente a eficiência da semeadura e da fertilização. 3. Exploração oceânica e embarcações não tripuladas: Design com proteção IP68 para suportar ambientes úmidos com névoa salina, função direcional de antena dupla para garantir a precisão do rumo da embarcação e auxiliar em tarefas de levantamento hidrológico e pesquisa científica. 4. Robôs industriais: Em cenários de AGVs (Veículos Guiados Automaticamente) em armazéns e movimentação em fábricas, o rastreamento da trajetória de movimento em nível milimétrico é alcançado pela coordenação com dispositivos externos através de funções síncronas de entrada e saída. O I3700 oferece múltiplas versões de interface (MI0/MI1/MI2) para atender às necessidades de diferentes setores. Inclui kit de desenvolvimento padrão e documentação técnica detalhada, além de suporte para serviços personalizados. Pode se conectar a estações CORS como Qian Xun e Mobile, ou construir sua própria estação de referência RTK para alcançar cobertura de serviço de alta precisão em todo o país. O I3700 mede o mundo com precisão e controla o futuro com confiabilidade. Seja você um desenvolvedor em busca da vanguarda da tecnologia ou um profissional profundamente envolvido no setor, o I3700se tornará seu parceiro confiável para explorar a navegação inteligente. I3700 Seja qual for a sua necessidade, a Micro-Magic está ao seu lado.
LEIA MAIS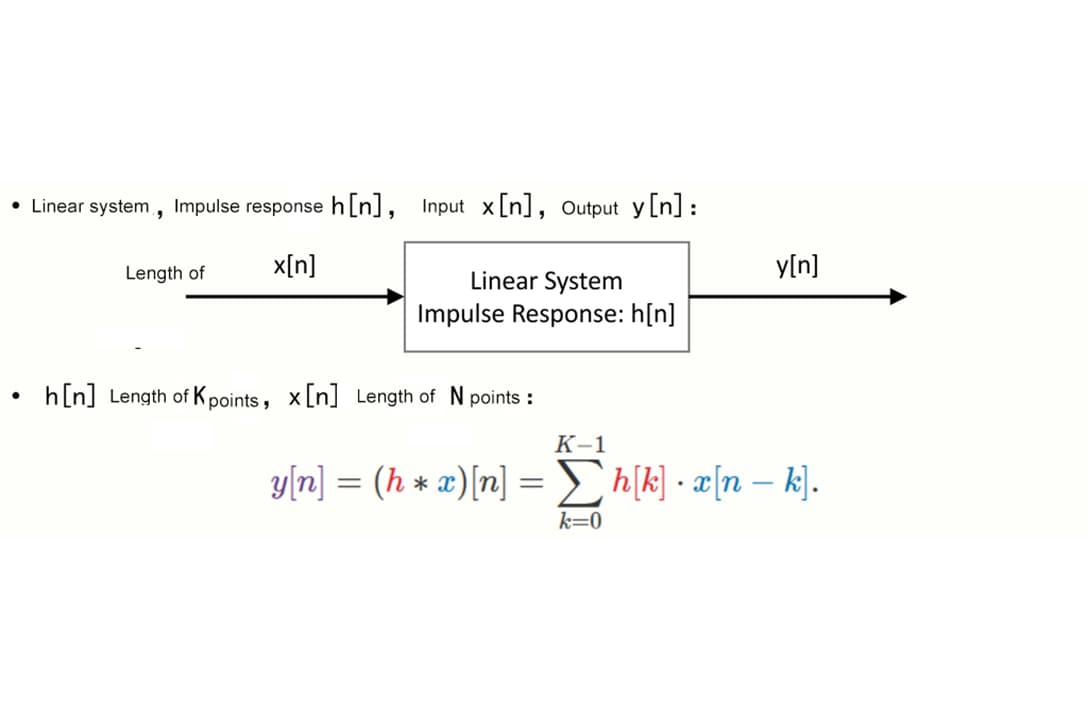
1. Princípio de funcionamento e tipos de sensores de aceleraçãoUm sensor de aceleração é um tipo comum de sensor que pode medir a aceleração e o ângulo de inclinação de objetos, sendo amplamente utilizado em indústrias, saúde, esportes e outras áreas. Os sensores de aceleração normalmente consistem em elementos sensores, circuitos de processamento de sinal e circuitos de interface, e podem detectar a aceleração de um objeto ou mudanças no estado de movimento, convertendo esses dados em sinais elétricos para saída.Atualmente, o mercado oferece dois tipos principais de sensores de aceleração: sensores analógicos e sensores digitais.A principal característica dos sensores digitais de aceleração é a facilidade de integração com sistemas digitais. No entanto, por vezes, para alcançar maior precisão, menor ruído e atender a diferentes requisitos de resposta dinâmica, controlando também os custos, tendemos a preferir sensores de aceleração com saída analógica.A Figura 1 mostra o fluxo de processamento do sinal de um acelerômetro típico com saída analógica. Geralmente, para melhorar a integração e reduzir custos, a amostragem do ADC e o processamento de filtragem digital são integrados internamente ao MCU ou DSP. 2. Projeto do filtro passa-baixa anti-aliasing do pré-ADCA adição de um filtro passa-baixa anti-aliasing na entrada do conversor analógico-digital (ADC) é crucial no projeto de um sistema de amostragem de sinal. De acordo com o teorema de Nyquist, a frequência de amostragem do ADC (fs) deve ser pelo menos o dobro da frequência mais alta (fmax) do sinal (ou seja, fs ≥ 2fmax) para reproduzir com precisão o sinal original sem distorção. Se o sinal de entrada contiver componentes com frequências superiores a fs/2 (conhecidas como frequência de Nyquist), esses componentes de alta frequência serão "dobrados" na faixa de baixa frequência, formando sinais falsos (aliasing). O aliasing contamina permanentemente o sinal útil e não pode ser eliminado por processamentos subsequentes. O sinal real pode conter ruído ou componentes de alta frequência inúteis (como interferência eletromagnética, harmônicos), que podem exceder fs/2, e mesmo que o próprio sinal de entrada tenha uma largura de banda limitada, o processo de amostragem do ADC (especialmente a discretização) introduzirá ruído de quantização. O filtro passa-baixa anti-aliasing pode reduzir o impacto do ruído de alta frequência. O filtro passa-baixa anti-aliasing é, na verdade, um filtro passa-baixa RC (resistor-capacitor), e sua frequência de corte fc geralmente é definida um pouco abaixo de fs/2, mas um pouco acima da largura de banda efetiva do sinal (por exemplo, para uma largura de banda de 100 Hz em um acelerômetro, fc é definida como 150 Hz), garantindo que apenas sinais com frequências abaixo da frequência de Nyquist passem. Se a frequência de amostragem do clock do ADC for de 2 kHz, a frequência de corte fc não deve ser superior a 1 kHz. A fórmula para calcular a frequência de corte fc é fc = 1/(2π×R×C). O filtro passa-baixa anti-aliasing é usado para reduzir o ruído de fundo e, assim, melhorar a resolução do acelerômetro. Geralmente, no projeto, a largura de banda é limitada à frequência mais baixa exigida pela aplicação para maximizar a resolução e a faixa dinâmica do acelerômetro.Na prática, se for utilizado o ADXL103 ou ADXL203 da ADI, o filtro passa-baixa interno já está integrado. A frequência de corte (ponto de -3dB) é determinada pelo capacitor externo C conectado ao terminal de saída, e somente conectando um capacitor em paralelo ao pino de saída e formando um filtro passa-baixa com o resistor de saída interno é possível obter as funções de anti-aliasing e supressão de ruído. O circuito de aplicação real é mostrado na Figura 2, e seu valor correspondente de fc = 5 µF/C. 3. Filtragem DigitalO sinal analógico passa por um filtro passa-baixa anti-aliasing e é enviado ao módulo ADC. Sob o pulso do clock de amostragem, um fluxo contínuo de dados é gerado. Nesse momento, os dados inevitavelmente ainda contêm ruído. Para filtrar o ruído, é necessário adotar a tecnologia de filtragem digital para processar os dados obtidos. Comparados aos filtros analógicos, os filtros digitais geralmente apresentam respostas de frequência mais estáveis, podem suprimir com precisão sinais fora da banda, possuem boa repetibilidade e podem ser implementados tanto em software puro quanto utilizando aceleração por hardware de filtros FIR (Resposta ao Impulso Finito) ou IIR (Resposta ao Impulso Infinita). A filtragem digital pode ser totalmente baseada em software ou implementada utilizando aceleração por hardware de filtros FIR ou IIR.Devido à alta ordem dos filtros FIR, eles consomem mais recursos computacionais e são mais adequados para execução em DSPs ou MCUs de alto desempenho. A expressão da equação de diferença entre eles é mostrada na figura a seguir. Para um filtro FIR passa-baixa de 120ª ordem usando uma janela de Kaiser, a atenuação na banda de rejeição geralmente atinge mais de 60 dB. Comparados aos filtros IIR, os filtros FIR têm uma banda de transição mais ampla e um atraso de grupo maior, e sua resposta em tempo real não é tão rápida quanto a dos filtros IIR.Se os recursos computacionais forem limitados em uma plataforma embarcada ou para obter uma banda de transição mais íngreme, filtros IIR também podem ser usados. Comparados aos filtros FIR, os filtros IIR têm maior eficiência computacional (podem atingir alto desempenho com ordens mais baixas), apresentam mudanças de fase não lineares e são adequados para acelerômetros, mas podem ser instáveis. As posições dos polos precisam ser cuidadosamente otimizadas. A expressão geral da equação de diferença para filtros IIR é mostrada na figura a seguir. Um filtro digital passa-baixa IIR elíptico de 4ª ordem geralmente consegue uma atenuação na banda de rejeição superior a 60dB quando a ondulação na banda de passagem é de 0,5dB.Às vezes, para obter um resultado de saída suave, os dados de saída dentro de uma determinada janela do filtro mencionado são submetidos a uma filtragem de média recursiva para reduzir a influência do ruído. Dada uma sequência de sinal x[n] contendo N amostras, onde n é o índice da amostra (de 0 a N-1), a filtragem de média móvel é realizada deslizando uma janela de comprimento fixo M sobre a sequência de sinal e calculando a média das amostras dentro da janela. Para cada posição k da janela deslizante, a saída filtrada y[k] pode ser calculada usando a seguinte fórmula: O tamanho M da janela deslizante determina o grau de suavização. Uma janela maior pode suavizar o sinal com mais eficácia, mas pode resultar em uma resposta atrasada; uma janela menor pode responder às mudanças no sinal mais rapidamente, mas o efeito de suavização pode ser inferior. Normalmente, quando a frequência de amostragem do ADC é de 2000 Hz, M é definido como 10.
LEIA MAIS
Obtenha rapidamente as informações do produto em um minuto.Na era tecnológica de rápidas transformações, a tecnologia de navegação inercial de precisão tornou-se um requisito fundamental em áreas como condução autônoma, aeroespacial e exploração oceânica. G-F120Halta precisão giroscópio de fibra ópticalançado por Micro Magic IncCom seu desempenho e confiabilidade excepcionais, oferece soluções de navegação estáveis e precisas para usuários globais, permitindo que as indústrias alcancem novos patamares de inteligência.O giroscópio de fibra óptica de alta precisão G-F120H tornou-se líder em aplicações de navegação graças ao design integrado de componentes ópticos e eletrônicos. Considerando o peso e o tamanho do produto, ele apresenta excelente desempenho inercial. Ao adotar tecnologia óptica integrada avançada e circuitos eletrônicos de malha fechada FPGA, o G-F120H alcança maior precisão, controle de ruído e eficiência do que tecnologias similares. Além disso, a função de calibração interna do produto otimiza ainda mais o efeito de supressão térmica, enquanto o design com separação entre os dispositivos eletrônicos e os componentes do anel sensível ao giroscópio garante ampla adaptabilidade ambiental. Principal vantagem: Romper barreiras tecnológicas1.Precisão máxima, confiabilidade inabalávelA estabilidade do viés zero é tão baixa quanto 0,002 °/h (1σ, 100s), garantindo alta consistência na medição de atitude durante operação de longo prazo.Repetibilidade de polarização zero em temperatura total ≤0,05°/h, operando em ambientes extremos (-40℃ a +65℃) com desempenho contínuo. Coeficiente de caminhada aleatória ≤0,001°/√h, suprimindo efetivamente a interferência de ruído e resultando em dados de saída mais puros.2.Resistência robusta, superando desafios sem medo.Por meio de rigorosos testes mecânicos, garantimos a precisão e a confiabilidade da operação do produto em ambientes complexos. Vibração aleatória (20 Hz a 500 Hz, cada eixo vibrando por 15 minutos): o valor absoluto do desvio zero durante a vibração e o valor médio do desvio zero antes e depois da vibração são inferiores a 0,05 °/h. Impacto mecânico de 30 g (meia onda senoidal, 10 ms): a variação da posição zero antes e depois do impacto é inferior a 0,02 °/h, garantindo a confiabilidade em cenários de alta dinâmica, como em aeronaves e embarcações.3.Comunicação de alta velocidade, integração perfeitaSuporta comunicação serial bidirecional RS-422, com taxa de transmissão de até 460,8 kbps e alta compatibilidade. O quadro de dados contém 32 bits de dados válidos do giroscópio e 14 bits de dados de temperatura, combinados com verificação de paridade para garantir a integridade e a transmissão de informações em tempo real. Os cenários de aplicação capacitam diversos campos.(1) Drones e Aviação: Fornecer precisão subgrau (0,05°) para sistemas de direção e atitude de bordo para garantir segurança e estabilidade de voo.(2) Navegação oceânica: A escolha ideal para giroscópios marítimos, com anti-interferência magnética (sensibilidade ao campo magnético ≤ 0,02°/h/Gs) e adaptabilidade a ambientes marinhos complexos.(3) Automação industrial: posicionamento preciso (precisão de 1 cm) e medição de velocidade (precisão de 0,03 m/s), possibilitando o controle de movimento de alta precisão para AGVs, robôs e outros. Garantia de qualidade: definida por normas técnicasA série G-F120H segue rigorosamente as especificações técnicas internacionais e oferece três modelos, G-F120H-A/B/C, para atender aos requisitos de precisão de diferentes cenários:(1) G-F120H-C: Modelo principal com estabilidade de polarização zero ideal e repetibilidade total de temperatura, adequado para missões de alta precisão de nível aeroespacial.(2) G-F120H-B: Equilíbrio entre desempenho e custo, adequado para mercados de médio a alto padrão, como aplicações automotivas e marítimas.(3) G-F120H-A: Escolha econômica, desempenho ainda supera os padrões da indústria, atendendo às necessidades de automação industrial. Escolha Micro Magic e desbloqueie um futuro orientado para a precisão.Como um dos principais fornecedores globais de soluções de navegação inercial, Micro Magic IncÉ impulsionada pela inovação e continua a expandir os limites da tecnologia. G-F120H giroscópio de fibra ópticaNão é apenas um dispositivo, mas também um parceiro confiável para você avançar rumo à era da inteligência. G-F120Seja qual for a sua necessidade, a Micro-Magic está ao seu lado. --
LEIA MAIS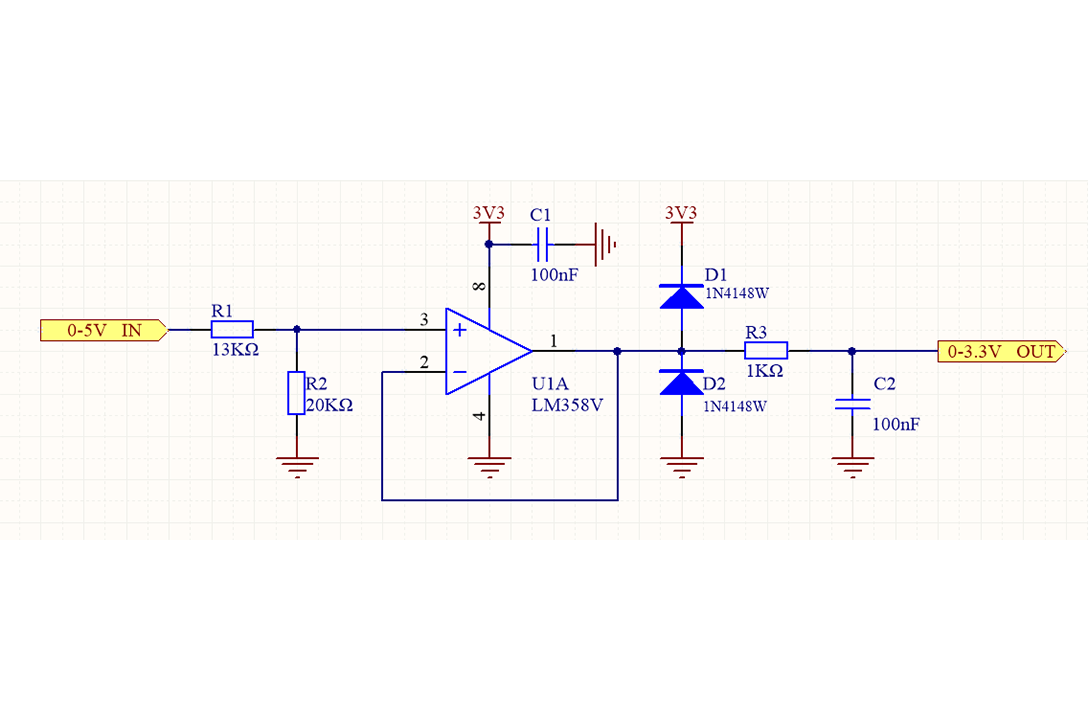
O sensor de saída de tensão normalmente fornece uma faixa de tensão de 0-5V ou 0-10V. Se optarmos por não usar um chip de conversão ADC externo devido a considerações de custo, mas sim amostrar o módulo ADC dentro do chip MCU, como a faixa de tensão de aquisição do ADC no STM32 é de 0-3,3V, nesse caso, precisaremos do circuito de amostragem mostrado na figura abaixo.Na figura, R1 e R2 formam um circuito divisor de tensão resistivo, que converte a tensão de entrada, que varia de 0 a 5 V, em uma faixa de tensão de aproximadamente 0 a 3 V. O amplificador operacional seguidor de tensão rail-to-rail subsequente desempenha a função de adaptação de impedância, isolando o sensor do módulo de amostragem do ADC e reduzindo a atenuação do sinal. Para evitar danos ao circuito do módulo ADC causados por sobretensão e tensão negativa, diodos de proteção são adicionados à alimentação e ao terra, respectivamente, garantindo que a tensão de entrada do módulo ADC esteja sempre dentro da faixa de -0,7 V a 3,3 V ± 0,7 V. Ao mesmo tempo, para suprimir a influência de ruídos de alta frequência, um filtro passa-baixa RC precisa ser adicionado antes da amostragem do ADC. A frequência de corte do filtro passa-baixa deve ser selecionada de acordo com a largura de banda do sinal. Por exemplo, se a largura de banda do sinal for de 100 Hz, a frequência de corte pode ser definida para 100 Hz ou ligeiramente superior, como 1 kHz. Se R2 for 1,5K e C1 for 100nF, então a frequência de corte fc será aproximadamente igual a 1KHz.
LEIA MAIS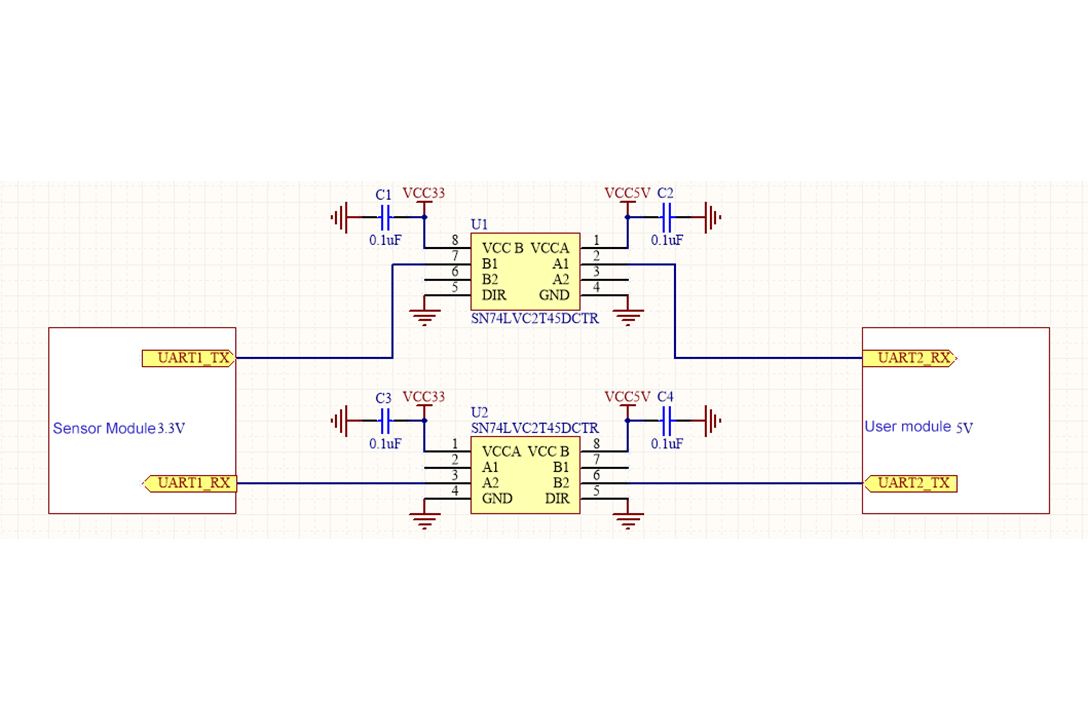
Se a comunicação entre o módulo sensor e o sistema do usuário for realizada por meio de UART, SPI ou métodos de E/S, geralmente, o nível de tensão da interface do módulo sensor é de 3,3 V, e o nível de tensão do sistema do usuário também é de 3,3 V. Normalmente, um método de conexão direta é viável. No entanto, se o nível de tensão da interface do sistema do usuário for de 1,8 V ou 5 V, quando o módulo interagir com o microcontrolador para troca de dados, devido à incompatibilidade dos níveis de tensão entre as duas partes, podem ocorrer falhas de comunicação, refluxo de corrente, consumo anormal de energia, anomalias de tensão e outros problemas. Este artigo apresentará alguns métodos comuns de correspondência de níveis de tensão, e os usuários poderão escolher o mais adequado de acordo com a situação específica.1. Use chips de conversão de nívelForneça as duas fontes de alimentação de conversão necessárias aos dois lados do chip de conversão e, em seguida, conecte os sinais de entrada e saída necessários da conversão às entradas e saídas do chip. Todas as etapas de conversão são realizadas internamente pelo chip. A figura a seguir mostra o circuito de conversão de nível usando o SN74LVC2T45DCTR.As vantagens desse sistema são a alta velocidade, a grande capacidade de condução e a facilidade de uso. A desvantagem é o custo relativamente elevado.2. Conversão de níveis usando MOSFETs ou transistoresConforme ilustrado na figura abaixo, este é um circuito de conversão de nível bidirecional.Primeiramente, vamos analisar a situação em que os dados são enviados de 3,3 V para 5 V. Quando o terminal UART1_TX está em nível alto, o MOSFET Q1 está em corte (cut-off) e o terminal UART2_RX é conectado à sua tensão de alimentação (pull-up). Quando o terminal UART1_TX está em nível baixo, o MOSFET Q1 conduz e o terminal UART2_RX é conectado ao nível baixo por Q1, completando a conversão de nível.Em segundo lugar, vamos analisar a situação em que os dados são enviados de 5V para 3,3V. Quando o terminal UART2_TX está em nível alto, tanto o MOSFET Q2 quanto o diodo de corpo estão em corte, e o UART1_RX é mantido em nível alto por R3. Quando o UART2_TX emite um nível baixo, o MOSFET não conduz, mas o diodo de corpo do MOSFET leva o UART1_RX para um nível baixo. Nesse ponto, Vgs é maior que a tensão de ativação, e o MOSFET conduz, reduzindo ainda mais a tensão do UART1_RX.Os MOSFETs também podem ser substituídos por transistores.A vantagem dessa solução é o seu baixo custo, enquanto a desvantagem é que a taxa de transmissão de dados geralmente não pode exceder 400 kbps.3. Utilizando resistores para divisão de tensão para converter níveisEsta solução utiliza apenas um tipo de componente - resistores, conforme mostrado na figura abaixo. Quando o módulo de nível 3,3V envia dados para a direita, ele passa apenas pelo resistor limitador de corrente, e o nível na extremidade receptora do cliente está dentro da faixa. Quando o cliente de nível 5V envia dados para a esquerda, ele usa dois resistores para dividir a tensão, e a tensão na extremidade receptora à esquerda é 5V * 2K / (1K + 2K) ≈ 3,3V.A vantagem dessa solução é o custo extremamente baixo e a facilidade de layout para placas de circuito impresso. A desvantagem é a baixa capacidade de transmissão, que impede atingir velocidades muito altas. Geralmente, a taxa de transmissão aplicada dessa forma não ultrapassa 100 kbps.
LEIA MAIS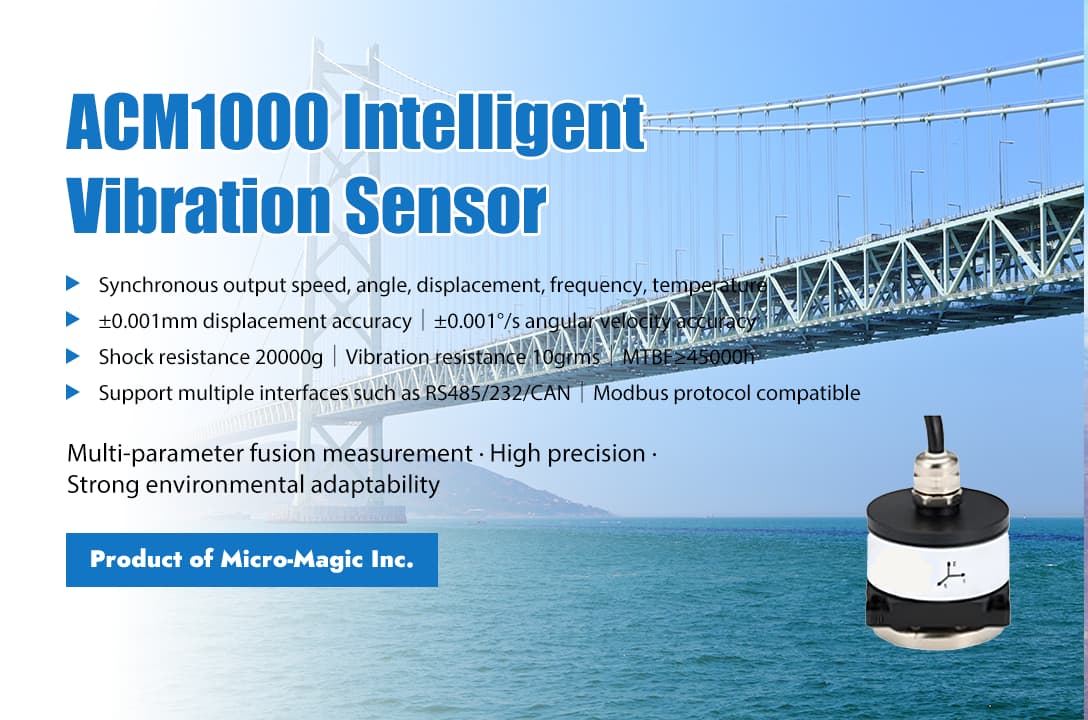
Obtenha rapidamente as informações do produto em um minuto. No campo da automação industrial e monitoramento inteligente, a coleta precisa de dados e a análise confiável do status dos equipamentos são fundamentais para garantir a segurança e a eficiência da produção. ACM1000 digital sensor de vibração MEMS lançado por Micro-Magic IncTornou-se uma escolha ideal na área de monitoramento de vibrações devido à sua alta precisão, saída multiparamétrica e forte adaptabilidade ambiental. O ACM1000 adota um sensor MEMS triaxial de baixo ruído, baixa deriva e baixo consumo de energia, com características de alta frequência e baixo ruído, sendo particularmente adequado para aplicações de medição de vibração de alta resolução. Ele pode detectar falhas em máquinas o mais cedo possível em aplicações de monitoramento do estado do equipamento. O produto não só apresenta excelente desempenho, como também possui consumo de energia extremamente baixo. Além disso, este sensor pode fornecer medições de inclinação precisas e confiáveis em ambientes de alto impacto e alta vibração, sem causar saturação do sensor. Os principais aspectos do produto ACM1000 incluem:1.medição integrada de múltiplos parâmetrosO ACM1000 pode fornecer simultaneamente dados de velocidade de vibração (0-50 mm/s), ângulo de vibração (0-180°), amplitude (deslocamento de 0-30 mm), frequência de vibração (1-100 Hz) e temperatura em três eixos (X, Y, Z), atendendo plenamente aos requisitos de monitoramento do estado de vibração do equipamento.2.Alta precisão e baixo ruídoAo utilizar tecnologia de filtragem digital e sensores capacitivos de silício monocristalino, a interferência de ruído é efetivamente reduzida, e a precisão da medição atinge: Velocidade de vibração: ±1mm/s; Ângulo de vibração: ±0,001°/s; Deslocamento de vibração: ± 0,001mm.3.Design durável de nível industrialAmpla faixa de temperatura (-40℃ a +85℃), adequada para ambientes extremos. Resistente a impactos de até 20.000 g e vibrações de até 10 g/ms, atendendo aos requisitos de cenários industriais severos. Tempo médio entre falhas ≥ 45.000 horas para garantir a operação estável e confiável do sistema.4.Configuração flexível e fácil integraçãoSuporta múltiplas interfaces como RS232/RS485/TTL/RS422/CAN, compatível com o protocolo Modbus. Permite configurar códigos de endereço (0x01~0xFF), suportando redes com múltiplos sensores e possibilitando monitoramento multiponto. Possui base magnética integrada e furos para montagem com parafusos, facilitando a instalação. Monitore com precisão cada vibração, previna problemas antes que eles ocorram e ajude a aprimorar a inteligência industrial. Escolha o ACM1000 Equipe seu equipamento com o "Olho Inteligente"! ACM-1000Seja qual for a sua necessidade, a Micro-Magic está ao seu lado. --
LEIA MAIS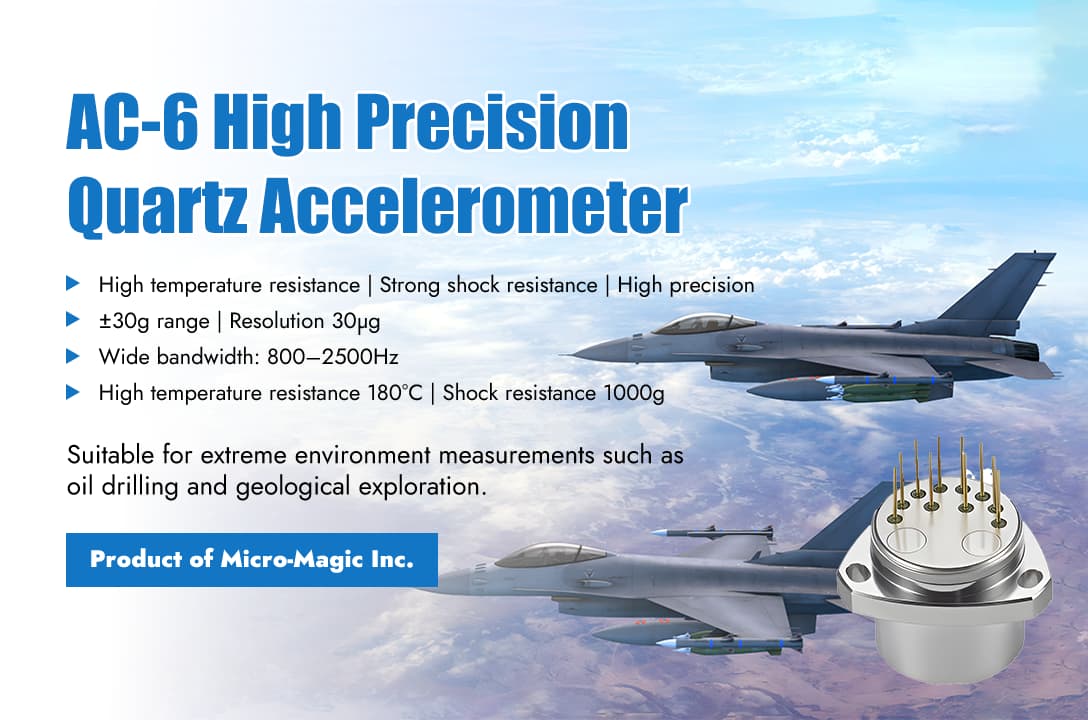
Em setores onde precisão, confiabilidade e adaptabilidade a ambientes de alta temperatura e vibração são essenciais, o AC-6 série de alto desempenho acelerômetros de flexão de quartzode Micro-Magic Inc Sem dúvida, trata-se de um produto revolucionário. Projetado especificamente para os ambientes mais desafiadores, com altas temperaturas e resistência à vibração, este acelerômetro avançado é a escolha ideal para perfuração de petróleo e gás, exploração geofísica e outras áreas, graças à sua precisão e estabilidade incomparáveis.O acelerômetro flexível de quartzo AC-6 adota um design exclusivo de miniaturização, resistência a altas temperaturas e vibrações, tecnologia de encapsulamento avançada e circuito dedicado. Os usuários podem selecionar o resistor de amostragem apropriado por meio de cálculos para obter uma saída de alta precisão. Além disso, de acordo com as necessidades do usuário, sensores de temperatura integrados são utilizados para compensar valores locais e fatores de escala, reduzindo o impacto da temperatura ambiente. Como o AC-6 resolve os problemas de estabilidade e confiabilidade em ambientes de alta temperatura?Para solucionar o problema da baixa vida útil da sonda do acelerômetro em altas temperaturas, o processo de conexão foi aprimorado utilizando-se fios de ouro para conectar o terminal à película banhada a ouro no pêndulo de quartzo.Para o circuito servo, adota-se um processo de circuito integrado híbrido de película espessa com múltiplos chips. O substrato utilizado é cerâmica de óxido de alumínio e o condutor é ouro metálico, o que resolve o problema da estabilidade a longo prazo em altas temperaturas e apresenta baixa margem de erro.Na fase de testes, para atender ao ambiente de trabalho de alta temperatura da perfilagem de petróleo, o acelerômetro foi submetido a um envelhecimento em alta temperatura a 180°C por mais de 96 horas para garantir a estabilidade a longo prazo durante a operação em alta temperatura. O AC-6 também possui as seguintes características significativas:ØTanto os testes estáticos quanto os dinâmicos podem alcançar medições de alta precisão, com estabilidade de viés (1σ, um mês) ≤ 150 μg e resolução de até 30 μg.ØA faixa de medição atinge ±30g, atendendo aos requisitos de medição de aceleração em ambientes extremos. Largura de banda de 800~2500Hz, adequada para cenários de medição dinâmica de alta frequência.ØA capacidade antivibração atinge 25G (20~2000Hz) e a capacidade anti-impacto é de 1000g (meia onda senoidal de 0,5ms), garantindo uma operação estável em condições adversas. O AC-6 acelerômetro de quartzo O AC-6 tornou-se um produto de referência na área de medição industrial devido à sua alta precisão, alta confiabilidade e excelente adaptabilidade a altas temperaturas e ambientes severos. Sua tecnologia consolidada e ampla gama de aplicações validam seu desempenho excepcional. Seja para testes estáticos em ambientes extremos ou testes dinâmicos de alta frequência, o AC-6 oferece aos usuários a capacidade de realizar medições precisas e confiáveis. soluções confiáveis.
LEIA MAIS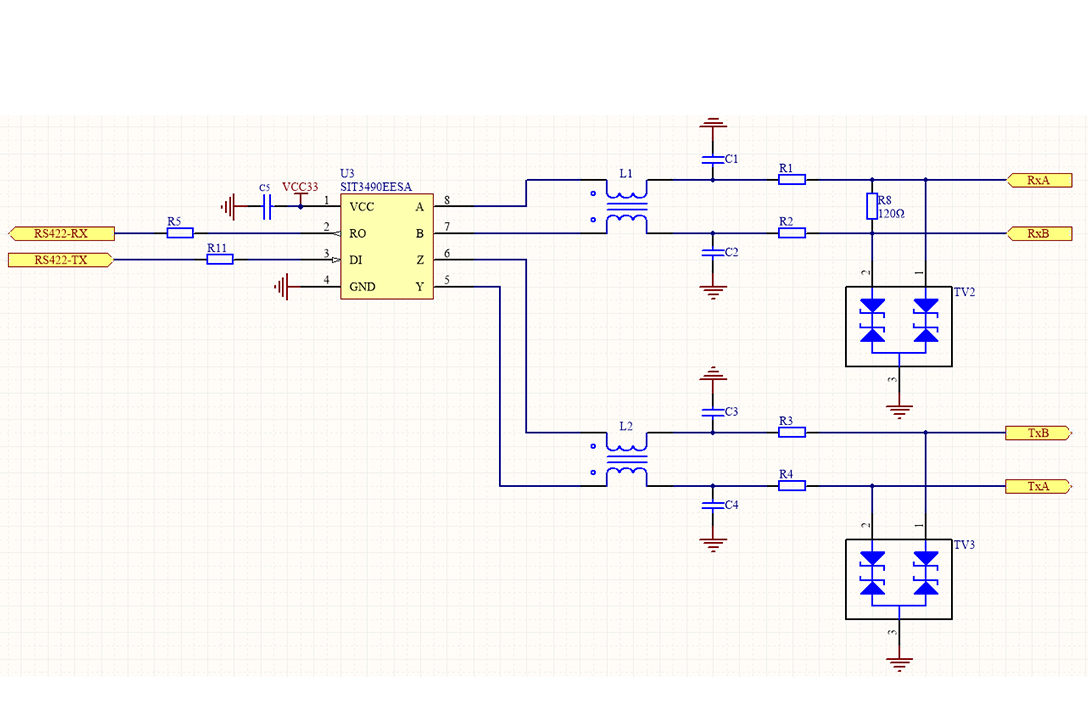
1. Princípio de comunicação RS422:(1) Modo de operação RS422: O RS422 suporta o modo de comunicação full-duplex, ou seja, os dados podem ser transmitidos bidirecionalmente ao mesmo tempo, isto é, dois pares de linhas diferenciais são usados para envio e recebimento respectivamente, o que melhora a eficiência e a flexibilidade da comunicação.(2) Nível de sinal: O RS422 utiliza sinal diferencial para transmitir dados, ou seja, duas linhas de sinal (uma positiva e outra negativa) são usadas para transmitir dados. Possui forte capacidade anti-interferência e permite comunicação de longa distância e alta velocidade. Seu padrão de nível de sinal diferencial é o seguinte:① Transmissor: Ao transmitir o sinal lógico "1", a diferença de tensão entre a linha A e a linha B é de +2V a +6V; ao transmitir o sinal lógico "0", a diferença de tensão entre a linha A e a linha B é de -2V a -6V.② Receptor: Pode reconhecer tensões diferenciais tão baixas quanto ±200mV. Quando a tensão da linha A for superior à tensão da linha B em mais de 200mV, é reconhecida como lógica "1"; quando a tensão da linha A for inferior à tensão da linha B em mais de 200mV, é reconhecida como lógica "0".(3) Distância de transmissão: Com uma taxa de transmissão de 115200 baud, a distância máxima de transmissão do RS485 é geralmente de cerca de 1200 metros. Normalmente, a taxa de transmissão é inversamente proporcional à distância de transmissão, mas a distância real pode variar devido aos seguintes fatores:① Qualidade da linha de transmissão: O par trançado blindado de alta qualidade pode reduzir a atenuação e a interferência do sinal e estender a distância de transmissão;② Interferência eletromagnética ambiental: Um ambiente com forte interferência eletromagnética reduzirá a distância de transmissão;③ Resistência de adaptação de terminais: A instalação correta da resistência de terminais (geralmente 120 ohms) pode reduzir a reflexão do sinal, garantir a integridade do sinal e melhorar a qualidade da comunicação. Se for necessária uma distância maior, considere reduzir a taxa de transmissão (baud rate) ou usar um repetidor.(4) Capacidade de carga do transmissor: Um driver RS422 pode controlar até 10 receptores.(5) Método de conexão do resistor de adaptação de impedância: O RS422 pode ser conectado sem resistor de adaptação de impedância quando a distância for curta (geralmente não superior a 300 metros). Ao comunicar em longas distâncias, um resistor de 120 ohms pode ser conectado na extremidade receptora do sinal como resistor de adaptação de impedância. O resistor de adaptação de impedância pode absorver as ondas refletidas na rede e aumentar efetivamente a intensidade do sinal. (6)Proteção do circuito RS422 e supressão de interferências: Geralmente, são necessárias proteção antiestática (ESD), proteção contra sobrecorrente e supressão de ruído de modo comum. O princípio elétrico é mostrado na figura abaixo: Proteção antiestática (ESD): Conecte os diodos TVS ao terra nas linhas diferenciais A e B, respectivamente, para evitar interferência eletrostática no circuito subsequente e danos aos componentes.Proteção contra limitação de corrente: Conecte um resistor de baixa resistência em série nas linhas diferenciais A e B para evitar curto-circuito na linha de sinal ou sobrecorrente que danifique o chip de interface.Supressão de ruído de modo comum: Conecte os indutores de modo comum L1 e L2 em série nas linhas diferenciais A e B para suprimir a interferência de modo comum na linha e melhorar a capacidade anti-interferência do sistema. A faixa de seleção da impedância do indutor de modo comum é de 120 Ω/100 MHz a 2200 Ω/100 MHz, sendo o valor típico de 1000 Ω/100 MHz.As linhas diferenciais A e B de envio e recepção são conectadas ao terra e a capacitores para fornecer um caminho de retorno de baixa impedância para supressão de interferências e ruído de alta frequência em modo comum. A faixa de seleção do valor da capacitância é de 22 pF a 1000 pF, sendo o valor típico de 100 pF.2. Precauções para uso no local:(1) As linhas de sinal RS422 não podem ser encaminhadas juntamente com linhas de energia forte, e o princípio de separação de eletricidade forte e fraca deve ser seguido.(2) O método correto de conexão das linhas de sinal e das linhas de terra é o seguinte: as linhas A e B da extremidade transmissora devem ser conectadas às linhas A e B da extremidade receptora, e a linha de terra também deve ser conectada. O terra do sinal pode ser um par trançado não blindado adicional ou a camada de blindagem de um par trançado blindado. O barramento RS422 deve ser aterrado de forma confiável em um único ponto, ou seja, só pode haver um ponto aterrado em todo o barramento RS422, e não múltiplos pontos, pois o objetivo do aterramento é manter a tensão no fio terra (geralmente o fio blindado é usado como fio terra) consistente para evitar interferência de modo comum. Se vários pontos forem aterrados, isso será contraproducente.(3) Interferência de sinal causa comunicação instável e soluções: Se ocasionalmente não houver conexão de comunicação no local, isso pode ocorrer devido à interferência no sinal, afetando assim a continuidade do sinal. Isso requer o uso de cabos de par trançado blindados para transmissão de longa distância e um resistor de adaptação de impedância de 120 ohms conectado em paralelo no terminal receptor.(4) Seleção de cabo blindado: Opte por usar cabos de par trançado blindado de categoria 5e comuns, ou seja, cabos de rede. 3. Problemas comuns e soluções na comunicação RS422: ProblemaPossível causaSoluçãoFalha na comunicaçãoLinha erradaCertifique-se de que A+ e B- estejam conectados corretamente. Perda de dadosA distância de transmissão é muito longa ou a taxa é muito alta.Reduza a taxa de transmissão ou use um amplificador de relé.Interferência severa Interferência eletromagnética Utilize cabo de par trançado blindado e assegure um bom aterramento. Reflexão do sinalNenhuma correspondência de terminalAdicionar 120Ω resistor terminal no final do barramentoAnomalia na comunicação entre múltiplos dispositivosExceder o número máximo de dispositivos receptores.Reduza o número de terminais de recepção ou utilize RS-485 em vez disso.
LEIA MAIS
Sensores de velocidade das rodas (ou sensores de velocidade das rodas) são frequentemente usados como sensores auxiliares em sistemas de navegação inercial (INS) para melhorar a precisão da navegação e suprimir erros acumulados dos sensores inerciais. O sensor de velocidade da roda calcula a velocidade longitudinal do veículo medindo a velocidade da roda (combinada com a correção do raio do pneu e da taxa de deslizamento), fornecendo informações de velocidade independentes. Quando os sinais de GPS são perdidos (como em túneis ou garagens subterrâneas), o INS pode estimar continuamente a posição do veículo por meio de estimação de posição, combinando os dados de velocidade do sensor de velocidade da roda e comparando-os com os resultados da integração do acelerômetro do INS para corrigir o erro de velocidade. No cálculo da direção, o sensor de velocidade da roda pode calcular indiretamente a taxa de variação do ângulo de direção medindo a diferença de velocidade entre as rodas esquerda e direita (diferença de velocidade da roda), fornecendo compensação para a calibração do ângulo de direção da navegação inercial.Tomando como exemplo a mudança do ângulo de direção, este artigo apresenta brevemente como calcular indiretamente a taxa de variação do ângulo de direção através dos dados obtidos do velocímetro da roda. 2.Fatores que afetam a precisão da medição do velocímetro da roda e correção do algoritmo. Em aplicações práticas, os seguintes problemas podem levar a dados de medição imprecisos do medidor de velocidade da roda, afetando a compensação de erro do ângulo de azimute no INS.um) Faixa BA distância entre eixos real pode variar devido à carga ou à deformação da suspensão e requer calibração regular. A fórmula acima pressupõe que as rodas esquerda e direita sejam simétricas, portanto, o modelo precisa ser ajustado para veículos assimétricos.b) Compensação de deslizamento e erroEm superfícies molhadas e escorregadias ou em ambientes fora de estrada, ou quando o veículo acelera ou freia rapidamente, pode ocorrer deslizamento dos pneus, resultando em uma diferença na velocidade das rodas que não corresponde à velocidade angular real. Portanto, é necessário combinar os dados de aceleração e velocidade angular da IMU (Unidade de Medição Inercial) para detectar o estado de deslizamento; ajustar dinamicamente o peso do sensor de velocidade da roda por meio de um algoritmo de fusão multissensor (algoritmo do filtro de Kalman) para reduzir o impacto do deslizamento na navegação. 3. Casos de uso reais O I3500 é um sistema de navegação integrado (GNSS/INS) produzido pela Micro-Magic Inc., composto por sensores MEMS de alto desempenho, sistemas GNSS de alta precisão e microprocessadores de alto desempenho. Pode ser conectado a um odômetro externo, DVL e outras informações auxiliares de navegação, e com algoritmos de navegação integrados de alta confiabilidade, pode fornecer informações em tempo real, como velocidade, posição e atitude da aeronave. Entrada/saída de dadosParâmetrosDescreverSaída de dadosProtocolo binário NMEA/RTCM/Novtel SPANConteúdo dos dadosÂngulo de Euler, velocidade, posição, aceleração, velocidade angularAlgoritmo de FusãoFiltro de Kalman EstendidoSensor externoOdômetro, GNSS, DTUÍndice de precisão de navegação integradoPosiçãoPrecisão de posicionamentoPrecisão de velocidadeTom/RtudoAprecisão Acesso ao odômetro1cm0,03 m/s0,1°1m0,1 m/s0,1°6m0,1 m/s0,2° Conclusão O indicador de velocidade da roda complementa o sistema de navegação inercial, fornecendo informações independentes de velocidade e melhorando significativamente a confiabilidade da navegação de veículos em ambientes complexos. Seus principais valores se refletem em:um. Precisão a curto prazo: dados de alta frequência suprimem o acúmulo de erros do sistema de navegação inercial (INS).b. Projeto redundante: Mantém a capacidade básica de navegação em caso de falha do GPS.c. Relação custo-benefício: Melhoria significativa no desempenho da navegação alcançada a um custo menor.No futuro, com o avanço de algoritmos de fusão multissensor, como a filtragem assistida por aprendizado profundo, a aplicação de sensores de velocidade das rodas em sistemas de direção autônoma e não tripulados será ainda mais aprofundada.I3500Sistema de navegação inercial I3500 com giroscópio MEMS de 3 eixos de alta precisão I3700Módulo de rastreamento GPS agrícola de alta precisão, consumo, sistema de navegação inercial, MTK, RTK, GNSS, antena RTK, algoritmo RTK.
LEIA MAIS
"É apresentada uma análise aprofundada dos métodos de teste para o viés (viés zero) e o fator de escala de acelerômetros flexíveis de quartzo, incluindo técnicas especializadas como o teste de rolamento de quatro pontos e o teste de dois pontos, bem como a fórmula de cálculo para a sensibilidade à temperatura. Isso é aplicável a aplicações de alta precisão, como navegação inercial e espaçonaves."O viés (viés zero) e o fator de escala dos acelerômetros flexíveis de quartzo determinam diretamente a precisão da medição e a estabilidade a longo prazo do acelerômetro, especialmente em cenários de aplicação de alta precisão, como navegação inercial e controle de atitude. Portanto, são dois indicadores-chave de desempenho para a avaliação de acelerômetros de quartzo. A importância fundamental do viés (viés zero) reside no erro inerente do sistema do acelerômetro, que leva diretamente ao desvio fundamental de todos os resultados de medição. Por exemplo, se o viés zero for de 1 mg, o valor medido incorporará esse erro, independentemente da aceleração real. O viés zero também sofre deriva com fatores como tempo, temperatura e vibração (estabilidade do viés zero). Em sistemas de navegação inercial, a deriva do viés zero é continuamente amplificada por meio de operações de integração, resultando em erros cumulativos de posição e velocidade. As características de temperatura dos materiais de quartzo também podem causar a variação do viés zero com a temperatura (coeficiente de temperatura do viés zero), sendo necessários algoritmos de compensação de temperatura para suprimir esse efeito em aplicações de alta precisão. O fator de escala refere-se à relação proporcional entre o sinal de saída de um acelerômetro e a aceleração de entrada real. O erro no fator de escala pode levar diretamente à distorção proporcional dos resultados da medição. A estabilidade do fator de escala afeta diretamente o desempenho do sistema em ambientes de alta faixa dinâmica ou temperatura variável. Na operação de integração da aceleração em sistemas de navegação inercial, o erro do fator de escala será integrado duas vezes, amplificando ainda mais o erro de posição. Portanto, a razão pela qual o viés e o fator de escala se tornaram indicadores-chave de desempenho de acelerômetros flexíveis de quartzo é que ambos são fontes fundamentais de erro e restrições essenciais à estabilidade a longo prazo. Em aplicações de nível de sistema, o desempenho desses dois parâmetros determina diretamente se o acelerômetro pode atender aos requisitos de alta precisão e alta confiabilidade, especialmente em cenários como direção autônoma, espaçonaves, navegação submarina, etc., onde a tolerância a erros é zero. Oteste de viésO teste pode ser realizado por dois métodos: teste de rolamento de quatro pontos (posições de 0°, 90°, 180° e 270°) ou teste de dois pontos (posições de 90° e 270°). O teste do fator de escala pode ser realizado por três métodos: teste de rolagem de quatro pontos (posições de 0°, 90°, 180° e 270°), teste de dois pontos (posições de 90° e 270°) e teste de vibração. Tomando como exemplo o método de teste de rolamento de quatro pontos, este artigo explica como obter o viés e o fator de escala de um sensor de aceleração. 1.Métodos de teste para viés e fatores de escala: um)Instale o acelerômetro em uma bancada de testes específica (cabeçote indexador de múltiplos dentes).b)Inicie a bancada de testes.c)Gire a bancada de testes no sentido horário até a posição de 0°, estabilize-a e registre a saída de múltiplos conjuntos de produtos testados de acordo com a frequência de amostragem especificada. Considere a média aritmética como o resultado da medição;d)Gire a bancada de testes no sentido horário até a posição de 90°, estabilize-a e registre a saída de múltiplos conjuntos de produtos testados de acordo com a frequência de amostragem especificada. Considere a média aritmética como o resultado da medição;e)Gire a bancada de testes no sentido horário até a posição de 180°, estabilize-a e registre a saída de múltiplos conjuntos de produtos testados de acordo com a frequência de amostragem especificada. Considere a média aritmética como o resultado da medição;f)Gire a bancada de testes no sentido horário até a posição de 270°, estabilize-a e registre a saída de múltiplos conjuntos de produtos testados de acordo com a frequência de amostragem especificada. Considere a média aritmética como o resultado da medição;g)Gire a bancada de testes no sentido horário até a posição de 360°, depois no sentido anti-horário para obter os ângulos de rotação de 270°, 180°, 90° e 0°. Após a estabilização, registre a saída de múltiplos conjuntos de produtos testados de acordo com a frequência de amostragem especificada e calcule a média aritmética como resultado da medição.h)Calcule o viés e o fator de escala.do produto testado usando as seguintes fórmulas (1) e (2).K0 = -------------------------------------- (1) K1 =-------------------------------------- (2) Onde:K0 -------ViésK1 -------Fator de escala A média total das leituras direta e inversa na posição 0° A leitura média total da rotação para frente e para trás na posição de 90° --- Leitura média total da rotação para frente e para trás na posição de 180° --- Média total das leituras para rotação direta e inversa na posição de 270° 2.Método de teste para sensibilidade à temperatura de polarização e sensibilidade à temperatura do fator de escalaum)Inicie a bancada de testes.b)Calcule o viés e os fatores de escala em cada ponto de temperatura usando as fórmulas (1) e as fórmulas (2) à temperatura ambiente, à temperatura operacional limite superior especificada pelo acelerômetro e à temperatura limite inferior especificada pelo acelerômetro.c)Calcule osensibilidade à temperaturado acelerômetro usando as seguintes fórmulas (3) e (4): ---------------------(3)onde:Sensibilidade à temperatura de polarização----Viés da temperatura limite superior do sensor----Viés da temperatura ambiente do sensor-----Desvio da temperatura limite inferior do sensorTemperatura limite superiorTemperatura ambienteTemperatura limite inferior ---------------------(4)Onde:Sensibilidade à temperatura do fator de escalaFator de escalaFator de escala para a temperatura limite superior do sensorFator de escala da temperatura ambiente do sensorFator de escala para a temperatura limite inferior do sensorTemperatura limite superiorTemperatura ambienteTemperatura limite inferiorAC-1Acelerômetro flexível de quartzo AC-4Acelerômetro flexível de quartzo
LEIA MAISDeixe um recado
Escaneie para o WeChat :