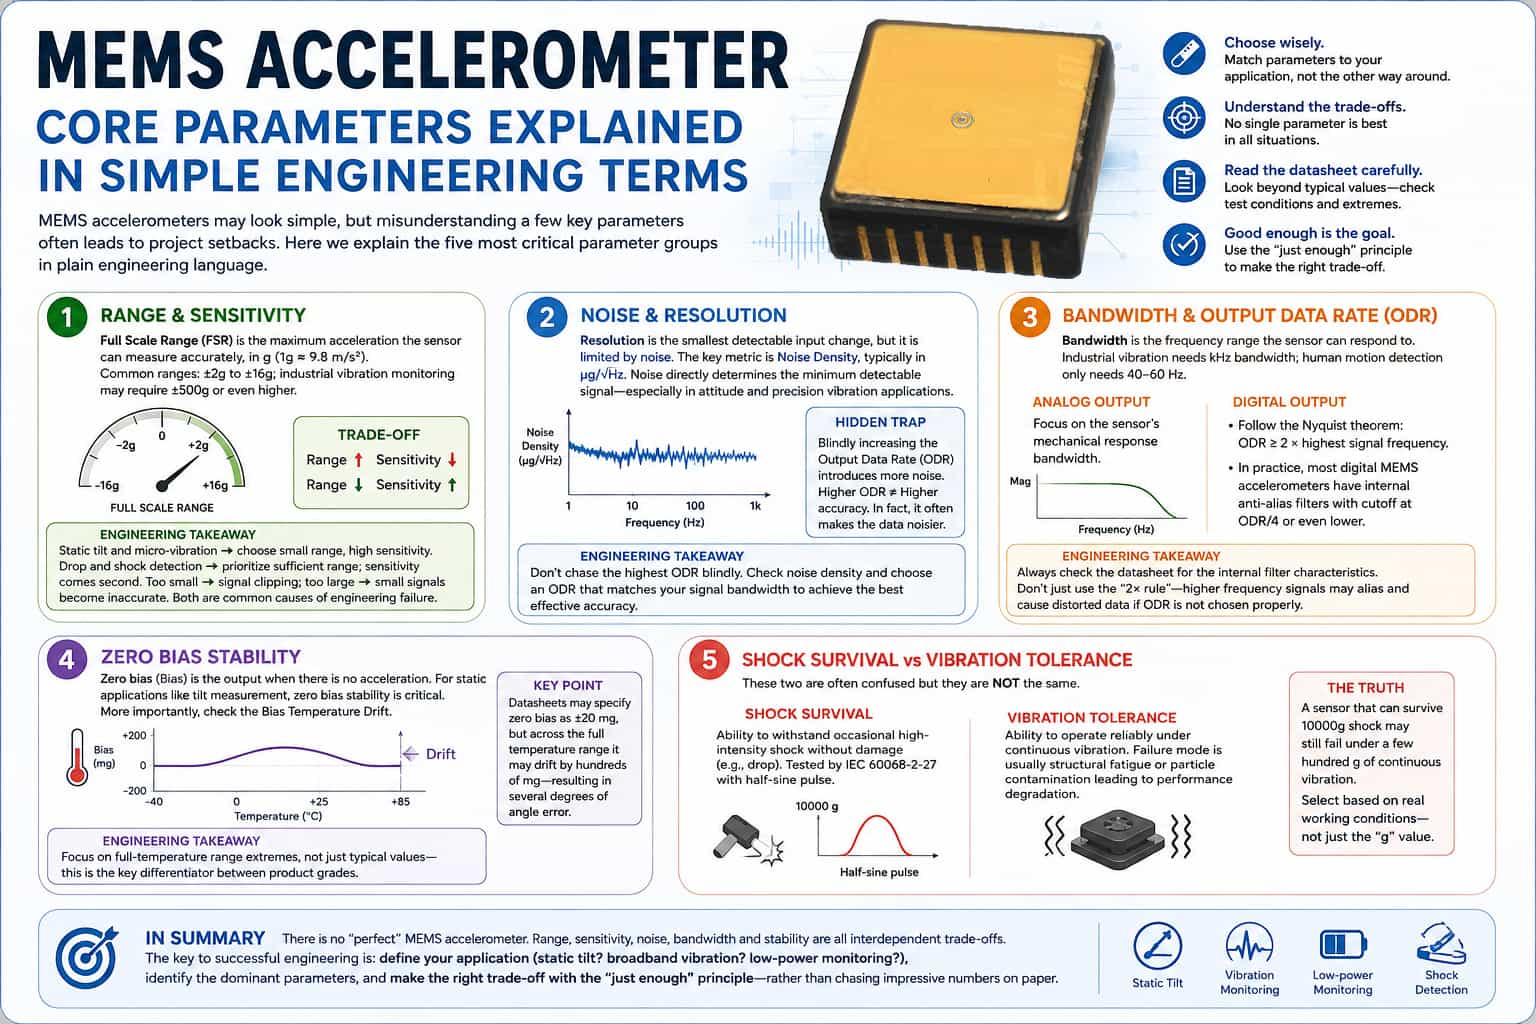
Embora os acelerômetros MEMS possam parecer simples durante o processo de seleção em engenharia, mal-entendidos sobre alguns parâmetros essenciais frequentemente levam a contratempos dispendiosos. A seção a seguir explica os cinco conjuntos de parâmetros mais críticos usando terminologia de engenharia, evitando teorias excessivamente abstratas. **Amplitude e Sensibilidade Completas** A faixa de escala completa refere-se à aceleração máxima que um sensor pode medir com precisão, normalmente expressa em *g* (onde 1*g* ≈ 9,8 m/s²). Aplicações padrão geralmente variam de ±2*g* a ±16*g*, enquanto o monitoramento de vibração industrial pode exigir ±500*g* ou mais. A faixa de medição e a sensibilidade são geralmente inversamente proporcionais; uma faixa de medição maior implica em menor sensibilidade a sinais fracos.A lógica de seleção é simples: escolha uma faixa de medição baixa e alta sensibilidade para medições de inclinação estática ou monitoramento de microvibrações; por outro lado, priorize uma faixa de medição suficiente para detecção de quedas ou impactos, onde a sensibilidade é uma preocupação secundária. Selecionar uma faixa de medição muito baixa leva ao recorte do sinal, enquanto uma faixa muito alta resulta em baixa precisão para sinais pequenos — ambos os cenários são causas comuns de falhas em projetos de engenharia. **Ruído e Resolução** A resolução representa a menor variação de entrada que um sensor consegue distinguir, porém é limitada pelo ruído. A métrica chave aqui é a densidade espectral de ruído, tipicamente medida em µg/√Hz. O ruído determina diretamente o sinal mínimo detectável; em aplicações como sensoriamento de atitude e monitoramento preciso de vibrações, os níveis de ruído merecem maior atenção do que a resolução. Um erro comum em engenharia é o aumento indiscriminado da Taxa de Dados de Saída (ODR), o que introduz mais ruído. Muitos desenvolvedores levam a ODR ao seu máximo, apenas para descobrir que os dados resultantes estão repletos de ruído; a causa principal é que taxas de amostragem mais altas frequentemente degradam a precisão efetiva. **Largura de banda e taxa de dados de saída (ODR)** A largura de banda define a faixa de frequência dos sinais de entrada aos quais o sensor pode responder. O monitoramento de vibrações industriais requer uma largura de banda de vários quilohertz, enquanto 40–60 Hz são suficientes para o rastreamento de movimentos humanos. Para saídas analógicas, o foco está na largura de banda de resposta mecânica do sensor; para saídas digitais, aplica-se o teorema de amostragem de Nyquist — o que significa que a taxa de detecção de sinal (ODR) deve ser pelo menos o dobro da frequência mais alta do sinal. Uma questão mais sutil na prática da engenharia é que a frequência de corte do filtro anti-aliasing interno da maioria dos acelerômetros MEMS digitais é apenas um quarto (ou menos) da ODR. Se a ODR for selecionada com base apenas na regra "2x" durante o projeto mecânico, o aliasing de sinais de alta frequência resultará diretamente em distorção dos dados. Sempre consulte as características do filtro na folha de dados em vez de confiar em fórmulas teóricas. Estabilidade do viés O termo "bias" refere-se ao valor de saída na ausência de aceleração. Para aplicações estáticas, como detecção de inclinação, a estabilidade do bias é de suma importância. Ainda mais crítica é a deriva do bias em função da temperatura. Alguns dispositivos podem especificar um bias de ±20 mg em suas fichas técnicas, mas apresentar deriva de centenas de miligramas em toda a faixa de temperatura — um erro que se traduz em um desvio de vários graus no ângulo. Este é um diferencial fundamental entre os diferentes níveis de qualidade do produto; é preciso focar nos valores extremos em toda a faixa de temperatura, em vez dos valores típicos. Limite de choque vs. Tolerância à vibração Esses parâmetros são facilmente confundidos. A resistência a choques refere-se à capacidade de suportar impactos ocasionais de alta intensidade (como quedas) sem sofrer danos; a norma de teste é a IEC 60068-2-27, que utiliza um pulso semissenoidal. A tolerância à vibração, por outro lado, diz respeito à capacidade de operar de forma confiável a longo prazo sob vibração contínua, onde os modos de falha incluem fadiga estrutural ou degradação do desempenho causada por contaminação por partículas. Os dois não são intercambiáveis; um sensor capaz de suportar um choque de 10.000 g pode falhar sob vibração contínua de apenas algumas centenas de g. A seleção deve ser baseada no ambiente operacional real, em vez de simplesmente priorizar a classificação de "g" mais alta. Em resumo, não existe um "parâmetro universal" para a seleção de acelerômetros MEMS; os fatores de alcance, sensibilidade, ruído, largura de banda e estabilidade envolvem compensações inerentes. A implementação bem-sucedida em engenharia depende da definição clara do cenário de aplicação (por exemplo, inclinação estática, vibração de banda larga ou monitoramento de baixa potência), da identificação dos parâmetros dominantes e da tomada de decisões com base no princípio da "suficiência", em vez de buscar especificações impressionantes no papel.
LEIA MAIS
Os acelerômetros MEMS evoluíram de acessórios eletrônicos de consumo para uma família diversificada de sensores que abrangem aplicações industriais, automotivas e até mesmo de navegação. Na ausência de padrões unificados em toda a indústria, eles são normalmente categorizados por desempenho — variando de baixo a alto — em grau de consumo, grau industrial/automotivo, grau tático e grau de navegação/militar. As principais diferenças entre esses graus residem em métricas-chave, como densidade de ruído, estabilidade de polarização e deriva de temperatura; esses parâmetros determinam diretamente sua adequação para casos de uso específicos. Os acelerômetros de consumo oferecem baixo custo e baixo consumo de energia, geralmente apresentando faixas de medição de ±1g a alguns g e larguras de banda relativamente estreitas. Com menor repetibilidade de polarização (tipicamente em torno de 25 mg), eles são usados principalmente em aplicações de detecção de movimento que não exigem alta precisão, como rotação da tela de smartphones, contagem de passos e controladores de jogos. Dispositivos de grau industrial e automotivo oferecem melhorias de desempenho de dez a cem vezes, com repetibilidade de polarização típica atingindo 0,25 mg e densidade de ruído tão baixa quanto 25 μg/√Hz. Eles abrangem uma faixa de medição mais ampla — de ±2 g para detecção de inclinação a ±40 g para estabilização de plataforma — com alguns modelos atingindo até ±500 g para monitoramento de vibração. Esses dispositivos geralmente utilizam encapsulamento hermético para garantir operação confiável em uma ampla faixa de temperatura, de -40 °C a +125 °C. As aplicações típicas incluem monitoramento da integridade estrutural (SHM) para pontes e turbinas eólicas, monitoramento baseado em condição (CBM) para equipamentos de fábrica, inclinômetros e sistemas de controle eletrônico de estabilidade (ESC). Sensores desse grau são essenciais para aplicações que exigem precisão de inclinação melhor que 1°. Os produtos de grau industrial mais recentes também podem incorporar um núcleo de aprendizado de máquina (MLC) integrado para processar algoritmos de inferência diretamente no nível do sensor, permitindo a tomada de decisões locais. Sensores táticos e de navegação priorizam o desempenho máximo para uso em sistemas de navegação aérea, guiamento de armas e navegação inercial submarina; eles apresentam larguras de banda superiores a 300 Hz e devem atender a requisitos extremamente rigorosos de estabilidade a longo prazo e resistência aos efeitos de retificação de vibração. Além disso, acelerômetros especializados de alta aceleração, com alcances que chegam a 320 g ou até mesmo 1000 g, surgiram para cenários de choque extremo, como acionamento de airbags e detecção de colisões de espaçonaves. Em última análise, a seleção de um acelerômetro envolve equilibrar custo e precisão: sensores de consumo atendem à funcionalidade básica ("presença versus ausência"), sensores de uso industrial avaliam a qualidade ("bom versus ruim") e sensores de navegação determinam o sucesso ou o fracasso da missão ("vida versus morte"). Compreender os requisitos reais da aplicação em relação à precisão, faixa de temperatura, confiabilidade e nível de inteligência é fundamental para selecionar o modelo correto.
LEIA MAIS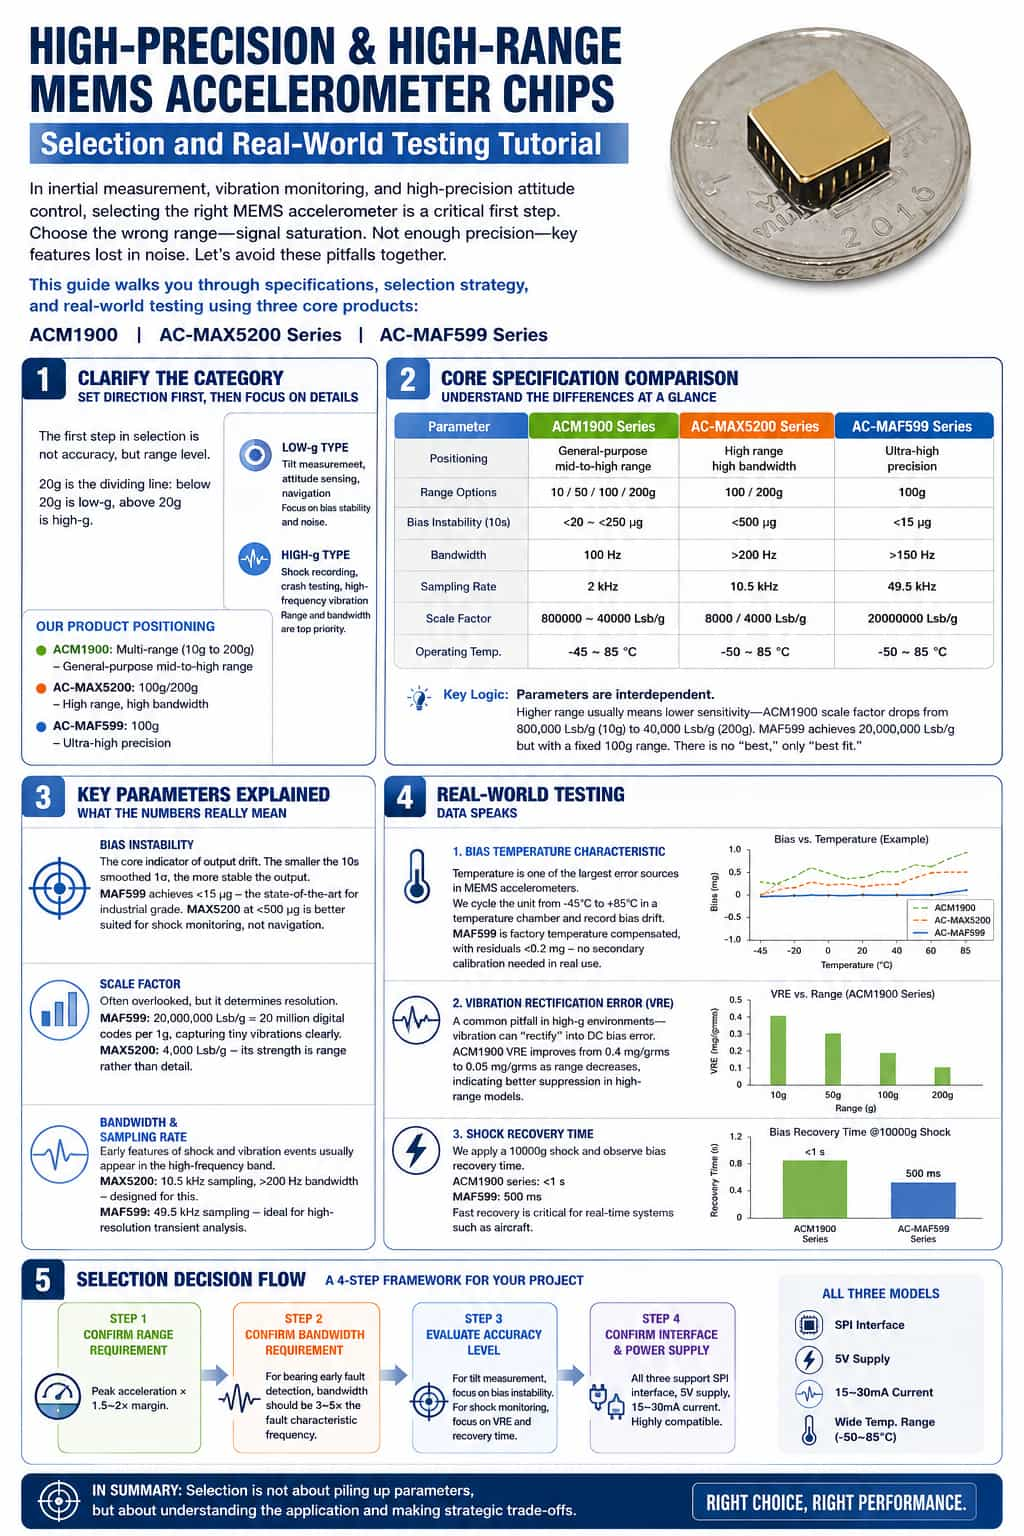
Introdução: Em aplicações como medição inercial, monitoramento de vibração e controle de atitude de alta precisão, selecionar o acelerômetro MEMS correto é frequentemente a etapa crítica que determina o sucesso ou o fracasso de um sistema. Escolher uma faixa de frequência muito baixa leva à saturação e ao recorte do sinal; precisão insuficiente faz com que características importantes sejam mascaradas pelo ruído — esses são problemas que muitos engenheiros já enfrentaram. Hoje, utilizando três produtos principais — as séries ACM1900, AC-MAX5200 e AC-MAF599 — vamos orientá-lo na compreensão das principais especificações técnicas e acompanhá-lo em todo o processo, da seleção aos testes práticos. Esta é mais do que uma simples aula sobre seleção de componentes; é uma metodologia técnica reutilizável. Parte 1: Esclarecendo as Classificações — Defina a Direção Antes de Aprofundar nos Detalhes O primeiro passo na seleção não é analisar a precisão, mas sim a classe da faixa de medição. Os acelerômetros MEMS são normalmente categorizados com 20g como limite: faixas abaixo disso são consideradas de "baixa aceleração" (ou "baixa g"), enquanto as acima são consideradas de "alta aceleração" (ou "alta g"). Tipos de baixa gravidade: Utilizados para detecção de inclinação, sensoriamento de atitude e navegação — onde a estabilidade do viés e o desempenho em relação ao ruído são os testes críticos.Tipos de alta aceleração: Utilizados para registro de choques, testes de colisão e monitoramento de vibrações de alta frequência, onde alcance e largura de banda são as principais prioridades. Relacionando isso às três séries que estamos discutindo hoje:· ACM1900: Abrange diversas faixas de 10g a 200g; um modelo de uso geral para faixas médias a altas.· AC-MAX5200: Faixas de 100g/200g; amplo alcance e alta largura de banda, adequado para monitoramento de choques e vibrações.· AC-MAF599: alcance de 100g; ultra-alta precisão, adequado para navegação inercial e controle de atitude. Esclarecer esse posicionamento garante que o processo de seleção subsequente permaneça no caminho certo. Parte 2: Comparando as especificações principais — Entendendo as diferenças rapidamente Em seguida, passamos aos detalhes técnicos essenciais: uma comparação das especificações dessas três séries de produtos. EspecificaçõesSérie ACM1900Série AC-MAX5200AC-MAF599OrientaçãoUso geral, alcance médio a altoAlto alcance, alta largura de bandaTipo de ultra-alta precisãoOpções de alcance10/50/100/200 g100/200g100 gEstabilidade do viés (décadas)
LEIA MAIS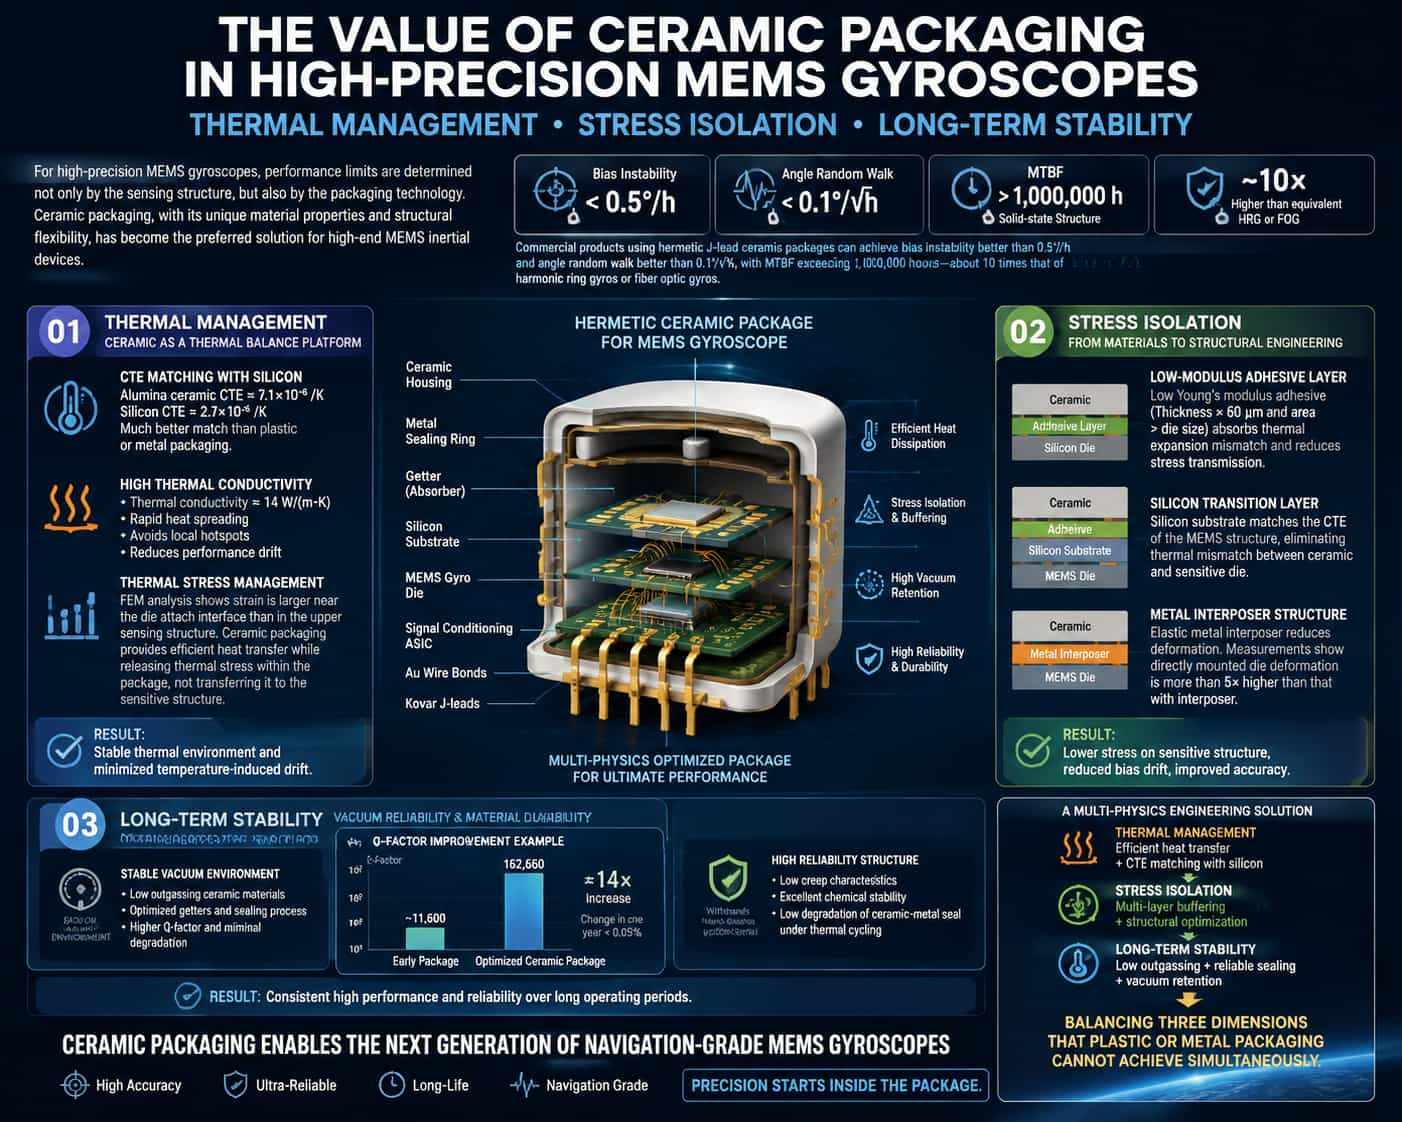
Os limites de desempenho dos giroscópios MEMS de alta precisão são amplamente determinados por suas soluções de encapsulamento, e não apenas pelo projeto da estrutura de sensoriamento. Graças às suas propriedades únicas e flexibilidade estrutural, os encapsulamentos cerâmicos tornaram-se a escolha preferida para dispositivos inerciais MEMS de ponta. Atualmente, os giroscópios MEMS comerciais de alto desempenho que utilizam encapsulamentos cerâmicos herméticos com terminais em J alcançam estabilidade de polarização melhor que 0,5°/h e variação angular aleatória melhor que 0,1°/√h. Sua estrutura de estado sólido proporciona um tempo médio entre falhas (MTBF) superior a um milhão de horas — até dez vezes maior que o de giroscópios com ajuste dinâmico ou giroscópios de fibra óptica com desempenho comparável. Esse nível de desempenho é sustentado pela otimização profunda do encapsulamento cerâmico em três dimensões: gerenciamento térmico, isolamento de tensão e estabilidade a longo prazo. Gestão Térmica: Cerâmica como Plataforma de Equilíbrio Térmico O valor da embalagem cerâmica na gestão térmica é demonstrado principalmente pela excelente correspondência entre seu coeficiente de expansão térmica (CTE) e o do silício. Embora o CTE da cerâmica de alumina (aprox. 7,1 × 10⁻⁶/K) seja diferente do do silício (2,7 × 10⁻⁶/K), a correspondência é significativamente melhor do que a oferecida por embalagens de plástico ou metal. Mais importante ainda, a alta condutividade térmica da cerâmica (aprox. 14 W/(m·K)) permite a rápida dissipação do calor gerado pela estrutura sensora para o ambiente externo, evitando a queda de desempenho causada por pontos quentes localizados. A análise de elementos finitos revela uma distribuição de gradiente distinta de tensão e deformação dentro do chip do giroscópio MEMS: a deformação na estrutura de sensor superior é menor do que a próxima à interface de ligação inferior, e a deformação nos pilares de suporte rígidos e nas bordas do chip é menor do que nas regiões da estrutura da cavidade. Esse padrão destaca um conflito crítico no gerenciamento térmico: embora os materiais de encapsulamento exijam alta condutividade térmica para atingir o equilíbrio térmico, o próprio caminho de condução de calor pode servir como um canal para a transmissão de tensão. O encapsulamento cerâmico resolve esse problema facilitando a condução de calor eficiente e, ao mesmo tempo, empregando projetos estruturais que permitem que a tensão térmica seja parcialmente aliviada no nível do encapsulamento, em vez de ser transmitida diretamente para a estrutura de sensor. Isolamento de tensões: da seleção de materiais à engenharia estrutural. A tensão térmica dentro da embalagem é o principal fator que limita o desempenho dos giroscópios MEMS. Simulações e estudos experimentais indicam que o grau de compatibilidade entre os coeficientes de expansão térmica (CTE) do substrato cerâmico/adesivo e do silício, bem como o módulo de Young do adesivo, influenciam diretamente o nível de tensão térmica dentro da embalagem. A tensão térmica pode ser controlada eficazmente quando o adesivo possui um baixo módulo de Young, a camada adesiva tem uma espessura superior a 60 μm e suas dimensões planas são maiores que as do chip. O mecanismo físico subjacente é que a camada adesiva de baixo módulo atua como um meio de amortecimento; ela absorve a energia de deformação resultante da incompatibilidade de expansão térmica por meio de sua própria deformação, reduzindo assim a tensão transmitida às estruturas sensíveis. Estratégias mais avançadas de isolamento de tensão envolvem projetos estruturais multicamadas. O 214º Instituto da China North Industries Group Corporation (NORINCO) propôs um esquema de encapsulamento de baixa tensão: um substrato de silício é colado à base de uma carcaça de cerâmica, com a estrutura sensível do MEMS e o circuito de processamento de sinal colados ao substrato de silício e conectados eletricamente por meio de fios de ouro. Servindo como camada de transição, o substrato de silício possui um coeficiente de expansão térmica (CTE) idêntico ao da estrutura sensível, eliminando assim os problemas de incompatibilidade térmica que surgiriam do contato direto entre a estrutura sensível e o substrato de cerâmica. Além disso, o uso de um método de colagem localizada em cinco pontos — combinado com a incorporação de pequenas esferas de vidro no adesivo para atuarem como um amortecedor — pode mitigar ainda mais os efeitos da tensão térmica e aumentar a resistência a cargas de alta aceleração (G). Pesquisas internacionais também validaram abordagens semelhantes. Ao instalar um interposer metálico elástico dentro do encapsulamento cerâmico do chip, a deriva térmica do fator de escala e do viés em giroscópios de diapasão foi significativamente reduzida. A interferometria holográfica confirmou que a deformação de um chip sensível soldado diretamente à embalagem é mais de cinco vezes maior do que a de um chip montado por meio de um interposer. Essa estrutura de interposer é fabricada a partir de uma folha metálica gravada quimicamente; após o revestimento com ouro, ela é unida tanto ao chip sensor quanto à embalagem cerâmica por meio de colagem por termocompressão, obtendo-se isolamento de tensão e mantendo a estabilidade da conexão mecânica. Estabilidade a longo prazo: Manutenção do vácuo e controle da desgaseificação do material A contribuição da embalagem cerâmica para a estabilidade a longo prazo reside principalmente na sua capacidade de manter um ambiente de vácuo por um período prolongado. O fator de qualidade (valor Q) de um giroscópio MEMS está intimamente ligado ao amortecimento do gás dentro da cavidade; uma diminuição no valor Q leva diretamente à degradação da estabilidade do viés e da estabilidade do fator de escala. Pesquisas indicam que a principal causa da degradação do fator Q em giroscópios embalados a vácuo de fabricação antiga era a liberação contínua de gases residuais dentro da cavidade. Ao analisar as características de liberação de gases de embalagens cerâmicas e tampas metálicas utilizando Espectrometria de Massa com Dessorção Programada por Temperatura (TPD-MS) — e, posteriormente, selecionar agentes de captura adequados e refinar o processo de embalagem — o fator Q do giroscópio foi aumentado para 162.660. Isso representa uma melhoria de aproximadamente quatorze vezes em relação às versões anteriores da embalagem, com uma variação de menos de 0,05% ao longo de um ano. Esses dados demonstram que a estabilidade a longo prazo do giroscópio é determinada coletivamente pela taxa de liberação de gases do próprio material cerâmico, pela hermeticidade a longo prazo da interface de vedação e pela eficácia do agente de captura interno. Outra vantagem da embalagem cerâmica em relação à estabilidade a longo prazo reside na sua resistência à fadiga. Comparadas às embalagens de plástico ou metal, as interfaces de vedação cerâmica-metal apresentam uma taxa de degradação mais lenta sob condições de ciclos térmicos. O uso de embalagem cerâmica no GYPRO4300 permite atender aos rigorosos requisitos de ciclos térmicos de aplicações críticas, mantendo alta confiabilidade mesmo sob condições extremas que envolvem rápidas flutuações de temperatura — uma prova da baixa fluência e da inércia química dos materiais cerâmicos. Em resumo, o valor da embalagem cerâmica para giroscópios MEMS de alta precisão não se resume à simples "seleção de materiais". Representa um desafio de engenharia em nível de sistema que envolve o acoplamento multifísico: o gerenciamento térmico exige que o substrato cerâmico possua boa condutividade térmica e um coeficiente de expansão térmica (CTE) compatível com o silício; o isolamento de tensões requer estruturas de amortecimento em múltiplos estágios, como camadas adesivas de baixo módulo, interconexões de silício ou camadas intermediárias de metal; e a estabilidade a longo prazo depende da otimização abrangente das propriedades de baixa emissão de gases da cerâmica, da durabilidade da vedação e da tecnologia de retenção de vácuo. O sucesso da solução de embalagem cerâmica reside precisamente em sua capacidade de encontrar um equilíbrio entre essas três dimensões — um feito muitas vezes difícil de alcançar simultaneamente com embalagens de plástico ou metal. À medida que os giroscópios MEMS avançam em direção à precisão de nível de navegação, a inovação tecnológica no nível da embalagem continuará sendo um caminho crítico para superar os gargalos de desempenho.
LEIA MAIS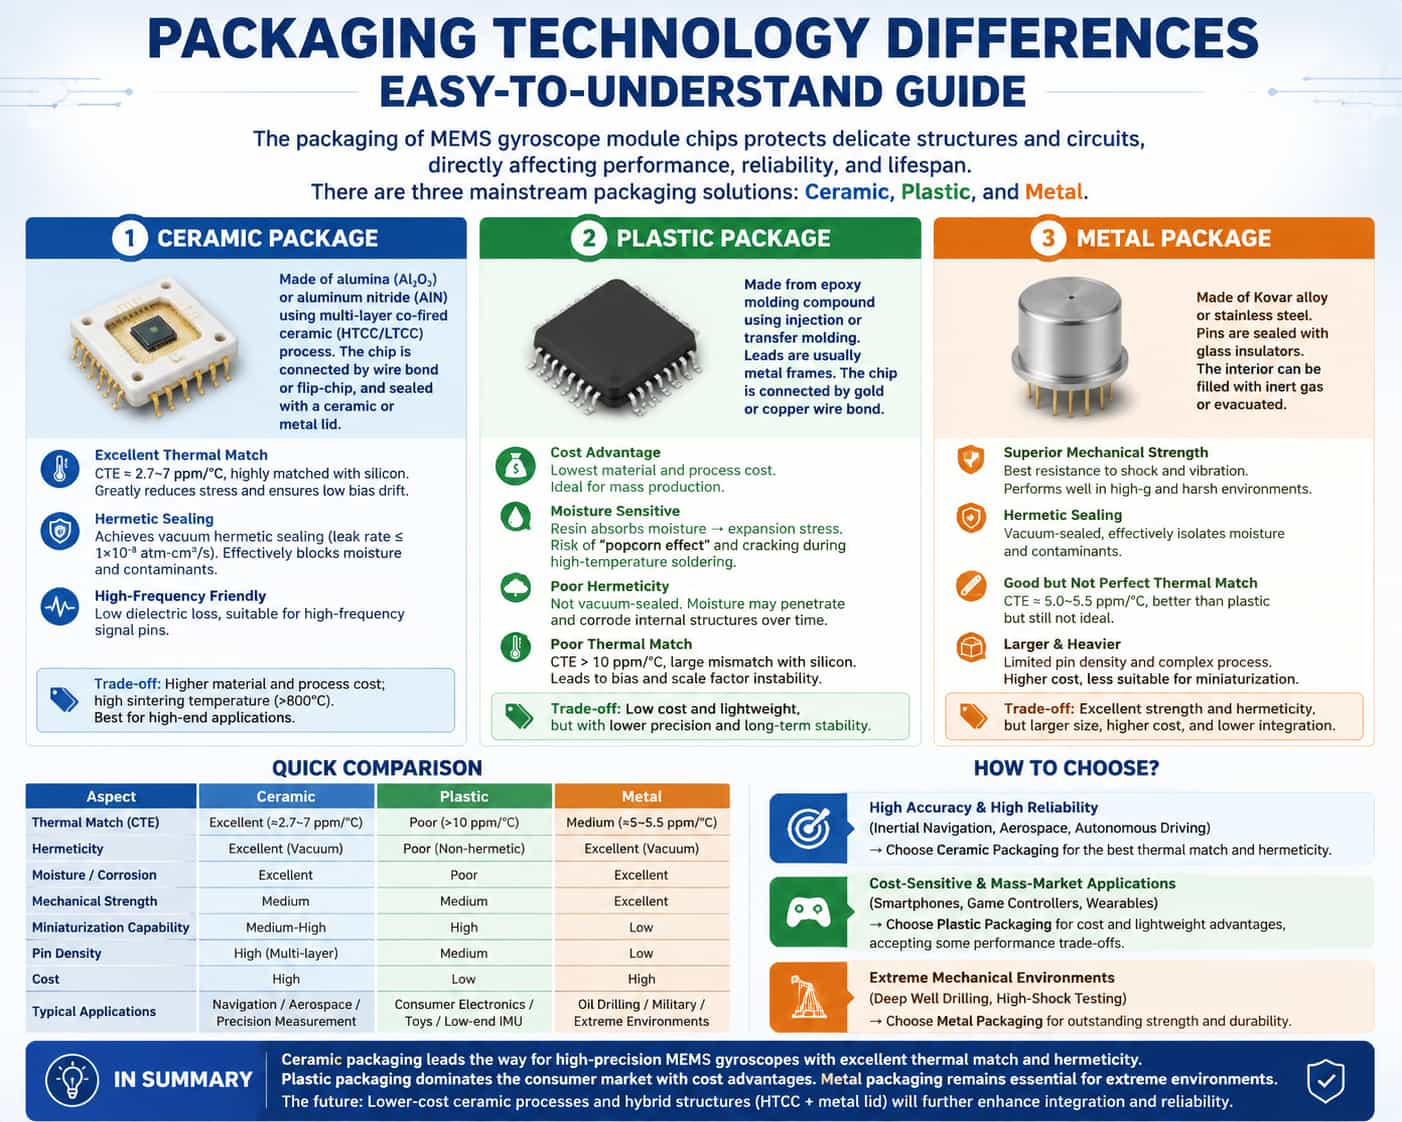
A embalagem de chips de módulos giroscópios MEMS refere-se ao processo completo — realizado após a fabricação em nível de wafer da estrutura de sensoriamento e dos circuitos de processamento de sinal — de encapsulamento do chip individualizado, roteamento dos terminais e estabelecimento das interconexões elétricas. A embalagem impacta diretamente o ambiente de estresse termomecânico do módulo, a confiabilidade hermética e a integridade do sinal. Atualmente, as principais soluções de embalagem para esses chips se enquadram em três categorias: cerâmica, plástico e metal. Comparação das três soluções de embalagem (1) Embalagem de cerâmica Alumina ou nitreto de alumínio servem como substrato e material de encapsulamento. Um processo cerâmico multicamadas de co-queima (HTCC/LTCC) é usado para fabricar a cavidade e as camadas de interconexão; o chip é conectado a pads internos por meio de ligação por fio ou ligação flip-chip e, finalmente, selado com uma tampa de cerâmica ou metal. Compatibilidade térmica: O coeficiente de expansão térmica (CTE) é de aproximadamente 6,0–7,2 ppm/°C para alumina e 2,7 ppm/°C para nitreto de alumínio. Esses valores são bastante semelhantes aos do silício, reduzindo significativamente a tensão exercida sobre a estrutura MEMS durante flutuações de temperatura e garantindo baixa deriva de polarização zero. Hermeticidade: Capaz de alcançar uma vedação verdadeiramente hermética (taxa de vazamento ≤ 1×10⁻⁸ atm·cm³/s), isolando eficazmente a umidade e os contaminantes e oferecendo excelente confiabilidade a longo prazo. Alta frequência/Baixa capacitância parasita: Os materiais cerâmicos apresentam baixa perda dielétrica, tornando-os adequados para pinos de sinal de alta frequência. As limitações das embalagens cerâmicas incluem os altos custos de material e processamento, além das elevadas temperaturas de sinterização (acima de 800 °C); elas são adequadas principalmente para aplicações de alta tecnologia. (2) Embalagem plástica A carcaça é formada utilizando compostos de moldagem de resina epóxi por meio de processos de moldagem por injeção ou transferência. Normalmente, utilizam-se terminais metálicos para os pinos, e as conexões entre o chip e os pinos são feitas por meio de fios de ouro ou cobre. As embalagens plásticas oferecem vantagens significativas em termos de custos; os custos de material e processamento são substancialmente menores do que os das embalagens de cerâmica ou metal, tornando-as adequadas para a produção em massa.As desvantagens das embalagens plásticas são principalmente de três tipos. O coeficiente de expansão térmica (CTE) da resina geralmente excede 10 ppm/°C, resultando em uma significativa incompatibilidade térmica com o chip de silício; o estresse térmico causa diretamente flutuações no viés zero e no fator de escala. A hidrofilicidade da resina epóxi causa tensão de expansão ao absorver umidade; durante a soldagem em alta temperatura, isso pode desencadear o "efeito pipoca", levando ao rompimento da embalagem. Além disso, a penetração de umidade corrói gradualmente as estruturas internas, comprometendo a confiabilidade a longo prazo. Adicionalmente, a hermeticidade insuficiente impede a selagem a vácuo, dificultando o atendimento aos requisitos de estabilidade a longo prazo de aplicações de alta precisão. (3) Embalagem metálica Esses encapsulamentos utilizam uma carcaça feita de liga Kovar (uma liga de ferro-níquel-cobalto) ou aço inoxidável. Os terminais são isolados e selados contra a carcaça metálica usando isoladores de vidro, e o interior pode ser preenchido com gás inerte ou evacuado até o vácuo. A embalagem metálica é reconhecida por sua excepcional resistência mecânica, oferecendo a melhor resistência a choques e vibrações entre todas as soluções de embalagem; ela é capaz de suportar ambientes operacionais extremos, caracterizados por alta sobrecarga e forças de impacto elevadas. Além disso, sua hermeticidade rivaliza com a da embalagem cerâmica, bloqueando eficazmente a umidade e os contaminantes para garantir a confiabilidade a longo prazo do chip interno.O coeficiente de expansão térmica (CTE) para encapsulamento metálico é de aproximadamente 5,0–5,5 ppm/°C; embora superior ao do encapsulamento plástico, ainda existe uma incompatibilidade com o chip de silício, o que significa que o impacto do estresse térmico não pode ser ignorado. Além disso, o tamanho e o peso relativamente grandes do encapsulamento, combinados com a densidade limitada de terminais, dificultam o desenvolvimento de módulos miniaturizados e altamente integrados. O processo de fabricação é complexo e o custo total pode até mesmo exceder o do encapsulamento cerâmico. Aliado à tendência de miniaturização em toda a indústria, o encapsulamento metálico está sendo gradualmente substituído por soluções de encapsulamento cerâmico no campo dos giroscópios MEMS. Tabela Resumo ComparativoCritérios de comparaçãoEmbalagem de cerâmicaEmbalagem plásticaEmbalagem metálicaCompatibilidade térmica (CTE)Excelente (≈2.7–7 ppm/°C)Ruim (>10 ppm/°C)Médio (≈5–5,5 ppm/°C)HermeticidadeExcelente (à prova de vácuo)Pobre (não hermético)Excelente (à prova de vácuo)Resistência à umidade/corrosãoExcelentePobreExcelenteResistência mecânicaMédioMédioExcelenteCapacidade de miniaturizaçãoMédio-altoAltoBaixoDensidade de chumboAlto (suporta roteamento multicamadas)MédioBaixoCustoAltoBaixoAltoAplicações típicasNavegação/Aeroespacial/Medição de precisãoEletrônicos de consumo/brinquedos/IMUs de baixo custoPerfuração de petróleo / Militar / Ambientes extremosRecomendações de seleção · Setores de alta precisão e alta confiabilidade (navegação inercial, aeroespacial, condução autônoma): a embalagem cerâmica é a escolha ideal, oferecendo excelente correspondência térmica e hermeticidade.· Eletrônicos de consumo e aplicações sensíveis a custos (celulares, controles de jogos, dispositivos vestíveis): As embalagens plásticas oferecem vantagens em termos de redução de custos e peso, embora impliquem algumas desvantagens em termos de precisão.· Ambientes mecânicos extremos (perfuração de poços profundos, testes de alto impacto): As embalagens metálicas mantêm um nicho de mercado devido à sua resistência mecânica superior. Em resumo, a embalagem cerâmica — que aproveita as vantagens da correspondência térmica e da hermeticidade — representa a principal abordagem tecnológica para chips de módulos giroscópicos MEMS de alta precisão; a embalagem plástica domina o mercado consumidor devido à sua relação custo-benefício; e a embalagem metálica está relegada a ambientes especializados. As tendências futuras apontam para uma redução contínua de custos nos processos de embalagem cerâmica e uma evolução para estruturas compostas — combinando cerâmicas de alta temperatura de co-queima (HTCC) com tampas metálicas — para aprimorar ainda mais a integração e a confiabilidade, consolidando assim sua posição central em aplicações de alto valor agregado.
LEIA MAIS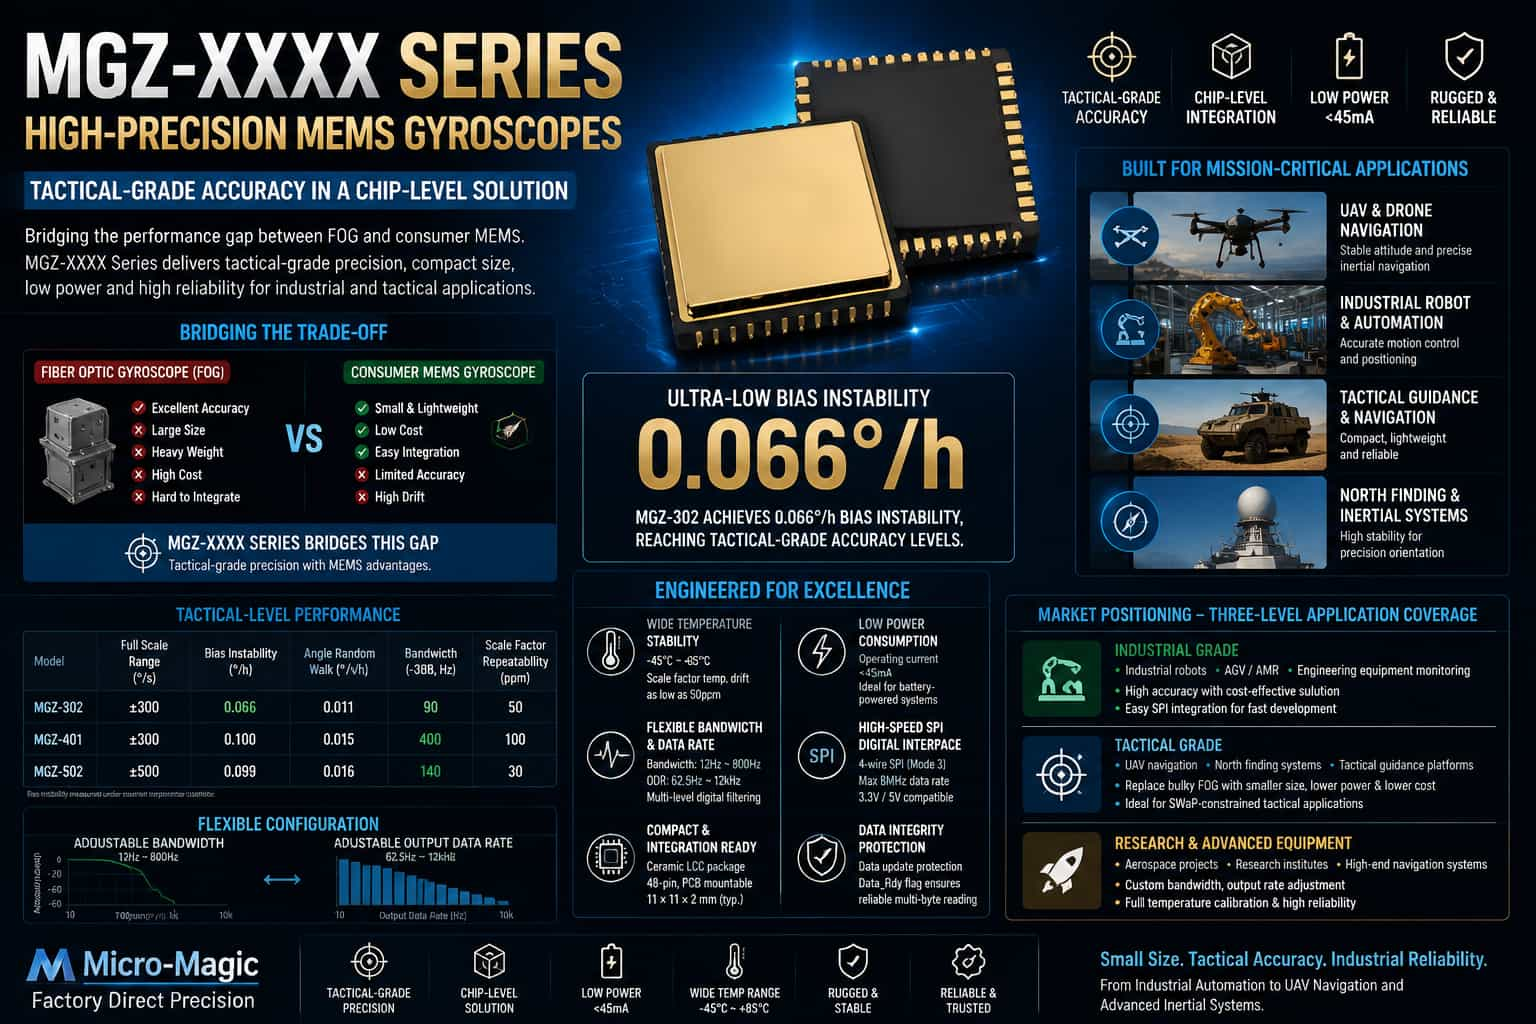
Ao selecionar sensores inerciais, os engenheiros frequentemente se deparam com um dilema: embora os giroscópios de fibra óptica atendam aos requisitos de precisão, eles são volumosos, pesados (muitas vezes pesando centenas de gramas) e caros (a partir de dezenas de milhares de yuans), o que dificulta sua integração em plataformas compactas como drones e robôs. Por outro lado, embora os giroscópios MEMS de nível consumidor ofereçam tamanho e custo adequados, sua estabilidade de polarização — que normalmente varia de alguns a dezenas de graus por hora — leva ao rápido acúmulo de erros em cenários de controle de atitude de nível industrial ou navegação tática, não atendendo aos padrões de desempenho. Subjacente a essa escolha está uma lacuna de desempenho de longa data entre essas duas abordagens tecnológicas: soluções de alta precisão são complexas e caras, enquanto opções leves carecem de precisão suficiente, e há muito tempo falta uma solução em nível de chip capaz de equilibrar efetivamente ambos os requisitos. A série MGZ-XXXX de chips giroscópios MEMS de eixo único de alta precisão foi projetada especificamente para preencher essa lacuna. 1. Posicionamento do produto: Precisão em nível de chip, nível tático. A série MGZ-XXXX está claramente posicionada para fornecer uma solução em nível de chip — adequada para integração direta em placas de circuito impresso — para projetos que exigem precisão tática ou industrial, mas que não comportam o tamanho e o custo dos giroscópios de fibra óptica.Ao utilizar estruturas oscilantes MEMS de alto desempenho e projetos de cadeia de sinal de baixo ruído, esta série eleva as principais métricas de desempenho ao nível de aplicações táticas. Tomando como exemplos modelos representativos, como o MGZ-302 e o MGZ-502:modeloFaixa de medição (°/s)Instabilidade de polarização (°/h)Caminhada aleatória angular (°/√h)largura de banda (-3dB, Hz)Repetibilidade do fator de escala (ppm)MGZ-302±3000,0660,0119050MGZ-401 0,10,015400100MGZ-502±5000,0990,01614030A instabilidade de polarização é um parâmetro fundamental que mede a magnitude da deriva de saída em um giroscópio sob condições de temperatura constante. O MGZ-302 atinge uma instabilidade de polarização de 0,066°/h, posicionando-o firmemente dentro da faixa de precisão tática e igualando ou superando o desempenho dos principais concorrentes internacionais. O MGZ-401 amplia ainda mais a largura de banda para 400 Hz e reduz o atraso de grupo para 1,1 ms, permitindo a captura de mudanças rápidas de atitude em cenários de resposta dinâmica de alta frequência. Ao mesmo tempo, esta série mantém as principais vantagens inerentes à tecnologia MEMS:· Tamanho: Pacote cerâmico LCC com 48 pinos, adequado para montagem direta na superfície da placa de circuito impresso.· Consumo de energia: Corrente operacional normal
LEIA MAIS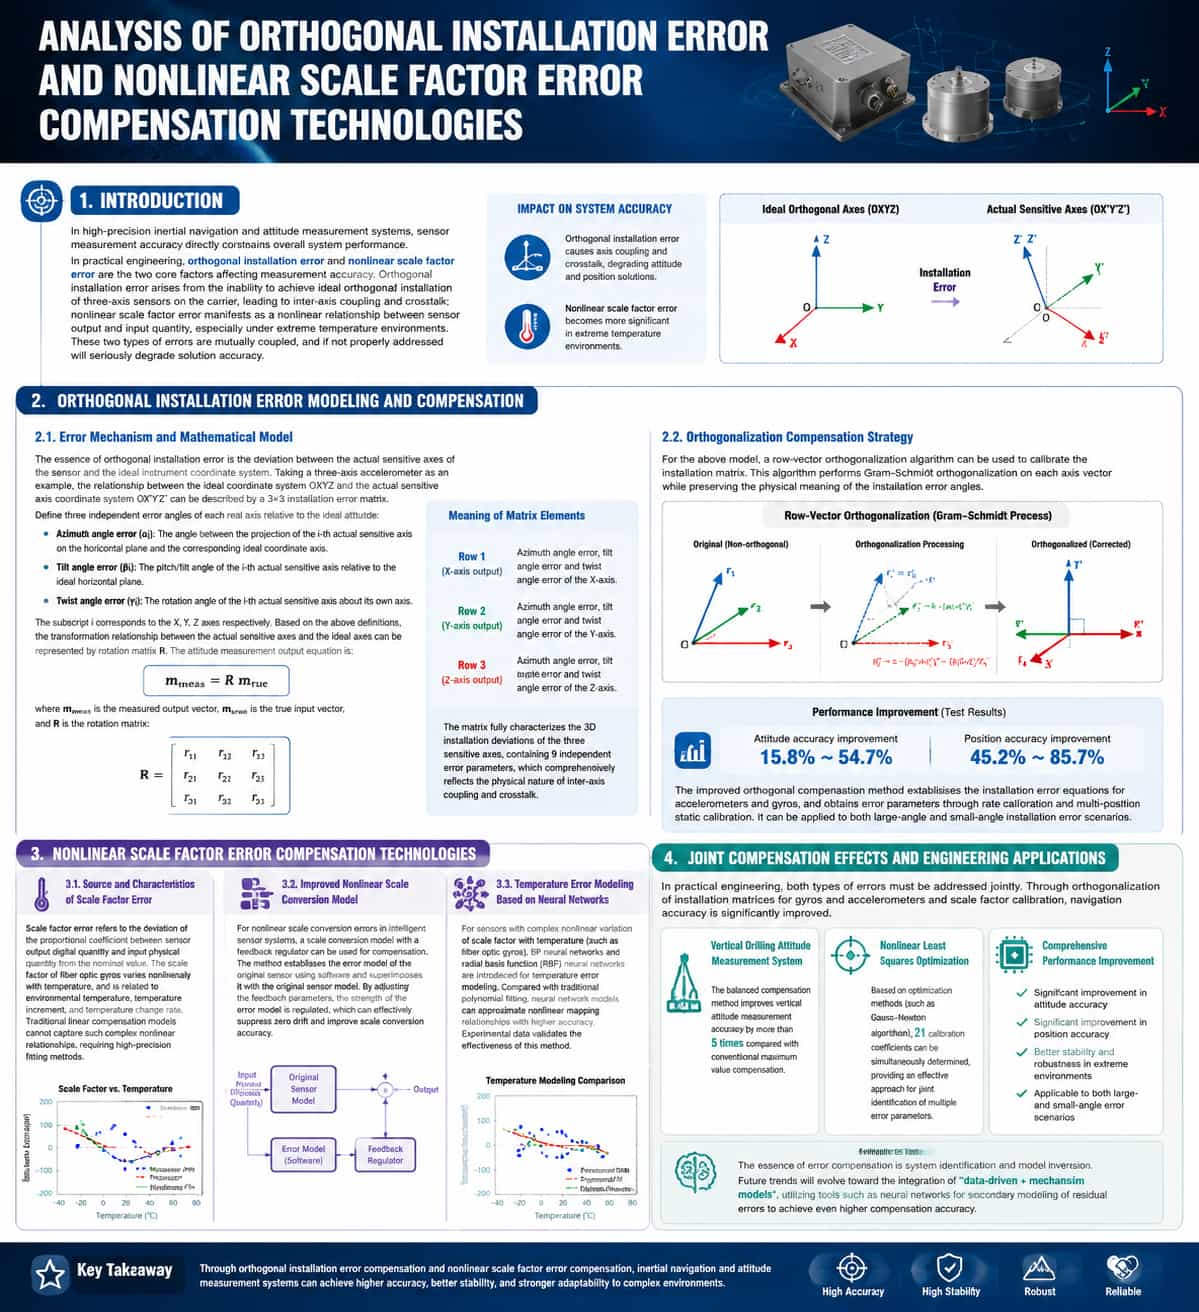
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
LEIA MAIS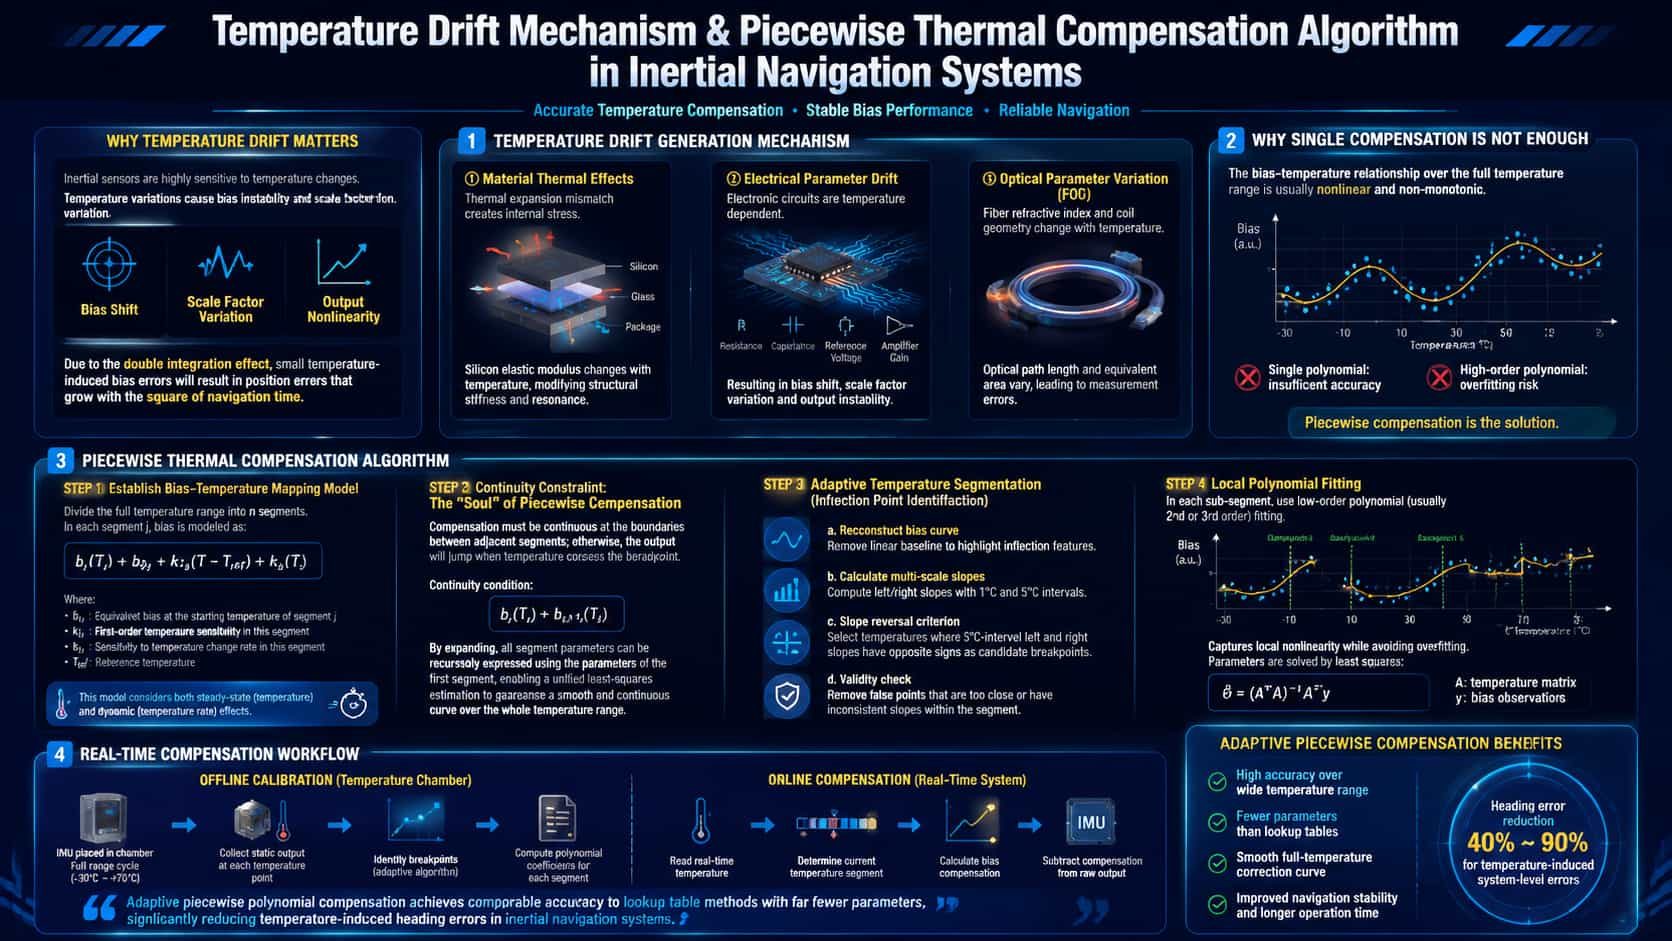
Os componentes principais dos Sistemas de Navegação Inercial (INS) — giroscópios e acelerômetros — são extremamente sensíveis a flutuações de temperatura. Essa sensibilidade decorre da dependência da temperatura nas propriedades físicas dos materiais: variações no módulo de elasticidade das microestruturas de silício; tensões térmicas causadas pela diferença nos coeficientes de expansão térmica (CTE) entre o silício e o vidro na embalagem MEMS; alterações no índice de refração da fibra óptica e na geometria da bobina em giroscópios de fibra óptica; e deriva induzida pela temperatura nas tensões de referência e nos ganhos dos amplificadores dentro dos circuitos eletrônicos. A deriva térmica é particularmente crítica devido ao "efeito de amplificação por dupla integração": uma mudança de polarização induzida pela temperatura, quando submetida à dupla integração inerente aos cálculos de navegação, resulta em um erro de posicionamento que diverge quadraticamente com o tempo de navegação. Pesquisas indicam que o coeficiente de deriva térmica para acelerômetros MEMS pode atingir 0,54 mg/°C, enquanto a instabilidade de polarização de giroscópios MEMS em uma ampla faixa de temperatura pode chegar a 4,6°/h — níveis inaceitáveis para aplicações táticas. Os mecanismos de deriva podem ser categorizados em três tipos: • Efeitos térmicos nos materiais: A incompatibilidade do coeficiente de expansão térmica (CTE) entre o silício e os materiais de encapsulamento gera tensão térmica, alterando a rigidez e a frequência de ressonância da estrutura sensora.• Deriva dos parâmetros elétricos: Alterações induzidas pela temperatura em resistores, capacitores e tensões de referência dentro do circuito de detecção alteram o fator de escala e o deslocamento zero do sensor.• Variações nos parâmetros ópticos (giroscópios de fibra óptica): Alterações no índice de refração da fibra óptica, combinadas com a expansão e contração térmica da bobina de fibra, alteram o comprimento do caminho óptico e a área equivalente. Princípios matemáticos dos algoritmos de compensação de deriva térmica por partes A principal tarefa da compensação da deriva térmica é estabelecer um modelo de mapeamento entre o viés e a temperatura — ou seja, calcular a função de erro:Pesquisas indicam que o método polinomial adaptativo por partes pode alcançar uma precisão de compensação comparável à do método de tabela de consulta, exigindo significativamente menos parâmetros de compensação. Em relação aos erros de efeito de rumo em nível de sistema causados por flutuações de temperatura, um método de compensação baseado na expansão de Fourier das variações de temperatura pode reduzir o erro em 40% a 90%.
LEIA MAIS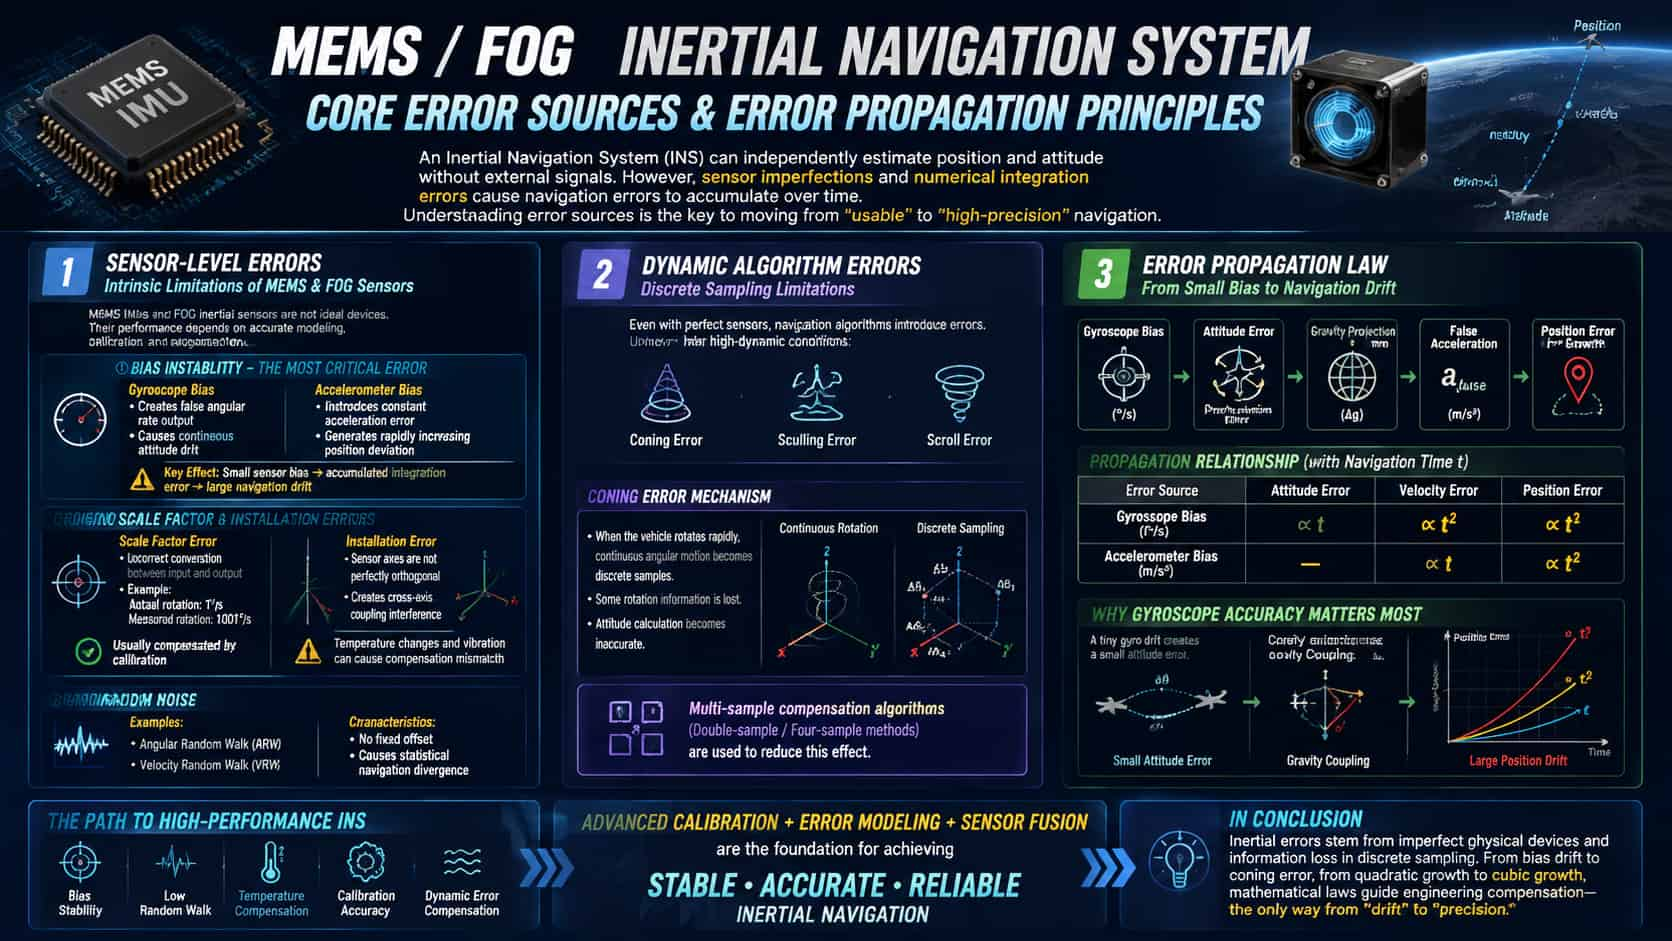
O fascínio dos sistemas de navegação inercial reside na sua capacidade de calcular autonomamente a posição e a orientação sem depender de sinais externos. A contrapartida, porém, é que os erros se acumulam inexoravelmente ao longo do tempo. Compreender as principais fontes desses erros é um passo crucial na transição de um sistema que simplesmente "funciona" para um que tenha um desempenho excepcional. 1. Erros ao nível do sensor: as "falhas inerentes" do hardware Os componentes principais de um sistema de navegação inercial (INS) — giroscópios e acelerômetros — não são sensores ideais. A análise de erros começa com a modelagem e quantificação dessas "falhas inerentes". O viés é uma das fontes de erro mais críticas. A saída de um giroscópio, quando em repouso, que apresenta uma taxa angular falsa, leva a uma deriva contínua de orientação, enquanto o viés de um acelerômetro introduz um desvio constante diretamente nas medições de força específicas. Um viés de acelerômetro de apenas 0,1 mg pode resultar em um erro posicional de aproximadamente 50 metros em 100 segundos. O perigo do viés reside não apenas no próprio desvio, mas também em sua amplificação por meio da dupla integração: o erro posicional cresce proporcionalmente ao quadrado do tempo. Erros de fator de escala e erros de instalação são classificados como erros estruturais. Um fator de escala impreciso significa, por exemplo, interpretar erroneamente uma rotação de 1°/s como 1,001°/s; erros de instalação resultam em três eixos sensíveis não perfeitamente ortogonais, criando interferência de acoplamento cruzado. Embora tais erros geralmente possam ser compensados por meio de calibração de fábrica, flutuações de temperatura e choques mecânicos podem causar o desajuste dos parâmetros de compensação. De uma perspectiva dinâmica, o movimento angular da base de montagem introduz termos de erro adicionais nas saídas do giroscópio e do acelerômetro — juntamente com a velocidade angular e a aceleração angular — que são significativos o suficiente para merecer atenção. Ruídos aleatórios (como caminhadas aleatórias de ângulo e de velocidade), embora não produzam um desvio constante, fazem com que os erros de navegação apresentem características de divergência estatística aleatória. 2. Erros dinâmicos em nível de algoritmo: as armadilhas da amostragem discreta Mesmo com sensores perfeitos, o próprio processo de integração numérica introduz erros. Em ambientes de alta dinâmica — caracterizados por fatores como vibração de alta frequência e manobras bruscas — surgem erros clássicos conhecidos como "erro de cone", "erro de rotação" e "erro de rolagem". Tomemos o erro de cone como exemplo: quando o vetor de velocidade angular do veículo gira rapidamente no espaço, a amostragem discreta captura incrementos angulares apenas em momentos específicos e finitos. Consequentemente, a trajetória contínua do vetor de rotação não pode ser reconstruída com precisão, resultando em perda de informação rotacional. Algoritmos de compensação de cone com múltiplas amostras (como esquemas de duas ou quatro amostras) são especificamente projetados para mitigar essa perda de informação. 3. Propagação de erros: a progressão matemática da "diferencialidade" para a "divergência" As características fundamentais de propagação de erros em sistemas de navegação inercial podem ser resumidas da seguinte forma: erros de atitude causados pelo desvio do giroscópio crescem linearmente com o tempo de navegação, erros de velocidade crescem quadraticamente e erros de posição crescem cubicamente; enquanto isso, erros de velocidade causados pelo desvio do acelerômetro crescem linearmente com o tempo de navegação e erros de posição crescem quadraticamente. Partindo das relações cinemáticas básicas: idealmente, a posição é determinada pela dupla integração da força específica: Esta equação fornece uma base para a correção de algoritmos de navegação integrados, como o filtro de Kalman. Conclusão Os erros de navegação inercial decorrem de imperfeições físicas do hardware e da perda de informação inerente à amostragem discreta. Desde a deriva de polarização até erros de cone, e da divergência quadrática à cúbica, os princípios revelados pelas fórmulas matemáticas apontam o caminho para uma compensação baseada em engenharia — marcando a trajetória essencial para que os sistemas de navegação inercial evoluam de "deriva" para "precisos".
LEIA MAIS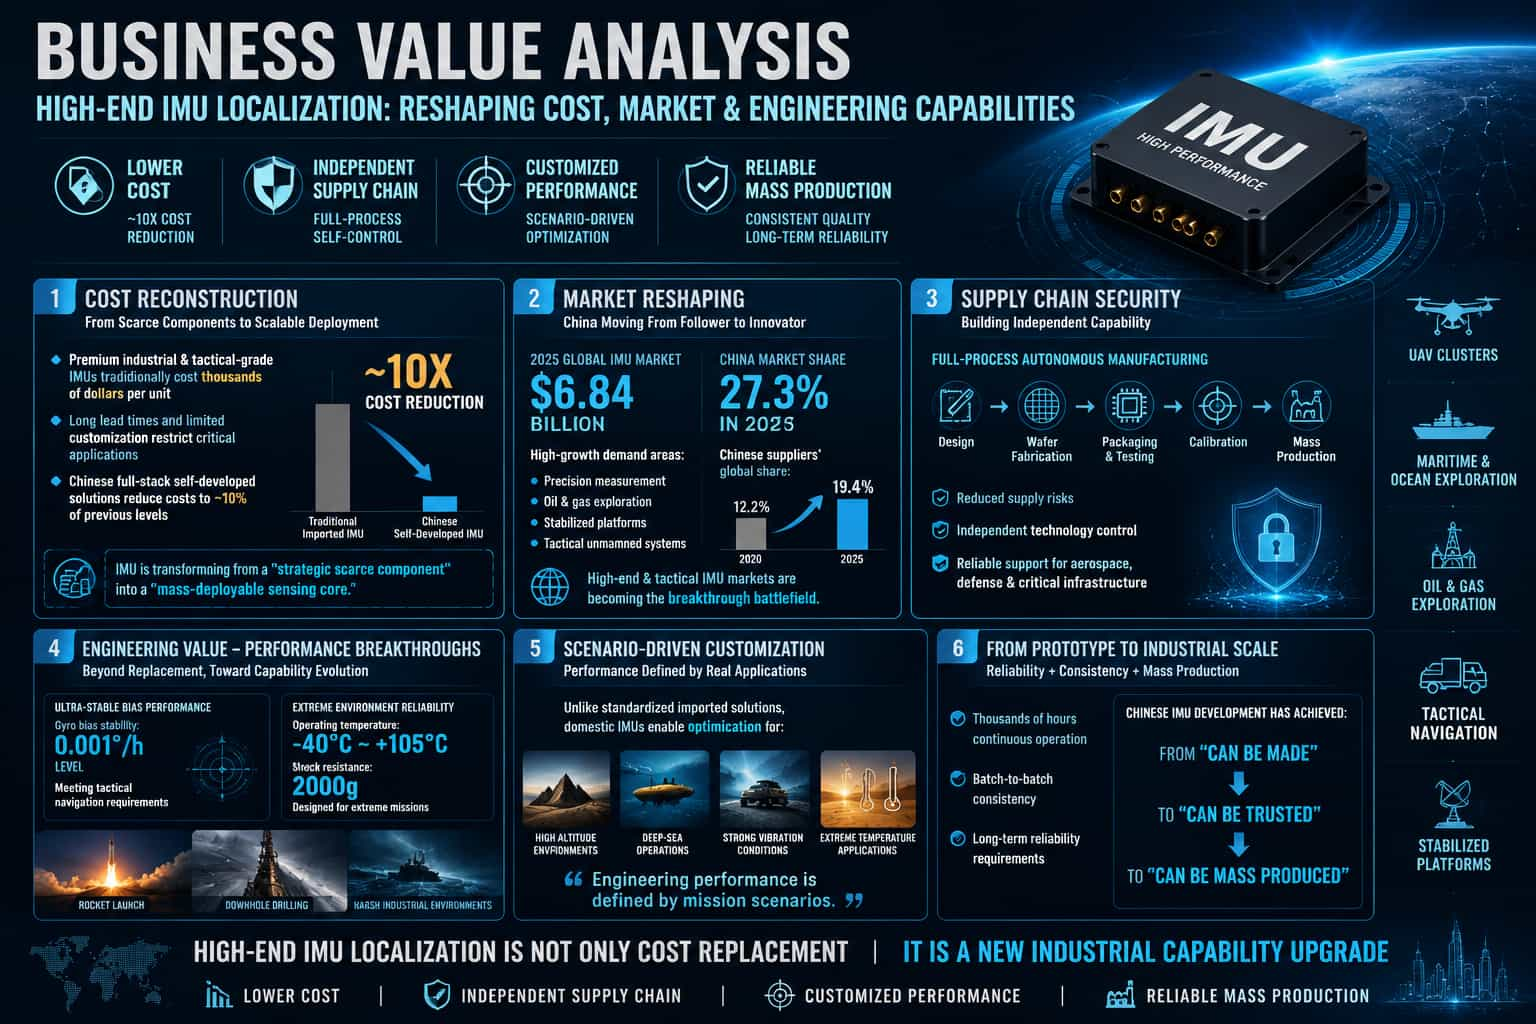
Durante muito tempo, os canais de aquisição de IMUs MEMS de alta gama foram extremamente limitados; os usuários eram obrigados a escolher entre um pequeno número de fornecedores internacionais, aceitando produtos padronizados disponíveis no mercado, enfrentando longos prazos de entrega e pagando preços elevados. O surgimento de soluções de fornecimento locais está transformando esse cenário. Além de atender aos padrões de desempenho, os fornecedores nacionais de IMUs oferecem valor diferenciado em quatro dimensões principais, influenciando profundamente as decisões de aquisição nos mercados industriais, de robótica e de sistemas autônomos. **Custo: De altos prêmios à viabilidade econômica** O custo é o principal fator que impulsiona a diversificação da oferta. O mercado de IMU de alta gama tem sido caracterizado, há muito tempo, por uma oferta concentrada e preços rígidos. Os fornecedores nacionais obtêm suas vantagens de custo em três níveis: Na manufatura, processos avançados — como a embalagem em nível de wafer — melhoraram significativamente o rendimento, amortizando efetivamente o custo de fabricação por chip. Em relação à eficiência da calibração, linhas totalmente automatizadas utilizam testes paralelos em lote, reduzindo drasticamente o tempo e os custos de equipamentos associados à calibração tradicional item por item. Em termos da cadeia de suprimentos, a localização de toda a cadeia de valor — do projeto do chip à embalagem e aos testes — minimiza intermediários, custos logísticos e tarifas. Em escala, os produtos nacionais podem ser precificados em 50% a 70% dos preços de importações comparáveis, reduzindo o custo total da lista de materiais (BOM) em 30% a 60%. Para os usuários finais, isso se traduz em custos de aquisição mais vantajosos para um desempenho equivalente, além de uma estrutura de custos de longo prazo mais previsível. **Entrega: De meses de espera a agendamento flexível** Os longos prazos de entrega para IMUs importadas têm sido um problema constante. A entrega de IMUs MEMS de alta tecnologia geralmente leva semanas ou até meses a partir da data do pedido. Flutuações na cadeia de suprimentos global podem prolongar ainda mais esses prazos ou até mesmo causar interrupções. As vantagens de fornecimento local se manifestam de duas maneiras: em relação à capacidade de produção, diversas linhas de calibração totalmente automatizadas foram estabelecidas no país, garantindo que o planejamento da capacidade não seja afetado pelo ambiente de comércio internacional. Em termos de agilidade, os fabricantes nacionais podem reduzir o tempo de entrega de amostras para apenas alguns dias. Da seleção e projeto de componentes à depuração e validação, as equipes locais de suporte técnico oferecem assistência durante todo o ciclo de vida do produto — desde a P&D até a produção em massa — acelerando significativamente o tempo de lançamento no mercado. Para projetos de desenvolvimento com prazos apertados, essas vantagens de entrega costumam ser mais convincentes do que o preço por si só. Personalização: da padronização à configuração sob demanda. Os IMUs importados são, em sua maioria, produtos padronizados e disponíveis no mercado, o que obriga os usuários a aceitarem especificações fixas. Os fornecedores nacionais superaram essa limitação oferecendo maior flexibilidade de personalização: no nível de hardware, dimensões, métodos de montagem, tipos de conectores e tensões de alimentação podem ser adaptados; no nível de software, protocolos de comunicação, formatos de saída de dados e mapeamentos de registros podem ser personalizados; e, em relação ao desempenho, parâmetros como faixas de medição, larguras de banda de filtragem, faixas de temperatura de calibração e até mesmo modelos proprietários de compensação de erros podem ser otimizados para cenários de aplicação específicos. Essa flexibilidade é particularmente crucial para dois tipos de usuários: aqueles que precisam modernizar sistemas existentes, onde a personalização minimiza as modificações no sistema; e aqueles que operam em condições únicas, onde a personalização maximiza o desempenho para cenários específicos. Suporte: da documentação técnica à capacitação do sistema No contexto da competição global, as capacidades de suporte técnico são definidas não apenas pela velocidade de resposta, mas pela construção de um ecossistema técnico que capacite profundamente o usuário. Em relação à documentação abrangente e internacionalizada, os fornecedores nacionais disponibilizam fichas técnicas completas, notas de aplicação, projetos de referência e guias de integração baseados em casos reais, tanto em chinês quanto em inglês, garantindo que engenheiros do mundo todo possam lidar com eficiência com a seleção e o projeto de componentes. No que diz respeito a um ecossistema técnico aberto, os fornecedores nacionais geralmente oferecem manuais de registro totalmente abertos, código-fonte da pilha de protocolos de comunicação e ferramentas de calibração, permitindo que os usuários exerçam controle profundo sobre o comportamento do produto sem depender de APIs fechadas do fornecedor. Essa abertura oferece uma proposta de valor diferenciada, muitas vezes ausente em produtos importados, tornando-os particularmente adequados para equipes de P&D com necessidades complexas de personalização de sistemas. Quanto às equipes de suporte profissional, engenheiros com vasta experiência no setor auxiliam os usuários na seleção precisa e na avaliação de soluções durante a fase de pré-vendas e ajudam a resolver problemas complexos — como integração de hardware e software e fusão de dados — durante a fase de P&D. Essa colaboração profissional reduz efetivamente os riscos de integração de sistemas para os usuários e acelera o lançamento no mercado. Para aplicações exigentes de nível industrial e automotivo, documentação técnica abrangente, um ecossistema técnico aberto e colaboração técnica profissional garantem, em conjunto, entregas de alta qualidade. Conclusão Custo, entrega, personalização e suporte — essas quatro vantagens formam um ciclo de valor completo: as vantagens de custo reduzem as barreiras de aquisição, as vantagens de entrega garantem os cronogramas do projeto, as vantagens de personalização atendem a necessidades diferenciadas e as vantagens de suporte eliminam obstáculos técnicos.
LEIA MAIS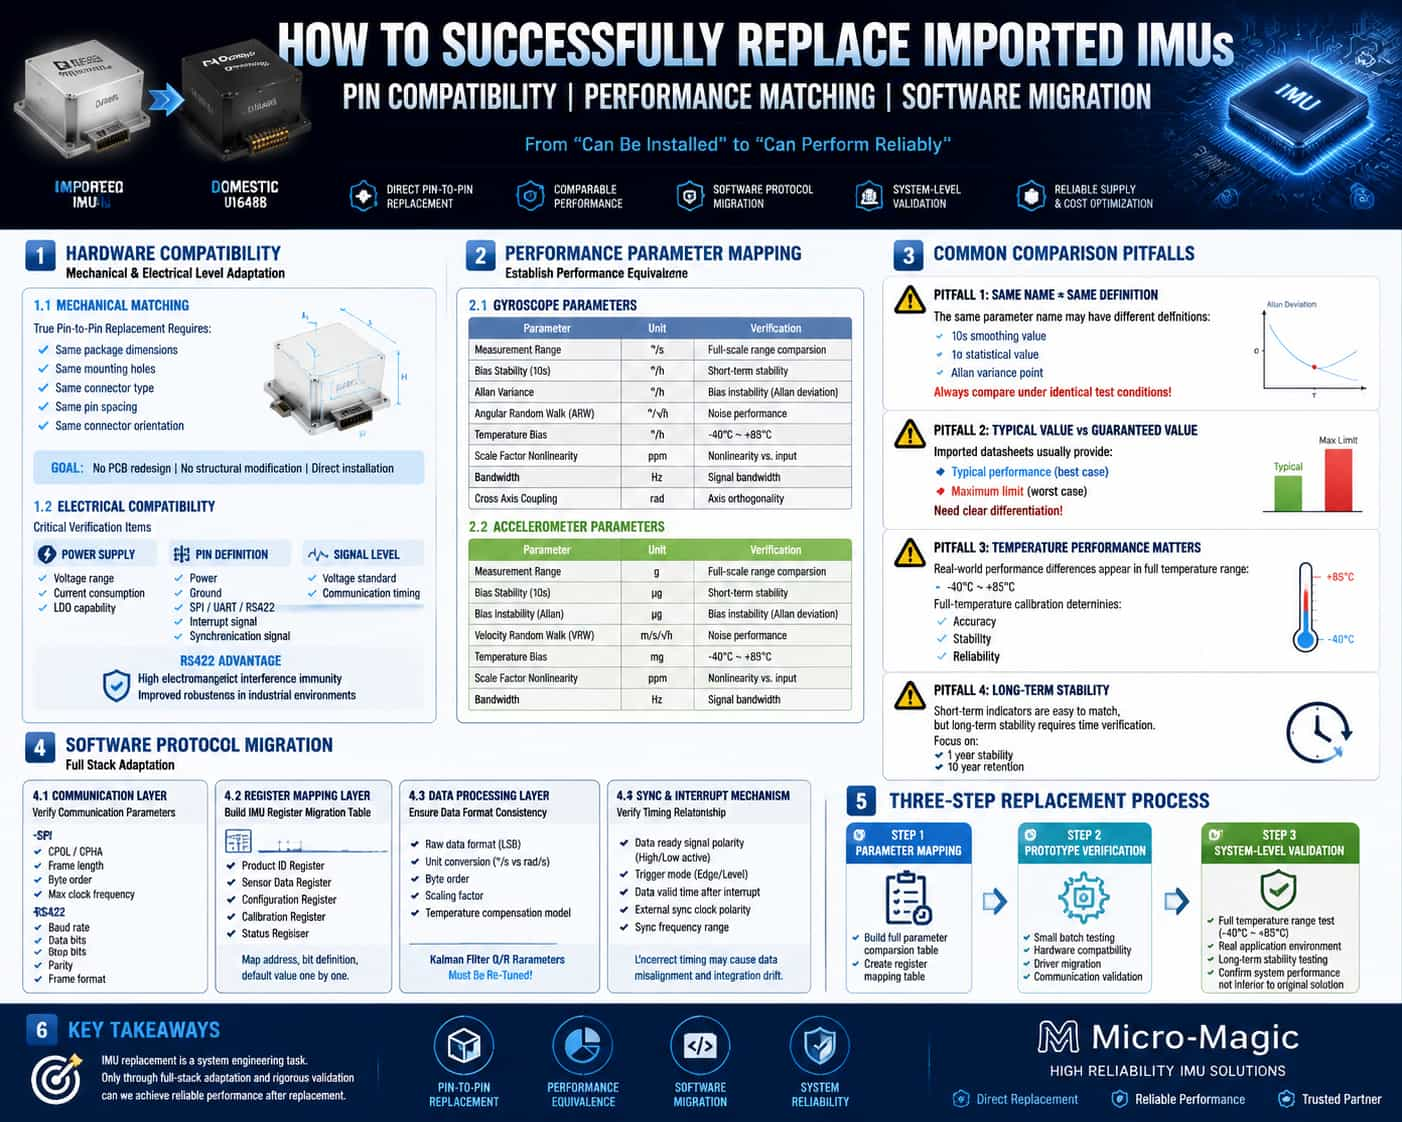
1. Introdução A substituição de uma Unidade de Medição Inercial (IMU) é muito mais complexa do que simplesmente trocar um chip. A substituição da IMU envolve a adaptação de todo o sistema em múltiplas camadas, incluindo montagem mecânica, conexões elétricas, protocolos de comunicação, mapeamento de registradores e pipelines de processamento de dados. Este artigo descreve sistematicamente os passos práticos e as considerações técnicas envolvidas no processo de substituição da IMU, com foco em três dimensões: compatibilidade de pinos de hardware, avaliação comparativa de parâmetros de desempenho e migração de protocolo de software. 2. Compatibilidade de pinos: Adaptação mecânica e elétrica 2.1. Dimensões mecânicas e interfaces de montagem O primeiro nível de compatibilidade de pinos é a compatibilidade mecânica. IMUs de alta gama frequentemente utilizam encapsulamento modular; as dimensões físicas, a localização dos furos de montagem e os tipos de conectores determinam diretamente a viabilidade de uma "substituição direta". Para realizar a substituição sem modificar a placa de circuito impresso ou a carcaça, esses parâmetros mecânicos devem corresponder exatamente. Na prática, os principais fatores a serem verificados incluem: dimensões do módulo (comprimento, largura, altura), diâmetros e posições dos furos de montagem, modelos de conectores e espaçamento dos pinos, além da orientação e mecanismos de travamento dos conectores. Embora alguns produtos de reposição apresentem dimensões otimizadas que beneficiam novos projetos, essas alterações podem criar problemas de montagem para substituições diretas em sistemas existentes, podendo exigir o desenvolvimento de suportes adaptadores. 2.2. Definições de pinos elétricos e níveis de sinal Após a compatibilidade mecânica, vem a compatibilidade elétrica. Os principais itens de verificação incluem: tensão de alimentação e consumo de energia, definições de função dos pinos (alimentação, terra, interfaces de comunicação, sinais de interrupção/sincronização) e padrões de nível de sinal. Tomando a interface SPI como exemplo, alguns produtos de substituição utilizam interfaces diferenciais RS-422. O RS-422 oferece rejeição de ruído de modo comum superior a 80 dB — uma melhoria de 30 a 40 dB em relação aos sinais de terminação única — o que é crucial para a robustez do sistema em ambientes com alta interferência eletromagnética (como acionamentos de motores industriais). No entanto, a conversão entre RS-422 e SPI envolve a reformulação da camada de protocolo; não se trata apenas de trocar alguns fios. 2.3. Considerações sobre alimentação e temporização As diferenças no tempo de inicialização e no consumo de energia são os aspectos mais frequentemente negligenciados na compatibilidade de pinos. Se o produto substituto consumir mais energia que o original, a capacidade de carga do LDO (Regulador de Baixa Queda de Tensão) da fonte de alimentação existente deve ser verificada. As diferenças no tempo de inicialização também são críticas; alguns produtos substitutos podem exigir um tempo de estabilização maior após a inicialização, necessitando de um atraso adicional no controlador host antes do início da leitura de dados. Além disso, alguns módulos apresentam ruído de pulso no momento da inicialização, exigindo a adição de capacitores de filtragem na entrada da fonte de alimentação. 3. Análise comparativa de parâmetros: mapeamento preciso de métricas de desempenho 3.1. Dimensões-chave para avaliação comparativa de parâmetros A essência da avaliação comparativa de parâmetros é estabelecer uma "relação de equivalência de desempenho" entre o produto substituto e o produto original. As principais dimensões da avaliação comparativa incluem: Giroscópio: Faixa de medição (°/s), estabilidade do viés (°/h), instabilidade do viés (°/h, variância de Allan), caminhada aleatória angular (°/√h), viés em temperatura total (°/h), não linearidade do fator de escala (ppm), largura de banda (Hz) e acoplamento cruzado (rad). Acelerômetro: Faixa de medição (g), estabilidade do viés (μg), instabilidade do viés (μg, variância de Allan), caminhada aleatória de velocidade (m/s/√h), viés em temperatura ambiente (mg), não linearidade do fator de escala (ppm) e largura de banda (Hz). 3.2. Principais armadilhas na avaliação comparativa Armadilha 1: Definições de métricas diferentes. Embora todas possam ser rotuladas como "estabilidade de viés", alguns fabricantes usam um valor suavizado de 10 segundos, outros usam um valor estatístico de 1σ e alguns usam o valor do ponto de inflexão do gráfico de variância de Allan. As comparações devem ser feitas sob condições de teste idênticas. Armadilha 2: Valores típicos versus valores máximos. As fichas técnicas de produtos importados geralmente listam tanto os valores típicos quanto os máximos, enquanto os produtos substitutos podem especificar apenas um limite superior (≤). É essencial distinguir entre "desempenho típico" e "desempenho garantido" durante a avaliação comparativa. Armadilha 3: Ignorar o desempenho em toda a faixa de temperatura. Avaliar os parâmetros em temperatura ambiente é relativamente simples; a verdadeira diferença de desempenho geralmente se manifesta em toda a faixa de temperatura operacional (de -40 °C a 85 °C). Produtos importados se beneficiam da calibração de fábrica que abrange toda a faixa de temperatura, um fator crucial para seu desempenho superior. Se produtos substitutos forem calibrados apenas em temperatura ambiente, seu desempenho poderá se degradar significativamente em temperaturas extremas. Armadilha 4: Estabilidade a longo prazo. Métricas de curto prazo encontradas em fichas técnicas são fáceis de comparar, mas métricas de longo prazo — como estabilidade ao longo de um ano ou retenção ao longo de dez anos — exigem tempo para serem verificadas. Isso representa a "barreira de maturidade de engenharia" mais difícil de superar para produtos substitutos. 4. Portabilidade de Protocolo de Software: Adaptação de Pilha Completa das Camadas Físicas às Camadas de Aplicação A portabilidade do software é o aspecto mais complexo e frequentemente subestimado da substituição de IMUs. Mesmo que os pinos e parâmetros sejam perfeitamente compatíveis, o sistema deixará de funcionar se as camadas de software forem incompatíveis. 4.1. Camada de Protocolo de Comunicação Primeiramente, é necessário verificar o tipo de interface de comunicação — SPI, I2C, UART ou RS422 — e seus parâmetros específicos. Tomando o SPI como exemplo, os parâmetros a serem verificados incluem polaridade do clock (CPOL) e fase do clock (CPHA), comprimento do quadro (8/16/32 bits), ordem dos bytes de dados (big-endian/little-endian) e frequência máxima do clock. Na comunicação SPI, o "intervalo entre transferências" — o intervalo mínimo entre dois comandos SPI — deve ser tratado corretamente para evitar falhas na leitura dos dados. Para RS422, parâmetros como taxa de transmissão (baud rate), bits de dados, bits de parada, bits de paridade e formato do quadro também precisam ser verificados. 4.2. Camada de Mapeamento de Registros Este é o principal desafio da portabilidade de software. É praticamente impossível que IMUs de diferentes fabricantes se alinhem perfeitamente em relação à alocação de endereços de registro, formatos de dados e definições de bits de controle. As principais categorias de registros que exigem portabilidade incluem: registros de identificação do produto (para verificação do link de comunicação), registros de dados do sensor (endereços e larguras de bits podem ser diferentes), registros de configuração (faixa de medição, filtragem, taxa de amostragem), registros de calibração (endereços para correção de viés e fator de escala) e registros de status (definições de bits para flags de erro e flags de dados prontos). Na prática, uma "tabela de mapeamento de registros" deve ser criada para mapear o endereço, as definições de bits e os valores padrão de cada registro principal do produto original para o produto substituto. Para funções que não existem no produto substituto, adaptações devem ser feitas na camada do driver ou as chamadas relevantes devem ser removidas. 4.3. Camada de Processamento de Dados Podem existir diferenças no formato de saída bruta dos dados do sensor (LSB vs. unidades físicas), unidades de medida (°/s vs. rad/s), ordem dos bytes e fatores de escala. Se o produto substituto gerar grandezas físicas diretamente, enquanto o produto original gerar valores LSB brutos, uma interface de conversão de unidades deverá ser adicionada à camada de driver. Os modelos de compensação de erros também podem diferir; por exemplo, produtos importados podem apresentar compensação polinomial de primeira ordem integrada, enquanto o produto substituto pode suportar modelos de compensação de temperatura de ordem superior, o que exige uma expansão da interface de compensação. As matrizes de ruído Q e R para o filtro de Kalman devem ser recalibradas com base nas características de caminhada estocástica do produto substituto; os parâmetros originais não podem ser reutilizados diretamente. 4.4. Mecanismos de sincronização e interrupção Parâmetros como a polaridade (nível alto/baixo ativo), o modo de disparo (borda/nível) e a relação de temporização (latência entre o sinal de dados prontos e os dados válidos) do sinal de dados prontos podem variar. A polaridade e a faixa de frequência do clock de sincronização externo também devem ser verificadas. O manuseio inadequado pode levar a incompatibilidades de temporização na aquisição de dados e a erros cumulativos na estimativa de atitude. 5. Conclusão A substituição da IMU é uma tarefa de engenharia sistemática, muito mais complexa do que uma simples troca de componentes "pino a pino". No nível de hardware, é necessário verificar a compatibilidade total em relação às dimensões mecânicas, atribuições de pinos e sequência de inicialização. No nível de parâmetros, é necessária uma comparação ponto a ponto sob condições de teste idênticas, com atenção especial ao desempenho em toda a faixa de temperatura e à estabilidade a longo prazo. No nível de software, é necessária uma adaptação completa da pilha, abrangendo tudo, desde protocolos de comunicação e mapeamento de registros até pipelines de processamento de dados. Na prática, recomenda-se uma estratégia de três etapas: primeiro, estabelecer uma lista abrangente de comparação de parâmetros e uma tabela de mapeamento de registros; segundo, realizar a verificação de compatibilidade de hardware e a portabilidade do driver usando um pequeno lote de amostras; e terceiro, realizar a validação de desempenho em nível de sistema em toda a faixa de temperatura e sob condições reais de operação para confirmar que o desempenho geral do sistema com o componente de substituição não é inferior à solução original. Somente por meio desse processo é possível fazer a transição bem-sucedida de simplesmente "encaixar a peça" para alcançar o "desempenho ideal do sistema".
LEIA MAIS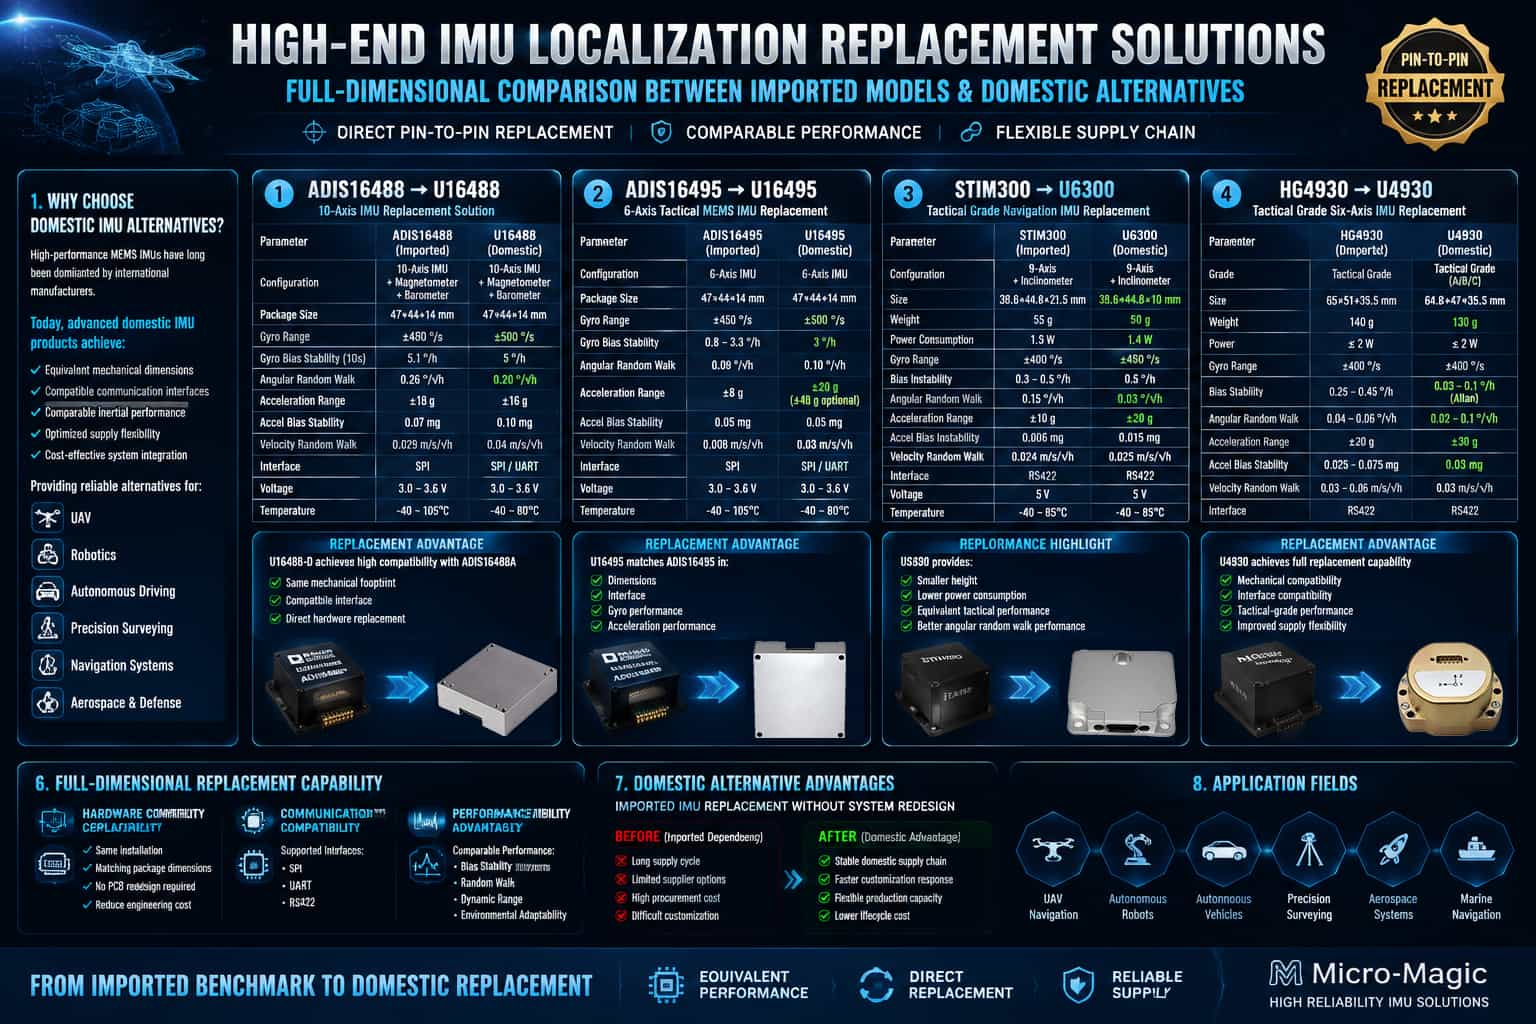
1. Visão geral As Unidades de Medição Inercial (IMUs) são sensores essenciais em áreas como drones, robótica, condução autônoma e topografia de precisão. Durante muito tempo, o mercado de IMUs MEMS de alta gama foi dominado por alguns fabricantes estrangeiros. Nos últimos anos, no entanto, diversos produtos nacionais têm alcançado com sucesso os principais modelos internacionais em termos de especificações de desempenho, dimensões de encapsulamento e protocolos de interface, oferecendo aos usuários finais opções mais diversificadas na cadeia de suprimentos. Este artigo seleciona quatro conjuntos de modelos de referência representativos — ADIS16488 vs. U16488, ADIS16495 vs. U16495, STIM300 vs. U6300 e HG4930 vs. U4930 — e realiza uma comparação abrangente lado a lado de seus parâmetros, abrangendo aspectos como giroscópios, acelerômetros, características físicas e adaptabilidade ambiental. 2. Visão geral das comparações dos principais parâmetros 2.1. ADIS16488 vs. U16488 ModeloADIS16488 (Importado)U16488 (Doméstico)Tipo10 eixos (+ magnetômetro + barômetro)10 eixos (+ magnetômetro + barômetro)Pacote (mm)47 × 44 × 1447 × 44 × 14 (substituição direta)Alcance do giroscópio (°/s)±450±500Instabilidade de polarização do giroscópio (°/h)5.10,8Caminhada Aleatória Angular Giroscópica (°/√h)0,260,2Alcance do acelerômetro (g)±18±16Instabilidade de polarização do acelerômetro (mg)0,070,03Velocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0290,04InterfaceSPISPI/UARTTensão de operação3V ~ 3,6V3V ~ 3,6VTemperatura de operação-40°C ~ 105°C-40°C ~ 80°C Conclusão da avaliação comparativa: O U16488 é totalmente compatível com o ADIS16488 em termos de dimensões da embalagem, pinagem e interface SPI, permitindo uma substituição direta e sem problemas. Sua estabilidade de polarização do giroscópio supera a do modelo importado em uma ordem de magnitude, melhorando significativamente a estabilidade a longo prazo da estimativa de atitude. Embora sua temperatura máxima de operação seja ligeiramente inferior, ele é perfeitamente adequado para aplicações industriais e em drones padrão, oferecendo vantagens distintas em termos de custo-benefício e estabilidade de fornecimento. 2.2. ADIS16495 vs. U16495 ModeloADIS16495 (Importado)U16495 (Doméstico)Tipo6 eixos6 eixosPacote (mm)47 × 44 × 1447 × 44 × 14 (Substituição direta)Alcance do giroscópio (°/s)±450±500Instabilidade de polarização do giroscópio (°/h)0,8 – 3,30,3Caminhada Aleatória Angular Giroscópica (°/√h)0,090,1Alcance do acelerômetro (g)±8g±20g (±40g opcional)Instabilidade de polarização do acelerômetro (mg)0,05 mg0,01 mgVelocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0080,03InterfaceSPISPI/UARTTensão de operação3V – 3,6V3V ~ 3,6VTemperatura de operação−40°C – 105°C-40°C ~ 80°CConclusão da avaliação comparativa: O U16495 é totalmente compatível com o ADIS16495 em termos de dimensões mecânicas e interfaces elétricas, permitindo a substituição direta sem modificações de hardware. Apresenta uma instabilidade de polarização do giroscópio de apenas 0,3°/h e uma faixa de medição do acelerômetro estendida (±20g, com opção de ±40g), tornando-o adequado para aplicações de alta dinâmica. Com desempenho geral igual ou superior ao do produto original, ele se apresenta como uma alternativa nacional confiável para sistemas de navegação e controle de alta precisão. 2.3. STIM300 vs U6300 ModeloSTIM300 (Importado)U6300 (Doméstico)Tipo9 eixos (+ inclinômetro)9 eixos (+ inclinômetro)Dimensões/Peso38,6×44,8×21,5mm /55g38,6×44,8×10mm / 50gConsumo de energia1,5 W1,4 WAlcance do giroscópio (°/s)±400±450Instabilidade de polarização do giroscópio (°/h)0,3 - 0,50,1 - 0,5Caminhada Aleatória Angular do Giroscópio (°/√h)0,150,03Alcance do acelerômetro (g)±10±20Instabilidade de polarização do acelerômetro (mg)0,0060,01Velocidade do acelerômetro em caminhada aleatória (m/s/√h)0,0240,02InterfaceRS422RS422Tensão de operação5V5VTemperatura de operação−40°C ~ 85°C−40°C ~ 85°C Conclusão da avaliação comparativa: Apesar de ser mais fino e leve, o U6300 apresenta as mesmas especificações do STIM300 em termos de interface RS422 e fonte de alimentação, garantindo fácil substituição. Seu desvio angular aleatório (0,03°/√h) é significativamente superior ao do produto importado, e apresenta menor ruído de medição angular, tornando-o particularmente adequado para tarefas de apontamento de alta precisão e controle de estabilização. Oferece uma faixa de operação em temperatura ambiente equivalente e desempenho geral comparável, com algumas especificações superando o benchmark.2.4. HG4930 vs U4930ModeloHG4930 (Importado)U4930 (Doméstico)TipoSeis eixos de nível táticoAjuste tático de 6 eixos (configurações A/B/C)Dimensões/Peso65 x 51 x 35,5 mm/140 g
LEIA MAISDeixe um recado
Escaneie para o WeChat :