Ao selecionar inclinômetros MEMS, as folhas de dados geralmente listam mais de uma dúzia de parâmetros; no entanto, os fatores que realmente determinam o desempenho do sistema geralmente se resumem a seis especificações principais: faixa de medição, precisão, resolução, polarização zero, deriva térmica e resposta em frequência. Compreender as definições, as condições de teste e as interdependências desses parâmetros é muito mais importante do que simplesmente comparar valores numéricos.Faixa de medidas: maior nem sempre é melhorA faixa de medição refere-se ao intervalo de ângulos de inclinação que um sensor pode medir; as opções comuns incluem ±10°, ±30°, ±60° e ±90°, com alguns produtos suportando medição em um ou dois eixos. A principal regra para selecionar uma faixa é cobrir o ângulo de inclinação máximo real, mantendo uma margem de segurança. No entanto, geralmente existe uma relação de compromisso entre faixa e precisão: dentro da mesma série de produtos, um sensor com faixa de ±10° normalmente oferece precisão superior em toda a faixa de temperatura em comparação com um com faixa de ±90°. Isso ocorre porque, com faixas mais amplas, é mais difícil controlar a não linearidade da estrutura de detecção MEMS, as tensões da embalagem e os erros entre os eixos. Portanto, se as condições reais de operação exigirem apenas ±15°, selecionar uma faixa de ±30° geralmente é mais sensato do que escolher uma faixa de ±90°. Além disso, embora os eixos X e Y de um sensor de dois eixos possam compartilhar o mesmo alcance, a orientação de montagem afeta os eixos de medição efetivos; portanto, é necessário garantir o alinhamento entre os eixos de medição e os eixos mecânicos durante a seleção.Precisão: um conceito de erro compostoA precisão é frequentemente mal compreendida como sendo apenas o "erro de uma única medição". Na realidade, geralmente se refere à precisão absoluta — um resultado composto que engloba várias fontes de erro, como não linearidade, repetibilidade, histerese, viés zero e erro entre eixos. Ao analisar as fichas técnicas, é crucial prestar atenção às condições de teste, pois geralmente há uma diferença significativa entre a precisão à temperatura ambiente e a precisão em toda a faixa de temperatura de operação. Por exemplo, um inclinômetro digital de dois eixos de nível industrial pode especificar uma precisão em toda a faixa de temperatura de 0,01° a 0,05° (de -40°C a +85°C), enquanto sua precisão à temperatura ambiente pode ser ainda melhor. Deve-se priorizar a precisão em toda a faixa de temperatura durante a seleção, pois as flutuações de temperatura em ambientes externos ou industriais podem amplificar diretamente os erros. Se o sistema exigir apenas o monitoramento de mudanças angulares relativas, a calibração em relação a um "ponto zero relativo" pode eliminar parte do viés zero, embora não possa eliminar erros causados por deriva de temperatura ou não linearidade. Resolução: A capacidade de distinguir não equivale à precisão da medição.Resolução refere-se à menor variação angular que um sensor consegue detectar e distinguir; os valores típicos variam de 0,001° a 0,002°, com produtos de alta precisão atingindo 0,0005°. Embora a resolução seja determinada principalmente pela profundidade de bits do conversor analógico-digital (ADC), pelos níveis de ruído e pelos algoritmos de filtragem, ela não é sinônimo de precisão. Um sensor com resolução de 0,001° pode ter uma precisão real de 0,05°. Alta resolução é valiosa para nivelamento estático e monitoramento de inclinações lentas, mas em ambientes com vibração, uma resolução excessivamente alta pode amplificar o ruído. Portanto, a resolução deve ser equilibrada com a densidade de ruído, a largura de banda e os requisitos reais de controle, em vez de simplesmente buscar o menor valor numérico.Viés: o erro inicial na medição de ângulos absolutosO viés é o desvio entre a saída real do sensor e o ponto zero teórico quando posicionado com inclinação zero. Embora o viés afete diretamente as medições de ângulo absoluto, ele pode ser corrigido por meio de calibração em campo ou definindo-se um ponto zero relativo. Uma questão mais complexa é a deriva térmica do viés — o deslocamento do ponto zero causado por variações de temperatura — geralmente medida em °C. Por exemplo, uma deriva térmica de ±0,008°C resulta em um deslocamento do ponto zero de aproximadamente 0,24° para uma variação de temperatura de 30°C; isso é significativo para rastreamento de alta precisão ou controle crítico para a segurança. A estabilidade do viés a longo prazo é igualmente crítica, pois determina a magnitude da deriva do ponto zero após um ano de operação. Ao selecionar um sensor, concentre-se na "deriva térmica do viés" e na "estabilidade a longo prazo", em vez de apenas no viés inicial.Deriva térmica: a chave para a precisão em toda a faixa de temperatura.A deriva térmica compreende a deriva do ponto zero e a deriva da sensibilidade. A deriva do ponto zero se manifesta como uma mudança geral na saída angular com as variações de temperatura, enquanto a deriva da sensibilidade envolve a variação do fator de escala com a temperatura (comumente medida em ppm/°C). Os inclinômetros MEMS modernos de nível industrial normalmente apresentam sensores de temperatura integrados que fornecem compensação em tempo real por meio de ajuste polinomial ou tabelas de consulta, garantindo repetibilidade em ambientes de baixa e alta temperatura. No entanto, a eficácia dessa compensação depende da qualidade da calibração de fábrica. Ao avaliar a deriva térmica, solicite ao fabricante curvas de precisão que cubram toda a faixa de operação (por exemplo, de -40 °C a +85 °C), em vez de confiar apenas nas especificações de temperatura ambiente. Em aplicações sujeitas a flutuações drásticas de temperatura, as especificações de deriva térmica devem ter prioridade sobre a resolução em temperatura ambiente. Resposta em Frequência: A Divisão entre Aplicações Estáticas e DinâmicasA resposta em frequência determina se um sensor consegue acompanhar as mudanças angulares. A medição estática de inclinação requer apenas resposta em corrente contínua (CC) e uma taxa de saída de 5 a 15 Hz. Em contraste, medições dinâmicas — como nivelamento de plataformas, monitoramento de vibrações e análise de vibrações induzidas pelo vento em montagens de rastreamento — exigem larguras de banda e taxas de saída mais altas, geralmente variando de 35 Hz a 100 Hz. No entanto, altas taxas de saída introduzem maior ruído e sobrecarga de comunicação; no modo half-duplex RS-485, a saída contínua de alta frequência pode interferir na recepção de comandos, tornando recomendável um modo de solicitação-resposta ou uma taxa de transmissão mais alta. O tempo de resposta, o tempo de inicialização e a frequência de corte do filtro também devem ser considerados: filtragem excessiva causa atraso, enquanto filtragem insuficiente resulta em altos níveis de ruído. Na prática de engenharia, um filtro de média móvel ou passa-baixa é frequentemente aplicado no nível do controlador para encontrar um equilíbrio entre a velocidade de resposta e a supressão de ruído.Interdependência de Parâmetros e Sequência de SeleçãoEsses seis parâmetros não são independentes: a faixa de medição afeta a precisão; a deriva térmica impacta a precisão em toda a faixa de temperatura operacional; a resolução é limitada pelo ruído e pela largura de banda; e a deriva térmica de polarização zero determina a estabilidade a longo prazo. Uma sequência lógica de seleção é a seguinte: primeiro, determine a faixa de medição e o número de eixos; em seguida, defina a faixa de temperatura operacional e os requisitos de precisão nessa faixa; depois, avalie a deriva térmica de polarização zero e a estabilidade a longo prazo; e, finalmente, selecione a taxa de saída e a resolução com base na largura de banda de controle necessária. O tipo de interface, o grau de proteção contra ingresso (IP) e a resistência a choques/vibrações são considerados requisitos adicionais no nível de integração do sistema.Em resumo, a chave para entender os parâmetros principais dos sensores de inclinação MEMS não está em memorizar valores específicos, mas sim em compreender a definição, as condições de teste e as implicações de engenharia de cada parâmetro. A faixa de medição deve corresponder ao ângulo de inclinação real; a precisão deve ser avaliada em toda a faixa de temperatura; a resolução requer um equilíbrio com o ruído e a largura de banda; o viés zero e a deriva térmica determinam a confiabilidade a longo prazo; e a resposta em frequência define a adequação para aplicações dinâmicas. Somente avaliando de forma abrangente esses parâmetros dentro do contexto específico da aplicação é possível selecionar um sensor de inclinação verdadeiramente adequado para o sistema.
LEIA MAIS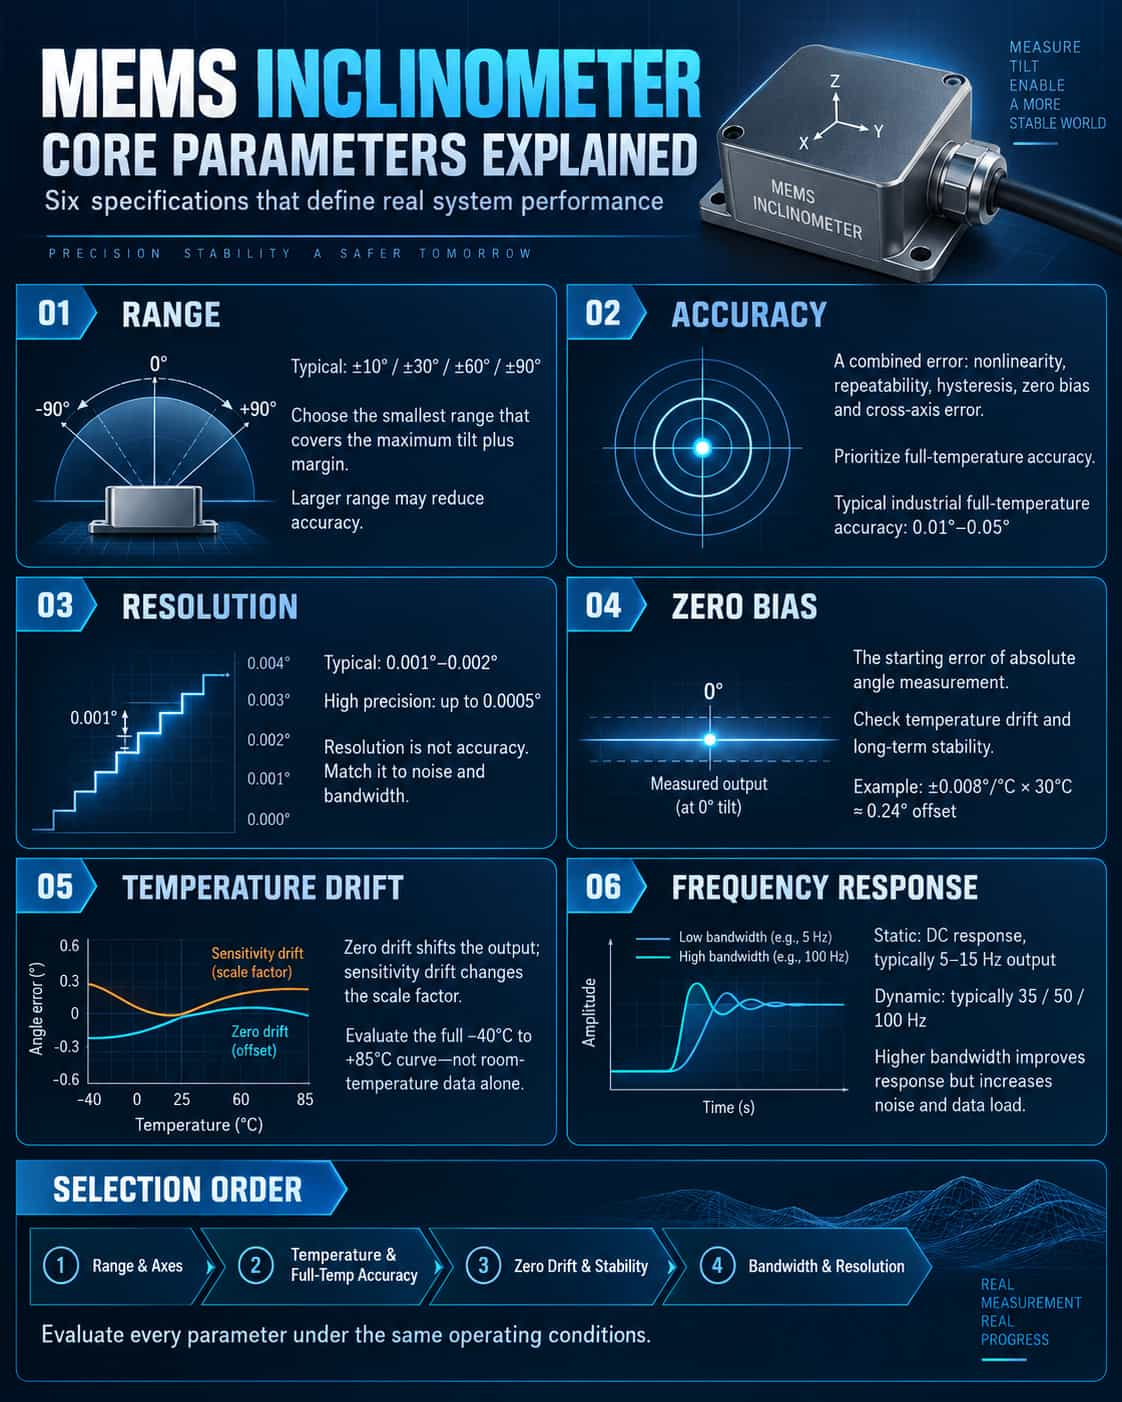
Ao selecionar um sensor de inclinação MEMS, a folha de dados geralmente lista mais de uma dúzia de parâmetros, mas os seis parâmetros que realmente determinam o desempenho do sistema são normalmente o alcance, a precisão, a resolução, o viés, a deriva térmica e a resposta em frequência. Compreender suas definições, condições de teste e relações de acoplamento entre eles é mais importante do que simplesmente comparar números.Faixa de medição: maior não é melhorA faixa de medição é o intervalo de ângulos de inclinação que o sensor pode medir. As opções comuns incluem ±10°, ±30°, ±60°, ±90°, etc. Alguns produtos suportam medição em um ou dois eixos. O princípio fundamental da seleção da faixa é abranger o ângulo de inclinação máximo real e deixar uma margem de segurança, mas geralmente há uma relação de compromisso entre faixa e precisão: na mesma série de produtos, a precisão em toda a faixa de temperatura de ±10° costuma ser melhor do que a de ±90°. Isso ocorre porque a não linearidade, a tensão de encapsulamento e os erros de eixo transversal das estruturas sensíveis MEMS em grandes faixas são mais difíceis de controlar. Portanto, se a condição de trabalho real exigir apenas ±15°, geralmente é mais razoável escolher a faixa de ±30° do que a de ±90°. Além disso, as faixas de medição dos eixos X e Y dos sensores de dois eixos podem ser as mesmas, mas a direção de instalação afetará o eixo de medição efetivo. Ao selecionar, certifique-se de que o eixo de medição seja consistente com o eixo mecânico.Precisão: um conceito abrangente de erro.A precisão é frequentemente mal interpretada como "erro de uma única medição". Na verdade, geralmente se refere à precisão absoluta, que inclui o resultado abrangente de múltiplos erros, como não linearidade, repetibilidade, histerese, desvio de zero e erro no eixo horizontal. A precisão descrita na ficha técnica deve levar em consideração as condições de teste: há uma grande diferença entre a precisão em temperatura ambiente e a precisão em toda a faixa de temperatura. Por exemplo, a precisão em toda a faixa de temperatura de um sensor de inclinação de dois eixos com saída digital de nível industrial, na faixa de -40 °C a +85 °C, é de 0,01° a 0,05°, mas pode ser melhor em temperatura ambiente. Ao selecionar um modelo, deve-se priorizar a precisão em toda a faixa de temperatura, pois as variações de temperatura em ambientes externos e industriais amplificam diretamente o erro. Se o sistema necessitar apenas de variações angulares relativas, parte do desvio de zero pode ser eliminada por meio da calibração do "ponto zero relativo", mas a deriva térmica e a não linearidade não podem ser eliminadas.Resolução: ser capaz de distinguir não significa medição precisa.A resolução é a menor variação angular que o sensor consegue detectar e distinguir. Geralmente, situa-se entre 0,001° e 0,002°, podendo atingir 0,0005° em produtos de alta precisão. A resolução é determinada principalmente pelo número de bits do conversor AD, pelo nível de ruído e pelo algoritmo de filtragem, mas não é sinônimo de precisão. Um sensor com resolução de 0,001° pode ter uma precisão real de 0,05°. Alta resolução é valiosa em nivelamento estático e monitoramento de inclinação lenta, mas em ambientes com vibração, resolução excessiva amplifica o ruído. Portanto, a resolução deve ser compatível com a densidade de ruído, a largura de banda e as necessidades reais de controle, em vez de buscar cegamente o valor mínimo.Deslocamento zero: erro do ponto inicial do ângulo absolutoO desvio zero é a diferença entre a saída real do sensor na posição de inclinação zero e o ponto zero teórico. O deslocamento zero afeta diretamente a medição do ângulo absoluto, mas pode ser corrigido por meio de calibração no local ou ajuste de zero relativo. Mais problemático é o desvio térmico do desvio zero, que é a variação do ponto zero com as mudanças de temperatura. A unidade geralmente é °/℃. Por exemplo, um desvio térmico do desvio zero de ±0,008°/°C introduzirá um deslocamento do ponto zero de aproximadamente 0,24° para uma diferença de temperatura de 30°C, o que não pode ser ignorado para rastreamento de alta precisão ou controle de segurança. A estabilidade a longo prazo do desvio zero também é crítica, pois determina o desvio zero do sensor após um ano de operação. Ao selecionar um sensor, deve-se atentar para o "desvio térmico do desvio zero" e para a "estabilidade a longo prazo", em vez de apenas observar o desvio zero inicial.Deriva térmica: a chave para a precisão em toda a faixa de temperatura.A deriva térmica divide-se em deriva térmica do ponto zero e deriva térmica da sensibilidade. A deriva térmica do ponto zero é representada pelo desvio geral da saída angular em função da temperatura; a deriva térmica da sensibilidade é representada pela variação do fator de proporcionalidade com a temperatura, sendo a unidade comumente utilizada ppm/°C. Sensores de inclinação MEMS modernos de nível industrial geralmente possuem sensores de temperatura integrados e realizam compensação em tempo real por meio de ajuste polinomial ou tabelas de consulta para garantir a repetibilidade em ambientes de baixa e alta temperatura. No entanto, o efeito da compensação depende da qualidade da calibração de fábrica. Ao avaliar a deriva térmica, os fabricantes devem fornecer uma curva de precisão para toda a faixa de temperatura, de -40 °C a +85 °C, em vez de apenas analisar os indicadores de temperatura normal. Se a temperatura do ambiente de aplicação variar drasticamente, o índice de deriva térmica deve ter prioridade sobre a resolução da temperatura normal.Resposta em frequência: a linha divisória entre o estático e o dinâmicoA resposta em frequência determina se o sensor consegue acompanhar as mudanças de ângulo. A medição de inclinação estática requer apenas resposta em corrente contínua (CC) e uma taxa de saída de 5 Hz a 15 Hz; medições dinâmicas, como nivelamento de plataformas, monitoramento de vibrações e detecção de vibrações por vento em suportes de rastreamento, exigem maior largura de banda e taxa de saída, geralmente 35 Hz, 50 Hz ou até 100 Hz. No entanto, altas taxas de saída aumentam o ruído e a sobrecarga na comunicação. A saída automática de alta frequência no modo half-duplex RS485 também pode afetar a recepção de comandos. Nesse caso, recomenda-se usar o modo de perguntas e respostas ou aumentar a taxa de transmissão (baud rate). O tempo de resposta, o tempo de inicialização e a frequência de corte do filtro também precisam ser considerados: filtragem excessiva causa atraso, enquanto filtragem insuficiente gera ruído. Em engenharia, a filtragem por média móvel ou passa-baixa geralmente é aplicada no controlador para equilibrar a velocidade de resposta e a supressão de ruído.Sequência de acoplamento e seleção de parâmetrosOs seis parâmetros não são independentes: a faixa de medição afeta a precisão, a deriva térmica afeta a precisão em toda a faixa de temperatura, a resolução é limitada pelo ruído e pela largura de banda, e a deriva térmica de polarização zero determina a estabilidade a longo prazo. Uma sequência de seleção razoável é: primeiro, determinar a faixa e o número de eixos de medição; em seguida, esclarecer os requisitos de precisão para a faixa de temperatura operacional e toda a faixa de temperatura; depois, analisar a deriva térmica de polarização zero e a estabilidade a longo prazo; e, finalmente, selecionar a taxa de saída e a resolução com base na largura de banda de controle. Interfaces, níveis de proteção e resistência a choques e vibrações são condições adicionais no nível de integração do sistema.Em resumo, a chave para analisar os parâmetros principais dos sensores de inclinação MEMS não é memorizar os números, mas sim compreender a definição, as condições de teste e o impacto de cada parâmetro na engenharia. A faixa de medição deve corresponder ao ângulo de inclinação real, a precisão depende da faixa de temperatura completa, a resolução deve ser equilibrada com o ruído e a largura de banda, o viés de zero e a deriva térmica determinam a confiabilidade a longo prazo, e a resposta em frequência determina a aplicabilidade dinâmica. Somente avaliando de forma abrangente esses parâmetros no mesmo cenário de aplicação é possível selecionar o sensor de inclinação verdadeiramente adequado para o sistema.
LEIA MAIS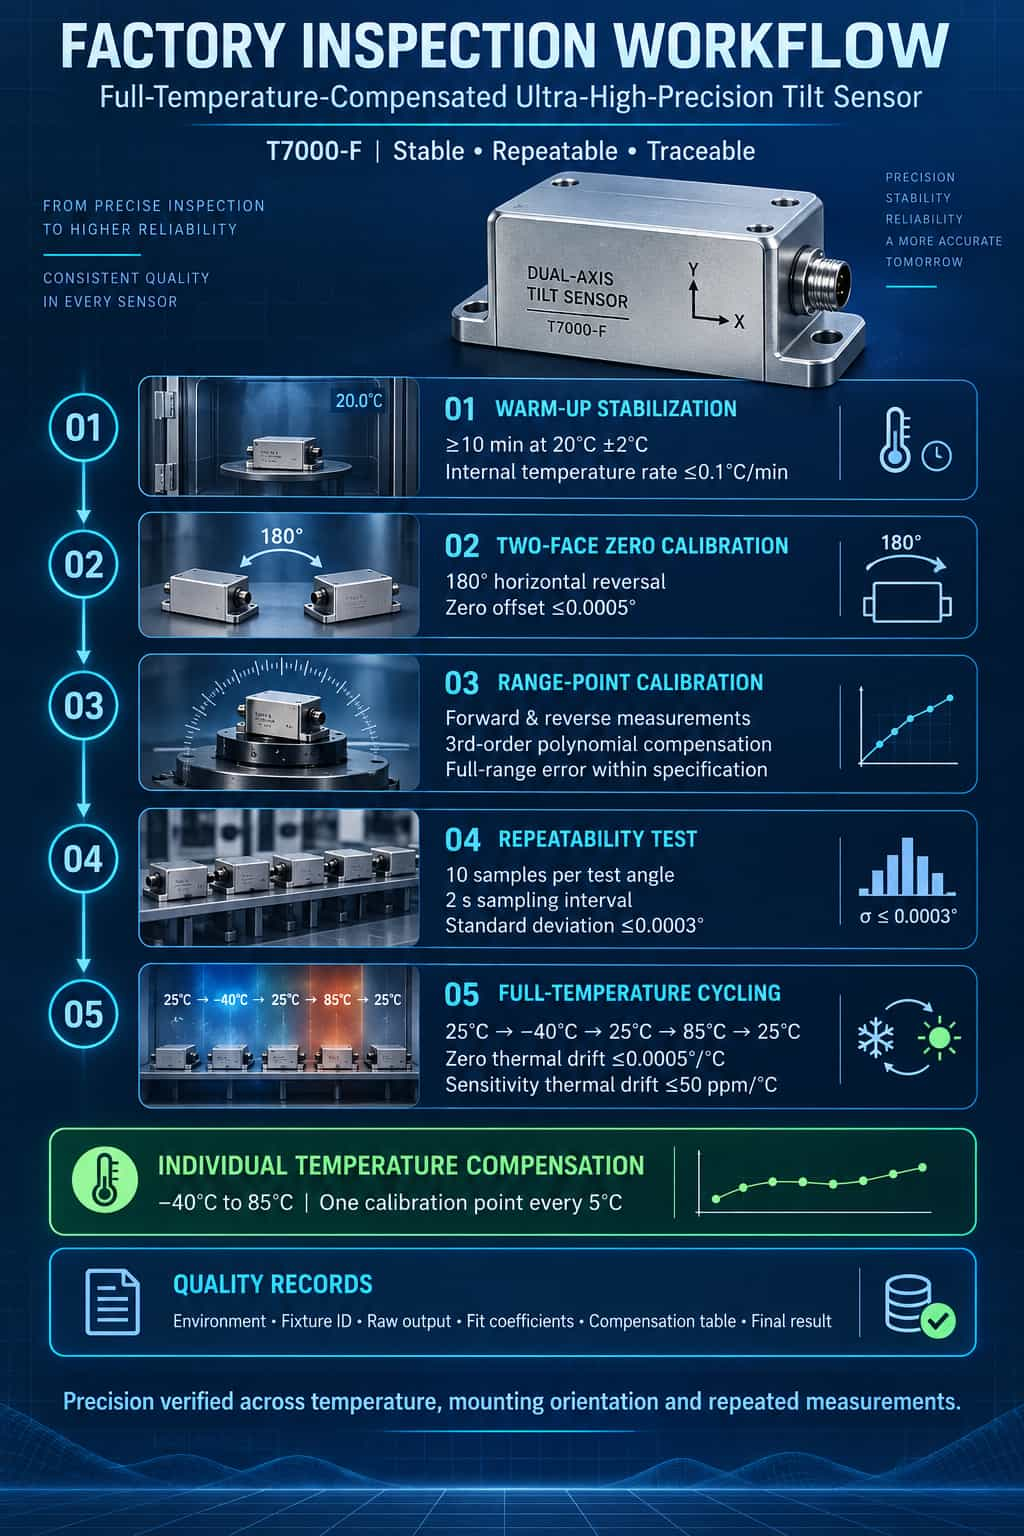
O erro de valor indicado e a repetibilidade são os principais indicadores de desempenho para inclinômetros de ultra-alta precisão com compensação total de temperatura: o primeiro reflete o desvio entre a leitura em um ângulo específico e o ângulo real, enquanto o segundo reflete a consistência das medições realizadas múltiplas vezes sob condições idênticas. Usando o T7000-F como exemplo, este artigo descreve seu processo de inspeção de fábrica — abrangendo estabilização por aquecimento, calibração do ponto zero pelo método de dupla face, calibração do ponto de escala completa, testes de repetibilidade e ciclos de temperatura completa — para garantir uma saída estável, repetível e rastreável em diferentes temperaturas, superfícies de montagem e condições de medição.1. Indicadores Essenciais e Lógica de InspeçãoO T7000-F utiliza tecnologia de sensores MEMS e algoritmos de compensação de temperatura total para alcançar uma precisão absoluta de 0,001° dentro de uma faixa de medição de ±5°. Para produtos desta classe, a inspeção de fábrica deve ir além de verificações pontuais de saída à temperatura ambiente; em vez disso, é necessária uma sequência de testes abrangente centrada no "erro de valor indicado" e na "repetibilidade". O processo de inspeção normalmente inclui aquecimento estático, calibração do ponto zero, calibração do ponto de escala completa, verificação de repetibilidade e ciclos de temperatura completos. Os dados brutos, as condições ambientais e os resultados de aprovação/reprovação são registrados em cada etapa para criar registros de qualidade rastreáveis.2. Estabilização do aquecimentoApós ser ligado, o sensor deve permanecer inativo por pelo menos 10 minutos, durante os quais nenhum comando é enviado. A temperatura ambiente é mantida em 20 °C ± 2 °C. O monitoramento em tempo real do sensor de temperatura interno confirma que a taxa de variação da temperatura não excede 0,1 °C/min. Além disso, a diferença na saída do ponto zero entre o início e o fim do período de aquecimento é registrada como um parâmetro característico do "tempo de estabilização térmica" do dispositivo.O objetivo da estabilização por aquecimento é eliminar o impacto dos transientes térmicos iniciais no elemento sensor MEMS e nos circuitos internos. Para inclinômetros de ultra-alta precisão, um aquecimento insuficiente introduz diretamente uma deriva do ponto zero, levando a dados distorcidos na calibração e nos testes subsequentes.3. Calibração do Ponto Zero pelo Método de Dupla FaceO T7000-F é montado em uma placa de superfície de Grau 0 com uma tolerância de planicidade de no máximo 0,005 mm. Com o sensor voltado para cima, as saídas dos eixos X e Y são registradas; em seguida, o sensor é girado 180° horizontalmente em torno de seu eixo vertical e as saídas dos eixos X e Y são registradas novamente. O erro do ponto zero para cada eixo é calculado com base nesses dois conjuntos de leituras. O critério de aceitação é que o desvio do ponto zero, calculado usando o método bilateral, não deve exceder 0,0005°.Se o desvio do ponto zero exceder o limite, a estrutura do sensor é geralmente considerada anormal — as causas potenciais incluem desalinhamento do eixo sensível interno ou tensão anormal na embalagem — exigindo que a unidade seja devolvida para reinspeção. O método de dupla face isola efetivamente o erro intrínseco do ponto zero do sensor dos erros causados pela inclinação da superfície de montagem ou pelas referências de fixação, tornando-se uma etapa crítica na calibração do ponto zero de inclinômetros de ultra-alta precisão.4. Calibração de Ponto em Escala CompletaA calibração de ponto em escala completa é realizada utilizando uma cabeça de indexação óptica de alta resolução. O T7000-F é montado rigidamente na plataforma da cabeça de indexação, garantindo que o eixo sensível do sensor esteja perpendicular ao eixo de rotação da cabeça. A cabeça de indexação é girada para os ângulos alvo tanto no sentido direto quanto no inverso; o valor de saída do T7000-F é registrado após um período de estabilização de 5 segundos.O ajuste polinomial — normalmente usando um polinômio de terceiro grau — é aplicado aos erros de valor indicados nas rotações direta e inversa. Os coeficientes de ajuste resultantes são gravados no sensor para implementar a compensação de não linearidade. Em última análise, o erro de valor indicado em toda a faixa de medição não deve exceder a especificação de precisão. Medir em ambas as direções é essencial para capturar o erro de histerese — a diferença na saída para o mesmo ângulo de entrada entre os cursos direto e inverso.Esta etapa incorpora a lógica central da inspeção de fábrica para inclinômetros de ultra-alta precisão com compensação de temperatura de faixa completa: vai além da mera verificação de conformidade para garantir — por meio de ajustes e compensação — que cada unidade atinja sua precisão nominal durante a operação real.5. Teste de RepetibilidadeO teste de repetibilidade verifica a consistência das medições do sensor, realizadas múltiplas vezes sob condições e ângulos idênticos. A cabeça de indexação é posicionada em três ângulos típicos: posição zero (0°), ponto médio (+15°) e escala completa (+30°). Dez amostras consecutivas são coletadas em cada ângulo, com um intervalo de 2 segundos entre elas; os valores de saída são registrados e a repetibilidade é calculada com base no erro quadrático médio (RMSE).O critério de aceitação é que o desvio padrão da repetibilidade (s) não deve exceder 0,0003°. Se esse limite for ultrapassado, as causas potenciais incluem conexões mecânicas soltas, ruído excessivo na fonte de alimentação ou anomalias no elemento sensor MEMS. Os testes de repetibilidade servem como base crucial para avaliar a estabilidade de curto prazo do sensor e a confiabilidade do dispositivo de fixação; também são uma etapa fundamental na inspeção de fábrica para distinguir entre desempenho "preciso em uma única instância" e desempenho "consistentemente confiável".6. Teste de ciclagem em temperatura ambientePara inclinômetros MEMS, a principal fonte de erro é tipicamente a temperatura, e não a não linearidade. Consequentemente, testes de ciclagem térmica completa são conduzidos para verificar as características de temperatura do sensor. Durante o teste, o T7000-F é fixado em um ângulo diferente de zero (por exemplo, +10°) sem alterar o ângulo mecânico ao longo do processo. As saídas angulares são registradas em pontos de temperatura específicos — 25°C, -40°C, 25°C, 85°C e uma verificação de retorno a 25°C — para calcular a deriva de temperatura do ponto zero e a deriva de temperatura da sensibilidade.Os critérios de aceitação são definidos da seguinte forma: deriva de temperatura do ponto zero ≤ 0,0005 °C; deriva de temperatura da sensibilidade ≤ 50 ppm/°C. Essas especificações não são derivadas de cálculos teóricos, mas sim baseadas em medições reais e dados de compensação obtidos para cada chip individual. Uma tabela de compensação de temperatura é gerada para cada sensor, abrangendo a faixa de -40 °C a 85 °C, com pontos de compensação definidos a cada 5 °C; a interpolação em tempo real é usada para compensação durante a operação.O teste de ciclo térmico completo é uma etapa fundamental na inspeção de fábrica de produtos com compensação total de temperatura. Somente por meio de medições reais em toda a faixa de temperatura, da criação de tabelas de compensação individualizadas e da aplicação de firmware em tempo real, o sensor pode manter uma saída de altíssima precisão em uma ampla faixa de temperatura.7. Avaliação, Remuneração e RastreabilidadeApós a conclusão dos testes mencionados, uma avaliação completa é realizada para cada sensor. Os registros de inspeção devem incluir a temperatura ambiente, a identificação do dispositivo de fixação, a leitura da cabeça divisora, a saída bruta, os coeficientes de ajuste da curva, a tabela de compensação de temperatura e o resultado final de aprovação/reprovação. As unidades não conformes são categorizadas pelo tipo de anomalia — como problemas estruturais, de montagem, ruído elétrico ou do elemento sensor — e submetidas aos procedimentos apropriados de retrabalho ou reinspeção.Em resumo, o processo de inspeção de fábrica do T7000-F demonstra que o controle de qualidade para inclinômetros de ultra-alta precisão com compensação total de temperatura não se resume a um teste de métricas isoladas, mas sim a um processo completo de circuito fechado que abrange estabilidade térmica, precisão do ponto zero, faixa de medição, repetibilidade e características de temperatura. O objetivo final é garantir que as leituras de ângulo permaneçam estáveis, repetíveis e rastreáveis em diferentes temperaturas, superfícies de montagem e ciclos de medição repetidos. Este processo oferece uma referência geral para inclinômetros similares de ultra-alta precisão com compensação total de temperatura.
LEIA MAIS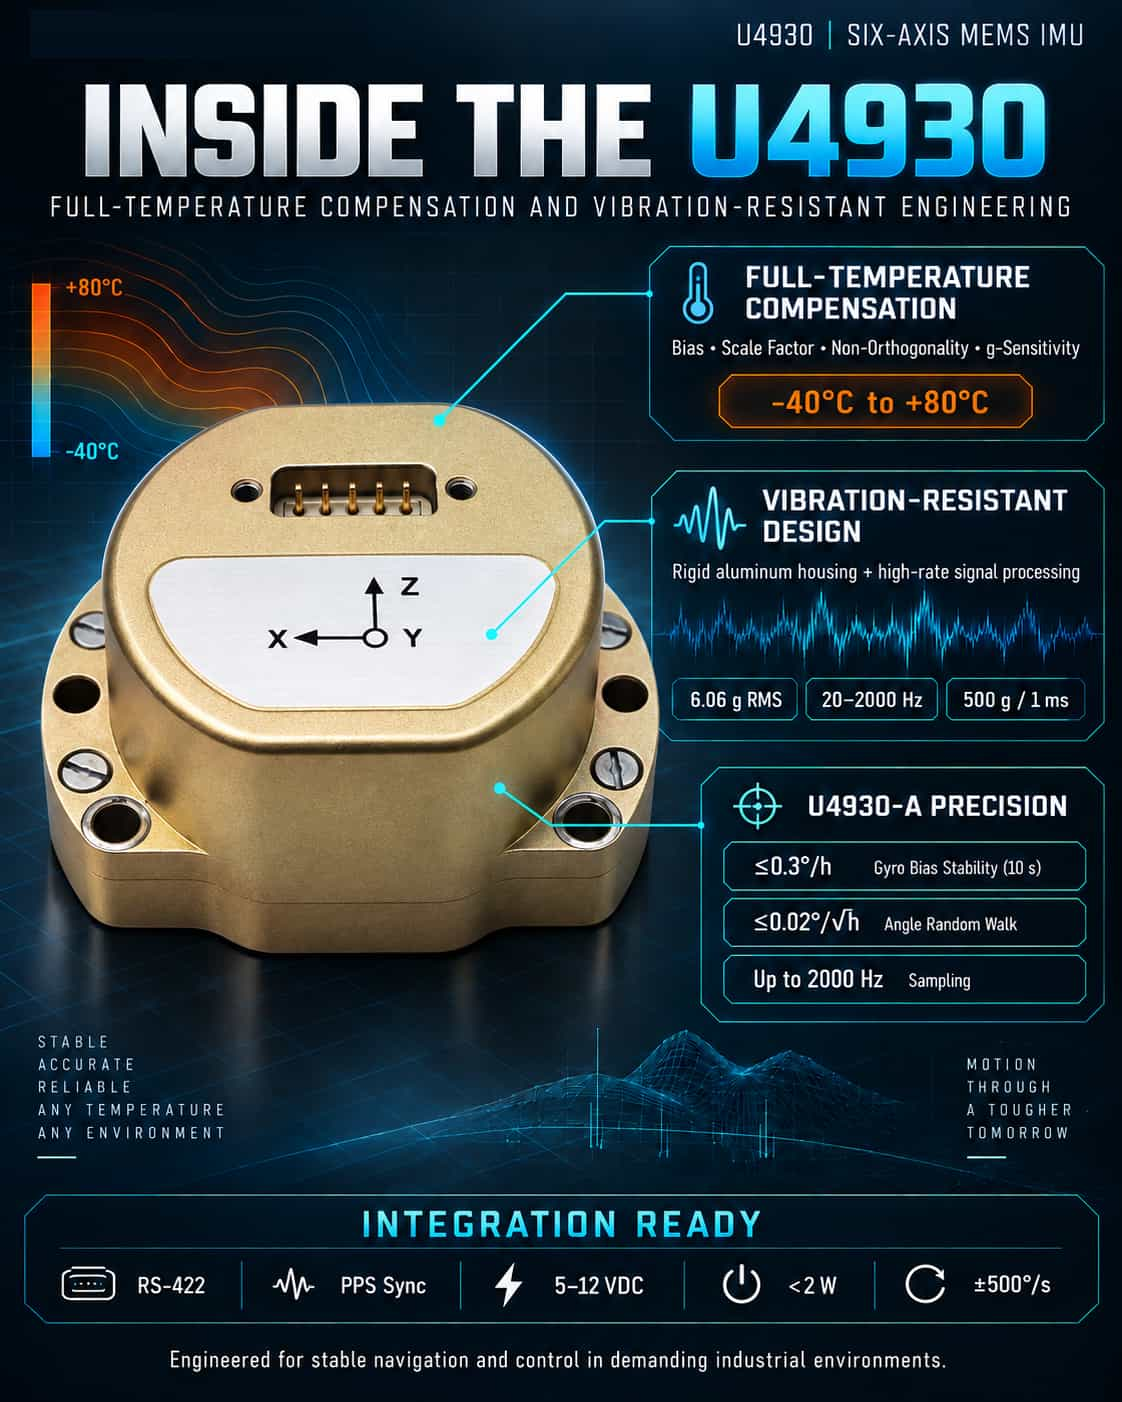
À medida que drones industriais, sistemas de direção autônoma e sistemas de navegação de alta precisão exigem cada vez mais tamanho compacto, alto desempenho e baixo custo, as Unidades de Medição Inercial (IMUs) MEMS estão avançando constantemente em direção a um desempenho de nível tático — e até mesmo de nível de navegação. A série U4930 de IMUs MEMS de seis eixos da Micro-Magic oferece uma solução altamente competitiva, apresentando tecnologia robusta de compensação total de temperatura, resistência superior à vibração e compatibilidade com produtos internacionais líderes (como o HG4930). Tecnologia principal: Compensação total de temperatura e calibração do sistema Uma das fontes de erro mais críticas em dispositivos inerciais MEMS é a deriva no viés e no fator de escala causada por flutuações de temperatura. Sem uma compensação eficaz, mesmo pequenas variações de temperatura podem levar a erros enormes nos cálculos de navegação — um caso clássico de "errar o alvo é tão bom quanto errar por uma milha".A principal característica do U4930 é seu sofisticado algoritmo de compensação que abrange toda a faixa de temperatura operacional (de -40 °C a +80 °C). O sistema realiza uma compensação abrangente baseada na temperatura para o viés, fator de escala, erros de não ortogonalidade e termos dependentes da aceleração, tanto do giroscópio quanto do acelerômetro. Isso vai além de uma simples correção linear; baseia-se em um modelo de erro complexo, estabelecido por meio de extensos testes em câmaras ambientais. Consequentemente, o modelo U4930-A atinge uma estabilidade de viés em toda a faixa de temperatura de ≤0,3°/h (suavização de 10 s) e uma variação angular aleatória de ≤0,02°/√h. Essas especificações permitem que o sistema mantenha uma precisão de atitude excepcional durante curtos períodos sem auxílios externos (como GNSS) — uma capacidade crucial para a navegação em túneis, ambientes subterrâneos ou subaquáticos. Robustez mecânica: resistência a vibrações e choques Ambientes mecânicos severos — caracterizados por alta dinâmica ou montagem em veículos/aeronaves — representam outro grande desafio para as IMUs MEMS. Vibrações intensas podem introduzir velocidades angulares espúrias por meio do acoplamento mecânico, causando divergências nos erros de cálculo de atitude.O U4930 resolve esse problema com um design estrutural robusto. Envolto em uma carcaça leve de liga de alumínio de alta resistência, o dispositivo suporta vibrações aleatórias de 6,06 g (RMS) na faixa de 20 a 2000 Hz e choques de 500 g/1 ms. Aliado à amostragem de alta velocidade (até 2000 Hz) e aos recursos de processamento síncrono, o U4930 utiliza dados de alta largura de banda para filtrar com eficácia o ruído de vibração no domínio do tempo, garantindo a saída de dados de movimento estáveis e precisos, mesmo em meio à intensa vibração de drones de asa rotativa ou aos solavancos de veículos. Posicionamento estratégico: uma substituição direta e perfeita para o HG4930. A característica mais engenhosa do U4930 é seu posicionamento estratégico no mercado: ele é totalmente compatível com o clássico IMU HG4930 da Honeywell. Essa compatibilidade vai além das dimensões físicas e da montagem com parafuso M4, incluindo também a interface diferencial RS422 e as definições do sinal de sincronização PPS. Os usuários podem atualizar diretamente sem modificar as placas de expansão ou arquiteturas de energia existentes (compatível com entrada de 5 a 12 V e
LEIA MAIS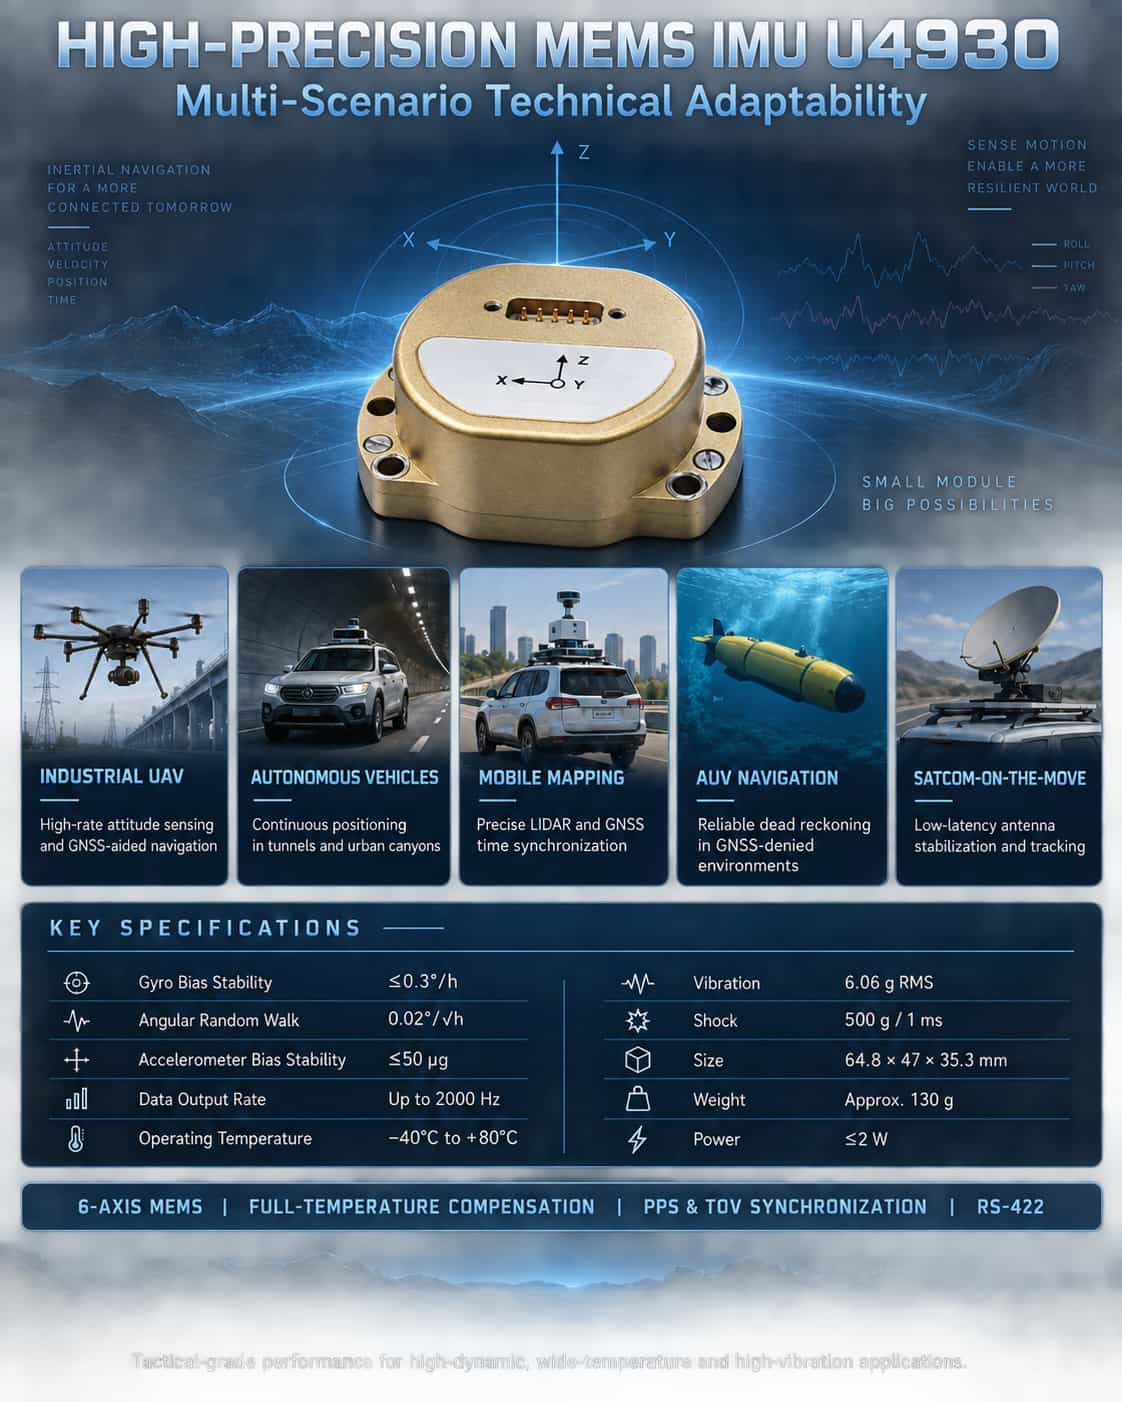
Unidades de Medição Inercial (IMUs) de alta precisão são sensores essenciais para a detecção de atitude e navegação autônoma em plataformas móveis. Em cenários de aplicação complexos — como drones industriais, direção autônoma, mapeamento móvel e navegação subaquática — os sistemas impõem requisitos rigorosos em relação à precisão da IMU, resposta dinâmica, resiliência ambiental e capacidades de sincronização de dados. O módulo de medição inercial MEMS de seis eixos da série U4930 da Micro-Magic Inc. oferece uma solução de sensoriamento inercial robusta e confiável para essas aplicações, apresentando especificações inerciais de nível tático, compensação precisa de temperatura em toda a faixa de operação, saída de alta largura de banda e um design compacto e leve. **Principais características técnicas do U4930** O U4930 integra um giroscópio MEMS de três eixos de alto desempenho e um acelerômetro MEMS de três eixos. Ele apresenta calibração e compensação internas em toda a faixa de temperatura operacional (-40 °C a +80 °C) para erros de polarização, fator de escala, não ortogonalidade e termos sensíveis à aceleração. O giroscópio oferece uma faixa de medição de ±400°/s a ±500°/s (dependendo do modelo), com estabilidade de polarização (suavização de 10 s) melhor que 0,3°/h e variação aleatória angular de até 0,02°/√h. O acelerômetro apresenta uma faixa de ±30 g, estabilidade de polarização melhor que 50 μg e variação aleatória de velocidade ≤0,03 m/s/√h. O módulo mede apenas 64,8 × 47 × 35,3 mm e pesa aproximadamente 130 g, com um consumo de energia em regime permanente de ≤2 W. Ele suporta taxas de saída de dados de até 2000 Hz e oferece desempenho robusto, incluindo resistência à vibração de 6,06 g RMS e resistência a choques de 500 g/1 ms. Essas especificações demonstram que o U4930 atinge os padrões de IMU MEMS de nível tático, capaz de manter a precisão de medição em condições extremas — como alta dinâmica, amplas faixas de temperatura e vibração intensa — estabelecendo assim as bases para sua implantação em diversos cenários de aplicação. Análise de Adaptação Técnica para Cenários de Aplicação Típicos (1) Drones industriais: Referência de atitude de alta dinâmica e navegação inercial Drones industriais exigem dados de atitude em tempo real e com alta taxa de atualização (rolagem, inclinação e guinada) para controle de voo estável e navegação autônoma. A taxa de saída de dados de 2000 Hz do U4930 garante a captura precisa do movimento angular transitório da estrutura da aeronave, enquanto seu desvio angular aleatório (tão baixo quanto 0,02°/√h) suprime efetivamente a taxa de deriva da integração de atitude. O módulo suporta sincronização de tempo com receptores GNSS (via entrada PPS e análise de mensagens GPRMC), permitindo navegação integrada com acoplamento flexível ou rígido; ele mantém a continuidade da trajetória por meio de navegação inercial pura durante breves interrupções do sinal GNSS — uma capacidade crítica para tarefas como inspeção de linhas de energia e levantamentos topográficos de longa duração. (2) Veículos Autônomos: Posicionamento Contínuo em Condições Operacionais Complexas Para veículos autônomos que operam em ambientes onde os sinais GNSS são obstruídos — como cânions urbanos, túneis e estacionamentos subterrâneos — a IMU torna-se o componente central para a navegação inercial. A estabilidade de polarização (0,3°/h) e as características de baixo ruído da U4930 garantem que a deriva posicional permaneça dentro de limites aceitáveis por períodos de dezenas de segundos. Seu mecanismo de compensação de faixa de temperatura completa garante desempenho consistente apesar das flutuações de temperatura no compartimento do motor (de -40°C a 80°C), enquanto sua resistência à vibração de 6,06g mitiga efetivamente as perturbações de medição causadas por solavancos na estrada e vibrações do motor. Uma linha de precisão escalonada (Modelos A, B e C) permite que sistemas com níveis de autonomia que variam de L2+ a L4 — e com diferentes restrições orçamentárias — acessem o desempenho inercial adaptado às suas necessidades específicas. (3) Mapeamento Móvel e Inspeção de Trilhos: Sincronização de Referência Espaço-Temporal de Alta Precisão Sistemas LiDAR veiculares ou aerotransportados requerem IMUs para fornecer referências de atitude e posição de alta precisão, garantindo a exatidão do registro da nuvem de pontos 3D. O baixo desvio angular aleatório do U4930 (≤0,02°/√h) se traduz diretamente em menor deriva da nuvem de pontos, um fator crucial para missões de aquisição de dados a longa distância. Além disso, sua saída de pulso síncrono diferencial TOV e entrada PPS permitem a sincronização precisa entre os instantes de amostragem da IMU e os sinais GNSS de um pulso por segundo (PPS), fornecendo sinais de disparo precisos para a marcação temporal da nuvem de pontos. Na inspeção de trilhos ferroviários, o módulo pode ser integrado a um odômetro e um GNSS para formar um sistema de medição combinado capaz de detectar irregularidades na via com precisão milimétrica. (4) Veículos Subaquáticos Autônomos (AUV): Navegação inercial de longa duração em ambientes sem GNSS Os ambientes subaquáticos impedem a recepção de sinais GNSS, forçando os AUVs a dependerem inteiramente de seus sistemas inerciais internos para a estimativa de pose de longa duração. A estabilidade do giroscópio de nível tático do U4930 (tão baixa quanto 0,3°/h) e o baixo desvio angular aleatório suprimem efetivamente o acúmulo de erros de atitude ao longo do tempo, estendendo assim a duração operacional subaquática efetiva do veículo. Seu design estrutural em liga de alumínio, resistência a choques (500g) e ampla faixa de temperatura de armazenamento (-55°C a 85°C) garantem que ele suporte as tensões mecânicas associadas à montagem e ao transporte de equipamentos para águas profundas. (5) Satcom-on-the-Move (SOTM): Rastreamento de antena estável em circuito fechado Em sistemas SOTM embarcados em veículos, navios ou aeronaves, a IMU deve fornecer mudanças instantâneas de atitude do satélite com baixa latência para acionar os servomecanismos responsáveis pela compensação do apontamento da antena. A largura de banda de ≥200 Hz do U4930 garante um rastreamento rápido do sinal de atitude, enquanto sua interface diferencial RS422 oferece robusta resistência a interferências, tornando-o adequado para plataformas de comunicação que operam em ambientes eletromagnéticos complexos. Quando combinado com a sincronização PPS externa, ele fornece uma referência de tempo precisa para o circuito de controle de apontamento da antena, garantindo a estabilidade do enlace de comunicação mesmo durante curvas acentuadas ou perturbações causadas por vento e ondas. Cenários de aplicação ampliados por meio da adaptabilidade ambiental O U4930 opera em uma faixa de temperatura de -40 °C a 80 °C e suporta temperaturas de armazenamento de -55 °C a 85 °C, garantindo inicialização e operação confiáveis em condições de frio extremo, calor intenso e alta umidade. Sua resistência a vibrações e choques o torna adequado não apenas para aplicações veiculares e aéreas, mas também para implantação em pequenas embarcações, veículos terrestres não tripulados (UGVs) e em certos cenários de robótica industrial. Além disso, o módulo apresenta um tempo de inicialização de ≤ 2 segundos e suporta atualizações de software em campo, facilitando a manutenção e as atualizações funcionais no local. Em resumo, a série U4930 de IMU MEMS — caracterizada por desempenho inercial de nível tático, compensação precisa em toda a faixa de temperatura, saída de dados em alta velocidade e robusta adaptabilidade ambiental — é ideal para aplicações exigentes, como drones industriais, direção autônoma, mapeamento móvel, navegação subaquática e comunicação via satélite em movimento. Suas opções de precisão escalonadas oferecem aos usuários flexibilidade para equilibrar custo e desempenho. À medida que os sistemas de navegação inercial evoluem para miniaturização, baixo consumo de energia e alta confiabilidade, a U4930 aproveita suas especificações técnicas abrangentes para fornecer uma base de hardware sólida para sensoriamento de atitude e posicionamento autônomo em uma ampla gama de plataformas móveis.
LEIA MAIS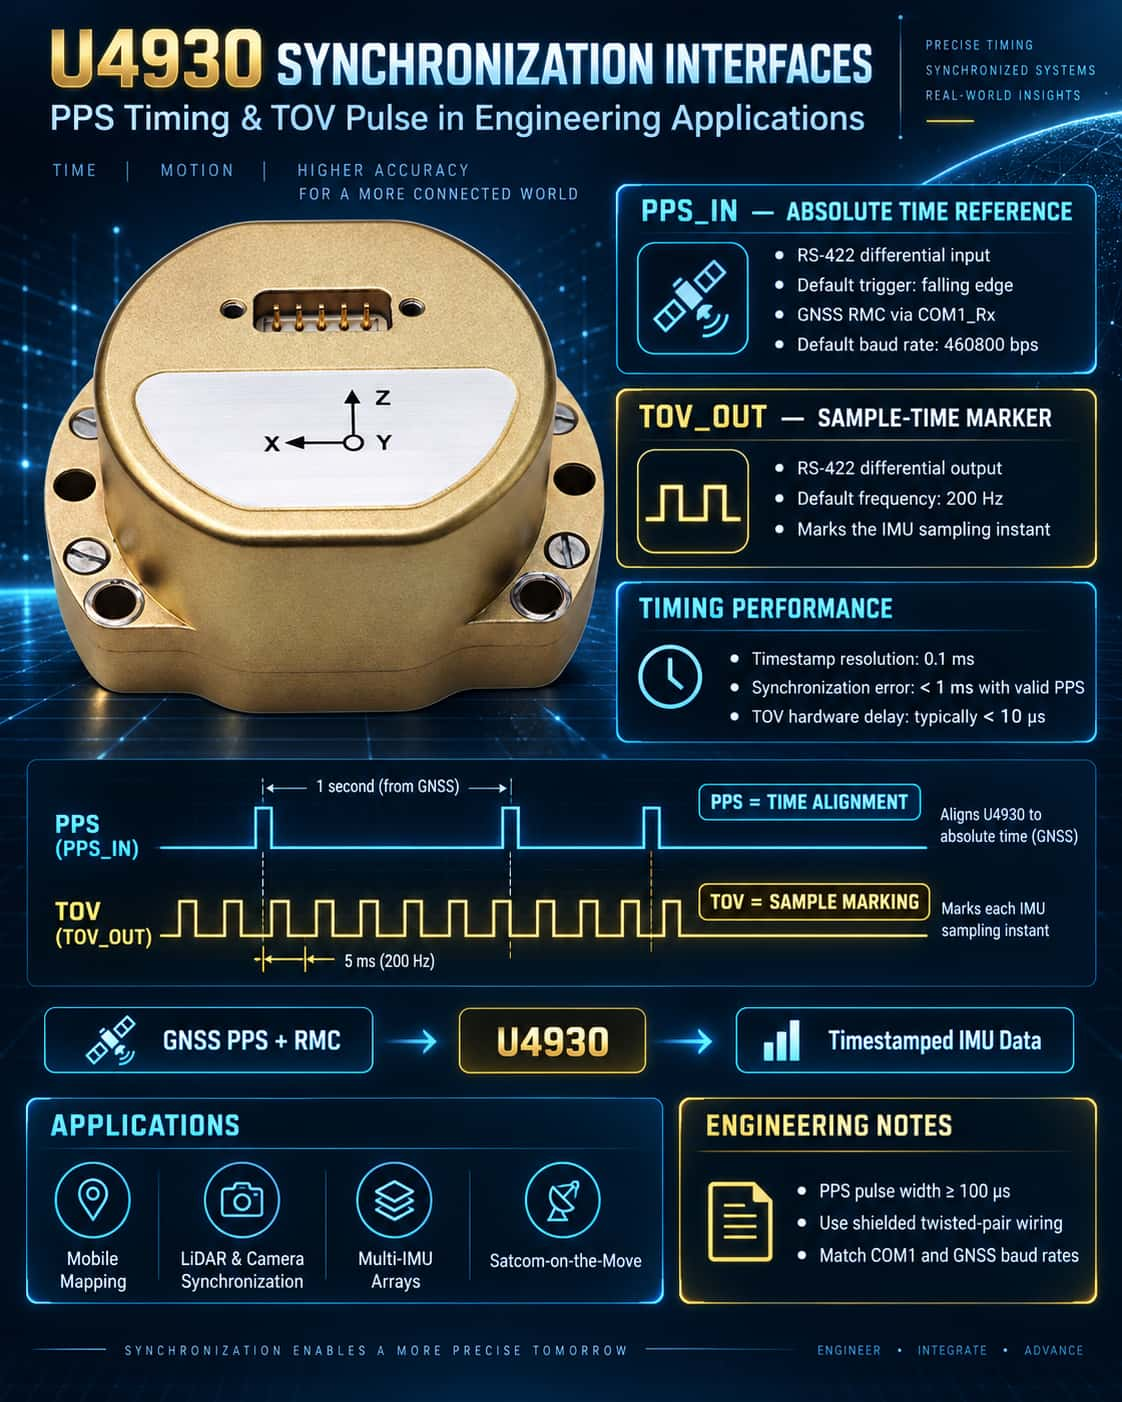
Em sistemas de navegação integrados, a sincronização de tempo é um fator crítico que determina a precisão da fusão de dados. A IMU MEMS U4930 oferece interfaces de sincronização abrangentes — entrada PPS e saída TOV — projetadas para lidar com a introdução de uma referência de tempo externa e a calibração de momentos de amostragem internos, respectivamente. A utilização adequada dessas interfaces aprimora significativamente a precisão do alinhamento de tempo do sistema, tornando a unidade ideal para aplicações que exigem consistência rigorosa do relógio, como enxames de UAVs, mapeamento móvel e comunicação via satélite em movimento (SATCOM-on-the-move). PPS_IN: A "batida cardíaca" da referência de tempo externa PPS (Pulso por Segundo) é um sinal fornecido pelos Sistemas Globais de Navegação por Satélite (GNSS); sua borda de subida ou descida corresponde ao início exato de um segundo, tipicamente com precisão em nível de nanossegundos. O U4930 recebe o sinal PPS externo (nível RS-422) através da interface diferencial PPS_IN±, enquanto simultaneamente recebe sentenças GPRMC/GNRMC/GBRMC (taxa de transmissão padrão: 460800 bps) da mesma fonte GNSS através da interface COM1_Rx±. Internamente, o sistema utiliza a borda de descida do PPS como gatilho de sincronização (configuração padrão). Ao detectar um pulso válido, a IMU analisa o horário UTC da sentença RMC recebida mais recentemente na COM1 e o alinha com um contador interno, gerando assim um carimbo de data/hora interno de alta precisão (campo Timestamp, resolução de 0,1 ms). Esse mecanismo garante que cada quadro de dados emitido pela IMU contenha uma marcação de tempo absoluta consistente com o sistema GNSS, fornecendo a referência de tempo necessária para o acoplamento flexível ou rígido subsequente com os dados de posição e velocidade do GNSS. Recomendações para aplicações de engenharia:· Garanta que os níveis de sinal PPS estejam em conformidade com o padrão diferencial RS-422 para evitar a latência introduzida pela conversão de terminação única;· Recomenda-se uma largura de pulso PPS de ≥100 μs; a inclinação da borda de descida impacta diretamente a precisão da sincronização;· Se o receptor GNSS emitir apenas um sinal PPS de terminação única, será necessário um conversor diferencial para conectar à interface PPS_IN±;· O sistema suporta configuração para disparo por borda de subida ou de descida do PPS; os usuários podem ajustar essa configuração por meio do computador host, com base nas características específicas do módulo GNSS. TOV_OUT: "Marcador de Timestamp" para Instantes de Amostragem O TOV (Time of Validity) é um sinal de pulso de sincronização diferencial (TOV±) emitido ativamente pelo U4930; sua frequência corresponde à frequência de amostragem interna da IMU (padrão: 200 Hz). A borda de subida ou descida desse pulso corresponde precisamente ao início do intervalo de amostragem de dados da IMU, e seus níveis de sinal diferencial estão em conformidade com o padrão RS-422. O principal valor do TOV reside na possibilidade de realizar cálculos precisos de diferença de tempo entre os instantes de amostragem da IMU e os tempos de aquisição dos sensores externos. Quando o U4930 opera em conjunto com dispositivos externos (como câmeras, LiDAR ou scanners), esses dispositivos podem capturar o pulso TOV e registrar seus respectivos timestamps locais. Ao correlacionar esses dados com o timestamp interno encontrado no quadro de dados da IMU, os usuários podem calcular o atraso temporal exato e aplicar compensação por interpolação durante o pós-processamento de dados ou a fusão de sensores em tempo real. Cenários típicos de aplicação:· Sistemas de mapeamento móvel: Sincronização da IMU com um scanner a laser; o TOV é usado para calibrar o registro de tempo da atitude correspondente a linhas de varredura específicas.· Navegação visual de UAV: O TOV aciona a exposição da câmera, alcançando um alinhamento em nível de milissegundos entre as imagens e os dados de atitude.· Matrizes Multi-IMU: Aquisição síncrona de sinais TOV de múltiplas unidades U4930 para alcançar a sincronização de relógio entre múltiplos nós. Mecanismo operacional e considerações de engenharia (1) Relação entre PPS e TOV: PPS é usado para "sincronização de tempo", enquanto TOV é usado para "marcação". Embora operem independentemente, o uso conjunto permite o rastreamento preciso dos instantes de amostragem em relação a uma referência de tempo global. (2) Consistência da taxa de transmissão: A taxa de transmissão padrão para entrada GNSS em COM1_Rx corresponde à taxa de transmissão de saída da IMU (ambas são 460800 bps). Se a taxa de transmissão de saída for alterada, a taxa de transmissão do módulo GNSS deverá ser atualizada de acordo; caso contrário, as sentenças RMC não poderão ser analisadas. (3) Análise do Timestamp do Quadro de Dados: O campo Timestamp no protocolo (bytes 35–38; fator de conversão: 0,1 ms) representa um valor de contador interno. Quando a sincronização PPS está ativa, esse valor é corrigido periodicamente, resultando em um erro inferior a 1 ms. Se nenhum sinal PPS estiver conectado, o valor depende do oscilador de cristal interno para temporização, levando a uma deriva cumulativa. (4) Compensação de Latência TOV: A saída TOV implica uma latência de hardware inerente (tipicamente
LEIA MAIS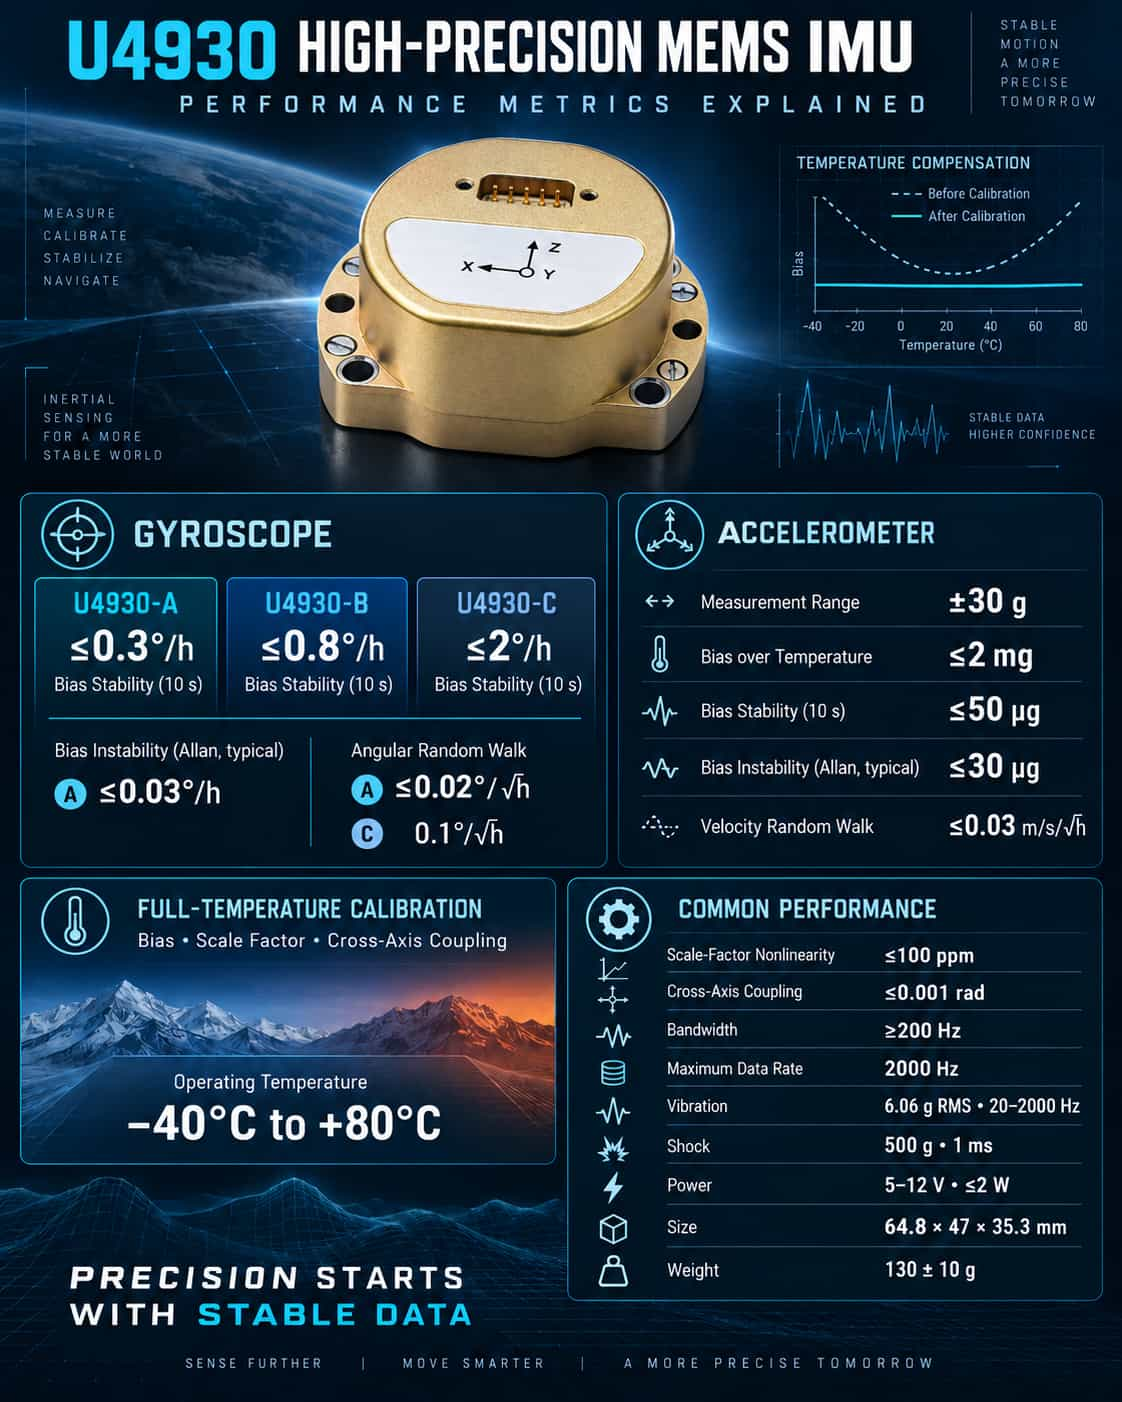
Como unidade de sensoriamento central para navegação e controle inercial, os parâmetros de desempenho de uma IMU determinam diretamente os limites superiores de precisão para a determinação da atitude do sistema e o posicionamento de navegação. Com distintas classificações de modelos e capacidades de calibração em toda a faixa de temperatura, a série U4930 de IMUs MEMS oferece opções de desempenho adaptadas a diversos cenários de aplicação. Este artigo apresenta uma análise sistemática dos principais indicadores de desempenho da série. 1. Desempenho do giroscópio: a precisão determina a estabilidade da atitude. A estabilidade do viés do giroscópio é uma métrica fundamental para medir a deriva angular a longo prazo. O modelo U4930-A atinge ≤0,3°/h (10s), enquanto o modelo B oferece ≤0,8°/h e o modelo C ≤2°/h. Para embarcações ou drones que exigem precisão de rumo constante por longos períodos, o modelo A apresenta clara vantagem; por outro lado, para veículos comerciais com restrições de custo, nos quais a recalibração periódica é aceitável, os modelos B ou C são suficientes. A instabilidade de polarização (caracterizada pela variância de Allan) reflete o nível de ruído final. O valor típico do modelo A, ≤0,03°/h, indica uma deriva angular mínima em condições estáticas ideais, tornando-o adequado para levantamentos topográficos de alta precisão e inspeção de trilhos. O Deslocamento Aleatório Angular (ARW, na sigla em inglês) influencia o acúmulo de erros angulares em ambientes dinâmicos. O ARW do modelo A, de ≤0,02°/√h, é muito superior ao do modelo C, de 0,1°/√h, permitindo melhor desempenho em cenários de controle de voo que envolvem vibração intensa ou manobras rápidas. Notavelmente, todos os três modelos apresentam não linearidade do fator de escala ≤100 ppm, acoplamento entre eixos ≤0,001 rad e largura de banda ≥200 Hz. Essas especificações garantem resposta rápida e interferência mínima entre eixos, atendendo aos requisitos da maioria das aplicações de controle em tempo real. 2. Desempenho do acelerômetro: equilibrando estabilidade e sensibilidade Toda a série U4930 apresenta uma faixa de medição do acelerômetro de ±30g, abrangendo as faixas de manobra típicas de veículos, embarcações e drones. As principais especificações incluem um viés de temperatura total de ≤2 mg, estabilidade do viés de ≤50 μg (10s), instabilidade do viés de ≤30 μg (valor típico de Allan) e variação aleatória da velocidade de ≤0,03 m/s/√h; essas métricas colocam a série no nível de alto desempenho para sensores baseados em MEMS. Para sistemas de navegação inercial, a estabilidade do viés do acelerômetro impacta diretamente o erro cumulativo nos cálculos de velocidade e posição. Uma estabilidade de 50 μg garante que os erros de velocidade permaneçam em baixa magnitude durante uma hora de navegação inercial pura, tornando-a adequada para navegação durante breves interrupções do sinal GNSS. 3. Adaptabilidade ambiental e características físicas Toda a série U4930 suporta uma faixa de temperatura operacional de -40 °C a +80 °C e passa por calibração em toda a faixa de temperatura para compensação de polarização, fator de escala e acoplamento cruzado. Demonstra excelente robustez mecânica, com tolerância à vibração de 6,06 g (RMS, 20–2000 Hz) e tolerância a choques de 500 g/1 ms. As principais especificações incluem tensão de alimentação de 5–12 V, consumo de energia em regime permanente ≤ 2 W, tempo de inicialização ≤ 2 s, taxa de dados máxima de 2000 Hz, dimensões de 64,8 × 47 × 35,3 mm e peso de 130 ± 10 g, encontrando um equilíbrio entre miniaturização e baixo consumo de energia. 4. Recomendações de Seleção e Resumo · U4930-A: Adequado para aplicações que exigem desempenho extremamente alto em relação a viés e variação aleatória, como mapeamento móvel, navegação subaquática de alta precisão e comunicação via satélite em movimento (SATCOM-on-the-move - SOTM).· U4930-B: Adequado para aplicações de média precisão, como referência de atitude de UAVs, inspeção de trajetória e medição de atitude a bordo de navios.· U4930-C: Adequado para aplicações com restrições de custo que toleram maior deriva, como controle de voo e IMUs de referência para veículos comerciais. De forma geral, a série U4930 maximiza o potencial da tecnologia MEMS por meio da calibração em toda a faixa de temperatura e de um design modular. Ao selecionar um modelo, os usuários devem priorizar se a estabilidade do viés do giroscópio e a variação angular aleatória atendem aos requisitos de precisão de navegação a longo prazo do sistema, além de avaliar a largura de banda e a resistência a choques em condições de vibração ambiental. A adequação das especificações aos requisitos garante um equilíbrio ideal entre desempenho e custo.
LEIA MAIS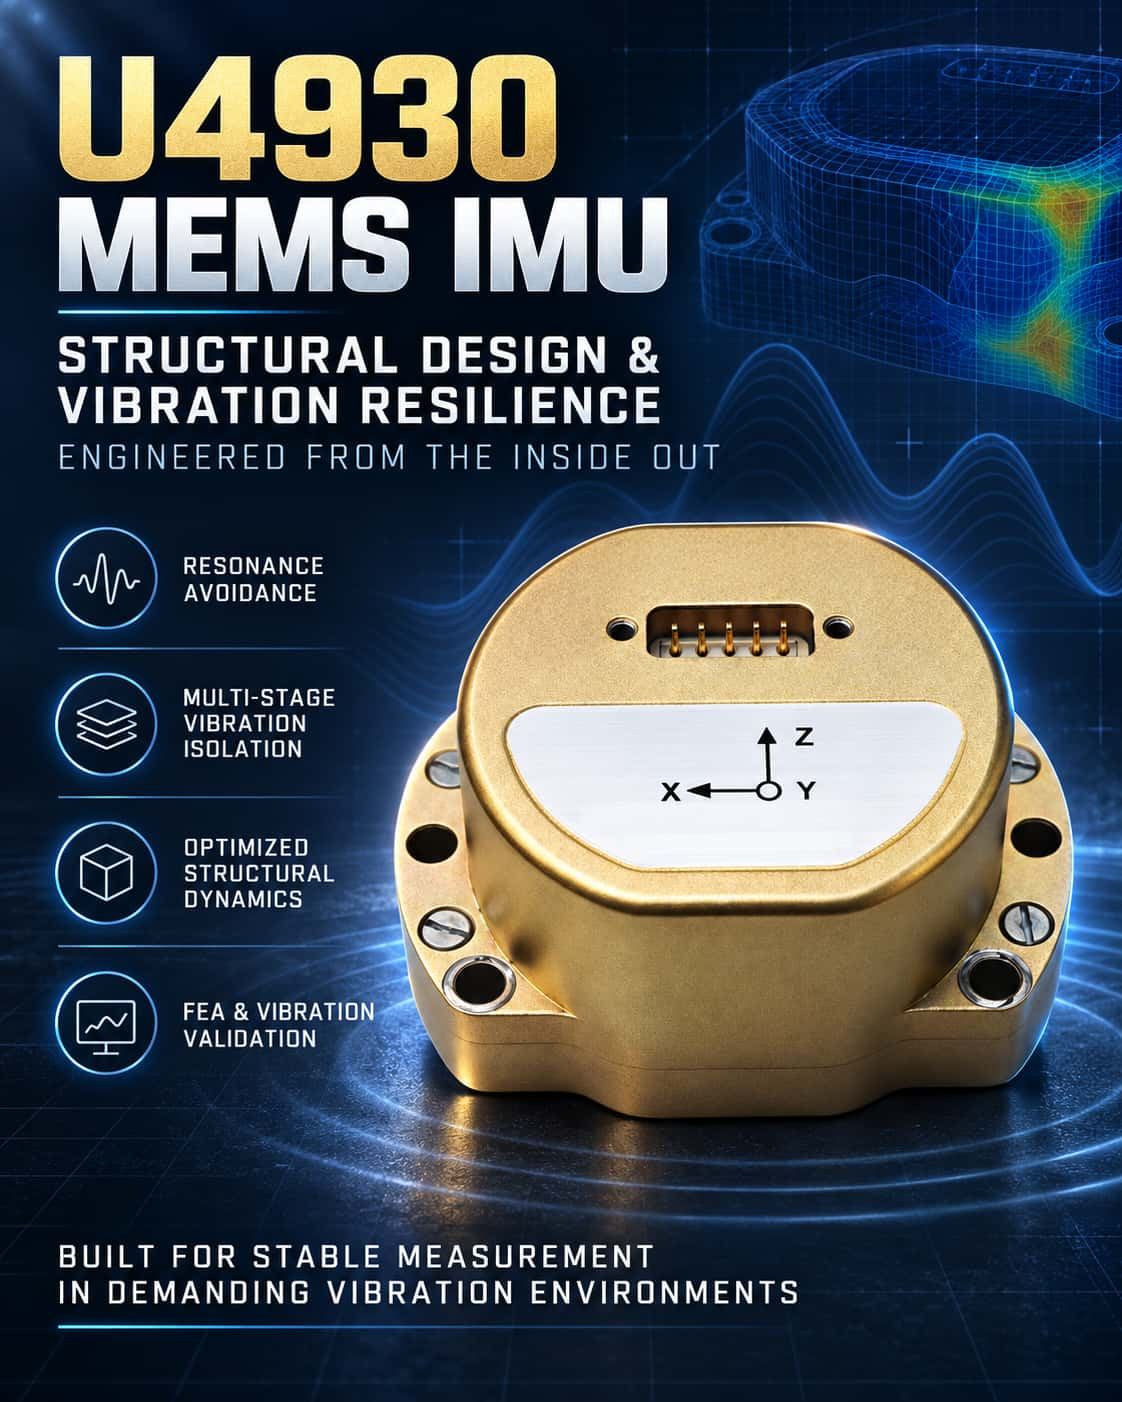
Unidades de Medição Inercial MEMS (IMUs MEMS) são amplamente utilizadas em áreas como navegação e controle de atitude; no entanto, ambientes vibratórios podem degradar significativamente sua precisão de medição. Pesquisas indicam que vibrações externas podem causar desvios severos na saída de giroscópios MEMS e podem até levar à fadiga ou fratura estrutural. Consequentemente, o emprego de um projeto estrutural racional e a otimização da resistência à vibração em nível de sistema são cruciais para aumentar a adaptabilidade ambiental das IMUs MEMS. **Mecanismos de interferência de vibração e objetivos de projeto** A razão fundamental para a sensibilidade à vibração das IMUs MEMS reside em seus princípios de funcionamento. Tomando o giroscópio como exemplo, sua operação depende do acoplamento entre os modos de acionamento e de detecção; se vibrações externas se acoplarem a esses modos, elas se traduzem diretamente em erros de saída. Além disso, a ressonância estrutural induzida pela vibração amplifica esse efeito. Portanto, o projeto estrutural busca dois objetivos principais: primeiro, evitar a ressonância utilizando análise modal para garantir que as frequências naturais da estrutura permaneçam bem distantes das faixas de frequência onde a energia de vibração está concentrada; e segundo, isolar a vibração incorporando elementos de isolamento de vibração ao longo do caminho de transmissão para atenuar a energia de vibração que atinge os componentes sensíveis. **Principais estratégias de projeto estrutural** As abordagens atuais de projeto estrutural seguem principalmente dois caminhos técnicos: Primeiramente, estruturas de isolamento de vibração em nível de sistema. Sistemas de isolamento de vibração são criados incorporando isoladores (como almofadas de borracha ou molas metálicas) entre a IMU e a plataforma hospedeira, ou entre o núcleo interno e a carcaça externa. Pesquisas sugerem que, para atender aos requisitos de tamanho compacto das IMUs MEMS, projetos de isolamento em múltiplos estágios podem ser empregados — como a disposição de três níveis de almofadas de amortecimento (carcaça–núcleo–conjunto de medição) e a utilização de gradientes de rigidez para obter atenuação em estágios. Soluções mais avançadas utilizam mecanismos de desacoplamento de movimento para projetar sistemas de isolamento com seis graus de liberdade, suprimindo assim os efeitos de acoplamento de vibração causados pela assimetria do isolador. Em aplicações típicas, o uso de uma estrutura de isolamento em treliça de dois estágios, combinada com montagem 3D redundante de múltiplos sensores, pode reduzir o valor RMS (raiz quadrada média) da velocidade angular de saída em mais de 88% sob espectros de vibração de voo. Em segundo lugar, a otimização de estruturas sensíveis. No nível do chip, a resistência à vibração pode ser aprimorada na fonte empregando projetos estruturais de alta simetria (como estruturas de oito massas ou em anel) que utilizam princípios diferenciais para cancelar a interferência de vibração de modo comum, ou usando um projeto de giroscópio triaxial de massa única com uma âncora central e mancais flexíveis simétricos. Verificação de projeto e avaliação de desempenho A análise de elementos finitos (FEA) é a ferramenta de verificação mais importante nesta área. A análise modal permite o cálculo das frequências naturais para avaliar os riscos de ressonância, enquanto as análises de resposta em frequência e de vibração aleatória preveem as respostas de aceleração sob densidades espectrais de potência específicas, fornecendo uma base para a iteração do projeto. A verificação experimental normalmente abrange calibração e testes de vibração. Por exemplo, um projeto otimizado — utilizando métodos como a adição de vigas de suporte e a redução de vãos fixos — apresentou uma resistência à vibração mais que duplicada em comparação com o projeto original; outra IMU leve demonstrou excelente resistência à vibração, além de alta precisão durante os testes de vibração. Em resumo, a resistência à vibração de IMUs MEMS é uma questão sistêmica que exige uma perspectiva de dinâmica estrutural e a aplicação integrada de técnicas como análise modal, projeto de isolamento de vibração e simulação de otimização. Adotar a "prevenção da ressonância" e o "isolamento de vibração eficiente" como princípios fundamentais de projeto oferece um caminho eficaz para o desenvolvimento de IMUs MEMS altamente confiáveis. Olhando para o futuro, os avanços na ciência dos materiais e nos algoritmos de controle permitirão que as IMUs MEMS mantenham o desempenho em ambientes de vibração cada vez mais extremos, abrindo perspectivas de aplicação mais amplas.
LEIA MAIS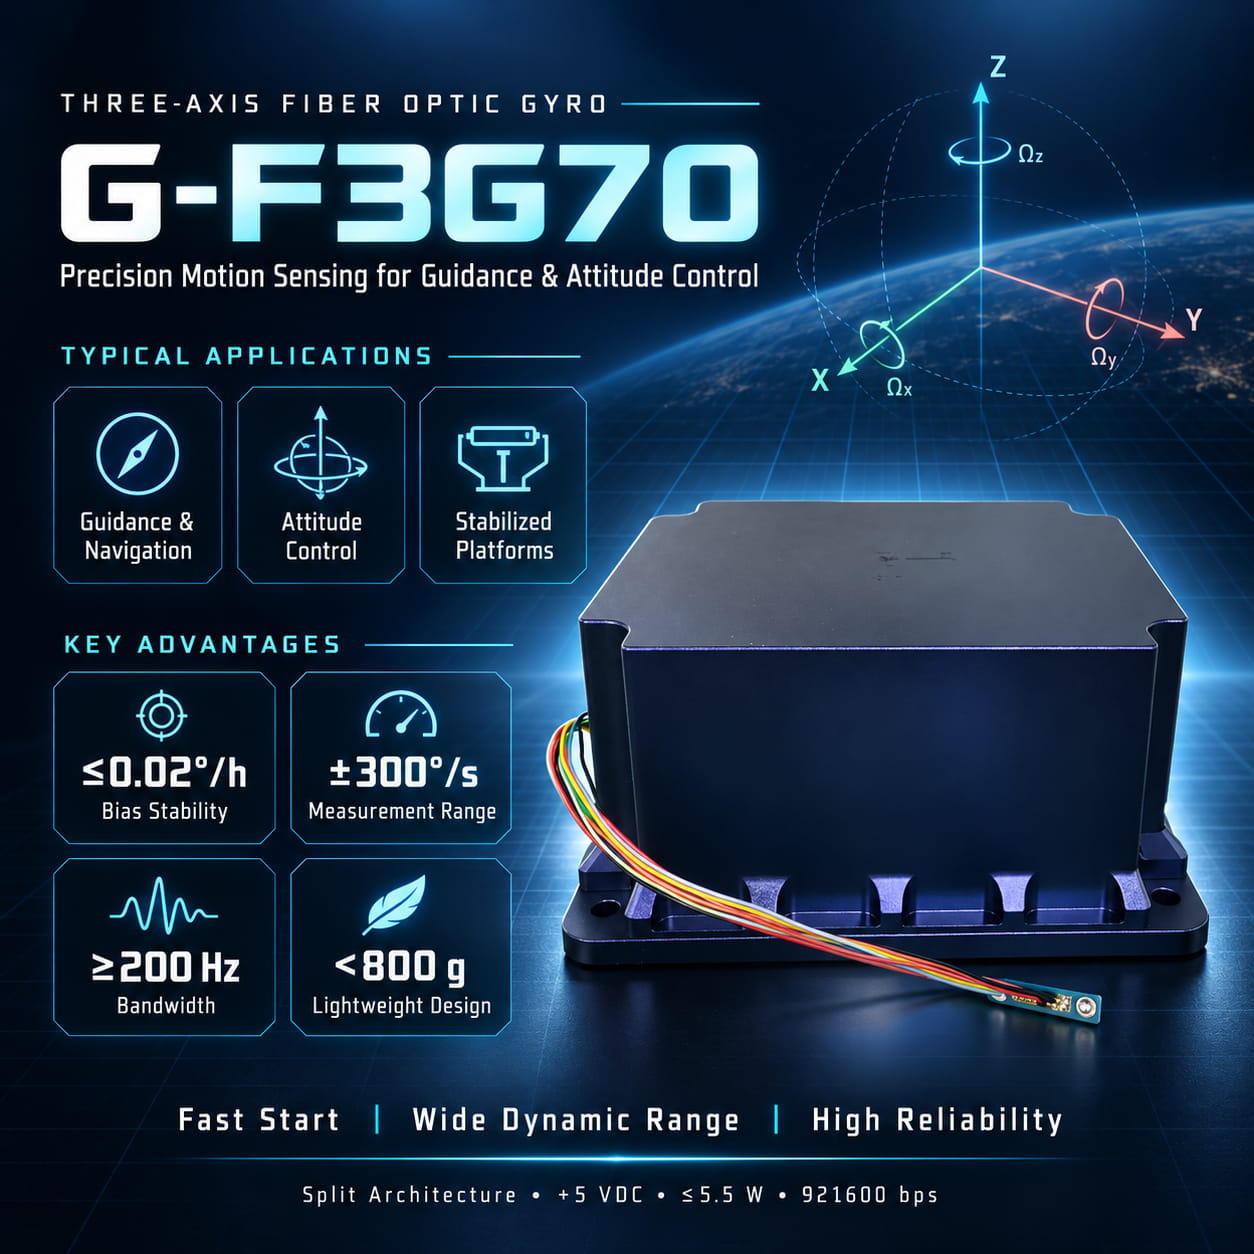
Aplicação principal: Orientação e controle de atitudes O giroscópio de fibra óptica triaxial G-F3G70 (FOG) foi projetado especificamente para sistemas de navegação, orientação e controle de atitude de média a alta precisão. Ele serve como um núcleo de sensor crítico, permitindo ataques de precisão e controle de voo para armas táticas, como mísseis de pequeno porte e bombas guiadas. Ao integrar recursos de sensoriamento de taxa angular em três eixos, ele detecta com precisão as mudanças de atitude 3D e o movimento angular do veículo em tempo real. Ele fornece dados vitais para o computador de controle de voo, garantindo que a plataforma de armas mantenha um voo estável ao longo de sua trajetória pretendida e atinja o alvo com precisão. Vantagens técnicas: Alta precisão e alta confiabilidade Como um giroscópio totalmente de estado sólido, o G-F3G70 herda as vantagens inerentes dos giroscópios de fibra óptica: inicialização rápida, ampla faixa dinâmica e alta confiabilidade. Seu desempenho superior atende plenamente aos requisitos de aplicações de navegação e orientação.· Excelente estabilidade de polarização: O modelo G-F3G70-C atinge uma estabilidade de polarização de ≤0,02°/h (suavização de 10s), garantindo uma referência de atitude precisa e estável durante missões de voo de longa duração.· Alta dinâmica e resposta sensível: O produto apresenta uma faixa de medição dinâmica de ±300°/s e uma largura de banda de ≥200Hz, permitindo o rastreamento preciso de mudanças de atitude durante voos de alta velocidade e alta manobrabilidade. Além disso, um limiar e uma resolução de ≤0,01°/h garantem a alta sensibilidade do sistema a movimentos angulares mínimos.· Adaptabilidade a ambientes extremos: Suporta uma faixa de temperatura operacional de -45 °C a +65 °C e apresenta um design leve (menos de 800 g). Combinado com a resistência inerente a choques e vibrações do FOG, é ideal para ambientes exigentes, como aplicações embarcadas em mísseis. Facilidade de integração do sistema O G-F3G70 utiliza um design de encapsulamento óptico-eletrônico integrado com estrutura de unidade dividida, resultando em um formato compacto e fácil instalação. O módulo eletrônico mede 60×60×24mm, enquanto a cabeça do sensor mede Φ67mm×17,5mm. Inclui furos de montagem M3×4 e Φ2,7×8 claramente definidos, facilitando a integração em sistemas de armas com restrições de espaço. O produto opera com uma fonte de alimentação padrão de +5V com consumo de energia em regime permanente de ≤5,5W e emite dados digitalizados de taxa angular e temperatura por meio de uma porta serial de alta velocidade (921600 bps, paridade par), simplificando bastante o projeto da interface elétrica e de comunicação do usuário.
LEIA MAIS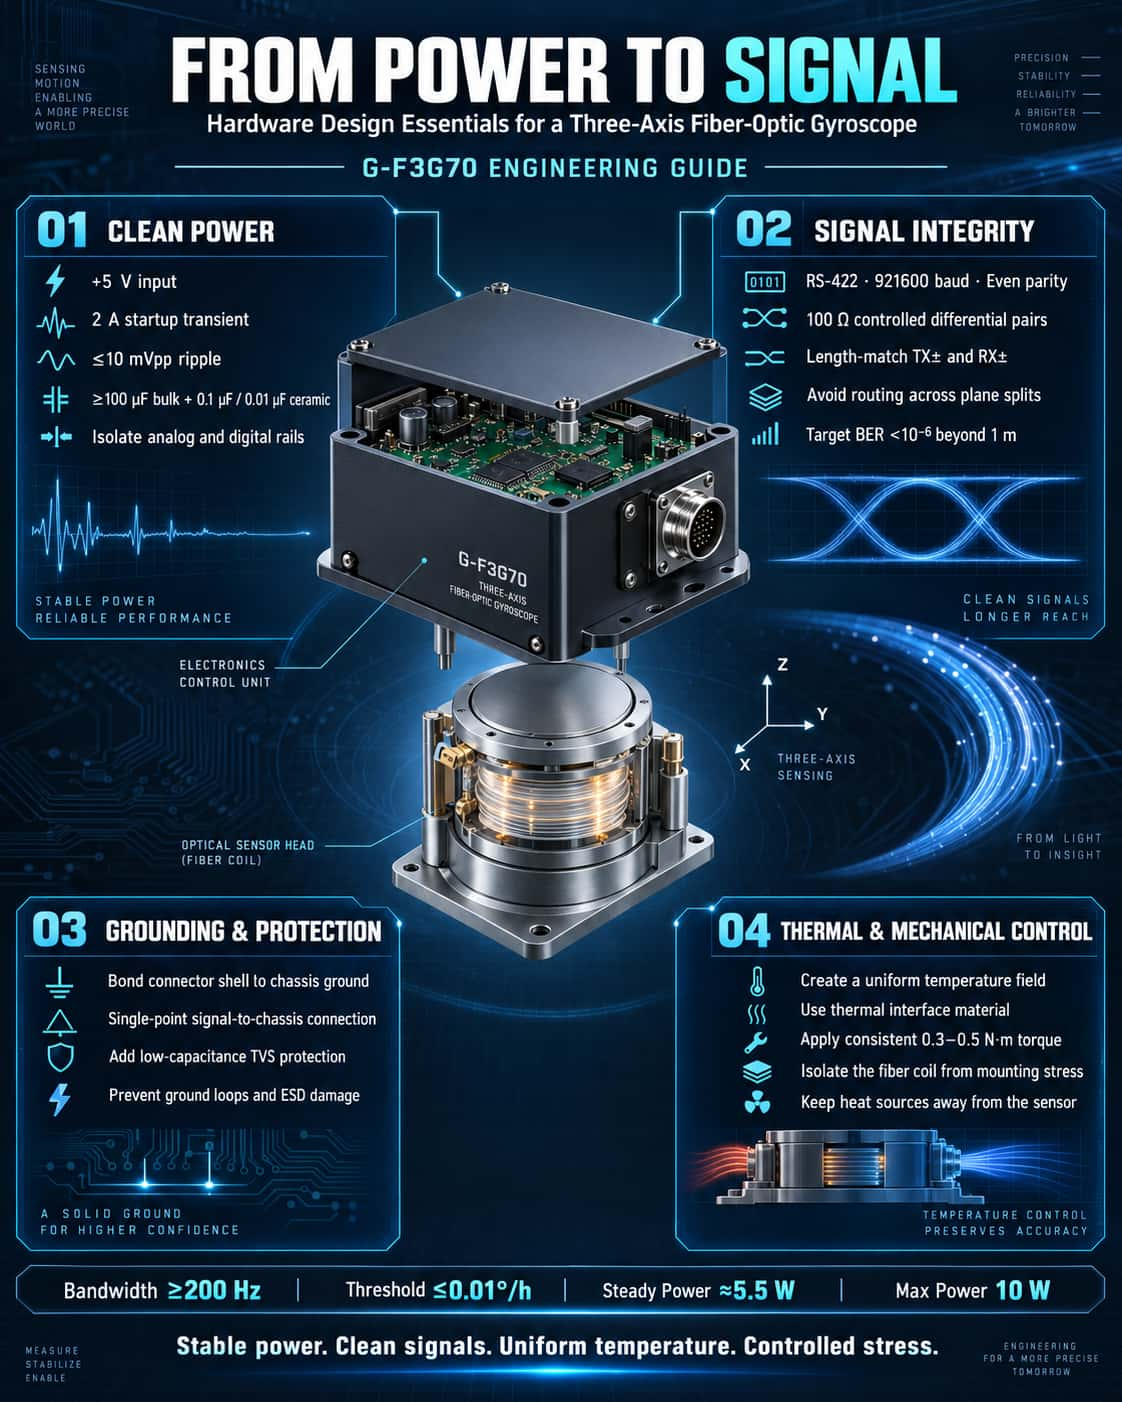
Graças a vantagens como construção em estado sólido, inicialização rápida, ampla faixa dinâmica e alta confiabilidade, os giroscópios de fibra óptica (FOGs) de três eixos desempenham um papel crucial em mísseis de pequeno porte, bombas guiadas e sistemas de controle de atitude de alta precisão. No entanto, a plena realização de seu potencial de desempenho exige atenção meticulosa ao projeto de hardware — particularmente em relação à fonte de alimentação, cadeias de sinal e layout de interface. Utilizando o FOG de três eixos G-F3G70 como estudo de caso, este artigo descreve as principais considerações de projeto sob uma perspectiva de engenharia. 1. Projeto de fonte de alimentação: baixo ruído e resposta transitória como considerações primordiais A estabilidade do viés e o coeficiente de caminhada aleatória angular (ARW) de um giroscópio são diretamente afetados pela qualidade da fonte de alimentação. O G-F3G70 requer uma fonte de alimentação de +5V; a corrente instantânea de inicialização pode atingir 2A, enquanto o consumo de energia em regime permanente é de aproximadamente 5,5W (com pico de 10W em toda a faixa de temperatura). Os esforços de projeto devem se concentrar no seguinte:· Reguladores LDO de baixo ruído ou filtragem DC-DC pós-estágio: a ondulação de comutação deve ser controlada para ficar dentro de 10mVpp — especialmente na faixa de frequência de 100Hz a 1MHz — para evitar o acoplamento na cadeia de processamento de sinal e a degradação do desempenho da variação aleatória angular.· Capacitância de desacoplamento adequada: Capacitores de tântalo de alta capacidade (≥100μF) combinados com capacitores cerâmicos de alta frequência (0,1μF e 0,01μF em paralelo) devem ser colocados nas entradas do conector (pinos 5 e 13 do J30-15ZKP). Isso garante que o sistema suporte o pico de corrente de inicialização de 2A e evita quedas de tensão que poderiam causar reinicializações ou anomalias nos dados.· Isolamento do plano de alimentação e terra: Recomenda-se uma conexão em ponto único — utilizando um núcleo de ferrite ou um resistor de baixo valor — entre a fonte de alimentação digital (lado da interface) e a fonte de alimentação analógica (circuito interno de condicionamento do giroscópio). Isso evita que o ruído digital se propague pelas linhas de alimentação e interfira com os componentes optoeletrônicos sensíveis de detecção. 2. Interface de sinal: transmissão diferencial e aterramento robusto O G-F3G70 utiliza uma interface serial RS-422 com taxa de transmissão de 921.600 bauds e paridade par. A saída de dados inclui taxas angulares em três eixos (inteiros com sinal de 32 bits) e três leituras de temperatura (inteiros com sinal de 16 bits com resolução de 1/16). Diretrizes de projeto de hardware:· Correspondência rigorosa do comprimento do par diferencial: os sinais TX+/TX- e RX+/RX- devem ser roteados como pares diferenciais com impedância controlada (tipicamente 100 Ω). Evite o roteamento através de planos divididos para suprimir a interferência de modo comum e garantir uma taxa de erro de bit (BER) inferior a 10⁻⁶ para transmissão de longa distância (>1 m).· Blindagem e aterramento: A carcaça do conector deve ser conectada ao terra do chassi (PE), enquanto o terra do sinal (GND) se conecta ao PE em um único ponto através de uma rede RC paralela (por exemplo, 10 Ω + 0,1 μF). Isso evita que loops de terra introduzam interferência na frequência da rede elétrica que possa comprometer a repetibilidade da polarização (especificação: ≤0,03–0,05 °/h).· Proteção contra ESD: diodos TVS (por exemplo, SMCJ5.0CA) devem ser instalados em todos os pinos de interface (especialmente R+/R-) para evitar danos aos chips de driver RS-422 internos causados por conexão a quente ou descarga eletrostática. 3. Estrutura mecânica e gerenciamento térmico: os gradientes de temperatura determinam a estabilidade da polarização. O G-F3G70 apresenta uma estabilidade de polarização de 0,10–0,15°/h sob condições de temperatura variáveis (1°C/min), indicando que os gradientes de temperatura são a principal fonte de erro. As melhores práticas de engenharia incluem:· Condução térmica na interface de montagem: Tanto a carcaça do circuito (60×60×24mm) quanto a cabeça do sensor (Φ67×17,5mm) devem estar em contato firme com a estrutura de montagem. Recomenda-se a aplicação de pasta térmica para reduzir a resistência térmica e garantir um campo de temperatura uniforme em toda a unidade, evitando assim que pontos quentes localizados causem alterações no índice de refração da bobina de fibra óptica.· Isolamento de tensão: O torque de aperto para os furos de montagem (M3×4 e Φ2,7×8) deve ser consistente (recomendado: 0,3–0,5 N·m). A tensão mecânica excessiva transmitida através da carcaça para a bobina de fibra óptica pode induzir birrefringência, levando a um aumento da deriva de polarização. Recomenda-se o uso de arruelas flexíveis ou anéis de vedação para isolamento de tensão. 4. Layout e seleção de conectores: definindo o fluxo de sinal A atribuição dos pinos do conector J30-15ZKP define claramente as conexões de alimentação (vermelho/preto) e da porta serial (amarelo/laranja/azul/verde). Considerações importantes sobre o layout incluem:· Separação de Alta/Baixa Tensão: Direcione a linha de alimentação de +5V (vermelha) e as linhas de sinal (amarela/azul) em camadas separadas da placa de circuito impresso ou com espaçamento adequado (≥3W, onde W é a largura da trilha) para minimizar a interferência do campo magnético da fonte de alimentação nos sinais diferenciais.· Roteamento do sensor de temperatura: Embora os três canais de temperatura (sinais internos emitidos como dados) não exijam processamento externo, os usuários que realizam a calibração devem garantir que nenhuma fonte de calor (como resistores de alta potência) irradie calor diretamente sobre o corpo do giroscópio; caso contrário, os desvios entre as leituras de temperatura e a temperatura ambiente real comprometerão a precisão do modelo de compensação. Em resumo, o projeto de hardware de um giroscópio de fibra óptica de três eixos envolve muito mais do que simplesmente conectar a alimentação e ler dados seriais. Desde a resposta transitória da fonte de alimentação e a integridade do sinal diferencial até o gerenciamento térmico e o alívio de tensões mecânicas, cada aspecto está intimamente ligado a métricas de desempenho essenciais, como estabilidade de polarização, repetibilidade e variação aleatória. Seguindo essas diretrizes e utilizando as especificações detalhadas do manual do G-F3G70 (por exemplo, largura de banda ≥200 Hz, limiar ≤0,01°/h), o sistema pode realizar medições de taxa angular com precisão de navegação em condições reais de operação, fornecendo uma base de dados confiável para aplicações de controle de alta dinâmica.
LEIA MAIS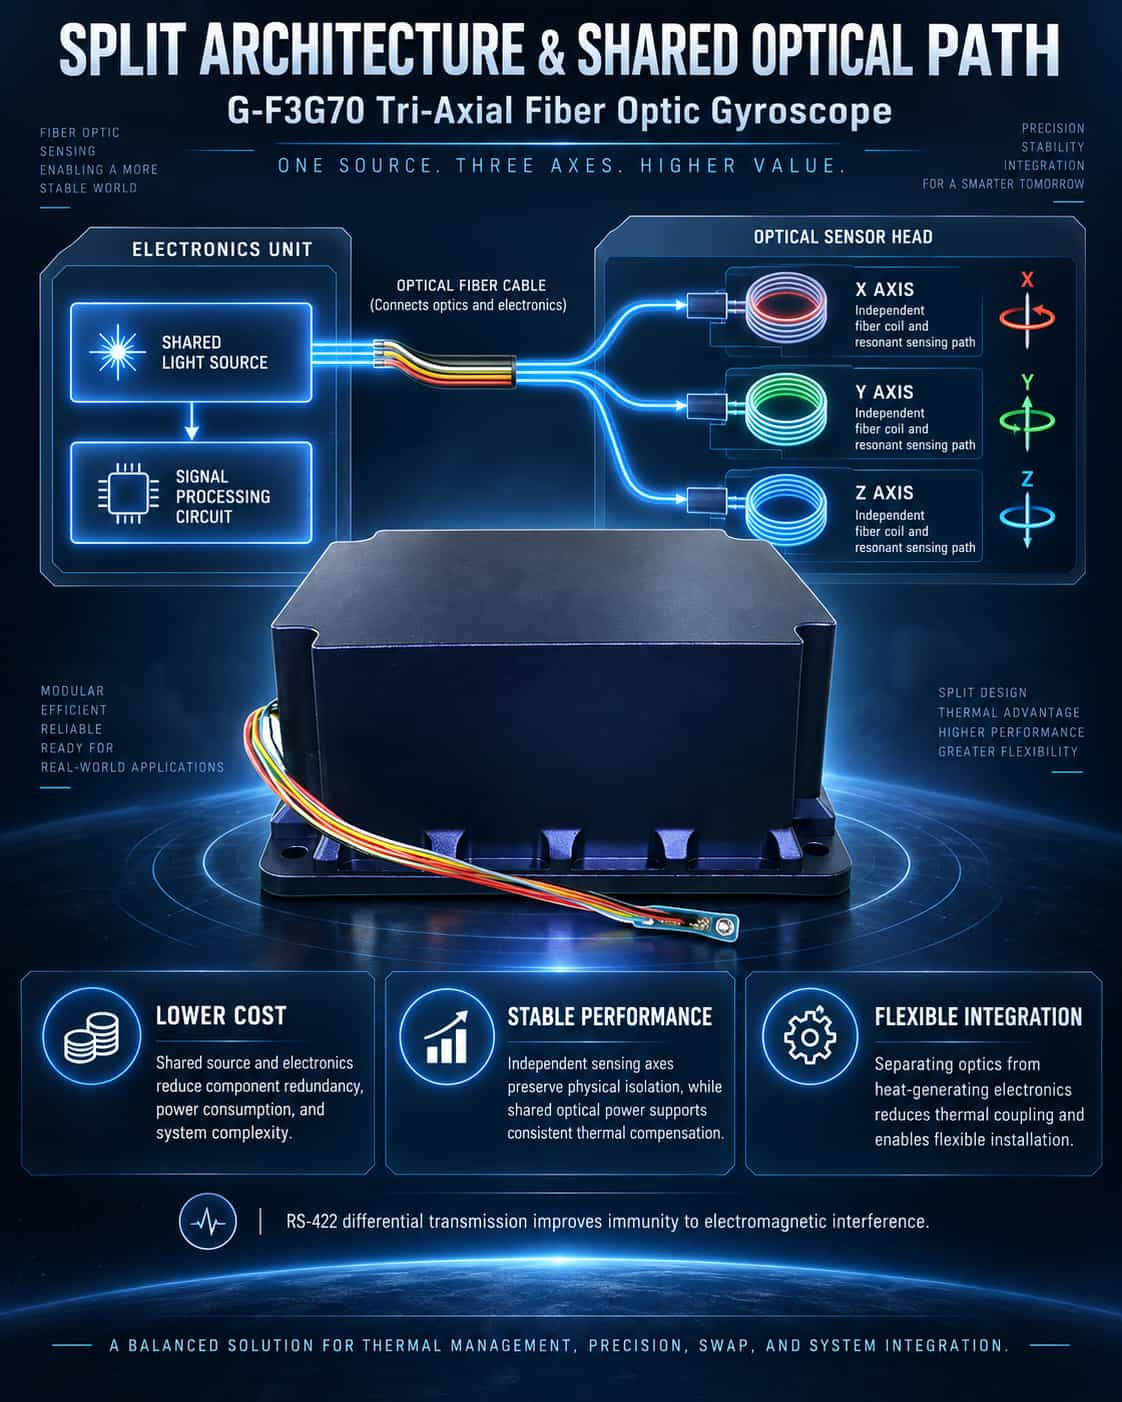
O principal requisito técnico para um giroscópio de fibra óptica triaxial (FOG) é integrar três eixos de sensoriamento — medindo as taxas angulares ao longo dos eixos X, Y e Z, respectivamente — no menor volume possível, garantindo que os três eixos permaneçam independentes e livres de interferência mútua. O FOG triaxial G-F3G70 emprega uma abordagem técnica na qual a fonte de luz e os circuitos de processamento de sinal são compartilhados entre os três eixos, embora cada eixo mantenha sua própria bobina de fibra e cavidade ressonante independentes. Em termos mais simples: embora a fonte de luz e os circuitos sejam compartilhados, o núcleo de detecção de cada eixo permanece independente. As principais vantagens dessa abordagem incluem a redução de componentes redundantes, menor consumo de energia e custo geral, além da eliminação da interferência cruzada entre três conjuntos de circuitos separados. Ademais, o compartilhamento de uma única fonte de luz garante potência óptica consistente nos três eixos, facilitando a modelagem unificada para algoritmos de compensação de temperatura. Arquitetura Dividida: Separação de Circuitos e Óptica A característica estrutural mais marcante do G-F3G70 é a separação da unidade eletrônica e da cabeça do sensor, conectadas por um cabo. Qual é a justificativa de engenharia por trás desse design dividido? Os componentes principais de um giroscópio de fibra óptica — como a fonte de luz, o detector, o modulador e a bobina de fibra — são dispositivos ópticos extremamente sensíveis a flutuações de temperatura e tensões mecânicas. Em contrapartida, a seção eletrônica, responsável pelo processamento de sinais, gerenciamento de energia e interfaces de comunicação, gera calor durante a operação. Se os componentes ópticos e os circuitos estivessem compactados dentro da mesma caixa, o calor gerado pela eletrônica seria transferido diretamente para a bobina de fibra. Isso criaria gradientes de temperatura localizados, levando a erros de não reciprocidade induzidos termicamente — uma das principais fontes de erro em giroscópios de fibra óptica. O design dividido separa fisicamente a fonte de calor (eletrônica) dos elementos sensíveis (componentes ópticos), reduzindo fundamentalmente os efeitos de acoplamento térmico. Além disso, o design dividido oferece maior flexibilidade para a integração do sistema. A unidade eletrônica e o cabeçote do sensor podem ser montados em locais diferentes na plataforma principal: o cabeçote do sensor pode ser posicionado próximo ao centro de gravidade da plataforma para uma detecção precisa do movimento angular, enquanto a unidade eletrônica pode ser localizada em uma área com mais espaço ou melhor dissipação de calor. Conectadas por um cabo flexível, as duas unidades não restringem a posição ou a orientação de montagem uma da outra. Compensações e compensações de engenharia para o projeto dividido O design dividido tem um custo. Quando o circuito é separado do sensor, os sinais fracos transmitidos pelos cabos tornam-se suscetíveis a interferências eletromagnéticas; consequentemente, o G-F3G70 utiliza sinalização diferencial RS-422 para comunicação externa, garantindo alta rejeição de modo comum e robusta imunidade a interferências. Além disso, a pré-amplificação e a filtragem do sinal são realizadas dentro da cabeça do sensor, garantindo que o sinal de saída possua uma relação sinal-ruído adequada. Além disso, o design dividido impõe requisitos mais rigorosos quanto à precisão da instalação. A superfície de montagem da unidade eletrônica e o ressalto de localização da cabeça do sensor devem estar alinhados com precisão com o datum de referência do veículo; qualquer desalinhamento angular se traduz diretamente em erros de não ortogonalidade entre os três eixos, comprometendo assim a precisão da localização do norte e os resultados da solução de navegação. Resumo da lógica de projeto A lógica central do projeto por trás da arquitetura do G-F3G70 — que apresenta um caminho óptico compartilhado para três eixos combinado com uma estrutura de unidade dividida — pode ser resumida da seguinte forma: ` Fonte de luz e circuitos compartilhados em três eixos — reduz o consumo de energia, o custo e a complexidade, garantindo ao mesmo tempo a consistência entre os eixos;` Eixos de detecção independentes — mantém a independência física da função de detecção de três eixos, evitando o acoplamento de movimento e a interferência entre sinais;` Separação física entre componentes ópticos e eletrônicos — isola as fontes de calor e protege os componentes ópticos de tensões térmicas e mecânicas;` Instalação com unidades separadas para maior flexibilidade — adapta-se às restrições espaciais de diversas operadoras e simplifica a integração do sistema. Em suma, este projeto não visa apenas a estética, mas também aborda duas contradições fundamentais na engenharia de giroscópios de fibra óptica: o equilíbrio entre gerenciamento térmico e precisão, e o conflito entre o tamanho do componente e a flexibilidade de instalação. Ao adotar uma arquitetura de unidade dividida como um compromisso de engenharia ideal, o G-F3G70 oferece desempenho de precisão média a alta, atendendo aos requisitos abrangentes de tamanho, peso, consumo de energia e confiabilidade exigidos por sistemas de navegação e orientação de nível tático.
LEIA MAIS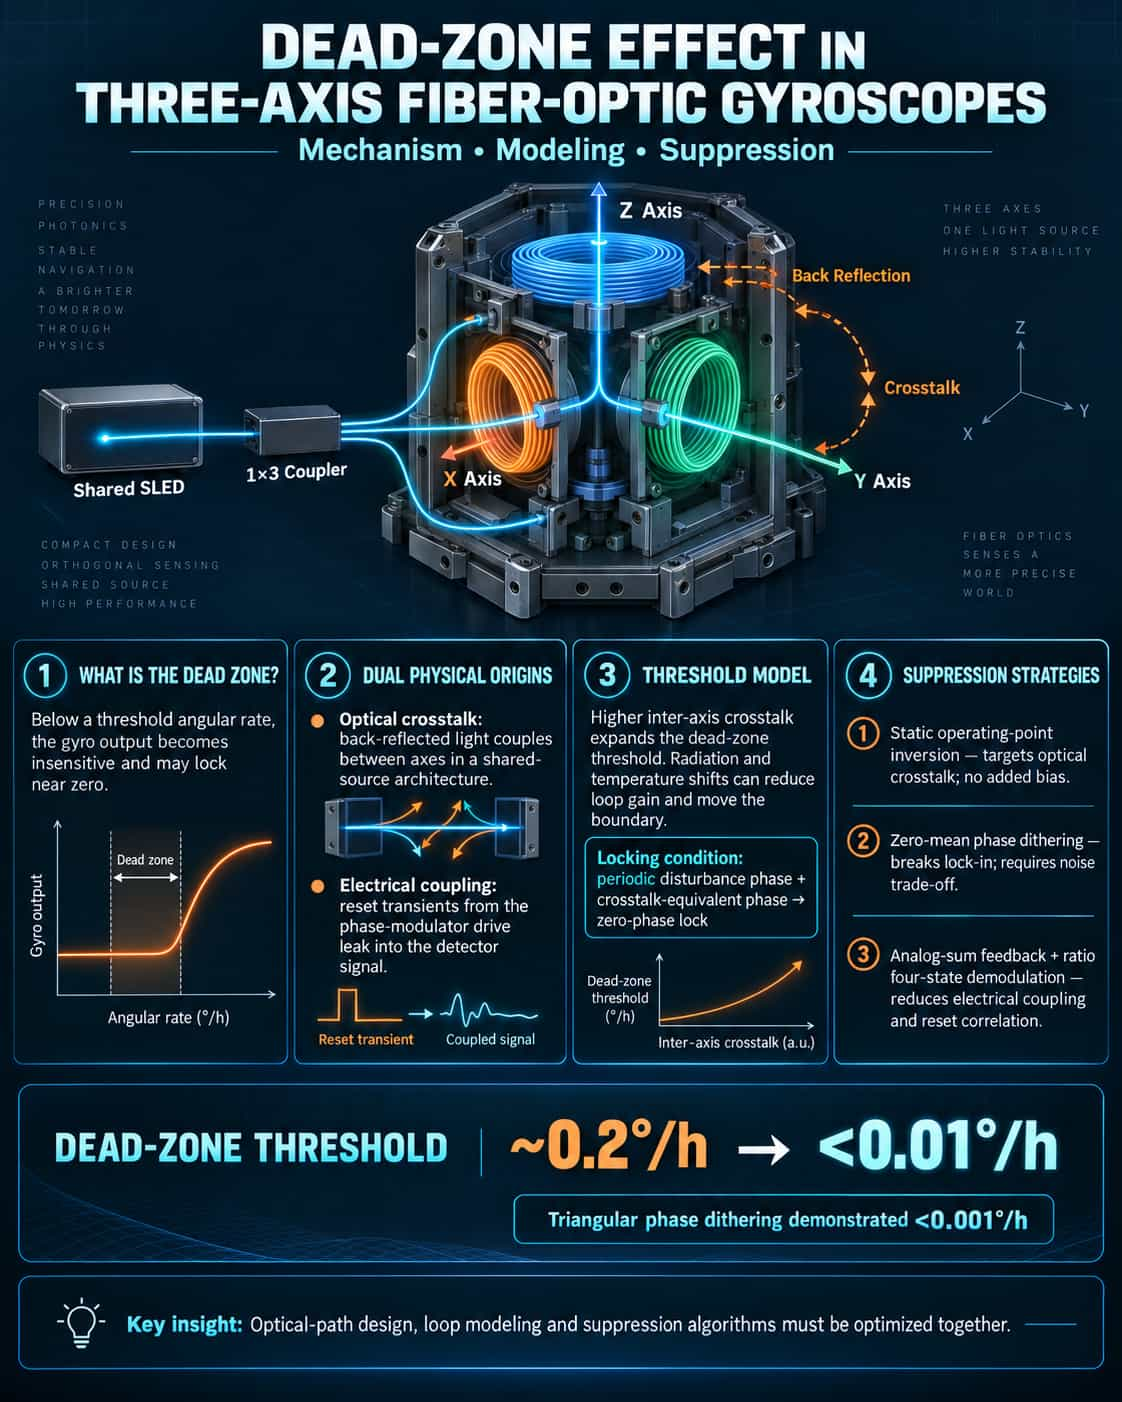
À medida que os giroscópios de fibra óptica (FOGs) de três eixos buscam cada vez mais miniaturização e alta precisão, o efeito de "zona morta" — desencadeado pela diafonia óptica entre eixos — tornou-se um gargalo crítico que limita o desempenho em medições de baixa taxa angular. Uma zona morta ocorre quando a saída do giroscópio deixa de responder a mudanças na velocidade angular de entrada abaixo de um determinado limiar. Para aplicações como o controle de atitude de satélites, que exigem operação próxima a zero velocidade angular, o erro de viés não linear introduzido pela zona morta compromete diretamente a precisão do sistema. Este artigo concentra-se na questão da diafonia óptica entre eixos em FOGs de três eixos que utilizam uma arquitetura de fonte de luz compartilhada; analisa os mecanismos físicos subjacentes, quantifica o impacto nas características de limiar e avalia comparativamente as principais estratégias de mitigação atuais. **Origens Físicas da Zona Morta e o Modelo de Diafonia Óptica Inter-Eixos** A zona morta é um efeito não linear característico dos FOGs digitais de malha fechada. Convencionalmente, a principal fonte de interferência que causa a zona morta é identificada como o acoplamento elétrico cruzado da tensão em escada aplicada ao modulador de fase com o sinal do detector. No entanto, em uma arquitetura de fonte compartilhada de três eixos, o problema é mais complexo: uma única fonte de diodo superluminescente (SLD) aciona três eixos ortogonais simultaneamente após ser dividida por um acoplador 1×3. A luz retrorefletida cria canais de diafonia óptica entre os eixos; em baixas taxas angulares, essa diafonia de intensidade óptica se sobrepõe à intensidade da interferência, potencialmente sobrepondo-se ao sinal útil. Para caracterizar quantitativamente esse efeito, um estudo propôs um método de excitação em malha aberta para medir os coeficientes de diafonia por retroreflexão óptica entre os eixos. A incorporação desses coeficientes em um modelo de controle em malha fechada revela que um aumento no coeficiente de diafonia faz com que o limiar do giroscópio se expanda multiplicativamente, resultando diretamente em uma faixa de zona morta mais ampla. Esse mecanismo pode ser formalizado da seguinte forma: quando a fase da perturbação periódica no canal de realimentação e a fase equivalente da diafonia satisfazem condições específicas, o sistema entra na zona morta e a fase de saída se trava em zero. **Caracterização quantitativa dos limiares da zona morta** O impacto da zona morta no sistema reside não apenas na existência de uma "faixa insensível", mas também no fato de que os limites dessa faixa se deslocam dinamicamente devido a fatores ambientais como radiação espacial e flutuações de temperatura. A radiação espacial causa uma diminuição na potência da fonte de luz e um aumento na perda da fibra, reduzindo assim o ganho do sistema (K₁) e expandindo a faixa da zona morta. Dados experimentais indicam que o limiar da zona morta de um giroscópio triaxial não compensado pode atingir a ordem de 0,2°/h, um nível inaceitável para aplicações de alta precisão que exigem a resolução de velocidades angulares extremamente baixas. Vale ressaltar que a zona morta surge de múltiplos mecanismos. Além da diafonia óptica entre eixos, o acoplamento elétrico cruzado constitui outra causa significativa. O sinal de tensão de acionamento analógico do modulador de fase — sujeito a reinicializações por meio de uma onda de realimentação digital em degraus — gera modos de operação distintos; a diafonia resultante, que se manifesta como variações na amplitude e na fase do sinal de saída do detector, torna-se particularmente pronunciada durante as transições de estado no esquema de modulação de quatro estados. Como esses dois mecanismos frequentemente atuam simultaneamente em sistemas triaxiais, a modelagem da zona morta requer a consideração das dimensões ópticas e elétricas. Análise comparativa de esquemas de supressão Para solucionar as causas de zonas mortas mencionadas anteriormente, foram desenvolvidas três estratégias principais de supressão, cada uma com mecanismo e eficácia diferentes: Método de inversão do ponto de operação estático (comutação de polarização). Visando a causa física da diafonia óptica entre eixos, este método inverte ativamente o ponto de operação estático do giroscópio, de modo que o sinal de diafonia não se sobreponha mais à fase residual em malha fechada. Os resultados experimentais são impressionantes: esta abordagem reduz o limiar de 0,2°/h para menos de 0,01°/h, aumentando efetivamente a precisão da medição em baixas taxas de rotação. Sua vantagem reside em abordar diretamente o mecanismo de diafonia óptica sem introduzir erros de polarização adicionais. Método de superposição de perturbação periódica (dithering). Uma fase de perturbação periódica de média zero, φ₀, é introduzida no sistema para quebrar a condição de travamento da zona morta por meio de "dithering". Quando a amplitude do dithering é suficientemente grande (φ₀ ≥ φ₁), a zona morta pode ser completamente eliminada. Em aplicações práticas de engenharia, a tecnologia de dithering de fase de onda triangular suprimiu o erro da zona morta de giroscópios de alta precisão de 0,08°/h para menos de 0,001°/h. A eficácia do método foi validada em um sistema triaxial utilizando 900 metros de fibra óptica; o desempenho da supressão depende da combinação específica de amplitude do dithering, frequência e ganho do laço. No entanto, uma amplitude de dithering excessiva pode introduzir ruído adicional, exigindo um equilíbrio cuidadoso. Método combinado de realimentação aditiva analógica e demodulação de quatro estados baseada em razão. Este método aborda o problema a partir do caminho de acoplamento elétrico cruzado: na modulação tradicional de quatro estados, as operações de reset associadas a cada estado de modulação são uma das principais causas da zona morta. O método de realimentação aditiva analógica reduz significativamente a frequência das operações de reset, reinicializando apenas a fase de realimentação durante a modulação; experimentos demonstram que isso pode reduzir a zona morta para abaixo do limite de medição de 0,022°/h. No entanto, devido à natureza inerente da diafonia elétrica, este método ainda introduz um viés adicional de aproximadamente -0,06°/h. Para mitigar isso, o método é combinado com a técnica de demodulação de quatro estados baseada em razão; ajustando a razão de demodulação do sinal de realimentação, a correlação entre as sequências de modulação e demodulação é enfraquecida, controlando assim o viés adicional e, simultaneamente, suprimindo a zona morta. Em geral, esses três tipos de esquemas são adequados para diferentes cenários de aplicação: o esquema de supressão de diafonia óptica é mais eficaz para arquiteturas triaxiais que compartilham uma fonte de luz comum; o método de dithering é simples de implementar, mas requer gerenciamento de ruído; e os esquemas de supressão de diafonia elétrica são mais adequados para sistemas discretos e de eixo único. Para giroscópios fotônicos de silício que visam a ultra-alta integração, pesquisas recentes introduziram um algoritmo de supressão conjunta que integra o salto de fase com a rejeição de amostra; essa abordagem suprime a zona morta e reduz a variação aleatória do ângulo em mais de 26%, refletindo uma tendência de combinar múltiplas estratégias em vez de depender de um único método. Em resumo, o efeito de zona morta em giroscópios de fibra óptica triaxiais é um problema sistêmico resultante do acoplamento de múltiplos fatores. A diafonia óptica inter-eixos e o acoplamento elétrico cruzado constituem as causas físicas principais da zona morta, com seus efeitos significativamente amplificados em arquiteturas que apresentam fontes de luz comuns e altos níveis de integração. Atualmente, o método de inversão de polarização do ponto de operação estático oferece o melhor desempenho para a supressão da diafonia óptica, o método de dithering possui a aplicabilidade mais ampla e os esquemas de modulação combinada representam a vanguarda da supressão da diafonia elétrica. À medida que os giroscópios triaxiais evoluem para a integração em escala de chip, a combinação da supressão da diafonia entre guias de onda (por exemplo, chips de guia de onda de sílica dopada com germânio atingindo níveis de diafonia abaixo de -40 dB) e estratégias algorítmicas de supressão conjunta pode se tornar o caminho principal para a resolução completa do problema da zona morta.
LEIA MAISDeixe um recado
Escaneie para o WeChat :