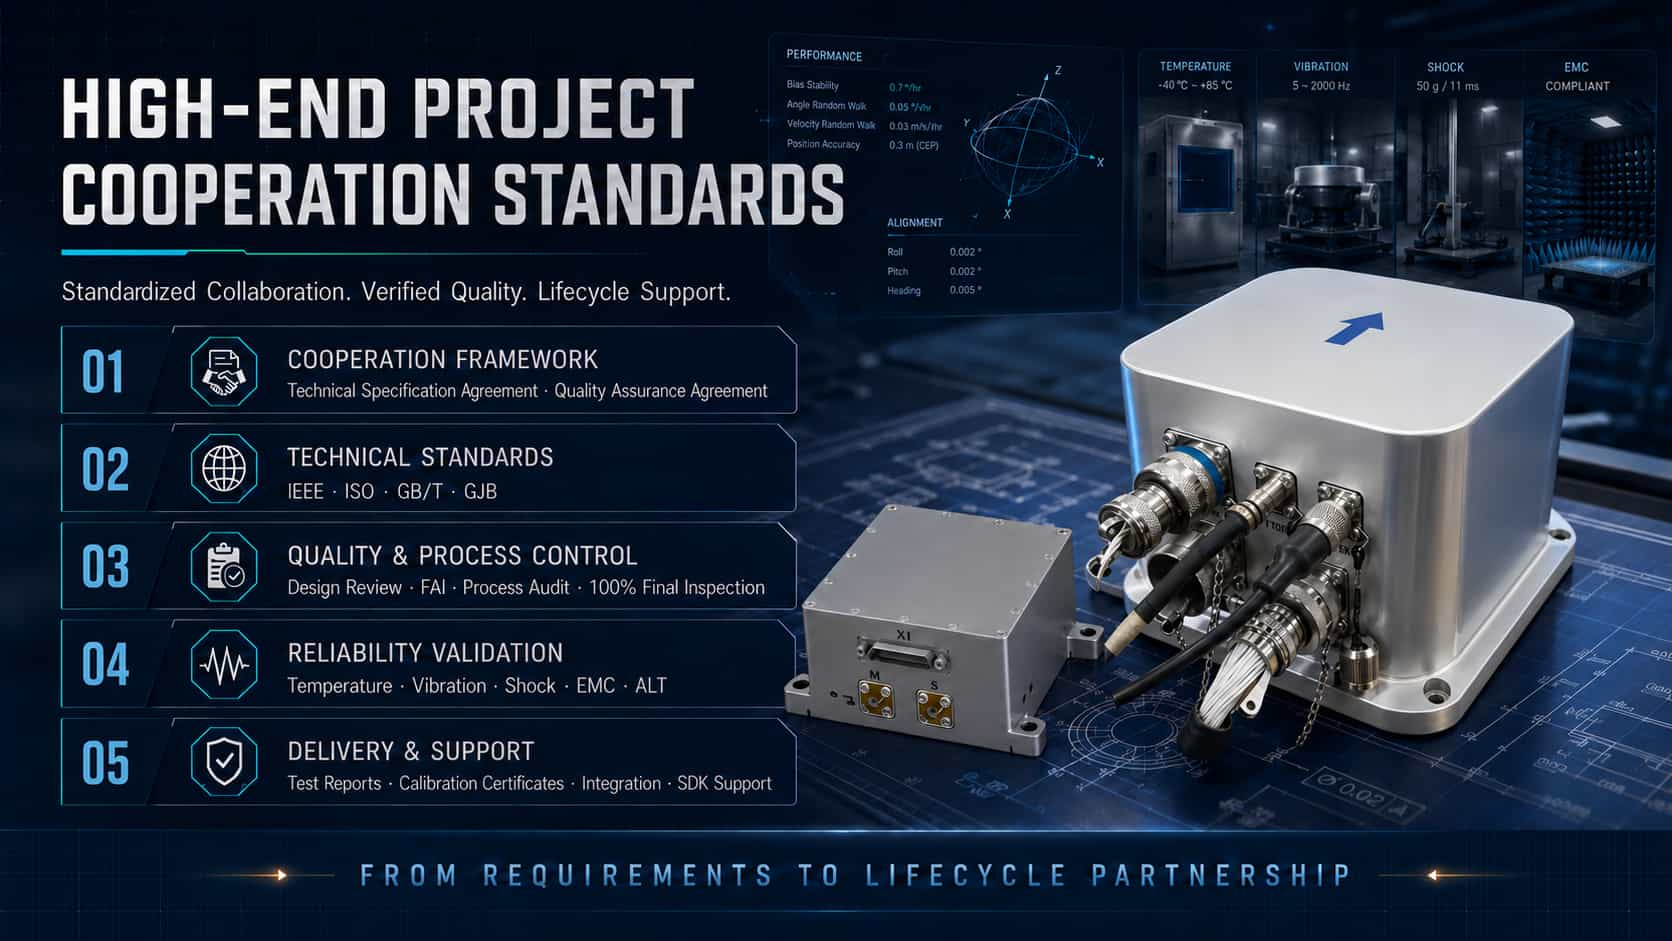
Sensores inerciais — incluindo acelerômetros, giroscópios e unidades de medição inercial (IMUs) — são componentes essenciais dos sistemas de navegação, orientação e controle da aviação; seu desempenho e confiabilidade determinam diretamente a segurança de voo e o sucesso da missão. Projetos que envolvem sensores inerciais no setor da aviação exigem gerenciamento de todo o ciclo de vida, desde qualificação e certificação, entrega e aceitação, até pesquisa e desenvolvimento personalizados e suporte técnico. Este artigo fornece uma análise técnica dessas quatro dimensões, com base em sistemas padrão internacionais e práticas de engenharia.1. Qualificação de Projetos de AviaçãoPara entrar no mercado de equipamentos aeronáuticos, os sensores inerciais para aviação devem passar por uma série de rigorosos processos de qualificação e certificação. Estes abrangem múltiplos aspectos, incluindo adaptabilidade ambiental do hardware, segurança do software, garantia do projeto do hardware e verificação de padrões técnicos.Certificação de Adaptabilidade Ambiental: A norma RTCA DO-160, *Condições Ambientais e Procedimentos de Teste para Equipamentos de Bordo*, é o padrão principal para testes ambientais de hardware de aviônica e é reconhecida pela Organização Internacional de Normalização (ISO) como a norma internacional de facto ISO-7137. Esta norma define as condições e procedimentos mínimos de teste ambiental para uma ampla gama de equipamentos de bordo, abrangendo desde aeronaves leves de aviação geral e helicópteros até grandes jatos comerciais e aeronaves supersônicas. A DO-160 engloba mais de 20 testes, incluindo temperatura, vibração, choque, umidade, altitude, impermeabilização e resistência à poeira, névoa salina e resistência a fungos, compatibilidade eletromagnética (EMI/EMS), efeitos de raios, descarga eletrostática e transientes de entrada de energia e tensão.Certificação de Software e Hardware: A norma DO-178, *Considerações de Software na Certificação de Sistemas e Equipamentos Aeronáuticos*, é o padrão ouro para certificação de segurança de software na aviação. Ela categoriza o software em níveis de garantia que variam de A a E, sendo o Nível A aplicável às funções de segurança de voo mais críticas. A norma DO-254, *Diretrizes de Garantia de Projeto para Hardware Eletrônico Aeronáutico*, aborda a garantia de projeto para hardware eletrônico complexo. A certificação de produtos de navegação inercial normalmente exige que o software atenda aos padrões de Nível A da DO-178B/C e o hardware atenda aos padrões de Nível A da DO-254.Ordem Técnica Padrão (TSO): Uma TSO é um padrão mínimo de desempenho emitido pela Administração Federal de Aviação dos EUA (FAA); os fabricantes devem obter a Autorização TSO (TSOA) antes que seus equipamentos possam ser instalados em aeronaves certificadas. As TSOs relacionadas a sistemas de navegação inercial incluem TSO-C4c (Giroscópios), TSO-C5f (Sistemas de Referência de Atitude e Direção), TSO-C6e (Giroscópios Direcionais), TSO-C88b (Pilotos Automáticos) e TSO-C201 (AHRS), entre outras. Referências GJB: A qualificação para projetos de sensores inerciais militares chineses baseia-se principalmente no sistema de gestão da qualidade GJB 9001C, na revisão de qualificação para unidades de fabricação de equipamentos e na série GJB 150 de normas de teste ambiental; tecnicamente, estas compartilham uma linhagem comum com as normas MIL-STD e DO. 2. Especificações de entregaAs especificações de entrega para sensores inerciais abrangem inspeção do produto, critérios de aceitação, embalagem e transporte, e entrega da documentação, garantindo o controle de qualidade e a rastreabilidade em todo o processo, desde a saída da fábrica até a instalação na aeronave.Inspeção e Aceitação: As inspeções de entrega para sensores inerciais de grau aeronáutico são categorizadas em inspeção de fábrica (testes de desempenho com todos os parâmetros e calibração em todas as temperaturas), inspeção de aceitação (retestes após a chegada) e inspeção de qualificação (testes de certificação de tipo). As especificações para sistemas de navegação inercial embarcados abrangem requisitos técnicos, métodos de teste, regras de inspeção e embalagem/transporte; as especificações para IMUs de UAVs civis detalham os níveis de classificação e os requisitos de manutenção.Embalagem e Transporte: A embalagem para equipamentos de navegação inercial militar segue a norma MIL-STD-2073-1 (embalagem individual de nível militar B), que especifica métodos para prevenir corrosão e danos mecânicos, garantindo a integridade durante o armazenamento e múltiplos ciclos de transporte; a marcação está em conformidade com a norma MIL-STD-129. Para aplicações na aviação civil, consulte a norma DO-160 e especificações relacionadas, que descrevem os requisitos específicos para proteção contra umidade, choques e eletricidade estática.Entrega da documentação: Os entregáveis normalmente incluem especificações do produto, relatórios de testes (testes ambientais, compatibilidade eletromagnética, testes de vida útil, etc.), certificados de calibração, Declarações de Conformidade (DoC), manuais do usuário e manuais de manutenção. Para produtos certificados segundo as normas DO-178/DO-254, também é necessário um pacote completo de dados de garantia de projeto de software/hardware. Desenvolvimento personalizadoAs aplicações na aviação frequentemente exigem sensores inerciais altamente personalizados; diferentes plataformas (aeronaves de asa fixa, helicópteros, drones) e perfis de missão (aviação civil, militar, pesquisa científica) impõem requisitos variados em relação à precisão, tamanho, peso, consumo de energia (SWaP), protocolos de interface e adaptabilidade ambiental.Personalização de hardware: O desenvolvimento personalizado abrange a seleção e configuração de sensores (escolhendo entre tecnologias como MEMS, fibra óptica ou giroscópios a laser), a personalização de formatos e interfaces mecânicas (por exemplo, modificando a carcaça para se adequar a espaços de instalação específicos), a seleção de conectores (por exemplo, conectores filtrados MIL-Spec 38999) e melhorias de design para resiliência ambiental (resistência a vibrações e choques, ampla faixa de temperatura operacional).Personalização de Software e Algoritmos: Isso inclui a personalização de protocolos de comunicação (RS-232/422/485, ARINC, CAN, etc.), configuração de formatos e taxas de saída de dados, otimização de algoritmos de fusão de sensores e programação para efeitos de alavanca e orientação de montagem. Alguns fornecedores também oferecem desenvolvimento personalizado de sistemas de teste não padronizados e ferramentas de software especializadas.Processo de personalização: Um fluxo de trabalho típico de desenvolvimento personalizado envolve análise de requisitos, projeto da solução, fabricação de protótipos, verificação ambiental (por exemplo, testes DO-160), integração de sistemas e testes de voo. Muitos fornecedores possuem capacidades de fabricação internas de ponta a ponta — desde a fabricação de wafers MEMS até a calibração de IMU — garantindo o controle de qualidade para produtos personalizados. 4. Suporte técnicoO suporte técnico é um componente crucial do serviço de ciclo de vida completo para sensores inerciais, abrangendo toda a cadeia, desde a consultoria de seleção e integração do sistema até o comissionamento no local, diagnóstico de falhas e manutenção/calibração.Suporte à Seleção e Integração: Os fornecedores geralmente disponibilizam kits de avaliação para ajudar os clientes a verificar o desempenho durante os estágios iniciais de um projeto. Equipes técnicas auxiliam os clientes em todo o processo — desde a seleção de sensores e compatibilidade de interfaces até a integração do sistema — resolvendo desafios de engenharia como fusão de dados, transformação de sistemas de coordenadas e compensação de erros. Alguns fabricantes oferecem suporte técnico 24 horas por dia, 7 dias por semana, abrangendo todo o fluxo de trabalho, da seleção e integração à fusão de dados.Serviços de Calibração e Manutenção: Sensores inerciais requerem calibração periódica após uso prolongado para compensar a deriva de polarização e variações do fator de escala. Fornecedores com certificações aeronáuticas (como EASA Parte 21G e sistemas de gestão da qualidade EN9100) podem fornecer serviços de calibração e manutenção que atendem aos padrões da aviação. Alguns fabricantes também fornecem dados de MTBF (Tempo Médio Entre Falhas).Parceria de ciclo de vida completo: Os principais fornecedores de sensores inerciais oferecem mais do que apenas produtos padrão; eles estabelecem parcerias que abrangem todo o ciclo de vida do produto — desde o projeto conceitual, prototipagem e suporte à certificação de aeronavegabilidade até a entrega da produção em massa e a manutenção a longo prazo. Esse modelo reduz o risco do projeto e encurta os ciclos de P&D para os clientes, garantindo a confiabilidade contínua dos sensores inerciais de aviação em ambientes operacionais exigentes. 5. Conclusão As aplicações de sensores inerciais na aviação estabeleceram um sistema abrangente que engloba desde a certificação (DO-160/DO-178/DO-254/TSO) e especificações de entrega (embalagem e inspeção de aceitação MIL-STD-2073) até P&D personalizada (adaptação flexível de hardware/software) e suporte técnico (serviços de ciclo de vida completo). Compreender e aproveitar eficazmente essa estrutura multifacetada de normas e serviços é essencial para o sucesso da aplicação de sensores inerciais em projetos de aviação.
LEIA MAIS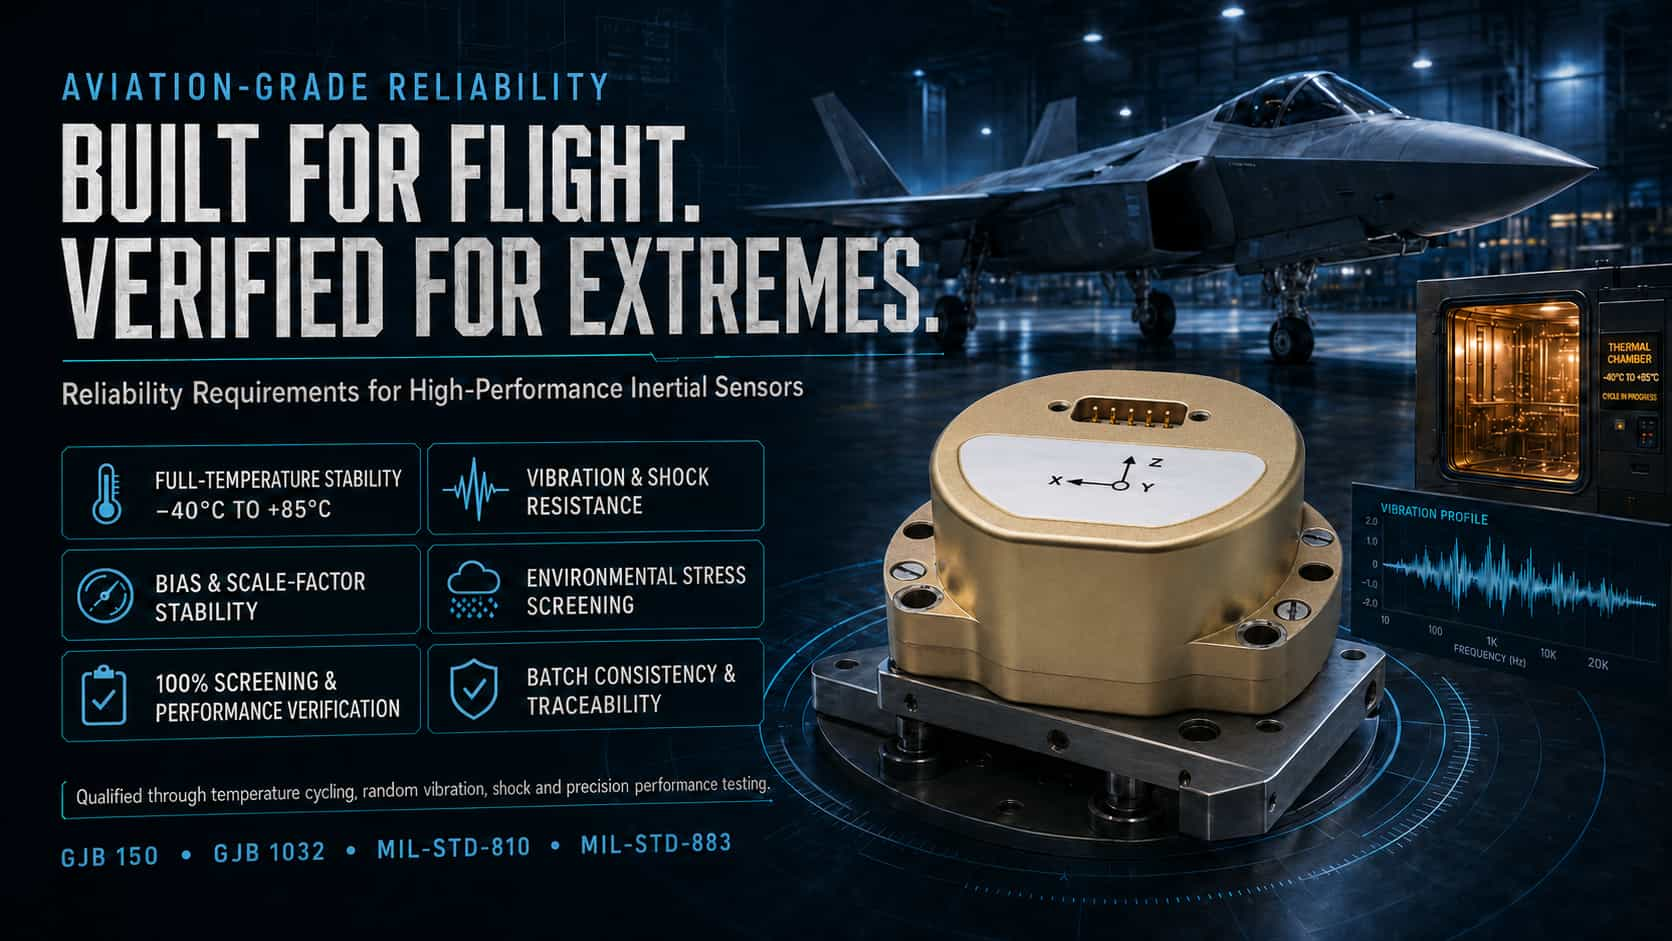
Sensores inerciais — incluindo acelerômetros, giroscópios e unidades de medição inercial (IMUs) — são componentes essenciais de sistemas de navegação, orientação e controle nos setores de aviação, aeroespacial, marítimo e de defesa; sua adaptabilidade ambiental e confiabilidade a longo prazo determinam diretamente a eficácia operacional dos sistemas de armas. Sensores inerciais de nível militar devem ser submetidos a rigorosos Testes de Estresse Ambiental (ESS, na sigla em inglês), nos quais a aplicação de estresses ambientais apropriados — como cargas térmicas e mecânicas — acelera a manifestação de defeitos internos latentes, levando à sua posterior eliminação. Nas indústrias internacionais de defesa e aeroespacial, foi estabelecido um arcabouço abrangente de testes e verificação para sensores inerciais, baseado em normas como as normas militares americanas (MIL-STD), ISO, IEEE e a norma de aviônica RTCA DO-160. Este artigo examina três categorias principais de testes — ciclos de alta/baixa temperatura, vibração/choque e envelhecimento — analisando-as sob a perspectiva tanto das estruturas de padrões quanto dos fundamentos técnicos. 1. Teste de ciclagem em altas/baixas temperaturas Os testes de ciclagem em altas e baixas temperaturas visam avaliar a estabilidade do desempenho e a integridade estrutural de sensores inerciais quando submetidos a temperaturas extremas alternadas. As flutuações de temperatura podem causar desvios em parâmetros críticos — como o viés do sensor e o fator de escala — afetando, assim, a precisão geral do sistema. Normas internacionais: A MIL-STD-810 descreve os procedimentos para testes de exposição a altas e baixas temperaturas, abrangendo condições operacionais e de armazenamento. Dentro da MIL-STD-883, o Método 1010 (Ciclos de Temperatura) especifica a "Condição B" — variando de -55 °C a 125 °C com até 100 ciclos — enquanto o Método 1011 detalha os procedimentos de teste de choque térmico. No setor de aviônica, a Seção 5 da RTCA DO-160 regulamenta especificamente os procedimentos de teste de variação de temperatura. Além disso, a ISO 16063-34:2019 especifica métodos de teste de sensibilidade em temperaturas fixas sob a perspectiva da calibração de sensores, abrangendo uma faixa de -190 °C a 800 °C. Fundamentos Técnicos: Os principais parâmetros para testes de ciclagem térmica incluem a faixa de temperatura (por exemplo, de -55 °C a +85 °C ou +125 °C), a taxa de variação da temperatura, o tempo de permanência e o número de ciclos. Em testes práticos, as condições normalmente envolvem uma faixa de temperatura de -55 °C a +85 °C, um tempo de permanência de 30 minutos e uma taxa de variação de temperatura de 5 a 10 °C/min. A seleção da taxa apropriada é crucial: uma taxa excessivamente alta pode exceder os limites de inércia térmica do dispositivo, levando a falsos positivos, enquanto uma taxa excessivamente baixa pode não revelar defeitos de forma eficaz. Em relação à avaliação de desempenho, parâmetros como estabilidade de polarização e repetibilidade do fator de escala devem ser medidos após a ciclagem; por exemplo, um sistema de navegação inercial específico exige que o erro de saída do ângulo de atitude seja ≤0,15° na faixa de -55 °C a +85 °C. A norma MIL-STD-810 enfatiza a adaptação dos perfis de teste com base no tipo de plataforma (por exemplo, aeronaves de asa fixa, helicópteros, veículos). 2. Testes de vibração e choque Os testes de vibração e choque simulam os ambientes mecânicos aos quais os sensores inerciais são submetidos durante o lançamento, voo, pouso e transporte, verificando sua integridade estrutural e precisão de saída sob cargas dinâmicas. Normas internacionais: Os métodos 514 (Vibração) e 516 (Choque) da MIL-STD-810 servem como normas principais nesta área. O método 514.7 especifica os procedimentos e os requisitos de densidade espectral para testes de vibração aleatória (por exemplo, teste de vibração aleatória de 25 grms com duração de 10 horas). O método 213 da MIL-STD-202 descreve os procedimentos para testes de choque mecânico (por exemplo, pulso semissenoidal de 50 g com duração de 11 ms). A série ISO 16063 fornece a base metodológica para a calibração de sensores de vibração e choque: a Parte 21 aborda a calibração de vibração por meio da comparação com um sensor de referência; a Parte 22 aborda a calibração de choque; e a Parte 43 aborda a calibração de acelerômetros com base na identificação de parâmetros do modelo. A Seção 8 da RTCA DO-160 abrange vibrações sinusoidais e aleatórias na faixa de 5 Hz a 2000 Hz. Destaques técnicos: Os testes de vibração geralmente abrangem dois modos: varredura senoidal e vibração aleatória. A densidade espectral de potência para vibração aleatória deve ser ajustada ao tipo de plataforma — por exemplo, exigindo uma densidade espectral de 0,04 g²/Hz na faixa de 20 Hz a 2000 Hz. Os testes de choque normalmente empregam pulsos semissenoidais, com parâmetros característicos incluindo acelerações de pico de 50 a 400 g e durações de 2 a 35 ms. Durante o teste, a saída do sensor deve ser monitorada em tempo real sob condições de vibração ou choque, com atenção especial a anomalias como deriva de polarização zero, variações do fator de escala e interrupções de sinal. A norma MIL-STD-810 enfatiza que os níveis de severidade do teste devem ser baseados em dados ambientais medidos, em vez de seleção arbitrária; essa abordagem "orientada por dados" merece atenção especial na prática de engenharia. 3. Testes de Rastreio do Envelhecimento A triagem de envelhecimento (também conhecida como Triagem de Estresse Ambiental ou ESS) é um processo crítico que utiliza estresse ambiental acelerado para eliminar produtos propensos a falhas prematuras e garantir a consistência do lote. Normas Internacionais: O método 1010 da norma MIL-STD-883 (Ciclos Térmicos) é o método principal para triagem em nível de componentes e é frequentemente combinado com testes de vibração aleatória. As práticas da indústria costumam empregar condições de triagem como 250 ciclos, uma faixa de temperatura de -40 °C a 85 °C e um tempo de permanência de 73 minutos. A norma MIL-STD-810 especifica métodos para aplicação de tensões combinadas sob a perspectiva de testes ambientais em nível de sistema. Embora a norma RTCA DO-160 se concentre na certificação de aeronavegabilidade, seus procedimentos de teste ambiental também servem como uma referência valiosa para a triagem de sensores de grau aeronáutico. O modelo de Arrhenius é amplamente utilizado internacionalmente para prever a vida útil durante Testes de Vida Acelerada (ALT). A norma chinesa GJB 1032A-2020 está alinhada com a MIL-STD-883 em relação à filosofia de triagem, embora os requisitos específicos para contagem de ciclos e taxas de variação de temperatura sejam diferentes (por exemplo, a GJB geralmente especifica uma taxa de 15 °C/min). Destaques técnicos: O teste de envelhecimento expõe defeitos latentes (como trincas em juntas de solda, delaminação de chips ou fios de ligação rompidos) por meio de uma combinação de "aceleração de temperatura" e "excitação por vibração". As taxas de variação de temperatura são normalmente definidas entre 5 °C/min e 15 °C/min, enquanto os tempos de permanência são suficientes para garantir a estabilização da temperatura do dispositivo (geralmente de 30 a 60 minutos). Os níveis de estresse do teste devem permanecer dentro dos limites de resistência projetados para o produto, a fim de garantir que os defeitos sejam efetivamente detectados sem induzir modos de falha irrelevantes. Para dispositivos inerciais de alta confiabilidade, o Teste de Vida Acelerado pode ser usado para comprimir anos de estresse operacional em algumas semanas, permitindo a extrapolação da vida útil por meio de modelagem. Durante o processo de teste, o teste de todos os parâmetros (abrangendo viés zero, fator de escala, limiar, etc.) é necessário para cada dispositivo, a fim de garantir a consistência do lote. Conclusão Os testes de ciclo térmico (alta e baixa temperatura), vibração/choque e envelhecimento acelerado desempenham papéis distintos, porém complementares: o ciclo térmico avalia a estabilidade em polarização zero e a resistência à fadiga estrutural sob flutuações extremas de temperatura; os testes de vibração e choque verificam a precisão da saída e a integridade mecânica sob cargas dinâmicas; e o envelhecimento acelerado expõe defeitos latentes — como rachaduras nas juntas de solda ou delaminação do chip — por meio de estresse acelerado, garantindo assim a confiabilidade do produto em nível de lote. Três pontos exigem atenção na aplicação prática: primeiro, a precisão do equipamento de teste deve ser pelo menos três vezes maior que a tolerância do parâmetro medido para garantir resultados confiáveis; segundo, as condições de teste devem ser adequadamente adaptadas ao tipo específico de plataforma (por exemplo, aeronaves de asa fixa, helicópteros, veículos ou navios), em vez de aplicar cegamente normas genéricas, o que pode levar a testes excessivos ou insuficientes; e terceiro, as normas devem ser integradas e aplicadas de forma flexível — a MIL-STD fornece uma estrutura ambiental geral, a ISO oferece metodologias de calibração, o IEEE fornece protocolos de teste de sensores e a DO-160 define requisitos específicos de aeronavegabilidade. Somente compreendendo completamente o escopo de cada norma e combinando-as de forma eficaz é que se pode garantir a operação confiável de sensores inerciais em ambientes hostis.
LEIA MAIS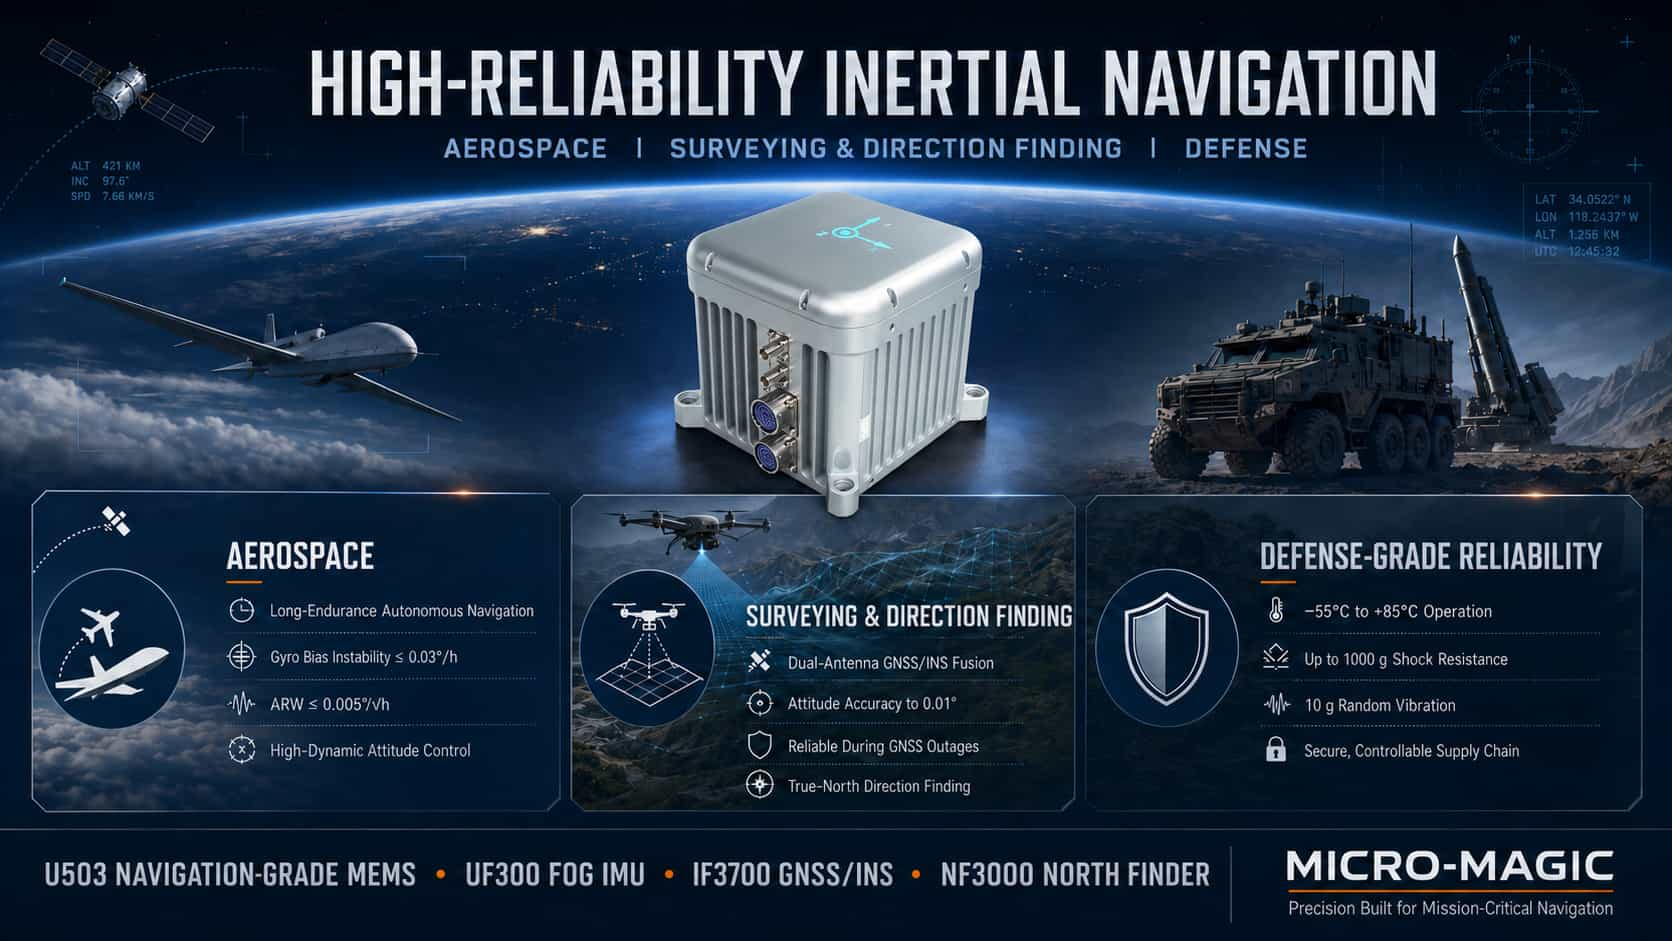
Para sistemas de navegação inercial, especificações técnicas mais elevadas não são necessariamente sinônimo de melhor desempenho; o objetivo é encontrar um equilíbrio ideal entre precisão, tamanho, peso, consumo de energia, custo e confiabilidade. Os três principais setores — aeroespacial, topografia e orientação, e equipamentos militares — possuem prioridades técnicas distintas para produtos de navegação inercial, o que resulta em roteiros tecnológicos e critérios de seleção diferenciados. O setor aeroespacial enfatiza a manutenção de atitude de alta precisão e as capacidades de navegação autônoma de longo prazo. O setor de topografia e orientação prioriza a medição de atitude de alta precisão e a acurácia de navegação integrada, sendo a fusão profunda de navegação inercial e GNSS fundamental. Aplicações de nível militar impõem os requisitos mais rigorosos em relação à adaptabilidade ambiental, tolerância a cargas de alta aceleração e confiabilidade da cadeia de suprimentos. A análise a seguir examina as principais especificações técnicas e configurações típicas de produtos para esses três cenários de aplicação. 1. Análise técnica de produtos de navegação inercial no setor aeroespacial As aplicações aeroespaciais abrangem uma ampla gama de plataformas, desde satélites e veículos hipersônicos até UAVs táticos. Os requisitos técnicos comuns incluem referenciamento de atitude de alta precisão, navegação autônoma de longa duração, adaptabilidade a ambientes altamente dinâmicos e capacidade de operar em uma ampla faixa de temperatura. As principais especificações técnicas centram-se na precisão da atitude e na precisão da navegação autónoma. Uma instabilidade de polarização do giroscópio de ≤0,03°/h serve como limiar de referência para produtos de nível de navegação, determinando diretamente a taxa de deriva da direção; uma variação angular aleatória de ≤0,005°/√h define os níveis de ruído de atitude a curto prazo; uma instabilidade de polarização do acelerômetro de ≤10 μg afeta a precisão da estimativa de velocidade e posição; e uma estabilidade do fator de escala de ≤50 ppm garante a linearidade da medição em condições de alta dinâmica. Em relação aos roteiros tecnológicos, os sistemas de controle de atitude de satélites normalmente utilizam IMUs com giroscópios de fibra óptica (FOG) ou giroscópios a laser (com instabilidade de polarização de 0,002–0,01°/h), enquanto UAVs táticos e mísseis podem empregar IMUs MEMS de alta precisão (≤0,03°/h) para reduzir tamanho e custo. Tomando como exemplo os produtos da Micro-Magic, a série U503 de IMU MEMS de nível de navegação apresenta instabilidade de polarização do giroscópio de ≤0,03°/h, variação aleatória angular de ≤0,005°/√h e instabilidade de polarização do acelerômetro de ≤3μg, atendendo efetivamente aos requisitos de navegação para UAVs leves e mísseis táticos. A série UF300 de IMU baseada em FOG oferece estabilidade de polarização do giroscópio de 0,03°/h (suavização de 10s) e estabilidade de polarização do acelerômetro de 3×10⁻⁵g (suavização de 10s); uma taxa de atualização de dados brutos de 4kHz garante a captura de informações completas de movimento durante manobras de alta dinâmica. Em termos de implementação de engenharia, um algoritmo de compensação de temperatura completa limita a variação de polarização zero em toda a faixa de temperatura operacional a 20% do valor nominal, enquanto a supressão do acoplamento entre eixos de ≤0,001 rad garante a ortogonalidade triaxial. Configurações típicas de produtos: Satélites e veículos hipersônicos utilizam IMUs baseadas em FOG (UF300) ou sistemas de giroscópio a laser; grandes UAVs empregam IMUs baseadas em FOG (U-F3X90) ou IMUs MEMS de nível tático; UAVs e mísseis táticos utilizam IMUs MEMS de nível de navegação (U503) ou IMUs MEMS de nível tático (U5000/U6300). 2. Análise técnica de produtos de navegação inercial para levantamento topográfico, cartografia e orientação. Aplicações em topografia, cartografia e orientação — como aquisição de dados cartográficos de alta precisão, levantamentos topográficos de engenharia, mapeamento marítimo e agricultura de precisão — apresentam requisitos técnicos significativamente diferentes daqueles da indústria aeroespacial: a atitude e a direção de alta precisão impactam diretamente a exatidão geométrica dos resultados do levantamento; a navegação integrada serve como o principal modo operacional, apresentando uma fusão profunda entre a navegação inercial e o GNSS; a orientação assistida por antena dupla compensa a limitada observabilidade de direção dos sistemas de antena única; e o software de pós-processamento pode aprimorar ainda mais a precisão. Os principais indicadores de desempenho para sistemas de navegação inercial neste setor centram-se na precisão integrada da atitude de navegação e na capacidade de manter o desempenho durante interrupções de curto prazo do GNSS. Os requisitos de precisão de atitude em tempo real são ≤0,01–0,05° para inclinação lateral e ≤0,05–0,2° para direção, com recursos de pós-processamento que melhoram esses valores para ≤0,004–0,01° para inclinação lateral e ≤0,01–0,05° para direção. A estabilidade do viés do acelerômetro de ≤10–30 μg garante a precisão durante a navegação inercial de curto prazo. Mesmo após uma interrupção de 60 segundos do GNSS, o sistema deve manter a precisão de atitude e direção dentro de ≤0,01°. O sistema de navegação integrado GNSS/INS de antena dupla I3700 da Micro-Magic representa uma configuração padrão para aplicações de levantamento topográfico e orientação. O principal valor técnico da configuração de antena dupla reside na sua capacidade de determinar a direção: enquanto os sistemas de antena única têm dificuldade em medir a direção de forma confiável quando a plataforma está parada ou se movendo a baixas velocidades, os sistemas de antena dupla utilizam a tecnologia de diferença de fase da portadora para medir a direção diretamente. Quando combinada com dados de navegação inercial, essa tecnologia permite uma orientação de alta precisão em todas as condições operacionais. Os instrumentos de localização do norte são dispositivos especializados essenciais para levantamentos topográficos e orientação; eles determinam o norte verdadeiro utilizando um giroscópio para detectar a taxa angular de rotação da Terra (aproximadamente 15°/h). O NF3000 FOG (Giroscópio de Fibra Óptica) da Micro-Magic utiliza um FOG de alta precisão e um mecanismo de indexação preciso. Ele atinge uma precisão de localização do norte de ≤0,1° × s(ψ), um tempo de localização do norte totalmente autônomo de ≤3 minutos e um tempo de inicialização rápido de ≤30 segundos. Opera em uma faixa de latitude de -70° a +70° sem depender de GNSS ou ser afetado por interferência geomagnética. Enquanto isso, o NF1000 MEMS, um instrumento de localização do norte, foi projetado para aplicações onde tamanho e consumo de energia são críticos, mantendo ainda uma precisão de nível médio a alto. As configurações típicas do produto incluem: IMU FOG (UF300) combinada com um receptor GNSS de antena dupla e software de pós-processamento para levantamentos terrestres ou marítimos de alta precisão; IMU MEMS de nível tático (sistema de navegação integrado I3700) para levantamentos com UAV; e localizadores de norte FOG (NF3000) ou localizadores de norte MEMS (NF1000) para tarefas autônomas de localização e orientação do norte. 3. Análise técnica de produtos de navegação inercial de alta confiabilidade e nível militar Aplicações de nível militar impõem requisitos únicos aos produtos de navegação inercial, que diferem dos casos de uso comercial ou industrial. Estes incluem: adaptabilidade a ambientes extremos (variando de -55 °C a +85 °C e de condições de baixa pressão em grandes altitudes a ambientes de alta pressão em águas profundas); tolerância a elevadas forças G e choques (como as milhares de forças G experimentadas durante lançamentos de projéteis de artilharia); operação em ambientes de alta vibração (por exemplo, rotores de helicópteros ou motores de mísseis); compatibilidade eletromagnética e capacidades anti-interferência; e segurança da cadeia de suprimentos, juntamente com controle autônomo sobre os componentes principais. As principais especificações técnicas para produtos de navegação inercial de nível militar centram-se na adaptabilidade ambiental e na confiabilidade. Em relação à vibração, os dispositivos devem suportar vibrações aleatórias na faixa de 10 Hz a 2000 Hz com um valor RMS total de aproximadamente 10 g, bem como choques mecânicos de meia onda senoidal de 100 g e 11 ms (embora as condições reais de lançamento de projéteis possam atingir vários milhares de g). Em termos de temperatura, a faixa de operação é de -55 °C a +85 °C, com algumas aplicações embarcadas em mísseis que operam em altas temperaturas exigindo tolerância de até 180 °C. A compatibilidade eletromagnética (EMC) deve atender a todos os requisitos de teste da norma militar GJB 151B. Quanto à confiabilidade, o Tempo Médio Entre Falhas (MTBF) normalmente deve ser ≥ 20.000 horas, com uma vida útil projetada que abranja todo o ciclo de vida do sistema de armas (15 a 30 anos). Os acelerômetros de flexão de quartzo da série AC-6 da Micro-Magic exemplificam a alta confiabilidade e a tecnologia de acelerômetros de nível militar. Eles suportam vibração de 25g (20–2000 Hz) e choque de 1000g (meia onda senoidal de 0,5ms) — níveis de desempenho que superam em muito os produtos industriais padrão. A série AC-4, para altas temperaturas, amplia a faixa de operação para -55°C a 180°C; utilizando ligação por fio de ouro, substratos de cerâmica de alumina e tecnologia de circuito integrado híbrido de filme espesso, essas unidades passam por envelhecimento em alta temperatura (180°C por mais de 96 horas) e são projetadas especificamente para ambientes que envolvem aquecimento aerodinâmico, como mísseis e aeronaves de alta velocidade. Em relação à localização de componentes essenciais, a Micro-Magic alcançou total autonomia e controle da cadeia de suprimentos; diversos produtos apresentam uma taxa de componentes 100% nacionais, garantindo efetivamente a segurança da cadeia de suprimentos. Acelerômetros de flexão de quartzo e acelerômetros MEMS desempenham funções distintas no setor de defesa: os primeiros se destacam pela alta precisão e estabilidade a longo prazo, sendo a escolha preferencial para navegação de nível estratégico e guiamento de mísseis; os últimos se destacam pela compactação, baixo custo e alta integração, tornando-os adequados para guiamento de nível tático e aplicações de espoletamento de longo alcance e alta aceleração. Configurações típicas de produtos: Para munições guiadas de longo alcance e mísseis estratégicos, são selecionados IMUs FOG (UF300) ou sistemas giroscópicos a laser combinados com acelerômetros de flexão de quartzo (AC-6) — reforçados para operação em altas temperaturas. Mísseis táticos e projéteis guiados utilizam IMUs MEMS de nível de navegação (U503, versão reforçada para alta aceleração) ou IMUs MEMS de nível tático (U5000/U6300). Sistemas de navegação para veículos blindados e embarcações navais empregam IMUs MEMS de nível tático (U5000/U6300) com calibração completa em todas as temperaturas. Tarefas de localização e orientação do norte em campo de batalha utilizam localizadores de norte FOG (NF3000) ou localizadores de norte MEMS (NF1200), com produção 100% nacional. 4. Resumo Os setores aeroespacial, de topografia/orientação e de defesa têm requisitos técnicos distintos para produtos de navegação inercial de alta confiabilidade. No setor aeroespacial, as principais exigências são referência de atitude de alta precisão e capacidades de navegação autônoma de longa duração; produtos de nível de navegação requerem estabilidade de polarização giroscópica melhor que 0,03°/h e variação aleatória angular melhor que 0,005°/√h. O setor de topografia e orientação prioriza navegação integrada de alta precisão e a capacidade de manter a precisão durante interrupções de GNSS de curta duração; por meio da integração profunda de GNSS/INS de antena dupla e do uso de equipamentos de localização/orientação do norte, a precisão de atitude pode atingir o nível de 0,01°. Aplicações de defesa priorizam adaptabilidade a ambientes extremos, resistência a cargas de choque de alta aceleração e autonomia da cadeia de suprimentos; desde a operação em ampla faixa de temperatura e tolerância a choques superiores a 1.000g até a compatibilidade eletromagnética e o fornecimento nacional de componentes principais, cada aspecto reflete os rigorosos padrões de qualidade exigidos para produtos de defesa. A lógica de seleção de produtos nesses três setores é ditada por seus respectivos requisitos técnicos. Compreender essa lógica é um pré-requisito fundamental para a seleção e aplicação corretas de produtos de navegação inercial de alta confiabilidade.
LEIA MAIS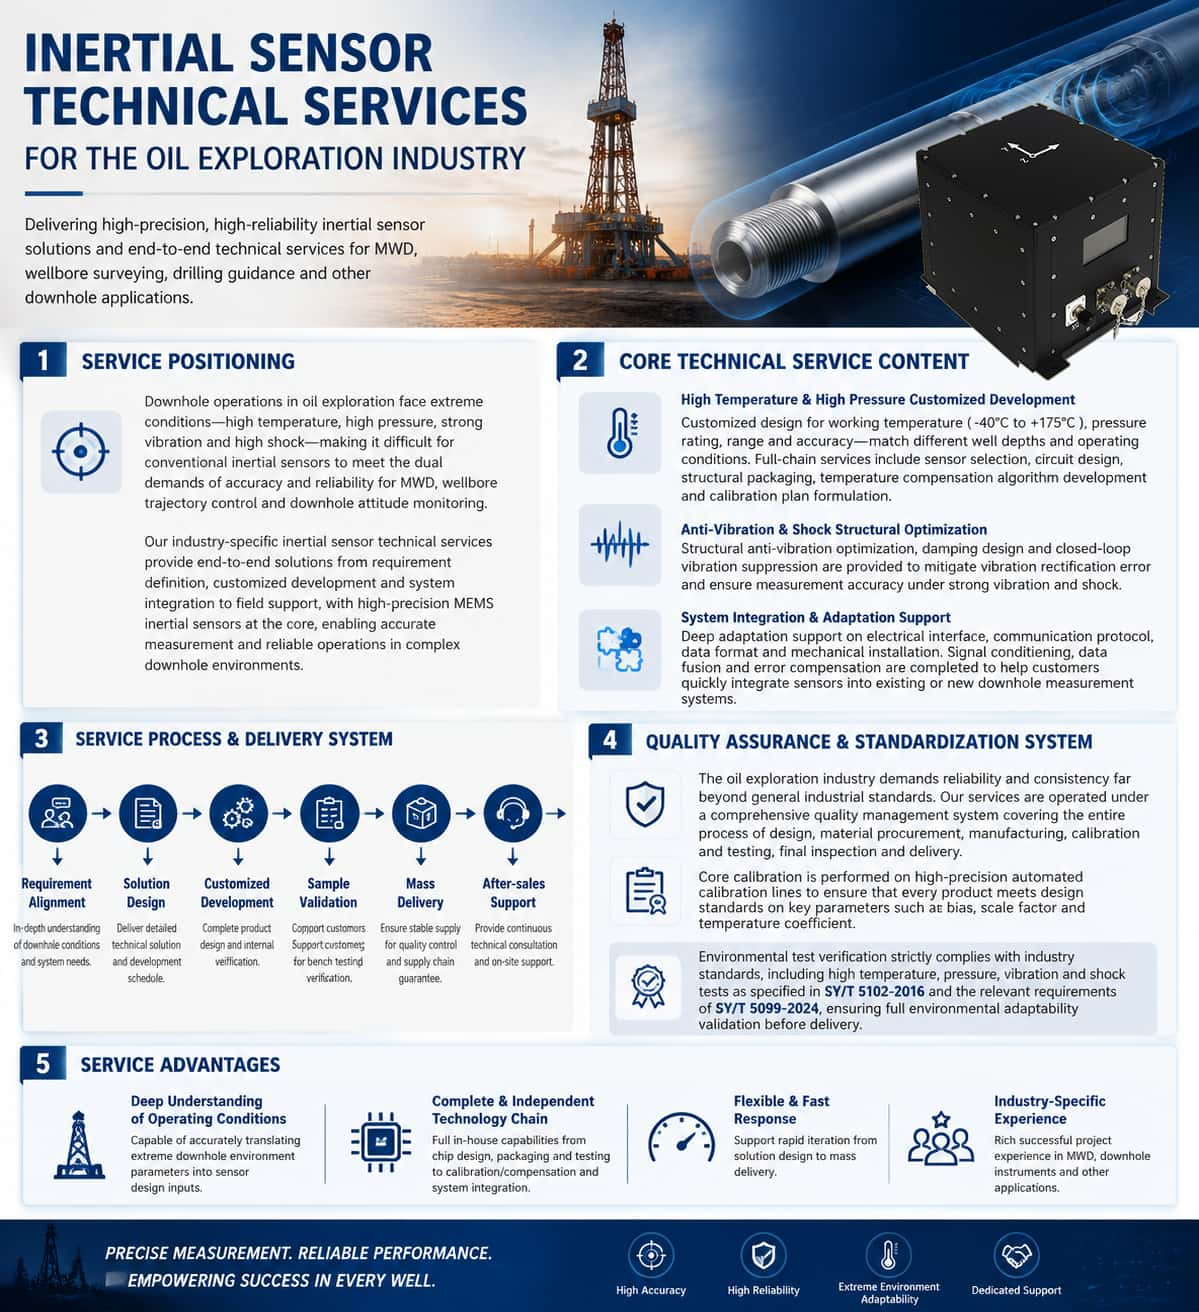
A indústria de petróleo e gás impõe exigências únicas e rigorosas aos sensores inerciais. Seja para Medição Durante a Perfuração (MWD), controle da trajetória do poço ou monitoramento da atitude no fundo do poço, os sensores IMU desempenham funções indispensáveis de medição. No entanto, os ambientes de fundo de poço são caracterizados por condições extremas — incluindo altas temperaturas, altas pressões, vibrações intensas e choques severos — enquanto as diferentes condições do poço, profundidades e conjuntos de fundo de poço (BHAs) impõem requisitos distintos em relação ao desempenho, dimensões, interfaces e faixas de temperatura de operação dos sensores. Produtos padrão disponíveis no mercado muitas vezes não atendem plenamente às necessidades operacionais específicas, tornando o desenvolvimento personalizado a norma na cadeia de suprimentos de sensores inerciais para este setor. Enquanto isso, o ciclo de vida dos equipamentos de exploração de petróleo e gás — da pesquisa e desenvolvimento à produção em massa — segue uma trajetória típica: desenvolvimento personalizado, prototipagem em pequenos lotes e fornecimento em grande volume. Esse processo reflete tanto a busca intransigente da indústria pela qualidade e confiabilidade do produto quanto o papel singular que os sensores inerciais desempenham como componentes críticos na gestão da cadeia de suprimentos. Essas três etapas são detalhadas a seguir. 1. Desenvolvimento personalizado: soluções altamente adaptadas e focadas na aplicação. O desenvolvimento personalizado de sensores inerciais para a indústria de petróleo e gás envolve essencialmente a tradução dos requisitos operacionais específicos do cliente para o fundo do poço em soluções de sensores projetadas. Alinhamento de Requisitos e Projeto de Soluções. O desenvolvimento personalizado começa com uma compreensão profunda do cenário de aplicação do cliente, incluindo profundidade e faixas de temperatura do poço, classificações de pressão no fundo do poço, perfis de vibração e choque da coluna de perfuração, restrições de espaço e interface de instalação, requisitos de precisão de medição e protocolos de comunicação e formatos de dados. Os fabricantes de sensores devem ser capazes de responder rapidamente às solicitações de personalização, principalmente para necessidades específicas, como amplas faixas de medição, resistência à vibração, alta tolerância a choques e faixas de temperatura estendidas. A fase de projeto abrange tarefas em nível de sistema, como seleção de sensores, projeto de circuitos, projeto estrutural, gerenciamento térmico e projeto resistente à vibração, culminando na entrega de uma proposta técnica detalhada e um cronograma de desenvolvimento. Controle independente de tecnologias essenciais. O desenvolvimento personalizado de sensores inerciais de alto desempenho envolve múltiplas etapas técnicas, incluindo projeto estrutural, projeto de circuito ASIC, encapsulamento e testes, além de calibração e compensação. A posse de arquiteturas estruturais totalmente proprietárias e metodologias de projeto de personalização rápidas serve como base técnica para atender prontamente aos requisitos específicos do cliente. Enquanto isso, linhas de encapsulamento e teste autônomas e controláveis, juntamente com linhas de montagem automatizadas para calibração em lote, estabelecem as bases para consistência, taxas de rendimento e capacidade de produção durante a fase de personalização, abrindo caminho para a subsequente produção em massa. Verificação e iteração do projeto. O desenvolvimento personalizado não é uma entrega única, mas um processo de ciclo fechado que envolve múltiplas rodadas de projeto, verificação e iteração. O desempenho, a estrutura e os algoritmos do sensor são continuamente otimizados com base em dados de teste e feedback do cliente sobre a aplicação em campo, até que todos os requisitos operacionais sejam plenamente atendidos. 2. Prototipagem em Pequenos Lotes: Uma Ponte entre o Design e o Produto Físico A prototipagem em pequenos lotes é um elo crucial que conecta o design personalizado à produção em massa; seu principal valor reside em "verificar os riscos mais elevados ao menor custo". Objetivo e Escopo da Prototipagem. A prototipagem em pequenos lotes normalmente envolve a produção de um número limitado de unidades (variando de algumas a várias dezenas) antes da produção em massa formal. Essas amostras são utilizadas pelos clientes para testes de integração, verificação em campo no fundo do poço e comissionamento do sistema. A fase de prototipagem engloba a conclusão de todos os processos de montagem, calibração, teste e envelhecimento acelerado para garantir que as amostras representem com precisão os padrões de desempenho das unidades finais produzidas em massa. Para aplicações em poços de petróleo e gás, os protótipos também devem ser submetidos a testes de confiabilidade ambiental, como testes de alta temperatura/alta pressão e testes de vibração/choque. Iteração rápida e otimização de engenharia. A fase de prototipagem em pequenos lotes geralmente envolve ajustes finos e otimização do projeto — como pequenos ajustes nas dimensões estruturais, ajustes no algoritmo de compensação de temperatura ou alterações nas definições de interface. A capacidade de resposta rápida durante essa etapa determina diretamente o cronograma geral do projeto. Fabricantes com sistemas abrangentes de P&D, produção e testes podem garantir transições rápidas e perfeitas desde o projeto conceitual e testes de amostras até o fornecimento em volume. Gestão da Transição da Prototipagem para a Produção em Massa. A prototipagem em pequenos lotes serve não apenas como verificação técnica, mas também como um teste para os processos de produção. A produção em pequenos lotes permite a identificação precoce de potenciais gargalos na fabricação, nos testes e na cadeia de suprimentos, garantindo uma preparação completa para o fornecimento em grande volume subsequente. 3. Fornecimento em grande volume: Sistemas de qualidade e garantia da cadeia de suprimentos O fornecimento em grande volume representa a etapa final de entrega do desenvolvimento personalizado e serve como o teste definitivo das capacidades abrangentes de um fornecedor de sensores inerciais na indústria de petróleo e gás. Sistema de Gestão da Qualidade. A indústria de petróleo e gás impõe aos fornecedores requisitos de sistema de gestão da qualidade que excedem em muito os dos setores industriais em geral. A API Q1 é uma norma de sistema de gestão da qualidade específica para a indústria de petróleo e gás, introduzida pelo Instituto Americano de Petróleo (API); ela é mais rigorosa que a ISO 9001. A especificação API Q1 abrange todo o processo — do projeto e produção à cadeia de suprimentos — exigindo que as organizações demonstrem sua capacidade de fornecer produtos confiáveis de forma consistente. Para os fabricantes de sensores inerciais, estabelecer e operar um sistema de gestão da qualidade API Q1 representa um salto crucial, passando de simplesmente "ser capaz de fabricar" para "oferecer desempenho confiável". Gestão da Cadeia de Suprimentos. Durante a fase de produção em massa, os fabricantes de sensores devem estabelecer canais de fornecimento de matéria-prima estáveis, recursos de processamento terceirizados controláveis e sistemas eficientes de logística e entrega. Materiais auxiliares — como sensores inerciais específicos, chassis, invólucros, placas de circuito impresso e diversos componentes eletrônicos — são frequentemente adquiridos externamente, o que exige auditorias rigorosas de qualificação de fornecedores e controle de qualidade. Os processos principais — incluindo calibração de sensores para altas e baixas temperaturas, compensação de erros, testes de desempenho e montagem/depuração — são realizados de forma independente pelo fabricante, aproveitando seus próprios pontos fortes técnicos. Calibração em Lote e Controle de Consistência. A precisão dos sensores inerciais depende não apenas do próprio chip, mas, principalmente, da precisão da calibração e da compensação. Durante a produção em massa, os fabricantes necessitam de linhas de calibração em lote totalmente automatizadas e desenvolvidas internamente. Combinando estruturas e dispositivos de equipamentos proprietários com algoritmos de calibração e arquiteturas de comunicação otimizados, eles podem garantir que cada produto atenda aos padrões de desempenho, ao mesmo tempo que alcançam alta produção em larga escala. A consistência e a repetibilidade dos produtos fabricados em massa em relação a métricas-chave — como viés, fator de escala e coeficientes de temperatura — servem como parâmetros críticos para avaliar as capacidades de produção em massa. Resumo O ciclo de vida dos sensores inerciais para a indústria de petróleo e gás — que abrange o desenvolvimento personalizado, a prototipagem em pequenos lotes e o fornecimento em massa — forma uma cadeia de valor completa que conecta as demandas do mercado aos produtos acabados. O desenvolvimento personalizado traduz as condições operacionais do fundo do poço em especificações do produto; a prototipagem em pequenos lotes mitiga os riscos técnicos por meio da verificação física; e o fornecimento em massa depende de sistemas de gestão da qualidade e capacidades da cadeia de suprimentos para garantir a entrega confiável. Para os fabricantes, possuir tanto uma sólida expertise técnica quanto uma ampla capacidade de atendimento é essencial; esses fatores constituem o limiar de entrada e a principal competitividade do setor.
LEIA MAIS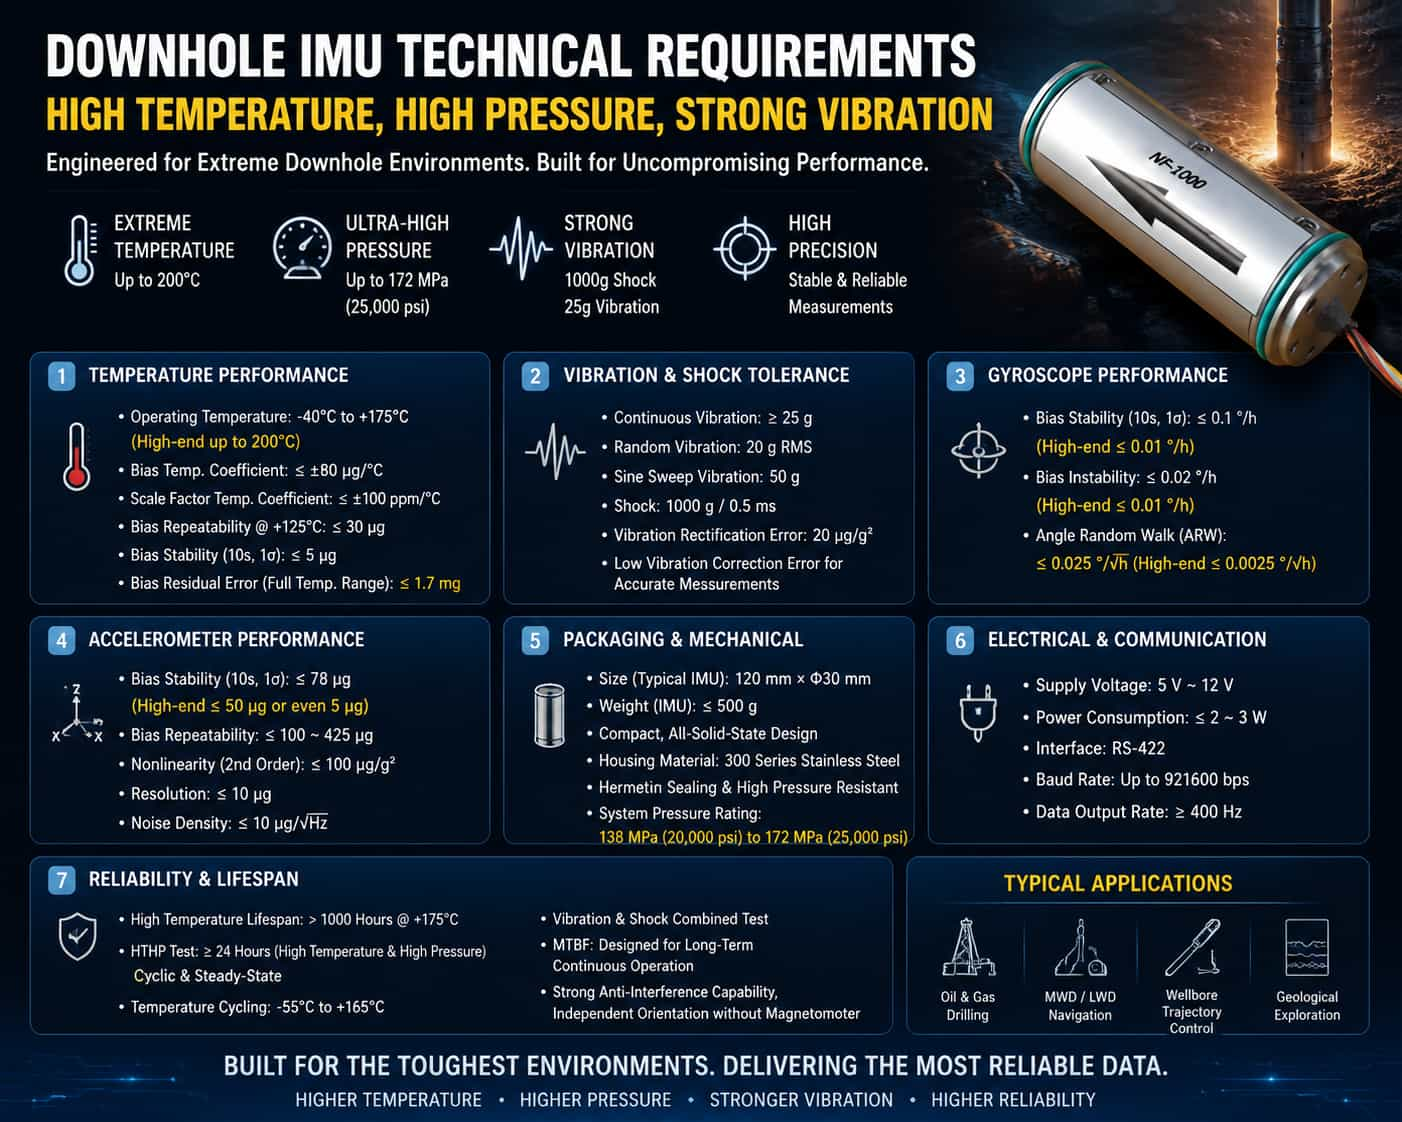
I. Introdução Em operações de fundo de poço, como perfuração de petróleo e exploração geológica, as Unidades de Medição Inercial (IMUs) desempenham funções essenciais, incluindo o controle da trajetória do poço, a Medição Durante a Perfuração (MWD), a determinação da atitude e a navegação/posicionamento. No entanto, o ambiente de fundo de poço é um "purgatório" para os sensores: as temperaturas podem ultrapassar 150 °C ou mesmo 200 °C, as pressões excedem 100 MPa e a coluna de perfuração é submetida a vibrações contínuas e intensas e a cargas de alto impacto. Em tais ambientes, os sensores IMU convencionais são altamente suscetíveis a desvios de precisão, redução da vida útil e até mesmo falha total. Portanto, definir as especificações técnicas rigorosas para sensores IMU que operam em ambientes de fundo de poço com alta temperatura, alta pressão e alta vibração é crucial para garantir a segurança e a precisão das operações de perfuração. As especificações técnicas para sensores IMU de fundo de poço podem ser categorizadas em seis dimensões principais: adaptabilidade à temperatura, tolerância a vibrações e choques, precisão e estabilidade, restrições dimensionais e de embalagem, características elétricas e de potência, e vida útil e confiabilidade. Essas dimensões são detalhadas a seguir. II. Especificações de Adaptabilidade à Temperatura A temperatura representa o desafio mais severo imposto pelo ambiente de fundo de poço aos sensores IMU. O gradiente geotérmico global é geralmente de 25°C por quilômetro de profundidade; em poços ultraprofundos, as temperaturas no fundo do poço frequentemente ultrapassam 150°C. Consequentemente, a faixa de temperatura operacional é uma especificação técnica fundamental. Faixa de temperatura operacional: Os sensores IMU de fundo de poço normalmente requerem uma faixa de temperatura operacional de -40 °C a +125 °C, enquanto os produtos de ponta devem suportar temperaturas de -40 °C a +175 °C ou superiores. Alguns sensores projetados para poços ultraprofundos já toleram temperaturas extremas de 180 °C a 200 °C. O limite inferior da faixa de temperatura operacional também não pode ser negligenciado, pois o equipamento deve suportar baixas temperaturas durante operações em regiões frias ou em condições de inverno. Compensação em toda a faixa de temperatura e estabilidade térmica: A mera capacidade de operar em uma ampla faixa de temperatura não é suficiente para atender aos requisitos de precisão. Os sensores devem passar por uma compensação precisa em toda a faixa de temperatura para garantir baixa deriva e alta repetibilidade, mesmo diante de flutuações extremas de temperatura. As principais especificações incluem: o coeficiente de temperatura do viés normalmente precisa ser controlado dentro de ±80 μg/°C e o coeficiente de temperatura do fator de escala dentro de ±100 ppm/°C. Em um ambiente de alta temperatura de +125 °C, a repetibilidade do viés do acelerômetro deve ser controlada dentro de 30 μg e sua estabilidade de viés (1σ de 10 segundos) deve ser inferior a 5 μg. O erro de viés residual em toda a faixa de temperatura é um parâmetro fundamental para avaliar a adaptabilidade à temperatura; produtos de alta qualidade podem mantê-lo dentro de 1,7 mg. III. Especificações de tolerância a vibrações e choques Durante a perfuração rotativa, a coluna de perfuração no fundo do poço é submetida a vibrações aleatórias contínuas de banda larga e a choques instantâneos e intensos causados pela broca ao quebrar a rocha. Isso representa o segundo grande desafio para os sensores IMU. Tolerância à vibração contínua: Os sensores devem suportar ambientes de vibração contínua, geralmente exigindo tolerância a vibrações contínuas superiores a 25g (aceleração gravitacional). Em condições de vibração aleatória, alguns sensores de alto desempenho foram submetidos com sucesso a testes combinados envolvendo vibração aleatória de 20g RMS e vibração senoidal varrida de 50g. Tolerância a choques instantâneos: Os impactos da broca geram acelerações instantâneas de pico extremamente altas; os sensores devem suportar choques de alta intensidade na faixa de 1000g/0,5ms. Essa especificação determina diretamente a capacidade de sobrevivência do sensor em condições operacionais severas. Capacidade de supressão de vibração: Além de simplesmente "resistir" à vibração, os sensores também devem "suprimir" o impacto da vibração na precisão da medição. O erro de retificação de vibração é um fator crítico; arquiteturas avançadas de circuito fechado podem reduzir esse erro em dez vezes, atingindo uma capacidade de supressão de vibração de 20 μg/g². Um baixo erro de retificação de vibração garante que os sinais reais de gravidade e velocidade angular possam ser extraídos com clareza em meio às vibrações complexas da coluna de perfuração. IV. Especificações de Precisão e Estabilidade Ao mesmo tempo que atendem aos requisitos de adaptabilidade ambiental, os sensores IMU também devem possuir precisão de medição suficiente; caso contrário, a determinação de atitude e o controle de trajetória seriam inúteis. Especificações do giroscópio: A estabilidade do viés do giroscópio é um parâmetro fundamental para medir a precisão do giroscópio. Os requisitos normalmente são inferiores a 0,1°/h (1σ de 10 segundos), com produtos de ponta atingindo 0,01°/h ou até menos. Os requisitos de instabilidade do viés são inferiores a 0,02°/h, com alguns produtos atingindo níveis dentro de 0,01°/h. O Desvio Aleatório Angular (ARW) é uma métrica crítica para os níveis de ruído do giroscópio; os requisitos começam em valores tão baixos quanto 0,025°/√h, com produtos de ponta atingindo 0,0025°/√h. Especificações do acelerômetro: Os requisitos de estabilidade de polarização são normalmente inferiores a 78 μg, com produtos de alto desempenho atingindo menos de 50 μg ou até mesmo 5 μg (10 segundos, 1σ). A repetibilidade da polarização deve ser controlada dentro da faixa de 100 μg a 425 μg. O coeficiente de não linearidade de segunda ordem deve ser inferior a 100 μg/g² para garantir a linearidade nas medições de aceleração em uma ampla faixa dinâmica. Em relação à resolução, acelerômetros de alto desempenho podem atingir níveis abaixo de 10 μg. A densidade de ruído, um indicador chave do nível de ruído do acelerômetro, normalmente deve ser inferior a 10 μg/√Hz. Estabilidade a longo prazo: Dado que as operações em poços podem durar semanas ou até meses, a estabilidade a longo prazo do viés e do fator de escala do sensor é crucial. A repetibilidade mensal combinada para o viés deve ser controlada dentro de 150 μg e, para o fator de escala, dentro de 150 ppm. A repetibilidade mensal combinada para o coeficiente de não linearidade deve ser controlada dentro de ±40 μg/g². V. Embalagem e restrições dimensionais O espaço no fundo do poço é extremamente limitado; os sensores IMU devem atender a requisitos rigorosos de miniaturização e embalagem. Dimensões físicas: Os sensores exigem um design compacto para caberem em ferramentas de fundo de poço com diâmetros limitados. Uma IMU típica de alto desempenho mede aproximadamente 120 mm × Φ30 mm. Componentes discretos, como acelerômetros, exigem uma miniaturização ainda maior, com dimensões típicas de até Φ18,2 × 16 mm. Peso: O design leve é um requisito padrão para instrumentos de fundo de poço. O peso de uma IMU completa normalmente fica abaixo de 500 g, enquanto acelerômetros individuais podem pesar apenas 25 g. Projeto estrutural: Um projeto totalmente em estado sólido, sem partes móveis, é a escolha preferencial para IMUs de fundo de poço, aumentando significativamente a confiabilidade em ambientes sujeitos a vibrações intensas e choques fortes. Um design cilíndrico integrado facilita a incorporação em ferramentas de fundo de poço sem alterar o layout dos equipamentos existentes. A carcaça deve ser construída com materiais resistentes à corrosão e de alta resistência, como o aço inoxidável da série 300. Vedação e resistência à pressão: Como componente essencial dos instrumentos de fundo de poço, o sensor IMU requer uma embalagem que atenda aos padrões de vedação de alta pressão. Embora a IMU seja normalmente alojada dentro de uma coluna de ferramentas resistente à pressão, seu projeto de embalagem ainda deve garantir integridade hermética e desempenho de isolamento em ambientes de alta temperatura e alta pressão. As especificações de resistência à pressão em nível de sistema normalmente exigem classificações de 138 MPa (20.000 psi) ou até mesmo 172 MPa (25.000 psi). VI. Especificações de consumo elétrico e de energia As condições de fornecimento de energia no fundo do poço são limitadas; portanto, as características elétricas do sensor IMU impactam diretamente a viabilidade do sistema e a duração da operação. Tensão de alimentação: Deve suportar uma ampla faixa de tensão de entrada para acomodar condições instáveis de energia no fundo do poço; os requisitos típicos variam de 5V a 12V. Consumo de energia: O baixo consumo de energia é um requisito fundamental. O consumo de energia da unidade IMU completa geralmente precisa ser mantido entre 2W e 3W. O baixo consumo de energia não só alivia a carga no sistema de alimentação de energia do poço, como também minimiza o aumento da temperatura do próprio sensor, facilitando o gerenciamento térmico em ambientes de alta temperatura. Interface de comunicação: Deve estar equipada com uma interface de barramento adequada para transmissão de dados em profundidade; RS-422 é uma opção comum. A taxa de transmissão (baud rate) deve atender aos requisitos de tempo real, normalmente atingindo até 921.600 bps. A taxa de atualização dos dados deve satisfazer as necessidades de tempo real do sistema de controle, com um valor típico de no mínimo 400 Hz. VII. Especificações de Vida Útil Operacional e Confiabilidade As operações em poços de petróleo não podem ser interrompidas arbitrariamente; portanto, o sensor IMU deve possuir vida útil e confiabilidade suficientes. Vida útil em altas temperaturas: O sensor deve ser capaz de operar continuamente por vários milhares de horas em sua temperatura operacional nominal. Na temperatura operacional extrema de +175 °C, é necessária uma vida útil superior a 1.000 horas. Testes de Confiabilidade: O sensor deve passar por uma série de testes de confiabilidade ambiental, incluindo ciclos de Alta Temperatura e Alta Pressão (HTHP) e testes em regime permanente (tipicamente ≥24 horas), testes de ciclo térmico (por exemplo, de -55 °C a +165 °C) e testes combinados de vibração em alta temperatura. O Tempo Médio Entre Falhas (MTBF) serve como uma medida quantitativa de confiabilidade e deve atender aos requisitos para operação contínua em poços de petróleo. Capacidade anti-interferência: Em ambientes de poços de petróleo caracterizados por forte interferência magnética, a IMU deve possuir a capacidade de se orientar autonomamente — independentemente do campo magnético da Terra — superando assim os problemas de falha enfrentados pelas bússolas magnéticas tradicionais em ambientes ferromagnéticos (como dentro de revestimentos de aço). Conclusão As especificações técnicas para IMUs de fundo de poço — projetadas para suportar altas temperaturas, altas pressões e vibrações intensas — abrangem seis dimensões principais: adaptabilidade à temperatura, tolerância a vibrações e choques, precisão e estabilidade de medição, tamanho do encapsulamento, consumo de energia elétrica e vida útil/confiabilidade operacional. Esses parâmetros são interconectados e se limitam mutuamente. As tendências do setor indicam um aumento contínuo nos limites superiores de temperatura operacional — passando de 125 °C para 150 °C, 175 °C e até 200 °C — juntamente com melhorias contínuas na supressão de vibrações e na precisão de medição, bem como miniaturização otimizada e projetos de baixo consumo de energia. Esses avanços tecnológicos estão impulsionando a evolução dos sensores IMU de fundo de poço em direção a maior tolerância à temperatura e vibração, maior precisão e vida útil prolongada, fornecendo, assim, um suporte técnico cada vez mais robusto para a exploração e o desenvolvimento de recursos de petróleo e gás em profundidade.
LEIA MAIS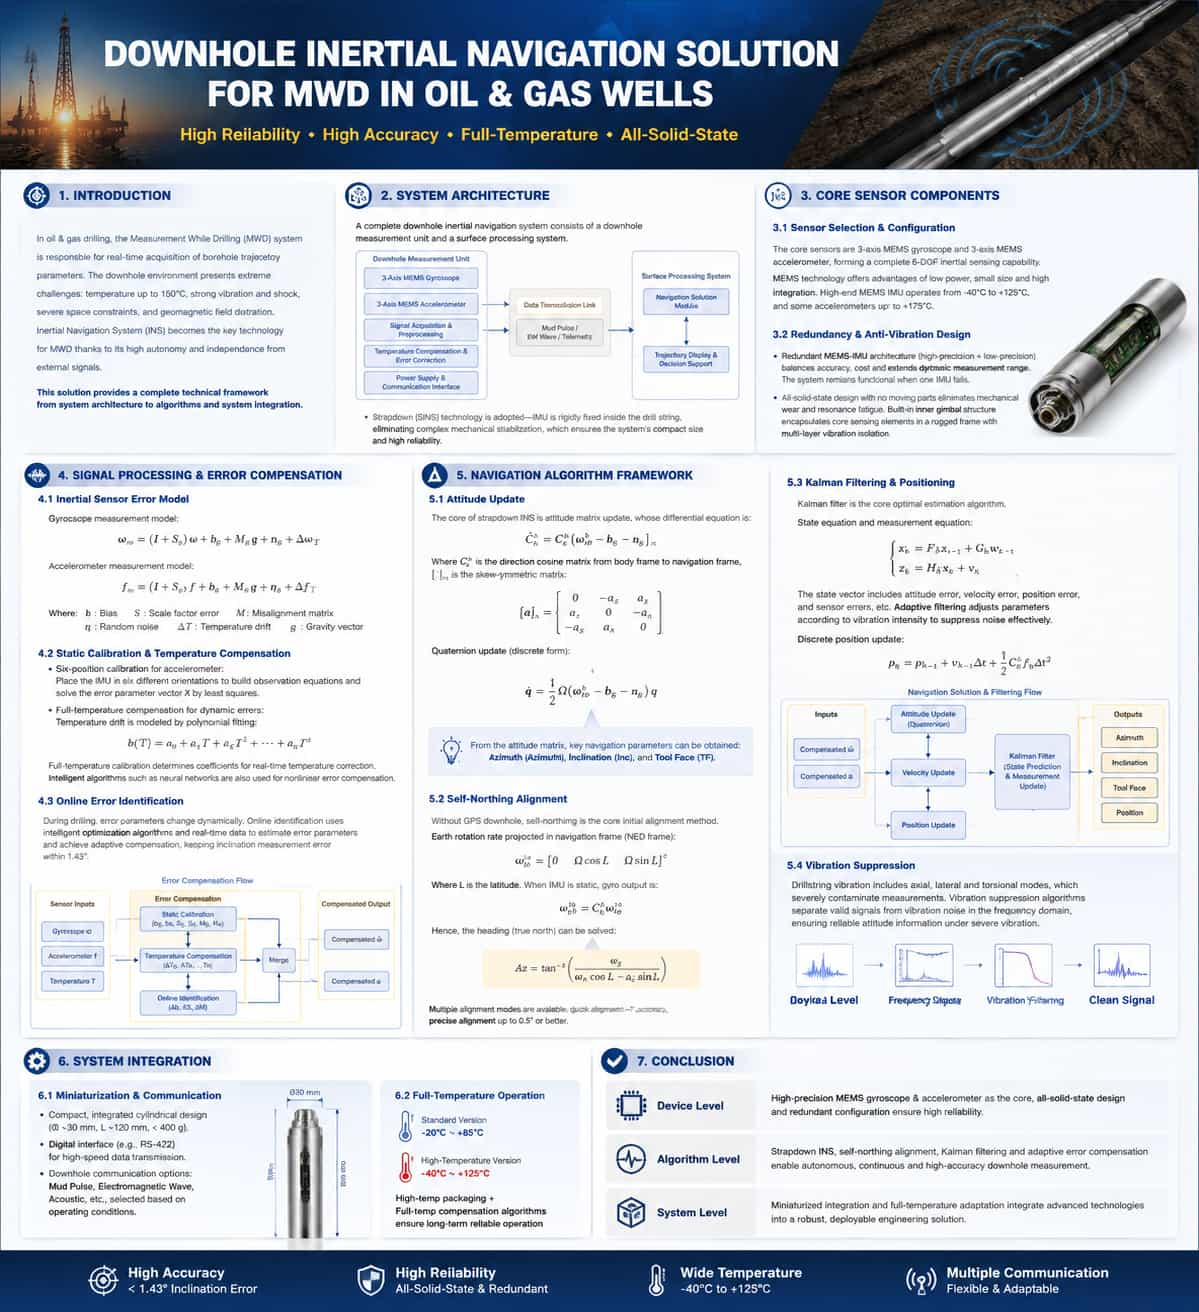
IntroduçãoNa engenharia de perfuração de petróleo e gás, os sistemas de Medição Durante a Perfuração (MWD, na sigla em inglês) desempenham a tarefa crítica de adquirir parâmetros de trajetória do poço em tempo real. O ambiente de fundo de poço impõe demandas extremamente rigorosas aos sistemas de navegação — incluindo temperaturas superiores a 150 °C, vibração e choque intensos e contínuos, severas restrições espaciais e distorção significativa do campo geomagnético —, o que cria barreiras técnicas para a navegação em fundo de poço. Os Sistemas de Navegação Inercial (INS, na sigla em inglês) surgiram como uma abordagem técnica fundamental para MWD devido ao seu alto nível de autonomia e independência de sinais externos. Este artigo apresenta uma análise técnica abrangendo cinco aspectos: arquitetura do sistema, componentes principais, compensação de erros, algoritmos de navegação e integração do sistema. Arquitetura do sistemaUm sistema MWD inercial completo consiste em uma unidade de medição de fundo de poço e um sistema de processamento de superfície. A unidade de fundo de poço é instalada dentro de uma coluna de perfuração próxima à broca e integra uma Unidade de Medição Inercial (IMU) — composta por giroscópios triaxiais e acelerômetros triaxiais — juntamente com circuitos de aquisição de sinal, um módulo de alimentação e interfaces de comunicação. O sistema de superfície é responsável pela recepção de dados, cálculo da navegação, visualização da trajetória do poço e suporte à tomada de decisões.As soluções convencionais atuais empregam a tecnologia de medição inercial strapdown, na qual a IMU é montada rigidamente dentro da ferramenta de perfuração. Ao eliminar estruturas complexas de estabilização mecânica, essa abordagem possibilita a miniaturização do sistema e aumenta a confiabilidade.Componentes principais do sensor Seleção e configuração de sensores Os sensores principais do sistema de navegação inercial LWD (Logging While Drilling) consistem em um giroscópio MEMS triaxial e um acelerômetro MEMS triaxial, proporcionando recursos abrangentes de sensoriamento inercial com seis graus de liberdade. A tecnologia MEMS tornou-se a escolha predominante devido a vantagens como baixo consumo de energia, tamanho compacto e alto potencial de integração. Unidades de Medição Inercial (IMUs) MEMS de alta qualidade operam em uma faixa de temperatura de -40 °C a +125 °C, com alguns acelerômetros capazes de suportar temperaturas de até +175 °C. Configuração redundante e projeto resistente à vibração A configuração redundante de MEMS-IMU é um método fundamental para aumentar a confiabilidade. Uma arquitetura típica de navegação inercial dupla incorpora IMUs de alta e baixa precisão, equilibrando exatidão e custo, ao mesmo tempo que amplia a faixa de medição dinâmica. O sistema permanece funcional mesmo que uma das unidades de sensor falhe.Em relação à resistência à vibração, o design totalmente em estado sólido não contém partes mecânicas móveis, eliminando fundamentalmente o desgaste mecânico e a fadiga induzida por ressonância. Uma estrutura de plataforma interna envolve os principais elementos sensores dentro de um suporte robusto, utilizando um design multicamadas para absorver e amortecer a energia da vibração. Processamento de sinais e compensação de erros Modelos de erro de sensores inerciais As medições de sensores inerciais MEMS contêm vários componentes de erro. O modelo de medição do giroscópio é:ω̃ = ω + b_g + s_g∙ω + M_g∙ω + n_g + ε_g(T)O modelo de medição do acelerômetro é:ã = a + b_a + s_a∙a + M_a∙a + n_a + ε_a(T) + gOnde: "b" = viés; "s" = erro do fator de escala; "M" = matriz de erro de instalação;"n" = ruído aleatório; "ε(T)" = deriva de temperatura; "g" = vetor de aceleração gravitacional.Para obter medições de alta precisão, é necessário calibrar e compensar cada termo de erro. Calibração estática e compensação de temperatura A compensação de erros estáticos é realizada durante a fase de calibração de fábrica. Tomando como exemplo a calibração de seis posições de um acelerômetro, as equações de observação — $y = H \cdot X + v$ — são estabelecidas posicionando a IMU em seis orientações diferentes.O vetor de parâmetros de erro $X$ é então resolvido usando o método dos mínimos quadrados. A compensação em toda a faixa de temperatura é fundamental para a compensação dinâmica. Modelos de ajuste polinomial são comumente usados para caracterizar a deriva de temperatura:$\varepsilon(T) = k_0 + k_1 T + k_2 T^2 + \dots + k_n T^n$Os coeficientes de ajuste ($k_0, k_1, \dots, k_n$) são determinados por meio de experimentos de calibração em toda a faixa de temperatura para permitir a correção de temperatura em tempo real. Nos últimos anos, algoritmos inteligentes — como redes neurais — também foram introduzidos para compensar eficientemente os erros não lineares. Identificação de erros online Os parâmetros de erro mudam dinamicamente durante o processo de perfuração, um cenário que a calibração offline tradicional tem dificuldade em lidar. A identificação de erros online utiliza algoritmos de otimização inteligentes e dados em tempo real para identificar dinamicamente os parâmetros de erro e realizar a compensação adaptativa, mantendo assim o erro de medição da inclinação do furo dentro de 1,43°.O processo completo de compensação de erros é o seguinte:5. Estrutura do Algoritmo de Navegação 5.1. Atualização de AtitudeO núcleo do cálculo da navegação inercial strapdown é a atualização da matriz de atitude; sua equação diferencial é:
LEIA MAIS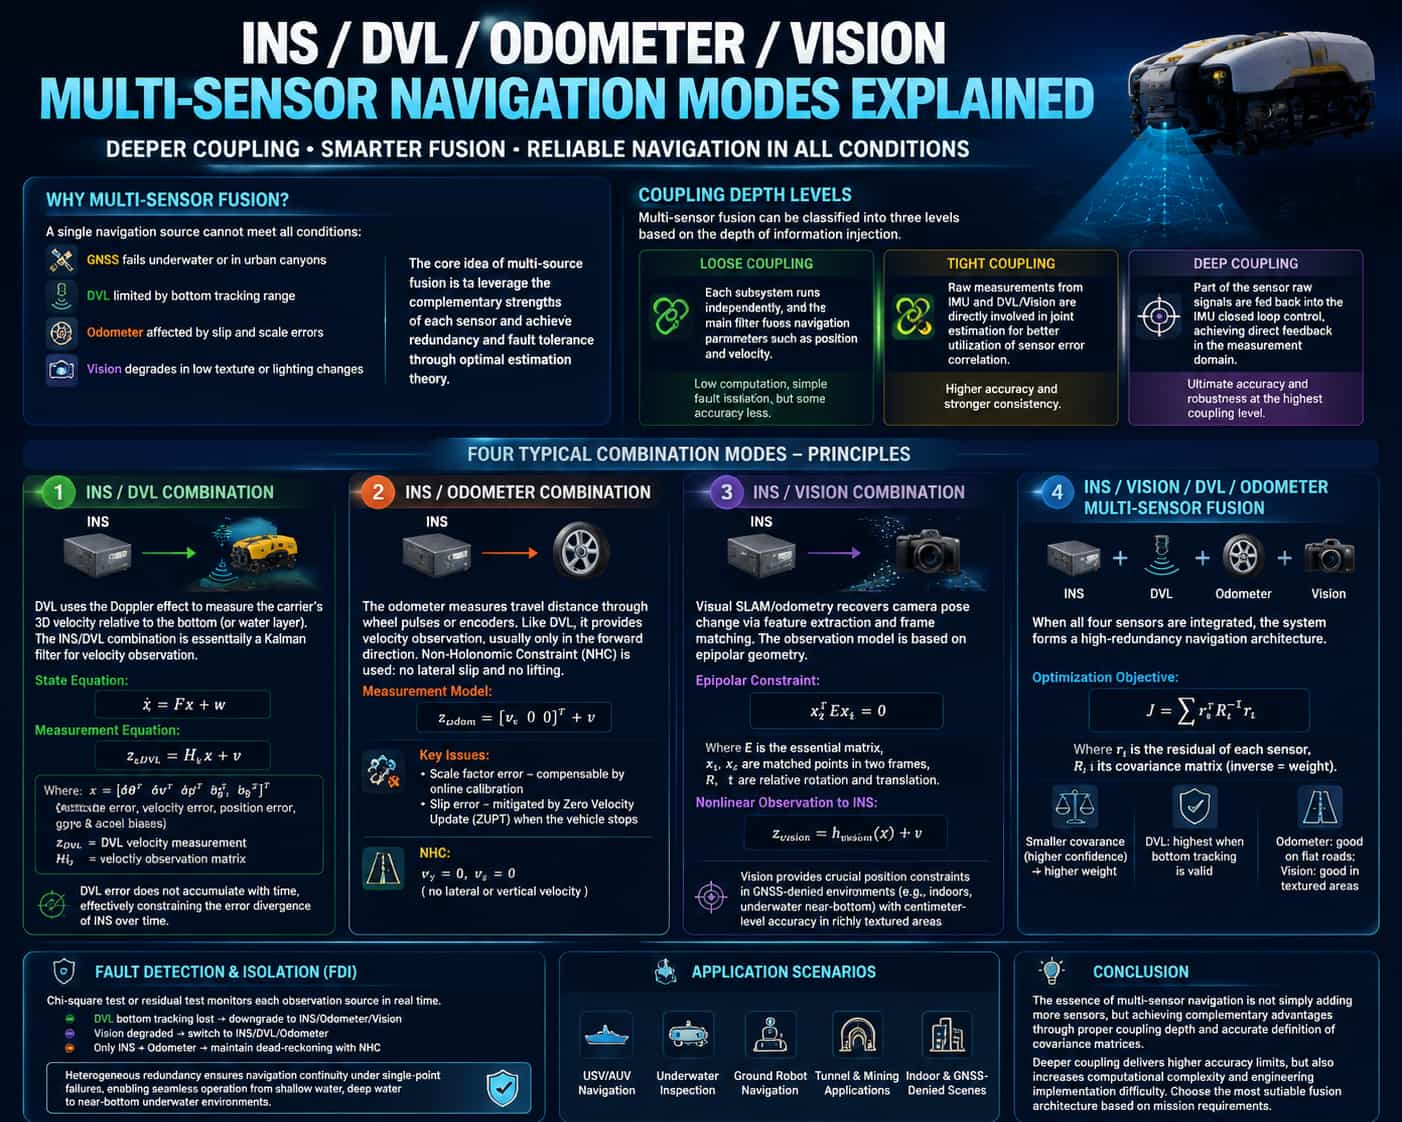
Uma única fonte de navegação tem dificuldades para atender aos requisitos de cobertura operacional completa: o GNSS falha debaixo d'água ou em cânions urbanos; o DVL é limitado pelo alcance de rastreamento do fundo; a odometria sofre com deslizamento das rodas e erros de fator de escala; e os sistemas baseados em visão degradam-se em ambientes com pouca textura ou sob condições de iluminação variáveis. O conceito central da fusão multissource reside em aproveitar as características complementares de vários sensores para alcançar redundância e tolerância a falhas por meio da teoria da estimação ótima. Este artigo analisa sistematicamente quatro modos típicos de navegação integrada com base em duas dimensões: profundidade de acoplamento e complementaridade de informações. **Classificação da Profundidade de Acoplamento** A fusão de múltiplas fontes pode ser categorizada em três níveis com base na profundidade da integração da informação: * O **acoplamento fraco** representa o nível mais baixo de acoplamento, onde os subsistemas realizam cálculos independentes e um filtro mestre funde os parâmetros de navegação, como posição e velocidade. Suas vantagens incluem baixa carga computacional e isolamento de falhas simplificado; no entanto, a perda de precisão decorre principalmente da natureza independente dos cálculos dos subsistemas. * O **acoplamento estreito** eleva a observação ao nível de medições brutas; os dados brutos da IMU e do DVL (ou sensores de visão) estão diretamente envolvidos em um processo de estimativa conjunta, utilizando a correlação temporal das características de erro do sensor para obter uma estimativa superior. * O **acoplamento profundo** vai um passo além, incorporando sinais brutos de determinados sensores no controle em malha fechada da IMU, estabelecendo feedback direto no domínio da medição; isso representa o nível mais alto de acoplamento, permitindo máxima precisão e robustez. **Princípios dos Quatro Modos de Navegação Integrados** (1) **Integração INS/DVL** O DVL mede a velocidade 3D do veículo em relação ao fundo do mar (ou camada de água) usando o efeito Doppler. A integração INS/DVL é essencialmente um processo de filtragem de Kalman baseado em observações de velocidade: as medições de velocidade do DVL servem como observações externas para corrigir erros de velocidade do INS, suprimindo assim a deriva de posição. As equações de estado e as equações de observação podem ser expressas da seguinte forma:A matriz de covariância Σ é fundamental para determinar os pesos de fusão: quanto menor a covariância (indicando menor incerteza), maior o peso atribuído ao sensor. O DVL (Dispositivo de Visão Dirigida) tem o maior peso quando o rastreamento do fundo é válido; a odometria ocupa o segundo lugar em terrenos planos; e a visão fornece restrições laterais em áreas ricas em textura visual. Um mecanismo de Detecção e Isolamento de Falhas (FDI) monitora as fontes de observação em tempo real em busca de anomalias, utilizando testes de qui-quadrado ou de resíduos. Se o rastreamento do fundo por DVL falhar, o sistema automaticamente degrada para um modo de fusão INS/odometria/visão; se a visão degradar, ele alterna para INS/DVL/odometria; se apenas o INS e a odometria permanecerem, ele retorna a um modo INS puro, limitado por Restrições Não-Holonômicas (NHC). Um projeto redundante heterogêneo garante a continuidade da navegação apesar de falhas pontuais, permitindo cobertura contínua em diversos cenários operacionais — desde águas rasas e profundas até ambientes subaquáticos próximos ao fundo. Conclusão A navegação integrada multissensor não se resume a aumentar o número de sensores; em vez disso, depende da seleção criteriosa da profundidade de acoplamento e da definição precisa das matrizes de covariância para alcançar um desempenho complementar dos sensores. Embora um acoplamento mais profundo ofereça maior precisão potencial, ele também aumenta a complexidade computacional e os desafios de implementação de engenharia; portanto, a arquitetura de fusão ideal deve ser selecionada com base nos requisitos específicos da missão.
LEIA MAIS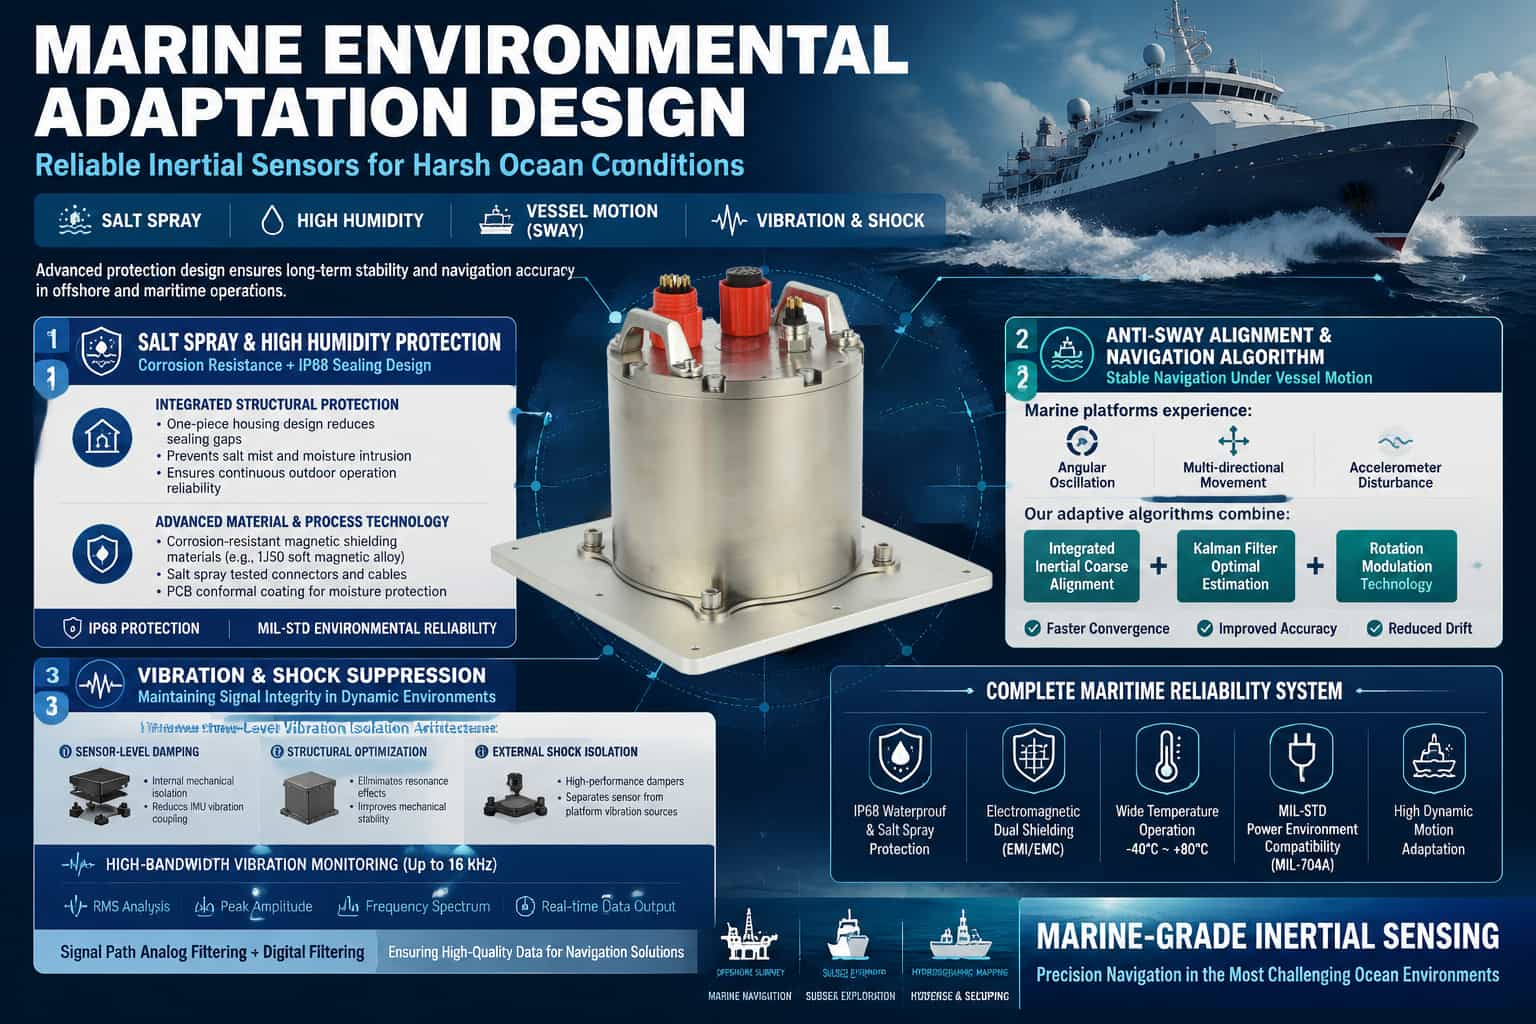
O ambiente marinho impõe desafios severos aos sistemas de navegação inercial (INS): corrosão por névoa salina, condensação em alta umidade, movimento de oscilação contínuo e vibração multidimensional afetam diretamente a precisão e a confiabilidade do sistema. Se o INS não conseguir lidar eficazmente com essas tensões ambientais, ocorrerão falhas de alinhamento, degradação da precisão e até mesmo danos ao hardware. Portanto, o projeto adaptativo é a principal barreira tecnológica que distingue os INS de grau marítimo dos produtos de uso geral. Design de proteção contra névoa salina e ambientes de alta umidade Os íons cloreto presentes na névoa salina são altamente corrosivos para componentes estruturais metálicos e conexões elétricas, enquanto ambientes com alta umidade podem levar à redução do desempenho do isolamento e à interferência entre sinais. Estratégias de proteção eficazes devem ser desenvolvidas considerando dois aspectos: vedação estrutural e seleção de materiais. O design estrutural integrado reduz as folgas de montagem e o número de conectores. Uma estrutura moldada em peça única bloqueia fundamentalmente a entrada de névoa salina e, combinada com ranhuras de posicionamento e estruturas de vedação, garante proteção contínua durante operações prolongadas ao ar livre. Em relação à seleção de materiais e processos, a estrutura e a cobertura do anel de fibra óptica devem utilizar materiais de blindagem magnética (como a liga magnética macia 1J50) para garantir proteção magnética e, ao mesmo tempo, resistência à corrosão. Conectores e cabos devem atender aos padrões de teste de névoa salina, e as placas de circuito impresso devem passar por um processo de revestimento triplo. A proteção IP68, em conformidade com os padrões MIL-STD, é atualmente a solução mais eficaz do setor para ambientes com alta umidade e névoa salina. Algoritmos de alinhamento e navegação em condições de oscilação Em condições de oscilação, o alinhamento inicial do sistema de navegação inercial (INS) enfrenta duas perturbações principais: oscilação angular (mudanças periódicas de atitude) e vibração linear (flutuações na saída do acelerômetro). Os algoritmos tradicionais de alinhamento estático de base têm dificuldade em convergir nessas condições. Os métodos de alinhamento anti-oscilação empregam uma estratégia de alinhamento grosseiro em um sistema de referência inercial integral, utilizando atualizações de atitude para eliminar a influência da oscilação angular e atenuar a interferência da vibração linear por meio da integração de forças. Com base nisso, a filtragem de Kalman com correção por realimentação é utilizada para a estimativa ótima do alinhamento fino. Os experimentos mostram que esse método melhora significativamente a precisão da direção horizontal e vertical em condições de oscilação, em comparação com os esquemas tradicionais de modulação de rotação. A tecnologia de modulação rotacional é outro meio eficaz de suprimir erros do fator de escala do giroscópio. Ao rotacionar periodicamente a IMU, a deriva constante é modulada em um sinal que muda periodicamente, os quais se cancelam durante a integração, reduzindo assim o impacto a longo prazo da oscilação na precisão da direção. Design com supressão de vibração e resistência a choques A vibração afeta a precisão do sistema de navegação inercial (INS) por meio de dois mecanismos: primeiro, a ressonância mecânica causa distorção na saída da IMU; segundo, a vibração de alta frequência acopla-se aos canais de medição do giroscópio e do acelerômetro, formando sinais espúrios. A arquitetura de redução de vibração em três estágios é a abordagem de projeto mais utilizada atualmente: o primeiro estágio realiza o isolamento por amortecimento interno no nível do sensor IMU; o segundo estágio elimina as frequências de ressonância por meio da otimização da estrutura da carcaça; e o terceiro estágio utiliza amortecedores externos para separar fisicamente o equipamento da estrutura de suporte. Alguns sistemas de ponta também integram ferramentas de monitoramento de vibração de alta largura de banda (até 16 kHz), fornecendo dados em tempo real sobre o valor RMS, a amplitude de pico e a frequência para cada banda de frequência, auxiliando na otimização estrutural. A filtragem analógica no pipeline de sinal pode pré-atenuar o ruído de vibração no nível do hardware de entrada e, em conjunto com algoritmos de filtragem digital, garante a qualidade do sinal que entra na fase de cálculo. Sistema de proteção abrangente Além dos projetos especializados mencionados acima, os sistemas INS marítimos consolidados também precisam considerar: adaptabilidade ao ambiente de energia (atendendo aos padrões MIL-704A), blindagem eletromagnética de dupla camada (para lidar com interferências de radares e equipamentos de comunicação de bordo) e capacidade de operação em uma ampla faixa de temperatura (-40 °C a 80 °C). Em conjunto, essas medidas constituem um sistema de projeto completo para adaptabilidade a ambientes hostis, o que é a garantia fundamental para que o sistema de navegação inercial mantenha a precisão de nível cartográfico em condições marítimas.
LEIA MAIS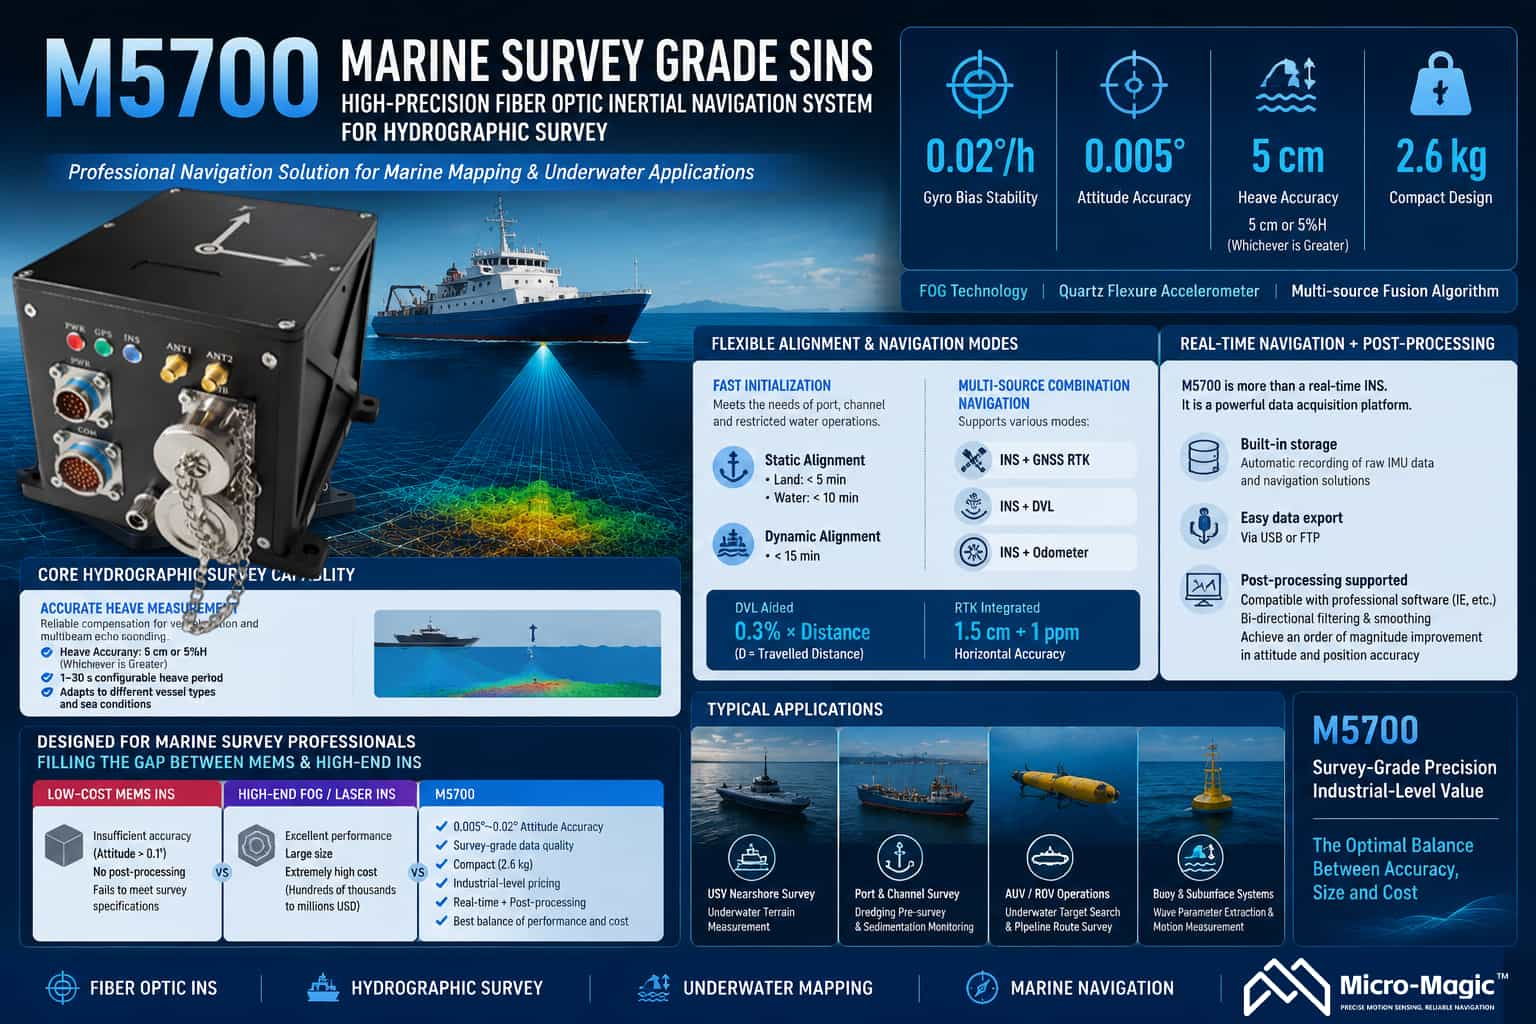
O Sistema de Navegação Inercial de Fibra Óptica M5700 é um sistema de navegação inercial strapdown de alta precisão, projetado para levantamentos marítimos e aplicações de navegação de ponta. Ele integra giroscópios de fibra óptica, acelerômetros de flexão de quartzo e algoritmos de navegação por fusão de múltiplas fontes. Com uma estabilidade de polarização do giroscópio de 0,02°/h e uma precisão de atitude de 0,005°, o sistema estabelece uma posição técnica sólida no campo do levantamento marítimo. **Principais Competências em Topografia** A medição do movimento vertical (heave) é um requisito crítico em levantamentos marítimos. O M5700 oferece uma precisão de 5 cm ou 5% da altura de heave (o que for maior), compensando eficazmente o impacto do movimento da embarcação nos dados batimétricos multifeixe. O sistema suporta períodos de heave configuráveis de 1 a 30 segundos, adaptando-se a diversas condições marítimas e características da embarcação. As soluções de alinhamento são adaptadas de forma flexível a diferentes cenários operacionais: o alinhamento estático da base leva menos de 5 minutos (em terra) e menos de 10 minutos (na água), enquanto o alinhamento dinâmico da base leva menos de 15 minutos, atendendo à necessidade de operações rápidas em águas restritas, como portos e canais. A navegação integrada multissource suporta vários modos, incluindo Inercial/GNSS, Inercial/DVL e Inercial/Odômetro. Com assistência DVL, a precisão de posicionamento atinge 0,3% da distância percorrida (D); quando integrada com GNSS RTK, a precisão horizontal atinge 1,5 cm + 1 ppm, garantindo a continuidade da navegação durante interrupções do sinal GNSS. **Recursos de pós-processamento** A capacidade de pós-processamento é um diferencial fundamental que distingue o M5700 de produtos de navegação puramente em tempo real. O sistema possui armazenamento integrado, que grava automaticamente os dados brutos da IMU e as soluções de navegação ao ser ligado, permitindo que os usuários exportem facilmente os dados via USB ou FTP. Os dados da IMU armazenados podem ser importados diretamente para softwares profissionais de pós-processamento (como o Internet Explorer) para filtragem e suavização bidirecional, resultando em uma precisão de atitude e posição uma ordem de magnitude superior às soluções em tempo real. Essa capacidade permite que o M5700 seja utilizado não apenas em operações em tempo real, mas também como uma interface de aquisição de dados, fornecendo a base de dados brutos para processamento refinado e atendendo aos rigorosos requisitos de precisão de aplicações como levantamentos hidrográficos e modelagem de terreno subaquático. Posicionamento de Mercado O M5700 está precisamente posicionado para o mercado de levantamentos e mapeamento marítimo de gama média. Sua principal clientela inclui escritórios hidrográficos, administrações de segurança marítima, autoridades de vias navegáveis, agências de levantamento geológico marinho e fabricantes de veículos de superfície não tripulados (USVs) e ROVs. O mercado atual está fortemente polarizado: produtos MEMS de baixo custo carecem de precisão suficiente (atitude >0,1°) e de recursos de pós-processamento, não atendendo aos padrões de levantamento topográfico; por outro lado, sistemas de navegação inercial de alta qualidade, baseados em fibra óptica ou laser, oferecem desempenho superior, mas são volumosos e proibitivamente caros (variando de centenas de milhares a mais de um milhão de RMB), excedendo os orçamentos da maioria dos projetos comerciais. Construído em torno da tecnologia de giroscópio de fibra óptica, o M5700 fornece dados genuínos de nível topográfico com precisão de atitude na faixa de 0,005° a 0,02°. Ele combina um design compacto de 2,6 kg e preço de nível industrial com saída de modo duplo (navegação em tempo real e pós-processamento), preenchendo efetivamente essa lacuna de mercado. As aplicações típicas incluem levantamentos topográficos subaquáticos costeiros utilizando USVs de pequeno a médio porte; varreduras pré-dragagem e monitoramento de assoreamento em canais portuários utilizando embarcações tripuladas; buscas subaquáticas de alvos e levantamentos de rotas de dutos utilizando AUVs/ROVs; e extração de parâmetros de ondas para sistemas de boias e amarração subaquática. O M5700 permite que usuários profissionais obtenham dados de atitude e movimento vertical que atendem rigorosamente aos padrões de levantamento topográfico, mesmo com orçamento limitado, tornando-o a solução ideal para equilibrar desempenho e custo em projetos de levantamento marítimo.
LEIA MAIS
Na era do rápido desenvolvimento da automação industrial e da Internet das Coisas (IoT), a "capacidade de comunicação" entre sensores e sistemas de controle frequentemente determina a complexidade da implementação do projeto e a confiabilidade geral do sistema. Com suas extensas configurações de interface de comunicação, a série TD de inclinômetros dinâmicos oferece soluções flexíveis e abrangentes para as necessidades de medição de atitude em diversos cenários. 1. Visão geral das interfaces de comunicação: seleção e adaptação flexíveis A série TD abrange uma ampla gama de modelos que cobrem todos os principais métodos de comunicação utilizados no setor industrial, categorizados em interfaces digitais e analógicas. As interfaces digitais incluem RS232, RS485, RS422, TTL e barramento CAN; as interfaces analógicas estão disponíveis nos tipos corrente e tensão, suportando saídas como 4–20mA e 0–20mA (corrente) e 0–5V, 0,5–4,5V e 0–10V (tensão). Em relação aos protocolos de comunicação, os produtos são compatíveis com Modbus RTU, o protocolo personalizado 0x68 e CANopen, alcançando verdadeiramente "funcionalidade multifuncional e adaptação sob demanda". 2. Interfaces digitais: canais flexíveis para troca de dados Os modelos da série TD com interfaces digitais suportam vários métodos de saída, incluindo RS232, RS485, RS422, TTL e CAN. Essa filosofia de design "multi-interface" permite que os engenheiros selecionem o método de comunicação mais adequado às suas necessidades específicas: O RS232 é ideal para comunicação ponto a ponto de curto alcance, oferecendo facilidade de depuração e alta compatibilidade. O RS485 suporta transmissão de longa distância de até 2.000 metros e permite múltiplos nós de sensores, tornando-se a escolha preferida para barramentos de campo industriais. O RS422 suporta comunicação full-duplex, sendo adequado para cenários que exigem transmissão e recepção simultâneas de dados. O circuito TTL opera em níveis lógicos de 3,3 V/5 V, facilitando a integração direta com sistemas embarcados (como STM32 e Arduino). O barramento CAN foi projetado especificamente para aplicações de controle automotivo e industrial, oferecendo robusta resistência a interferências e alto desempenho em tempo real. 3. Interfaces Analógicas: Sinais Industriais Clássicos e Confiáveis Para ambientes industriais tradicionais que ainda dependem fortemente de módulos de aquisição de dados analógicos de CLP, a série TD oferece uma gama completa de soluções de saída analógica. Os modelos de saída de corrente suportam faixas de 4–20 mA, 0–20 mA e 0–24 mA. A faixa de 4–20 mA é o padrão industrial mais comum, oferecendo vantagens como forte imunidade a ruídos e adequação para transmissão de longa distância. A saída de ponto zero corresponde a 12 mA (para o modo 4–20 mA) ou 10 mA (para o modo 0–20 mA), com cálculo do ângulo baseado em uma relação proporcional linear simples e confiável. Os modelos de saída de tensão suportam três faixas de saída — 0–5V, 0,5–4,5V e 0–10V — garantindo compatibilidade com os módulos de entrada analógica de diversos PLCs. A saída de ponto zero corresponde a 2,5V (para o modo 0–5V) ou 5V (para o modo 0–10V), utilizando um método de cálculo igualmente simples. A principal vantagem das interfaces analógicas é a sua capacidade "plug-and-play"; não há necessidade de escrever protocolos de comunicação complexos. Os valores angulares podem ser obtidos diretamente através da aquisição de leituras de tensão ou corrente via um conversor analógico-digital (ADC), reduzindo significativamente a barreira de integração do sistema. 4. Protocolos de comunicação: uma combinação de padronização e personalização. Em termos de protocolo, a série TD equilibra a padronização com a flexibilidade. O protocolo Modbus RTU, um padrão de facto na automação industrial, é amplamente suportado através da interface RS485. Utilizando códigos de função Modbus padrão (como 0x03 para leitura de dados), o dispositivo pode facilmente interagir com diversos PLCs, softwares HMI/SCADA e sistemas de controle. O protocolo personalizado é um protocolo de comunicação hexadecimal altamente eficiente usado por modelos digitais. Os quadros de dados começam com o identificador 0x68 e incluem campos para comprimento dos dados, código de endereço, palavra de comando, carga útil dos dados e checksum. Este protocolo suporta uma ampla gama de funções — incluindo leitura de ângulos de eixo único ou duplo, definição de pontos zero relativos/absolutos, ajuste de taxas de transmissão, alternância entre os modos de saída de solicitação-resposta e automática e modificação de endereços de módulos — tudo caracterizado por comandos concisos e tempos de resposta rápidos. O protocolo CANopen foi projetado especificamente para produtos com interfaces CAN e utiliza a pilha de protocolos CANopen padrão. A configuração de parâmetros é feita por meio de SDOs (Objetos de Dados de Serviço), enquanto a transmissão de dados de ângulo em tempo real ocorre por meio de PDOs (Objetos de Dados de Processo). Ele suporta recursos como configuração de ID de nó (padrão 0x05), configurações de taxa de transmissão (configurável de 100 kbps a 1 Mbps) e múltiplas taxas de saída de dados (5 Hz a 50 Hz), atendendo plenamente aos requisitos de aplicações de controle industrial e automotivas. Recomendações de seleção Ao selecionar um modelo para um projeto específico, considere os seguintes fatores: Interface do Sistema de Controle: Se o sistema já utiliza um barramento RS485, priorize RS485+Modbus; se estiver usando módulos analógicos de PLC, opte por uma saída de corrente de 4–20 mA ou uma saída de tensão de 0–10 V. Distância de transmissão: Para longas distâncias (>50 metros), recomenda-se RS485 ou saída de corrente de 4–20 mA; para curtas distâncias, RS232, TTL ou saída de tensão são opções adequadas. Requisitos de tempo real: Para aplicações que exigem alta precisão em tempo real (como robótica ou controle de veículos), recomenda-se uma interface CAN; para monitoramento industrial geral, interfaces digitais ou analógicas serão suficientes. Redes com múltiplos nós: Quando vários sensores precisam ser conectados em paralelo, RS485+Modbus ou barramento CAN são as opções ideais. Conclusão Com um design de interface dupla (com suporte para saídas digitais e analógicas) e compatibilidade com múltiplos protocolos — incluindo Modbus, protocolos personalizados e CANopen — os inclinômetros dinâmicos da série TD incorporam verdadeiramente a filosofia de design de "uma plataforma, múltiplas interfaces e adaptação sob demanda". Seja para construir um novo sistema de IoT Industrial ou atualizar um painel de controle PLC tradicional, a série TD oferece a solução de comunicação ideal, tornando a aquisição de dados de inclinômetro mais simples do que nunca.
LEIA MAIS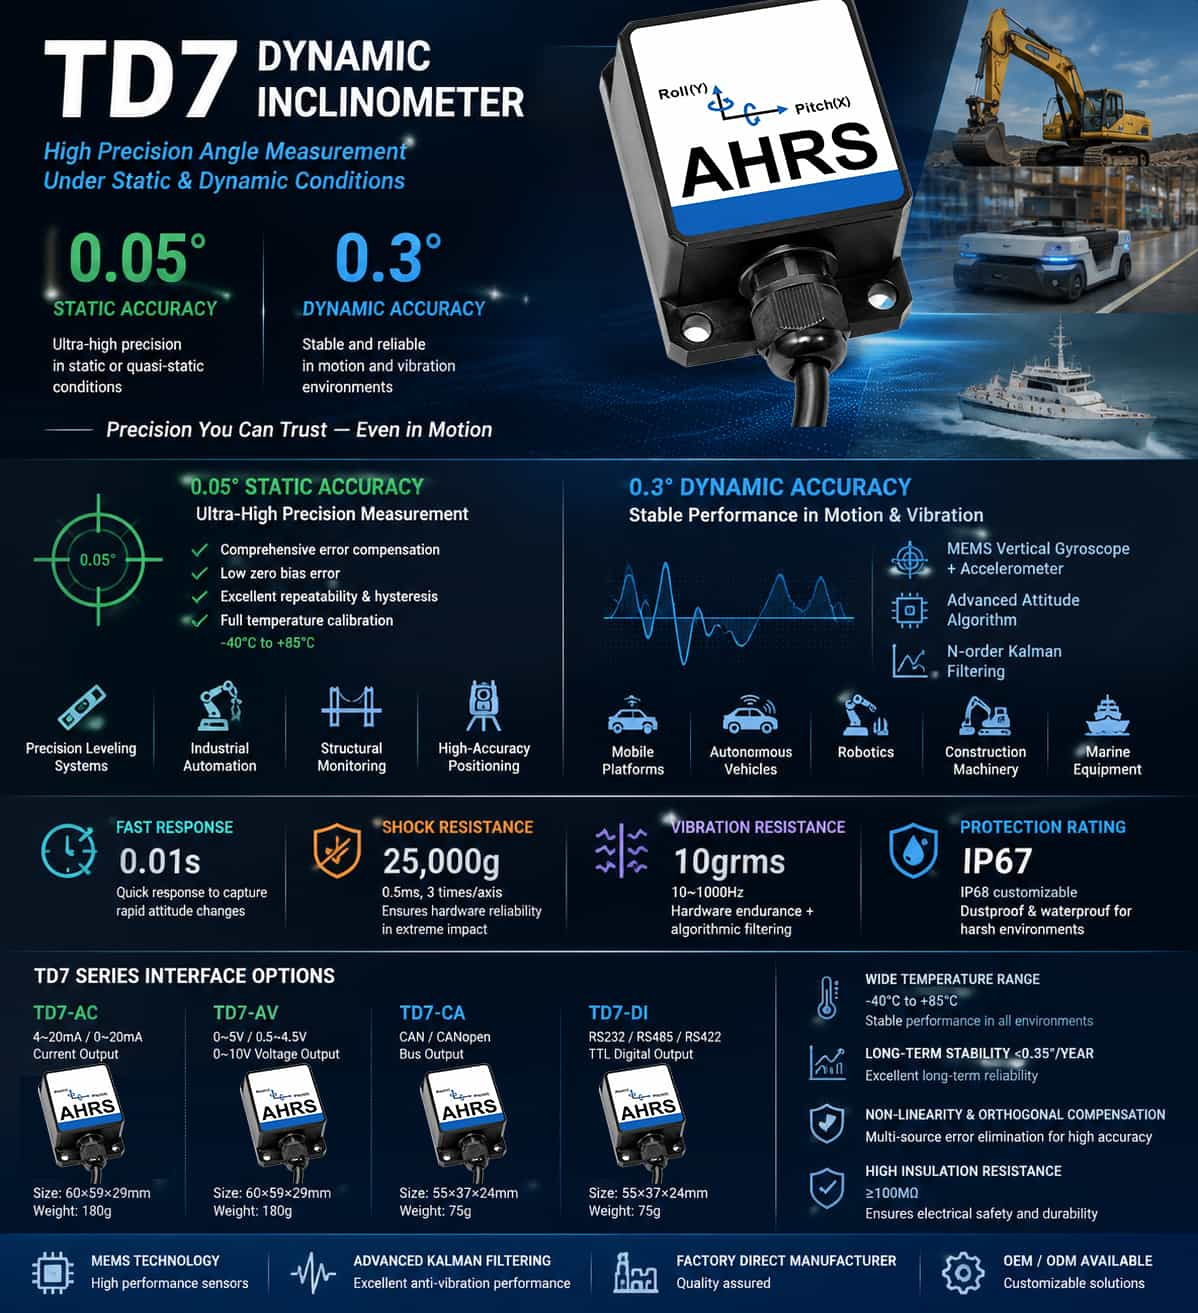
A série TD7 representa uma nova geração de inclinômetros dinâmicos de alto desempenho, disponíveis em quatro configurações de interface: saída de corrente (TD7-AC), saída de tensão (TD7-AV), saída CAN (TD7-CA) e saída digital (TD7-DI). Esta série atinge altos níveis de precisão tanto em modos de medição dinâmicos quanto estáticos; os principais parâmetros de precisão são detalhados abaixo. 1. Precisão dinâmica versus precisão estática As principais especificações de precisão da série TD7 são uma precisão de medição dinâmica de 0,3° e uma precisão estática de 0,05°. Esses valores refletem o desempenho do sensor em duas condições operacionais distintas. A precisão dinâmica de 0,3° representa o erro máximo na medição da inclinação em ambientes caracterizados por movimento ou vibração. O TD7 incorpora um giroscópio vertical e um acelerômetro internos, um solucionador de atitude integrado e filtragem digital otimizada para redução de ruído. Combinado com um algoritmo de filtro de Kalman de ordem N, ele fornece com precisão os ângulos de atitude do objeto mesmo em meio a fortes vibrações e movimentos. Essa especificação é crucial para avaliar a adequação do sensor para aplicações que envolvam plataformas móveis, veículos, robôs ou máquinas vibratórias. A precisão estática de 0,05° representa o erro combinado em condições estacionárias ou quase estáticas em toda a faixa de temperatura de operação, de -40°C a +85°C. Esse valor engloba erros decorrentes de linearidade absoluta, repetibilidade, histerese, desvio do ponto zero e desalinhamento do eixo horizontal. Uma precisão estática de 0,05° é considerada de alto desempenho na área de medição de inclinação industrial. A diferença de quase seis vezes entre esses dois valores serve como um lembrete de que a precisão diminui durante a operação dinâmica — uma característica inerente aos sistemas de medição dinâmicos. 2. Deriva de temperatura e estabilidade do ponto zero A deriva da temperatura do ponto zero é de ±0,01°C (para os modelos TD7-AC/AV) ou ±0,05°C (para os modelos TD7-CA/DI). Tomando o TD7-AC como exemplo, o ponto zero pode sofrer uma deriva de aproximadamente 0,6°C quando a temperatura ambiente varia de 25°C para 85°C. Para equipamentos que operam ao ar livre ou em amplas faixas de temperatura, esse parâmetro impacta diretamente a confiabilidade das medições a longo prazo. O coeficiente de sensibilidade à temperatura é ≤200 ppm/°C (TD7-AC/AV) ou ≤150 ppm/°C (TD7-CA/DI). Este parâmetro indica o quanto as flutuações de temperatura afetam a "relação entre a variação da saída e a variação angular" do sensor. Um valor de 200 ppm/°C significa que, para cada variação de 1°C na temperatura, a sensibilidade sofre uma variação relativa de aproximadamente 0,02% (duas partes em dez mil). A série TD7 emprega diversas técnicas — como compensação de não linearidade, compensação de ortogonalidade e compensação de deriva de temperatura — para eliminar fontes de erro, garantindo um desempenho de medição estável em uma ampla faixa de temperatura, de -40°C a +85°C. 3. Estabilidade a longo prazo A especificação de estabilidade a longo prazo é
LEIA MAIS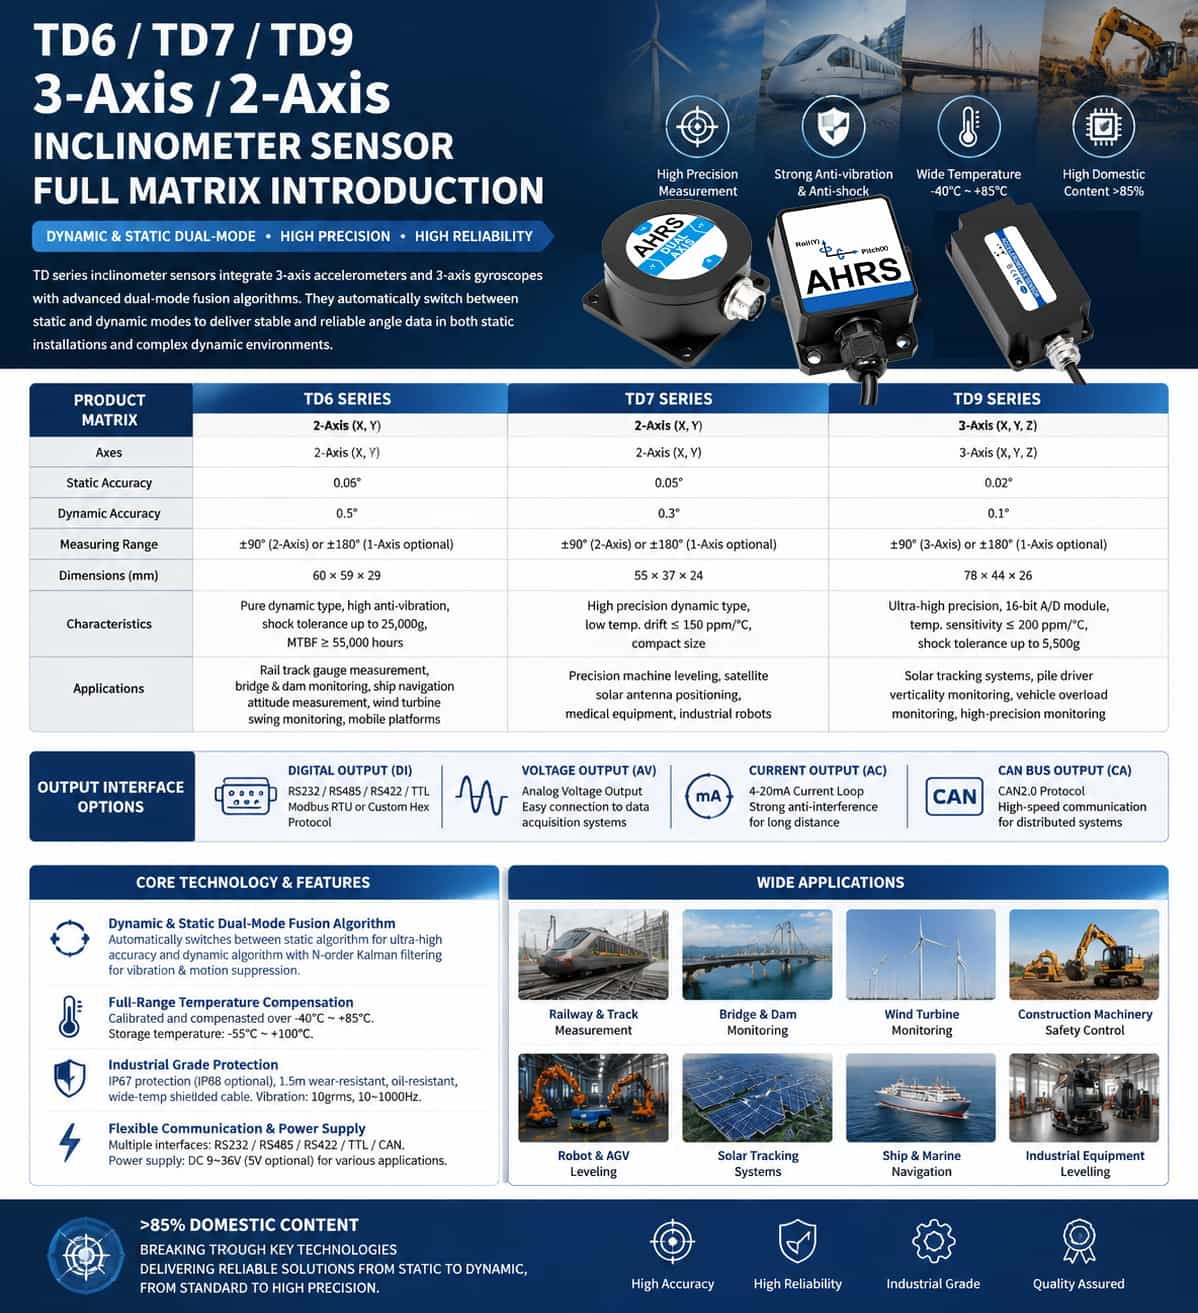
Contexto técnico: Transição da medição estática para os modos duplos estático-dinâmico Os inclinômetros tradicionais dependem de acelerômetros MEMS para medir a componente da aceleração gravitacional ao longo de um eixo sensível, calculando assim o ângulo e alcançando alta precisão em ambientes estáticos ou quase estáticos. No entanto, quando a plataforma hospedeira está sujeita a movimento, vibração ou choque, as acelerações externas se sobrepõem à aceleração gravitacional, causando distorções significativas na medição. Essa limitação inerente restringe o uso de inclinômetros tradicionais em cenários dinâmicos, como plataformas móveis, máquinas de construção e robótica. A série TD de inclinômetros dinâmicos resolve fundamentalmente esse desafio por meio de uma arquitetura de fusão que combina um acelerômetro MEMS de 3 eixos e um giroscópio de 3 eixos, juntamente com um algoritmo de fusão de modo duplo que integra capacidades estáticas e dinâmicas. A tecnologia central reside na capacidade do sistema de avaliar o ambiente operacional em tempo real: no modo estático, ele emprega um algoritmo estático para garantir a máxima precisão; no modo dinâmico, ele alterna automaticamente para um algoritmo dinâmico baseado em um filtro de Kalman de ordem N. Ao fundir a estabilidade de baixa frequência do acelerômetro com a resposta de alta frequência do giroscópio, o sistema suprime efetivamente os erros de medição causados por vibração e choque. Essa abordagem técnica permite que a série TD forneça dados de inclinação estáveis e confiáveis de forma consistente em ambientes dinâmicos complexos. Matriz de Produtos: Quatro Séries com Posicionamento Diferenciado A série TD atende a uma ampla gama de necessidades, desde requisitos industriais padrão até aplicações de alta precisão; os produtos são categorizados em quatro níveis com base nos níveis de precisão e cenários de aplicação:Modelo do produtoNúmero de eixosPrecisão estáticaPrecisão dinâmicaDimensões (mm)PosicionamentoTD5Três eixos0,1°0,5°66×56×29Modos dinâmico/estático duplos de nível industrial padrão.TD6Eixo duplo0,06°0,5°60×59×29Tipo dinâmico, alta resistência à vibraçãoTD7Eixo duplo0,05°0,3°55×37×24Design compacto, dinâmico e de alta precisãoTD9Três eixos0,02°0,1°78×44×26Precisão ultra-alta, modos duplos dinâmico/estáticoA série TD5 serve como um inclinômetro triaxial padrão de nível industrial, oferecendo uma precisão estática de 0,1° e uma precisão dinâmica de 0,5°. Equipado com um acelerômetro e giroscópio triaxiais integrados, ele suporta o monitoramento de inclinação nos eixos X, Y e Z, com uma faixa de medição de ±90° (triaxial) ou ±180° (eixo único opcional). Com um índice de componentes nacionais superior a 85%, é adequado para aplicações industriais como controle de equilíbrio de empilhadeiras, plataformas elevatórias, máquinas de descarga e proteção anti-tombamento para pilhas de carregamento. A série TD6 posiciona-se como um inclinômetro dinâmico de dois eixos, projetado especificamente para plataformas móveis e ambientes de alta vibração. Oferece uma precisão estática de 0,06° e uma precisão dinâmica de 0,5°, utilizando um giroscópio vertical integrado e um algoritmo de filtro de Kalman de ordem N. As fontes de erro são eliminadas por meio de múltiplas técnicas, incluindo compensação não linear, compensação de ortogonalidade e compensação de deriva térmica. Com um Tempo Médio Entre Falhas (MTBF) de ≥55.000 horas e uma tolerância a choques de 25.000g, destaca-se em cenários de alta dinâmica, como medição de bitola ferroviária, monitoramento de pontes e barragens, medição de atitude de navegação marítima e monitoramento de oscilação de turbinas eólicas. A série TD7 representa inclinômetros dinâmicos de alta precisão, com uma precisão estática aprimorada de 0,05° e uma precisão dinâmica de 0,3°. Baseada no modelo TD6, apresenta um controle de deriva térmica ainda mais otimizado (≤150 ppm/℃) e um tamanho compacto de 55×37×24 mm. É ideal para aplicações que exigem precisão superior e dimensões compactas, como controle de nivelamento para máquinas-ferramenta de precisão, posicionamento para painéis solares de satélites e equipamentos médicos. A série TD9 é o carro-chefe da linha TD, oferecendo precisão estática excepcional de 0,02° e precisão dinâmica de 0,1°. Incorpora um módulo A/D de 16 bits de alta precisão e um sensor de temperatura, apresentando um coeficiente de sensibilidade à temperatura de ≤200 ppm/℃ e uma tolerância a choques de 5.500g. Suporta monitoramento de inclinação triaxial (X, Y, Z) e é amplamente utilizada em aplicações que exigem extrema precisão de medição, como sistemas de rastreamento fotovoltaico, monitoramento de verticalidade para perfuratrizes e monitoramento de sobrecarga de veículos. Matriz de Interfaces de Saída: Cobertura abrangente de interfaces digitais, analógicas e de barramento. Outra vantagem fundamental da série TD é a sua ampla gama de interfaces de saída. Cada série de precisão oferece três tipos de saída — digital, analógica e barramento — permitindo aos usuários fazerem seleções flexíveis com base nos requisitos de seus sistemas de controle de back-end: Saída Digital (DI): Utiliza níveis de sinal RS232, RS485, RS422 ou TTL e suporta protocolos Modbus RTU padrão ou protocolos hexadecimais personalizados. Os dados são transmitidos diretamente em formato digital com alta imunidade a interferências, tornando-o adequado para integração direta com sistemas digitais como PLCs e PCs industriais. Saída de Tensão (AV): Emite um sinal de tensão analógico, facilitando a conexão a placas ou instrumentos tradicionais de aquisição de dados baseados em tensão para leitura e processamento direto do sinal. Saída de corrente (CA): Utiliza a saída de corrente em loop padrão industrial de 4–20 mA. Oferece forte imunidade a interferências, tornando-a particularmente adequada para transmissão de longa distância e ambientes industriais severos. Saída CAN Bus (CA): Suporta o protocolo CAN 2.0, sendo ideal para sistemas de controle distribuído — como os utilizados em aplicações automotivas e robóticas — que exigem comunicação de barramento de alta velocidade. Principais características técnicas Toda a série TD compartilha as seguintes plataformas tecnológicas principais: Algoritmo de Fusão de Modo Duplo Dinâmico-Estático: O sistema identifica automaticamente seu estado operacional atual analisando dados de aceleração e velocidade angular em tempo real. Ele emprega um algoritmo estático durante períodos de repouso para garantir máxima precisão e alterna para um algoritmo dinâmico durante o movimento, fundindo dados do giroscópio para compensar a interferência induzida pela aceleração. Esse mecanismo permite que um único sensor lide com duas condições operacionais muito diferentes: instalação estática e aplicações dinâmicas em veículos. Compensação de temperatura e envelhecimento abrangentes: Antes de saírem da fábrica, todos os produtos passam por rigorosos testes de calibração, compensação de temperatura e estabilidade a longo prazo (envelhecimento). A faixa de temperatura operacional varia de -40 °C a +85 °C, com uma faixa de temperatura de armazenamento de -55 °C a +100 °C. Proteção e confiabilidade de nível industrial: Toda a série possui classificação de proteção IP67 (IP68 disponível sob encomenda) e vem de fábrica com um cabo blindado de 1,5 metro, resistente ao desgaste, resistente a óleo e adequado para uma ampla faixa de temperatura. A resistência de isolamento é ≥100 MΩ e a resistência à vibração atende aos padrões de 10 grms (10–1000 Hz). Comunicação e alimentação flexíveis: As interfaces de saída incluem opções para RS232, RS485, RS422, TTL e barramento CAN, com suporte para Modbus RTU e protocolos hexadecimais personalizados. A ampla faixa de tensão de entrada (CC 9–36 V, com 5 V opcional) atende às diversas condições de alimentação encontradas em ambientes industriais. Recomendações de seleção Os quatro produtos da série TD formam uma linha completa que abrange um amplo espectro de especificações — desde o nível industrial padrão até a ultra-alta precisão, configurações de 3 eixos a 2 eixos e designs de uso geral a compactos. O TD5 é uma opção econômica para aplicações industriais padrão que exigem monitoramento de 3 eixos, enquanto o TD6 — com sua otimização específica para desempenho dinâmico — é mais adequado para plataformas móveis e ambientes com alta vibração. O TD7 oferece uma solução ideal quando alta precisão e tamanho compacto são necessários. Finalmente, para aplicações que exigem a máxima precisão — como rastreamento solar e monitoramento de alta precisão — o TD9 representa o ápice da tecnologia nacional de inclinômetros MEMS, oferecendo uma precisão estática de 0,02° e uma precisão dinâmica de 0,1°. Com um índice de conteúdo nacional superior a 85%, a série não apenas supera barreiras tecnológicas importantes, mas também fornece às indústrias soluções completas de medição de inclinação que abrangem toda a gama, do monitoramento estático ao dinâmico e do desempenho padrão ao de alta precisão.
LEIA MAISDeixe um recado
Escaneie para o WeChat :