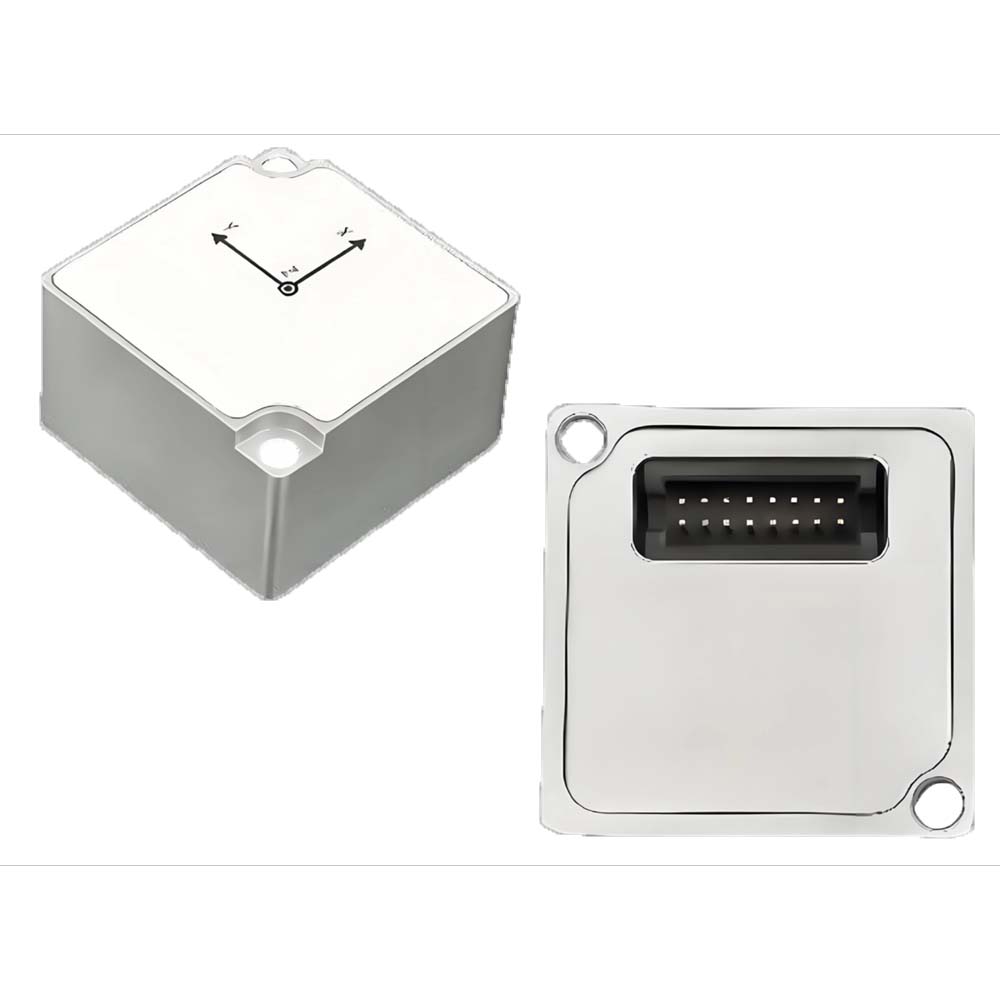
Os sensores da série U4500 são compostos por sistemas IMU/VRU/MRU/AHRS/INS MEMS-IMU de alto desempenho e nível tático, e estão equipados com filtragem de Kalman estendida adaptativa desenvolvida independentemente, algoritmos de análise dinâmica de ruído IMU, algoritmos de estimativa de oscilação vertical, algoritmos de análise do estado de movimento do veículo e algoritmos de fusão GNSS, que podem fornecer aos usuários informações precisas de posição, atitude, velocidade e outras.
Os sensores da série U4500 transmitem dados através de interfaces UART/CAN e possuem diversas opções de configuração para o usuário. (Para a comunicação CAN, é necessário conectar um transceptor externo).
A série U4500 pode sincronizar com o sistema através de acionamento externo, receber a hora UTC e também alinhar o horário com sistemas externos, como radares e câmeras, através da função de saída síncrona.
Um computador de interface gráfica multifuncional (GUI) pode ajudar a avaliar rapidamente o produto, e essas funções incluem, entre outras, configuração de módulos, exibição de dados, atualização de firmware, registro de dados, etc.
Número da peça, :
U4500-CPedido (MOQ) :
1tempo de liderança :
5Séries e parâmetros do produto
| Parâmetros de fusão | Doença | U4500-C | Unidade |
| Inclinação/Rotação)① | 0,05 (nominal), 0,1 (máximo) | ° | |
| Resolução | 0,01 | ° | |
| Rumo (VRU/MRU) )① | 0,2 (nominal), 0,3 (máximo) | ° | |
| Título (AHRS) ② | 0,5 (nominal), 2 (máximo) | ||
| Resolução | 0,01 | ||
| Horário de início | IMU/VRU | 2 | s |
| MRU (estático) | 60 | ||
| MRU (mar) | 180 | ||
| Elevar | / | 5/5%(nom) | cm |
| Período de elevação | s | ||
| Notas: ①: Teste de rotação da plataforma giratória. ②: Medido sob a condição de que não haja interferência de campo magnético ao redor após a calibração geomagnética, e o produto precisa ser configurado no modo AHRS. | |||
| Giroscópio | Doença | U4500-C | Unidade |
| Faixa de medição | ±300 | °/s | |
| Resolução | 16 | pedaço | |
| Erro linear① | 300°/s -40℃-110℃ 100°/s -40℃-110℃ | ±0,15(nom), ±0,3(máx) | °/s |
| Erro no eixo transversal | ±0,15(máx.) | % | |
| Largura de banda de 3dB | 235 (nominal), 250 (máximo) | Hz | |
| Taxa de amostragem | 1000 | Hz | |
| Densidade de ruído | XY: 0,0004 Z: 0,0006 | (°/s)/√Hz | |
| Instabilidade de polarização zero② | Variância de Allan | 0,3 | °/h, 1σ |
| Estabilidade de polarização zero | 10s suaves | 0,5 | °/h, 1σ |
| Repetibilidade de viés zero | 0,8 | °/h, 1σ | |
| Caminhada aleatória angular③ | Variância de Allan | XY: 0,015 Z: 0,025 | °/√Hz, 1σ |
| temperatura total zero bias | -40-85℃ | XY: 0,25 (máx.) Z: 0,01 (nominal), 0,03 (máximo) | °/s |
| Sensibilidade do acelerômetro | Para entrada de gravidade constante | 0,00075 | °/s/g |
| Notas: ①: O erro linear é o desvio máximo em um intervalo especificado em relação à linha de melhor ajuste determinada pelos valores medidos. ②: O valor obtido dividindo o valor mínimo da variância de Allan por 0,664. Durante a medição, utiliza-se um filtro passa-baixa de 13 Hz e uma taxa de amostragem de 200 Hz, sendo necessário um período de estabilização de 15 minutos antes do início da coleta de dados para garantir a completa estabilidade térmica. ③: O passeio aleatório angular é um termo de ruído branco estimado a partir do desvio de Allan em uma constante de tempo τ = 1 segundo. | |||
| Acelerômetro | Doença | U4500-C | Unidade |
| Faixa de medição | ±16 | g | |
| Resolução | 16 | pedaço | |
| Viés inicial zero | 2 | mg | |
| Erro linear① | 8g -40℃-110℃ | ±3(nom), ±15(máx) | mg |
| 1g -40℃-110℃ | |||
| Erro no eixo transversal | ±0,15(máx.) | % | |
| Largura de banda de 3dB | 210 (nominal), 235 (máximo) | Hz | |
| Taxa de amostragem | 1000 | Hz | |
| Densidade de ruído | 0,0008 | m/s²/√Hz, 1σ | |
| Instabilidade de polarização zero② | Variância de Allan | 0,01 | mg |
| Estabilidade de polarização zero | 10s suaves | 0,03 | mg |
| Repetibilidade de viés zero | 0,04 | mg | |
| Caminhada aleatória angular③ | Variância de Allan | 0,03 | m/s√h, 1σ |
| temperatura total zero bias | -40-85℃ | 0,5 (nominal), 2 (máximo) | mg |
| Notas: ①: O erro linear é o desvio máximo em um intervalo especificado em relação à linha de melhor ajuste determinada pelos valores medidos. ②: O valor obtido dividindo o valor mínimo da variância de Allan por 0,664. Durante a medição, utiliza-se um filtro passa-baixa de 13 Hz e uma taxa de amostragem de 200 Hz, sendo necessário um período de estabilização de 15 minutos antes do início da coleta de dados para garantir a completa estabilidade térmica. ③: O passeio aleatório angular é um termo de ruído branco estimado a partir do desvio de Allan em uma constante de tempo τ = 1 segundo. | |||
| Magnetômetro | Doença | U4500-C | Unidade |
| Faixa | Gauss | ||
| Barulho | nT | ||
| Linearidade | uT | ||
| Sensor de temperatura | Doença | U4500-C | Unidade |
| Faixa | -40 – 135 | ℃ | |
| Erro de deslocamento | ±1 | ℃ | |
| Barômetro | Doença | U4500-C | Unidade |
| Faixa | 300 ~ 1200 | hPa | |
| Resolução | 0,006 | hPa | |
| Precisão | ±0,06 | hPa |
| Mecânica/Ambiental | Doença | U4500-C | Unidade |
| Fonte de alimentação VDD | 3,6 - 5,5 | V | |
| Consumo de energia | 370 (máx.) | mW | |
| VOL | 0,4 (máx.) | V | |
| VOH | 2,6 (min) | V | |
| VILA | -0,3 (mín.), 1 (máx.) | V | |
| VIH | 1,9 (mín.), 3,6 (máx.) | V | |
| Temperatura de trabalho | -125 | ℃ | |
| Temperatura de armazenamento | -165 | ℃ | |
| Dimensão | 24x24x14 | mm | |
| Material e processo da casca | Liga de alumínio CNC | ||
| Proteção ambiental | Diretiva RoHS 2011/65/UE | ||
| EMC | Diretiva LVD 2014/35/UE | ||
| Teste de queda | Queda livre 3 vezes em uma plataforma experimental de 75 cm de altura | ||
| Choque térmico | Aumente a temperatura de -40 °C para 85 °C em 1 hora, 5 vezes. | ||
| MTBF | 30000 | h | |
| impacto mecânico | 10000 | g | |
| ESD HBM | 2KV | JEDEC/ESDA JS-001 |
| Interface | Doença | Min | Normal | Máximo | Unidade | |
| UART1/UART2 UART3 PODE | Taxa de transmissão | 9600 | 115200 | 921600 | bps | |
| Posição inicial | 0 | 100 | 1000 | Hz | ||
| 115200 | bps | |||||
| Taxa de transmissão | 125 | 500 | 1000 | kbps | ||
| Taxa de quadros de saída | 0 | 100 | 200 | Hz |
Processo de produção
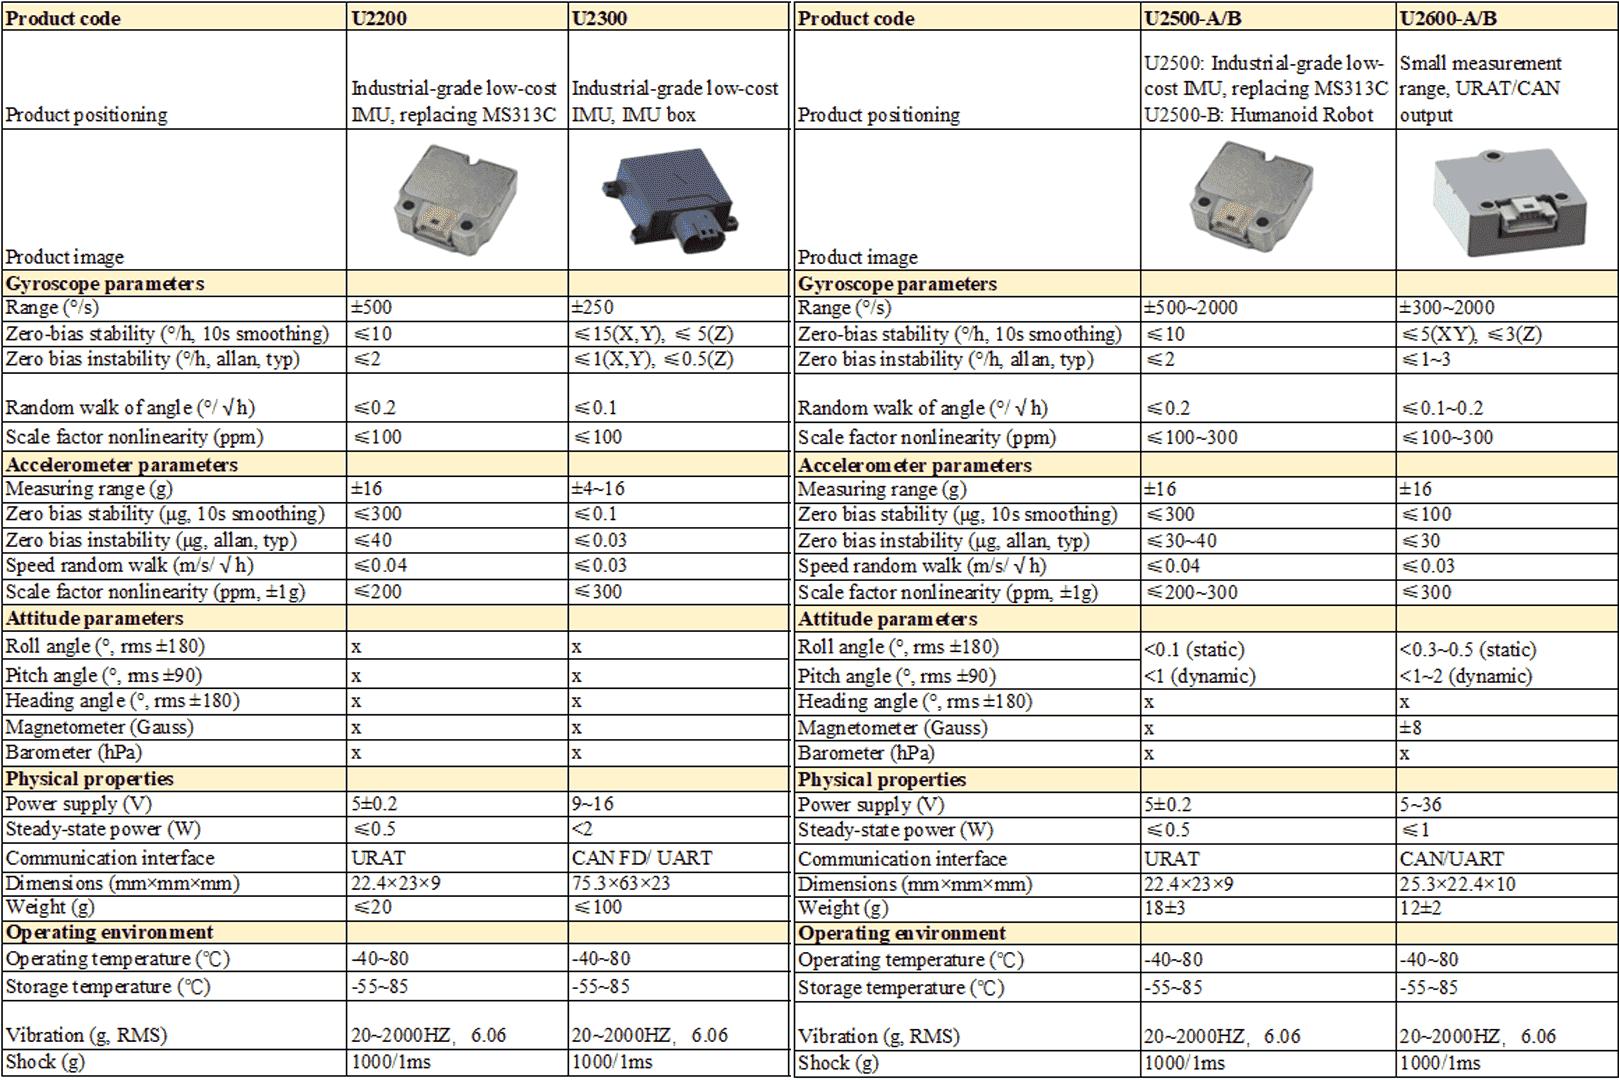
Mais produtos semelhantes
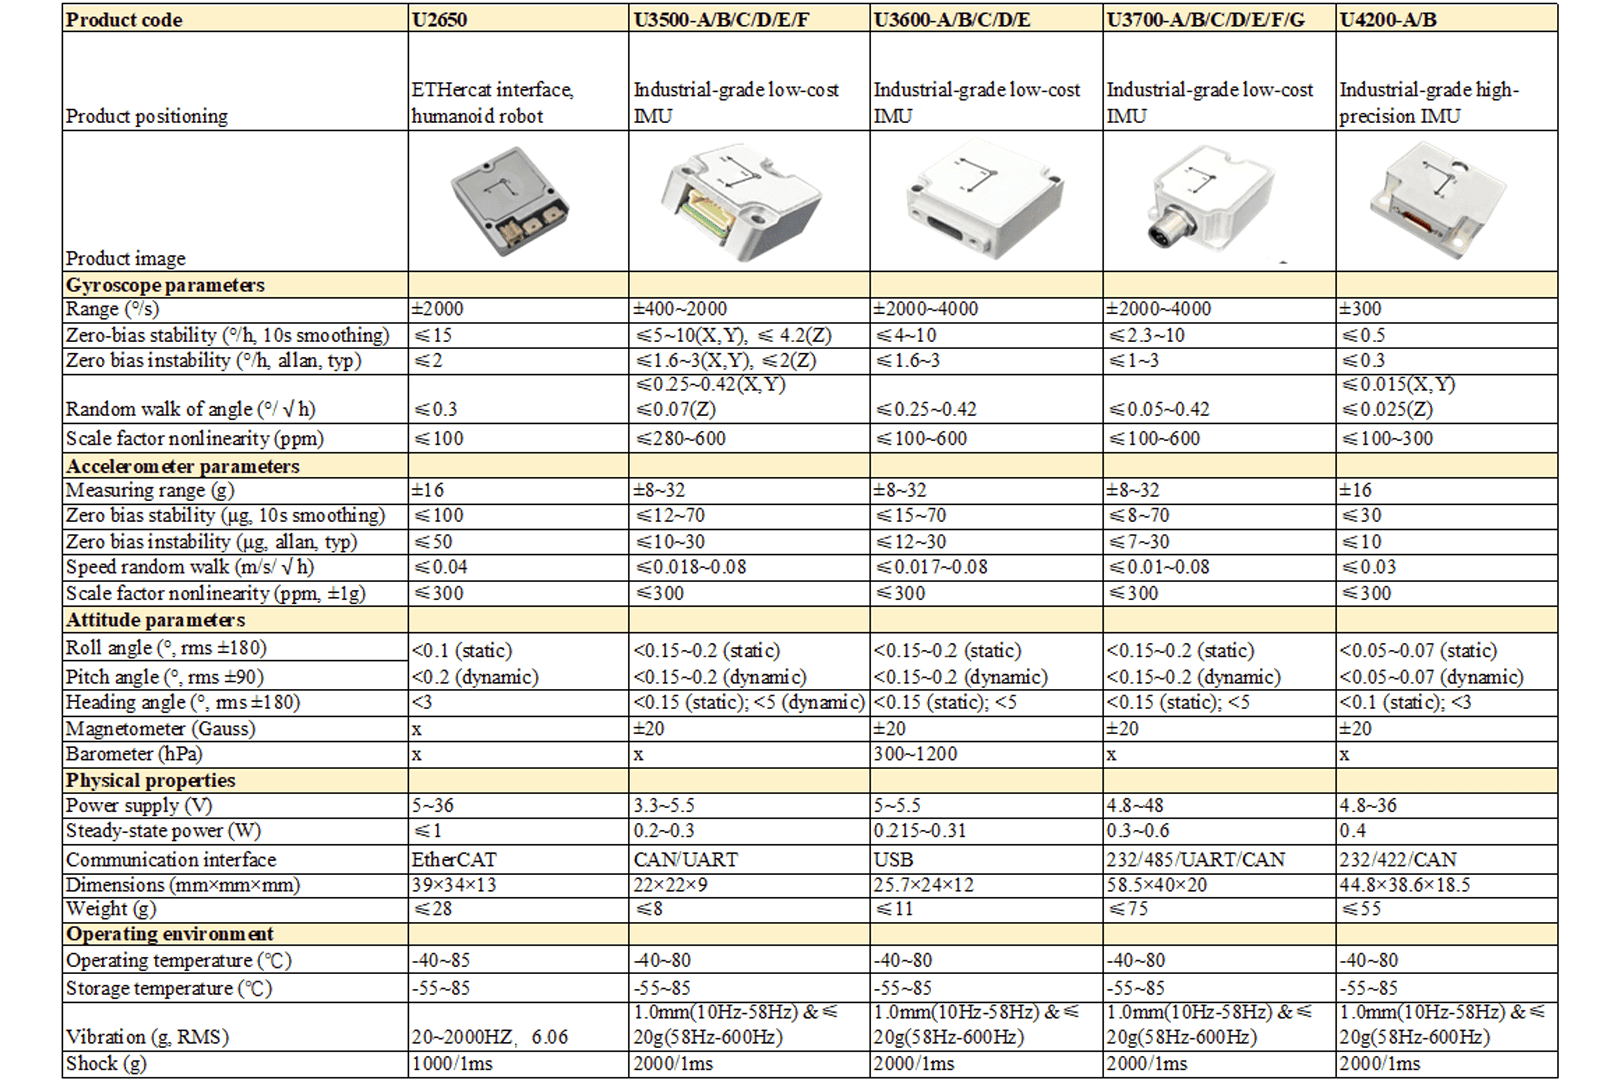
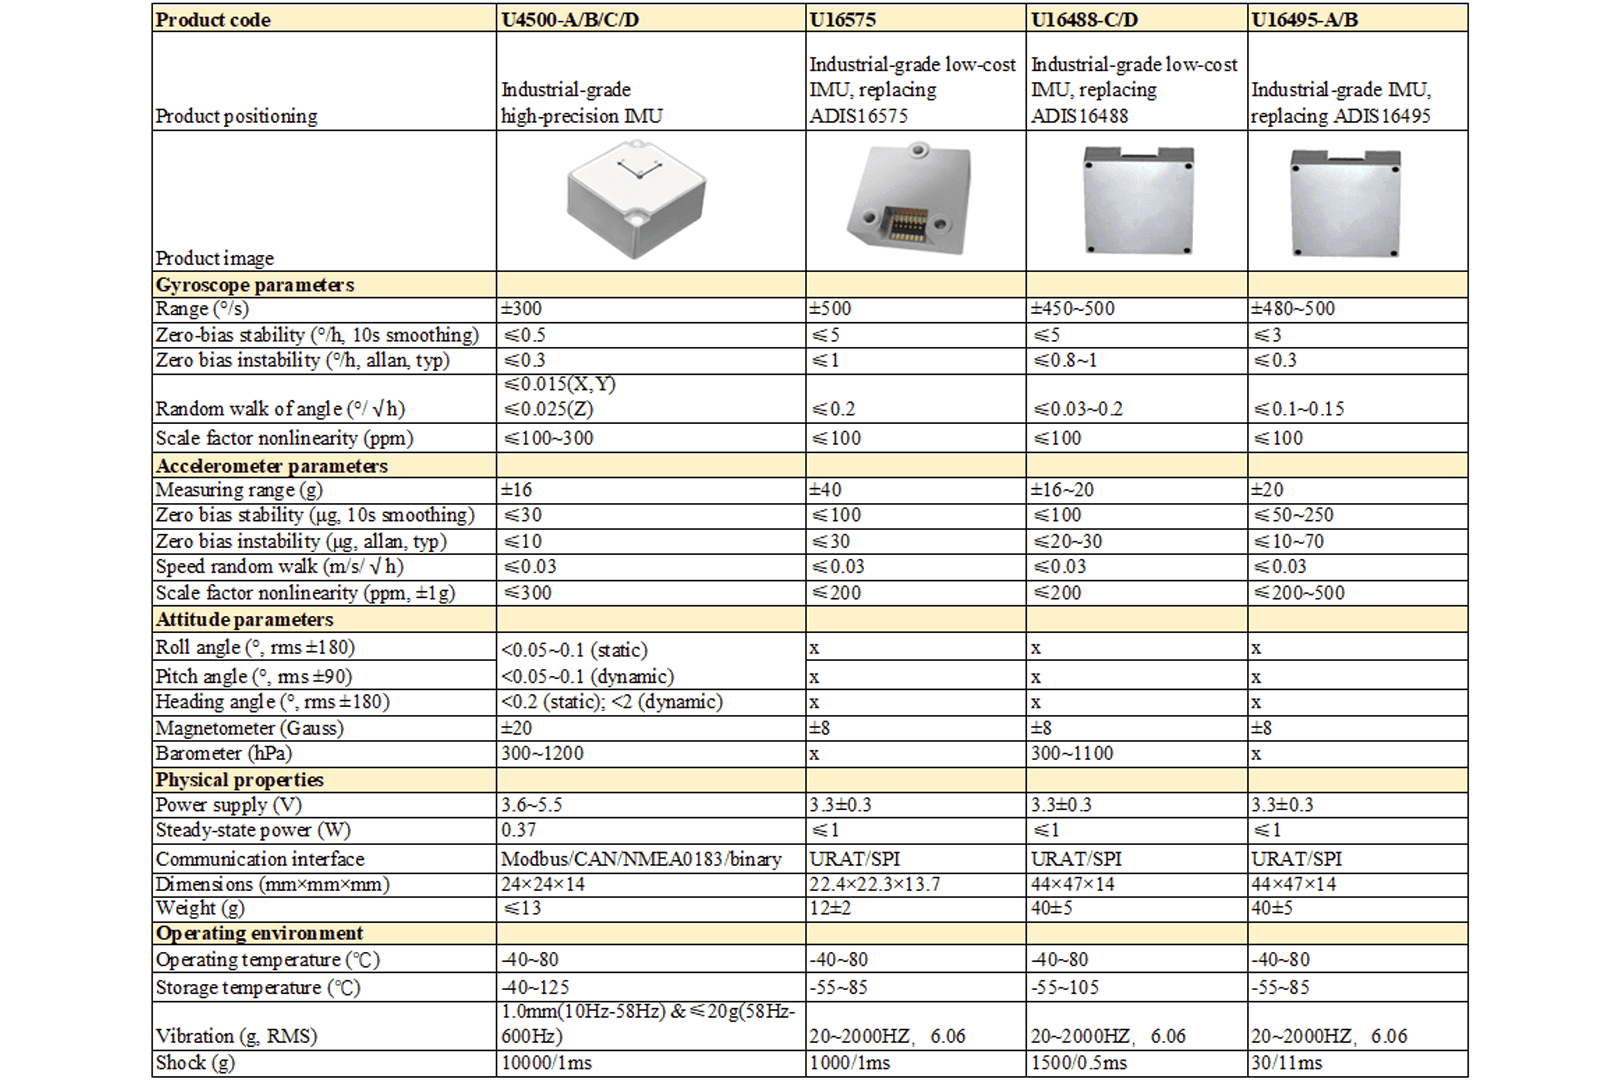
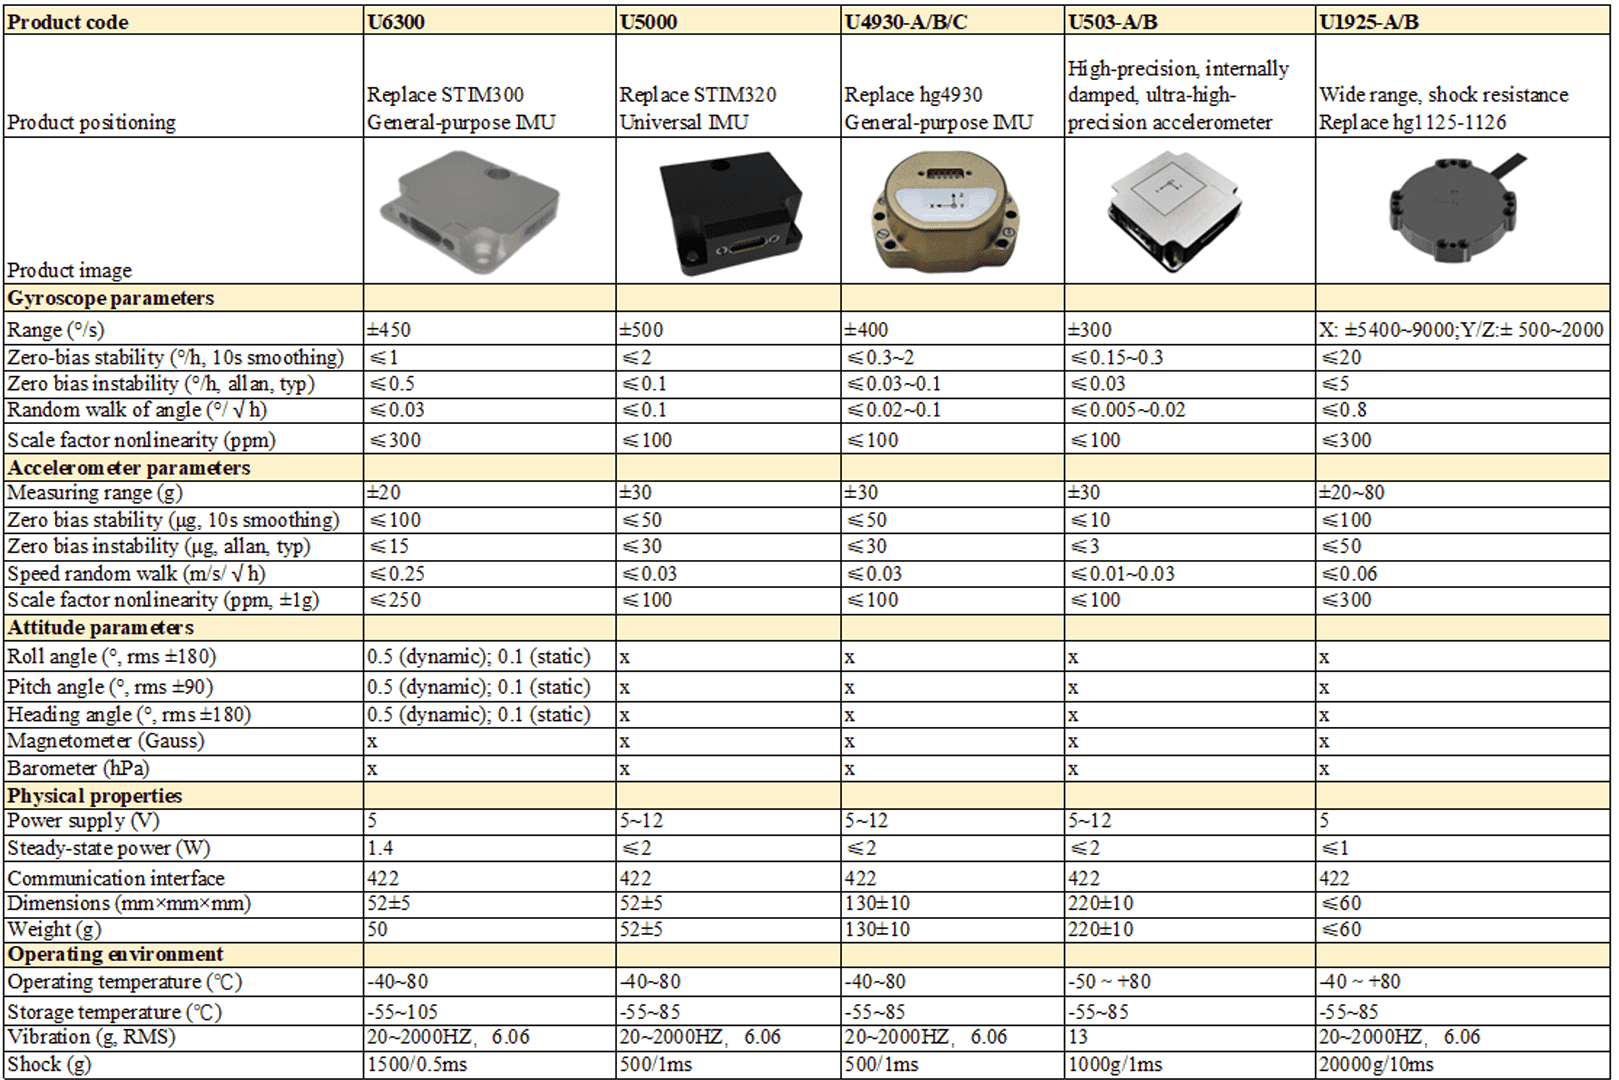
Dimensões do produto

Cenários de aplicação


Perguntas frequentes
1. Para que serve o U4500?
O U4500 é um sensor MEMS IMU/VRU/MRU/AHRS/INS de nível tático, projetado para referência de atitude de UAVs, robôs não tripulados de baixa velocidade, instrumentos subterrâneos, compensação ativa de ondas, controle de atitude de navios, posicionamento dinâmico, estabilização de plataformas e máquinas de construção.
2. Quais interfaces o U4500 suporta?
O U4500 suporta interfaces UART e CAN. O barramento CAN requer um transceptor CAN externo para uso.
3. Quais funções o U4500 pode fornecer?
O U4500 integra múltiplas funções, incluindo IMU, VRU, MRU, AHRS e INS. Ele pode fornecer dados de aceleração, velocidade angular, campo geomagnético, pressão atmosférica, ângulos de Euler, quatérnios, oscilação vertical e, quando conectado a um GNSS externo, informações de posição, velocidade, atitude e tempo.
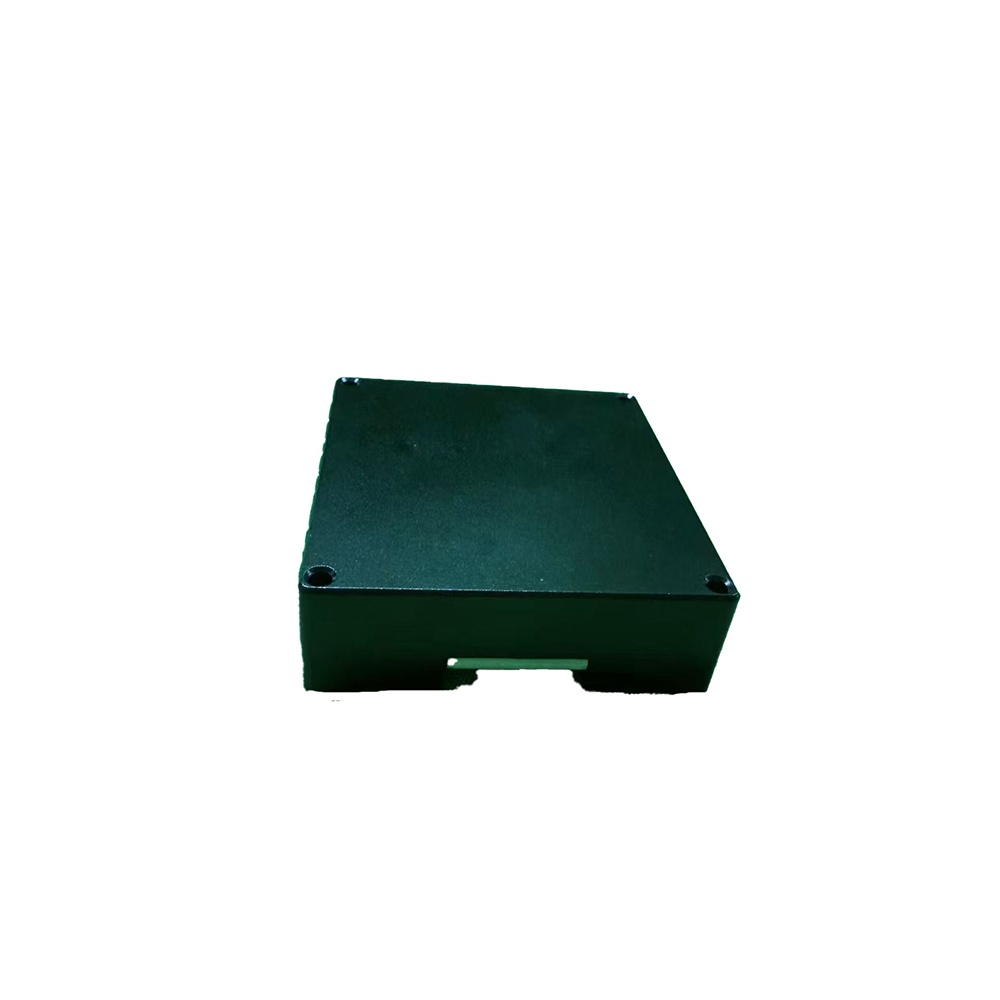
O U16488 é um módulo sensor inercial MEMS de 10 eixos que desenvolvemos com dedicação. Composto por um giroscópio de 3 eixos, um acelerômetro de 3 eixos, um magnetômetro de 3 eixos e um barômetro. Alta precisão e resolução, capaz de captar vibrações e inclinações sutis. A saída de um programa robusto permite a percepção de ações em grandes dinâmicas. Todos os módulos são equipados com compensação de temperatura de precisão em uma faixa de temperatura ultralarga e calibração independente antes de saírem da fábrica, permitindo que cada módulo funcione de forma estável sob diversas condições extremas de trabalho, garantindo um desempenho altamente consistente do produto.
VER MAIS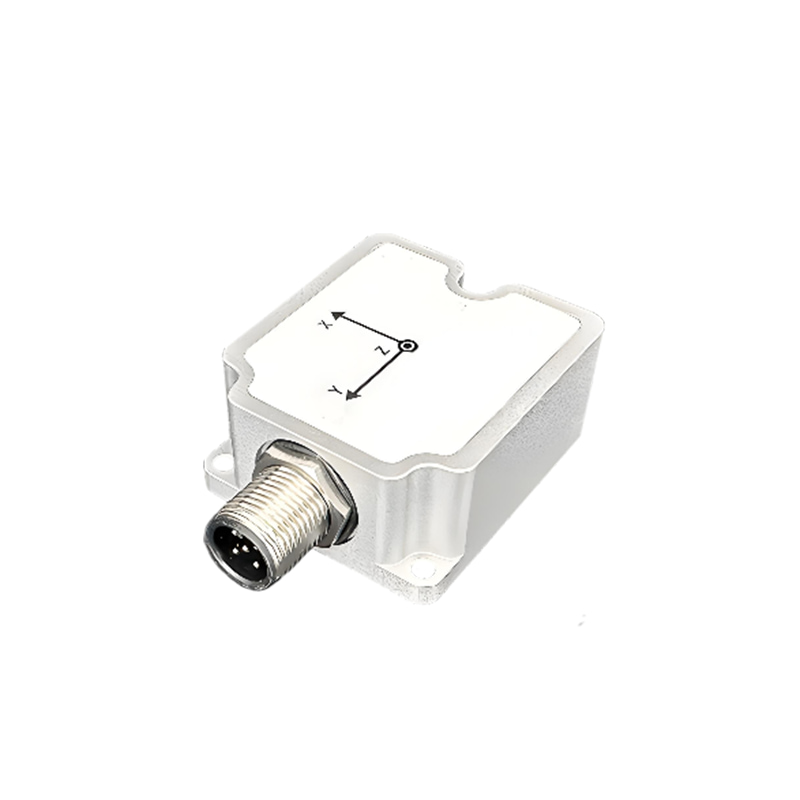
A série U3700 é um sensor IMU/VRU/AHRS composto por uma matriz de MEMS-IMU e um magnetômetro. Equipado com filtragem de Kalman estendida adaptativa desenvolvida internamente, algoritmo de análise dinâmica de ruído da IMU e algoritmo de análise do estado de movimento do portador, ele garante a precisão do ângulo de atitude em condições de alta dinâmica e reduz a deriva do ângulo de direção. Antes de sair da fábrica, cada sensor passa por uma compensação precisa, incluindo temperatura, viés zero, fator de escala e eixo transversal. Os sensores da série U3700 transmitem dados através de diversas interfaces, como UART (RS-232/TTL), RS-485 e CAN, e oferecem amplas opções de configuração pelo usuário. A série U3700 pode sincronizar com o sistema através de acionamento externo e também alinhar-se com sistemas externos, como radares e câmeras, por meio da função de saída síncrona. A interface gráfica multifuncional (GUI) permite uma avaliação rápida dos produtos, incluindo, entre outras funcionalidades, configuração de módulos, visualização de dados, atualização de firmware e registro de dados.
VER MAIS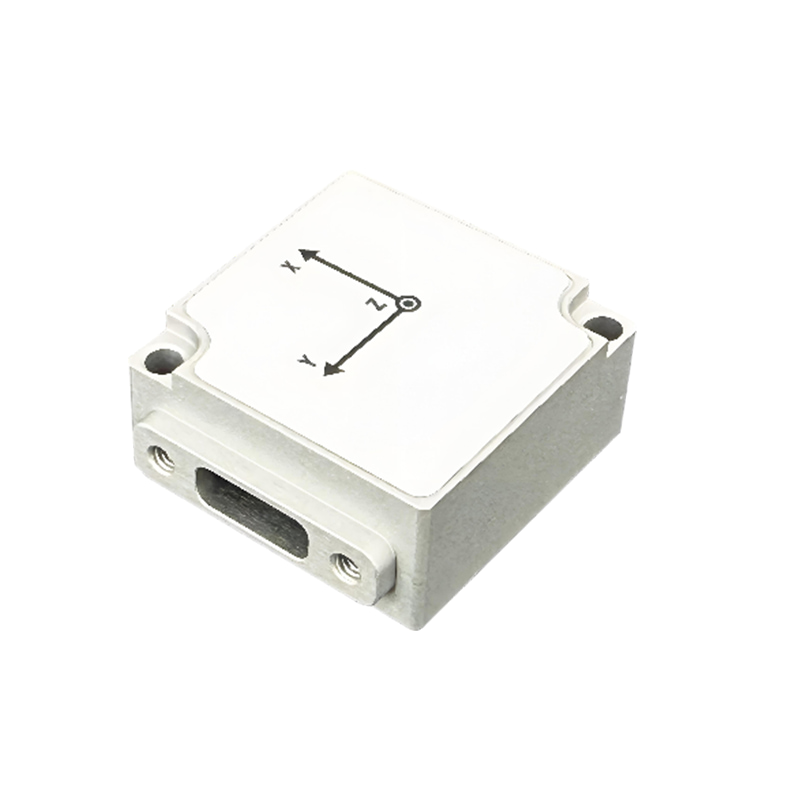
Os produtos da série U3600 são sensores IMU/VRU/AHRS compostos por matriz MEMS-IMU, magnetômetro e barômetro, e estão equipados com filtragem de Kalman estendida adaptativa desenvolvida internamente, algoritmo de análise dinâmica de ruído IMU e algoritmo de análise do estado de movimento do portador, que podem atender à precisão do ângulo de atitude em condições altamente dinâmicas e reduzir a deriva do ângulo de direção. Cada sensor passa por uma compensação precisa, incluindo temperatura, viés zero, fator de escala e eixo transversal, antes de sair da fábrica. Os sensores da série U3600 transmitem dados por meio de uma interface USB e possuem diversas opções de configuração para o usuário. Uma interface gráfica multifuncional (GUI) permite avaliar rapidamente os produtos, incluindo, entre outras funcionalidades, configuração de módulos, visualização de dados, atualização de firmware e registro de dados.
VER MAIS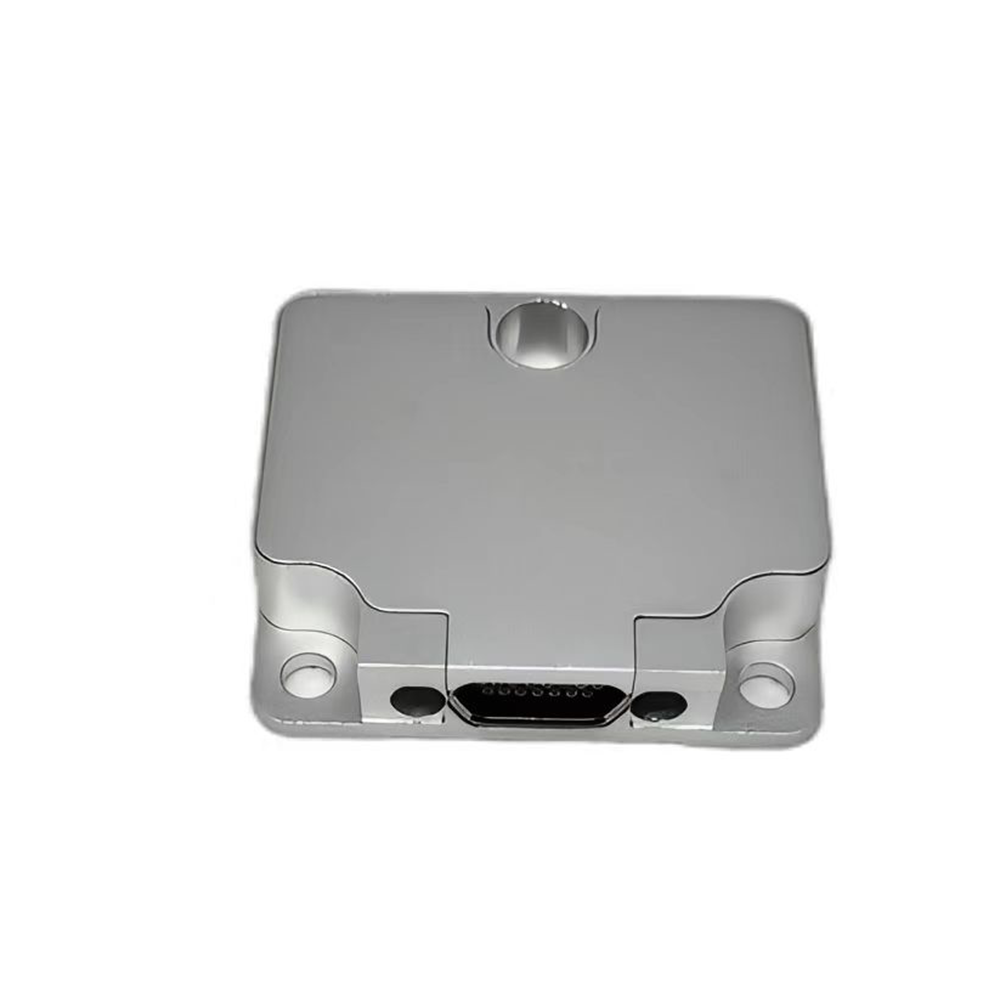
A U6300 IMU é uma Unidade de Medição Inercial (IMU) baseada na tecnologia de Sistemas Microeletromecânicos (MEMS). Possui um giroscópio MEMS de três eixos e um acelerômetro MEMS de três eixos integrados de alto desempenho, e suporta a saída de informações como velocidade angular, aceleração e ângulos de atitude. O U6300 apresenta alta confiabilidade e forte adaptabilidade ambiental, sendo um excelente substituto para o STIM300. Ele passou pelos testes mais rigorosos e demonstra excelente desempenho em termos de ruído, estabilidade do ponto zero, não linearidade e deriva térmica. Este produto pode ser amplamente aplicado em áreas como direção autônoma, engenharia, drones civis e para fins especiais, AGVs (Veículos Guiados Automaticamente), ferrovias, comunicação móvel e navegação de pessoal.
VER MAIS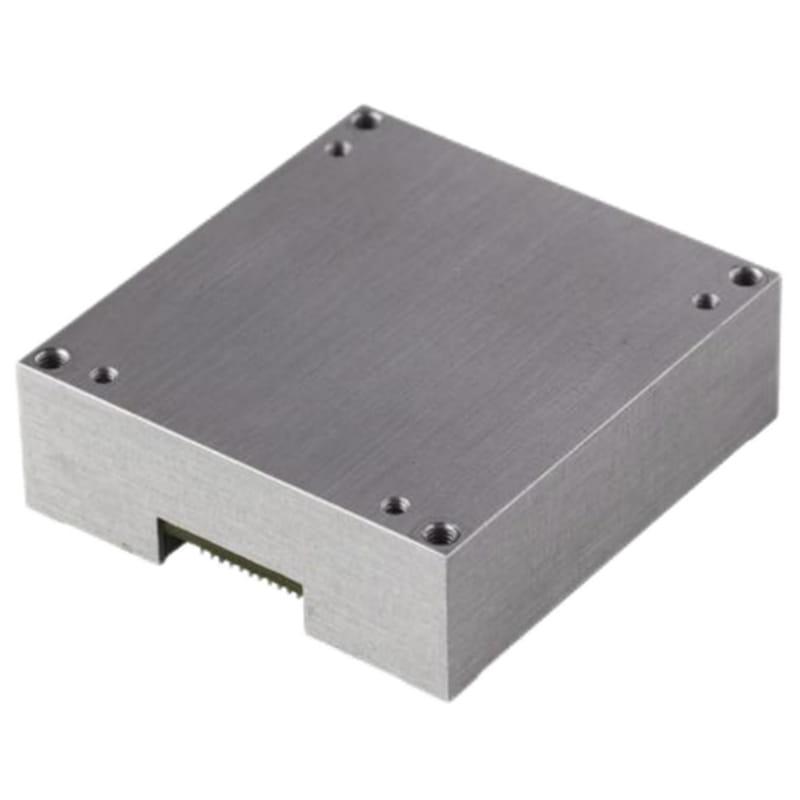
A série U6488 de IMUs (Unidades de Medição Inercial) é equipada com giroscópios e acelerômetros triaxiais integrados, utilizados para medir as taxas angulares e acelerações triaxiais do veículo. Os dados dos giroscópios e acelerômetros, após compensação de erros (incluindo compensação de temperatura, compensação de ângulo de desalinhamento de instalação, compensação não linear, etc.), são transmitidos por uma porta serial de acordo com o protocolo de comunicação definido. Podem ser utilizados para navegação precisa, controle e medição dinâmica do veículo. Este produto utiliza dispositivos inerciais MEMS de alta precisão, caracterizados por tamanho reduzido, alta resistência à sobrecarga, alta confiabilidade e alta dureza, sendo capaz de medir com precisão as informações de taxa angular e aceleração de um veículo em movimento, mesmo em ambientes adversos. A série U6488 inclui quatro modelos: U6488-B, U6488-C, U6488-D e U6488-E. A aparência e o desempenho da interface dos quatro modelos são consistentes. Com exceção do U6488-E, todos eles são equipados com magnetômetros triaxiais e barômetros digitais integrados.
VER MAIS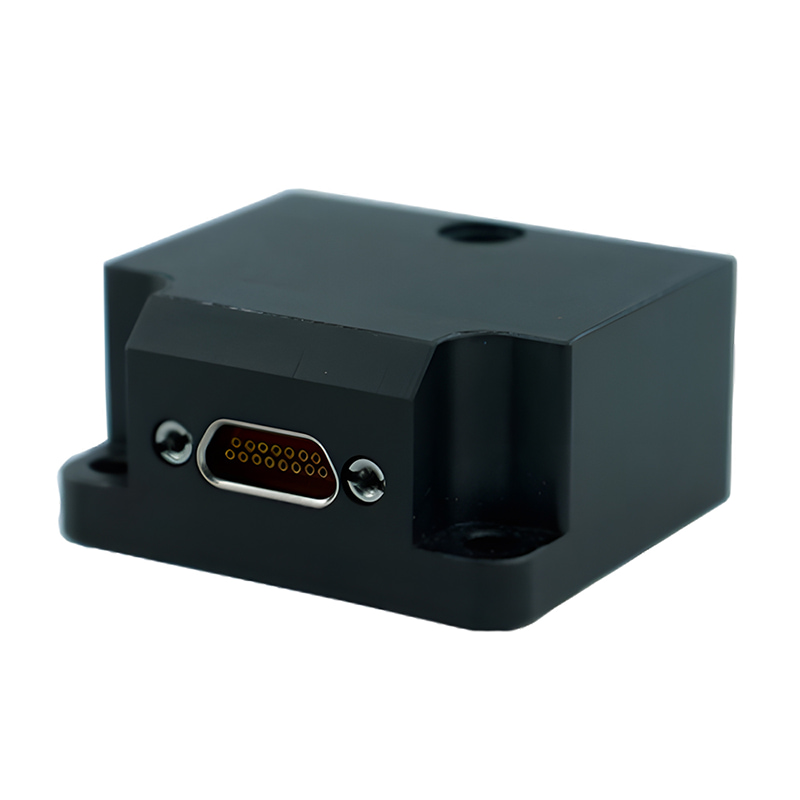
Série U7000 de alta precisão MEMS-IMU É uma combinação de sensores inerciais MEMS de seis eixos altamente confiável e com excelente custo-benefício, que pode ser amplamente utilizada em áreas como navegação, controle e medição, representadas por navegação inercial e estabilidade de atitude. Esta série de unidades de medição inercial MEMS pode ser configurada com diferentes softwares e hardwares de acordo com as necessidades do usuário. Para algumas aplicações de navegação inercial, os giroscópios podem ser substituídos por giroscópios MEMS de alta precisão ou alta dinâmica para atender às necessidades de diferentes usuários da melhor forma possível.
VER MAIS
O módulo de medição inercial MEMS U5000 é um MEMS de seis eixos altamente confiável e econômico. módulo de medição inercialA série U5000 de módulos de medição inercial é amplamente aplicável aos campos de navegação, controle e medição representados por veículos, navios e drones. Integra giroscópios e acelerômetros MEMS de alto desempenho em uma estrutura independente. Os giroscópios e acelerômetros selecionados para o sistema representam o que há de mais moderno em dispositivos inerciais com tecnologia MEMS. Os giroscópios MEMS de três eixos detectam o movimento angular do veículo, enquanto os acelerômetros MEMS de três eixos detectam a aceleração linear do veículo. O sistema compensa internamente a posição zero, o fator de escala, o erro não ortogonal e os termos relacionados à aceleração em todos os parâmetros de temperatura, mantendo alta precisão de medição por um longo período. O módulo de medição inercial da série U5000 pode ser configurado com diferentes hardwares e softwares de acordo com as necessidades do usuário.
VER MAIS
A série U3500 é um sensor IMU/VRU/AHRS composto por uma IMU MEMS de alto desempenho, um magnetômetro e um giroscópio de eixo único aprimorado. Equipado com filtro de Kalman estendido adaptativo desenvolvido internamente, algoritmo de análise dinâmica de ruído da IMU e algoritmo de análise do estado de movimento do veículo, ele garante a precisão do ângulo de atitude em condições de alta dinâmica e reduz a deriva do ângulo de direção. Antes de sair da fábrica, cada sensor passa por uma compensação precisa, incluindo temperatura, viés zero, fator de escala e eixo transversal. Os sensores da série U3500 transmitem dados através da interface UART e oferecem diversas opções de configuração para o usuário. Caso seja necessária uma interface CAN, o usuário deverá integrar o circuito transceptor CAN. A série U3500 pode ser sincronizada com o sistema através de acionamento externo e também pode ser sincronizada com sistemas externos, como radares e câmeras, através da função de saída síncrona. Uma interface gráfica multifuncional (GUI) permite a rápida avaliação dos produtos, incluindo, entre outras funcionalidades, configuração do módulo, visualização de dados, atualização de firmware e registro de dados.
VER MAISDeixe um recado
Escaneie para o WeChat :