O fascínio dos sistemas de navegação inercial reside na sua capacidade de calcular autonomamente a posição e a orientação sem depender de sinais externos. A contrapartida, porém, é que os erros se acumulam inexoravelmente ao longo do tempo. Compreender as principais fontes desses erros é um passo crucial na transição de um sistema que simplesmente "funciona" para um que tenha um desempenho excepcional.
1. Erros ao nível do sensor: as "falhas inerentes" do hardware
Os componentes principais de um sistema de navegação inercial (INS) — giroscópios e acelerômetros — não são sensores ideais. A análise de erros começa com a modelagem e quantificação dessas "falhas inerentes".
O viés é uma das fontes de erro mais críticas. A saída de um giroscópio, quando em repouso, que apresenta uma taxa angular falsa, leva a uma deriva contínua de orientação, enquanto o viés de um acelerômetro introduz um desvio constante diretamente nas medições de força específicas. Um viés de acelerômetro de apenas 0,1 mg pode resultar em um erro posicional de aproximadamente 50 metros em 100 segundos. O perigo do viés reside não apenas no próprio desvio, mas também em sua amplificação por meio da dupla integração: o erro posicional cresce proporcionalmente ao quadrado do tempo.
Erros de fator de escala e erros de instalação são classificados como erros estruturais. Um fator de escala impreciso significa, por exemplo, interpretar erroneamente uma rotação de 1°/s como 1,001°/s; erros de instalação resultam em três eixos sensíveis não perfeitamente ortogonais, criando interferência de acoplamento cruzado. Embora tais erros geralmente possam ser compensados por meio de calibração de fábrica, flutuações de temperatura e choques mecânicos podem causar o desajuste dos parâmetros de compensação. De uma perspectiva dinâmica, o movimento angular da base de montagem introduz termos de erro adicionais nas saídas do giroscópio e do acelerômetro — juntamente com a velocidade angular e a aceleração angular — que são significativos o suficiente para merecer atenção.
Ruídos aleatórios (como caminhadas aleatórias de ângulo e de velocidade), embora não produzam um desvio constante, fazem com que os erros de navegação apresentem características de divergência estatística aleatória.
2. Erros dinâmicos em nível de algoritmo: as armadilhas da amostragem discreta
Mesmo com sensores perfeitos, o próprio processo de integração numérica introduz erros. Em ambientes de alta dinâmica — caracterizados por fatores como vibração de alta frequência e manobras bruscas — surgem erros clássicos conhecidos como "erro de cone", "erro de rotação" e "erro de rolagem". Tomemos o erro de cone como exemplo: quando o vetor de velocidade angular do veículo gira rapidamente no espaço, a amostragem discreta captura incrementos angulares apenas em momentos específicos e finitos. Consequentemente, a trajetória contínua do vetor de rotação não pode ser reconstruída com precisão, resultando em perda de informação rotacional. Algoritmos de compensação de cone com múltiplas amostras (como esquemas de duas ou quatro amostras) são especificamente projetados para mitigar essa perda de informação.
3. Propagação de erros: a progressão matemática da "diferencialidade" para a "divergência"
As características fundamentais de propagação de erros em sistemas de navegação inercial podem ser resumidas da seguinte forma: erros de atitude causados pelo desvio do giroscópio crescem linearmente com o tempo de navegação, erros de velocidade crescem quadraticamente e erros de posição crescem cubicamente; enquanto isso, erros de velocidade causados pelo desvio do acelerômetro crescem linearmente com o tempo de navegação e erros de posição crescem quadraticamente.
Partindo das relações cinemáticas básicas: idealmente, a posição é determinada pela dupla integração da força específica:
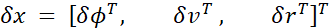 Esta equação fornece uma base para a correção de algoritmos de navegação integrados, como o filtro de Kalman.
Conclusão
Os erros de navegação inercial decorrem de imperfeições físicas do hardware e da perda de informação inerente à amostragem discreta. Desde a deriva de polarização até erros de cone, e da divergência quadrática à cúbica, os princípios revelados pelas fórmulas matemáticas apontam o caminho para uma compensação baseada em engenharia — marcando a trajetória essencial para que os sistemas de navegação inercial evoluam de "deriva" para "precisos".
Deixe um recado
Escaneie para o WeChat :