Ao selecionar inclinômetros MEMS, as folhas de dados geralmente listam mais de uma dúzia de parâmetros; no entanto, os fatores que realmente determinam o desempenho do sistema geralmente se resumem a seis especificações principais: faixa de medição, precisão, resolução, polarização zero, deriva térmica e resposta em frequência. Compreender as definições, as condições de teste e as interdependências desses parâmetros é muito mais importante do que simplesmente comparar valores numéricos.Faixa de medidas: maior nem sempre é melhorA faixa de medição refere-se ao intervalo de ângulos de inclinação que um sensor pode medir; as opções comuns incluem ±10°, ±30°, ±60° e ±90°, com alguns produtos suportando medição em um ou dois eixos. A principal regra para selecionar uma faixa é cobrir o ângulo de inclinação máximo real, mantendo uma margem de segurança. No entanto, geralmente existe uma relação de compromisso entre faixa e precisão: dentro da mesma série de produtos, um sensor com faixa de ±10° normalmente oferece precisão superior em toda a faixa de temperatura em comparação com um com faixa de ±90°. Isso ocorre porque, com faixas mais amplas, é mais difícil controlar a não linearidade da estrutura de detecção MEMS, as tensões da embalagem e os erros entre os eixos. Portanto, se as condições reais de operação exigirem apenas ±15°, selecionar uma faixa de ±30° geralmente é mais sensato do que escolher uma faixa de ±90°. Além disso, embora os eixos X e Y de um sensor de dois eixos possam compartilhar o mesmo alcance, a orientação de montagem afeta os eixos de medição efetivos; portanto, é necessário garantir o alinhamento entre os eixos de medição e os eixos mecânicos durante a seleção.Precisão: um conceito de erro compostoA precisão é frequentemente mal compreendida como sendo apenas o "erro de uma única medição". Na realidade, geralmente se refere à precisão absoluta — um resultado composto que engloba várias fontes de erro, como não linearidade, repetibilidade, histerese, viés zero e erro entre eixos. Ao analisar as fichas técnicas, é crucial prestar atenção às condições de teste, pois geralmente há uma diferença significativa entre a precisão à temperatura ambiente e a precisão em toda a faixa de temperatura de operação. Por exemplo, um inclinômetro digital de dois eixos de nível industrial pode especificar uma precisão em toda a faixa de temperatura de 0,01° a 0,05° (de -40°C a +85°C), enquanto sua precisão à temperatura ambiente pode ser ainda melhor. Deve-se priorizar a precisão em toda a faixa de temperatura durante a seleção, pois as flutuações de temperatura em ambientes externos ou industriais podem amplificar diretamente os erros. Se o sistema exigir apenas o monitoramento de mudanças angulares relativas, a calibração em relação a um "ponto zero relativo" pode eliminar parte do viés zero, embora não possa eliminar erros causados por deriva de temperatura ou não linearidade. Resolução: A capacidade de distinguir não equivale à precisão da medição.Resolução refere-se à menor variação angular que um sensor consegue detectar e distinguir; os valores típicos variam de 0,001° a 0,002°, com produtos de alta precisão atingindo 0,0005°. Embora a resolução seja determinada principalmente pela profundidade de bits do conversor analógico-digital (ADC), pelos níveis de ruído e pelos algoritmos de filtragem, ela não é sinônimo de precisão. Um sensor com resolução de 0,001° pode ter uma precisão real de 0,05°. Alta resolução é valiosa para nivelamento estático e monitoramento de inclinações lentas, mas em ambientes com vibração, uma resolução excessivamente alta pode amplificar o ruído. Portanto, a resolução deve ser equilibrada com a densidade de ruído, a largura de banda e os requisitos reais de controle, em vez de simplesmente buscar o menor valor numérico.Viés: o erro inicial na medição de ângulos absolutosO viés é o desvio entre a saída real do sensor e o ponto zero teórico quando posicionado com inclinação zero. Embora o viés afete diretamente as medições de ângulo absoluto, ele pode ser corrigido por meio de calibração em campo ou definindo-se um ponto zero relativo. Uma questão mais complexa é a deriva térmica do viés — o deslocamento do ponto zero causado por variações de temperatura — geralmente medida em °C. Por exemplo, uma deriva térmica de ±0,008°C resulta em um deslocamento do ponto zero de aproximadamente 0,24° para uma variação de temperatura de 30°C; isso é significativo para rastreamento de alta precisão ou controle crítico para a segurança. A estabilidade do viés a longo prazo é igualmente crítica, pois determina a magnitude da deriva do ponto zero após um ano de operação. Ao selecionar um sensor, concentre-se na "deriva térmica do viés" e na "estabilidade a longo prazo", em vez de apenas no viés inicial.Deriva térmica: a chave para a precisão em toda a faixa de temperatura.A deriva térmica compreende a deriva do ponto zero e a deriva da sensibilidade. A deriva do ponto zero se manifesta como uma mudança geral na saída angular com as variações de temperatura, enquanto a deriva da sensibilidade envolve a variação do fator de escala com a temperatura (comumente medida em ppm/°C). Os inclinômetros MEMS modernos de nível industrial normalmente apresentam sensores de temperatura integrados que fornecem compensação em tempo real por meio de ajuste polinomial ou tabelas de consulta, garantindo repetibilidade em ambientes de baixa e alta temperatura. No entanto, a eficácia dessa compensação depende da qualidade da calibração de fábrica. Ao avaliar a deriva térmica, solicite ao fabricante curvas de precisão que cubram toda a faixa de operação (por exemplo, de -40 °C a +85 °C), em vez de confiar apenas nas especificações de temperatura ambiente. Em aplicações sujeitas a flutuações drásticas de temperatura, as especificações de deriva térmica devem ter prioridade sobre a resolução em temperatura ambiente. Resposta em Frequência: A Divisão entre Aplicações Estáticas e DinâmicasA resposta em frequência determina se um sensor consegue acompanhar as mudanças angulares. A medição estática de inclinação requer apenas resposta em corrente contínua (CC) e uma taxa de saída de 5 a 15 Hz. Em contraste, medições dinâmicas — como nivelamento de plataformas, monitoramento de vibrações e análise de vibrações induzidas pelo vento em montagens de rastreamento — exigem larguras de banda e taxas de saída mais altas, geralmente variando de 35 Hz a 100 Hz. No entanto, altas taxas de saída introduzem maior ruído e sobrecarga de comunicação; no modo half-duplex RS-485, a saída contínua de alta frequência pode interferir na recepção de comandos, tornando recomendável um modo de solicitação-resposta ou uma taxa de transmissão mais alta. O tempo de resposta, o tempo de inicialização e a frequência de corte do filtro também devem ser considerados: filtragem excessiva causa atraso, enquanto filtragem insuficiente resulta em altos níveis de ruído. Na prática de engenharia, um filtro de média móvel ou passa-baixa é frequentemente aplicado no nível do controlador para encontrar um equilíbrio entre a velocidade de resposta e a supressão de ruído.Interdependência de Parâmetros e Sequência de SeleçãoEsses seis parâmetros não são independentes: a faixa de medição afeta a precisão; a deriva térmica impacta a precisão em toda a faixa de temperatura operacional; a resolução é limitada pelo ruído e pela largura de banda; e a deriva térmica de polarização zero determina a estabilidade a longo prazo. Uma sequência lógica de seleção é a seguinte: primeiro, determine a faixa de medição e o número de eixos; em seguida, defina a faixa de temperatura operacional e os requisitos de precisão nessa faixa; depois, avalie a deriva térmica de polarização zero e a estabilidade a longo prazo; e, finalmente, selecione a taxa de saída e a resolução com base na largura de banda de controle necessária. O tipo de interface, o grau de proteção contra ingresso (IP) e a resistência a choques/vibrações são considerados requisitos adicionais no nível de integração do sistema.Em resumo, a chave para entender os parâmetros principais dos sensores de inclinação MEMS não está em memorizar valores específicos, mas sim em compreender a definição, as condições de teste e as implicações de engenharia de cada parâmetro. A faixa de medição deve corresponder ao ângulo de inclinação real; a precisão deve ser avaliada em toda a faixa de temperatura; a resolução requer um equilíbrio com o ruído e a largura de banda; o viés zero e a deriva térmica determinam a confiabilidade a longo prazo; e a resposta em frequência define a adequação para aplicações dinâmicas. Somente avaliando de forma abrangente esses parâmetros dentro do contexto específico da aplicação é possível selecionar um sensor de inclinação verdadeiramente adequado para o sistema.
LEIA MAIS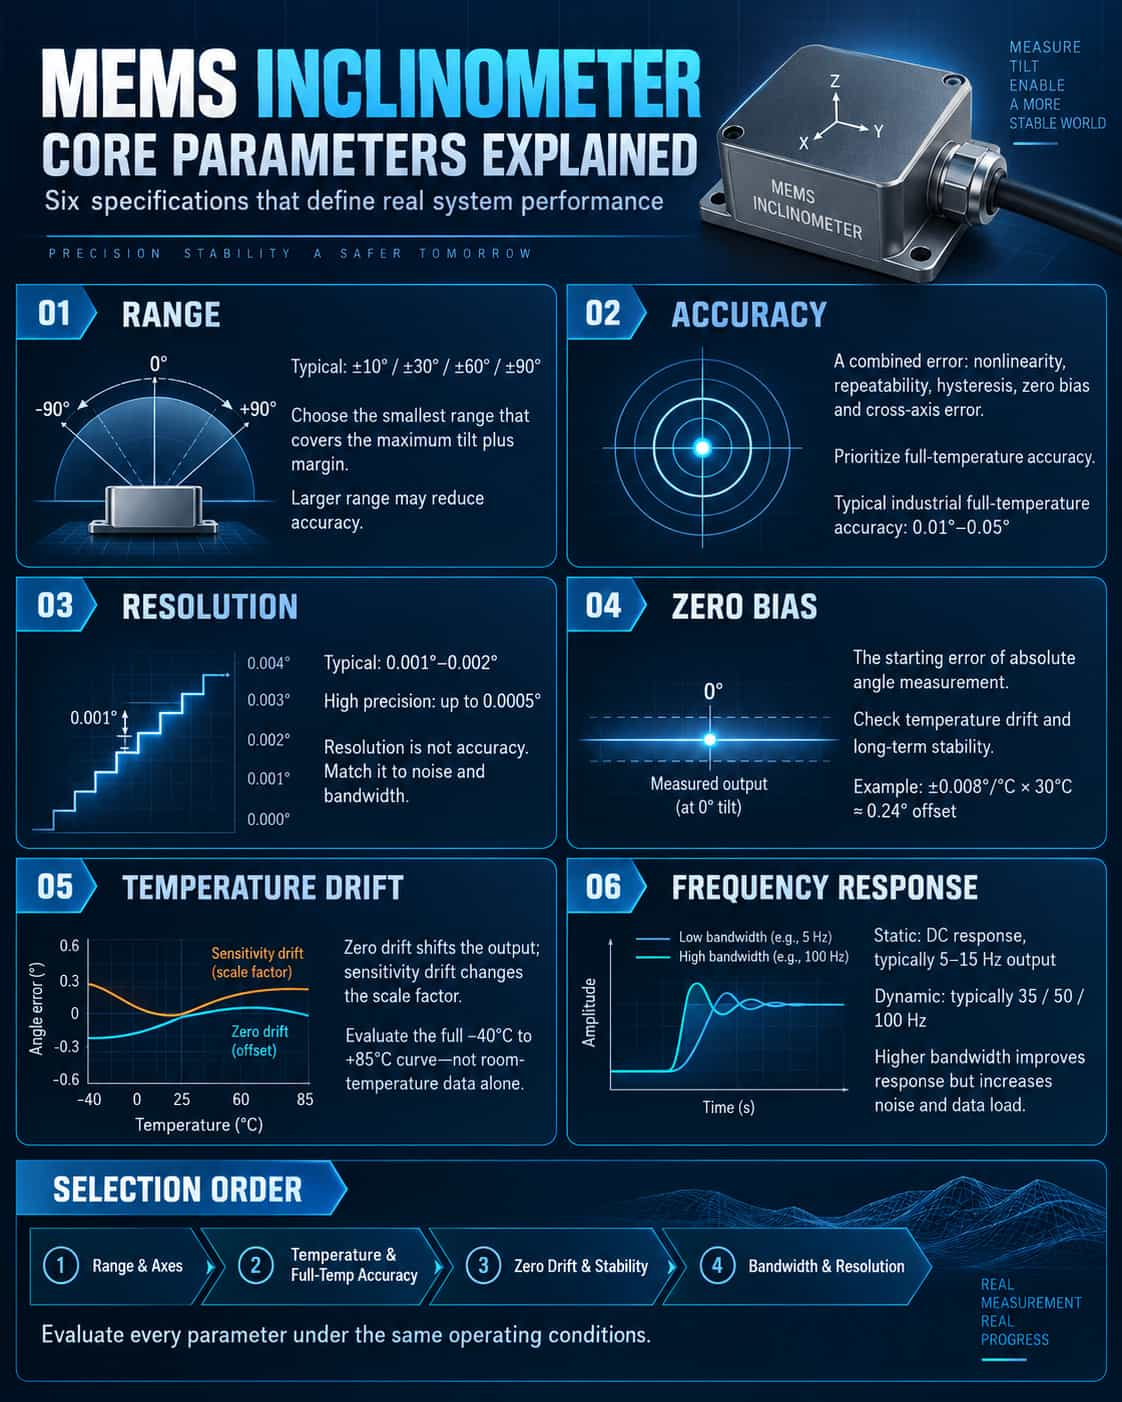
Ao selecionar um sensor de inclinação MEMS, a folha de dados geralmente lista mais de uma dúzia de parâmetros, mas os seis parâmetros que realmente determinam o desempenho do sistema são normalmente o alcance, a precisão, a resolução, o viés, a deriva térmica e a resposta em frequência. Compreender suas definições, condições de teste e relações de acoplamento entre eles é mais importante do que simplesmente comparar números.Faixa de medição: maior não é melhorA faixa de medição é o intervalo de ângulos de inclinação que o sensor pode medir. As opções comuns incluem ±10°, ±30°, ±60°, ±90°, etc. Alguns produtos suportam medição em um ou dois eixos. O princípio fundamental da seleção da faixa é abranger o ângulo de inclinação máximo real e deixar uma margem de segurança, mas geralmente há uma relação de compromisso entre faixa e precisão: na mesma série de produtos, a precisão em toda a faixa de temperatura de ±10° costuma ser melhor do que a de ±90°. Isso ocorre porque a não linearidade, a tensão de encapsulamento e os erros de eixo transversal das estruturas sensíveis MEMS em grandes faixas são mais difíceis de controlar. Portanto, se a condição de trabalho real exigir apenas ±15°, geralmente é mais razoável escolher a faixa de ±30° do que a de ±90°. Além disso, as faixas de medição dos eixos X e Y dos sensores de dois eixos podem ser as mesmas, mas a direção de instalação afetará o eixo de medição efetivo. Ao selecionar, certifique-se de que o eixo de medição seja consistente com o eixo mecânico.Precisão: um conceito abrangente de erro.A precisão é frequentemente mal interpretada como "erro de uma única medição". Na verdade, geralmente se refere à precisão absoluta, que inclui o resultado abrangente de múltiplos erros, como não linearidade, repetibilidade, histerese, desvio de zero e erro no eixo horizontal. A precisão descrita na ficha técnica deve levar em consideração as condições de teste: há uma grande diferença entre a precisão em temperatura ambiente e a precisão em toda a faixa de temperatura. Por exemplo, a precisão em toda a faixa de temperatura de um sensor de inclinação de dois eixos com saída digital de nível industrial, na faixa de -40 °C a +85 °C, é de 0,01° a 0,05°, mas pode ser melhor em temperatura ambiente. Ao selecionar um modelo, deve-se priorizar a precisão em toda a faixa de temperatura, pois as variações de temperatura em ambientes externos e industriais amplificam diretamente o erro. Se o sistema necessitar apenas de variações angulares relativas, parte do desvio de zero pode ser eliminada por meio da calibração do "ponto zero relativo", mas a deriva térmica e a não linearidade não podem ser eliminadas.Resolução: ser capaz de distinguir não significa medição precisa.A resolução é a menor variação angular que o sensor consegue detectar e distinguir. Geralmente, situa-se entre 0,001° e 0,002°, podendo atingir 0,0005° em produtos de alta precisão. A resolução é determinada principalmente pelo número de bits do conversor AD, pelo nível de ruído e pelo algoritmo de filtragem, mas não é sinônimo de precisão. Um sensor com resolução de 0,001° pode ter uma precisão real de 0,05°. Alta resolução é valiosa em nivelamento estático e monitoramento de inclinação lenta, mas em ambientes com vibração, resolução excessiva amplifica o ruído. Portanto, a resolução deve ser compatível com a densidade de ruído, a largura de banda e as necessidades reais de controle, em vez de buscar cegamente o valor mínimo.Deslocamento zero: erro do ponto inicial do ângulo absolutoO desvio zero é a diferença entre a saída real do sensor na posição de inclinação zero e o ponto zero teórico. O deslocamento zero afeta diretamente a medição do ângulo absoluto, mas pode ser corrigido por meio de calibração no local ou ajuste de zero relativo. Mais problemático é o desvio térmico do desvio zero, que é a variação do ponto zero com as mudanças de temperatura. A unidade geralmente é °/℃. Por exemplo, um desvio térmico do desvio zero de ±0,008°/°C introduzirá um deslocamento do ponto zero de aproximadamente 0,24° para uma diferença de temperatura de 30°C, o que não pode ser ignorado para rastreamento de alta precisão ou controle de segurança. A estabilidade a longo prazo do desvio zero também é crítica, pois determina o desvio zero do sensor após um ano de operação. Ao selecionar um sensor, deve-se atentar para o "desvio térmico do desvio zero" e para a "estabilidade a longo prazo", em vez de apenas observar o desvio zero inicial.Deriva térmica: a chave para a precisão em toda a faixa de temperatura.A deriva térmica divide-se em deriva térmica do ponto zero e deriva térmica da sensibilidade. A deriva térmica do ponto zero é representada pelo desvio geral da saída angular em função da temperatura; a deriva térmica da sensibilidade é representada pela variação do fator de proporcionalidade com a temperatura, sendo a unidade comumente utilizada ppm/°C. Sensores de inclinação MEMS modernos de nível industrial geralmente possuem sensores de temperatura integrados e realizam compensação em tempo real por meio de ajuste polinomial ou tabelas de consulta para garantir a repetibilidade em ambientes de baixa e alta temperatura. No entanto, o efeito da compensação depende da qualidade da calibração de fábrica. Ao avaliar a deriva térmica, os fabricantes devem fornecer uma curva de precisão para toda a faixa de temperatura, de -40 °C a +85 °C, em vez de apenas analisar os indicadores de temperatura normal. Se a temperatura do ambiente de aplicação variar drasticamente, o índice de deriva térmica deve ter prioridade sobre a resolução da temperatura normal.Resposta em frequência: a linha divisória entre o estático e o dinâmicoA resposta em frequência determina se o sensor consegue acompanhar as mudanças de ângulo. A medição de inclinação estática requer apenas resposta em corrente contínua (CC) e uma taxa de saída de 5 Hz a 15 Hz; medições dinâmicas, como nivelamento de plataformas, monitoramento de vibrações e detecção de vibrações por vento em suportes de rastreamento, exigem maior largura de banda e taxa de saída, geralmente 35 Hz, 50 Hz ou até 100 Hz. No entanto, altas taxas de saída aumentam o ruído e a sobrecarga na comunicação. A saída automática de alta frequência no modo half-duplex RS485 também pode afetar a recepção de comandos. Nesse caso, recomenda-se usar o modo de perguntas e respostas ou aumentar a taxa de transmissão (baud rate). O tempo de resposta, o tempo de inicialização e a frequência de corte do filtro também precisam ser considerados: filtragem excessiva causa atraso, enquanto filtragem insuficiente gera ruído. Em engenharia, a filtragem por média móvel ou passa-baixa geralmente é aplicada no controlador para equilibrar a velocidade de resposta e a supressão de ruído.Sequência de acoplamento e seleção de parâmetrosOs seis parâmetros não são independentes: a faixa de medição afeta a precisão, a deriva térmica afeta a precisão em toda a faixa de temperatura, a resolução é limitada pelo ruído e pela largura de banda, e a deriva térmica de polarização zero determina a estabilidade a longo prazo. Uma sequência de seleção razoável é: primeiro, determinar a faixa e o número de eixos de medição; em seguida, esclarecer os requisitos de precisão para a faixa de temperatura operacional e toda a faixa de temperatura; depois, analisar a deriva térmica de polarização zero e a estabilidade a longo prazo; e, finalmente, selecionar a taxa de saída e a resolução com base na largura de banda de controle. Interfaces, níveis de proteção e resistência a choques e vibrações são condições adicionais no nível de integração do sistema.Em resumo, a chave para analisar os parâmetros principais dos sensores de inclinação MEMS não é memorizar os números, mas sim compreender a definição, as condições de teste e o impacto de cada parâmetro na engenharia. A faixa de medição deve corresponder ao ângulo de inclinação real, a precisão depende da faixa de temperatura completa, a resolução deve ser equilibrada com o ruído e a largura de banda, o viés de zero e a deriva térmica determinam a confiabilidade a longo prazo, e a resposta em frequência determina a aplicabilidade dinâmica. Somente avaliando de forma abrangente esses parâmetros no mesmo cenário de aplicação é possível selecionar o sensor de inclinação verdadeiramente adequado para o sistema.
LEIA MAIS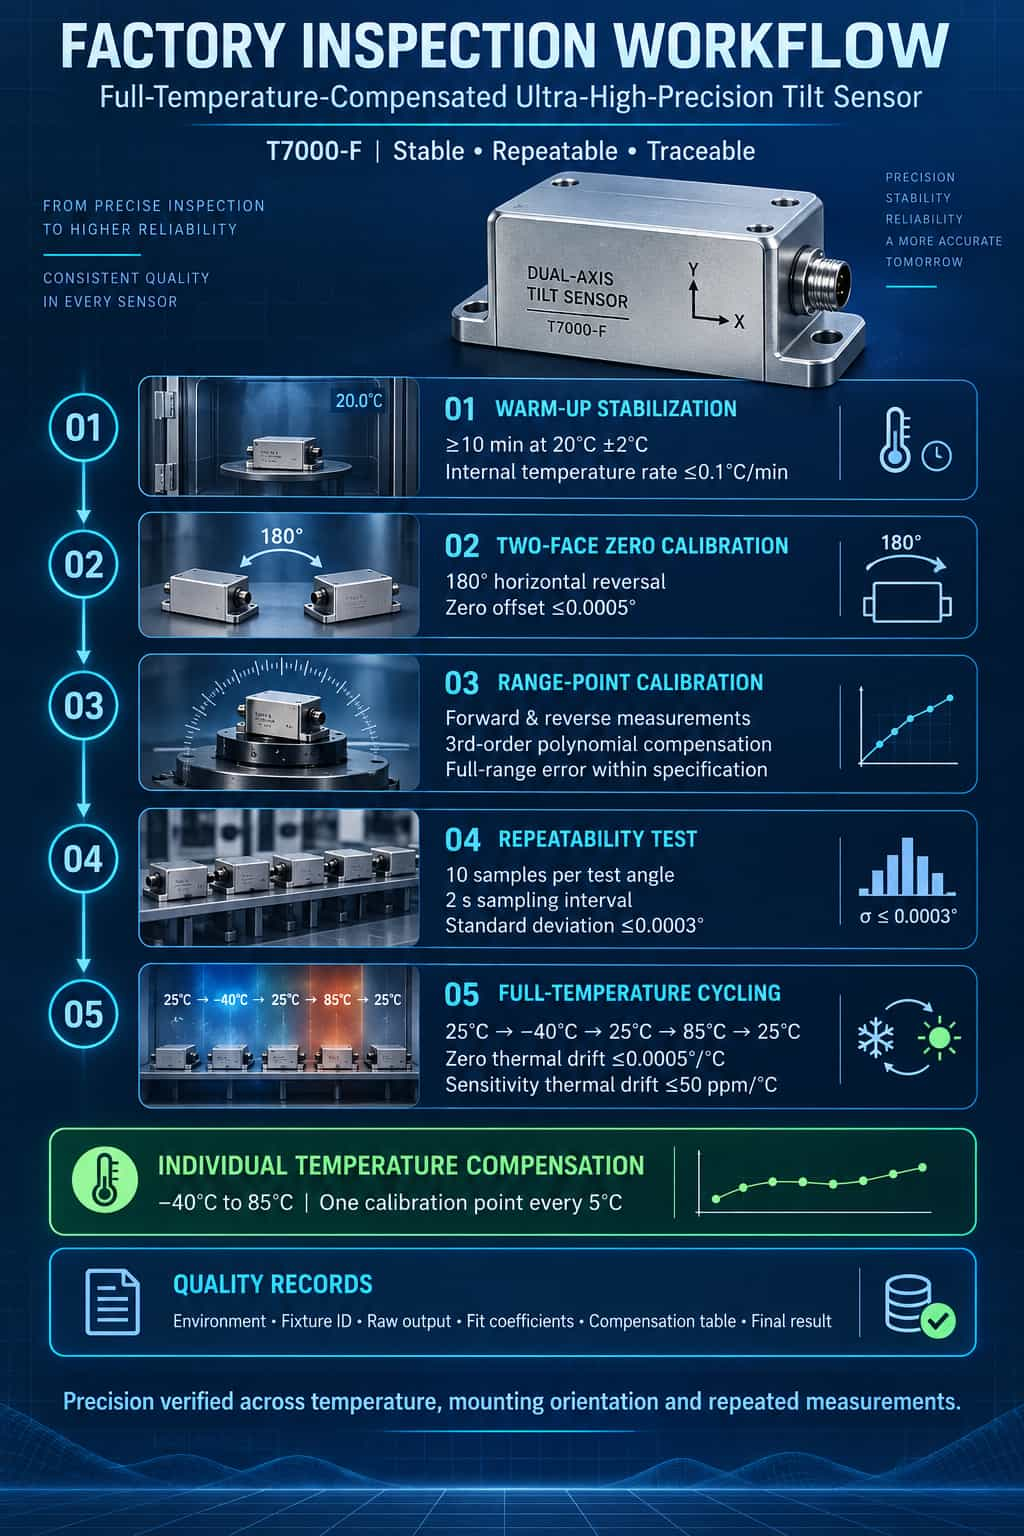
O erro de valor indicado e a repetibilidade são os principais indicadores de desempenho para inclinômetros de ultra-alta precisão com compensação total de temperatura: o primeiro reflete o desvio entre a leitura em um ângulo específico e o ângulo real, enquanto o segundo reflete a consistência das medições realizadas múltiplas vezes sob condições idênticas. Usando o T7000-F como exemplo, este artigo descreve seu processo de inspeção de fábrica — abrangendo estabilização por aquecimento, calibração do ponto zero pelo método de dupla face, calibração do ponto de escala completa, testes de repetibilidade e ciclos de temperatura completa — para garantir uma saída estável, repetível e rastreável em diferentes temperaturas, superfícies de montagem e condições de medição.1. Indicadores Essenciais e Lógica de InspeçãoO T7000-F utiliza tecnologia de sensores MEMS e algoritmos de compensação de temperatura total para alcançar uma precisão absoluta de 0,001° dentro de uma faixa de medição de ±5°. Para produtos desta classe, a inspeção de fábrica deve ir além de verificações pontuais de saída à temperatura ambiente; em vez disso, é necessária uma sequência de testes abrangente centrada no "erro de valor indicado" e na "repetibilidade". O processo de inspeção normalmente inclui aquecimento estático, calibração do ponto zero, calibração do ponto de escala completa, verificação de repetibilidade e ciclos de temperatura completos. Os dados brutos, as condições ambientais e os resultados de aprovação/reprovação são registrados em cada etapa para criar registros de qualidade rastreáveis.2. Estabilização do aquecimentoApós ser ligado, o sensor deve permanecer inativo por pelo menos 10 minutos, durante os quais nenhum comando é enviado. A temperatura ambiente é mantida em 20 °C ± 2 °C. O monitoramento em tempo real do sensor de temperatura interno confirma que a taxa de variação da temperatura não excede 0,1 °C/min. Além disso, a diferença na saída do ponto zero entre o início e o fim do período de aquecimento é registrada como um parâmetro característico do "tempo de estabilização térmica" do dispositivo.O objetivo da estabilização por aquecimento é eliminar o impacto dos transientes térmicos iniciais no elemento sensor MEMS e nos circuitos internos. Para inclinômetros de ultra-alta precisão, um aquecimento insuficiente introduz diretamente uma deriva do ponto zero, levando a dados distorcidos na calibração e nos testes subsequentes.3. Calibração do Ponto Zero pelo Método de Dupla FaceO T7000-F é montado em uma placa de superfície de Grau 0 com uma tolerância de planicidade de no máximo 0,005 mm. Com o sensor voltado para cima, as saídas dos eixos X e Y são registradas; em seguida, o sensor é girado 180° horizontalmente em torno de seu eixo vertical e as saídas dos eixos X e Y são registradas novamente. O erro do ponto zero para cada eixo é calculado com base nesses dois conjuntos de leituras. O critério de aceitação é que o desvio do ponto zero, calculado usando o método bilateral, não deve exceder 0,0005°.Se o desvio do ponto zero exceder o limite, a estrutura do sensor é geralmente considerada anormal — as causas potenciais incluem desalinhamento do eixo sensível interno ou tensão anormal na embalagem — exigindo que a unidade seja devolvida para reinspeção. O método de dupla face isola efetivamente o erro intrínseco do ponto zero do sensor dos erros causados pela inclinação da superfície de montagem ou pelas referências de fixação, tornando-se uma etapa crítica na calibração do ponto zero de inclinômetros de ultra-alta precisão.4. Calibração de Ponto em Escala CompletaA calibração de ponto em escala completa é realizada utilizando uma cabeça de indexação óptica de alta resolução. O T7000-F é montado rigidamente na plataforma da cabeça de indexação, garantindo que o eixo sensível do sensor esteja perpendicular ao eixo de rotação da cabeça. A cabeça de indexação é girada para os ângulos alvo tanto no sentido direto quanto no inverso; o valor de saída do T7000-F é registrado após um período de estabilização de 5 segundos.O ajuste polinomial — normalmente usando um polinômio de terceiro grau — é aplicado aos erros de valor indicados nas rotações direta e inversa. Os coeficientes de ajuste resultantes são gravados no sensor para implementar a compensação de não linearidade. Em última análise, o erro de valor indicado em toda a faixa de medição não deve exceder a especificação de precisão. Medir em ambas as direções é essencial para capturar o erro de histerese — a diferença na saída para o mesmo ângulo de entrada entre os cursos direto e inverso.Esta etapa incorpora a lógica central da inspeção de fábrica para inclinômetros de ultra-alta precisão com compensação de temperatura de faixa completa: vai além da mera verificação de conformidade para garantir — por meio de ajustes e compensação — que cada unidade atinja sua precisão nominal durante a operação real.5. Teste de RepetibilidadeO teste de repetibilidade verifica a consistência das medições do sensor, realizadas múltiplas vezes sob condições e ângulos idênticos. A cabeça de indexação é posicionada em três ângulos típicos: posição zero (0°), ponto médio (+15°) e escala completa (+30°). Dez amostras consecutivas são coletadas em cada ângulo, com um intervalo de 2 segundos entre elas; os valores de saída são registrados e a repetibilidade é calculada com base no erro quadrático médio (RMSE).O critério de aceitação é que o desvio padrão da repetibilidade (s) não deve exceder 0,0003°. Se esse limite for ultrapassado, as causas potenciais incluem conexões mecânicas soltas, ruído excessivo na fonte de alimentação ou anomalias no elemento sensor MEMS. Os testes de repetibilidade servem como base crucial para avaliar a estabilidade de curto prazo do sensor e a confiabilidade do dispositivo de fixação; também são uma etapa fundamental na inspeção de fábrica para distinguir entre desempenho "preciso em uma única instância" e desempenho "consistentemente confiável".6. Teste de ciclagem em temperatura ambientePara inclinômetros MEMS, a principal fonte de erro é tipicamente a temperatura, e não a não linearidade. Consequentemente, testes de ciclagem térmica completa são conduzidos para verificar as características de temperatura do sensor. Durante o teste, o T7000-F é fixado em um ângulo diferente de zero (por exemplo, +10°) sem alterar o ângulo mecânico ao longo do processo. As saídas angulares são registradas em pontos de temperatura específicos — 25°C, -40°C, 25°C, 85°C e uma verificação de retorno a 25°C — para calcular a deriva de temperatura do ponto zero e a deriva de temperatura da sensibilidade.Os critérios de aceitação são definidos da seguinte forma: deriva de temperatura do ponto zero ≤ 0,0005 °C; deriva de temperatura da sensibilidade ≤ 50 ppm/°C. Essas especificações não são derivadas de cálculos teóricos, mas sim baseadas em medições reais e dados de compensação obtidos para cada chip individual. Uma tabela de compensação de temperatura é gerada para cada sensor, abrangendo a faixa de -40 °C a 85 °C, com pontos de compensação definidos a cada 5 °C; a interpolação em tempo real é usada para compensação durante a operação.O teste de ciclo térmico completo é uma etapa fundamental na inspeção de fábrica de produtos com compensação total de temperatura. Somente por meio de medições reais em toda a faixa de temperatura, da criação de tabelas de compensação individualizadas e da aplicação de firmware em tempo real, o sensor pode manter uma saída de altíssima precisão em uma ampla faixa de temperatura.7. Avaliação, Remuneração e RastreabilidadeApós a conclusão dos testes mencionados, uma avaliação completa é realizada para cada sensor. Os registros de inspeção devem incluir a temperatura ambiente, a identificação do dispositivo de fixação, a leitura da cabeça divisora, a saída bruta, os coeficientes de ajuste da curva, a tabela de compensação de temperatura e o resultado final de aprovação/reprovação. As unidades não conformes são categorizadas pelo tipo de anomalia — como problemas estruturais, de montagem, ruído elétrico ou do elemento sensor — e submetidas aos procedimentos apropriados de retrabalho ou reinspeção.Em resumo, o processo de inspeção de fábrica do T7000-F demonstra que o controle de qualidade para inclinômetros de ultra-alta precisão com compensação total de temperatura não se resume a um teste de métricas isoladas, mas sim a um processo completo de circuito fechado que abrange estabilidade térmica, precisão do ponto zero, faixa de medição, repetibilidade e características de temperatura. O objetivo final é garantir que as leituras de ângulo permaneçam estáveis, repetíveis e rastreáveis em diferentes temperaturas, superfícies de montagem e ciclos de medição repetidos. Este processo oferece uma referência geral para inclinômetros similares de ultra-alta precisão com compensação total de temperatura.
LEIA MAIS
Na era do rápido desenvolvimento da automação industrial e da Internet das Coisas (IoT), a "capacidade de comunicação" entre sensores e sistemas de controle frequentemente determina a complexidade da implementação do projeto e a confiabilidade geral do sistema. Com suas extensas configurações de interface de comunicação, a série TD de inclinômetros dinâmicos oferece soluções flexíveis e abrangentes para as necessidades de medição de atitude em diversos cenários. 1. Visão geral das interfaces de comunicação: seleção e adaptação flexíveis A série TD abrange uma ampla gama de modelos que cobrem todos os principais métodos de comunicação utilizados no setor industrial, categorizados em interfaces digitais e analógicas. As interfaces digitais incluem RS232, RS485, RS422, TTL e barramento CAN; as interfaces analógicas estão disponíveis nos tipos corrente e tensão, suportando saídas como 4–20mA e 0–20mA (corrente) e 0–5V, 0,5–4,5V e 0–10V (tensão). Em relação aos protocolos de comunicação, os produtos são compatíveis com Modbus RTU, o protocolo personalizado 0x68 e CANopen, alcançando verdadeiramente "funcionalidade multifuncional e adaptação sob demanda". 2. Interfaces digitais: canais flexíveis para troca de dados Os modelos da série TD com interfaces digitais suportam vários métodos de saída, incluindo RS232, RS485, RS422, TTL e CAN. Essa filosofia de design "multi-interface" permite que os engenheiros selecionem o método de comunicação mais adequado às suas necessidades específicas: O RS232 é ideal para comunicação ponto a ponto de curto alcance, oferecendo facilidade de depuração e alta compatibilidade. O RS485 suporta transmissão de longa distância de até 2.000 metros e permite múltiplos nós de sensores, tornando-se a escolha preferida para barramentos de campo industriais. O RS422 suporta comunicação full-duplex, sendo adequado para cenários que exigem transmissão e recepção simultâneas de dados. O circuito TTL opera em níveis lógicos de 3,3 V/5 V, facilitando a integração direta com sistemas embarcados (como STM32 e Arduino). O barramento CAN foi projetado especificamente para aplicações de controle automotivo e industrial, oferecendo robusta resistência a interferências e alto desempenho em tempo real. 3. Interfaces Analógicas: Sinais Industriais Clássicos e Confiáveis Para ambientes industriais tradicionais que ainda dependem fortemente de módulos de aquisição de dados analógicos de CLP, a série TD oferece uma gama completa de soluções de saída analógica. Os modelos de saída de corrente suportam faixas de 4–20 mA, 0–20 mA e 0–24 mA. A faixa de 4–20 mA é o padrão industrial mais comum, oferecendo vantagens como forte imunidade a ruídos e adequação para transmissão de longa distância. A saída de ponto zero corresponde a 12 mA (para o modo 4–20 mA) ou 10 mA (para o modo 0–20 mA), com cálculo do ângulo baseado em uma relação proporcional linear simples e confiável. Os modelos de saída de tensão suportam três faixas de saída — 0–5V, 0,5–4,5V e 0–10V — garantindo compatibilidade com os módulos de entrada analógica de diversos PLCs. A saída de ponto zero corresponde a 2,5V (para o modo 0–5V) ou 5V (para o modo 0–10V), utilizando um método de cálculo igualmente simples. A principal vantagem das interfaces analógicas é a sua capacidade "plug-and-play"; não há necessidade de escrever protocolos de comunicação complexos. Os valores angulares podem ser obtidos diretamente através da aquisição de leituras de tensão ou corrente via um conversor analógico-digital (ADC), reduzindo significativamente a barreira de integração do sistema. 4. Protocolos de comunicação: uma combinação de padronização e personalização. Em termos de protocolo, a série TD equilibra a padronização com a flexibilidade. O protocolo Modbus RTU, um padrão de facto na automação industrial, é amplamente suportado através da interface RS485. Utilizando códigos de função Modbus padrão (como 0x03 para leitura de dados), o dispositivo pode facilmente interagir com diversos PLCs, softwares HMI/SCADA e sistemas de controle. O protocolo personalizado é um protocolo de comunicação hexadecimal altamente eficiente usado por modelos digitais. Os quadros de dados começam com o identificador 0x68 e incluem campos para comprimento dos dados, código de endereço, palavra de comando, carga útil dos dados e checksum. Este protocolo suporta uma ampla gama de funções — incluindo leitura de ângulos de eixo único ou duplo, definição de pontos zero relativos/absolutos, ajuste de taxas de transmissão, alternância entre os modos de saída de solicitação-resposta e automática e modificação de endereços de módulos — tudo caracterizado por comandos concisos e tempos de resposta rápidos. O protocolo CANopen foi projetado especificamente para produtos com interfaces CAN e utiliza a pilha de protocolos CANopen padrão. A configuração de parâmetros é feita por meio de SDOs (Objetos de Dados de Serviço), enquanto a transmissão de dados de ângulo em tempo real ocorre por meio de PDOs (Objetos de Dados de Processo). Ele suporta recursos como configuração de ID de nó (padrão 0x05), configurações de taxa de transmissão (configurável de 100 kbps a 1 Mbps) e múltiplas taxas de saída de dados (5 Hz a 50 Hz), atendendo plenamente aos requisitos de aplicações de controle industrial e automotivas. Recomendações de seleção Ao selecionar um modelo para um projeto específico, considere os seguintes fatores: Interface do Sistema de Controle: Se o sistema já utiliza um barramento RS485, priorize RS485+Modbus; se estiver usando módulos analógicos de PLC, opte por uma saída de corrente de 4–20 mA ou uma saída de tensão de 0–10 V. Distância de transmissão: Para longas distâncias (>50 metros), recomenda-se RS485 ou saída de corrente de 4–20 mA; para curtas distâncias, RS232, TTL ou saída de tensão são opções adequadas. Requisitos de tempo real: Para aplicações que exigem alta precisão em tempo real (como robótica ou controle de veículos), recomenda-se uma interface CAN; para monitoramento industrial geral, interfaces digitais ou analógicas serão suficientes. Redes com múltiplos nós: Quando vários sensores precisam ser conectados em paralelo, RS485+Modbus ou barramento CAN são as opções ideais. Conclusão Com um design de interface dupla (com suporte para saídas digitais e analógicas) e compatibilidade com múltiplos protocolos — incluindo Modbus, protocolos personalizados e CANopen — os inclinômetros dinâmicos da série TD incorporam verdadeiramente a filosofia de design de "uma plataforma, múltiplas interfaces e adaptação sob demanda". Seja para construir um novo sistema de IoT Industrial ou atualizar um painel de controle PLC tradicional, a série TD oferece a solução de comunicação ideal, tornando a aquisição de dados de inclinômetro mais simples do que nunca.
LEIA MAIS
A série TD7 representa uma nova geração de inclinômetros dinâmicos de alto desempenho, disponíveis em quatro configurações de interface: saída de corrente (TD7-AC), saída de tensão (TD7-AV), saída CAN (TD7-CA) e saída digital (TD7-DI). Esta série atinge altos níveis de precisão tanto em modos de medição dinâmicos quanto estáticos; os principais parâmetros de precisão são detalhados abaixo. 1. Precisão dinâmica versus precisão estática As principais especificações de precisão da série TD7 são uma precisão de medição dinâmica de 0,3° e uma precisão estática de 0,05°. Esses valores refletem o desempenho do sensor em duas condições operacionais distintas. A precisão dinâmica de 0,3° representa o erro máximo na medição da inclinação em ambientes caracterizados por movimento ou vibração. O TD7 incorpora um giroscópio vertical e um acelerômetro internos, um solucionador de atitude integrado e filtragem digital otimizada para redução de ruído. Combinado com um algoritmo de filtro de Kalman de ordem N, ele fornece com precisão os ângulos de atitude do objeto mesmo em meio a fortes vibrações e movimentos. Essa especificação é crucial para avaliar a adequação do sensor para aplicações que envolvam plataformas móveis, veículos, robôs ou máquinas vibratórias. A precisão estática de 0,05° representa o erro combinado em condições estacionárias ou quase estáticas em toda a faixa de temperatura de operação, de -40°C a +85°C. Esse valor engloba erros decorrentes de linearidade absoluta, repetibilidade, histerese, desvio do ponto zero e desalinhamento do eixo horizontal. Uma precisão estática de 0,05° é considerada de alto desempenho na área de medição de inclinação industrial. A diferença de quase seis vezes entre esses dois valores serve como um lembrete de que a precisão diminui durante a operação dinâmica — uma característica inerente aos sistemas de medição dinâmicos. 2. Deriva de temperatura e estabilidade do ponto zero A deriva da temperatura do ponto zero é de ±0,01°C (para os modelos TD7-AC/AV) ou ±0,05°C (para os modelos TD7-CA/DI). Tomando o TD7-AC como exemplo, o ponto zero pode sofrer uma deriva de aproximadamente 0,6°C quando a temperatura ambiente varia de 25°C para 85°C. Para equipamentos que operam ao ar livre ou em amplas faixas de temperatura, esse parâmetro impacta diretamente a confiabilidade das medições a longo prazo. O coeficiente de sensibilidade à temperatura é ≤200 ppm/°C (TD7-AC/AV) ou ≤150 ppm/°C (TD7-CA/DI). Este parâmetro indica o quanto as flutuações de temperatura afetam a "relação entre a variação da saída e a variação angular" do sensor. Um valor de 200 ppm/°C significa que, para cada variação de 1°C na temperatura, a sensibilidade sofre uma variação relativa de aproximadamente 0,02% (duas partes em dez mil). A série TD7 emprega diversas técnicas — como compensação de não linearidade, compensação de ortogonalidade e compensação de deriva de temperatura — para eliminar fontes de erro, garantindo um desempenho de medição estável em uma ampla faixa de temperatura, de -40°C a +85°C. 3. Estabilidade a longo prazo A especificação de estabilidade a longo prazo é
LEIA MAIS
Contexto técnico: Transição da medição estática para os modos duplos estático-dinâmico Os inclinômetros tradicionais dependem de acelerômetros MEMS para medir a componente da aceleração gravitacional ao longo de um eixo sensível, calculando assim o ângulo e alcançando alta precisão em ambientes estáticos ou quase estáticos. No entanto, quando a plataforma hospedeira está sujeita a movimento, vibração ou choque, as acelerações externas se sobrepõem à aceleração gravitacional, causando distorções significativas na medição. Essa limitação inerente restringe o uso de inclinômetros tradicionais em cenários dinâmicos, como plataformas móveis, máquinas de construção e robótica. A série TD de inclinômetros dinâmicos resolve fundamentalmente esse desafio por meio de uma arquitetura de fusão que combina um acelerômetro MEMS de 3 eixos e um giroscópio de 3 eixos, juntamente com um algoritmo de fusão de modo duplo que integra capacidades estáticas e dinâmicas. A tecnologia central reside na capacidade do sistema de avaliar o ambiente operacional em tempo real: no modo estático, ele emprega um algoritmo estático para garantir a máxima precisão; no modo dinâmico, ele alterna automaticamente para um algoritmo dinâmico baseado em um filtro de Kalman de ordem N. Ao fundir a estabilidade de baixa frequência do acelerômetro com a resposta de alta frequência do giroscópio, o sistema suprime efetivamente os erros de medição causados por vibração e choque. Essa abordagem técnica permite que a série TD forneça dados de inclinação estáveis e confiáveis de forma consistente em ambientes dinâmicos complexos. Matriz de Produtos: Quatro Séries com Posicionamento Diferenciado A série TD atende a uma ampla gama de necessidades, desde requisitos industriais padrão até aplicações de alta precisão; os produtos são categorizados em quatro níveis com base nos níveis de precisão e cenários de aplicação:Modelo do produtoNúmero de eixosPrecisão estáticaPrecisão dinâmicaDimensões (mm)PosicionamentoTD5Três eixos0,1°0,5°66×56×29Modos dinâmico/estático duplos de nível industrial padrão.TD6Eixo duplo0,06°0,5°60×59×29Tipo dinâmico, alta resistência à vibraçãoTD7Eixo duplo0,05°0,3°55×37×24Design compacto, dinâmico e de alta precisãoTD9Três eixos0,02°0,1°78×44×26Precisão ultra-alta, modos duplos dinâmico/estáticoA série TD5 serve como um inclinômetro triaxial padrão de nível industrial, oferecendo uma precisão estática de 0,1° e uma precisão dinâmica de 0,5°. Equipado com um acelerômetro e giroscópio triaxiais integrados, ele suporta o monitoramento de inclinação nos eixos X, Y e Z, com uma faixa de medição de ±90° (triaxial) ou ±180° (eixo único opcional). Com um índice de componentes nacionais superior a 85%, é adequado para aplicações industriais como controle de equilíbrio de empilhadeiras, plataformas elevatórias, máquinas de descarga e proteção anti-tombamento para pilhas de carregamento. A série TD6 posiciona-se como um inclinômetro dinâmico de dois eixos, projetado especificamente para plataformas móveis e ambientes de alta vibração. Oferece uma precisão estática de 0,06° e uma precisão dinâmica de 0,5°, utilizando um giroscópio vertical integrado e um algoritmo de filtro de Kalman de ordem N. As fontes de erro são eliminadas por meio de múltiplas técnicas, incluindo compensação não linear, compensação de ortogonalidade e compensação de deriva térmica. Com um Tempo Médio Entre Falhas (MTBF) de ≥55.000 horas e uma tolerância a choques de 25.000g, destaca-se em cenários de alta dinâmica, como medição de bitola ferroviária, monitoramento de pontes e barragens, medição de atitude de navegação marítima e monitoramento de oscilação de turbinas eólicas. A série TD7 representa inclinômetros dinâmicos de alta precisão, com uma precisão estática aprimorada de 0,05° e uma precisão dinâmica de 0,3°. Baseada no modelo TD6, apresenta um controle de deriva térmica ainda mais otimizado (≤150 ppm/℃) e um tamanho compacto de 55×37×24 mm. É ideal para aplicações que exigem precisão superior e dimensões compactas, como controle de nivelamento para máquinas-ferramenta de precisão, posicionamento para painéis solares de satélites e equipamentos médicos. A série TD9 é o carro-chefe da linha TD, oferecendo precisão estática excepcional de 0,02° e precisão dinâmica de 0,1°. Incorpora um módulo A/D de 16 bits de alta precisão e um sensor de temperatura, apresentando um coeficiente de sensibilidade à temperatura de ≤200 ppm/℃ e uma tolerância a choques de 5.500g. Suporta monitoramento de inclinação triaxial (X, Y, Z) e é amplamente utilizada em aplicações que exigem extrema precisão de medição, como sistemas de rastreamento fotovoltaico, monitoramento de verticalidade para perfuratrizes e monitoramento de sobrecarga de veículos. Matriz de Interfaces de Saída: Cobertura abrangente de interfaces digitais, analógicas e de barramento. Outra vantagem fundamental da série TD é a sua ampla gama de interfaces de saída. Cada série de precisão oferece três tipos de saída — digital, analógica e barramento — permitindo aos usuários fazerem seleções flexíveis com base nos requisitos de seus sistemas de controle de back-end: Saída Digital (DI): Utiliza níveis de sinal RS232, RS485, RS422 ou TTL e suporta protocolos Modbus RTU padrão ou protocolos hexadecimais personalizados. Os dados são transmitidos diretamente em formato digital com alta imunidade a interferências, tornando-o adequado para integração direta com sistemas digitais como PLCs e PCs industriais. Saída de Tensão (AV): Emite um sinal de tensão analógico, facilitando a conexão a placas ou instrumentos tradicionais de aquisição de dados baseados em tensão para leitura e processamento direto do sinal. Saída de corrente (CA): Utiliza a saída de corrente em loop padrão industrial de 4–20 mA. Oferece forte imunidade a interferências, tornando-a particularmente adequada para transmissão de longa distância e ambientes industriais severos. Saída CAN Bus (CA): Suporta o protocolo CAN 2.0, sendo ideal para sistemas de controle distribuído — como os utilizados em aplicações automotivas e robóticas — que exigem comunicação de barramento de alta velocidade. Principais características técnicas Toda a série TD compartilha as seguintes plataformas tecnológicas principais: Algoritmo de Fusão de Modo Duplo Dinâmico-Estático: O sistema identifica automaticamente seu estado operacional atual analisando dados de aceleração e velocidade angular em tempo real. Ele emprega um algoritmo estático durante períodos de repouso para garantir máxima precisão e alterna para um algoritmo dinâmico durante o movimento, fundindo dados do giroscópio para compensar a interferência induzida pela aceleração. Esse mecanismo permite que um único sensor lide com duas condições operacionais muito diferentes: instalação estática e aplicações dinâmicas em veículos. Compensação de temperatura e envelhecimento abrangentes: Antes de saírem da fábrica, todos os produtos passam por rigorosos testes de calibração, compensação de temperatura e estabilidade a longo prazo (envelhecimento). A faixa de temperatura operacional varia de -40 °C a +85 °C, com uma faixa de temperatura de armazenamento de -55 °C a +100 °C. Proteção e confiabilidade de nível industrial: Toda a série possui classificação de proteção IP67 (IP68 disponível sob encomenda) e vem de fábrica com um cabo blindado de 1,5 metro, resistente ao desgaste, resistente a óleo e adequado para uma ampla faixa de temperatura. A resistência de isolamento é ≥100 MΩ e a resistência à vibração atende aos padrões de 10 grms (10–1000 Hz). Comunicação e alimentação flexíveis: As interfaces de saída incluem opções para RS232, RS485, RS422, TTL e barramento CAN, com suporte para Modbus RTU e protocolos hexadecimais personalizados. A ampla faixa de tensão de entrada (CC 9–36 V, com 5 V opcional) atende às diversas condições de alimentação encontradas em ambientes industriais. Recomendações de seleção Os quatro produtos da série TD formam uma linha completa que abrange um amplo espectro de especificações — desde o nível industrial padrão até a ultra-alta precisão, configurações de 3 eixos a 2 eixos e designs de uso geral a compactos. O TD5 é uma opção econômica para aplicações industriais padrão que exigem monitoramento de 3 eixos, enquanto o TD6 — com sua otimização específica para desempenho dinâmico — é mais adequado para plataformas móveis e ambientes com alta vibração. O TD7 oferece uma solução ideal quando alta precisão e tamanho compacto são necessários. Finalmente, para aplicações que exigem a máxima precisão — como rastreamento solar e monitoramento de alta precisão — o TD9 representa o ápice da tecnologia nacional de inclinômetros MEMS, oferecendo uma precisão estática de 0,02° e uma precisão dinâmica de 0,1°. Com um índice de conteúdo nacional superior a 85%, a série não apenas supera barreiras tecnológicas importantes, mas também fornece às indústrias soluções completas de medição de inclinação que abrangem toda a gama, do monitoramento estático ao dinâmico e do desempenho padrão ao de alta precisão.
LEIA MAIS
1. Introdução Impulsionados pela onda da manufatura inteligente e da automação, robôs industriais, veículos guiados automaticamente (AGVs) e braços robóticos estão se tornando unidades de execução essenciais em sistemas modernos de produção industrial. Seja para AGVs de alta velocidade navegando por complexos pisos de fábrica ou para braços robóticos multieixos realizando operações em nível micrométrico durante montagens de precisão, a detecção precisa de atitude e o controle de movimento são capacidades indispensáveis. Unidades de Medição Inercial (IMUs) e inclinômetros servem como componentes principais que fornecem a esses dispositivos funções semelhantes a um "senso de equilíbrio" e um "cerebelo". 2. Robôs industriais: sensoriamento de atitude e fusão multimodal Robôs industriais que operam em cenários como soldagem, montagem e movimentação de materiais exigem altíssima precisão e repetibilidade em relação às trajetórias de movimento. Embora os encoders tradicionais forneçam informações sobre o ângulo das juntas, depender exclusivamente deles muitas vezes não atende aos requisitos de controle de alta precisão — especialmente em condições de movimento em alta velocidade, vibração, choque ou operação de longa duração. A introdução de sensores de navegação inercial e inclinômetros proporciona uma nova dimensão à detecção de atitude para robôs industriais. 2.1. Aplicação de inclinômetros no controle conjunto Em robôs industriais, inclinômetros dinâmicos instalados nas juntas do braço robótico monitoram as mudanças angulares em diversos eixos em tempo real. Inclinômetros dinâmicos de alta precisão — baseados em acelerômetros e giroscópios MEMS 3D — utilizam algoritmos inteligentes para fundir os sinais de ambos os sensores. Isso compensa efetivamente o impacto da aceleração, vibração e choque na saída angular. Por exemplo, o modelo TD9 da Maixinminwei atinge uma precisão de medição de ângulo dinâmico melhor que ±0,1° em ambientes industriais típicos. A integração desses sensores em sistemas de controle por meio de barramentos de campo industriais (como o CANopen) permite a calibração de trajetória em tempo real, garantindo consistência em tarefas como soldagem e montagem; na indústria automotiva, isso melhora significativamente a precisão posicional dos pontos de solda da carroceria do veículo. Do ponto de vista técnico, para lidar com problemas como a baixa precisão de medição e os algoritmos de controle complexos associados aos sensores de ângulo de robôs industriais, pesquisadores desenvolveram um método de análise de precisão baseado em filtros de suavização. Ao aplicar um filtro de Savitzky-Golay aos dados brutos adquiridos pelos sensores, os erros de saída são efetivamente reduzidos. 2.2. A IMU fornece sensoriamento de atitude espacial 3D em tempo real. O papel das Unidades de Medição Inercial (IMUs) em robôs industriais está se tornando cada vez mais crucial. Uma IMU normalmente compreende um giroscópio de três eixos e um acelerômetro de três eixos; a integração dos dados do giroscópio fornece informações sobre as mudanças de atitude, enquanto a combinação desses dados com os do acelerômetro permite o cálculo preciso dos ângulos de inclinação e rotação. IMUs MEMS de alto desempenho fornecem aos robôs sensoriamento espacial 3D em tempo real, garantindo controle de estabilidade e mobilidade eficaz. A tecnologia de navegação inercial de precisão está ganhando terreno rapidamente no setor de robótica industrial. Chips IMU de nível automotivo, que utilizam designs MEMS avançados e encapsulamento hermético em cerâmica, oferecem alta precisão, alta confiabilidade e estabilidade em uma ampla faixa de temperatura. Uma tendência crescente vem se direcionando para a integração profunda de sensores LiDAR e navegação inercial de precisão, com a combinação das duas tecnologias para desenvolver soluções de fusão de sensores multimodais para áreas como inteligência artificial incorporada e robótica industrial. Essa tendência sinaliza uma mudança nos sistemas de percepção de robôs industriais, passando de configurações com sensor único para fusão multimodal profunda. 3. AGV: Navegação Inercial e Posicionamento por Fusão de Múltiplas Fontes Os Veículos Guiados Automaticamente (AGVs) são componentes essenciais dos sistemas logísticos em fábricas inteligentes; a precisão de sua navegação impacta diretamente a eficiência no manuseio de materiais e a segurança da produção. Os métodos de navegação tradicionais — como a orientação por fita magnética e o posicionamento por código QR — apresentam limitações como trajetórias fixas, altos custos de implantação e suscetibilidade a interferências ambientais. Em contrapartida, a aplicação de navegação inercial e sensores de inclinação revolucionou a navegação de AGVs. 3.1. A IMU como núcleo da detecção de atitude de AGVs A IMU (Unidade de Medição Inercial) é o componente central que permite a detecção de atitude e movimento em AGVs (Veículos Guiados Automaticamente); sem ela, o veículo perderia a capacidade de detectar a atitude, levando a falhas no controle de movimento e a uma queda significativa na precisão operacional. Os módulos de IMU para AGVs utilizam sensores MEMS de três eixos, alcançando uma precisão de ângulo de direção de ±0,1° em condições estáticas e ±0,5° em condições dinâmicas, com taxas de atualização de dados tipicamente superiores a 100 Hz. As IMUs de alta precisão medem a força de Coriolis por meio de giroscópios MEMS para detectar com exatidão quaisquer desvios de velocidade angular em relação ao movimento linear; simultaneamente, seus acelerômetros fornecem dados sobre a inclinação do veículo em relação ao plano horizontal e a aceleração em três eixos. Com base nisso, o sistema define um limite máximo para o ângulo de direção, limitando ativamente a amplitude da curva e prevenindo capotamentos. 3.2. Navegação por Fusão Multissensor Sensores individuais apresentam limitações inerentes em ambientes complexos: sistemas SLAM visuais sofrem com a redução da precisão de localização devido a fatores ambientais dinâmicos, enquanto sistemas de navegação inercial (INS) são propensos a erros de deriva que se acumulam ao longo do tempo. Consequentemente, a fusão multissensor tornou-se a solução predominante para a navegação de AGVs. Em aplicações práticas, os sinais do Sistema de Navegação Inercial (INS) são usados para a previsão do estado do Veículo Guiado Automaticamente (AGV), enquanto a navegação por rastreamento de trajetória e a navegação visual RGB-D se combinam para formar um sistema de visão multicâmera que corrige os erros acumulados do INS por meio da observação do sistema. Um algoritmo de filtro de Kalman funde dados visuais e inerciais, permitindo que os erros acumulados sejam automaticamente redefinidos nos locais dos códigos QR. Um algoritmo de navegação para AGV que combina controle PID duplo com tecnologia de navegação inercial atinge precisão de posicionamento em nível milimétrico por meio de uma arquitetura de controle de malha fechada dupla, reduzindo simultaneamente a densidade necessária de posicionamento dos códigos QR. Em ambientes com espaço limitado e sinais de satélite fracos — como fábricas de fungos comestíveis — pesquisadores têm utilizado Filtros de Kalman de Estado de Erro para fundir dados de codificadores e IMUs, obtendo navegação confiável em corredores estreitos e ambientes com poucos recursos visuais. Em ambientes degradados, como túneis de cabos submarinos, algoritmos SLAM visual-inercial baseados na fusão de características ponto-linha resolvem eficazmente os desafios de localização em cenários com texturas repetitivas. 3.3. Inclinômetros para garantir a segurança operacional dos AGVs Os inclinômetros desempenham um papel fundamental nos sistemas antirrolamento de AGVs. Um inclinômetro integrado ao chassi do AGV monitora dinamicamente o ângulo de inclinação do veículo durante curvas ou flutuações de carga; se a inclinação exceder um limite predefinido (por exemplo, ±5°), o sistema ajusta imediatamente a potência de saída do motor ou aciona os freios para evitar o tombamento da carga. Inclinômetros com altos índices de proteção (como IP69K) são capazes de suportar condições adversas de armazém, incluindo pisos molhados e poeira. 4. Braços robóticos: da detecção articular ao controle de todo o braço. Os braços robóticos são atuadores essenciais na automação industrial, e a precisão e flexibilidade de seus movimentos determinam diretamente a qualidade e a eficiência da produção. A aplicação de sensores inerciais e inclinômetros em braços robóticos está evoluindo da simples medição de ângulos para a percepção completa do estado e o controle inteligente. 4.1. Controle preciso da posição do braço robótico usando sensores de inclinação Sensores de inclinação desempenham um papel crucial no controle da posição de braços robóticos. Uma invenção patenteada existente descreve um método de controle de posição baseado em sensores de inclinação; por meio da construção de um modelo matemático e do cálculo dos ângulos de rotação e guinada do braço robótico a partir das saídas dos sensores, o método otimiza o controle de posição e aprimora a precisão do posicionamento. Essa tecnologia já foi aplicada em projetos de demonstração para operações inteligentes de mineração de carvão. Em equipamentos pesados, como máquinas de escavação de túneis para mineração de carvão, a montagem de sensores de inclinação dinâmica à prova de explosão na lança de corte permite a medição do ângulo de inclinação da cabeça de corte. Quando combinado com sensores de ângulo para medir o ângulo de guinada, o sistema pode obter dados precisos em tempo real sobre a orientação da cabeça de corte em relação ao corpo da máquina. Este sistema apresenta uma estrutura simples, facilidade de instalação e alta adaptabilidade ambiental. 4.2. IMUs Substituindo Encoders Tradicionais Os braços robóticos com acionamento por cabos apresentam corpos esbeltos e movimentos flexíveis, permitindo-lhes realizar tarefas como inspeção e manutenção em espaços confinados e ambientes complexos e não estruturados. No entanto, o grande número de juntas cinemáticas torna a instalação de encoders em cada uma delas dispendiosa; além disso, se o diâmetro externo do braço robótico for muito pequeno, pode até não haver encoders adequados disponíveis. Para enfrentar esse desafio, foi desenvolvido um método de sensoriamento e controle de estado baseado em IMUs externas para braços robóticos com articulações acionadas por cabos. Uma IMU é posicionada na extremidade de cada segmento da articulação; a fusão de dados dos sensores é usada para calcular a orientação da IMU em tempo real, que é então convertida na orientação da extremidade do segmento com base em relações geométricas. Essa abordagem reduz efetivamente o peso do braço robótico e aumenta a flexibilidade de controle. No campo dos braços robóticos flexíveis, estruturas de fusão de sensores IMU multi-IMU são empregadas para estimar a posição e a orientação. Os elos flexíveis são modelados como uma série de segmentos rígidos, com os ângulos das juntas estimados usando dados de acelerômetro e giroscópio. A implementação do controle em malha fechada por meio de feedback de orientação IMU em tempo real melhora significativamente a robustez operacional e a flexibilidade do braço robótico. 4.3. Sensoriamento abrangente por meio da integração de múltiplos sensores Os modernos sistemas de controle de movimento de braços robóticos de alta precisão estão evoluindo para a integração de múltiplos sensores. Ao integrar sensores de força de seis eixos, encoders e IMUs (Unidades de Medição Inercial), o sistema consegue detectar a posição e a carga do braço robótico em tempo real; quando combinada com algoritmos adaptativos de controle por modos deslizantes, essa integração aprimora significativamente a precisão do movimento e a capacidade de rejeição de perturbações. No nível do efetor final, métodos que utilizam IMUs para adquirir dados de posição em tempo real podem compensar eficazmente os desvios de posição causados por torção nas juntas e erros de conexão. 5. Perspectivas Tecnológicas: Fusão Profunda de Múltiplos Sensores A aplicação de sensores de navegação inercial e inclinômetros em robôs industriais, AGVs e braços robóticos é caracterizada por três grandes tendências: Em primeiro lugar, a evolução da detecção monomodal para a fusão multimodal. Como um único sensor não consegue lidar com todos os desafios de ambientes industriais complexos, a fusão multissensor — combinando LiDAR, IMUs, sistemas de visão e encoders — está se tornando o padrão da indústria. Em segundo lugar, a mudança da medição estática para a detecção dinâmica de alta precisão. Os inclinômetros estáticos tradicionais já não conseguem atender às demandas de cenários de movimento em alta velocidade; por outro lado, os inclinômetros dinâmicos e as IMUs de alto desempenho combinam dados de acelerômetro e giroscópio para manter uma saída de alta precisão mesmo sob condições de vibração, choque e movimento rápido. Em terceiro lugar, a evolução dos componentes funcionais para plataformas de sensoriamento inteligentes. Impulsionados pelo desenvolvimento da IA incorporada e dos robôs humanoides, os sensores de postura inercial estão evoluindo de simples elementos de medição para os "nervos do equilíbrio" e o "cerebelo" dos robôs. Empresas relevantes estabeleceram ecossistemas abrangentes de tecnologia e produtos — abrangendo chips de sensores, módulos e conjuntos de sistemas — que servem como a "base física da IA" para robôs e dispositivos inteligentes.
LEIA MAIS
MEMS inclinometers must undergo full-temperature testing, as temperature variation—not nonlinearity—constitutes their largest error source. The elastic modulus of sensitive materials, reference voltage, and amplifier gain all drift with temperature. Full-temperature testing allows these effects to be assessed and compensated, guaranteeing measurement accuracy over the full operating temperature range. Taking the high-precision inclinometer T7000-F manufactured by Micro-Magic Inc as an example, during the full-temperature cycling test, the T7000-F is fixed at a non-zero angle (e.g., +10°) with its mechanical angle kept unchanged throughout the entire process. Starting from room temperature (25°C, ambient temperature), the temperature is decreased to -40°C and held for a sufficient duration. Then, at a set temperature change rate, the temperature is increased to +85°C and held again. Finally, optionally, the temperature may be returned to room temperature. Throughout the entire cycling process, the angular output θ(T) is continuously monitored and recorded at several temperature points: 25°C (ambient temperature), -40°C, 25°C, 85°C, and 25°C (return check). Based on these measurements, the zero temperature drift and sensitivity temperature drift are calculated. Zero temperature drift: ( Take the maximum value as the specification value)。 Sensitivity temperature drift: The acceptance criteria for T7000-F are: zero temperature drift ≤ 0.0005°/℃, and sensitivity temperature drift ≤ 50 ppm/℃. These specifications are derived from actual testing of each product, rather than theoretical calculations. Each sensor is equipped with a temperature compensation table ranging from -40℃ to 85℃ (at 5℃ intervals), which enables precise compensation through real-time interpolation during operation, ensuring measurement accuracy across the full temperature range.
LEIA MAIS
Na era atual, em que as operações colaborativas de sistemas autônomos estão se tornando cada vez mais comuns, fornecer uma referência de navegação global estável e unificada para clusters robóticos distribuídos sempre foi um desafio técnico crucial. Recentemente, a bússola eletrônica de alta precisão de seis eixos com medição completa de atitude, série C9000, desenvolvida pela Micro-Magic Inc., foi integrada com sucesso ao sistema de controle de cluster de última geração de uma integradora líder de sistemas de drones de ponta. Essa integração oferece um parâmetro direcional altamente confiável para a navegação cooperativa de múltiplos veículos, aprimorando significativamente a precisão geral de navegação e as capacidades de coordenação do sistema em ambientes complexos.No projeto "Grupo de Drones de Inspeção Inteligente", vários drones são necessários para realizar inspeções colaborativas em um parque eólico. A tarefa exige que cada drone mantenha um sistema de coordenadas de direção consistente e sincronize e posicione com precisão estruturas complexas, como pás e torres de turbinas eólicas. As bússolas magnéticas tradicionais de ponto único são suscetíveis à interferência eletromagnética das estruturas de aço das turbinas eólicas, o que leva a desvios de direção e, consequentemente, afeta o planejamento de trajetória do grupo e a fusão de dados. Ao equipar cada drone com a bússola eletrônica de atitude completa da série C9000, é possível fornecer dados de atitude de alta precisão em três eixos (direção, inclinação e rotação) em tempo real, além de suprimir eficazmente a interferência de ambientes magnéticos fortes no local por meio de algoritmos integrados de compensação de campos magnéticos duros, campos magnéticos fracos e inclinação.O C9000, com sua precisão de direção de 0,2° e inclinação de 0,02°, fornece informações de atitude estáveis mesmo durante grandes manobras do drone. Seu algoritmo patenteado de fusão completa de atitude e a tecnologia de filtragem de Kalman estendida garantem alta taxa de atualização de dados e desempenho em tempo real durante voos dinâmicos. Além disso, o produto possui classificação de proteção IP67, com faixa de temperatura de operação de -40 °C a +85 °C, sendo adequado para ambientes externos adversos e em grandes altitudes, garantindo a operação confiável do sistema em diversas condições climáticas.O líder técnico do projeto afirmou: "A série C9000 não só nos fornece referências de direção precisas, como também seu suporte a múltiplas interfaces e modos de calibração flexíveis simplificam bastante a integração do sistema e o processo de depuração em campo. Melhoramos significativamente a adaptabilidade ambiental do sistema de cluster em diferentes parques eólicos, utilizando sua função de calibração omnidirecional automática para calibrar rapidamente cada drone no local antes da implantação".Com a expansão contínua de aplicações como direção autônoma, formação de drones e operações colaborativas de robôs, sensores de direção e atitude de alta precisão e com forte resistência a interferências estão se tornando um dos componentes essenciais para alcançar a verdadeira "inteligência em cluster". A bússola eletrônica C9000 fornece uma referência de direção global unificada, estável e confiável, estabelecendo a base técnica para operações coordenadas de sistemas multiagentes em cenários complexos do mundo real. Espera-se que ela desempenhe um papel ainda mais crucial em sistemas não tripulados, inspeção industrial, mapeamento de terreno e até mesmo resgate de emergência.C9000-AC9000-BC9000-C
LEIA MAIS
As máquinas-ferramenta de precisão são as "máquinas-mãe industriais" da manufatura moderna, e sua precisão de usinagem determina diretamente a qualidade e o desempenho dos componentes. O nivelamento da máquina-ferramenta é o pré-requisito fundamental para garantir essa precisão. Seja em grandes fresadoras de pórtico, centros de usinagem de cinco eixos ou retificadoras de alta precisão, pequenos assentamentos da base, deformações térmicas devido a variações na temperatura ambiente e os efeitos cumulativos das vibrações operacionais podem fazer com que a mesa da máquina se desvie de seu estado de nivelamento ideal. O sensor de inclinação de dois eixos de ultra-alta precisão com compensação total de temperatura da série T7000F, desenvolvido pela Micro-Magic Inc., demonstrou excelente valor de aplicação no campo do controle horizontal de máquinas-ferramenta de precisão, com sua resolução de 0,0005 ° e precisão máxima em toda a faixa de temperatura de 0,001 °.Na aplicação industrial do controle horizontal de máquinas-ferramenta de precisão, o valor do T7000F se reflete em dois aspectos fundamentais: instalação e comissionamento do equipamento e monitoramento do status operacional. Durante a fase de instalação da máquina-ferramenta, o T7000F é instalado nos principais pontos de medição da base. Vários sensores são interligados em rede por meio de barramento RS485 ou CAN para obter os valores absolutos de inclinação em tempo real de cada ponto de medição, melhorando significativamente a eficiência e a precisão da instalação e da depuração. Para máquinas-ferramenta de pórtico de grande porte, o recurso de medição simultânea em dois eixos permite monitorar simultaneamente as mudanças angulares nas direções de rotação e inclinação, garantindo que a guia mantenha a consistência horizontal em toda a sua extensão. Durante a operação do equipamento, os sensores são integrados ao sistema de controle da máquina-ferramenta, permitindo o monitoramento em tempo real das mudanças no estado horizontal. Quando o valor da inclinação excede o limite definido, o sistema emite um alarme automaticamente ou interage com o dispositivo de nivelamento automático para alcançar o controle em malha fechada, prevenindo acidentes de qualidade no processamento em lote causados por alterações na postura da máquina-ferramenta. O excelente desempenho antivibração e antichoque do sensor T7000F é crucial em aplicações de máquinas-ferramenta. As máquinas-ferramenta geram vibração contínua durante o corte em alta velocidade, especialmente em processos de corte intermitentes, como fresamento e retificação, com espectros de vibração complexos e picos de aceleração elevados. O T7000F possui resistência a choques de mais de 20.000 g e resistência à vibração de 10 g/ms, podendo ser instalado de forma estável na base ou mesa da máquina para operação confiável a longo prazo. Seu nível de proteção IP67, combinado com uma carcaça de liga de alumínio oxidado, é suficiente para resistir à corrosão por fluido de corte, névoa de óleo e poeira metálica. Em termos de interface de comunicação, o sensor suporta múltiplas opções de barramento, como RS232, RS485, CAN, etc., facilitando a integração com diversos sistemas CNC ou PLCs e a conexão a redes de barramento de campo industriais sem conversão adicional de protocolo. À medida que a indústria de manufatura acelera sua evolução em direção a aplicações de alta tecnologia, as exigências quanto à precisão fundamental das máquinas-ferramenta de precisão continuam a aumentar. Com sua alta precisão em toda a faixa de temperatura, forte capacidade anti-interferência e opções flexíveis de integração, o T7000F oferece uma solução técnica profissional e confiável para o controle de nível em máquinas-ferramenta de precisão.
LEIA MAIS
Com a melhoria contínua do nível de automação de máquinas agrícolas, os requisitos para percepção da postura do equipamento, controle de segurança e precisão operacional também estão aumentando. A Micro-Magic Inc. lançou a série T700 de sensores de inclinação de eixo duplo de alta precisão, projetados especificamente para cenários de controle industrial, oferecendo uma solução de sensoriamento de atitude altamente confiável e econômica para o setor de automação de máquinas agrícolas. O núcleo técnico da série T700 reside nos sensores digitais de alta precisão da ADI, combinados com o algoritmo de filtragem de n-ésima ordem desenvolvido pela Micro-Magic e um conversor A/D de 16 bits, para alcançar a medição precisa e em tempo real dos ângulos de inclinação dos eixos X e Y. Seus principais indicadores técnicos são impressionantes: precisão em toda a faixa de até 0,01°, resolução de até 0,002°, deriva de temperatura com polarização zero não superior a 0,008°/℃, coeficiente de temperatura de sensibilidade controlado em 100 ppm/℃, suporte a múltiplas opções de faixa, como ± 10°, ± 30°, ± 60°, ± 90°, etc., que podem atender às necessidades de diferentes cenários de aplicação. Um aspecto particularmente notável da série T700 é o sensor de temperatura integrado que monitora em tempo real as variações de temperatura no ambiente de trabalho e compensa dinamicamente as leituras do sensor por meio de algoritmos, garantindo alta repetibilidade e estabilidade dos dados de medição em uma ampla faixa de temperatura, de -40 °C a +85 °C. Essa característica possui altíssima utilidade prática para ambientes de trabalho agrícola com grandes diferenças de temperatura entre o dia e a noite e variações sazonais significativas, assegurando que o equipamento possa fornecer dados angulares confiáveis em quaisquer condições climáticas. Os produtos da série T700 podem emitir diversos sinais digitais, como RS232, RS485, RS422, Modbus e CAN, além de sinais analógicos como corrente e tensão. Estão disponíveis em diversos formatos, incluindo unidades completas com gabinete e placas nuas sem gabinete. Além disso, produtos com estrutura compacta, adequados para espaços reduzidos, podem ser fornecidos para atender a requisitos especiais. Isso facilita a integração do sistema e a instalação para os clientes.Com a melhoria contínua do nível de automação de máquinas agrícolas, os requisitos para percepção da postura do equipamento, controle de segurança e precisão operacional também estão aumentando. A Micro-Magic Inc. lançou a série T700 de sensores de inclinação de eixo duplo de alta precisão, projetados especificamente para cenários de controle industrial, oferecendo uma solução de sensoriamento de atitude altamente confiável e econômica para o setor de automação de máquinas agrícolas. O núcleo técnico da série T700 reside nos sensores digitais de alta precisão da ADI, combinados com o algoritmo de filtragem de n-ésima ordem desenvolvido pela Micro-Magic e um conversor A/D de 16 bits, para alcançar a medição precisa e em tempo real dos ângulos de inclinação dos eixos X e Y. Seus principais indicadores técnicos são impressionantes: precisão em toda a faixa de até 0,01°, resolução de até 0,002°, deriva de temperatura com polarização zero não superior a 0,008°/℃, coeficiente de temperatura de sensibilidade controlado em 100 ppm/℃, suporte a múltiplas opções de faixa, como ± 10°, ± 30°, ± 60°, ± 90°, etc., que podem atender às necessidades de diferentes cenários de aplicação. Um aspecto particularmente notável da série T700 é o sensor de temperatura integrado que monitora em tempo real as variações de temperatura no ambiente de trabalho e compensa dinamicamente as leituras do sensor por meio de algoritmos, garantindo alta repetibilidade e estabilidade dos dados de medição em uma ampla faixa de temperatura, de -40 °C a +85 °C. Essa característica possui altíssima utilidade prática para ambientes de trabalho agrícola com grandes diferenças de temperatura entre o dia e a noite e variações sazonais significativas, assegurando que o equipamento possa fornecer dados angulares confiáveis em quaisquer condições climáticas. Os produtos da série T700 podem emitir diversos sinais digitais, como RS232, RS485, RS422, Modbus e CAN, além de sinais analógicos como corrente e tensão. Estão disponíveis em diversos formatos, incluindo unidades completas com gabinete e placas nuas sem gabinete. Além disso, produtos com estrutura compacta, adequados para espaços reduzidos, podem ser fornecidos para atender a requisitos especiais. Isso facilita a integração do sistema e a instalação para os clientes.A série T700 oferece suporte técnico para os seguintes cenários típicos por meio da percepção em tempo real e da saída de dados da postura do dispositivo.² Monitoramento de prevenção de capotamento de caminhões basculantes: O T700 monitora em tempo real o ângulo de inclinação dos eixos X e Y durante o processo de elevação da caçamba. Quando o ângulo de inclinação ultrapassa o limite predefinido, o sistema aciona um alarme sonoro e visual ou interrompe automaticamente a elevação, prevenindo acidentes de capotamento causados por desvio de carga ou irregularidades do terreno.² Controle de Atitude da Escavadeira: A T700 pode monitorar simultaneamente a postura horizontal da fuselagem e o ângulo de inclinação das partes móveis da lança, fornecendo dados de feedback em tempo real para o sistema de controle eletrônico.² Controle adaptativo de velocidade em declives: O T700 pode fornecer em tempo real o ângulo de inclinação do veículo em relação ao plano horizontal e, com o auxílio do sistema de controle do veículo, realizar o ajuste adaptativo de velocidade com base na inclinação. Na onda de integração entre percepção precisa e tomada de decisões inteligentes, o sensor de inclinação da série T700 da Micro-Magic, com sua alta confiabilidade e formato flexível, equipou máquinas e equipamentos agrícolas com "terminações nervosas" capazes de perceber o terreno. Isso representa não apenas uma atualização tecnológica, mas também um passo sólido rumo à digitalização e à inteligência da produtividade agrícola.
LEIA MAIS
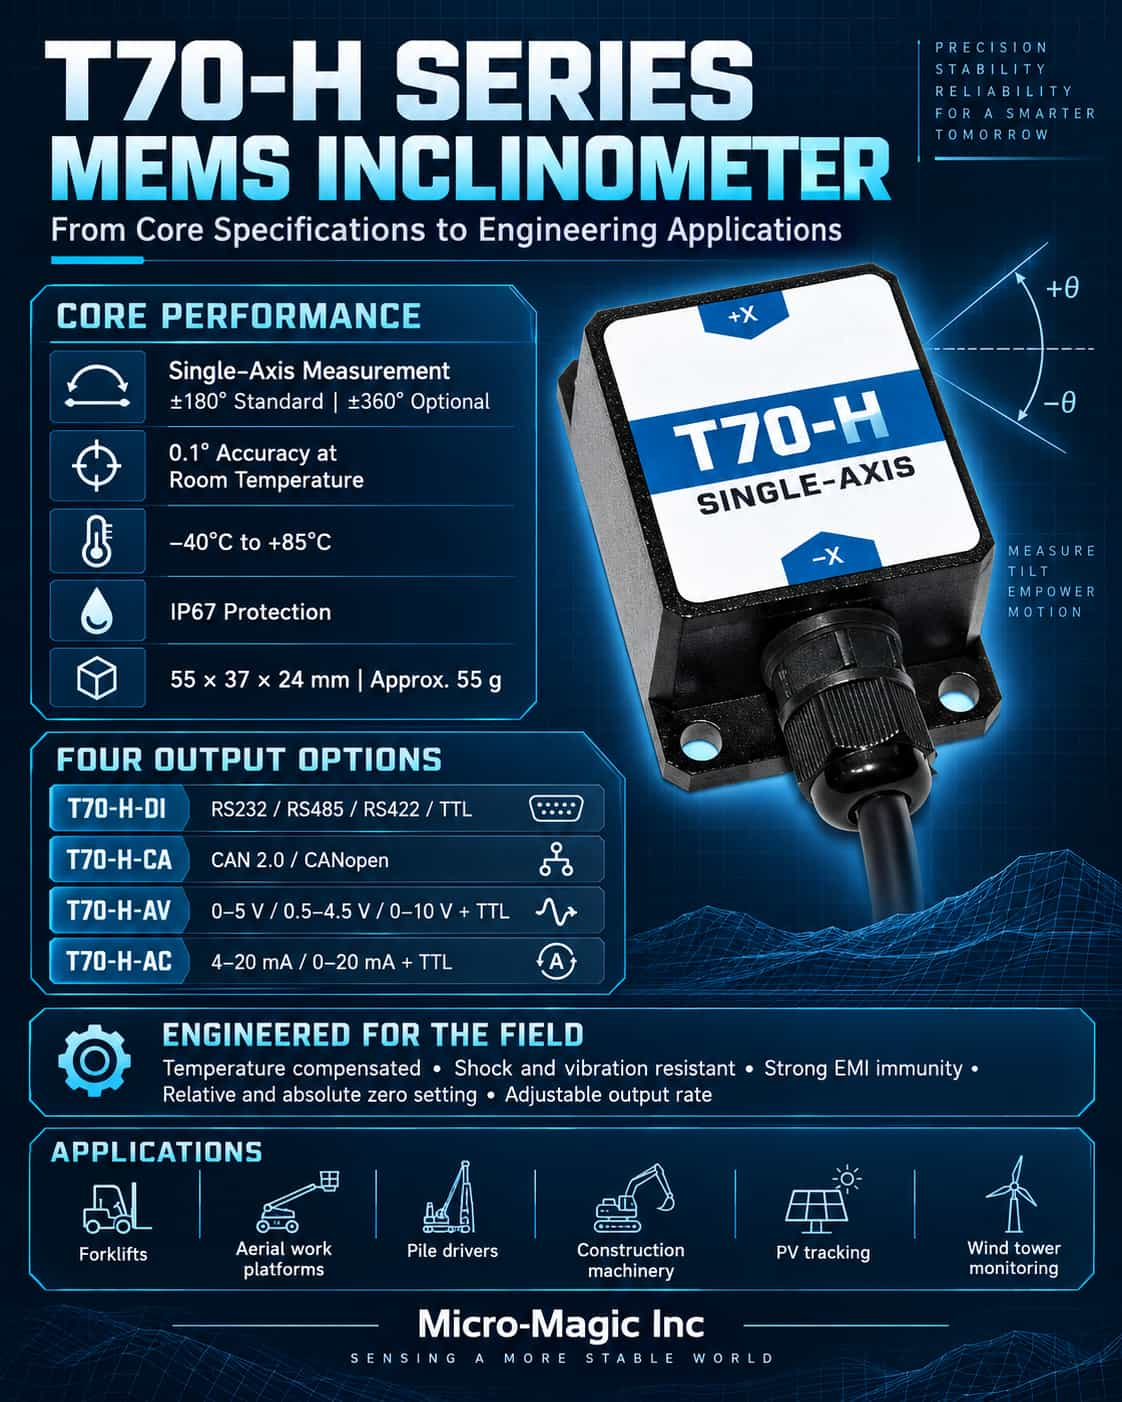
Com a aceleração da modernização agrícola, as máquinas agrícolas inteligentes tornaram-se equipamentos cruciais para aumentar a eficiência operacional e garantir a segurança das operações. Recentemente, Sensor de inclinação de eixo duplo de alta precisão da série T70 O sensor lançado pela Micro-Magic Inc. tem sido aplicado com sucesso por clientes para monitoramento em tempo real e controle inteligente da postura de máquinas agrícolas, fornecendo feedback preciso da postura para tarefas como semeadura, fertilização e colheita. A aplicação deste sensor melhorou significativamente a consistência e a precisão das operações, facilitando uma gestão agrícola mais científica e precisa. Ao mesmo tempo, também fornece suporte de dados confiável para a modernização da automação de máquinas agrícolas, promovendo ainda mais o desenvolvimento da produção agrícola rumo à inteligência e à eficiência. Sensor de inclinação da série T70 Utiliza tecnologia MEMS, apresentando capacidade de medição de inclinação em dois eixos com precisão de até 0,2°. Suporta uma ampla gama de opções de medição, incluindo ±90° (dois eixos) e ±180° (eixo único). Sua ampla faixa de temperatura operacional (-30°C a +70°C) e nível de proteção IP67 garantem operação estável mesmo em ambientes de campo complexos. O sensor suporta múltiplos modos de saída, como RS232, RS485, RS422 e TTL, e incorpora o protocolo Modbus RTU, facilitando a integração em diversos sistemas de controle de máquinas agrícolas.No projeto de trator inteligente do cliente, o sensor de inclinação T70 foi integrado à última geração do sistema de suspensão do trator para monitorar em tempo real os ângulos de inclinação horizontal e vertical da máquina agrícola. Durante as operações, especialmente em terrenos inclinados e irregulares, a máquina agrícola está sujeita a uma queda na eficiência operacional ou mesmo a acidentes devido ao desequilíbrio na postura. Ao instalar o sensor T70 em pontos-chave da estrutura da suspensão, o sistema consegue obter os dados de inclinação da máquina em tempo real e ajustar automaticamente a suspensão hidráulica por meio do controlador para alcançar o nivelamento dinâmico. Isso não só melhora a consistência e a qualidade de operações como plantio, adubação e colheita, mas também reduz significativamente a dificuldade operacional e a fadiga do operador. O líder técnico da empresa afirmou: "A alta precisão e a forte capacidade anti-interferência dos sensores da série T70 os tornam altamente adequados para ambientes agrícolas com vibrações significativas e mudanças drásticas de temperatura e umidade. Sua função de saída síncrona de eixo duplo permite monitorar simultaneamente as mudanças de atitude nas direções para frente e para trás, bem como para a esquerda e para a direita, possibilitando um verdadeiro controle de atitude tridimensional." Além disso, o sensor suporta uma função de configuração de "ponto zero relativo", facilitando a calibração rápida antes da operação; a taxa de saída automática pode atingir até 50 Hz, atendendo aos requisitos de resposta em tempo real para operações de alta velocidade. Esses recursos, em conjunto, oferecem um sistema de controle de atitude inteligente altamente confiável e de fácil integração para máquinas agrícolas. Como uma das principais empresas de design e fabricação de sensores inerciais na China, a Micro-Magic está comprometida em fornecer soluções de sensores de alto desempenho e alta confiabilidade para diversos equipamentos industriais e agrícolas. A aplicação bem-sucedida dos sensores de inclinação da série T70 demonstra, mais uma vez, o firme compromisso da empresa em impulsionar continuamente a modernização de equipamentos inteligentes por meio da tecnologia inercial.
LEIA MAISDeixe um recado
Escaneie para o WeChat :