Espaços confinados como túneis, minas e galerias subterrâneas de serviços públicos são clássicos "buracos negros de posicionamento". Os sinais GNSS não conseguem penetrar rochas, solo ou estruturas de concreto, enquanto soluções como Wi-Fi e UWB — que dependem de infraestrutura pré-instalada — são frequentemente impraticáveis para cenários de emergência ou túneis de longa distância. Os Sistemas de Navegação Inercial (INS), caracterizados por sua completa autonomia e independência de sinais externos, emergiram como a principal tecnologia de posicionamento para robôs subterrâneos.
Um sistema de navegação inercial consiste em um acelerômetro de três eixos e um giroscópio de três eixos. Seu princípio fundamental de posicionamento envolve a integração de equações cinemáticas:
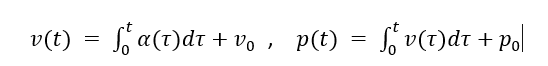
Um acelerômetro mede a força específica que atua sobre um veículo; após compensar a gravidade, obtém-se a aceleração. Um giroscópio mede a velocidade angular, que é usada para atualizar a matriz de atitude, permitindo que a aceleração seja transformada para o sistema de coordenadas de navegação. No entanto, qualquer pequeno desvio do sensor se acumulará ao longo do tempo, crescendo quadraticamente.
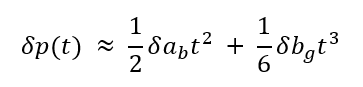
Aqui, $\delta a_b$ representa o viés do acelerômetro e $\delta b_g$ representa o viés do giroscópio. Esses vieses podem levar a erros de dezenas de metros em apenas alguns minutos.
O movimento de robôs bípedes ou robôs móveis sobre rodas é caracterizado por pausas periódicas — momentos em que um pé entra em contato com o solo ou uma roda para completamente — durante os quais a velocidade real da plataforma é zero. A Atualização de Velocidade Zero (ZUPT) aproveita essa restrição para corrigir periodicamente erros na navegação inercial.
Lógica de Detecção: A variação da aceleração e a magnitude da velocidade angular são monitoradas em tempo real. Se esses valores permanecerem abaixo de um limite específico por um número consecutivo de pontos de amostragem, considera-se que o sistema está em estado estacionário.
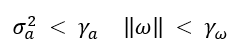
Método de atualização: As observações de velocidade obtidas durante períodos de imobilidade são definidas como zero e usadas como atualizações de medição para um Filtro de Kalman Estendido (EKF) para estimar e compensar os desvios do giroscópio, os desvios do acelerômetro e os erros de atitude.
O EKF serve como estrutura de fusão padrão para esquemas ZUPT (Atualização de Velocidade Zero) baseados em navegação inercial, com um vetor de estado que inclui quatérnios de posição, velocidade e atitude, além de erros de sensores:
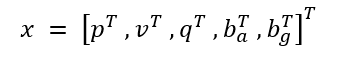
Etapa de previsão: Utilizando os dados brutos da IMU como entrada, propague o estado através da mecanização da navegação inercial:
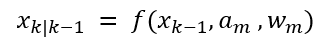
Etapa de atualização: Quando o ZUPT detectar um estado estacionário, construa a equação de observação da velocidade.
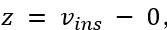
Calcule o ganho de Kalman e atualize a matriz de estado e de covariância.
Em implantações reais em minas de carvão subterrâneas, um sistema de navegação inercial (INS) miniaturizado, baseado na abordagem mencionada, alcançou 8 horas de escavação autônoma contínua com um erro de posicionamento inferior a 5 centímetros. Esse resultado valida efetivamente a viabilidade de engenharia do uso de um sistema de navegação puramente inercial em ambientes fechados por longos períodos. Em um teste realizado ao longo de um percurso de aproximadamente 200 metros dentro de um túnel de serviços públicos, uma abordagem híbrida — combinando navegação inercial com correções baseadas em mapas — limitou o desvio terminal à ordem de 0,1 metro, com desvios em segmentos retos geralmente permanecendo abaixo de 0,2 metro; isso destaca o papel significativo das restrições do mapa na supressão da deriva. Além disso, experimentos envolvendo a fusão de dados visuais e navegação inercial em um ambiente de túnel demonstraram uma melhoria de aproximadamente 70% na precisão do posicionamento em comparação com um sistema baseado apenas em visão. Isso reforça ainda mais o valor fundamental da navegação inercial como fonte de posicionamento essencial em estruturas de fusão multissensor.
Graças à sua vantagem única — a independência de infraestrutura externa — um sistema de navegação puramente inercial serve como base confiável para o posicionamento de robôs em ambientes subterrâneos sem GPS. Através da integração eficaz da Atualização de Velocidade Zero (ZUPT) e do Filtro de Kalman Estendido (EKF), o acúmulo de erros pode ser mitigado com sucesso durante a locomoção típica de pedestres ou veículos sobre rodas, permitindo aplicações críticas como inspeções de minas, exploração de túneis de serviços públicos e operações de resgate de emergência.
Deixe um recado
Escaneie para o WeChat :