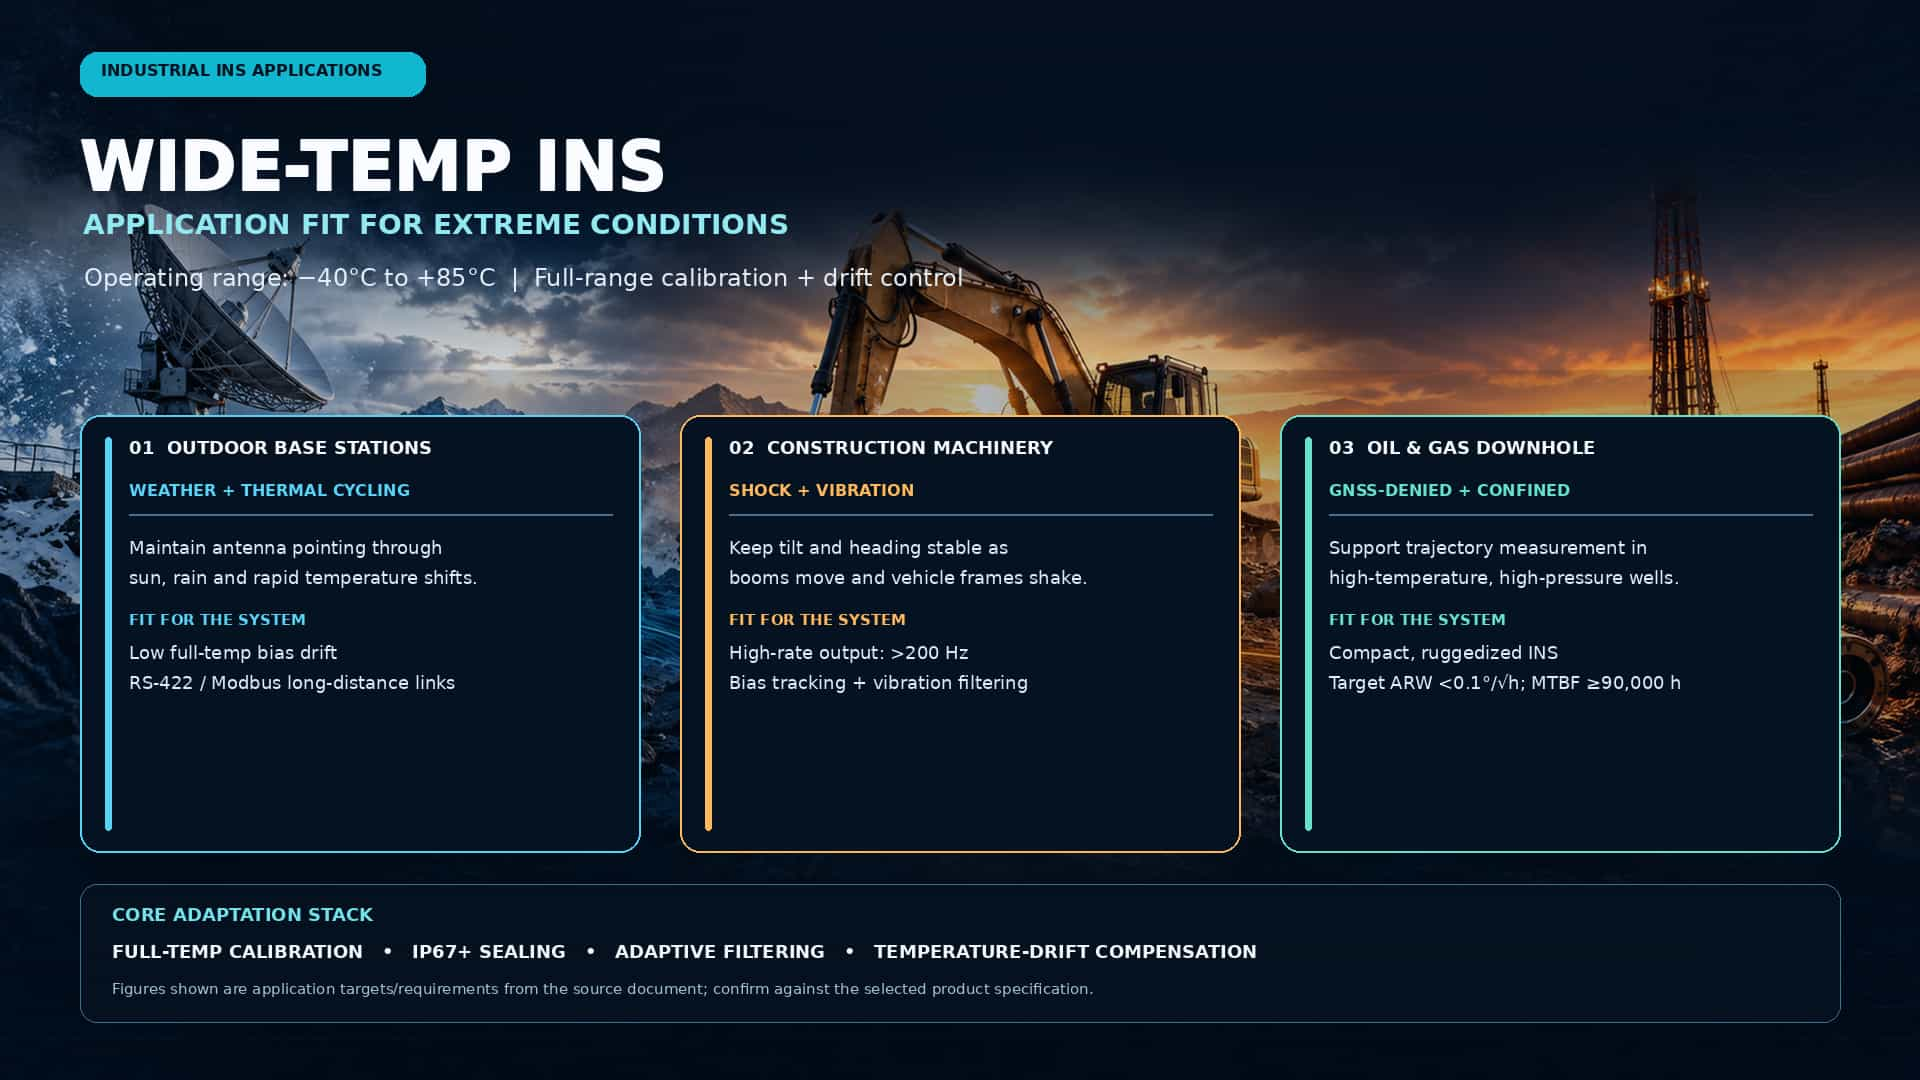
As operações automatizadas e de alta precisão para estações base externas (por exemplo, antenas de comunicação via satélite), máquinas de construção (por exemplo, escavadeiras, AGVs) e equipamentos de perfuração de petróleo e gás (por exemplo, ferramentas de perfilagem) dependem fortemente de sensores de atitude e capacidades de navegação/posicionamento estáveis e confiáveis. No entanto, essas aplicações frequentemente enfrentam desafios ambientais extremos, incluindo amplas faixas de temperatura operacional (de -40 °C a +85 °C), vibração intensa, altas cargas de choque, alta umidade e interferência eletromagnética.Os produtos convencionais de navegação inercial são propensos a problemas como deriva de polarização e variações não lineares do fator de escala nesses ambientes, o que leva à redução da precisão das medições. Consequentemente, os produtos de navegação inercial devem ser rigorosamente adaptados em três dimensões — seleção de hardware, compensação de temperatura e rejeição algorítmica de interferências — para atender aos requisitos exigentes de aplicações industriais.Seleção de hardware principal: ampla faixa de temperatura e proteção ambiental.O hardware serve como a primeira linha de defesa contra interferências ambientais. Para condições operacionais adversas, a seleção de hardware para produtos de navegação inercial deve priorizar as seguintes características:Operação em ampla faixa de temperatura e calibração completa:Os produtos devem suportar uma faixa de temperatura operacional de -40 °C a +85 °C. O simples uso de componentes com ampla faixa de temperatura não é suficiente para garantir a precisão; a calibração em nível de sistema em toda a faixa de temperatura é essencial. Ao estabelecer modelos de parâmetros de temperatura completos (por exemplo, coeficientes de temperatura para polarização e fator de escala) para giroscópios e acelerômetros MEMS e aplicar compensação, a divergência de erros em ambientes com flutuações significativas de temperatura pode ser significativamente mitigada. Por exemplo, certas IMUs de alta especificação podem manter a estabilidade da polarização dentro de 0,1 °/s em toda a faixa de temperatura.Alta resistência mecânica e vedação:Máquinas de construção e equipamentos de perfuração são frequentemente submetidos a choques de até 20.000 g e vibrações de 10 grms. As caixas de navegação inercial devem utilizar materiais de alta resistência — como ligas de magnésio-alumínio — e apresentar projetos de vedação com classificação IP67 ou superior para impedir a entrada de poeira e líquidos. Além disso, a otimização estrutural interna é necessária para minimizar o impacto da tensão de montagem no desempenho do sensor.Estratégias Algorítmicas Principais: Supressão da Deriva Térmica e Filtragem Resistente à VibraçãoO hardware determina o desempenho básico, enquanto os algoritmos determinam o desempenho máximo. Para ambientes operacionais com ampla faixa de temperatura, as estratégias de adaptação algorítmica incluem:(1) Algoritmos de compensação de deriva de temperatura de alta precisão:A dependência exclusiva da compensação de temperatura baseada em hardware (como métodos com termistores) muitas vezes é insuficiente para atender aos requisitos de alta precisão. As abordagens convencionais atuais empregam técnicas de modelagem baseadas em dados — como o uso de expansões em série de Fourier para caracterizar o impacto das flutuações de temperatura na proa, ou a utilização da Otimização por Enxame de Partículas (PSO) para identificar modelos de erro de temperatura — para obter uma compensação precisa da deriva de polarização zero. A literatura indica que essas técnicas de compensação integrada podem reduzir os erros de proa induzidos pela temperatura em 40% a 90%.(2) Técnicas de filtragem adaptativa e antivibração:Ambientes com vibração intensa introduzem ruído de alta frequência, levando a variações aleatórias na taxa angular e ao acúmulo de erros de velocidade. Ao implementar técnicas de filtragem adaptativa e supressão de ressonância (por exemplo, filtros de rejeição de banda), é possível distinguir efetivamente entre o movimento real e as vibrações interferentes, mitigando assim o impacto do ruído nas soluções integradas de atitude. Além disso, ao combinar esses métodos com a filtragem de Kalman e utilizar dados de acelerômetro e magnetômetro para a correção online da deriva do giroscópio, a precisão da atitude pode ser mantida durante breves períodos de indisponibilidade ou perda de sinal GNSS.Análise de adaptação para cenários de aplicação típicosEm resumo, os produtos de navegação inercial projetados para ambientes com ampla faixa de temperatura — como estações base externas, máquinas de construção e poços de petróleo — são muito mais do que um mero conjunto de componentes. Seu núcleo técnico reside na robustez do hardware, em algoritmos resistentes à temperatura e na imunidade a interferências em nível de sistema. A chave para alcançar uma navegação inercial industrial altamente confiável e duradoura está na utilização de chips MEMS de grau automotivo ou industrial para ampla faixa de temperatura, na realização de calibração e compensação precisas em toda a faixa de temperatura antes do envio e na incorporação de algoritmos de filtragem avançados otimizados para vibração e deriva térmica.
LEIA MAIS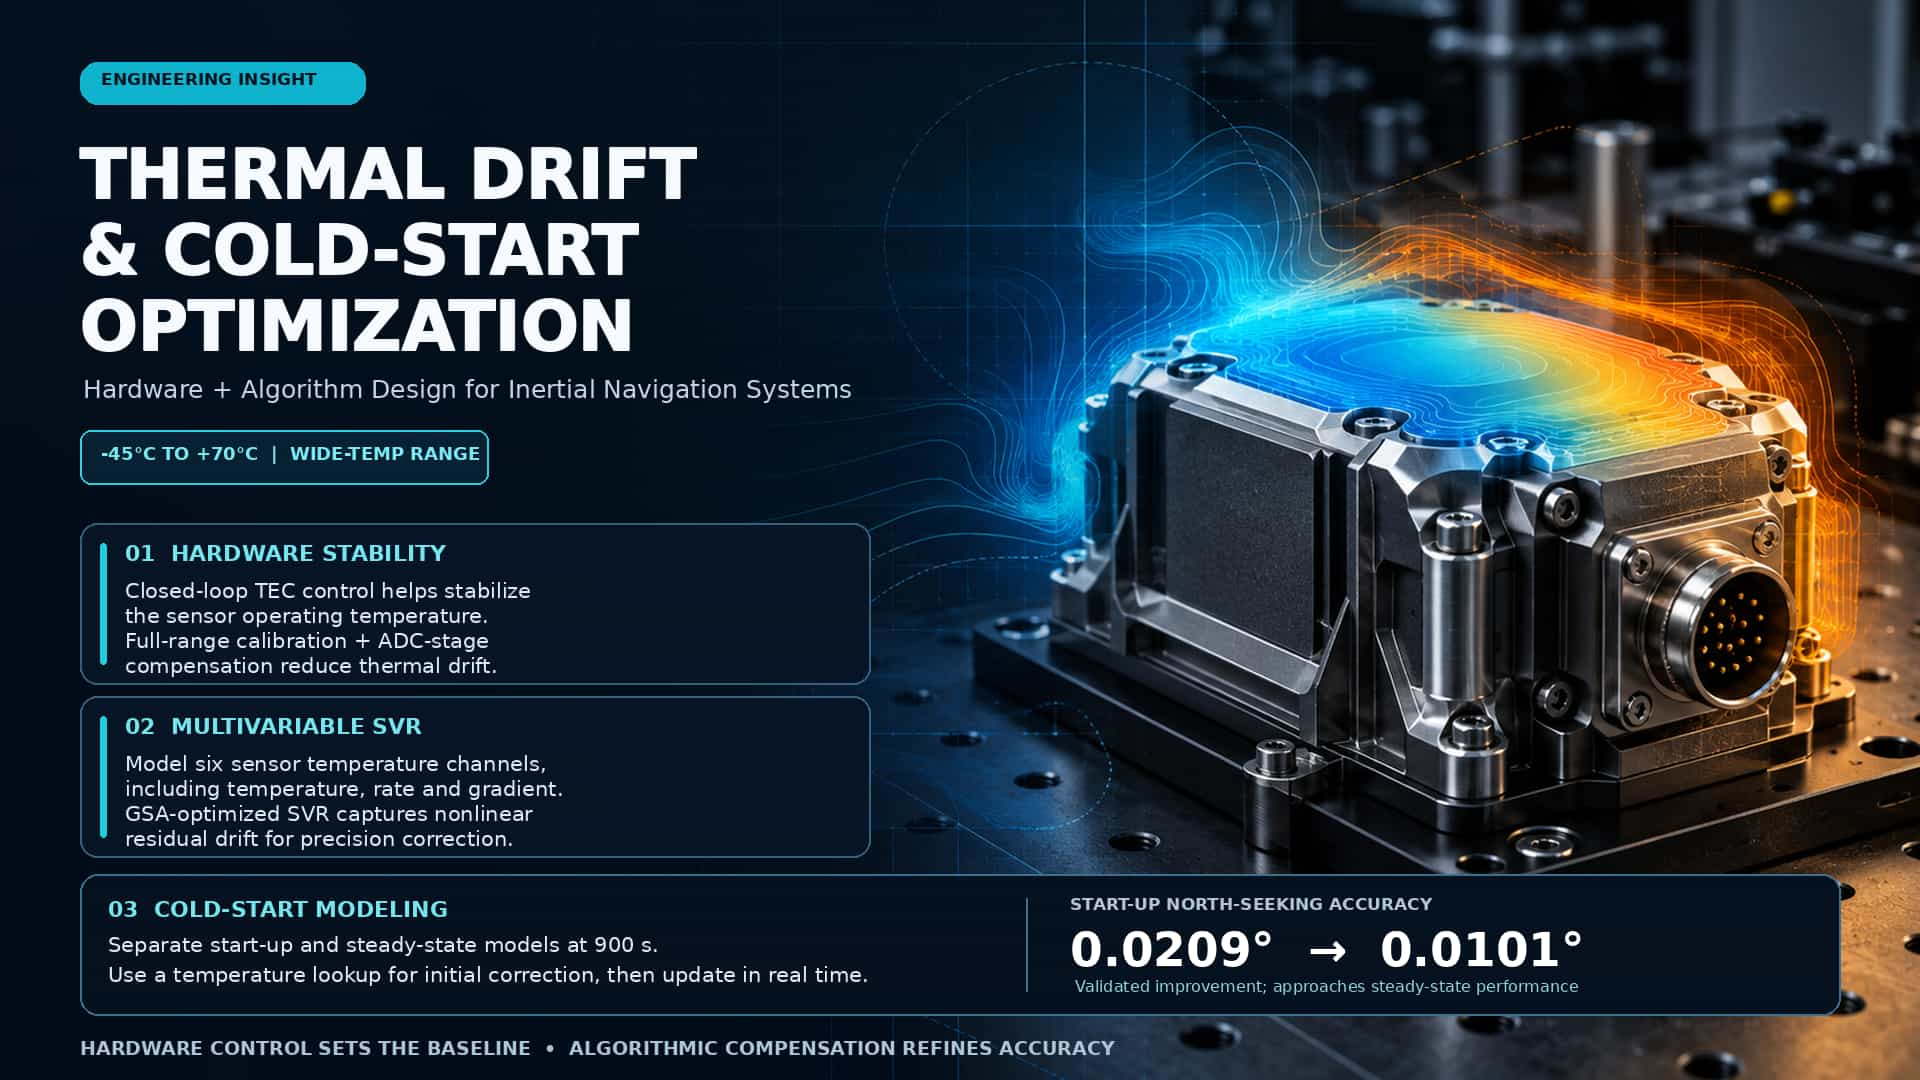
A precisão dos sistemas de navegação inercial é significativamente limitada pelos efeitos da temperatura. Em amplas faixas de temperatura de operação (por exemplo, de -45 °C a +70 °C), o viés e o fator de escala dos componentes inerciais (giroscópios e acelerômetros) apresentam deriva significativa; os erros associados à deriva em altas temperaturas e à fase de inicialização em baixas temperaturas são particularmente pronunciados. A deriva em altas temperaturas resulta de mudanças nas propriedades dos materiais com o aumento da temperatura, enquanto a inicialização em baixas temperaturas envolve efeitos transitórios de transferência de calor durante o estabelecimento do campo térmico interno. Para abordar essas duas questões críticas, este artigo descreve sistematicamente métodos de projeto de otimização, tanto do ponto de vista do hardware quanto do ponto de vista algorítmico.1. Deriva em Altas Temperaturas: Análise do Mecanismo e Co-otimização de Hardware e Algoritmo1.1. Mecanismo de DerivaEm ambientes de alta temperatura, a deriva em componentes inerciais surge principalmente da sensibilidade à temperatura dos materiais. Tomando como exemplo dispositivos MEMS à base de silício, a relação entre o módulo de elasticidade e a temperatura pode ser expressa aproximadamente como: ;O coeficiente de temperatura do módulo de elasticidade do silício. Essa alteração causa diretamente um deslocamento na frequência de ressonância.Para um giroscópio a laser, o erro relativo no fator de escala causado pela variação do comprimento da cavidade ressonante com a temperatura é:Na fórmula, ρ representa o coeficiente de expansão térmica. Tomando como exemplo uma cavidade ressonante de vidro-cerâmica, onde ρ = 5,5 × 10⁻⁷/°C, uma variação de temperatura de 110°C introduz um erro de aproximadamente 60 ppm.1.2 Estratégias de Otimização de HardwareProjeto da Arquitetura de Controle Térmico: Um sistema de controle térmico em circuito fechado é estabelecido utilizando uma carcaça termicamente isolada combinada com um refrigerador termoelétrico (TEC) para manter a zona de operação dos componentes inerciais a uma temperatura quase constante. Sensores de temperatura monitoram a temperatura ambiente em tempo real, enquanto o microcontrolador (MCU) regula a direção e a magnitude da corrente do TEC por meio de um controlador de corrente, permitindo o controle em modo duplo para aquecimento e resfriamento.Calibração em toda a faixa de temperatura e compensação de hardware: Um mecanismo de compensação de temperatura é incorporado ao estágio de conversão analógico-digital. Para circuitos de conversão I/F de alta precisão, um modelo que correlaciona a saída de offset zero intrínseca do circuito com o campo de temperatura é estabelecido sob condições de corrente de entrada zero; posteriormente, uma compensação secundária é aplicada ao canal de aceleração como um todo para evitar incompatibilidades entre os esforços de compensação independentes e o ambiente térmico do sistema.1.3 Métodos de Compensação AlgorítmicaModelagem de Campo de Temperatura Multivariado: Um único termômetro não consegue capturar completamente a complexa distribuição do campo de temperatura dentro da unidade de navegação inercial. A abordagem ideal utiliza dados dos termômetros integrados de seis sensores inerciais para construir variáveis de temperatura multidimensionais — especificamente temperatura ($T$), taxa de variação da temperatura ($\dot{T}$) e gradiente de temperatura ($\nabla T$) — que servem como entradas para o modelo de compensação.Modelagem de Regressão por Vetores de Suporte (SVR): A deriva térmica em componentes inerciais apresenta forte não linearidade, tornando o ajuste polinomial tradicional insuficientemente preciso. A SVR realiza a regressão não linear mapeando os dados em um espaço de características de alta dimensionalidade usando funções kernel. A função de regressão é expressa como:Selecione a função kernel de base radial:O parâmetro do kernel σ e o fator de penalização C afetam significativamente a precisão do modelo, tornando necessário o uso de algoritmos meta-heurísticos (como o Algoritmo de Busca Gravitacional, GSA) para otimização. Os resultados experimentais demonstram que o método de compensação baseado em GSA-SVR pode melhorar a precisão da navegação em mais de 50%.2. Partida a frio: Modelagem segmentada das fases de inicialização e de estado estacionárioA inicialização a frio representa um dos maiores desafios para produtos de navegação inercial. Após a energização inicial, o campo de temperatura interno do sistema ainda não se estabilizou; diferenças na inércia térmica entre os componentes levam a aumentos transitórios não uniformes de temperatura, fazendo com que os erros de deriva apresentem características não estacionárias. A principal abordagem consiste em modelar a fase de inicialização (tipicamente os primeiros 20 minutos) e a fase de operação em regime permanente separadamente.2.1 Características de erros durante a fase de inicializaçãoDurante uma partida a frio, o acionamento ressonante ainda não se estabilizou e o circuito está em fase de aquecimento; as flutuações de temperatura decorrem principalmente do calor gerado pelos próprios componentes. A magnitude da deriva de saída durante a fase de inicialização do giroscópio é frequentemente várias vezes maior do que a observada durante a fase de estado estacionário. Um valor inicial de compensação de erro, $C(T_0)$, é obtido por meio de uma tabela de consulta baseada na temperatura $T_0$ detectada no momento da inicialização para fornecer compensação imediata, que é então atualizada em tempo real durante a operação subsequente.2.2 Algoritmo de Compensação SegmentadaUm esquema de Regressão por Vetores de Suporte (SVR) baseado em modelagem segmentada é empregado: os estados operacionais são categorizados com base no tempo decorrido desde a inicialização (tipicamente usando um limiar de 900 segundos), e modelos de deriva de temperatura separados são treinados para as fases de inicialização e de estado estacionário. Essa estratégia foi validada em instrumentos giroscópicos de fibra óptica com busca do norte, onde a precisão durante a fase de inicialização melhorou de 0,0209° para 0,0101°, aproximando-se do nível de desempenho da fase de estado estacionário.A forma recursiva da compensação do erro de temperatura pode ser expressa da seguinte maneira:Aqui,é o valor inicial da tabela de consulta no instante de início,é a diferença de temperatura entre instantes de amostragem consecutivos, esão os coeficientes de erro para a taxa de variação da temperatura e seu termo quadrático, respectivamente.ConclusãoOs problemas de deriva em altas temperaturas e inicialização em baixas temperaturas em produtos de navegação inercial são fundamentalmente manifestações da interação entre a sensibilidade à temperatura do material e a não uniformidade do campo térmico. A prática de engenharia demonstra que uma estratégia sinérgica — utilizando controle térmico por hardware para estabelecer uma linha de base e compensação algorítmica para aprimorar ainda mais o desempenho — é a abordagem mais eficaz: no nível do hardware, o controle térmico baseado em TEC (Conversor Termoelétrico) e a calibração em toda a faixa de temperatura são empregados para suprimir a magnitude da deriva, enquanto no nível algorítmico, a modelagem multivariada SVR (Regressão Variável Somática) por partes é usada para uma compensação residual refinada. A combinação desses métodos reduz efetivamente o tempo de inicialização e melhora a precisão em toda a faixa de temperatura operacional de -45 °C a +70 °C.
LEIA MAIS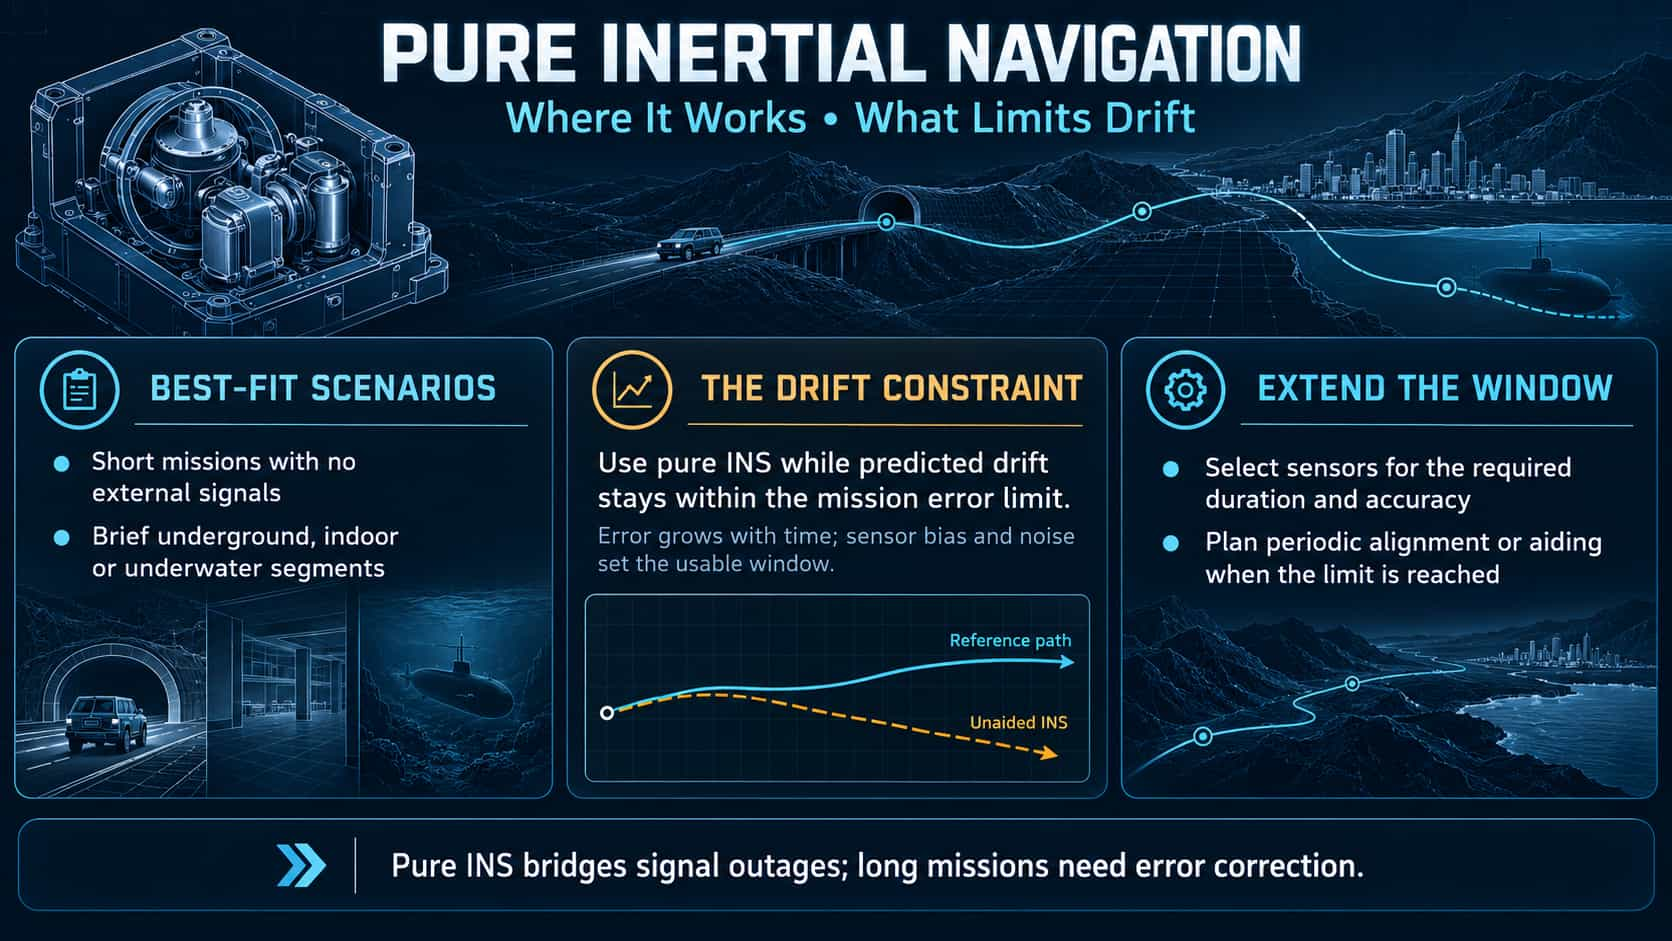
Um sistema de navegação inercial (INS) puro depende inteiramente de giroscópios e acelerômetros internos; não recebe sinais externos e possui forte capacidade anti-interferência. No entanto, sua aplicação é limitada por erros de navegação que crescem indefinidamente ao longo do tempo (deriva). Partindo das equações de mecanização do INS, este artigo deriva um modelo analítico para a propagação de erros, define as condições de contorno para a viabilidade da navegação inercial pura e fornece recomendações sobre a tolerância à deriva e os intervalos de recalibração para cenários típicos.1. Princípios básicos e equações de propagação de errosAs equações de navegação para um INS strapdown são:最小化图 fotos编辑图 fotofotos de fotosRealizando uma análise de perturbação dos erros do dispositivo (desvio, fator de escala e caminhada aleatória), o erro de posição sob condições de base estática no domínio de Laplace é expresso como:最小化图 fotos编辑图 fotofotos de fotosAqui, ∇ representa o viés do acelerômetro, ε denota a deriva do giroscópio e ω_s = √(g/R) é a frequência de Schuler. Esta equação revela as características fundamentais da deriva: o erro do canal vertical diverge exponencialmente, o erro do canal horizontal exibe oscilação sobreposta a um crescimento linear e o erro de azimute acumula-se linearmente ao longo do tempo.2. Condições de contorno para cenários adequados à navegação puramente inercialUma restrição aproximada para a duração máxima de operação da navegação puramente inercial pode ser derivada do modelo de erro:最小化图 fotos编辑图 fotofotos de fotosEssa relação indica que a duração da missão deve ser menor que a constante de tempo de deriva, que é determinada por uma combinação do viés do dispositivo e das tolerâncias de erro permitidas. Para missões de curta duração (por exemplo, de 3 a 10 minutos para a fase intermediária do curso de um míssil ou de 5 a 30 minutos para operações de UAVs em ambientes internos), sistemas de navegação inercial (INS) de nível tático ou mesmo baseados em MEMS são suficientes por si só. Missões submarinas de longa duração (que abrangem horas ou dias) exigem componentes de nível de navegação; no entanto, a deriva na ordem de quilômetros em um período de 24 horas permanece inevitável, necessitando de complementação com correspondência gravitacional ou geomagnética. Por outro lado, missões de cruzeiro no espaço profundo com duração de vários meses são totalmente inviáveis sem o uso da navegação celeste para correções. A regra prática de engenharia é que um INS autônomo é viável se a deriva permanecer abaixo do limite dentro da janela da missão; caso contrário, um mecanismo de recalibração deve ser implementado.3. Análise de aplicabilidade para cenários típicosA adequação de um sistema de navegação inercial (INS) autônomo depende do alinhamento entre a duração da missão e a precisão do dispositivo. Para missões de curta duração (por exemplo, 3 a 10 minutos para o voo de mísseis em meio curso ou 5 a 30 minutos para operações de drones em ambientes internos), unidades de INS de nível tático ou mesmo baseadas em MEMS são capazes de operar de forma independente. Para missões de longa duração (por exemplo, operações submarinas que duram de horas a dias), mesmo dispositivos de nível de navegação não conseguem evitar desvios da ordem de quilômetros ao longo de 24 horas, exigindo recalibração periódica por meio de correspondência gravitacional ou geomagnética. Veículos autônomos civis (operando por 10 a 60 minutos) podem utilizar atualizações de velocidade zero (ZUPT) durante paradas, enquanto a infantaria a pé pode usar ZUPT baseado na marcha para limitar o desvio do MEMS a 5% da distância total percorrida. Em contraste, para cenários de duração extremamente longa, como cruzeiros no espaço profundo, mesmo o INS de maior precisão não consegue operar de forma independente. A diretriz de engenharia é que um INS autônomo é aceitável se o desvio permanecer dentro do limite durante a janela da missão. Caso contrário, será necessário integrar um mecanismo de recalibração para encontrar um equilíbrio entre autonomia e precisão.4. Abordagens técnicas para mitigar restrições de derivaPara aumentar a viabilidade de sistemas de navegação inercial autônomos, as seguintes estratégias são comumente empregadas em engenharia para prolongar o tempo antes que a deriva se torne excessiva:• Atualização de Velocidade Zero (ZUPT): A velocidade é zerada durante períodos de estagnação, eliminando erros de velocidade acumulados e suprimindo indiretamente a deriva posicional. Realizar essa atualização a cada 30–60 segundos pode melhorar significativamente o desempenho de sistemas de navegação inercial (INS) baseados em MEMS. • Auxílio de altitude barométrica: Utiliza um barômetro para fornecer uma restrição de altitude absoluta, suprimindo a divergência do erro do canal vertical.• Restrições de movimento (NHC): Utiliza pseudo-observações de velocidade lateral e vertical nula (aplicáveis a veículos e navios) para reduzir a taxa de deriva horizontal.• Reinicialização periódica: Redefine a posição, a velocidade e a atitude ao receber informações de referência externas (mesmo que não sejam baseadas em satélite) em horários ou locais predeterminados.5. Diagrama de Teste ComparativoA figura abaixo compara as trajetórias de posicionamento de um Sistema de Navegação Inercial (INS) independente e um sistema de navegação integrado INS/GNSS. O INS independente (vermelho) se desvia da trajetória real à medida que os erros se acumulam ao longo do tempo; em contraste, o sistema INS/GNSS (verde) restringe efetivamente o desvio, mantendo-o próximo à trajetória real por meio de correções periódicas do GNSS. Este diagrama demonstra visualmente que os erros do INS independente crescem indefinidamente, tornando necessária a assistência externa ou o reajuste periódico para missões de longa duração.6. Conclusão Os cenários de aplicação para navegação inercial pura podem ser resumidos como ambientes caracterizados por curta duração, alta dinâmica, ausência de sinais externos e tolerância a deriva limitada (por exemplo, mísseis, drones e missões subterrâneas ou subaquáticas de curto alcance). A principal restrição é a taxa de crescimento do erro, determinada pelo viés do dispositivo e pelo movimento aleatório, quantitativamente definida pela relação $T_{max} \propto \sqrt{P_{max}/\nabla}$. No projeto prático de sistemas, é essencial considerar a duração da missão, os requisitos de precisão e a seleção de componentes; isso envolve o planejamento prévio de estratégias de recalibração e a integração da navegação inercial pura com métodos auxiliares para alcançar um equilíbrio ideal entre desempenho e autonomia.
LEIA MAIS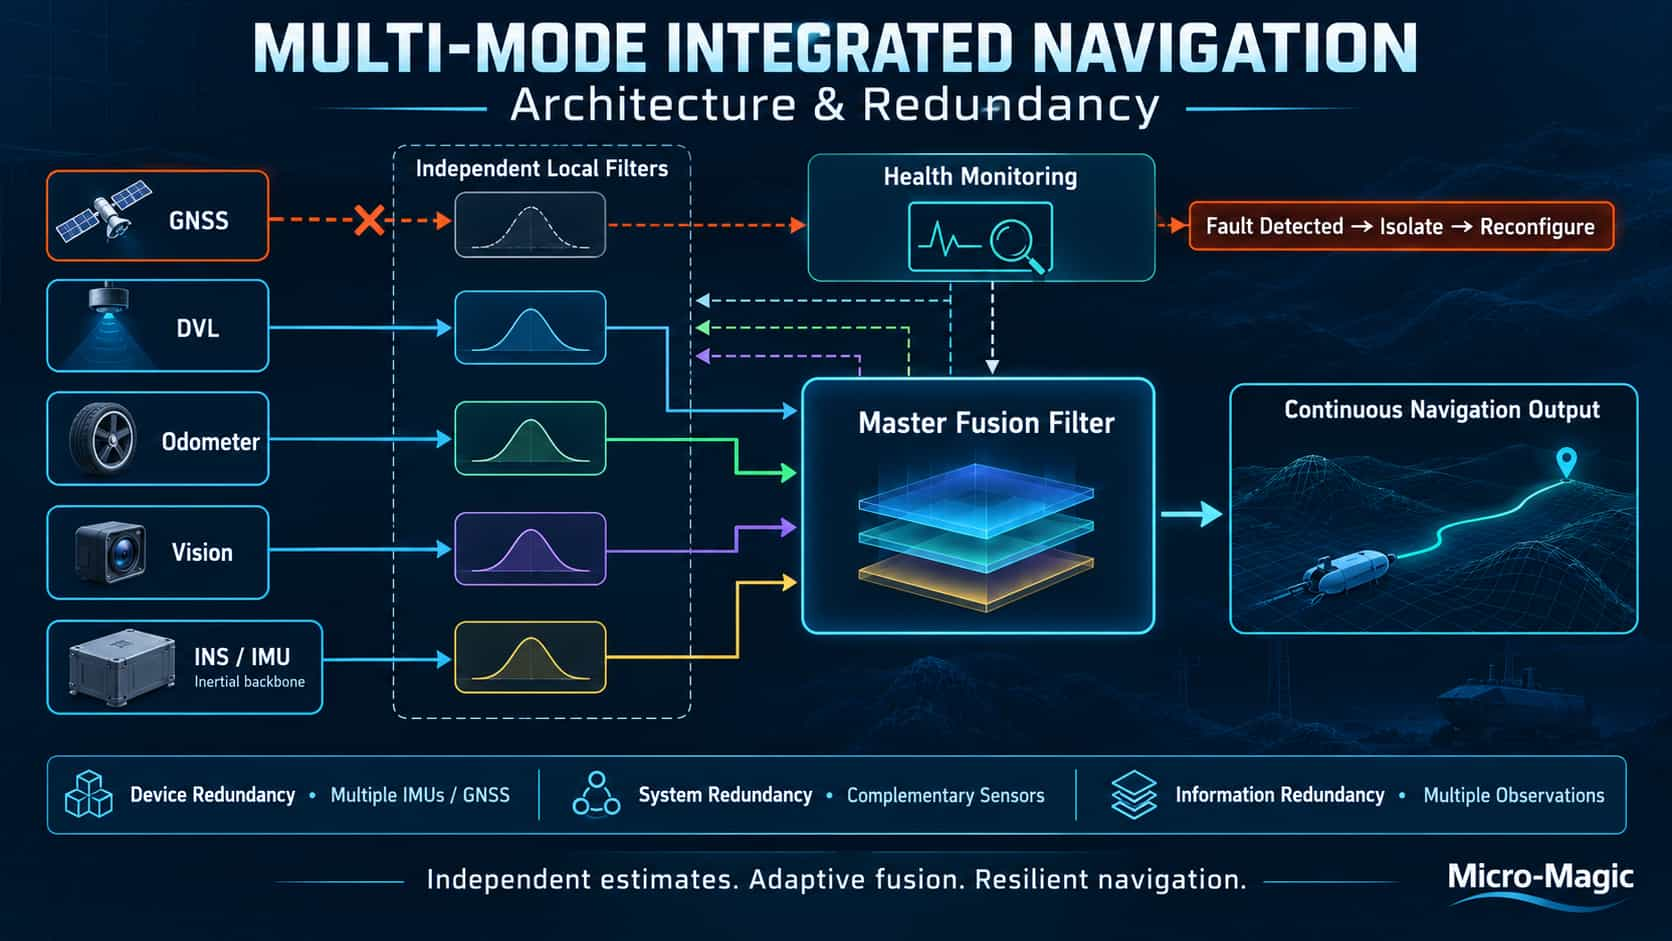
1. Introdução: De sensores individuais à fusão de múltiplas fontesUm único sensor de navegação não consegue atender simultaneamente aos requisitos de precisão, confiabilidade e continuidade em todas as condições de operação. Embora os Sistemas de Navegação Inercial (INS) ofereçam as vantagens de autonomia completa e altas taxas de saída, seus erros aumentam indefinidamente ao longo do tempo; por outro lado, os Sistemas Globais de Navegação por Satélite (GNSS) fornecem uma referência de posição absoluta estável e de longo prazo, mas são suscetíveis a bloqueios e interferências de sinal.Isso dá origem ao conceito central de sistemas de navegação integrados: usar um computador como hub central para sintetizar e otimizar matematicamente os dados de múltiplos sensores de navegação, alcançando assim "forças complementares e desempenho sinérgico". Com base nisso, o projeto redundante aborda uma questão crítica em segurança funcional — garantir que o sistema mantenha as capacidades normais de navegação mesmo quando um sensor específico apresenta mau funcionamento.2. Arquitetura Geral: A Estrutura de Filtragem FederadaOs modernos sistemas de navegação integrados multimodo geralmente empregam a arquitetura do Filtro de Kalman Federado. Posicionada entre a filtragem centralizada e a totalmente descentralizada, essa estrutura encontra um equilíbrio entre otimização e tolerância a falhas.最小化图 fotos编辑图 fotofotos de fotosComposição estruturalA estrutura básica de um filtro federado consiste em um filtro mestre e N subfiltros. Cada subfiltro processa independentemente os dados de observação de um subsistema de sensores, enquanto o filtro mestre é responsável pela fusão globalmente ótima das estimativas locais dos subfiltros.Fórmula Core Fusion:Seja $\hat{X}_i$ a estimativa do estado e $P_{ii}$ a covariância do erro de estimação do $i$-ésimo subfiltro. Se as estimativas locais forem mutuamente não correlacionadas, a estimativa globalmente ótima é:最小化图 fotos编辑图 fotofotos de fotosO significado desta fórmula é intuitivo: subfiltros com menor precisão de estimativa (indicada por um $P_{ii}$ maior) recebem pesos menores no processo de fusão global, alcançando assim uma ponderação dinâmica baseada no princípio de "confiar no mais preciso".Princípio de Alocação de InformaçãoO filtro federado distribui a informação total do sistema entre os subfiltros e o filtro mestre usando coeficientes de alocação de informação Bi.最小化图 fotos编辑图 fotofotos de fotosAqui, Q representa a matriz de covariância do ruído do processo do sistema. A estratégia de alocação de informações determina o equilíbrio entre a precisão do sistema e a tolerância a falhas. Uma comparação de quatro modos de operação típicos é apresentada a seguir:Devido ao isolamento mútuo dos subfiltros no modo NR, as falhas não causam contaminação cruzada; consequentemente, oferece a maior tolerância a falhas e é o mais adequado para detecção e isolamento de falhas.3. Conceitos de Projeto de Redundância: Da Redundância de Componentes à Redundância de Sistemas3.1. Níveis de RedundânciaO projeto de redundância de sistemas de navegação integrados pode ser categorizado em três níveis:(1) Redundância em nível de componente: Configuração de múltiplas IMUs ou receptores GNSS multiantena. A redundância de múltiplas IMUs mitiga o impacto da deriva inercial; experimentos mostram que uma arquitetura de filtragem federada combinada com redundância de múltiplas IMUs mantém uma precisão de posicionamento de aproximadamente 1 metro durante falha total do GNSS, reduzindo os erros em mais de 40% em comparação com soluções de IMU única.(2) Redundância em nível de sistema: Integração de sensores heterogêneos (por exemplo, INS, GNSS, odômetro e visão) para formar uma arquitetura de navegação tripla ou multirredundante. Quando os sinais GNSS falham — como em túneis ou cânions urbanos — a odometria e a visão complementam o INS, garantindo uma saída de navegação contínua e de alta precisão.(3) Redundância de informação: Um único sensor fornece múltiplos tipos de dados de observação. Por exemplo, o GNSS pode fornecer simultaneamente pseudodistância, taxa de pseudodistância e fase da portadora; dados brutos de múltiplos feixes de um LDV (Velocímetro Doppler a Laser) podem servir como observações redundantes diretamente dentro de uma estrutura de filtragem fortemente acoplada.3.2. Mecanismos de Detecção e Isolamento de FalhasO valor do projeto de redundância reside na capacidade do sistema de responder a falhas. Os mecanismos típicos incluem:Votação cruzada: votação entre múltiplas soluções redundantes para selecionar o resultado mais consistente e isolar observações anômalas que apresentem desvios significativos.Teste Qui-quadrado Residual: Monitoramento das propriedades estatísticas da inovação do filtro (resíduo) para determinar se as observações são anômalas.Detecção de LOF (Local Outlier Factor): Mais sensível a cenários não lineares e outliers complexos; também pode detectar violações de restrições dinâmicas (como a suposição de derrapagem lateral zero).3.3. Estudo de Caso: Combinações de Redundância na Prática da EngenhariaUma arquitetura de redundância típica para sistemas de navegação integrados baseados em veículos pode ser resumida como uma configuração de tripla redundância GNSS/INS/OD (odômetro). Ao integrar profundamente os dados do odômetro do veículo, o sistema mantém uma saída de navegação contínua e de alta precisão, mesmo em ambientes sem GNSS, e permite a alternância perfeita entre vários modos de operação.ConclusãoA arquitetura geral do sistema de navegação integrado multimodo utiliza filtragem federada como mecanismo central de fusão e um projeto redundante para garantir a confiabilidade. A filosofia de engenharia de sistemas que fundamenta essa combinação pode ser resumida da seguinte forma: estimativa ótima independente por sensores individuais, fusão globalmente ótima por meio de um filtro mestre e isolamento rápido de falhas e reconfiguração do sistema. Essa arquitetura alcança um equilíbrio entre precisão, confiabilidade e adaptabilidade ambiental, servindo como base tecnológica essencial para áreas como direção autônoma, veículos aéreos não tripulados (VANTs) e navegação marítima.
LEIA MAIS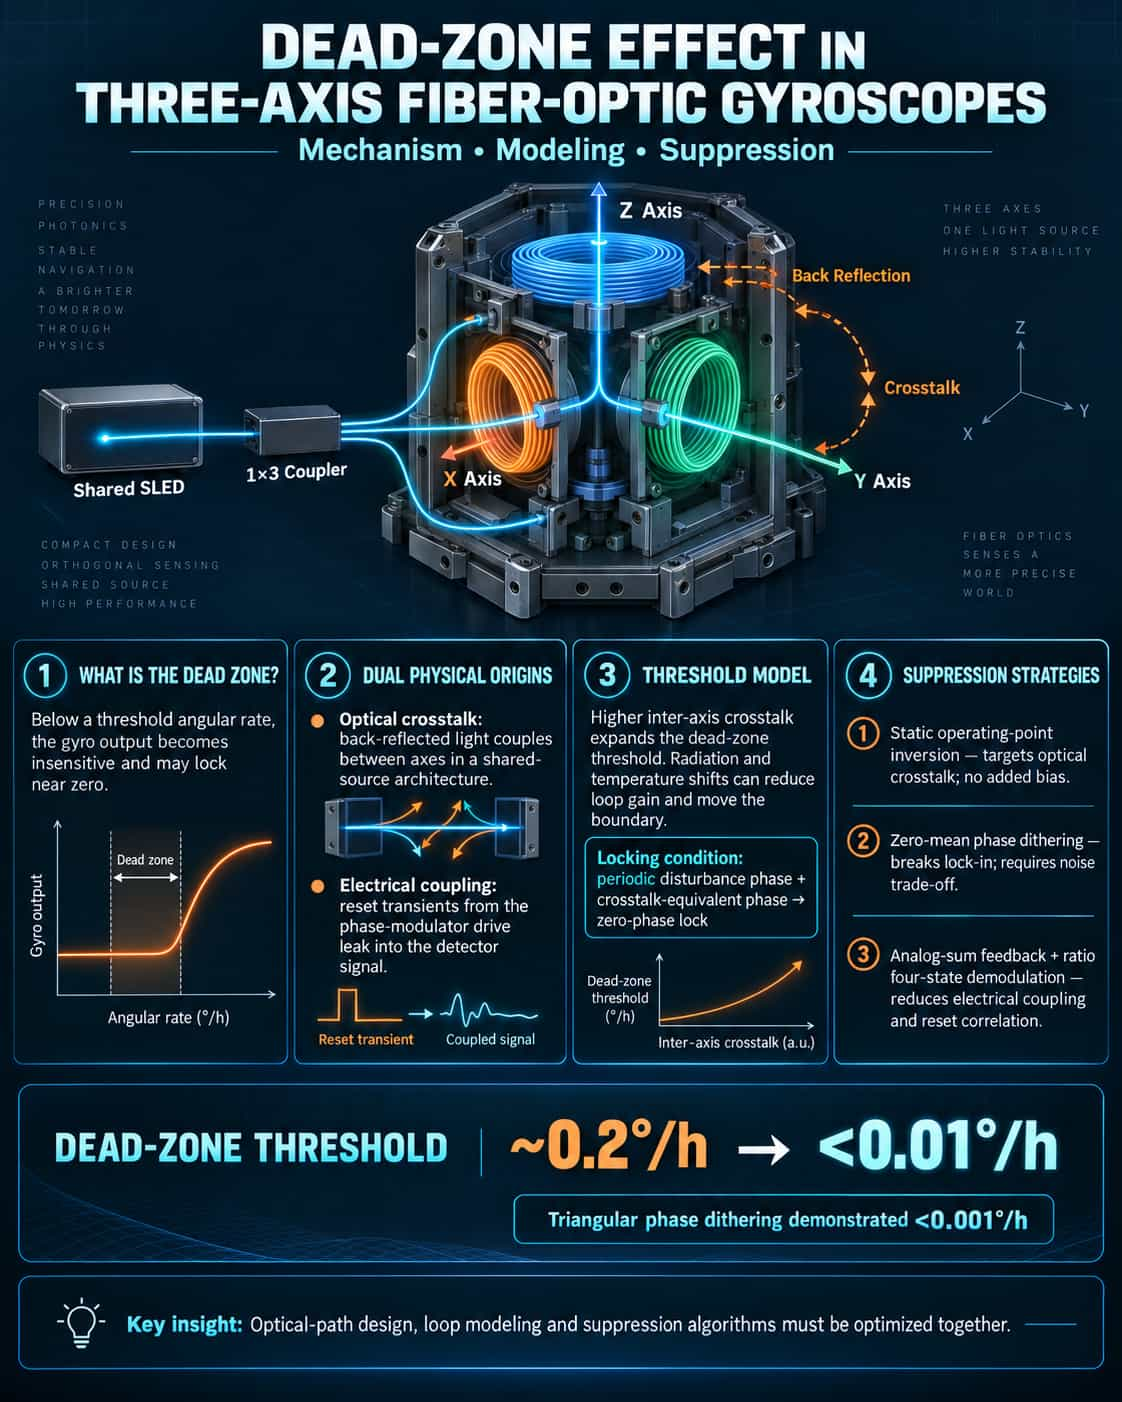
À medida que os giroscópios de fibra óptica (FOGs) de três eixos buscam cada vez mais miniaturização e alta precisão, o efeito de "zona morta" — desencadeado pela diafonia óptica entre eixos — tornou-se um gargalo crítico que limita o desempenho em medições de baixa taxa angular. Uma zona morta ocorre quando a saída do giroscópio deixa de responder a mudanças na velocidade angular de entrada abaixo de um determinado limiar. Para aplicações como o controle de atitude de satélites, que exigem operação próxima a zero velocidade angular, o erro de viés não linear introduzido pela zona morta compromete diretamente a precisão do sistema. Este artigo concentra-se na questão da diafonia óptica entre eixos em FOGs de três eixos que utilizam uma arquitetura de fonte de luz compartilhada; analisa os mecanismos físicos subjacentes, quantifica o impacto nas características de limiar e avalia comparativamente as principais estratégias de mitigação atuais. **Origens Físicas da Zona Morta e o Modelo de Diafonia Óptica Inter-Eixos** A zona morta é um efeito não linear característico dos FOGs digitais de malha fechada. Convencionalmente, a principal fonte de interferência que causa a zona morta é identificada como o acoplamento elétrico cruzado da tensão em escada aplicada ao modulador de fase com o sinal do detector. No entanto, em uma arquitetura de fonte compartilhada de três eixos, o problema é mais complexo: uma única fonte de diodo superluminescente (SLD) aciona três eixos ortogonais simultaneamente após ser dividida por um acoplador 1×3. A luz retrorefletida cria canais de diafonia óptica entre os eixos; em baixas taxas angulares, essa diafonia de intensidade óptica se sobrepõe à intensidade da interferência, potencialmente sobrepondo-se ao sinal útil. Para caracterizar quantitativamente esse efeito, um estudo propôs um método de excitação em malha aberta para medir os coeficientes de diafonia por retroreflexão óptica entre os eixos. A incorporação desses coeficientes em um modelo de controle em malha fechada revela que um aumento no coeficiente de diafonia faz com que o limiar do giroscópio se expanda multiplicativamente, resultando diretamente em uma faixa de zona morta mais ampla. Esse mecanismo pode ser formalizado da seguinte forma: quando a fase da perturbação periódica no canal de realimentação e a fase equivalente da diafonia satisfazem condições específicas, o sistema entra na zona morta e a fase de saída se trava em zero. **Caracterização quantitativa dos limiares da zona morta** O impacto da zona morta no sistema reside não apenas na existência de uma "faixa insensível", mas também no fato de que os limites dessa faixa se deslocam dinamicamente devido a fatores ambientais como radiação espacial e flutuações de temperatura. A radiação espacial causa uma diminuição na potência da fonte de luz e um aumento na perda da fibra, reduzindo assim o ganho do sistema (K₁) e expandindo a faixa da zona morta. Dados experimentais indicam que o limiar da zona morta de um giroscópio triaxial não compensado pode atingir a ordem de 0,2°/h, um nível inaceitável para aplicações de alta precisão que exigem a resolução de velocidades angulares extremamente baixas. Vale ressaltar que a zona morta surge de múltiplos mecanismos. Além da diafonia óptica entre eixos, o acoplamento elétrico cruzado constitui outra causa significativa. O sinal de tensão de acionamento analógico do modulador de fase — sujeito a reinicializações por meio de uma onda de realimentação digital em degraus — gera modos de operação distintos; a diafonia resultante, que se manifesta como variações na amplitude e na fase do sinal de saída do detector, torna-se particularmente pronunciada durante as transições de estado no esquema de modulação de quatro estados. Como esses dois mecanismos frequentemente atuam simultaneamente em sistemas triaxiais, a modelagem da zona morta requer a consideração das dimensões ópticas e elétricas. Análise comparativa de esquemas de supressão Para solucionar as causas de zonas mortas mencionadas anteriormente, foram desenvolvidas três estratégias principais de supressão, cada uma com mecanismo e eficácia diferentes: Método de inversão do ponto de operação estático (comutação de polarização). Visando a causa física da diafonia óptica entre eixos, este método inverte ativamente o ponto de operação estático do giroscópio, de modo que o sinal de diafonia não se sobreponha mais à fase residual em malha fechada. Os resultados experimentais são impressionantes: esta abordagem reduz o limiar de 0,2°/h para menos de 0,01°/h, aumentando efetivamente a precisão da medição em baixas taxas de rotação. Sua vantagem reside em abordar diretamente o mecanismo de diafonia óptica sem introduzir erros de polarização adicionais. Método de superposição de perturbação periódica (dithering). Uma fase de perturbação periódica de média zero, φ₀, é introduzida no sistema para quebrar a condição de travamento da zona morta por meio de "dithering". Quando a amplitude do dithering é suficientemente grande (φ₀ ≥ φ₁), a zona morta pode ser completamente eliminada. Em aplicações práticas de engenharia, a tecnologia de dithering de fase de onda triangular suprimiu o erro da zona morta de giroscópios de alta precisão de 0,08°/h para menos de 0,001°/h. A eficácia do método foi validada em um sistema triaxial utilizando 900 metros de fibra óptica; o desempenho da supressão depende da combinação específica de amplitude do dithering, frequência e ganho do laço. No entanto, uma amplitude de dithering excessiva pode introduzir ruído adicional, exigindo um equilíbrio cuidadoso. Método combinado de realimentação aditiva analógica e demodulação de quatro estados baseada em razão. Este método aborda o problema a partir do caminho de acoplamento elétrico cruzado: na modulação tradicional de quatro estados, as operações de reset associadas a cada estado de modulação são uma das principais causas da zona morta. O método de realimentação aditiva analógica reduz significativamente a frequência das operações de reset, reinicializando apenas a fase de realimentação durante a modulação; experimentos demonstram que isso pode reduzir a zona morta para abaixo do limite de medição de 0,022°/h. No entanto, devido à natureza inerente da diafonia elétrica, este método ainda introduz um viés adicional de aproximadamente -0,06°/h. Para mitigar isso, o método é combinado com a técnica de demodulação de quatro estados baseada em razão; ajustando a razão de demodulação do sinal de realimentação, a correlação entre as sequências de modulação e demodulação é enfraquecida, controlando assim o viés adicional e, simultaneamente, suprimindo a zona morta. Em geral, esses três tipos de esquemas são adequados para diferentes cenários de aplicação: o esquema de supressão de diafonia óptica é mais eficaz para arquiteturas triaxiais que compartilham uma fonte de luz comum; o método de dithering é simples de implementar, mas requer gerenciamento de ruído; e os esquemas de supressão de diafonia elétrica são mais adequados para sistemas discretos e de eixo único. Para giroscópios fotônicos de silício que visam a ultra-alta integração, pesquisas recentes introduziram um algoritmo de supressão conjunta que integra o salto de fase com a rejeição de amostra; essa abordagem suprime a zona morta e reduz a variação aleatória do ângulo em mais de 26%, refletindo uma tendência de combinar múltiplas estratégias em vez de depender de um único método. Em resumo, o efeito de zona morta em giroscópios de fibra óptica triaxiais é um problema sistêmico resultante do acoplamento de múltiplos fatores. A diafonia óptica inter-eixos e o acoplamento elétrico cruzado constituem as causas físicas principais da zona morta, com seus efeitos significativamente amplificados em arquiteturas que apresentam fontes de luz comuns e altos níveis de integração. Atualmente, o método de inversão de polarização do ponto de operação estático oferece o melhor desempenho para a supressão da diafonia óptica, o método de dithering possui a aplicabilidade mais ampla e os esquemas de modulação combinada representam a vanguarda da supressão da diafonia elétrica. À medida que os giroscópios triaxiais evoluem para a integração em escala de chip, a combinação da supressão da diafonia entre guias de onda (por exemplo, chips de guia de onda de sílica dopada com germânio atingindo níveis de diafonia abaixo de -40 dB) e estratégias algorítmicas de supressão conjunta pode se tornar o caminho principal para a resolução completa do problema da zona morta.
LEIA MAIS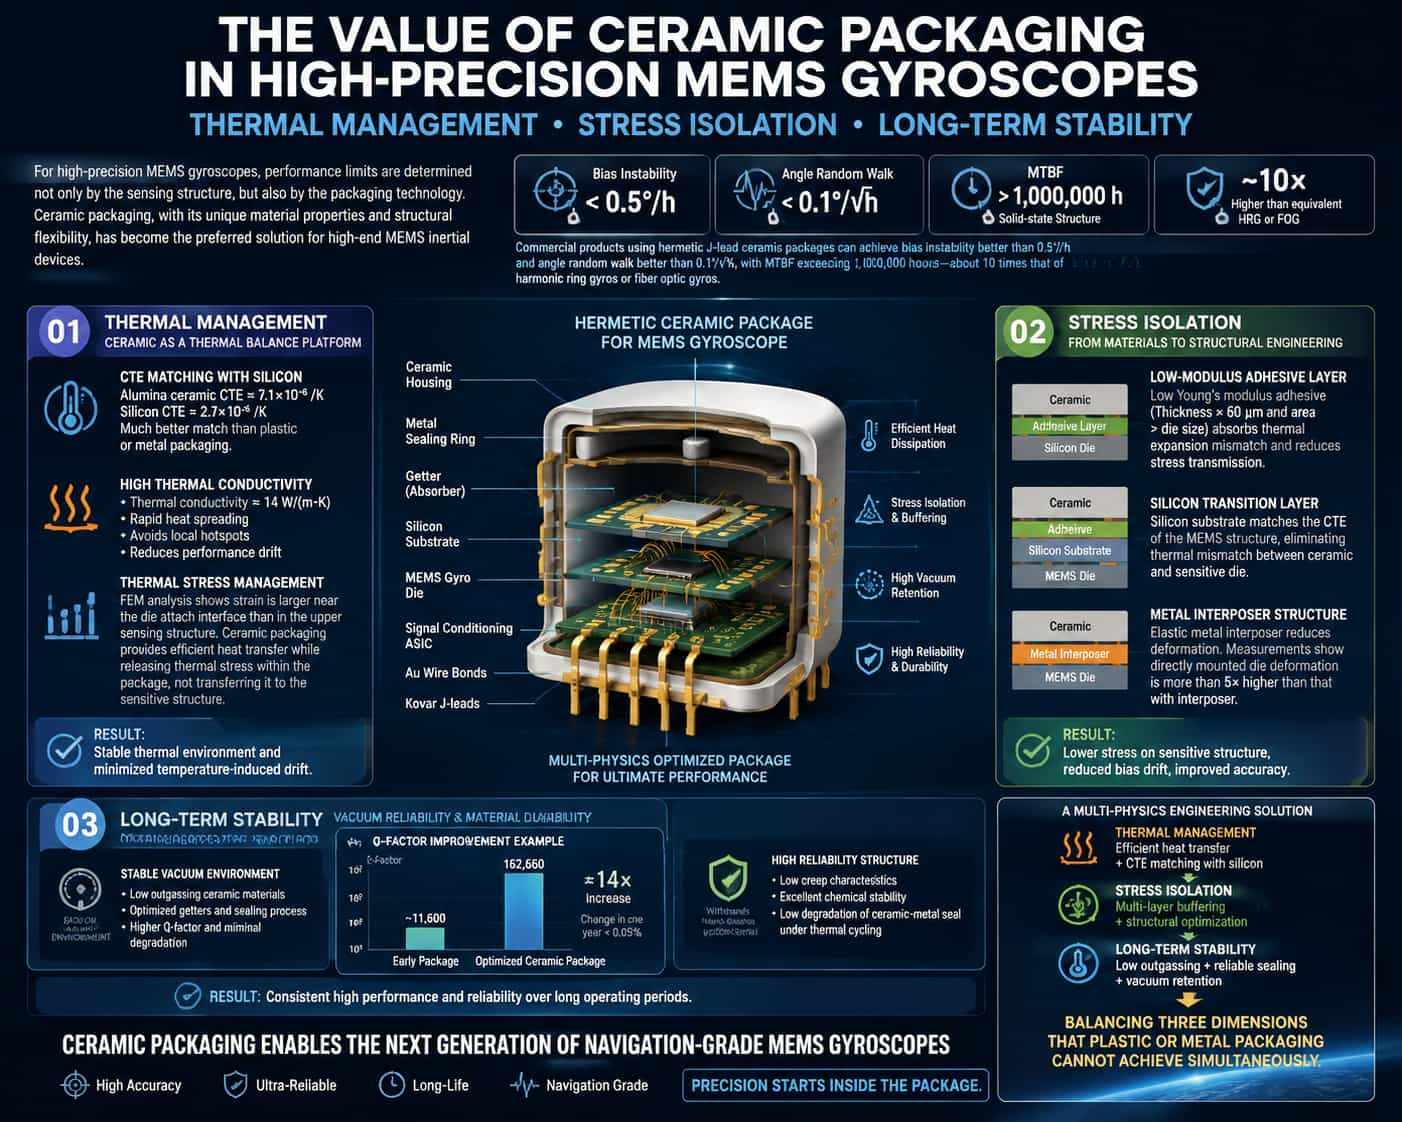
Os limites de desempenho dos giroscópios MEMS de alta precisão são amplamente determinados por suas soluções de encapsulamento, e não apenas pelo projeto da estrutura de sensoriamento. Graças às suas propriedades únicas e flexibilidade estrutural, os encapsulamentos cerâmicos tornaram-se a escolha preferida para dispositivos inerciais MEMS de ponta. Atualmente, os giroscópios MEMS comerciais de alto desempenho que utilizam encapsulamentos cerâmicos herméticos com terminais em J alcançam estabilidade de polarização melhor que 0,5°/h e variação angular aleatória melhor que 0,1°/√h. Sua estrutura de estado sólido proporciona um tempo médio entre falhas (MTBF) superior a um milhão de horas — até dez vezes maior que o de giroscópios com ajuste dinâmico ou giroscópios de fibra óptica com desempenho comparável. Esse nível de desempenho é sustentado pela otimização profunda do encapsulamento cerâmico em três dimensões: gerenciamento térmico, isolamento de tensão e estabilidade a longo prazo. Gestão Térmica: Cerâmica como Plataforma de Equilíbrio Térmico O valor da embalagem cerâmica na gestão térmica é demonstrado principalmente pela excelente correspondência entre seu coeficiente de expansão térmica (CTE) e o do silício. Embora o CTE da cerâmica de alumina (aprox. 7,1 × 10⁻⁶/K) seja diferente do do silício (2,7 × 10⁻⁶/K), a correspondência é significativamente melhor do que a oferecida por embalagens de plástico ou metal. Mais importante ainda, a alta condutividade térmica da cerâmica (aprox. 14 W/(m·K)) permite a rápida dissipação do calor gerado pela estrutura sensora para o ambiente externo, evitando a queda de desempenho causada por pontos quentes localizados. A análise de elementos finitos revela uma distribuição de gradiente distinta de tensão e deformação dentro do chip do giroscópio MEMS: a deformação na estrutura de sensor superior é menor do que a próxima à interface de ligação inferior, e a deformação nos pilares de suporte rígidos e nas bordas do chip é menor do que nas regiões da estrutura da cavidade. Esse padrão destaca um conflito crítico no gerenciamento térmico: embora os materiais de encapsulamento exijam alta condutividade térmica para atingir o equilíbrio térmico, o próprio caminho de condução de calor pode servir como um canal para a transmissão de tensão. O encapsulamento cerâmico resolve esse problema facilitando a condução de calor eficiente e, ao mesmo tempo, empregando projetos estruturais que permitem que a tensão térmica seja parcialmente aliviada no nível do encapsulamento, em vez de ser transmitida diretamente para a estrutura de sensor. Isolamento de tensões: da seleção de materiais à engenharia estrutural. A tensão térmica dentro da embalagem é o principal fator que limita o desempenho dos giroscópios MEMS. Simulações e estudos experimentais indicam que o grau de compatibilidade entre os coeficientes de expansão térmica (CTE) do substrato cerâmico/adesivo e do silício, bem como o módulo de Young do adesivo, influenciam diretamente o nível de tensão térmica dentro da embalagem. A tensão térmica pode ser controlada eficazmente quando o adesivo possui um baixo módulo de Young, a camada adesiva tem uma espessura superior a 60 μm e suas dimensões planas são maiores que as do chip. O mecanismo físico subjacente é que a camada adesiva de baixo módulo atua como um meio de amortecimento; ela absorve a energia de deformação resultante da incompatibilidade de expansão térmica por meio de sua própria deformação, reduzindo assim a tensão transmitida às estruturas sensíveis. Estratégias mais avançadas de isolamento de tensão envolvem projetos estruturais multicamadas. O 214º Instituto da China North Industries Group Corporation (NORINCO) propôs um esquema de encapsulamento de baixa tensão: um substrato de silício é colado à base de uma carcaça de cerâmica, com a estrutura sensível do MEMS e o circuito de processamento de sinal colados ao substrato de silício e conectados eletricamente por meio de fios de ouro. Servindo como camada de transição, o substrato de silício possui um coeficiente de expansão térmica (CTE) idêntico ao da estrutura sensível, eliminando assim os problemas de incompatibilidade térmica que surgiriam do contato direto entre a estrutura sensível e o substrato de cerâmica. Além disso, o uso de um método de colagem localizada em cinco pontos — combinado com a incorporação de pequenas esferas de vidro no adesivo para atuarem como um amortecedor — pode mitigar ainda mais os efeitos da tensão térmica e aumentar a resistência a cargas de alta aceleração (G). Pesquisas internacionais também validaram abordagens semelhantes. Ao instalar um interposer metálico elástico dentro do encapsulamento cerâmico do chip, a deriva térmica do fator de escala e do viés em giroscópios de diapasão foi significativamente reduzida. A interferometria holográfica confirmou que a deformação de um chip sensível soldado diretamente à embalagem é mais de cinco vezes maior do que a de um chip montado por meio de um interposer. Essa estrutura de interposer é fabricada a partir de uma folha metálica gravada quimicamente; após o revestimento com ouro, ela é unida tanto ao chip sensor quanto à embalagem cerâmica por meio de colagem por termocompressão, obtendo-se isolamento de tensão e mantendo a estabilidade da conexão mecânica. Estabilidade a longo prazo: Manutenção do vácuo e controle da desgaseificação do material A contribuição da embalagem cerâmica para a estabilidade a longo prazo reside principalmente na sua capacidade de manter um ambiente de vácuo por um período prolongado. O fator de qualidade (valor Q) de um giroscópio MEMS está intimamente ligado ao amortecimento do gás dentro da cavidade; uma diminuição no valor Q leva diretamente à degradação da estabilidade do viés e da estabilidade do fator de escala. Pesquisas indicam que a principal causa da degradação do fator Q em giroscópios embalados a vácuo de fabricação antiga era a liberação contínua de gases residuais dentro da cavidade. Ao analisar as características de liberação de gases de embalagens cerâmicas e tampas metálicas utilizando Espectrometria de Massa com Dessorção Programada por Temperatura (TPD-MS) — e, posteriormente, selecionar agentes de captura adequados e refinar o processo de embalagem — o fator Q do giroscópio foi aumentado para 162.660. Isso representa uma melhoria de aproximadamente quatorze vezes em relação às versões anteriores da embalagem, com uma variação de menos de 0,05% ao longo de um ano. Esses dados demonstram que a estabilidade a longo prazo do giroscópio é determinada coletivamente pela taxa de liberação de gases do próprio material cerâmico, pela hermeticidade a longo prazo da interface de vedação e pela eficácia do agente de captura interno. Outra vantagem da embalagem cerâmica em relação à estabilidade a longo prazo reside na sua resistência à fadiga. Comparadas às embalagens de plástico ou metal, as interfaces de vedação cerâmica-metal apresentam uma taxa de degradação mais lenta sob condições de ciclos térmicos. O uso de embalagem cerâmica no GYPRO4300 permite atender aos rigorosos requisitos de ciclos térmicos de aplicações críticas, mantendo alta confiabilidade mesmo sob condições extremas que envolvem rápidas flutuações de temperatura — uma prova da baixa fluência e da inércia química dos materiais cerâmicos. Em resumo, o valor da embalagem cerâmica para giroscópios MEMS de alta precisão não se resume à simples "seleção de materiais". Representa um desafio de engenharia em nível de sistema que envolve o acoplamento multifísico: o gerenciamento térmico exige que o substrato cerâmico possua boa condutividade térmica e um coeficiente de expansão térmica (CTE) compatível com o silício; o isolamento de tensões requer estruturas de amortecimento em múltiplos estágios, como camadas adesivas de baixo módulo, interconexões de silício ou camadas intermediárias de metal; e a estabilidade a longo prazo depende da otimização abrangente das propriedades de baixa emissão de gases da cerâmica, da durabilidade da vedação e da tecnologia de retenção de vácuo. O sucesso da solução de embalagem cerâmica reside precisamente em sua capacidade de encontrar um equilíbrio entre essas três dimensões — um feito muitas vezes difícil de alcançar simultaneamente com embalagens de plástico ou metal. À medida que os giroscópios MEMS avançam em direção à precisão de nível de navegação, a inovação tecnológica no nível da embalagem continuará sendo um caminho crítico para superar os gargalos de desempenho.
LEIA MAIS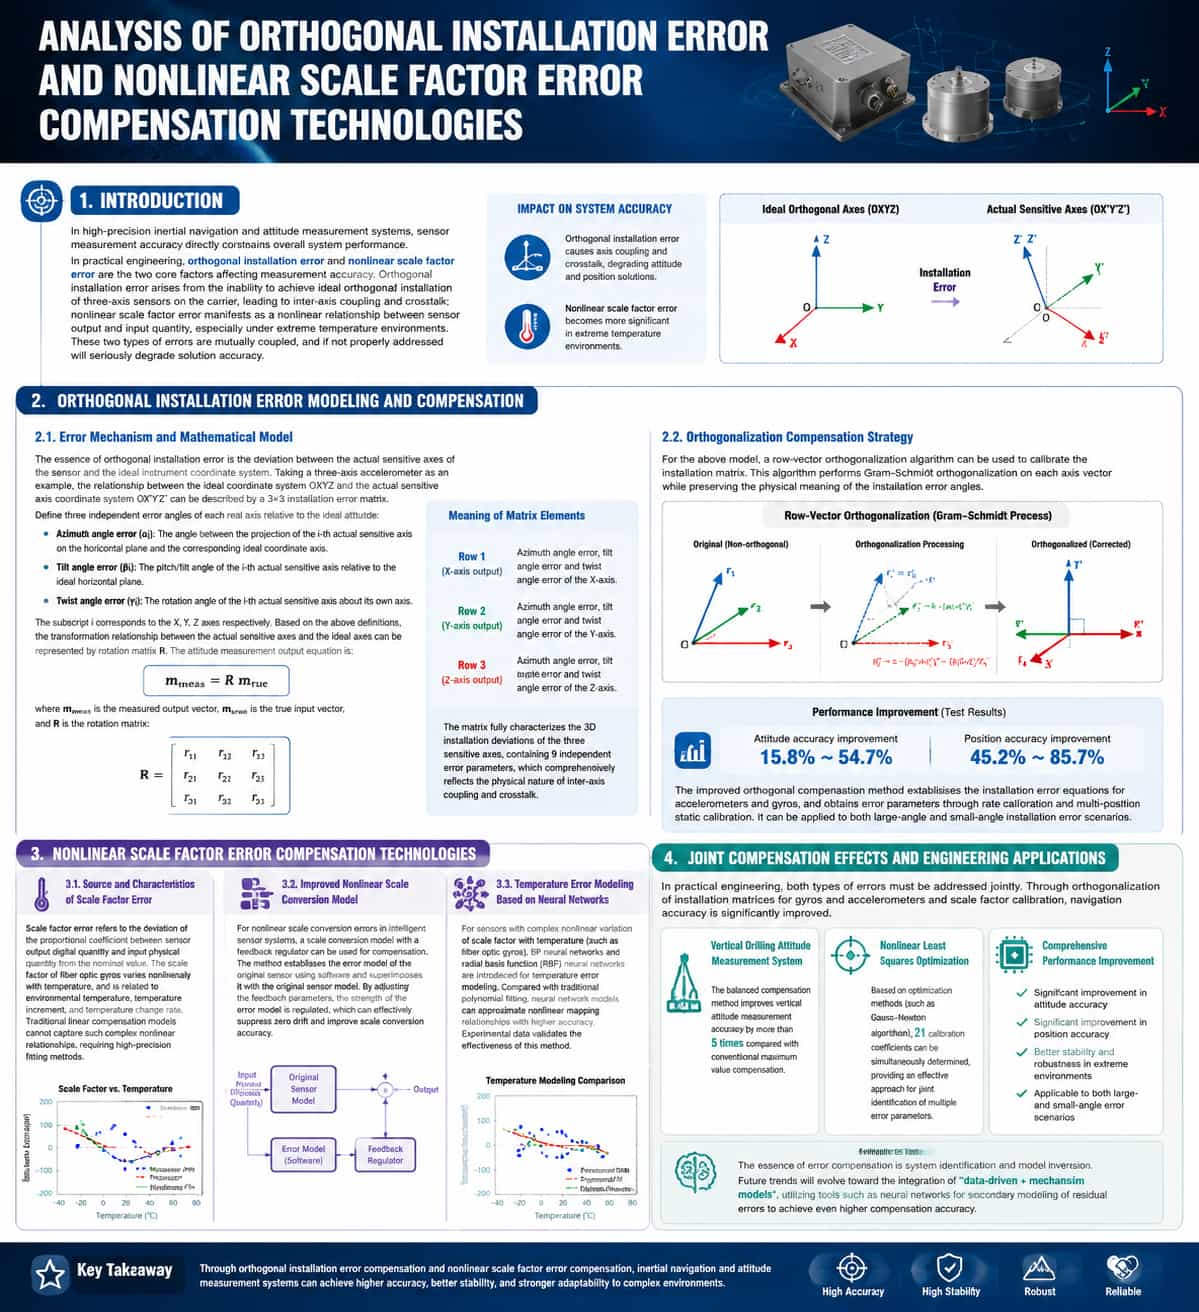
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
LEIA MAIS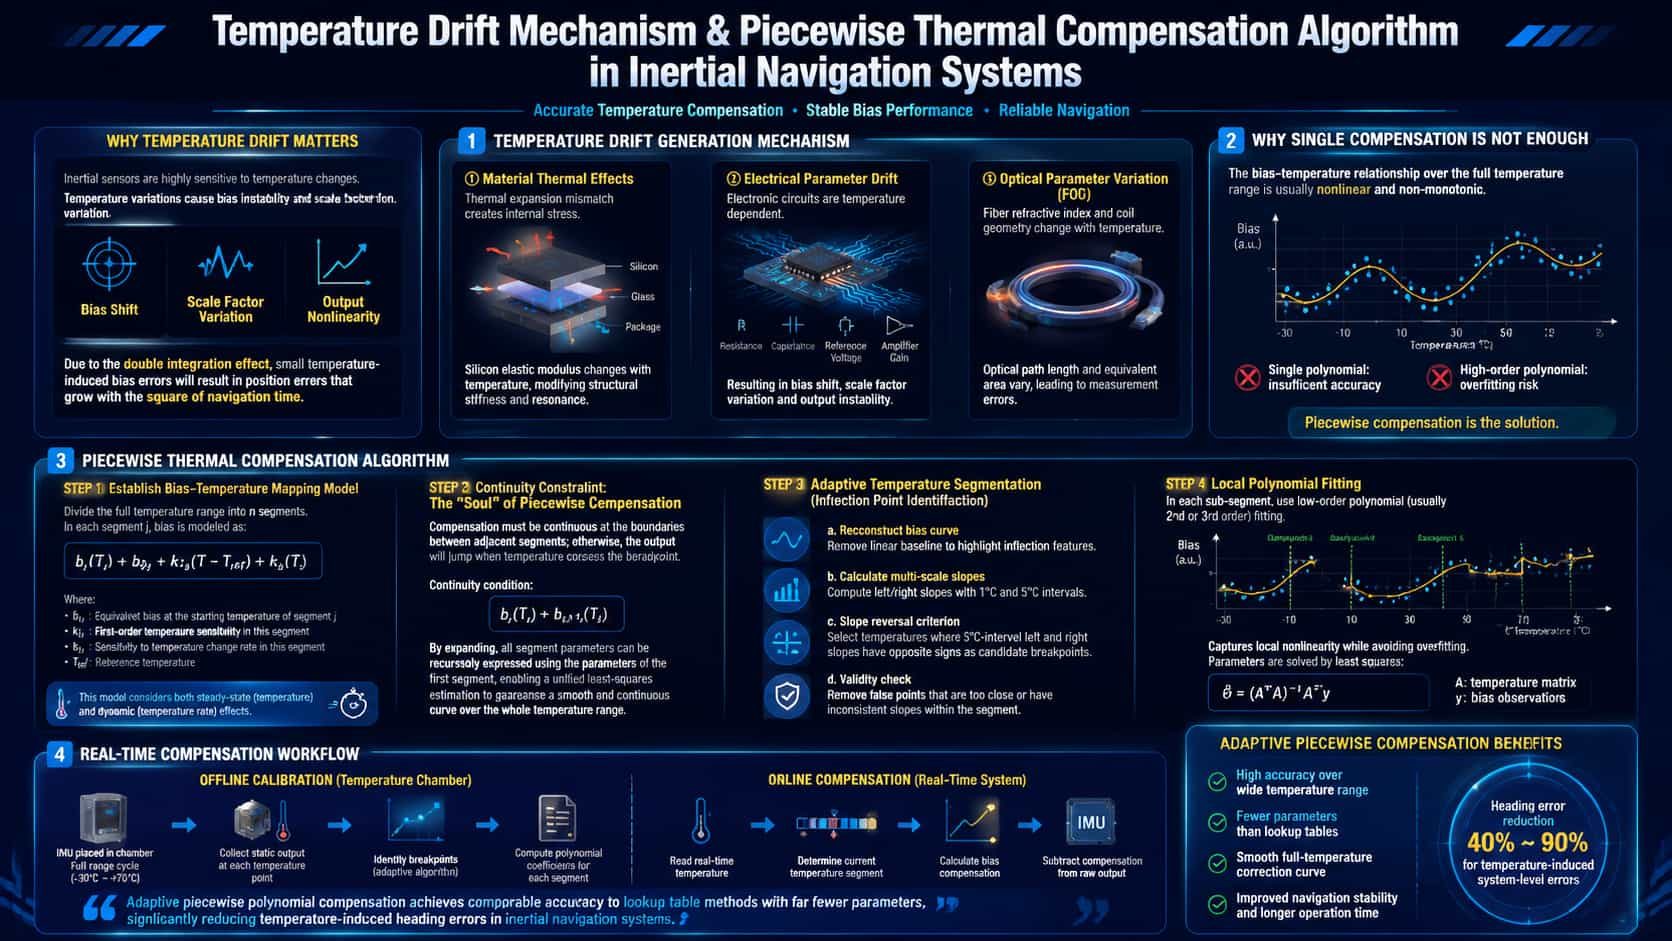
Os componentes principais dos Sistemas de Navegação Inercial (INS) — giroscópios e acelerômetros — são extremamente sensíveis a flutuações de temperatura. Essa sensibilidade decorre da dependência da temperatura nas propriedades físicas dos materiais: variações no módulo de elasticidade das microestruturas de silício; tensões térmicas causadas pela diferença nos coeficientes de expansão térmica (CTE) entre o silício e o vidro na embalagem MEMS; alterações no índice de refração da fibra óptica e na geometria da bobina em giroscópios de fibra óptica; e deriva induzida pela temperatura nas tensões de referência e nos ganhos dos amplificadores dentro dos circuitos eletrônicos. A deriva térmica é particularmente crítica devido ao "efeito de amplificação por dupla integração": uma mudança de polarização induzida pela temperatura, quando submetida à dupla integração inerente aos cálculos de navegação, resulta em um erro de posicionamento que diverge quadraticamente com o tempo de navegação. Pesquisas indicam que o coeficiente de deriva térmica para acelerômetros MEMS pode atingir 0,54 mg/°C, enquanto a instabilidade de polarização de giroscópios MEMS em uma ampla faixa de temperatura pode chegar a 4,6°/h — níveis inaceitáveis para aplicações táticas. Os mecanismos de deriva podem ser categorizados em três tipos: • Efeitos térmicos nos materiais: A incompatibilidade do coeficiente de expansão térmica (CTE) entre o silício e os materiais de encapsulamento gera tensão térmica, alterando a rigidez e a frequência de ressonância da estrutura sensora.• Deriva dos parâmetros elétricos: Alterações induzidas pela temperatura em resistores, capacitores e tensões de referência dentro do circuito de detecção alteram o fator de escala e o deslocamento zero do sensor.• Variações nos parâmetros ópticos (giroscópios de fibra óptica): Alterações no índice de refração da fibra óptica, combinadas com a expansão e contração térmica da bobina de fibra, alteram o comprimento do caminho óptico e a área equivalente. Princípios matemáticos dos algoritmos de compensação de deriva térmica por partes A principal tarefa da compensação da deriva térmica é estabelecer um modelo de mapeamento entre o viés e a temperatura — ou seja, calcular a função de erro:Pesquisas indicam que o método polinomial adaptativo por partes pode alcançar uma precisão de compensação comparável à do método de tabela de consulta, exigindo significativamente menos parâmetros de compensação. Em relação aos erros de efeito de rumo em nível de sistema causados por flutuações de temperatura, um método de compensação baseado na expansão de Fourier das variações de temperatura pode reduzir o erro em 40% a 90%.
LEIA MAIS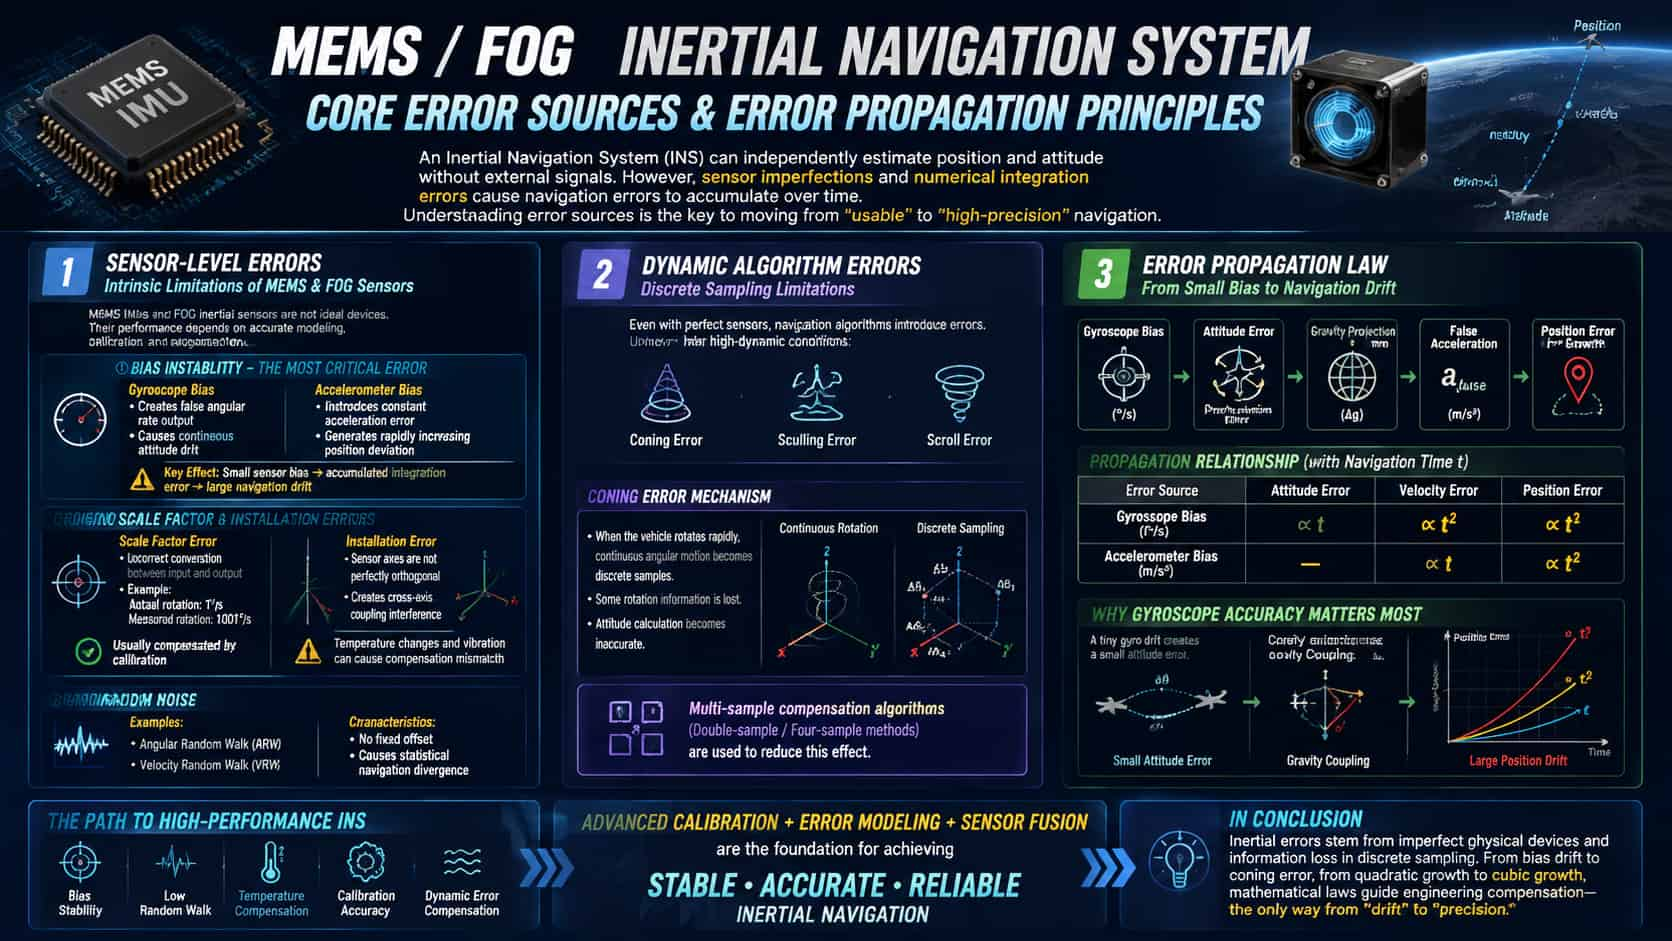
O fascínio dos sistemas de navegação inercial reside na sua capacidade de calcular autonomamente a posição e a orientação sem depender de sinais externos. A contrapartida, porém, é que os erros se acumulam inexoravelmente ao longo do tempo. Compreender as principais fontes desses erros é um passo crucial na transição de um sistema que simplesmente "funciona" para um que tenha um desempenho excepcional. 1. Erros ao nível do sensor: as "falhas inerentes" do hardware Os componentes principais de um sistema de navegação inercial (INS) — giroscópios e acelerômetros — não são sensores ideais. A análise de erros começa com a modelagem e quantificação dessas "falhas inerentes". O viés é uma das fontes de erro mais críticas. A saída de um giroscópio, quando em repouso, que apresenta uma taxa angular falsa, leva a uma deriva contínua de orientação, enquanto o viés de um acelerômetro introduz um desvio constante diretamente nas medições de força específicas. Um viés de acelerômetro de apenas 0,1 mg pode resultar em um erro posicional de aproximadamente 50 metros em 100 segundos. O perigo do viés reside não apenas no próprio desvio, mas também em sua amplificação por meio da dupla integração: o erro posicional cresce proporcionalmente ao quadrado do tempo. Erros de fator de escala e erros de instalação são classificados como erros estruturais. Um fator de escala impreciso significa, por exemplo, interpretar erroneamente uma rotação de 1°/s como 1,001°/s; erros de instalação resultam em três eixos sensíveis não perfeitamente ortogonais, criando interferência de acoplamento cruzado. Embora tais erros geralmente possam ser compensados por meio de calibração de fábrica, flutuações de temperatura e choques mecânicos podem causar o desajuste dos parâmetros de compensação. De uma perspectiva dinâmica, o movimento angular da base de montagem introduz termos de erro adicionais nas saídas do giroscópio e do acelerômetro — juntamente com a velocidade angular e a aceleração angular — que são significativos o suficiente para merecer atenção. Ruídos aleatórios (como caminhadas aleatórias de ângulo e de velocidade), embora não produzam um desvio constante, fazem com que os erros de navegação apresentem características de divergência estatística aleatória. 2. Erros dinâmicos em nível de algoritmo: as armadilhas da amostragem discreta Mesmo com sensores perfeitos, o próprio processo de integração numérica introduz erros. Em ambientes de alta dinâmica — caracterizados por fatores como vibração de alta frequência e manobras bruscas — surgem erros clássicos conhecidos como "erro de cone", "erro de rotação" e "erro de rolagem". Tomemos o erro de cone como exemplo: quando o vetor de velocidade angular do veículo gira rapidamente no espaço, a amostragem discreta captura incrementos angulares apenas em momentos específicos e finitos. Consequentemente, a trajetória contínua do vetor de rotação não pode ser reconstruída com precisão, resultando em perda de informação rotacional. Algoritmos de compensação de cone com múltiplas amostras (como esquemas de duas ou quatro amostras) são especificamente projetados para mitigar essa perda de informação. 3. Propagação de erros: a progressão matemática da "diferencialidade" para a "divergência" As características fundamentais de propagação de erros em sistemas de navegação inercial podem ser resumidas da seguinte forma: erros de atitude causados pelo desvio do giroscópio crescem linearmente com o tempo de navegação, erros de velocidade crescem quadraticamente e erros de posição crescem cubicamente; enquanto isso, erros de velocidade causados pelo desvio do acelerômetro crescem linearmente com o tempo de navegação e erros de posição crescem quadraticamente. Partindo das relações cinemáticas básicas: idealmente, a posição é determinada pela dupla integração da força específica: Esta equação fornece uma base para a correção de algoritmos de navegação integrados, como o filtro de Kalman. Conclusão Os erros de navegação inercial decorrem de imperfeições físicas do hardware e da perda de informação inerente à amostragem discreta. Desde a deriva de polarização até erros de cone, e da divergência quadrática à cúbica, os princípios revelados pelas fórmulas matemáticas apontam o caminho para uma compensação baseada em engenharia — marcando a trajetória essencial para que os sistemas de navegação inercial evoluam de "deriva" para "precisos".
LEIA MAIS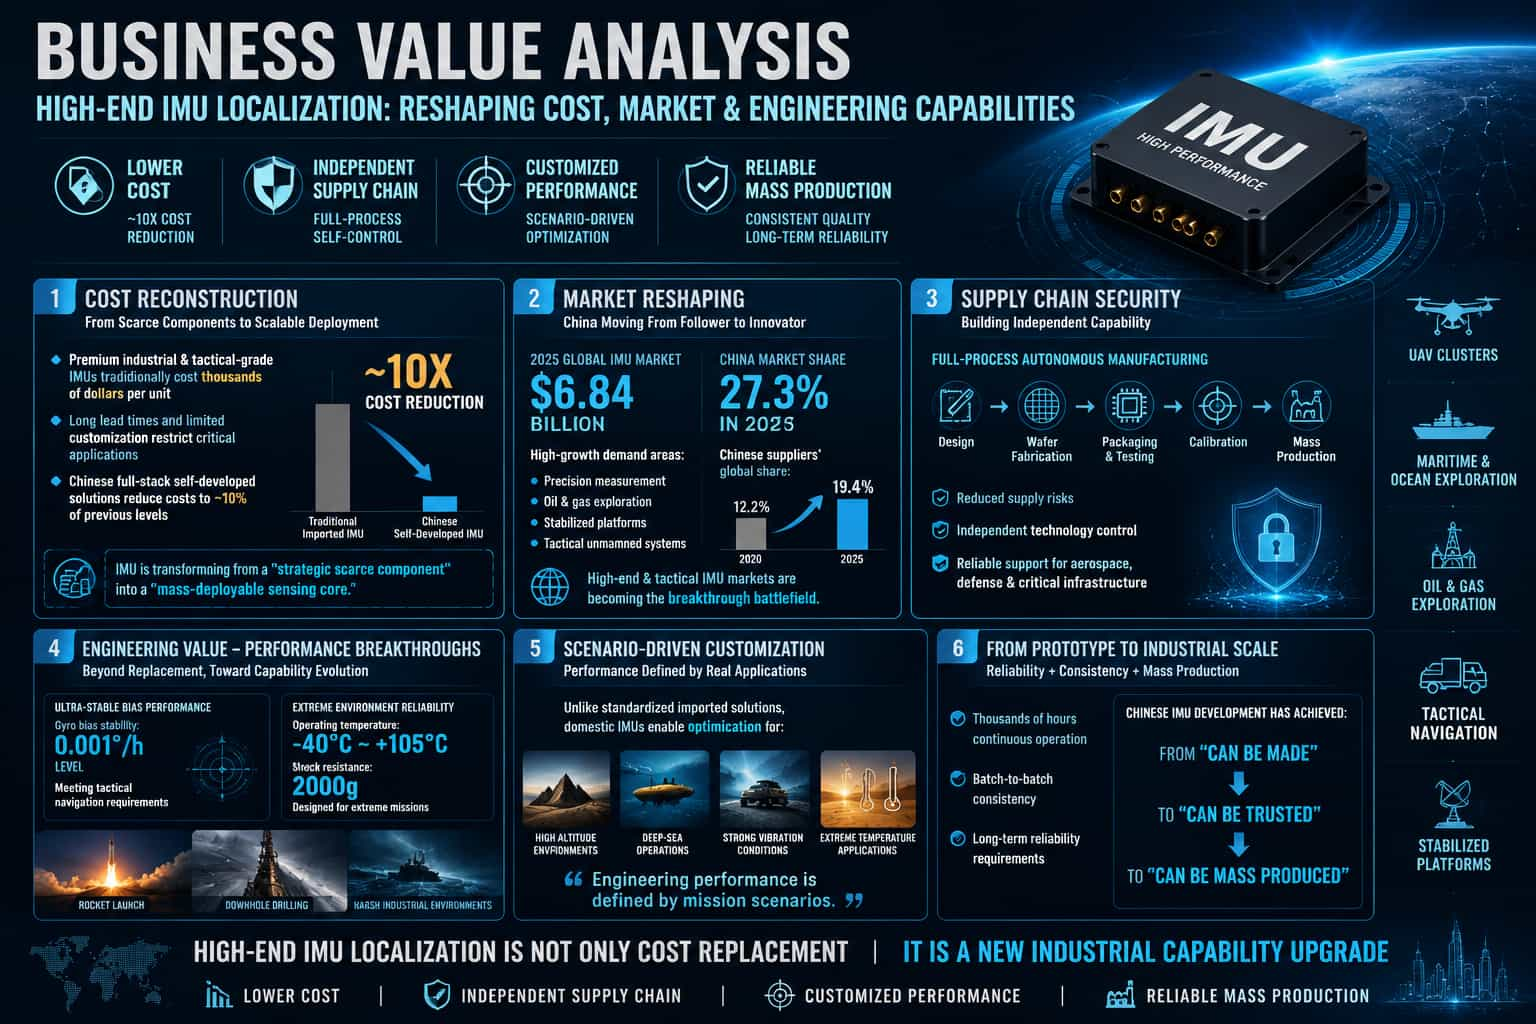
Durante muito tempo, os canais de aquisição de IMUs MEMS de alta gama foram extremamente limitados; os usuários eram obrigados a escolher entre um pequeno número de fornecedores internacionais, aceitando produtos padronizados disponíveis no mercado, enfrentando longos prazos de entrega e pagando preços elevados. O surgimento de soluções de fornecimento locais está transformando esse cenário. Além de atender aos padrões de desempenho, os fornecedores nacionais de IMUs oferecem valor diferenciado em quatro dimensões principais, influenciando profundamente as decisões de aquisição nos mercados industriais, de robótica e de sistemas autônomos. **Custo: De altos prêmios à viabilidade econômica** O custo é o principal fator que impulsiona a diversificação da oferta. O mercado de IMU de alta gama tem sido caracterizado, há muito tempo, por uma oferta concentrada e preços rígidos. Os fornecedores nacionais obtêm suas vantagens de custo em três níveis: Na manufatura, processos avançados — como a embalagem em nível de wafer — melhoraram significativamente o rendimento, amortizando efetivamente o custo de fabricação por chip. Em relação à eficiência da calibração, linhas totalmente automatizadas utilizam testes paralelos em lote, reduzindo drasticamente o tempo e os custos de equipamentos associados à calibração tradicional item por item. Em termos da cadeia de suprimentos, a localização de toda a cadeia de valor — do projeto do chip à embalagem e aos testes — minimiza intermediários, custos logísticos e tarifas. Em escala, os produtos nacionais podem ser precificados em 50% a 70% dos preços de importações comparáveis, reduzindo o custo total da lista de materiais (BOM) em 30% a 60%. Para os usuários finais, isso se traduz em custos de aquisição mais vantajosos para um desempenho equivalente, além de uma estrutura de custos de longo prazo mais previsível. **Entrega: De meses de espera a agendamento flexível** Os longos prazos de entrega para IMUs importadas têm sido um problema constante. A entrega de IMUs MEMS de alta tecnologia geralmente leva semanas ou até meses a partir da data do pedido. Flutuações na cadeia de suprimentos global podem prolongar ainda mais esses prazos ou até mesmo causar interrupções. As vantagens de fornecimento local se manifestam de duas maneiras: em relação à capacidade de produção, diversas linhas de calibração totalmente automatizadas foram estabelecidas no país, garantindo que o planejamento da capacidade não seja afetado pelo ambiente de comércio internacional. Em termos de agilidade, os fabricantes nacionais podem reduzir o tempo de entrega de amostras para apenas alguns dias. Da seleção e projeto de componentes à depuração e validação, as equipes locais de suporte técnico oferecem assistência durante todo o ciclo de vida do produto — desde a P&D até a produção em massa — acelerando significativamente o tempo de lançamento no mercado. Para projetos de desenvolvimento com prazos apertados, essas vantagens de entrega costumam ser mais convincentes do que o preço por si só. Personalização: da padronização à configuração sob demanda. Os IMUs importados são, em sua maioria, produtos padronizados e disponíveis no mercado, o que obriga os usuários a aceitarem especificações fixas. Os fornecedores nacionais superaram essa limitação oferecendo maior flexibilidade de personalização: no nível de hardware, dimensões, métodos de montagem, tipos de conectores e tensões de alimentação podem ser adaptados; no nível de software, protocolos de comunicação, formatos de saída de dados e mapeamentos de registros podem ser personalizados; e, em relação ao desempenho, parâmetros como faixas de medição, larguras de banda de filtragem, faixas de temperatura de calibração e até mesmo modelos proprietários de compensação de erros podem ser otimizados para cenários de aplicação específicos. Essa flexibilidade é particularmente crucial para dois tipos de usuários: aqueles que precisam modernizar sistemas existentes, onde a personalização minimiza as modificações no sistema; e aqueles que operam em condições únicas, onde a personalização maximiza o desempenho para cenários específicos. Suporte: da documentação técnica à capacitação do sistema No contexto da competição global, as capacidades de suporte técnico são definidas não apenas pela velocidade de resposta, mas pela construção de um ecossistema técnico que capacite profundamente o usuário. Em relação à documentação abrangente e internacionalizada, os fornecedores nacionais disponibilizam fichas técnicas completas, notas de aplicação, projetos de referência e guias de integração baseados em casos reais, tanto em chinês quanto em inglês, garantindo que engenheiros do mundo todo possam lidar com eficiência com a seleção e o projeto de componentes. No que diz respeito a um ecossistema técnico aberto, os fornecedores nacionais geralmente oferecem manuais de registro totalmente abertos, código-fonte da pilha de protocolos de comunicação e ferramentas de calibração, permitindo que os usuários exerçam controle profundo sobre o comportamento do produto sem depender de APIs fechadas do fornecedor. Essa abertura oferece uma proposta de valor diferenciada, muitas vezes ausente em produtos importados, tornando-os particularmente adequados para equipes de P&D com necessidades complexas de personalização de sistemas. Quanto às equipes de suporte profissional, engenheiros com vasta experiência no setor auxiliam os usuários na seleção precisa e na avaliação de soluções durante a fase de pré-vendas e ajudam a resolver problemas complexos — como integração de hardware e software e fusão de dados — durante a fase de P&D. Essa colaboração profissional reduz efetivamente os riscos de integração de sistemas para os usuários e acelera o lançamento no mercado. Para aplicações exigentes de nível industrial e automotivo, documentação técnica abrangente, um ecossistema técnico aberto e colaboração técnica profissional garantem, em conjunto, entregas de alta qualidade. Conclusão Custo, entrega, personalização e suporte — essas quatro vantagens formam um ciclo de valor completo: as vantagens de custo reduzem as barreiras de aquisição, as vantagens de entrega garantem os cronogramas do projeto, as vantagens de personalização atendem a necessidades diferenciadas e as vantagens de suporte eliminam obstáculos técnicos.
LEIA MAIS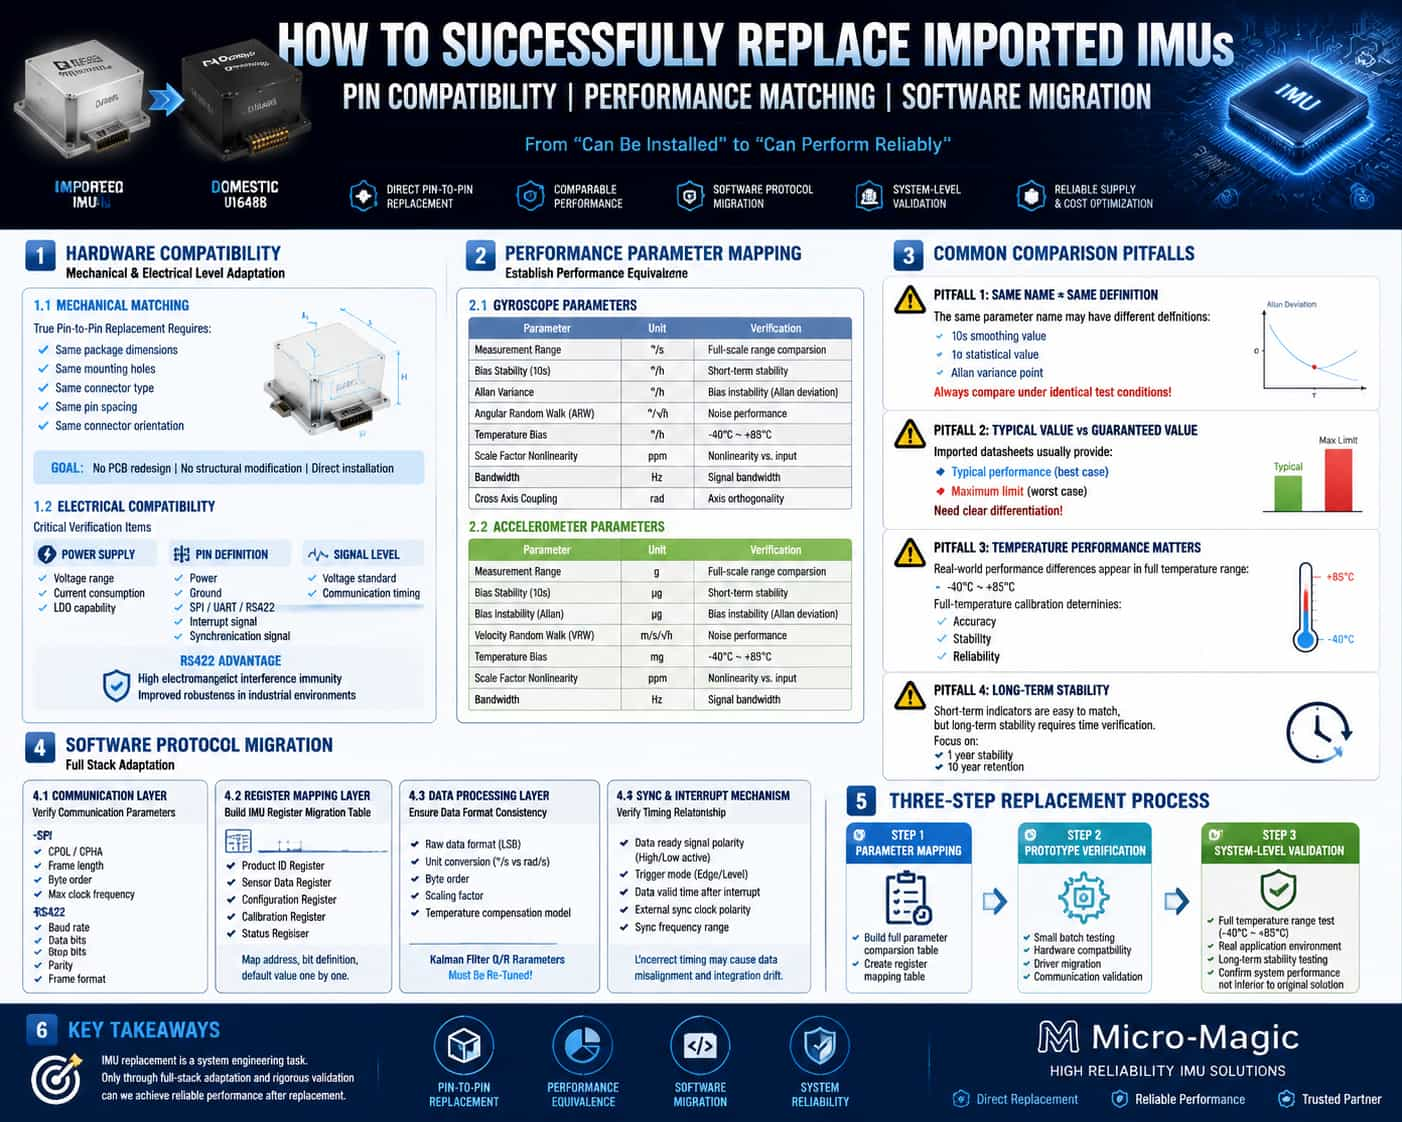
1. Introdução A substituição de uma Unidade de Medição Inercial (IMU) é muito mais complexa do que simplesmente trocar um chip. A substituição da IMU envolve a adaptação de todo o sistema em múltiplas camadas, incluindo montagem mecânica, conexões elétricas, protocolos de comunicação, mapeamento de registradores e pipelines de processamento de dados. Este artigo descreve sistematicamente os passos práticos e as considerações técnicas envolvidas no processo de substituição da IMU, com foco em três dimensões: compatibilidade de pinos de hardware, avaliação comparativa de parâmetros de desempenho e migração de protocolo de software. 2. Compatibilidade de pinos: Adaptação mecânica e elétrica 2.1. Dimensões mecânicas e interfaces de montagem O primeiro nível de compatibilidade de pinos é a compatibilidade mecânica. IMUs de alta gama frequentemente utilizam encapsulamento modular; as dimensões físicas, a localização dos furos de montagem e os tipos de conectores determinam diretamente a viabilidade de uma "substituição direta". Para realizar a substituição sem modificar a placa de circuito impresso ou a carcaça, esses parâmetros mecânicos devem corresponder exatamente. Na prática, os principais fatores a serem verificados incluem: dimensões do módulo (comprimento, largura, altura), diâmetros e posições dos furos de montagem, modelos de conectores e espaçamento dos pinos, além da orientação e mecanismos de travamento dos conectores. Embora alguns produtos de reposição apresentem dimensões otimizadas que beneficiam novos projetos, essas alterações podem criar problemas de montagem para substituições diretas em sistemas existentes, podendo exigir o desenvolvimento de suportes adaptadores. 2.2. Definições de pinos elétricos e níveis de sinal Após a compatibilidade mecânica, vem a compatibilidade elétrica. Os principais itens de verificação incluem: tensão de alimentação e consumo de energia, definições de função dos pinos (alimentação, terra, interfaces de comunicação, sinais de interrupção/sincronização) e padrões de nível de sinal. Tomando a interface SPI como exemplo, alguns produtos de substituição utilizam interfaces diferenciais RS-422. O RS-422 oferece rejeição de ruído de modo comum superior a 80 dB — uma melhoria de 30 a 40 dB em relação aos sinais de terminação única — o que é crucial para a robustez do sistema em ambientes com alta interferência eletromagnética (como acionamentos de motores industriais). No entanto, a conversão entre RS-422 e SPI envolve a reformulação da camada de protocolo; não se trata apenas de trocar alguns fios. 2.3. Considerações sobre alimentação e temporização As diferenças no tempo de inicialização e no consumo de energia são os aspectos mais frequentemente negligenciados na compatibilidade de pinos. Se o produto substituto consumir mais energia que o original, a capacidade de carga do LDO (Regulador de Baixa Queda de Tensão) da fonte de alimentação existente deve ser verificada. As diferenças no tempo de inicialização também são críticas; alguns produtos substitutos podem exigir um tempo de estabilização maior após a inicialização, necessitando de um atraso adicional no controlador host antes do início da leitura de dados. Além disso, alguns módulos apresentam ruído de pulso no momento da inicialização, exigindo a adição de capacitores de filtragem na entrada da fonte de alimentação. 3. Análise comparativa de parâmetros: mapeamento preciso de métricas de desempenho 3.1. Dimensões-chave para avaliação comparativa de parâmetros A essência da avaliação comparativa de parâmetros é estabelecer uma "relação de equivalência de desempenho" entre o produto substituto e o produto original. As principais dimensões da avaliação comparativa incluem: Giroscópio: Faixa de medição (°/s), estabilidade do viés (°/h), instabilidade do viés (°/h, variância de Allan), caminhada aleatória angular (°/√h), viés em temperatura total (°/h), não linearidade do fator de escala (ppm), largura de banda (Hz) e acoplamento cruzado (rad). Acelerômetro: Faixa de medição (g), estabilidade do viés (μg), instabilidade do viés (μg, variância de Allan), caminhada aleatória de velocidade (m/s/√h), viés em temperatura ambiente (mg), não linearidade do fator de escala (ppm) e largura de banda (Hz). 3.2. Principais armadilhas na avaliação comparativa Armadilha 1: Definições de métricas diferentes. Embora todas possam ser rotuladas como "estabilidade de viés", alguns fabricantes usam um valor suavizado de 10 segundos, outros usam um valor estatístico de 1σ e alguns usam o valor do ponto de inflexão do gráfico de variância de Allan. As comparações devem ser feitas sob condições de teste idênticas. Armadilha 2: Valores típicos versus valores máximos. As fichas técnicas de produtos importados geralmente listam tanto os valores típicos quanto os máximos, enquanto os produtos substitutos podem especificar apenas um limite superior (≤). É essencial distinguir entre "desempenho típico" e "desempenho garantido" durante a avaliação comparativa. Armadilha 3: Ignorar o desempenho em toda a faixa de temperatura. Avaliar os parâmetros em temperatura ambiente é relativamente simples; a verdadeira diferença de desempenho geralmente se manifesta em toda a faixa de temperatura operacional (de -40 °C a 85 °C). Produtos importados se beneficiam da calibração de fábrica que abrange toda a faixa de temperatura, um fator crucial para seu desempenho superior. Se produtos substitutos forem calibrados apenas em temperatura ambiente, seu desempenho poderá se degradar significativamente em temperaturas extremas. Armadilha 4: Estabilidade a longo prazo. Métricas de curto prazo encontradas em fichas técnicas são fáceis de comparar, mas métricas de longo prazo — como estabilidade ao longo de um ano ou retenção ao longo de dez anos — exigem tempo para serem verificadas. Isso representa a "barreira de maturidade de engenharia" mais difícil de superar para produtos substitutos. 4. Portabilidade de Protocolo de Software: Adaptação de Pilha Completa das Camadas Físicas às Camadas de Aplicação A portabilidade do software é o aspecto mais complexo e frequentemente subestimado da substituição de IMUs. Mesmo que os pinos e parâmetros sejam perfeitamente compatíveis, o sistema deixará de funcionar se as camadas de software forem incompatíveis. 4.1. Camada de Protocolo de Comunicação Primeiramente, é necessário verificar o tipo de interface de comunicação — SPI, I2C, UART ou RS422 — e seus parâmetros específicos. Tomando o SPI como exemplo, os parâmetros a serem verificados incluem polaridade do clock (CPOL) e fase do clock (CPHA), comprimento do quadro (8/16/32 bits), ordem dos bytes de dados (big-endian/little-endian) e frequência máxima do clock. Na comunicação SPI, o "intervalo entre transferências" — o intervalo mínimo entre dois comandos SPI — deve ser tratado corretamente para evitar falhas na leitura dos dados. Para RS422, parâmetros como taxa de transmissão (baud rate), bits de dados, bits de parada, bits de paridade e formato do quadro também precisam ser verificados. 4.2. Camada de Mapeamento de Registros Este é o principal desafio da portabilidade de software. É praticamente impossível que IMUs de diferentes fabricantes se alinhem perfeitamente em relação à alocação de endereços de registro, formatos de dados e definições de bits de controle. As principais categorias de registros que exigem portabilidade incluem: registros de identificação do produto (para verificação do link de comunicação), registros de dados do sensor (endereços e larguras de bits podem ser diferentes), registros de configuração (faixa de medição, filtragem, taxa de amostragem), registros de calibração (endereços para correção de viés e fator de escala) e registros de status (definições de bits para flags de erro e flags de dados prontos). Na prática, uma "tabela de mapeamento de registros" deve ser criada para mapear o endereço, as definições de bits e os valores padrão de cada registro principal do produto original para o produto substituto. Para funções que não existem no produto substituto, adaptações devem ser feitas na camada do driver ou as chamadas relevantes devem ser removidas. 4.3. Camada de Processamento de Dados Podem existir diferenças no formato de saída bruta dos dados do sensor (LSB vs. unidades físicas), unidades de medida (°/s vs. rad/s), ordem dos bytes e fatores de escala. Se o produto substituto gerar grandezas físicas diretamente, enquanto o produto original gerar valores LSB brutos, uma interface de conversão de unidades deverá ser adicionada à camada de driver. Os modelos de compensação de erros também podem diferir; por exemplo, produtos importados podem apresentar compensação polinomial de primeira ordem integrada, enquanto o produto substituto pode suportar modelos de compensação de temperatura de ordem superior, o que exige uma expansão da interface de compensação. As matrizes de ruído Q e R para o filtro de Kalman devem ser recalibradas com base nas características de caminhada estocástica do produto substituto; os parâmetros originais não podem ser reutilizados diretamente. 4.4. Mecanismos de sincronização e interrupção Parâmetros como a polaridade (nível alto/baixo ativo), o modo de disparo (borda/nível) e a relação de temporização (latência entre o sinal de dados prontos e os dados válidos) do sinal de dados prontos podem variar. A polaridade e a faixa de frequência do clock de sincronização externo também devem ser verificadas. O manuseio inadequado pode levar a incompatibilidades de temporização na aquisição de dados e a erros cumulativos na estimativa de atitude. 5. Conclusão A substituição da IMU é uma tarefa de engenharia sistemática, muito mais complexa do que uma simples troca de componentes "pino a pino". No nível de hardware, é necessário verificar a compatibilidade total em relação às dimensões mecânicas, atribuições de pinos e sequência de inicialização. No nível de parâmetros, é necessária uma comparação ponto a ponto sob condições de teste idênticas, com atenção especial ao desempenho em toda a faixa de temperatura e à estabilidade a longo prazo. No nível de software, é necessária uma adaptação completa da pilha, abrangendo tudo, desde protocolos de comunicação e mapeamento de registros até pipelines de processamento de dados. Na prática, recomenda-se uma estratégia de três etapas: primeiro, estabelecer uma lista abrangente de comparação de parâmetros e uma tabela de mapeamento de registros; segundo, realizar a verificação de compatibilidade de hardware e a portabilidade do driver usando um pequeno lote de amostras; e terceiro, realizar a validação de desempenho em nível de sistema em toda a faixa de temperatura e sob condições reais de operação para confirmar que o desempenho geral do sistema com o componente de substituição não é inferior à solução original. Somente por meio desse processo é possível fazer a transição bem-sucedida de simplesmente "encaixar a peça" para alcançar o "desempenho ideal do sistema".
LEIA MAIS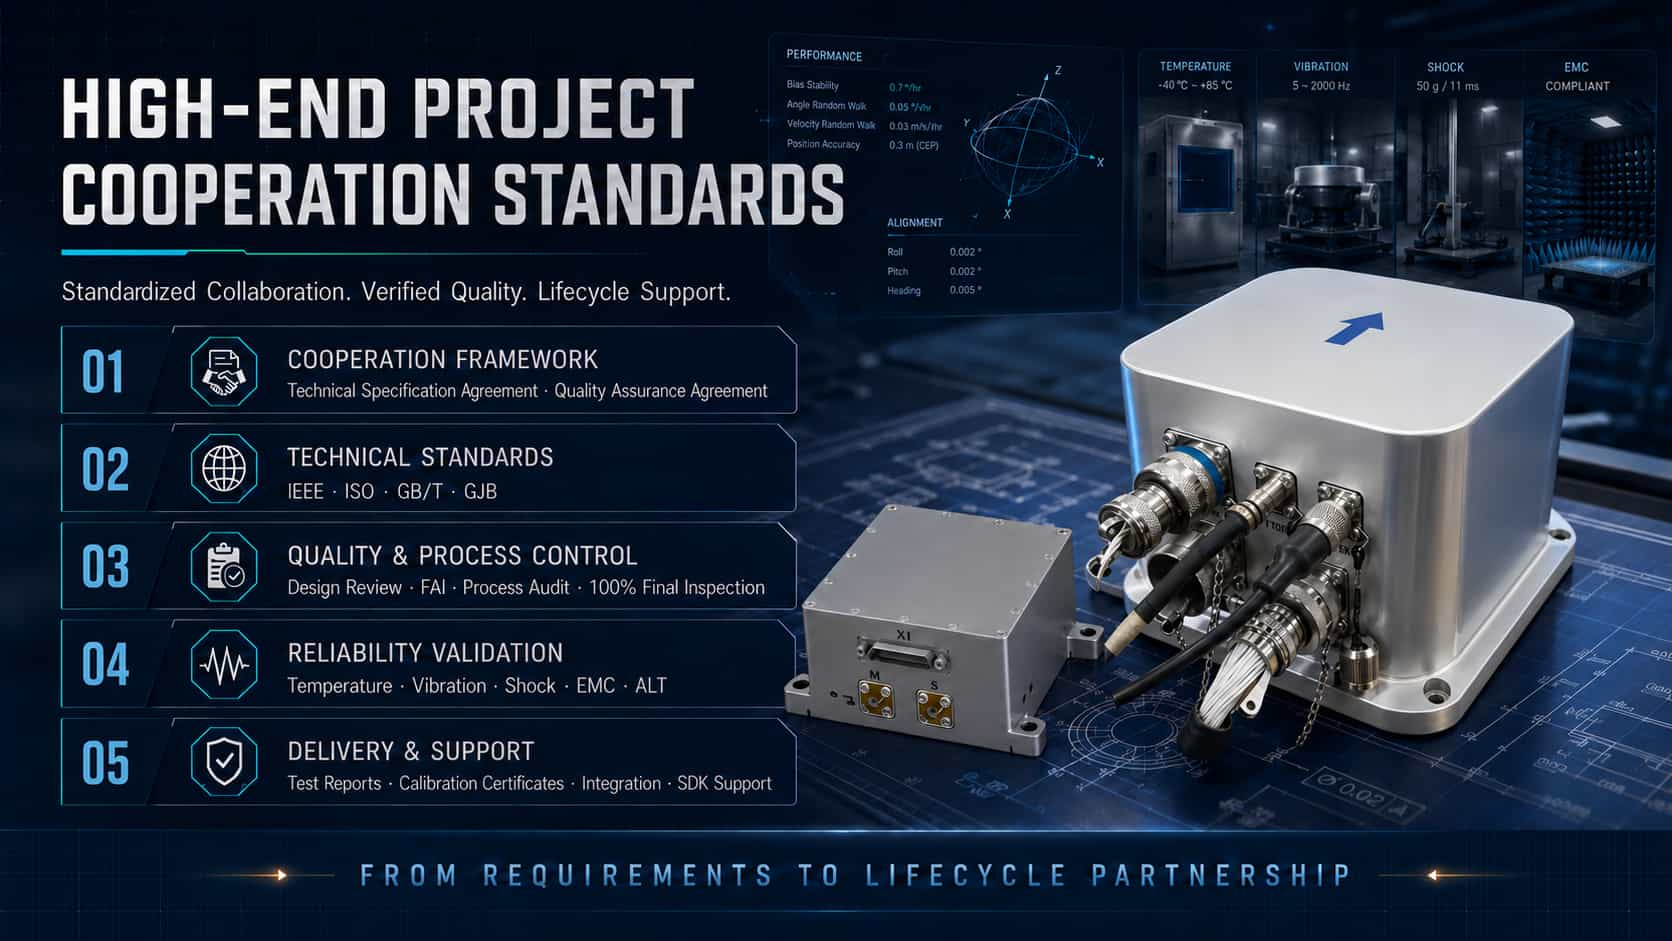
Sensores inerciais — incluindo acelerômetros, giroscópios e unidades de medição inercial (IMUs) — são componentes essenciais dos sistemas de navegação, orientação e controle da aviação; seu desempenho e confiabilidade determinam diretamente a segurança de voo e o sucesso da missão. Projetos que envolvem sensores inerciais no setor da aviação exigem gerenciamento de todo o ciclo de vida, desde qualificação e certificação, entrega e aceitação, até pesquisa e desenvolvimento personalizados e suporte técnico. Este artigo fornece uma análise técnica dessas quatro dimensões, com base em sistemas padrão internacionais e práticas de engenharia.1. Qualificação de Projetos de AviaçãoPara entrar no mercado de equipamentos aeronáuticos, os sensores inerciais para aviação devem passar por uma série de rigorosos processos de qualificação e certificação. Estes abrangem múltiplos aspectos, incluindo adaptabilidade ambiental do hardware, segurança do software, garantia do projeto do hardware e verificação de padrões técnicos.Certificação de Adaptabilidade Ambiental: A norma RTCA DO-160, *Condições Ambientais e Procedimentos de Teste para Equipamentos de Bordo*, é o padrão principal para testes ambientais de hardware de aviônica e é reconhecida pela Organização Internacional de Normalização (ISO) como a norma internacional de facto ISO-7137. Esta norma define as condições e procedimentos mínimos de teste ambiental para uma ampla gama de equipamentos de bordo, abrangendo desde aeronaves leves de aviação geral e helicópteros até grandes jatos comerciais e aeronaves supersônicas. A DO-160 engloba mais de 20 testes, incluindo temperatura, vibração, choque, umidade, altitude, impermeabilização e resistência à poeira, névoa salina e resistência a fungos, compatibilidade eletromagnética (EMI/EMS), efeitos de raios, descarga eletrostática e transientes de entrada de energia e tensão.Certificação de Software e Hardware: A norma DO-178, *Considerações de Software na Certificação de Sistemas e Equipamentos Aeronáuticos*, é o padrão ouro para certificação de segurança de software na aviação. Ela categoriza o software em níveis de garantia que variam de A a E, sendo o Nível A aplicável às funções de segurança de voo mais críticas. A norma DO-254, *Diretrizes de Garantia de Projeto para Hardware Eletrônico Aeronáutico*, aborda a garantia de projeto para hardware eletrônico complexo. A certificação de produtos de navegação inercial normalmente exige que o software atenda aos padrões de Nível A da DO-178B/C e o hardware atenda aos padrões de Nível A da DO-254.Ordem Técnica Padrão (TSO): Uma TSO é um padrão mínimo de desempenho emitido pela Administração Federal de Aviação dos EUA (FAA); os fabricantes devem obter a Autorização TSO (TSOA) antes que seus equipamentos possam ser instalados em aeronaves certificadas. As TSOs relacionadas a sistemas de navegação inercial incluem TSO-C4c (Giroscópios), TSO-C5f (Sistemas de Referência de Atitude e Direção), TSO-C6e (Giroscópios Direcionais), TSO-C88b (Pilotos Automáticos) e TSO-C201 (AHRS), entre outras. Referências GJB: A qualificação para projetos de sensores inerciais militares chineses baseia-se principalmente no sistema de gestão da qualidade GJB 9001C, na revisão de qualificação para unidades de fabricação de equipamentos e na série GJB 150 de normas de teste ambiental; tecnicamente, estas compartilham uma linhagem comum com as normas MIL-STD e DO. 2. Especificações de entregaAs especificações de entrega para sensores inerciais abrangem inspeção do produto, critérios de aceitação, embalagem e transporte, e entrega da documentação, garantindo o controle de qualidade e a rastreabilidade em todo o processo, desde a saída da fábrica até a instalação na aeronave.Inspeção e Aceitação: As inspeções de entrega para sensores inerciais de grau aeronáutico são categorizadas em inspeção de fábrica (testes de desempenho com todos os parâmetros e calibração em todas as temperaturas), inspeção de aceitação (retestes após a chegada) e inspeção de qualificação (testes de certificação de tipo). As especificações para sistemas de navegação inercial embarcados abrangem requisitos técnicos, métodos de teste, regras de inspeção e embalagem/transporte; as especificações para IMUs de UAVs civis detalham os níveis de classificação e os requisitos de manutenção.Embalagem e Transporte: A embalagem para equipamentos de navegação inercial militar segue a norma MIL-STD-2073-1 (embalagem individual de nível militar B), que especifica métodos para prevenir corrosão e danos mecânicos, garantindo a integridade durante o armazenamento e múltiplos ciclos de transporte; a marcação está em conformidade com a norma MIL-STD-129. Para aplicações na aviação civil, consulte a norma DO-160 e especificações relacionadas, que descrevem os requisitos específicos para proteção contra umidade, choques e eletricidade estática.Entrega da documentação: Os entregáveis normalmente incluem especificações do produto, relatórios de testes (testes ambientais, compatibilidade eletromagnética, testes de vida útil, etc.), certificados de calibração, Declarações de Conformidade (DoC), manuais do usuário e manuais de manutenção. Para produtos certificados segundo as normas DO-178/DO-254, também é necessário um pacote completo de dados de garantia de projeto de software/hardware. Desenvolvimento personalizadoAs aplicações na aviação frequentemente exigem sensores inerciais altamente personalizados; diferentes plataformas (aeronaves de asa fixa, helicópteros, drones) e perfis de missão (aviação civil, militar, pesquisa científica) impõem requisitos variados em relação à precisão, tamanho, peso, consumo de energia (SWaP), protocolos de interface e adaptabilidade ambiental.Personalização de hardware: O desenvolvimento personalizado abrange a seleção e configuração de sensores (escolhendo entre tecnologias como MEMS, fibra óptica ou giroscópios a laser), a personalização de formatos e interfaces mecânicas (por exemplo, modificando a carcaça para se adequar a espaços de instalação específicos), a seleção de conectores (por exemplo, conectores filtrados MIL-Spec 38999) e melhorias de design para resiliência ambiental (resistência a vibrações e choques, ampla faixa de temperatura operacional).Personalização de Software e Algoritmos: Isso inclui a personalização de protocolos de comunicação (RS-232/422/485, ARINC, CAN, etc.), configuração de formatos e taxas de saída de dados, otimização de algoritmos de fusão de sensores e programação para efeitos de alavanca e orientação de montagem. Alguns fornecedores também oferecem desenvolvimento personalizado de sistemas de teste não padronizados e ferramentas de software especializadas.Processo de personalização: Um fluxo de trabalho típico de desenvolvimento personalizado envolve análise de requisitos, projeto da solução, fabricação de protótipos, verificação ambiental (por exemplo, testes DO-160), integração de sistemas e testes de voo. Muitos fornecedores possuem capacidades de fabricação internas de ponta a ponta — desde a fabricação de wafers MEMS até a calibração de IMU — garantindo o controle de qualidade para produtos personalizados. 4. Suporte técnicoO suporte técnico é um componente crucial do serviço de ciclo de vida completo para sensores inerciais, abrangendo toda a cadeia, desde a consultoria de seleção e integração do sistema até o comissionamento no local, diagnóstico de falhas e manutenção/calibração.Suporte à Seleção e Integração: Os fornecedores geralmente disponibilizam kits de avaliação para ajudar os clientes a verificar o desempenho durante os estágios iniciais de um projeto. Equipes técnicas auxiliam os clientes em todo o processo — desde a seleção de sensores e compatibilidade de interfaces até a integração do sistema — resolvendo desafios de engenharia como fusão de dados, transformação de sistemas de coordenadas e compensação de erros. Alguns fabricantes oferecem suporte técnico 24 horas por dia, 7 dias por semana, abrangendo todo o fluxo de trabalho, da seleção e integração à fusão de dados.Serviços de Calibração e Manutenção: Sensores inerciais requerem calibração periódica após uso prolongado para compensar a deriva de polarização e variações do fator de escala. Fornecedores com certificações aeronáuticas (como EASA Parte 21G e sistemas de gestão da qualidade EN9100) podem fornecer serviços de calibração e manutenção que atendem aos padrões da aviação. Alguns fabricantes também fornecem dados de MTBF (Tempo Médio Entre Falhas).Parceria de ciclo de vida completo: Os principais fornecedores de sensores inerciais oferecem mais do que apenas produtos padrão; eles estabelecem parcerias que abrangem todo o ciclo de vida do produto — desde o projeto conceitual, prototipagem e suporte à certificação de aeronavegabilidade até a entrega da produção em massa e a manutenção a longo prazo. Esse modelo reduz o risco do projeto e encurta os ciclos de P&D para os clientes, garantindo a confiabilidade contínua dos sensores inerciais de aviação em ambientes operacionais exigentes. 5. Conclusão As aplicações de sensores inerciais na aviação estabeleceram um sistema abrangente que engloba desde a certificação (DO-160/DO-178/DO-254/TSO) e especificações de entrega (embalagem e inspeção de aceitação MIL-STD-2073) até P&D personalizada (adaptação flexível de hardware/software) e suporte técnico (serviços de ciclo de vida completo). Compreender e aproveitar eficazmente essa estrutura multifacetada de normas e serviços é essencial para o sucesso da aplicação de sensores inerciais em projetos de aviação.
LEIA MAISDeixe um recado
Escaneie para o WeChat :