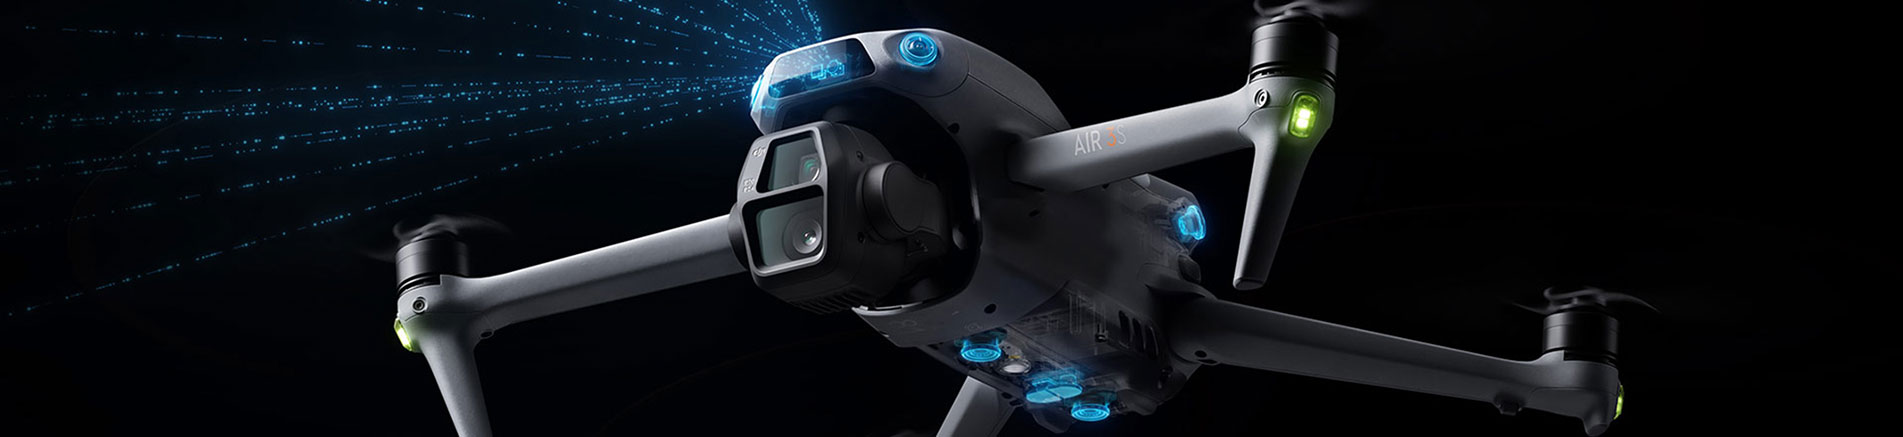
Os modernos pods eletro-ópticos (EO) integram uma variedade de sensores — como câmeras de alta resolução, câmeras termográficas infravermelhas e telêmetros a laser — com a missão principal de permitir a detecção, o rastreamento e o direcionamento de alta precisão de objetos a partir de plataformas móveis (por exemplo, drones, helicópteros ou navios de guerra). Essa missão impõe requisitos extremamente rigorosos à estabilização de atitude e ao controle de apontamento do pod. Para manter a orientação estável em meio a perturbações dinâmicas de alta frequência, garantir a estabilidade do ponto zero durante missões de longa duração e fornecer a capacidade de resposta rápida necessária para a aquisição e o rastreamento de alvos, o Sistema de Navegação Inercial (INS) — que serve como o "núcleo sensorial" de todo o sistema — deve apresentar um nível de desempenho correspondente.
Durante a operação, um módulo EO é continuamente submetido a vibrações de alta frequência provenientes da plataforma hospedeira, perturbações aerodinâmicas e ao movimento servoacionado de sua própria estrutura interna. O Sistema de Navegação Inercial (INS) deve medir com precisão esses movimentos angulares transitórios para fornecer sinais de feedback em tempo real ao sistema de controle. Isso exige uma Unidade de Medição Inercial (IMU) com alta largura de banda de amostragem e capacidade de saída (tipicamente na faixa de várias centenas de Hertz) para garantir que os dados de atitude de alta frequência sejam capturados sem perda. Simultaneamente, o sistema deve apresentar latência ultrabaixa — idealmente na ordem de milissegundos — pois qualquer atraso reduz a margem de fase de controle, podendo levar a oscilações ou instabilidade. Além disso, em ambientes altamente dinâmicos, os algoritmos de navegação inercial devem compensar efetivamente erros dinâmicos, como movimentos de "cone" e "sculling", para manter a precisão dos cálculos de velocidade e posição.
Em cenários sem auxílio externo (por exemplo, quando os sinais GNSS estão bloqueados ou obstruídos), os erros de atitude em um sistema de navegação inercial (INS) se acumulam ao longo do tempo. Para pods eletro-ópticos projetados para longa duração ou reconhecimento de longo alcance, a taxa de deriva dos giroscópios determina diretamente a capacidade do sistema de manter a precisão de forma independente. Por exemplo, aplicações táticas normalmente exigem uma estabilidade de polarização do giroscópio de até 1°/h, enquanto sistemas de navegação de alta tecnologia — como aqueles que utilizam giroscópios de fibra óptica (FOG) — podem atingir níveis de estabilidade abaixo de 0,01°/h. Uma baixa deriva garante que, mesmo no modo "puramente inercial" — onde os sinais GNSS não estão disponíveis — o pod possa manter a estabilização da linha de visada atendendo aos requisitos de precisão de nível bélico por dezenas de minutos.
O pod deve responder rapidamente a comandos operacionais ou instruções de velocidade angular geradas por algoritmos de rastreamento automático. O sistema de navegação inercial (INS) deve possuir sensibilidade e resolução suficientes em relação ao movimento angular do veículo para capturar até mesmo os menores desvios de controle. Isso exige o uso de giroscópios com baixa densidade de ruído e baixo desvio angular aleatório (ARW) — por exemplo, um ARW melhor que 0,1°/√h — para evitar que o ruído obscureça o sinal válido. Além disso, os tempos de inicialização e configuração do sistema são métricas críticas para uma resposta tática rápida; sistemas de ponta geralmente precisam concluir o autoalinhamento e atingir a precisão nominal em poucos minutos.
A obtenção dos níveis de desempenho mencionados depende de diferentes tecnologias de sensores inerciais, sendo que o processo de seleção geralmente envolve um equilíbrio entre precisão, tamanho, consumo de energia e custo. Os sistemas de navegação inercial baseados na tecnologia de Sistemas Microeletromecânicos (MEMS) apresentam giroscópios com estabilidade de polarização geralmente variando de 0,05°/h a 3°/h. Esses sistemas oferecem alta largura de banda e resposta dinâmica rápida, além de serem compactos, econômicos e consumirem menos de 1 watt de energia. Consequentemente, são amplamente utilizados em pods para veículos aéreos não tripulados (VANTs) de pequeno a médio porte — onde tamanho, peso e potência (SWaP) são críticos — e são particularmente adequados para missões de curta duração com suporte de GNSS. Em contrapartida, os sistemas inerciais de alta tecnologia baseados em giroscópios de fibra óptica (FOG) oferecem precisão superior, com estabilidade de polarização do giroscópio atingindo a faixa de 0,003°/h a 0,5°/h. No entanto, os componentes ópticos exigem gerenciamento térmico, o que eleva o consumo total de energia do sistema para mais de 10 watts, além de aumentar significativamente o tamanho e o custo. Essas soluções são normalmente implantadas em pods para aeronaves tripuladas ou grandes UAVs que exigem longa autonomia e alta precisão; suas características de baixa deriva permitem que mantenham uma referência de atitude independente por períodos prolongados — mesmo em ambientes sem GNSS — tornando-as a escolha preferida para missões de nível estratégico.
A implantação operacional de pods eletro-ópticos (EO) impõe um conjunto multifacetado de requisitos aos sistemas de navegação inercial (INS): resposta de alta frequência, deriva ultrabaixa e inicialização rápida. Os projetistas de sistemas devem realizar rigorosas análises de compensação de engenharia — adaptadas a perfis de missão específicos — para equilibrar essas métricas de desempenho com as restrições de SWaP (tamanho, peso e potência). Seja utilizando tecnologia MEMS avançada ou soluções tradicionais de FOG (giroscópio de fibra óptica), o objetivo principal do INS permanece constante: fornecer um sistema de referência absoluto e extremamente preciso para o "olho que tudo vê" do pod, garantindo estabilidade independentemente do ambiente dinâmico.
Deixe um recado
Escaneie para o WeChat :